Pular para o conteúdo

Força e Dinâmica Translacional

Física C: Mecânica do AP · Tópico 2

Treinar
Videoaula para este tópico Abrir a página do vídeo
9:06

Força e Dinâmica Translacional

Um carrinho percorre um loop vertical. No topo exato, ele está completamente de cabeça para baixo, sem nada segurando-o. Por que ele não cai? A resposta não é alguma…

Narração em inglês · Legendas em inglês + 中文 gravadas

2.1

Sistemas e Centro de Massa

Programa

Objetivo de Aprendizagem 2.1.A: Descrever as propriedades e interações de um sistema.

  • 2.1.A.1 As propriedades do sistema são determinadas pelas interações entre os objetos dentro do sistema.
  • 2.1.A.2 Se as propriedades ou interações dos objetos constituintes dentro de um sistema não forem importantes no modelamento do comportamento do sistema macroscópico, o próprio sistema pode ser tratado como um único objeto.
  • 2.1.A.3 Sistemas podem permitir interações entre partes constituintes do sistema e o ambiente, o que pode resultar na transferência de energia ou massa.
  • 2.1.A.4 Objetos individuais dentro de um sistema escolhido podem se comportar diferentemente uns dos outros, bem como do sistema como um todo.
  • 2.1.A.5 A estrutura interna de um sistema afeta a análise desse sistema.
  • 2.1.A.6 À medida que variáveis externas a um sistema são alteradas, a subestrutura do sistema pode mudar.

Objetivo de Aprendizagem 2.1.B: Descrever a localização do centro de massa de um sistema em relação às suas partes constituintes.

  • 2.1.B.1 Para objetos ou sistemas com distribuições de massa simétricas, o centro de massa está localizado em linhas de simetria.
  • 2.1.B.2 A localização do centro de massa de um sistema ao longo de um eixo dado pode ser calculada usando a equação
    • Equação: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 Para um sólido não uniforme que pode ser considerado como uma coleção de massas diferenciais, $dm$, o centro de massa do sólido pode ser calculado usando a equação
    • Equação: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i A densidade linear de massa de uma barra ou outro corpo rígido linear é a derivada da massa da barra em relação à posição do elemento de massa diferencial no corpo rígido.
      • Equação: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii Se uma função de densidade de massa for dada para um sólido, a massa total pode ser determinada integrando a densidade de massa sobre o comprimento (uma dimensão), área (duas dimensões) ou volume (três dimensões) do sólido. Por exemplo:
      • Equação: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 Um sistema pode ser modelado como um objeto singular localizado no centro de massa do sistema.

Fonte: College Board AP Course and Exam Description

Um sistema 系统 é o objeto ou objetos que você analisa, tratados como um ponto em seu centro de massa 质心. Para um conjunto de massas, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; para um corpo contínuo, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Apenas forças externas movem o centro de massa.

2.2

Forças e Diagramas de Corpo Livre

Programa

Objetivo de Aprendizagem 2.2.A: Descrever uma força como uma interação entre dois objetos ou sistemas

  • 2.2.A.1 Forças são quantidades vetoriais que descrevem as interações entre objetos ou sistemas.
    • 2.2.A.1.i Uma força exercida em um objeto ou sistema é sempre devida à interação desse objeto ou sistema com outro objeto ou sistema.
    • 2.2.A.1.ii Um objeto ou sistema não pode exercer uma força líquida sobre si mesmo.
  • 2.2.A.2 Forças de contato descrevem a interação de um objeto ou sistema tocando outro objeto ou sistema e são efeitos macroscópicos de forças elétricas interatômicas.

Objetivo de Aprendizagem 2.2.B: Descrever as forças exercidas sobre um objeto ou sistema usando um diagrama de corpo livre.

  • 2.2.B.1 Diagramas de corpo livre são ferramentas úteis para visualizar forças sendo exercidas sobre um único objeto ou sistema e para determinar as equações que representam uma situação física.
  • 2.2.B.2 O diagrama de corpo livre de um objeto ou sistema mostra cada uma das forças exercidas no objeto ou sistema pelo ambiente.
  • 2.2.B.3 Forças exercidas sobre um objeto ou sistema são representadas como vetores originando-se da representação do centro de massa, como um ponto. Um sistema é tratado como se toda a sua massa estivesse localizada no centro de massa.
  • 2.2.B.4 Um sistema de coordenadas com um eixo paralelo à direção da aceleração do objeto ou sistema simplifica a tradução do diagrama de corpo livre para a representação algébrica. Por exemplo, em um diagrama de corpo livre de um objeto em um plano inclinado, é útil definir um eixo paralelo à superfície do plano inclinado.

Declaração de limite: AP Physics C: Mechanics e AP Physics C: Electricity and Magnetism esperam apenas que os alunos representem as forças exercidas em objetos, não os componentes de força em diagramas de corpo livre. Nos exames AP Physics, forças individuais representadas em um diagrama de corpo livre devem ser desenhadas como setas retas individuais, originando-se no ponto e apontando na direção da força. Forças individuais que estão na mesma direção devem ser desenhadas lado a lado, não sobrepostas.

Fonte: College Board AP Course and Exam Description

Uma força 力 é um empurrão ou puxão (um vetor, em newtons). Um diagrama de corpo livre 受力图 desenha um objeto com uma seta para cada força atuando sobre ele — peso, normal, tensão, atrito, aplicada, arrasto. Desenhe-o primeiro; isso estabelece todas as equações de dinâmica.

Um diagrama de corpo livre mostra todas as forças atuando em um único objeto
Explorar

Equilibre as forças em um diagrama de corpo livre

Um diagrama de corpo livre mostra todas as forças atuando sobre um objeto como setas. O objeto acelera apenas se as forças não se anularem — a força resultante determina $a=F/m$.

Vocabulário Treinar
Inglês Chinês Pinyin
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
net force/net fɔːs/ 合力 hé lì
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平动平衡 píng dòng píng héng
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
incline/ɪnˈklaɪn/ 斜面 xié miàn
tension/ˈtenʃn/ 张力 zhāng lì
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
kinetic/kɪˈnetɪk/ 动摩擦 dòng mó cā
static/ˈstætɪk/ 静摩擦 jìng mó cā
normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
spring constant/sprɪŋ ˈkɒnstənt/ 弹簧劲度系数 tán huáng jìn dù xì shù
resistive force/rɪˈzɪstɪv fɔːs/ 阻力 zǔ lì
2.3

Terceira Lei de Newton

Programa

Objetivo de Aprendizagem 2.3.A: Descrever a interação de dois objetos ou sistemas usando a terceira lei de Newton e uma representação de forças pareadas exercidas em cada objeto ou sistema.

  • 2.3.A.1 A terceira lei de Newton descreve a interação de dois objetos ou sistemas em termos das forças pareadas que cada exerce sobre o outro.
    • Equação: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Interações entre objetos dentro de um sistema (forças internas) não influenciam o movimento do centro de massa de um sistema.
  • 2.3.A.3 Tensão é o resultado líquido macroscópico de forças que segmentos infinitesimais de uma corda, cabo, corrente ou sistema similar exercem uns sobre os outros em resposta a uma força externa.
    • 2.3.A.3.i Uma corda ideal tem massa desprezível e não se estica quando sob tensão.
    • 2.3.A.3.ii A tensão em uma corda ideal é a mesma em todos os pontos dentro da corda.
    • 2.3.A.3.iii Em uma corda com massa não desprezível, a tensão pode não ser a mesma em todos os pontos dentro da corda.
    • 2.3.A.3.iv Uma polia ideal é uma polia que tem massa desprezível e gira em torno de um eixo através do seu centro de massa com atrito desprezível.

Fonte: College Board AP Course and Exam Description

Terceira lei de Newton 牛顿第三定律: A empurra B, B empurra de volta igualmente e opostamente. O par atua em objetos diferentes, então nunca se cancela dentro de um único diagrama de corpo livre.

Um par da Terceira Lei de Newton: forças iguais e opostas em dois objetos diferentes
2.4

Primeira Lei de Newton

Programa

Objetivo de Aprendizagem 2.4.A: Descrever as condições sob as quais a velocidade de um sistema permanece constante.

  • 2.4.A.1 A força resultante sobre um sistema é a soma vetorial de todas as forças exercidas sobre o sistema.
  • 2.4.A.2 O equilíbrio translacional é a configuração de forças tal que a força líquida exercida em um sistema é zero.
    • Equação derivada: $\sum \vec{F}_i = 0$
  • 2.4.A.3 A primeira lei de Newton afirma que se a força resultante exercida sobre um sistema for zero, a velocidade desse sistema permanecerá constante.
  • 2.4.A.4 As forças podem estar equilibradas em uma dimensão, mas desequilibradas em outra. A velocidade do sistema mudará apenas na direção da força desequilibrada.
  • 2.4.A.5 Um referencial inercial é aquele do qual um observador verificaria a primeira lei do movimento de Newton.

Fonte: College Board AP Course and Exam Description

Primeira lei de Newton (inércia 惯性): com força resultante 合力 nula, a velocidade permanece constante — o objeto está em equilíbrio translacional 平动平衡.

2.5

Segunda Lei de Newton

Programa

Objetivo de Aprendizagem 2.5.A: Descrever as condições sob as quais a velocidade de um sistema muda.

  • 2.5.A.1 Forças desequilibradas são uma configuração de forças tal que a força resultante exercida sobre um sistema não é igual a zero.
  • 2.5.A.2 A segunda lei de Newton afirma que a aceleração do centro de massa de um sistema tem magnitude proporcional à magnitude da força resultante exercida sobre o sistema e está na mesma direção dessa força resultante.
    • Equação: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 A velocidade do centro de massa de um sistema só mudará se uma força externa líquida não nula for exercida sobre esse sistema.

Fonte: College Board AP Course and Exam Description

A forma geral usa momento:

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Aplique-a um eixo de cada vez. Quando forças dependem de velocidade ou posição, isso torna-se uma equação diferencial 微分方程 a ser resolvida.

Exemplo resolvido. Um bloco de $2.0\ \text{kg}$ desliza por um inclinado 斜面 sem atrito a $30^{\circ}$. Apenas a componente ao longo da rampa da gravidade o impulsiona, então $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, independente da massa.

Exemplo resolvido (dois corpos). Um carrinho de $6.0\ \text{kg}$ sobre uma mesa sem atrito é puxado por uma corda sobre uma polia leve até uma massa pendente de $2.0\ \text{kg}$. Trate o par como um sistema: apenas o peso pendente o impulsiona, então $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Em seguida, isole apenas o carrinho para encontrar a tensão 张力 da corda: $T=6.0(2.45)\approx15\ \text{N}$. Sistema primeiro para $a$, corpo único para forças internas — esse padrão de dois passos é o padrão.

Um lançamento de foguete: a força líquida muda o momento — F_liquida = ma para a dinâmica translacional
Lançamento de foguete: força resultante altera o momento linear — F_resultante = ma para dinâmica translacional
Vocabulário Treinar
Inglês Chinês Pinyin
system/ˈsɪstəm/ 系统 xì tǒng
center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
force/fɔːs/ 力 lì
2.6

Força Gravitacional

Programa

Objetivo de Aprendizagem 2.6.A: Descrever a interação gravitacional entre dois objetos ou sistemas com massa.

  • 2.6.A.1 A lei da gravitação universal de Newton descreve a força gravitacional entre dois objetos ou sistemas como diretamente proporcional a cada uma de suas massas e inversamente proporcional ao quadrado da distância entre os centros de massa dos sistemas.
    • Equação: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i A força gravitacional é atrativa.
    • 2.6.A.1.ii A força gravitacional é sempre exercida ao longo da linha conectando o centro de massa dos dois sistemas interagentes.
    • 2.6.A.1.iii A força gravitacional sobre um sistema pode ser considerada exercida no centro de massa do sistema.
  • 2.6.A.2 Um campo modela os efeitos de uma força de contato exercida sobre um objeto em várias posições no espaço.
    • 2.6.A.2.i A magnitude do campo gravitacional criado por um sistema de massa $M$ em um ponto no espaço é igual à razão da força gravitacional exercida pelo sistema sobre um objeto de teste de massa $m$ pela massa do objeto de teste.
      • Equação derivada: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii Se a força gravitacional for a única força exercida em um objeto, a aceleração observada do objeto (em $\text{m/s}^2$) é numericamente igual à magnitude da intensidade do campo gravitacional (em $\text{N/kg}$) naquele local.
  • 2.6.A.3 A força gravitacional exercida por um corpo astronômico sobre um objeto pequeno próximo é chamada de peso.
    • Equação derivada: $\text{Weight} = F_g = mg$

Objetivo de Aprendizagem 2.6.B: Descrever situações em que a força gravitacional pode ser considerada constante.

  • 2.6.B.1 Se a força gravitacional entre os centros de massa de dois sistemas tiver uma mudança desprezível conforme a posição relativa dos dois sistemas muda, a força gravitacional pode ser considerada constante em todos os pontos entre as posições inicial e final dos sistemas.
  • 2.6.B.2 Perto da superfície da Terra, a intensidade do campo gravitacional é
    • Equação: $g \approx 10\ \text{N/kg}$

Objetivo de Aprendizagem 2.6.C: Descrever as condições sob as quais a magnitude do peso aparente de um sistema é diferente da magnitude da força gravitacional exercida sobre esse sistema.

  • 2.6.C.1 A magnitude do peso aparente de um sistema é a magnitude da força normal exercida sobre o sistema.
  • 2.6.C.2 Se o sistema estiver acelerando, o peso aparente do sistema não é igual à magnitude da força gravitacional exercida sobre o sistema.
  • 2.6.C.3 Um sistema parece ter peso zero quando não há forças exercidas sobre ele ou quando a força da gravidade é a única força exercida sobre o sistema.
  • 2.6.C.4 O princípio da equivalência afirma que um observador em um referencial não inercial não consegue distinguir entre o peso aparente de um objeto e a força gravitacional exercida sobre o objeto por um campo gravitacional.

Objetivo de Aprendizagem 2.6.D: Descrever massa inercial e massa gravitacional.

  • 2.6.D.1 Objetos têm massa inercial, ou inércia, uma propriedade que determina quanto o movimento de um objeto resiste a mudanças ao interagir com outro objeto.
  • 2.6.D.2 Massa gravitacional está relacionada à força de atração entre dois sistemas com massa.
  • 2.6.D.3 Massa inercial e massa gravitacional foram experimentalmente verificadas como equivalentes.

Objetivo de Aprendizagem 2.6.E: Descrever a força gravitacional exercida em um objeto por uma distribuição esférica uniforme de massa.

  • 2.6.E.1 A força gravitacional líquida exercida em um objeto por uma distribuição esférica uniforme de massa é a soma das forças individuais de pequenas massas diferenciais que compõem a distribuição.
  • 2.6.E.2 O teorema da casca de Newton descreve a força gravitacional líquida exercida em um objeto por uma casca esférica uniforme de massa.
    • 2.6.E.2.i A força gravitacional líquida exercida em um objeto dentro de uma casca esférica fina é zero.
    • 2.6.E.2.ii A força gravitacional líquida exercida em um objeto fora de uma casca esférica fina pode ser determinada tratando a casca como um único objeto massivo localizado no centro da casca.
    • 2.6.E.2.iii Um objeto dentro de uma esfera de densidade uniforme experimenta uma força gravitacional líquida apenas de uma massa parcial da esfera.
    • 2.6.E.2.iv A massa parcial de uma esfera que contribui para a força gravitacional líquida exercida sobre um objeto dentro dessa esfera é a porção da massa da esfera localizada a uma distância menor ou igual à distância do objeto desde o centro da esfera e pode ser calculada usando a densidade da esfera.
      • Equação derivada: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 A força gravitacional exercida sobre um objeto dentro de uma esfera uniforme pode ser demonstrada como sendo proporcional à distância do objeto em relação ao centro da esfera.
    • Equação derivada: $F_{g,\text{partial}} = -k r_{\text{partial}}$

Declaração de limite: AP Physics C: Mecânica não espera que os alunos provem matematicamente ou derivem o teorema da casca de Newton.

Fonte: College Board AP Course and Exam Description

Movimento orbital (Lei de Kepler 2)

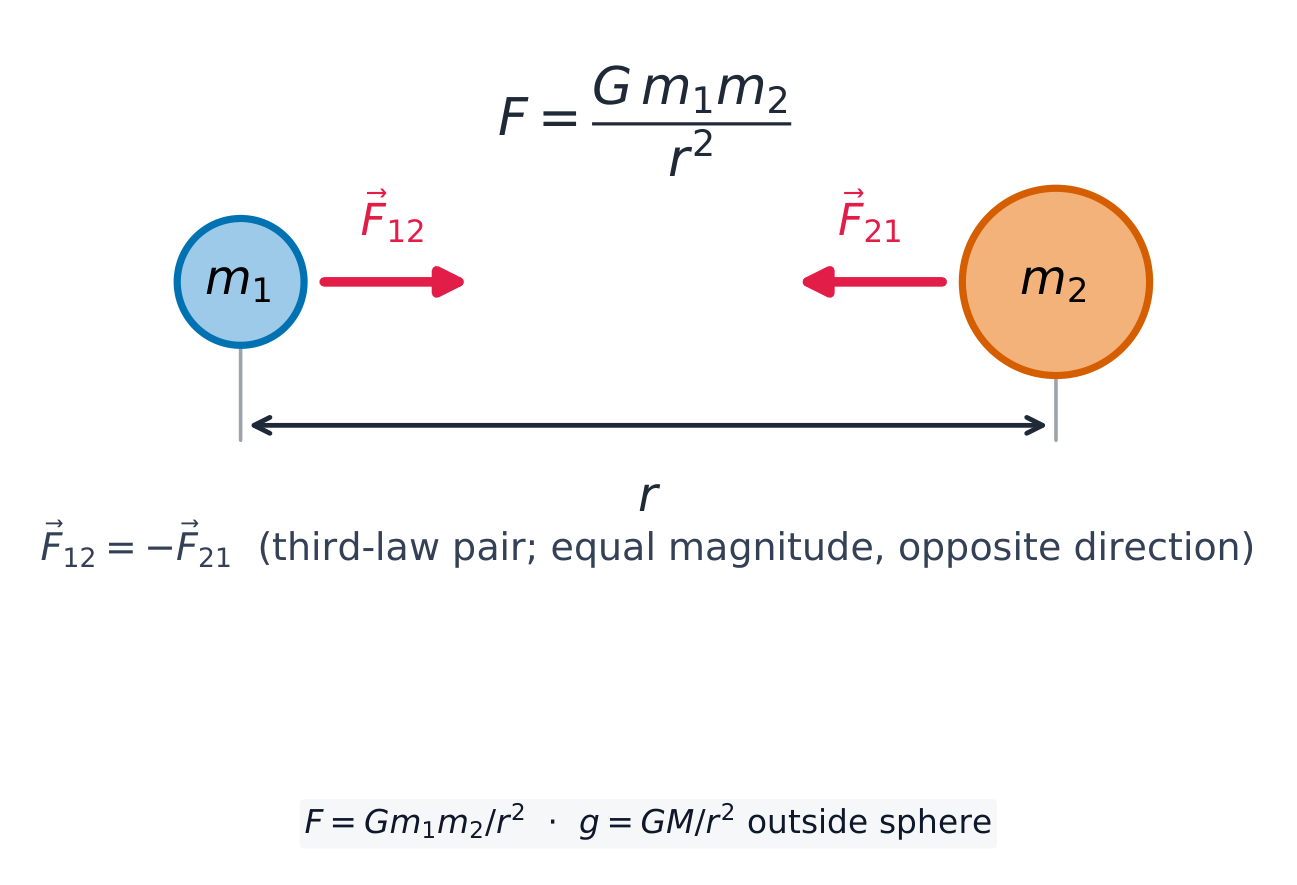
Perto de uma superfície, o peso é $F_g=mg$. Em geral, Lei da Gravitação Universal de Newton 万有引力定律:

$$F_g=\frac{Gm_1m_2}{r^2},$$
atrativa e inversa ao quadrado. O campo gravitacional é $g=\dfrac{GM}{r^2}$.

Duas massas atraem-se mutuamente com forças iguais, opostas e de lei do inverso do quadrado ao longo da linha que as une
2.7

Atrito Cinético e Estático

Programa

Objetivo de Aprendizagem 2.7.A: Descrever o atrito cinético entre duas superfícies.

  • 2.7.A.1 O atrito cinético ocorre quando duas superfícies em contato se movem relativamente uma à outra.
    • 2.7.A.1.i A força de atrito cinético é exercida em uma direção oposta ao movimento de cada superfície relativa à outra superfície.
    • 2.7.A.1.ii A força de atrito entre duas superfícies não depende do tamanho da área de contato das superfícies.
  • 2.7.A.2 A magnitude da força de atrito cinético exercida sobre um objeto é o produto da força normal que a superfície exerce sobre o objeto e do coeficiente de atrito cinético.
    • Equação: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i O coeficiente de atrito cinético depende das propriedades materiais das superfícies que estão em contato.
    • 2.7.A.2.ii A força normal é a componente perpendicular da força exercida sobre um objeto pela superfície com a qual ele está em contato; ela é direcionada para longe da superfície.

Objetivo de Aprendizagem 2.7.B: Descrever o atrito estático entre duas superfícies.

  • 2.7.B.1 O atrito estático pode ocorrer entre as superfícies de contato de dois objetos que não se movem relativamente um ao outro.
  • 2.7.B.2 O atrito estático adota o valor e a direção necessários para impedir que um objeto escorregue ou deslize sobre uma superfície.
    • Equação: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Escorregar e deslizar referem-se a situações em que duas superfícies estão se movendo relativamente uma à outra.
    • 2.7.B.2.ii Existe um valor máximo para o qual o atrito estático impedirá que um objeto escorregue em uma dada superfície.
      • Equação derivada: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 O coeficiente de atrito estático é tipicamente maior que o coeficiente de atrito cinético para um par dado de superfícies.

Fonte: College Board AP Course and Exam Description

Atrito 摩擦力 opõe-se ao deslizamento ao longo de uma superfície: cinético 动摩擦 $f_k=\mu_k N$ enquanto desliza, e estático 静摩擦 $f_s\le\mu_s N$ até um máximo antes do deslizamento. $N$ é a força normal 法向力. Note a desigualdade: o atrito estático é apenas tão grande quanto precisa ser, e $\mu_s N$ é seu teto, não seu valor.

Exemplo resolvido. O mesmo bloco no mesmo $30^{\circ}$ inclinado, agora com $\mu_k=0.20$. Perpendicular à rampa: $N=mg\cos30^{\circ}$. Ao longo da rampa: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, então $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ — a massa se cancela novamente.

Explorar

Deslize um bloco por uma rampa com atrito

O atrito se opõe ao movimento até um máximo $\mu N$. Incline a rampa até que a componente da gravidade ao longo dela supere o atrito estático e o bloco comece a deslizar.

2.8

Forças em Molas

Programa

Objetivo de Aprendizagem 2.8.A: Descrever a força exercida sobre um objeto por uma mola ideal.

  • 2.8.A.1 Uma mola ideal tem massa desprezível e exerce uma força proporcional à variação de seu comprimento medida a partir de seu comprimento relaxado. Uma mola não ideal tem massa não desprezível ou exerce uma força que não é proporcional à variação de seu comprimento medida a partir de seu comprimento relaxado.
  • 2.8.A.2 A magnitude da força exercida por uma mola ideal sobre um objeto é dada pela lei de Hooke:
    • Equação: $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 A força exercida sobre um objeto por uma mola é sempre direcionada em direção à posição de equilíbrio do sistema objeto-mola.

Objetivo de Aprendizagem 2.8.B: Descrever a constante elástica equivalente de uma combinação de molas exercendo forças sobre um objeto.

  • 2.8.B.1 Um conjunto de molas que exercem forças sobre um objeto pode se comportar como se fossem uma única mola com uma constante elástica equivalente $k_{\text{eq}}$.
    • 2.8.B.1.i O inverso da constante equivalente da mola de um conjunto de molas em série é igual à soma dos inversos das constantes individuais das molas.
      • Equação derivada: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii A constante equivalente da mola de um conjunto de molas dispostas em série é menor que a menor constante individual da mola.
    • 2.8.B.1.iii A constante equivalente da mola de um conjunto de molas dispostas em paralelo é a soma das constantes individuais das molas.
      • Equação derivada: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Declaração de limite: AP Physics C: Mecânica apenas espera que os alunos encontrem a constante elástica efetiva de sistemas de molas dispostos em série ou em paralelo e não espera que os alunos encontrem a constante elástica efetiva de um sistema em que as molas estão dispostas tanto em série quanto em paralelo.

Fonte: College Board AP Course and Exam Description

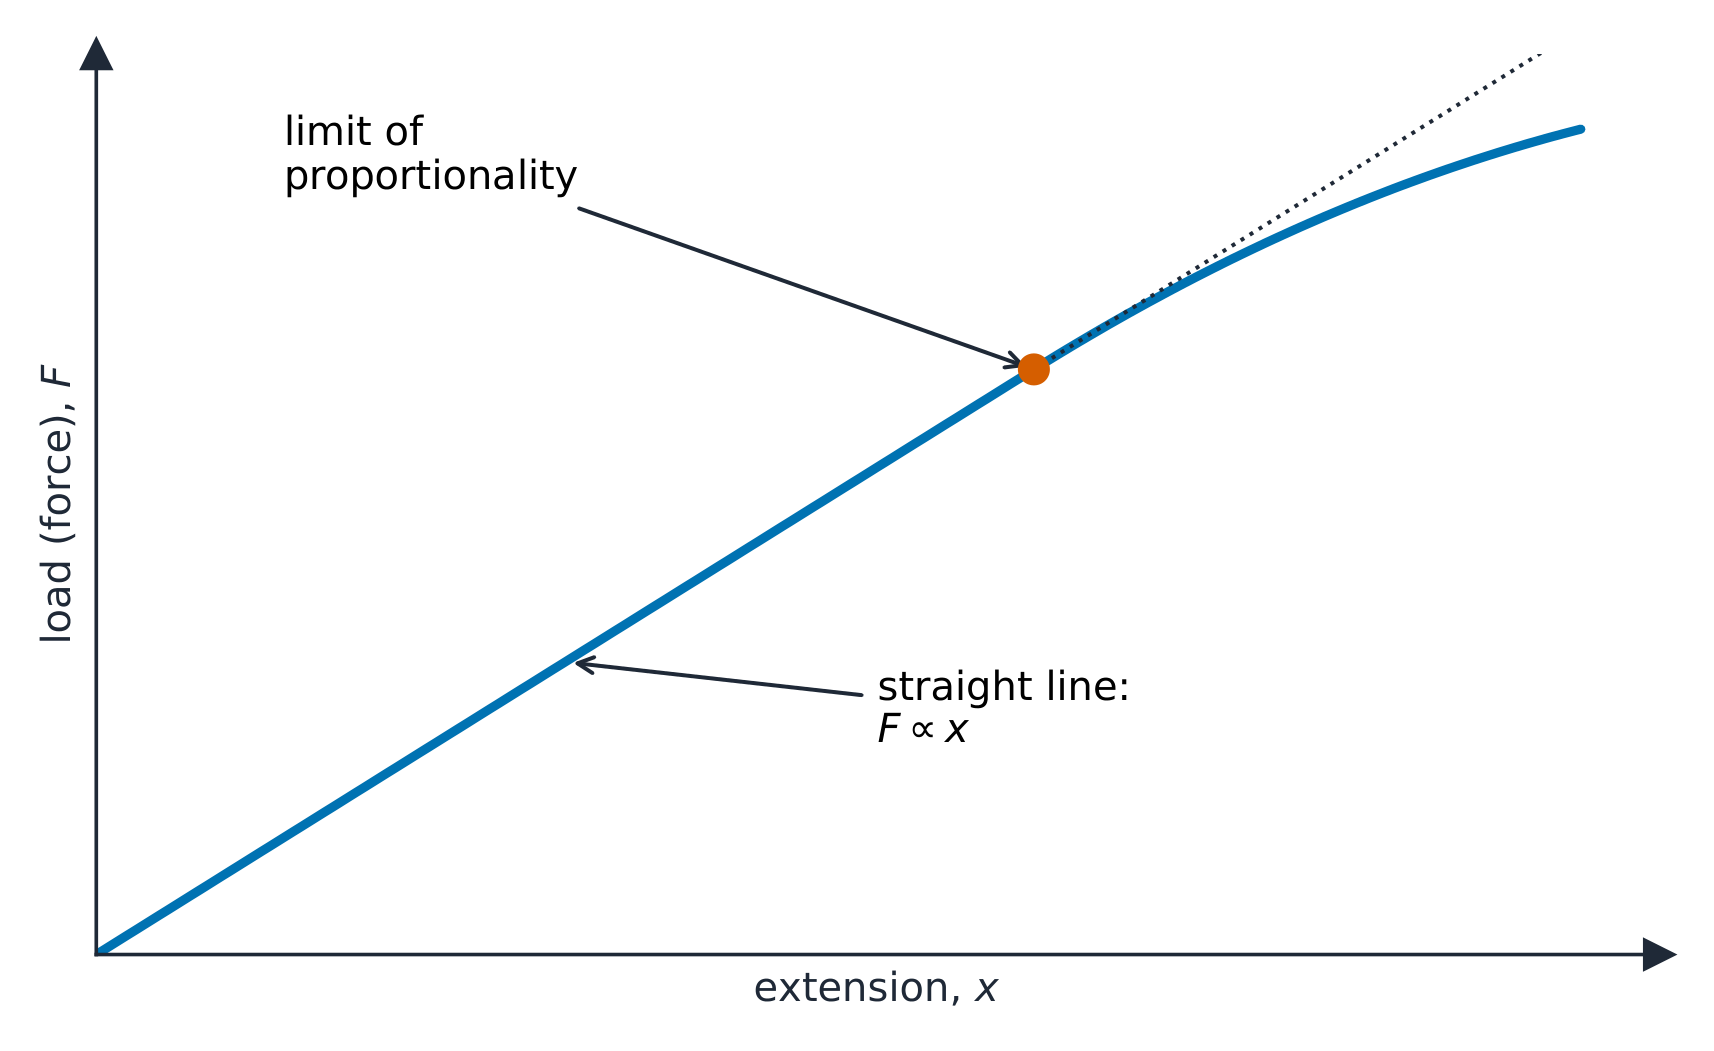
Lei de Hooke & limite elástico

Uma mola ideal obedece à Lei de Hooke 胡克定律 $F_s=-kx$, uma força restauradora definida pela constante da mola 弹簧劲度系数 $k$. Sua energia armazenada é $U=\tfrac12 kx^2$.

Lei de Hooke: a extensão é proporcional à carga até o limite de proporcionalidade

Molas combinadas agem como uma única mola equivalente de constante $k_{\text{eq}}$. Em paralelo (lado a lado, compartilhando a carga), as constantes se somam, $k_{\text{eq}}=k_1+k_2$ — mais rígida que qualquer uma. Em série (ponta com ponta), combinam-se como $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ — mais macia que a mais macia. Duas molas puxando uma massa de lados opostos também agem em paralelo, dando uma constante restauradora $k_1+k_2$. Qualquer que seja o caso, o período de MHS usa $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Explorar

Estique uma mola (Lei de Hooke)

A força de uma mola é proporcional à sua extensão, $F=kx$ (Lei de Hooke). Puxe com mais força e a extensão aumenta proporcionalmente — até o limite elástico da mola.

2.9

Forças Resistivas

Programa

Objetivo de Aprendizagem 2.9.A: Descrever o movimento de um objeto sujeito a uma força resistente.

  • 2.9.A.1 Uma força resistente é definida como uma força dependente da velocidade na direção oposta à velocidade de um objeto, por exemplo:
    • Equação: $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 A aplicação da segunda lei de Newton a um objeto sobre o qual uma força resistente é exercida resulta em uma equação diferencial para a velocidade.
    • 2.9.A.2.i Usando o método de separação de variáveis, a velocidade pode ser determinada integrando sobre os limites próprios de integração.
    • 2.9.A.2.ii A aceleração ou posição de um objeto em movimento que está sujeito a uma força dependente da velocidade pode ser determinada usando condições iniciais do objeto e métodos de cálculo, uma vez determinada uma função para a velocidade.
    • 2.9.A.2.iii A posição, velocidade e aceleração como funções do tempo de um objeto sob a influência de uma força resistiva da forma $\vec{F}_r = -k\vec{v}$ são exponenciais e têm assíntotas determinadas pelas condições iniciais do objeto e pelas forças exercidas sobre o objeto.
  • 2.9.A.3 A velocidade terminal é definida como a velocidade máxima alcançada por um objeto em movimento sob a influência de uma força constante e uma força resistente que são exercidas sobre o objeto em direções opostas. A condição terminal é atingida quando a força líquida exercida sobre o objeto é zero.

Fonte: College Board AP Course and Exam Description

Uma força resistiva 阻力 (arrasto) opõe-se ao movimento através de um fluido e cresce com a velocidade, frequentemente modelada como $F=-bv$ ou $F=-cv^2$. A segunda lei de Newton então fornece uma equação diferencial, ex. $m\dfrac{dv}{dt}=mg-bv$ para um objeto caindo. À medida que a velocidade aumenta, o arrasto cresce até equilibrar a força motora; o objeto então para de acelerar e move-se a uma velocidade terminal 终极速度 constante, encontrada igualando a força resultante (e $dv/dt$) a zero.

Exemplo resolvido. Para um objeto caindo com $m\dfrac{dv}{dt}=mg-bv$, a velocidade terminal é quando $\dfrac{dv}{dt}=0$: $mg=bv_T$, então $v_T=\dfrac{mg}{b}$. Com $m=0.10\ \text{kg}$ e $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

Para obter o movimento completo $v(t)$, separe as variáveis 分离变量 e integre a partir do repouso:

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
que se reorganiza em $v(t)=v_T\left(1-e^{-bt/m}\right)$ — a velocidade aumenta exponencialmente em direção a $v_T$. Mostrar essa integração é a habilidade de cálculo que uma resposta discursiva de Física C premia, não apenas citar a fórmula final.

Um objeto caindo através de um fluido acelera até uma velocidade terminal
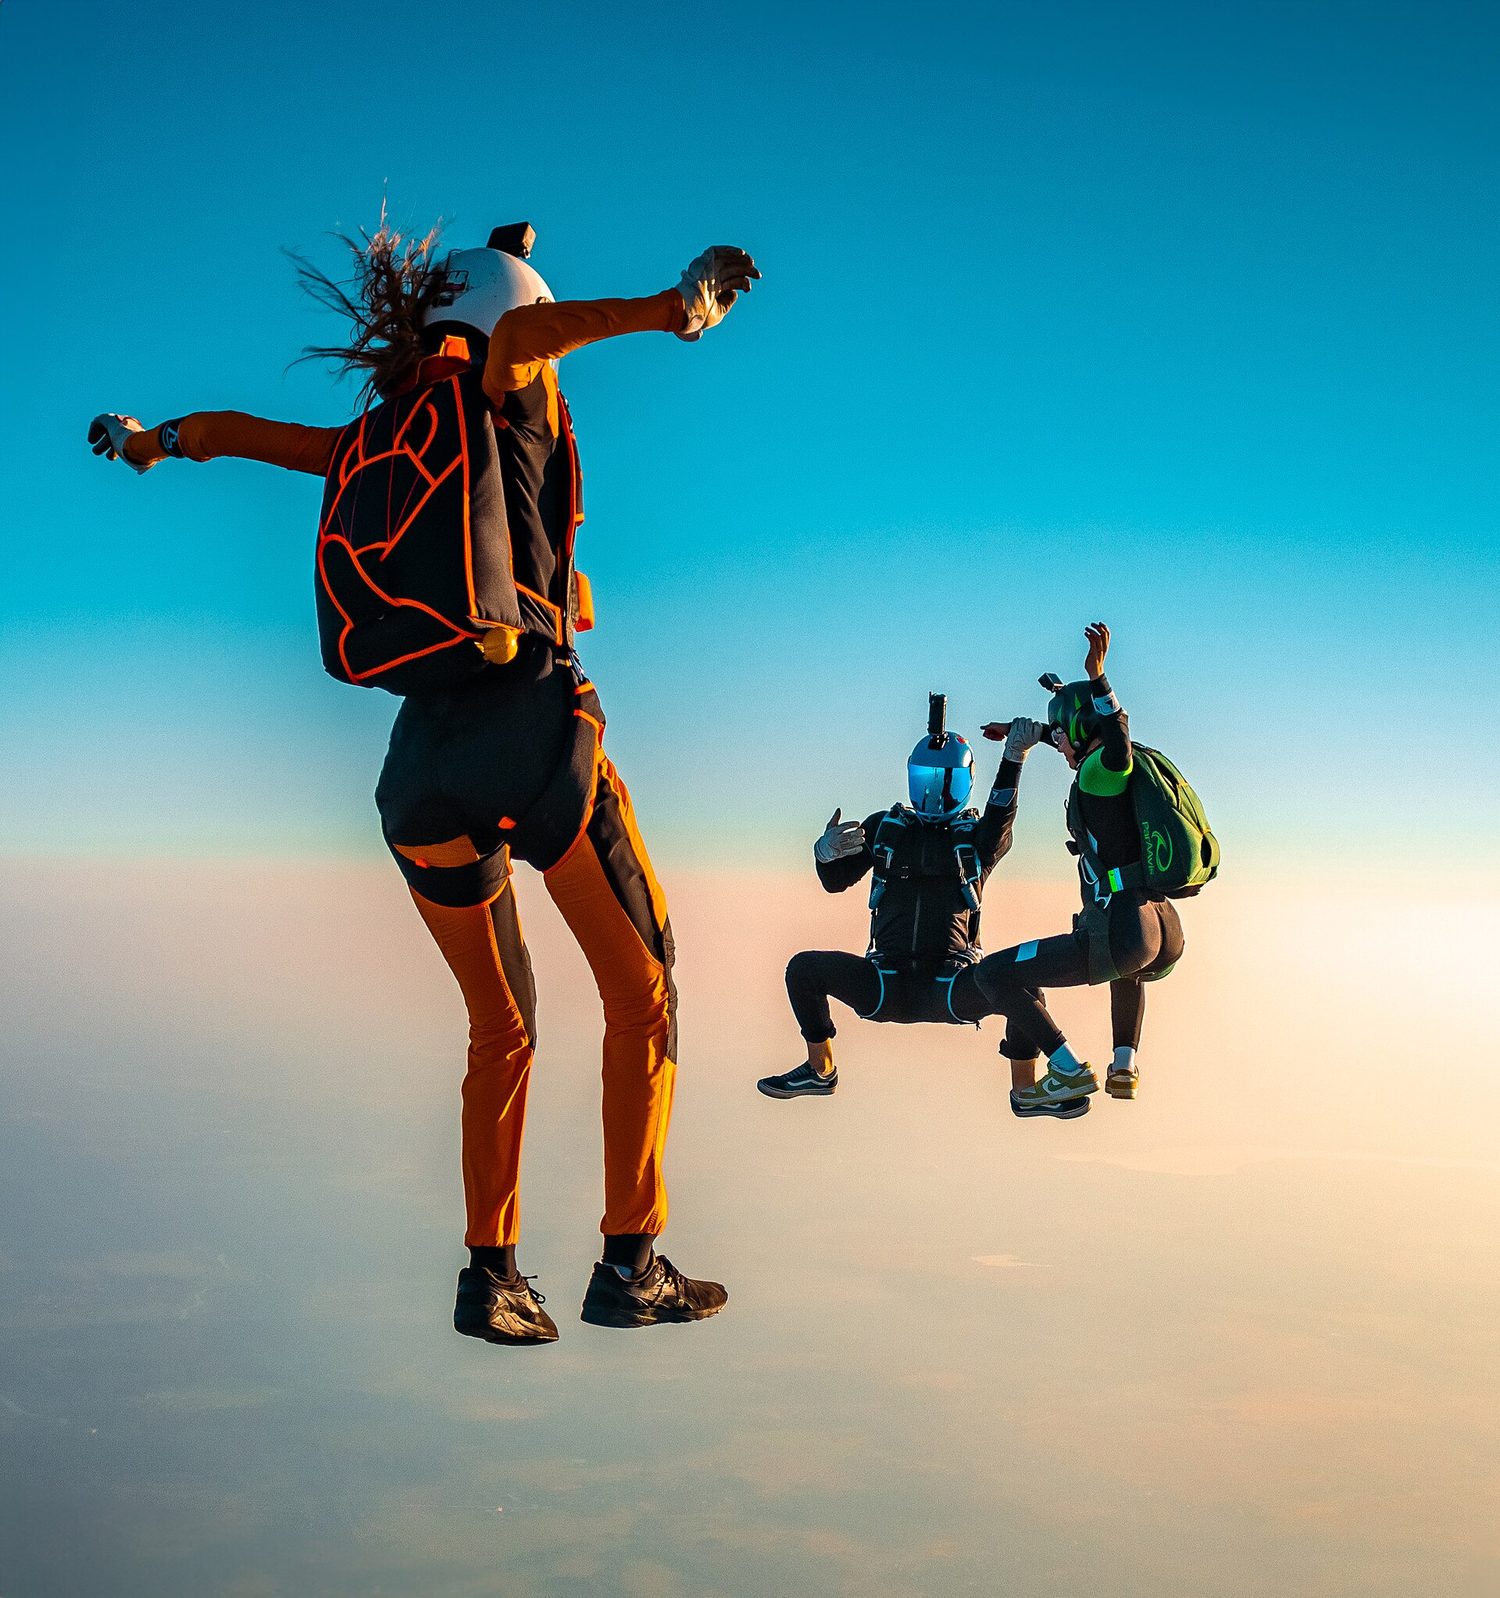
Quedistas em queda livre: o arrasto cresce com a velocidade até equilibrar o peso na velocidade terminal
Vocabulário Treinar
Inglês Chinês Pinyin
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 终极速度 zhōng jí sù dù
separate the variables/ˈseprət ðə ˈveərɪəblz/ 分离变量 fēn lí biàn liàng
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
2.10

Movimento Circular

Programa

Objetivo de Aprendizagem 2.10.A: Descrever o movimento de um objeto viajando em um caminho circular.

  • 2.10.A.1 A aceleração centrípeta é o componente da aceleração de um objeto dirigido para o centro do caminho circular do objeto.
    • 2.10.A.1.i A magnitude da aceleração centrípeta para um objeto movendo-se em um caminho circular é a razão entre o quadrado da velocidade tangencial do objeto ao raio do caminho circular.
      • Equação: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii A aceleração centrípeta é dirigida para o centro do caminho circular de um objeto.
  • 2.10.A.2 A aceleração centrípeta pode resultar de uma única força, mais de uma força ou componentes de forças que são exercidas em um objeto em movimento circular.
    • 2.10.A.2.i No topo de uma volta circular vertical, um objeto requer uma velocidade mínima para manter o movimento circular. Neste ponto, e com esta velocidade mínima, a força gravitacional é a única força que causa a aceleração centrípeta.
      • Equação derivada: $v = \sqrt{gr}$
    • 2.10.A.2.ii Componentes da força de atrito estático e da força normal podem contribuir para a força líquida produzindo aceleração centrípeta de um objeto viajando em um círculo em uma superfície inclinada.
    • 2.10.A.2.iii Um componente da tensão contribui para a força líquida produzindo aceleração centrípeta experimentada por um pêndulo cônico.
  • 2.10.A.3 A aceleração tangencial é a taxa na qual a velocidade de um objeto muda e é dirigida tangente ao caminho circular do objeto.
  • 2.10.A.4 A aceleração líquida de um objeto movendo-se em um círculo é a soma vetorial da aceleração centrípeta e da aceleração tangencial.
  • 2.10.A.5 A revolução de um objeto viajando em um caminho circular a uma velocidade constante (movimento circular uniforme) pode ser descrita usando período e frequência.
    • 2.10.A.5.i O tempo para completar um caminho circular completo, uma rotação completa ou um ciclo completo de movimento oscilatório é definido como período, $T$.
    • 2.10.A.5.ii A taxa na qual um objeto está completando revoluções é definida como frequência, $f$.
      • Equação: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii Para um objeto viajando a uma velocidade constante em um caminho circular, o período é dado pela equação derivada
      • Equação derivada: $T = \dfrac{2\pi r}{v}$

Objetivo de Aprendizagem 2.10.B: Descrever órbitas circulares usando a terceira lei de Kepler.

  • 2.10.B.1 Para um satélite em órbita circular ao redor de um corpo central, a aceleração centrípeta do satélite é causada apenas pela atração gravitacional. O período e o raio da órbita circular estão relacionados à massa do corpo central.
    • Equação derivada: $T^2 = \dfrac{4\pi^2}{GM} R^3$

Declaração de limite: AP Physics C: Mechanics não espera que os alunos saibam a primeira ou a segunda lei de Kepler do movimento planetário.

Fonte: College Board AP Course and Exam Description

Movimento circular uniforme

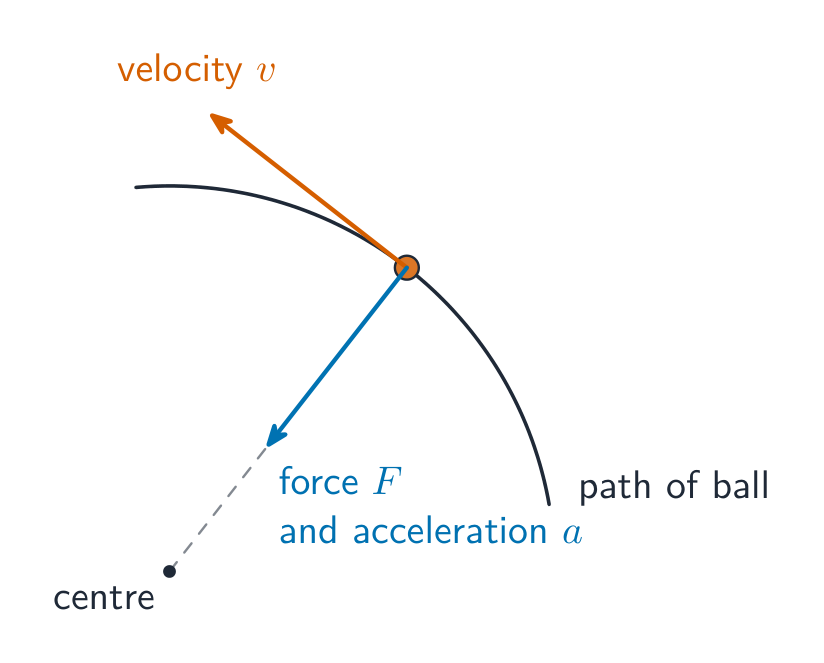
O movimento circular uniforme possui uma aceleração centrípeta 向心加速度 $a_c=\dfrac{v^2}{r}$ apontando para o centro, exigindo uma força resultante para dentro $F_c=\dfrac{mv^2}{r}$ fornecida por uma força real (tensão, gravidade, atrito, normal). Não há força para fora. Para círculos verticais e curvas inclinadas, decomponha as forças reais para encontrar qual satisfaz o requisito centrípeto.

Exemplo resolvido. Uma bola de $0.50\ \text{kg}$ é girada em uma corda de $1.0\ \text{m}$ num círculo horizontal a $3.0\ \text{m/s}$. A tensão da corda fornece toda a força centrípeta: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Exemplo resolvido (círculo vertical). No topo de uma laço vertical de raio $r$, a gravidade e a força normal ambas apontam para o centro: $N+mg=\dfrac{mv^2}{r}$. A menor velocidade possível no topo é quando a pista empurra com nada ($N=0$): $v_{\min}=\sqrt{gr}$. Para $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Qualquer velocidade menor e o carrinho deixa a pista antes do topo.

A velocidade aponta ao longo da tangente; a força centrípeta aponta para o centro
2.10

Dicas de prova

  • Localize o centro de massa com $x_{cm}=\tfrac{1}{M}\int x\,dm$ (ou $\tfrac{\sum m_i x_i}{\sum m_i}$ para massas pontuais) e use $\lambda,\sigma,\rho$ para o elemento de massa.
  • A força externa resultante move o centro de massa como se toda a massa estivesse lá: $\vec F_{net}=M\vec a_{cm}$.
  • Defina seu sistema claramente — forças internas se cancelam, então apenas forças externas alteram seu momento.
  • Explore simetria para encurtar uma integral de centro de massa.
  • Distinga centro de massa de centro de gravidade (idênticos em um campo uniforme).

Aulas interativas sobre este tópico

Passe por ele passo a passo, com exercícios de verificação instantânea.

Provas Anteriores

Mais tópicos em Física C: Mecânica do AP

Entrar ou criar conta

IGCSE, A-Level & AP