コンテンツへスキップ

力と並進運動の力学

AP物理学C:力学 · トピック 2

查看幻灯片 練習する
このトピックのビデオレッスン 動画ページを開く
9:06

力と並進運動の力学

カートが垂直ループを周回する。最上部では完全に逆さになっており、何にも支えられていない。なぜ落ちないのか?答えは何か…

英語ナレーション・英語+中文字幕 burning-in

2.1

系と重心

シラバス

学習目標 2.1.A: 系の性質および相互作用を説明する。

  • 2.1.A.1 系の性質は、系内の物体間の相互作用によって決定される。
  • 2.1.A.2 システムを構成する物体の性質や相互作用が、巨視的システムの振る舞いをモデル化する上で重要でない場合、システム自体を単一の物体として扱うことができる。
  • 2.1.A.3 システムは、システムを構成する部分と環境との間で相互作用を許容することがあり、その結果エネルギーまたは質量の移動が生じる可能性がある。
  • 2.1.A.4 選択されたシステム内の個々の物体は、互いに異なるだけでなく、システム全体としても異なる振る舞いを見せることがある。
  • 2.1.A.5 システムの内部構造は、そのシステムの分析に影響を与える。
  • 2.1.A.6 システムの外側にある変数が変化すると、システムのサブ構造も変化することがある。

学習目標 2.1.B: システムの重心の位置を、システムを構成する部材に対して説明せよ。

  • 2.1.B.1 対称的な質量分布を持つ物体や系の場合、重心は対称軸上に位置する。
  • 2.1.B.2 システムの重心の位置を特定の軸に沿って計算するには、以下の式を用いる。
    • 式: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 微分質量の集合と見なせる不均一な固体 $dm$ において、その重心は以下の式を用いて計算できる。
    • 式: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i ロッド或其他线性刚体的线质量密度是该刚体上微分质量元素的位置对刚体质量的导数。
      • 数式: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii 固体の質量密度の関数が与えられた場合、固体の長さ(一次元)、面積(二次元)、または体積(三次元)に対して質量密度を積分することで総質量を求めることができる。例えば:
      • 数式: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 系は、系の重心に位置する単一の物体としてモデル化できる。
出典: College Board AP コースおよび試験説明書

システムとは解析対象となる物体または物体群であり、その重心を点として扱う。質量の集合に対しては ⟨$x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$⟩ ;連続体に対しては ⟨$x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$⟩ 。重心を動かすのは外力のみである。

2.2

力と自由体図

シラバス

学習目標 2.2.A: 力を、2つの物体や系間の相互作用として説明する。

  • 2.2.A.1 力はベクトル量であり、物体間またはシステム間の相互作用を表す。
    • 2.2.A.1.i 物体や系に作用する力は、常にその物体や系と他の物体や系の相互作用によるものである。
    • 2.2.A.1.ii 物体またはシステムは、自分自身に合力を作用させることはできない。
  • 2.2.A.2 接触力は、物体またはシステムが他の物体またはシステムに触れることで生じる相互作用であり、原子間の電気力による巨視的な効果である。

学習目標 2.2.B: 自由体図を用いて、物体またはシステムに作用する力を説明せよ。

  • 2.2.B.1 自由体図は、単一の物体またはシステムに作用する力を視覚化したり、物理的情況を表す方程式を決定したりするために有用なツールである。
  • 2.2.B.2 物体や系の自由体図は、環境によって物体や系に作用する各力を示す。
  • 2.2.B.3 物体またはシステムに作用する力は、重心(例:点)からの始点を持つベクトルとして表される。システムは、すべての質量が重心に集中しているかのように扱われる。
  • 2.2.B.4 物体または系の加速度方向に平行な軸を持つ座標系は、自由体図から代数的表現への転換を簡素化します。例えば、斜面にある物体の自由体図では、一方の軸を斜面に平行に設定するのが有用です。

境界文: AP Physics C: Mechanics および AP Physics C: Electricity and Magnetism では、学生には自由体図上で力の成分ではなく、物体に作用する力のみを描くことを求めている。AP Physics試験において、自由体図上に描かれる個々の力は、点から始まり力の方向を向いた個別の直線矢印として描かなければならない。同じ方向にある個々の力は、重ならずに隣り合って描く。

出典: College Board AP コースおよび試験説明書

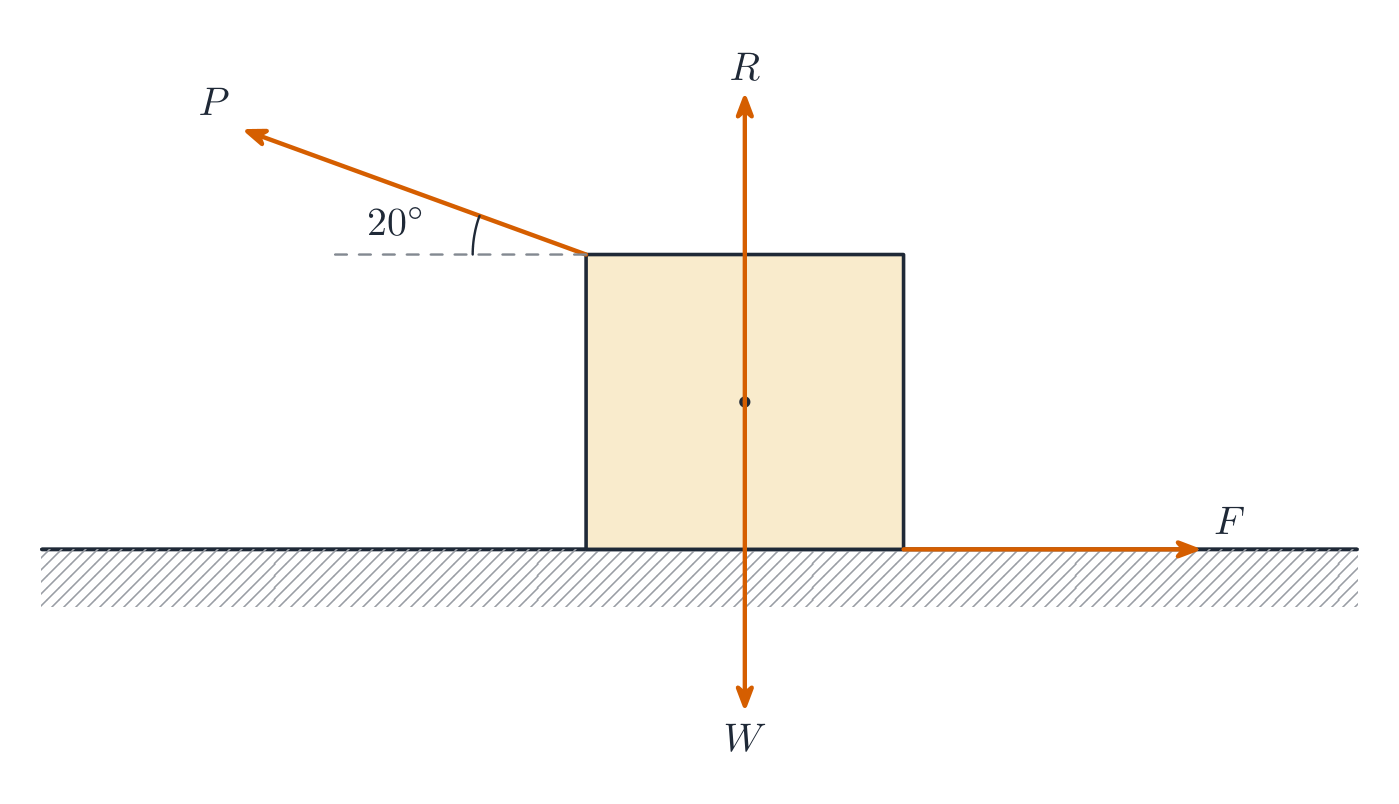
力とは押しまたは引き(ニュートン単位のベクトラ)。自由体図は、ある物体に対してすべての力(重力、抗力、張力、摩擦力、外力、空気抵抗など)について矢印で描いたものである。最初に描き、すべての運動方程式の基礎とする。

自由体図は、ある物体に作用するすべての力を示す
探索

自由体図上の力のつり合いを確認する

自由体図は、ある物体に働くすべての力を矢印で示す。力が相殺されなければ物体は加速し、合力が $a=F/m$ を決定する。

English 日本語
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 自由体図
Newton's third law/ˈnjuːtnz θɜːd lɔː/ ニュートンの第三法則
inertia/ɪˈnɜːʃə/ 慣性
net force/net fɔːs/ 合力
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 並進平衡
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程式
incline/ɪnˈklaɪn/ 斜面
tension/ˈtenʃn/ 張力
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力の法則
Friction/ˈfrɪkʃn/ 摩擦力
kinetic/kɪˈnetɪk/ 運動エネルギー
static/ˈstætɪk/ 静的
normal force/ˈnɔːml fɔːs/ 抗力(支持力)
Hooke's law/hʊks lɔː/ フックの法則
spring constant/sprɪŋ ˈkɒnstənt/ バネ定数
resistive force/rɪˈzɪstɪv fɔːs/ 抵抗性力
2.3

ニュートンの第三法則

シラバス

学習目標 2.3.A: ニュートンの第三法則および各物体や系に作用する一対の力の表現を用いて、2つの物体や系の相互作用を説明する。

  • 2.3.A.1 ニュートンの第三法則は、互いに作用し合う一対の力を用いて、2つの物体や系の相互作用を記述する。
    • 式: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 システム内の物体間の相互作用(内部力)は、システム全体の重心の運動に影響を与えない。
  • 2.3.A.3 張力は、外部力に対する応答として、紐、ケーブル、鎖または類似したシステムの微小要素が互いに作用する力の巨視的な総和である。
    • 2.3.A.3.i 理想的な紐は質量が無視できるほど小さく、張力が加わっても伸びない。
    • 2.3.A.3.ii 理想的な紐における張力は、紐内のあらゆる点で等しい。
    • 2.3.A.3.iii 無視できない質量を持つ紐の場合、張力は紐内のあらゆる点で等しくない可能性がある。
    • 2.3.A.3.iv 理想的な滑車とは、質量が無視できるほど小さく、重心を通る軸周りに無視できる摩擦で回転する滑車のことを指す。

出典: College Board AP コースおよび試験説明書

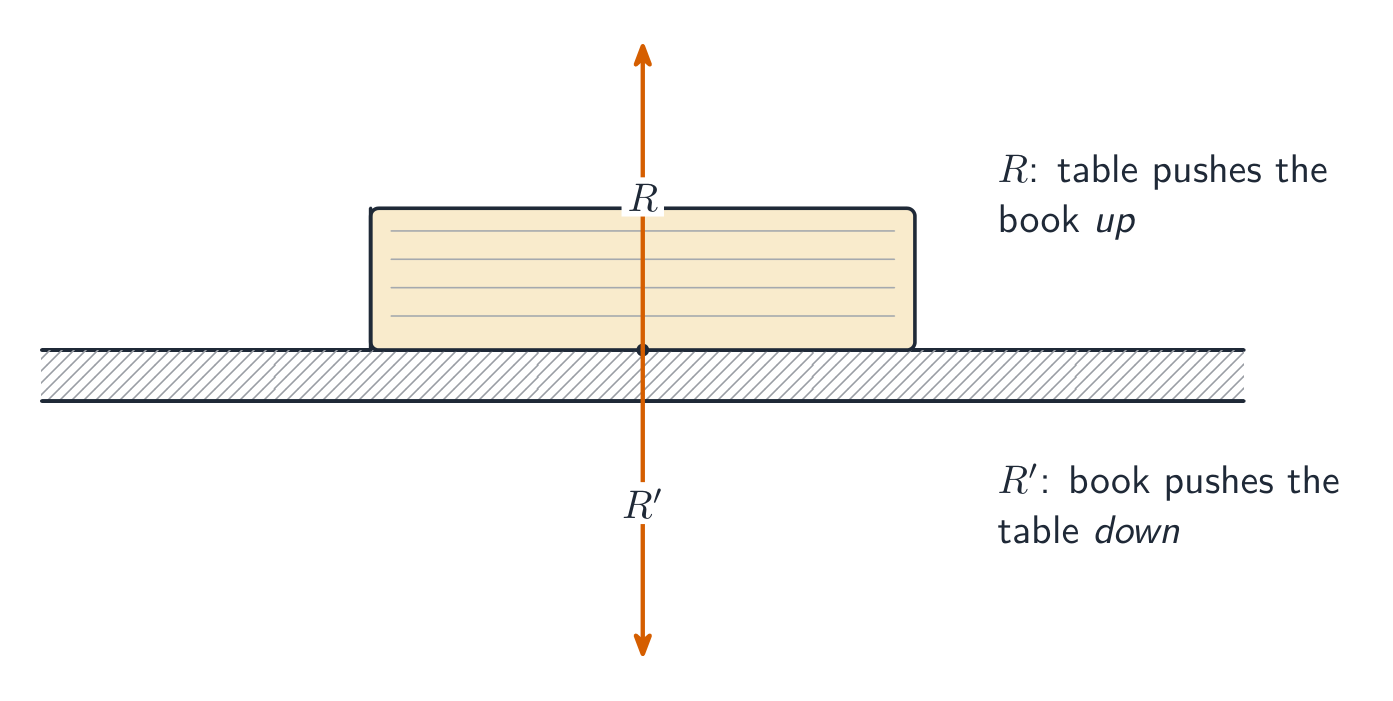
ニュートンの第三法則:AがBを押すと、Bも等しく反対方向に押す。ペアは異なる物体に作用するため、一つの自由体図内で打ち消し合うことはない。

ニュートンの第三法則のペア:異なる2つの物体に作用する等しく逆向きの力
2.4

ニュートンの第一法則

シラバス

学習目標 2.4.A: システムの速度が一定である条件を説明する。

  • 2.4.A.1 システムに作用する正味の力は、システムに作用するすべての力のベクトル和である。
  • 2.4.A.2 並進平衡とは、系に作用する合力がゼロとなる力の配置のことである。
    • 導出された式: $\sum \vec{F}_i = 0$
  • 2.4.A.3 ニュートンの第一法則は、システムに作用する正味の力がゼロであれば、そのシステムの速度は一定であることを示している。
  • 2.4.A.4 力はある方向では釣り合っているが、別の方向では釣り合わないことがある。システムの速度は、釣り合わない力の方向にのみ変化する。
  • 2.4.A.5 慣性参照系とは、観測者がニュートンの運動の第一法則を検証できる参照系である。

出典: College Board AP コースおよび試験説明書

ニュートンの第一法則(慣性):合力がゼロであれば速度は一定に保たれ、物体は並進平衡状態にある。

2.5

ニュートンの第二法則

シラバス

学習目標 2.5.A: システムの速度が変化する条件を説明する。

  • 2.5.A.1 釣り合わない力は、システムに作用する正味の力がゼロと等しくない力の配置である。
  • 2.5.A.2 ニュートンの運動の第二法則は、システムの重心の加速度の大きさは、システムに作用する正味の力の大きさに比例し、その正味の力の同じ方向にあることを示している。
    • 式: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 システムの重心の速度が変化するのは、そのシステムにゼロではない正味の外力が作用した場合に限られる。

出典: College Board AP コースおよび試験説明書

一般形は運動量を用いて表される:

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
軸ごとに適用する。力が速度や位置に依存する場合、これは解くべき微分方程式となる。

演習例。 $2.0\ \text{kg}$ブロックが摩擦のない斜面を$30^{\circ}$の角度で滑り落ちます。傾斜方向の重力成分のみがこれを動かすので、$a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$となり、質量には依存しません。

** worked example (two bodies).** 摩擦なしの卓上を $6.0\ \text{kg}$ のカートが、軽い滑轮を通る紐によって吊り下げられた $2.0\ \text{kg}$ の質量に引かれている。ペアを一つのシステムとして扱う:吊り下げられた重量のみが駆動力となるため、$a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$ となる。次にカートを単独で分離して紐の張力を求める:$T=6.0(2.45)\approx15\ \text{N}$ 。システム全体で $a$ を求め、内部力については単一物体で扱う——この2ステップが標準的な手順である。

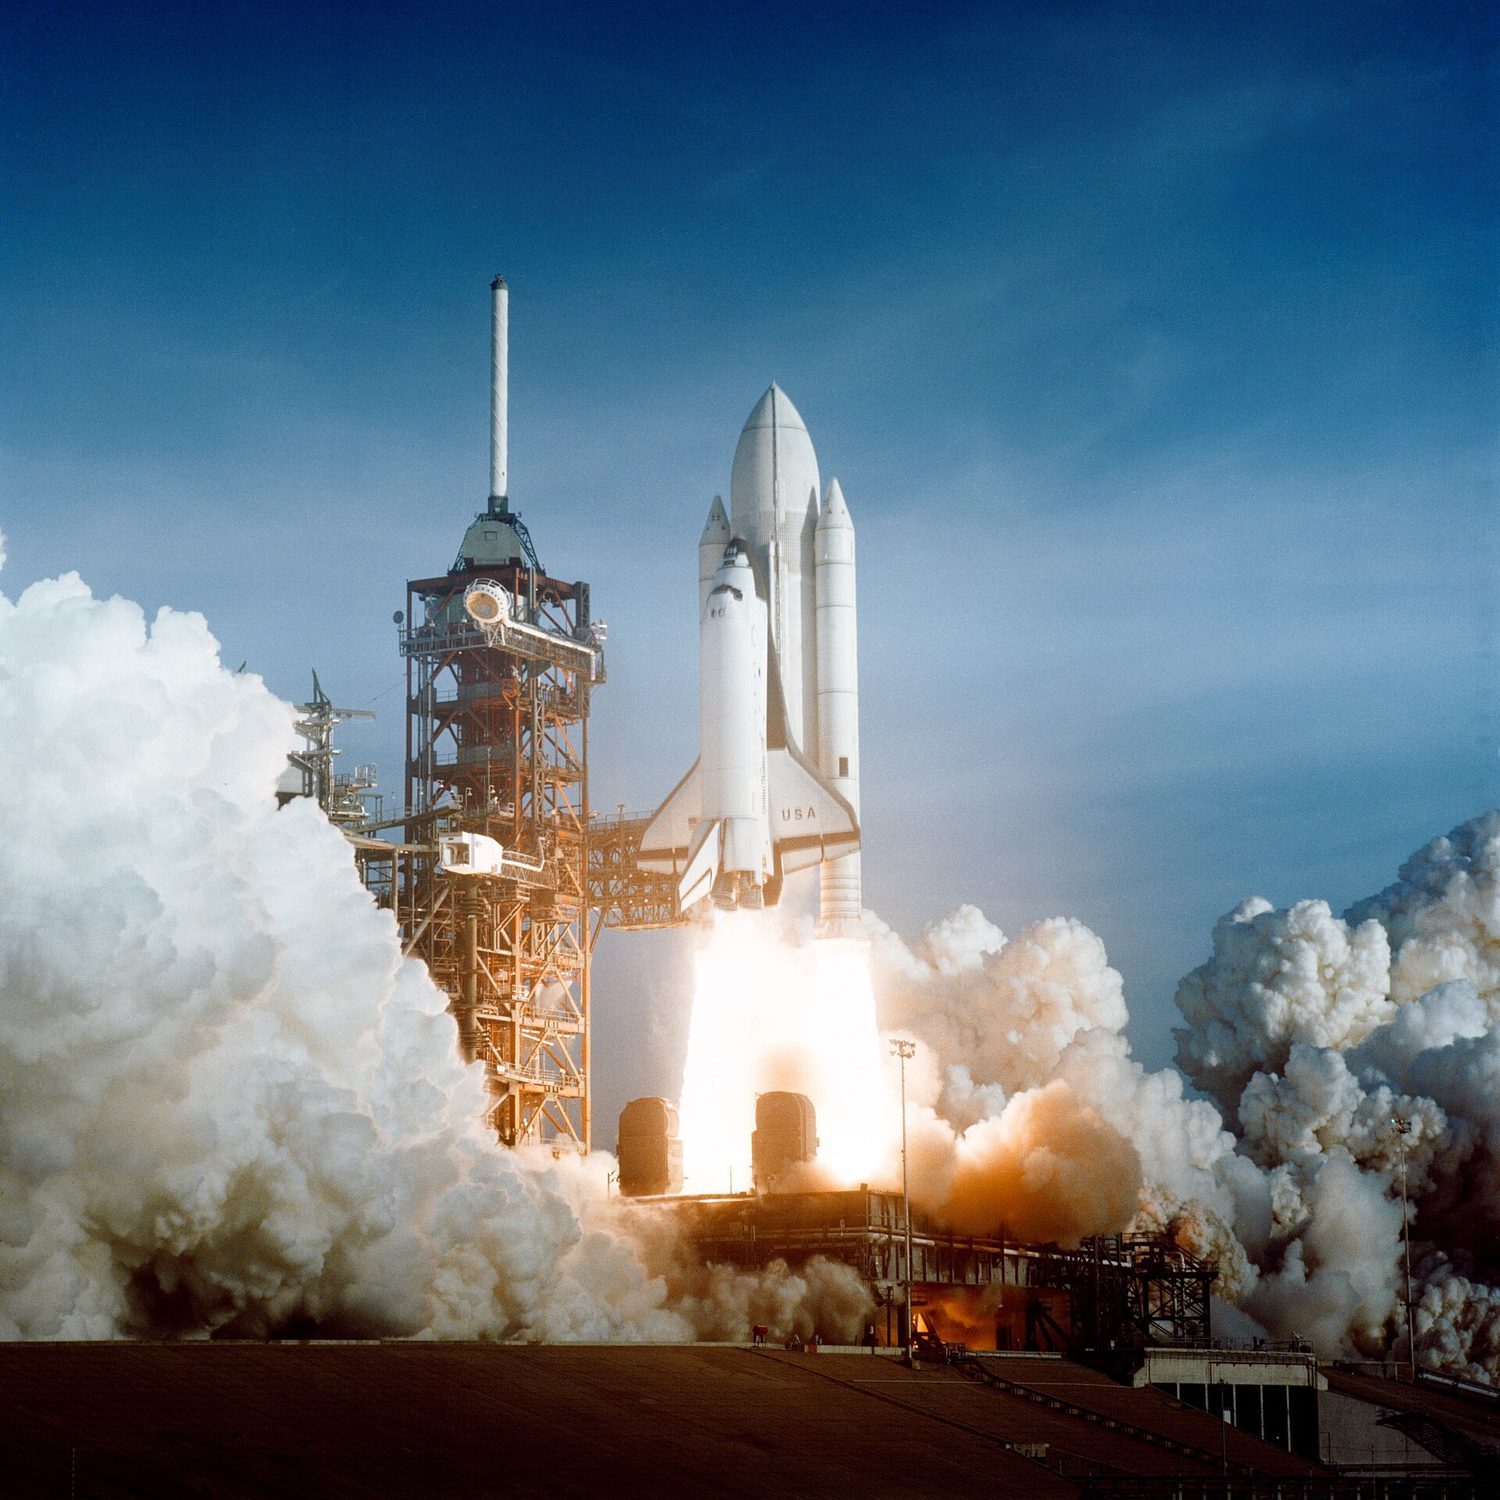
ロケット発射:合力が運動量を変化させる — 並進力学における F_net = ma
ロケット打ち上げ:合力が運動量を変化させる — 並進運動动力学における F_net = ma
English 日本語
system/ˈsɪstəm/ 系
center of mass/ˈsentə ɒv mæs/ 重心
force/fɔːs/ 力
2.6

重力

シラバス

学習目標 2.6.A: 質量を持つ2つの物体やシステム間の重力の相互作用を説明する。

  • 2.6.A.1 ニュートンの万有引力の法則は、2つの物体やシステム間の重力が、それぞれの質量に比例し、かつシステム間の重心間の距離の二乗に反比例することを記述する。
    • 式: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i 重力は引力的である。
    • 2.6.A.1.ii 重力は常に、2つの相互作用する系の重心を結ぶ直線上に作用する。
    • 2.6.A.1.iii システムに作用する重力は、システムの重心に作用するとみなすことができる。
  • 2.6.A.2 場(フィールド)は、空間の異なる位置にある物体に作用する非接触力の効果をモデル化している。
    • 2.6.A.2.i 質量 $M$ のシステムによって生じる重力場の大きさ(空間の一点において)は、そのシステムが質量 $m$ の試験物体に作用する重力と試験物体の質量との比に等しい。
      • 導出された数式: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii 重力以外の力が物体に作用しない場合、その物体の観測される加速度(単位 $\text{m/s}^2$)の数値は、その地点における重力場の強さ(単位 $\text{N/kg}$)の大きさに等しい。
  • 2.6.A.3 天体が比較的小さい近接物体に作用する重力は、重さと呼ばれる。
    • 導出された式: $\text{Weight} = F_g = mg$

学習目標 2.6.B: 重力が一定とみなせる状況について説明する。

  • 2.6.B.1 2つのシステムの重心間の重力が、2つのシステムの相対位置の変化に対して無視できるほど変化しない場合、システムの初期位置から最終位置までの間のあるいも点で重力は一定とみなせる。
  • 2.6.B.2 地球表面付近での重力場の強さは
    • 式: $g \approx 10\ \text{N/kg}$

学習目標 2.6.C: システムの見かけの重さの大きさが、そのシステムに作用する重力の大きさとは異なる条件を説明する。

  • 2.6.C.1 システムの見かけの重さの大きさは、システムに作用する垂直抗力の大きさである。
  • 2.6.C.2 システムが加速している場合、そのシステムの見かけの重さは、システムに作用する重力の大きさと等しくない。
  • 2.6.C.3 システムに力が作用していないか、あるいは重力だけがシステムに作用している場合、システムは無重力状態に見える。
  • 2.6.C.4 等価原理とは、非慣性系に置かれた観測者は、物体の見かけの重さと重力場が物体に及ぼす重力との区別ができないというものである。

学習目標 2.6.D: 慣性質量と重力質量を説明する。

  • 2.6.D.1 物体は慣性質量(または慣性)を持ち、これは他の物体との相互作用時にその運動が変化しようとする抵抗の程度を決める性質である。
  • 2.6.D.2 重力質量は、質量を持つ2つのシステム間の引力の大きさと関連している。
  • 2.6.D.3 慣性質量と重力質量は、実験的に等価であることが確認されている。

学習目標 2.6.E: 均質球状質量分布による物体への重力の作用を説明する。

  • 2.6.E.1 均質球状質量分布による物体への合力は、その分布を構成する微小球体からの個別の力の総和である。
  • 2.6.E.2 ニュートンの殻定理は、均質球状殻による物体への合力を記述する。
    • 2.6.E.2.i 薄い球状殻内部にある物体への合力はゼロである。
    • 2.6.E.2.ii 薄い球状殻外部にある物体への合力は、殻を殻の中心に位置する単一の巨大物体として扱うことで求めることができる。
    • 2.6.E.2.iii 均質密度の球体内部にある物体は、球体の一部質量からのみ合力を受ける。
    • 2.6.E.2.iv 球体内部の物体への合力に関与する球体の部分質量は、球体の中心からの距離が物体の中心からの距離以下である質量の部分であり、球体の密度を用いて計算できる。
      • 導出された数式: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 均質球体内部の物体への重力は、物体の球心からの距離に比例することが示せる。
    • 導出された式: $F_{g,\text{partial}} = -k r_{\text{partial}}$

境界文: AP Physics C: Mechanicsでは、学生にニュートンの殻定理を数学的に証明したり導出したりすることを求めているわけではない。

出典: College Board AP コースおよび試験説明書

軌道運動(ケプラーの第2法則)

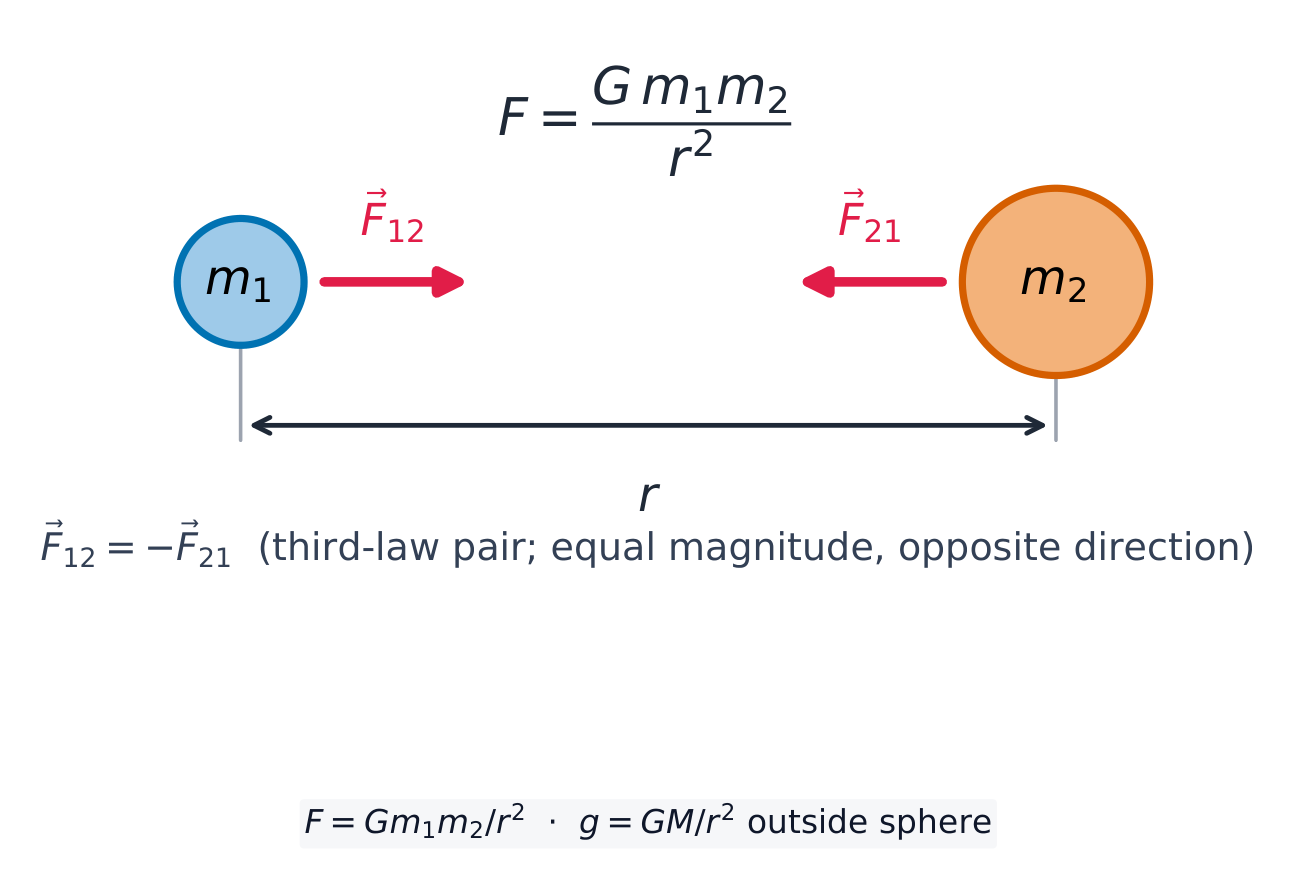
地表付近では重力は ⟨$F_g=mg$⟩ 。一般的に、ニュートンの万有引力の法則:

$$F_g=\frac{Gm_1m_2}{r^2},$$
引力であり平方反比則に従う。重力場は ⟨$g=\dfrac{GM}{r^2}$⟩ である。

2つの質量が互いに等しく反対の逆二乗の力を及ぼして引き合う、両者を結ぶ直線に沿って
2.7

動摩擦力と静摩擦力

シラバス

学習目標 2.7.A: 2つの表面間の動摩擦力を説明する。

  • 2.7.A.1 接触している2つの表面が互いに相対運動をするときに生じる摩擦力を動摩擦力という。
    • 2.7.A.1.i 動摩擦力は、各表面が他方に対して運動する方向と逆向きに作用する。
    • 2.7.A.1.ii 2つの表面間の摩擦力の大きさは、接触面積の大きさには依存しない。
  • 2.7.A.2 物体に作用する動摩擦力の大きさは、表面が物体に作用する垂直抗力と動摩擦係数の積で表される。
    • 式: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i 動摩擦係数は、接触している表面の材料の性質に依存する。
    • 2.7.A.2.ii 垂直抗力は、接触している表面が物体に作用する力の垂直成分であり、表面から外向きに方向を持つ。

学習目標 2.7.B: 2つの表面間の静摩擦力を説明する。

  • 2.7.B.1 静止摩擦力は、互いに相対運動していない2つの物体の接触面間に発生することがある。
  • 2.7.B.2 静摩擦力は、物体が表面上で滑ったりずり落ちたりしないようにするために必要な値と方向を取る。
    • 式: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i 滑りやずれとは、2つの表面が互いに相対運動をしている状況を指す。
    • 2.7.B.2.ii 特定の表面上で物体が滑らないために、静摩擦力には最大値が存在する。
      • 導出された数式: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 特定の表面の組み合わせにおいて、静摩擦係数は通常、動摩擦係数よりも大きい。

出典: College Board AP コースおよび試験説明書

摩擦力は表面に沿ったすべりに対抗する:動摩擦力 ⟨$f_k=\mu_k N$⟩ はすべりながら、静止摩擦力 ⟨$f_s\le\mu_s N$⟩ はすべり始める前まで最大値まで作用する。$N$ は**抗力(垂直抗力)**である。不等号に注意:静止摩擦力は必要な大きさだけであり、$\mu_s N$ はその上限であり、実際の値ではない。

** worked example.** 同じ $30^{\circ}$ の斜面の上にある同じブロックだが、今回は $\mu_k=0.20$ の摩擦がある。斜面に垂直な方向:$N=mg\cos30^{\circ}$ 。斜面に沿う方向:$ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$ 因此 $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ ——質量は再び約分される。

探索

摩擦のある斜面の上をブロックを滑らせる

摩擦力は最大 $\mu N$ まで運動に逆らう。斜面の傾斜を変えて、重力の斜面方向の成分が静止摩擦力を上回り、ブロックが動き出す点を探せ。

2.8

スプリングの力

シラバス

学習目標 2.8.A: 理想的スプリングが物体に作用する力を説明する。

  • 2.8.A.1 理想的スプリングは質量が無視できるほど小さく、静止長からの長さの変化に比例する力を作用させる。非理想的スプリングは、無視できない質量を持つか、または静止長からの長さの変化に比例しない力を作用させる。
  • 2.8.A.2 理想スプリングが物体に作用する力の大きさはフークの法則で与えられる:
    • 式: $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 スプリングが物体に作用する力は、常に物体-スプリング系の平衡位置に向かう。

学習目標 2.8.B: 物体に力を作用させる複数のスプリングの等価ばね定数を説明する。

  • 2.8.B.1 物体に力を作用させるスプリングの集合は、等価ばね定数 $k_{\text{eq}}$ を持つ単一のスプリングのように振る舞うことがある。
    • 2.8.B.1.i 直列に接続されたスプリングの等価ばね定数の逆数は、個別のばね定数の逆数の総和に等しい。
      • 導出された数式: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii 直列に接続されたスプリングの等価ばね定数は、構成する最小のばね定数より小さい。
    • 2.8.B.1.iii 並列に接続されたスプリングの等価ばね定数は、個別のばね定数の総和である。
      • 導出された数式: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

境界文: AP Physics C: Mechanicsでは、学生には直列または並列のいずれかの接続形式のみで構成されたスプリングシステムの有効ばね定数のみを求めることを期待しており、直列と並列の両方が混在するシステムの有効ばね定数を求めることは期待していない。

出典: College Board AP コースおよび試験説明書

フークの法則と弾性限度

理想ばねはフークの法則 ⟨$F_s=-kx$⟩ に従い、ばね定数 ⟨$k$⟩ によって決まる復元力を生じる。蓄えられたエネルギーは ⟨$U=\tfrac12 kx^2$⟩ である。

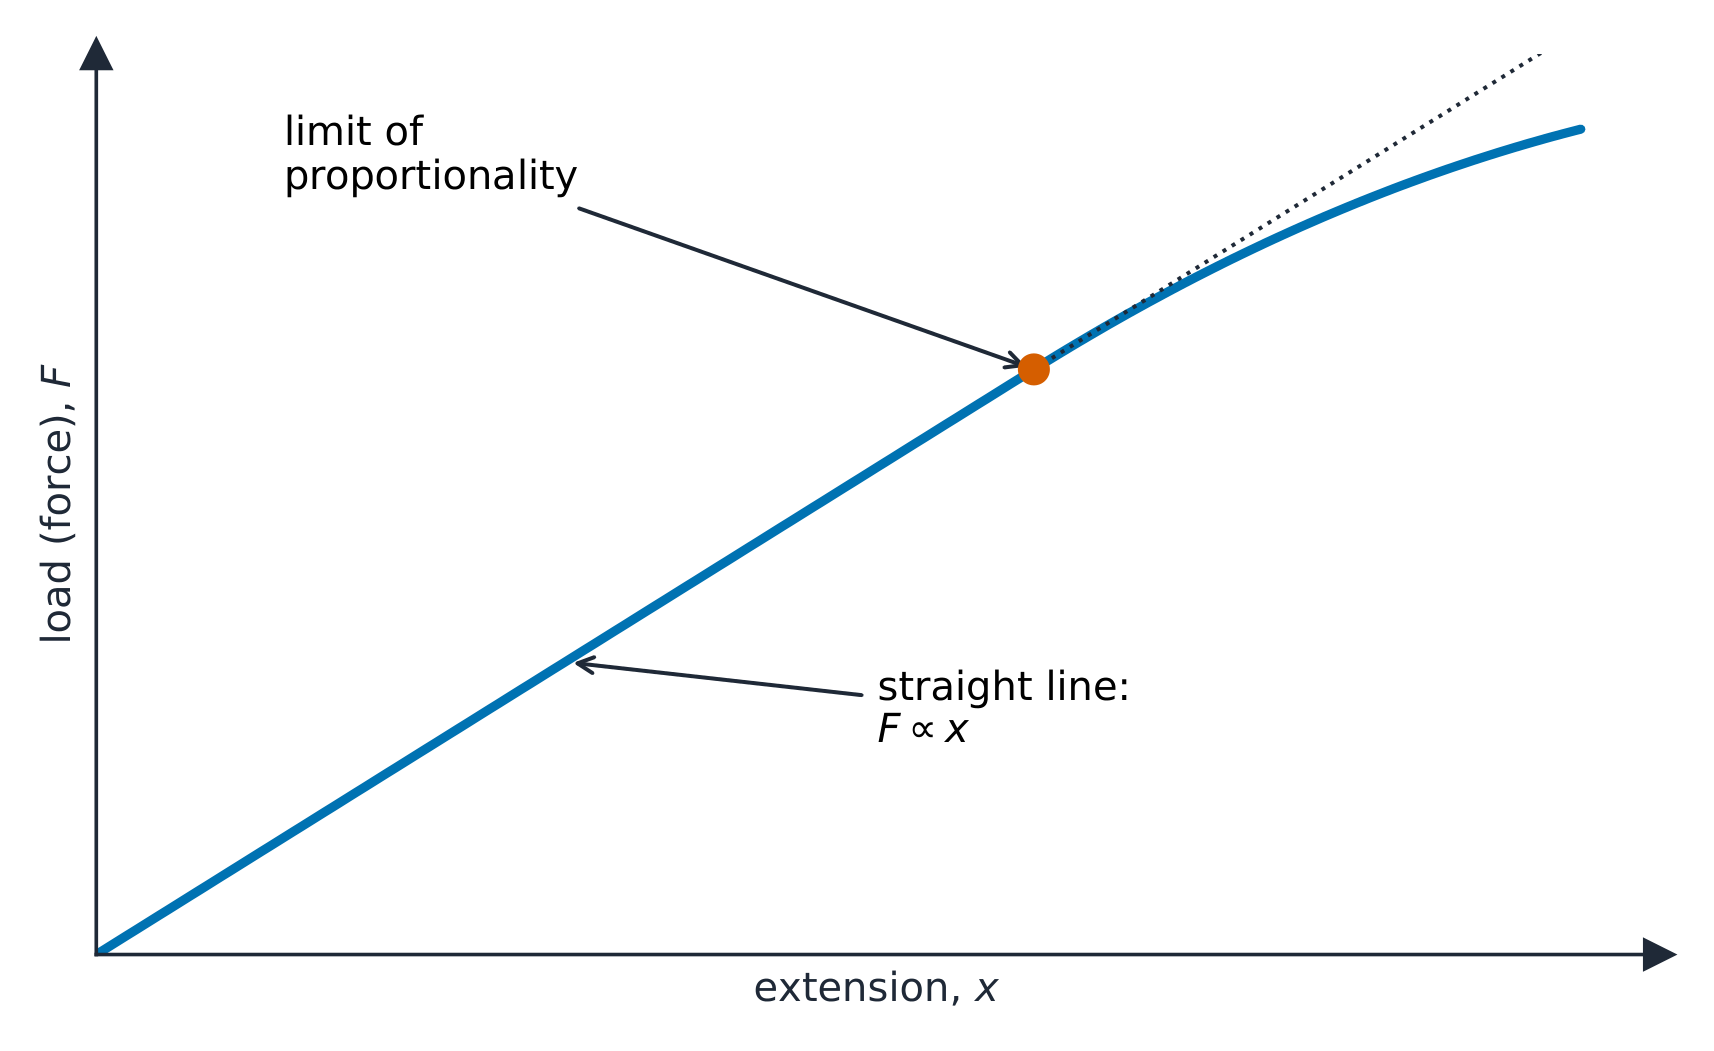
フックの法則:線形限界まで荷重と伸びは比例する

結合したばねは、定数 ⟨$k_{\text{eq}}$⟩ の一つの等価ばねとして振る舞う。並列(横並びで荷重を分担)では定数が加算され、$k_{\text{eq}}=k_1+k_2$ ——どちらよりも剛性が高い。直列(端同士をつなぐ)では ⟨$\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$⟩ のように組み合わせられ、最も柔らかいものよりも柔らかくなる。両側から質量を引っ張る2つのばねも並列として働き、復元定数は ⟨$k_1+k_2$⟩ となる。どのような場合でも、SHMの周期は ⟨$k_{\text{eq}}$⟩ :$T=2\pi\sqrt{m/k_{\text{eq}}}$ を用いる。

探索

バネを伸ばす(フックの法則)

バネの力は伸びに比例し、$F=kx$ (フックの法則)。強く引っ張ると伸びも按比例に増加する——バネの限度に達するまで。

2.9

抵抗力

シラバス

学習目標 2.9.A: 抵抗力を受ける物体の運動を説明する。

  • 2.9.A.1 抵抗力とは、物体の速度の方向と逆向きで速度に依存する力として定義され、例えば以下の通りである:
    • 式: $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 抵抗力が作用する物体にニュートンの第二法則を適用すると、速度に対する微分方程式が得られる。
    • 2.9.A.2.i 変数分離法を用いることで、適切な積分範囲に対して積分することで速度を求めることができる。
    • 2.9.A.2.ii 速度依存性の力に作用する運動物体の加速度や位置は、速度の関数が決定された後、初期条件と微積分の手法を用いて求めることができる。
    • 2.9.A.2.iii $\vec{F}_r = -k\vec{v}$という形の抵抗力の影響下にある物体の位置、速度、および時間の関数としての加速度は指数関数的であり、その漸近線は物体の初期条件および物体に作用する力によって決定される。
  • 2.9.A.3 終端速度とは、物体に逆向きに作用する一定の力と抵抗力の影響下で移動する物体が到達する最大速度として定義される。終端状態とは、物体に作用する合力がゼロになった状態である。

出典: College Board AP コースおよび試験説明書

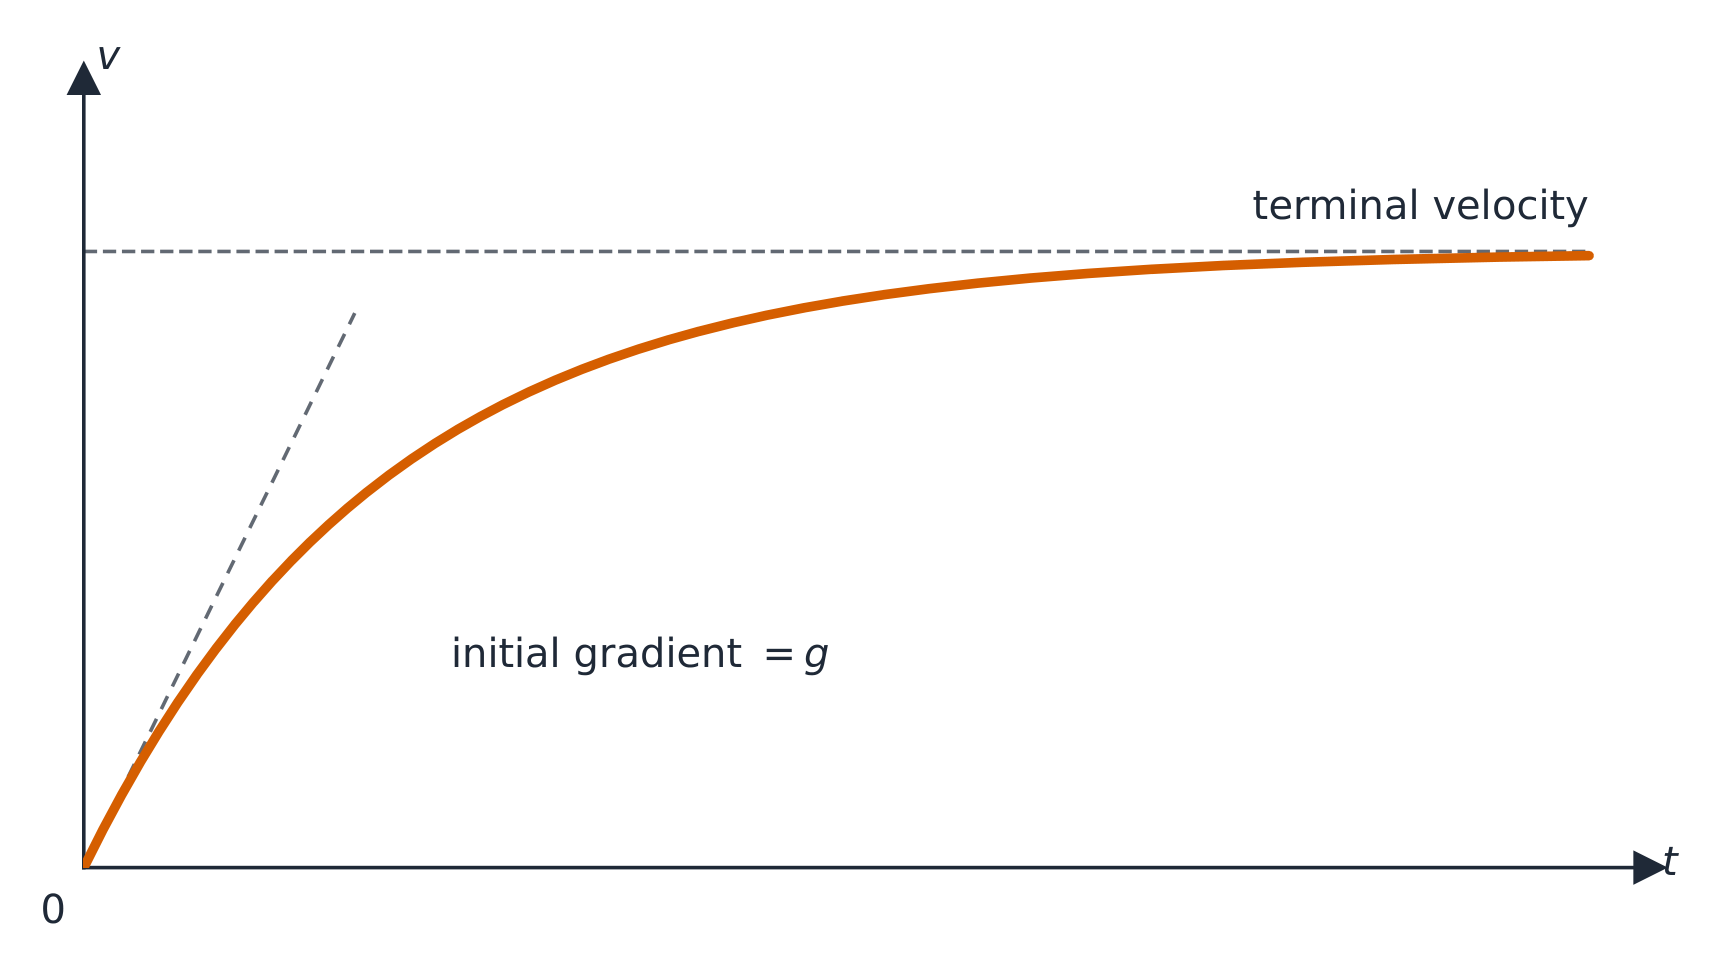
抵抗力(抗力)は流体中での運動に対抗し、速度とともに増大する。多くの場合、$F=-bv$ または $F=-cv^2$ でモデル化される。これによりニュートンの第二法則は微分方程式となり、例えば落下物体に対しては ⟨$m\dfrac{dv}{dt}=mg-bv$⟩ となる。速度が上がると抗力は増加し、駆動力と釣り合うまで続く。その後、物体は加速を停止し、一定の終端速度で移動する。これは合力(および$dv/dt$ )をゼロとおいて求める。

** worked example.** 落下物体で ⟨$m\dfrac{dv}{dt}=mg-bv$⟩ の場合、終端速度は $\dfrac{dv}{dt}=0$ が成立する地点である:$mg=bv_T$ 因此 $v_T=\dfrac{mg}{b}$ 。$m=0.10\ \text{kg}$ と $b=0.50\ \text{kg/s}$ を用いると、$v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$ となる。

完全な運動 $v(t)$ を得るために、変数を分離して静止状態から積分する:

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
これを整理すると $v(t)=v_T\left(1-e^{-bt/m}\right)$ – 速度は指数関数的に $v_T$ に漸近する。この積分過程を示すことは、Physics Cの自由回答問題が単に最終公式を引用するだけでなく、微積分のスキルを評価するためである。

流体中を落下する物体は終端速度まで加速する
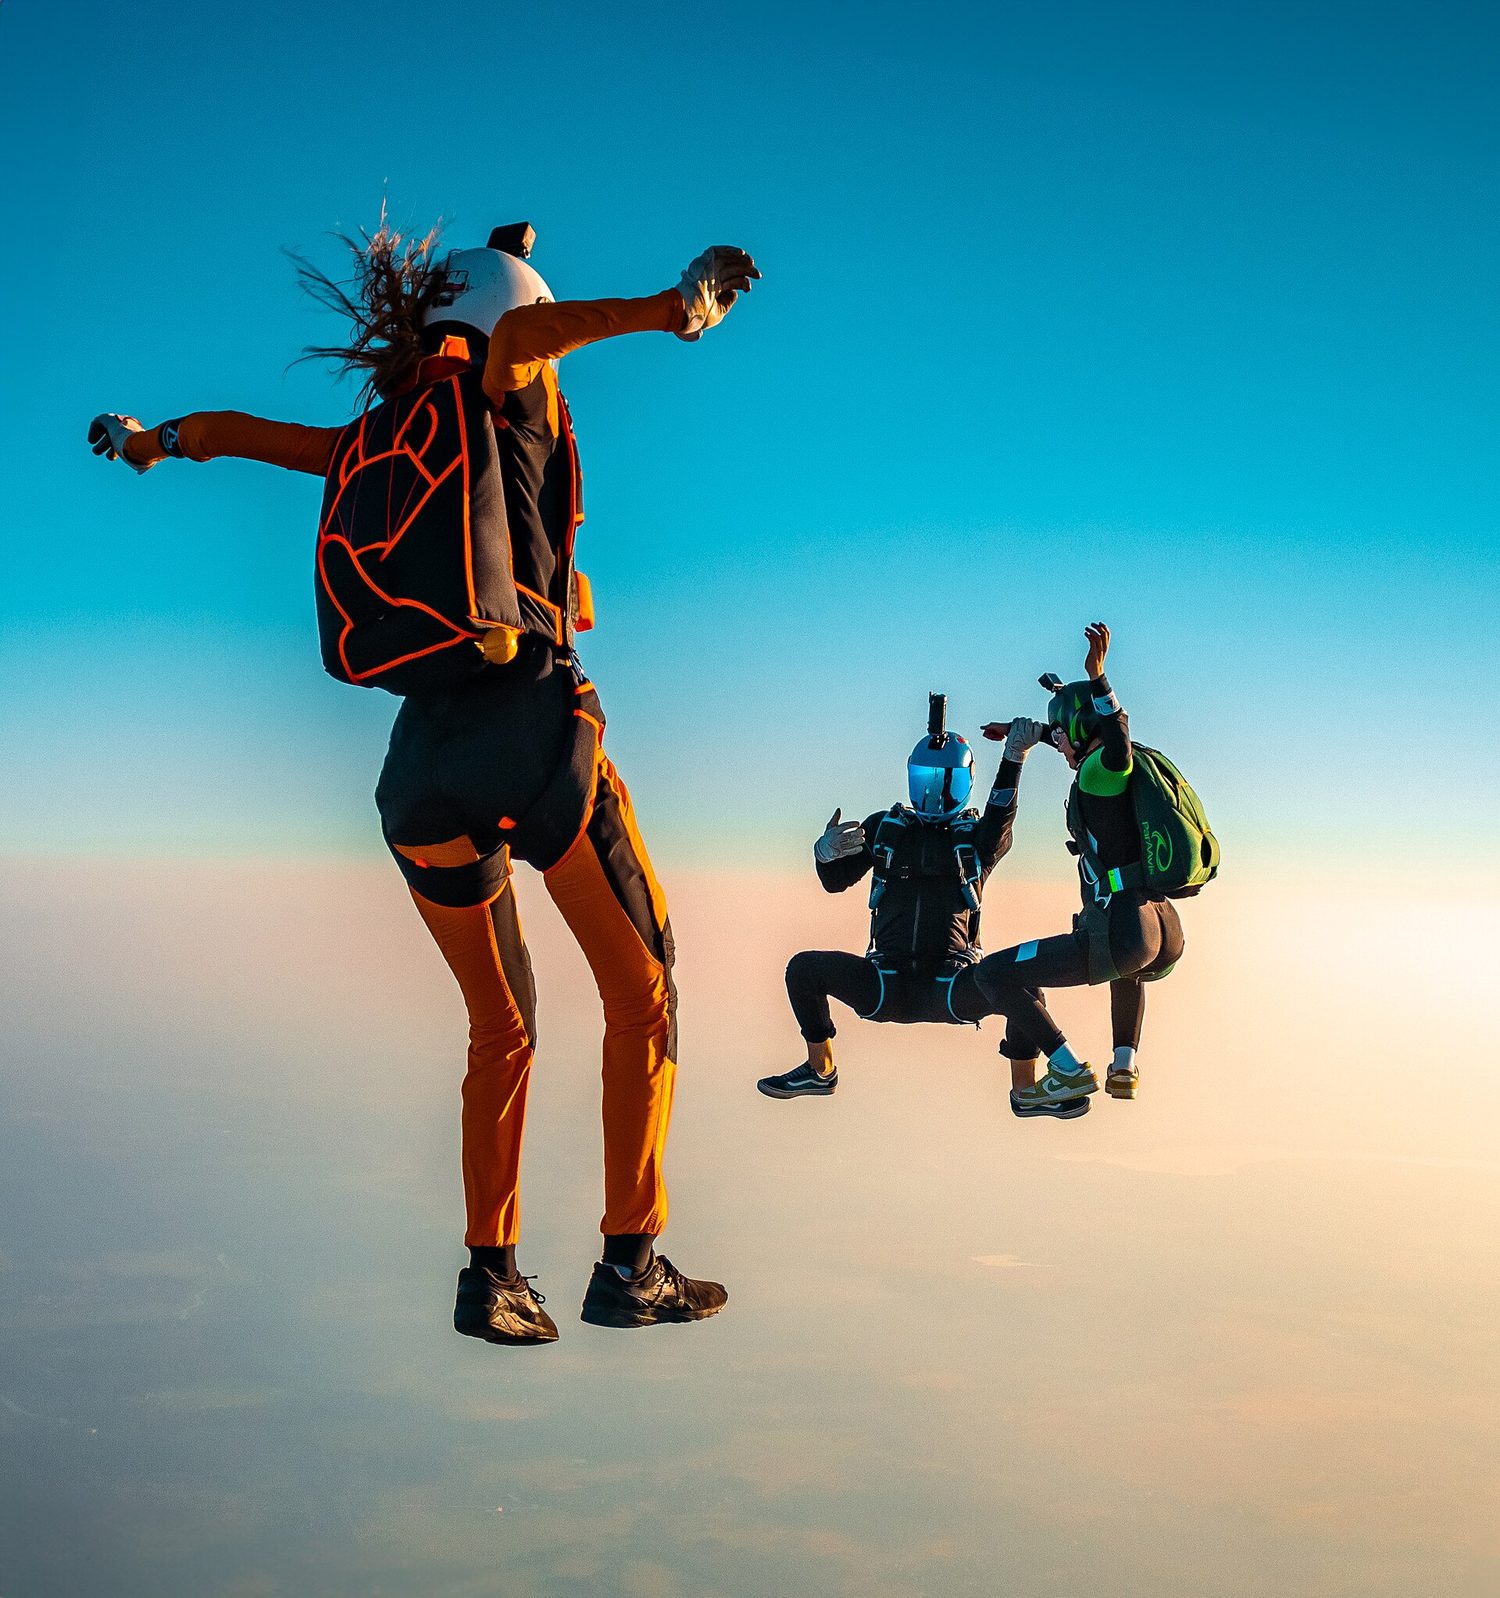
パラシュート跳降者の自由落下:抵抗は速度とともに増大し、終端速度で重力と釣り合う
English 日本語
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 終末速度
separate the variables/ˈseprət ðə ˈveərɪəblz/ 変数分離
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度
2.10

円運動

シラバス

学習目標 2.10.A: 円軌道を進む物体の運動を説明する。

  • 2.10.A.1 向心加速度とは、物体の加速度のうち、円軌道の中心に向かう成分である。
    • 2.10.A.1.i 円軌道を進む物体の向心加速度の大きさは、物体の接線速度の二乗を円軌道の半径で割ったもの(比)である。
      • 数式: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii 向心加速度は、物体の円軌道の中心に向かっている。
  • 2.10.A.2 向心加速度は、円運動中の物体に作用する単一の力、複数の力、または力の成分によって生じることがある。
    • 2.10.A.2.i 垂直な円ループの頂点において、物体は円運動を維持するために最小速度が必要である。この点において、この最小速度で、重力だけが向心加速度を生じる力となる。
      • 導出された数式: $v = \sqrt{gr}$
    • 2.10.A.2.ii 傾斜面上を円を描くように動く物体の向心加速度を生じる合力には、静摩擦力の成分と支持力の成分が寄与することがある。
    • 2.10.A.2.iii 張力の成分は、錘振り(コノイダルペンデュラム)が受ける向心加速度を生じる合力に寄与する。
  • 2.10.A.3 接線加速度とは、物体の速さが変化する速率であり、物体の円軌道に沿って接線方向にある。
  • 2.10.A.4 円を描く物体の合力加速度は、向心加速度と接線加速度のベクトル和である。
  • 2.10.A.5 一定の速さ(等速円運動)で円軌道を進む物体の回転は、周期と周波数を用いて記述できる。
    • 2.10.A.5.i 完全な円軌道を一つ完成させる、完全な回転を行う、または振動運動の完全なサイクルを完了させる時間を周期 $T$ と定義する。
    • 2.10.A.5.ii 物体が回転を完了する速率を周波数 $f$ と定義する。
      • 数式: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii 一定の速さで円軌道を進む物体の周期は、導出された式で与えられる
      • 導出された数式: $T = \dfrac{2\pi r}{v}$

学習目標 2.10.B: ケプラーの第三法則を用いて円軌道を説明する。

  • 2.10.B.1 中心天体の周りを円軌道で公転する衛星について、衛星の向心加速度は重力の引力のみによって生じる。円軌道の周期と半径は、中心天体の質量と関連している。
    • 導出された式: $T^2 = \dfrac{4\pi^2}{GM} R^3$

境界文: AP Physics C: Mechanicsでは、学生にケプラーの惑星運動の第一法則および第二法則の知識を求めているわけではない。

出典: College Board AP コースおよび試験説明書

等速円周運動

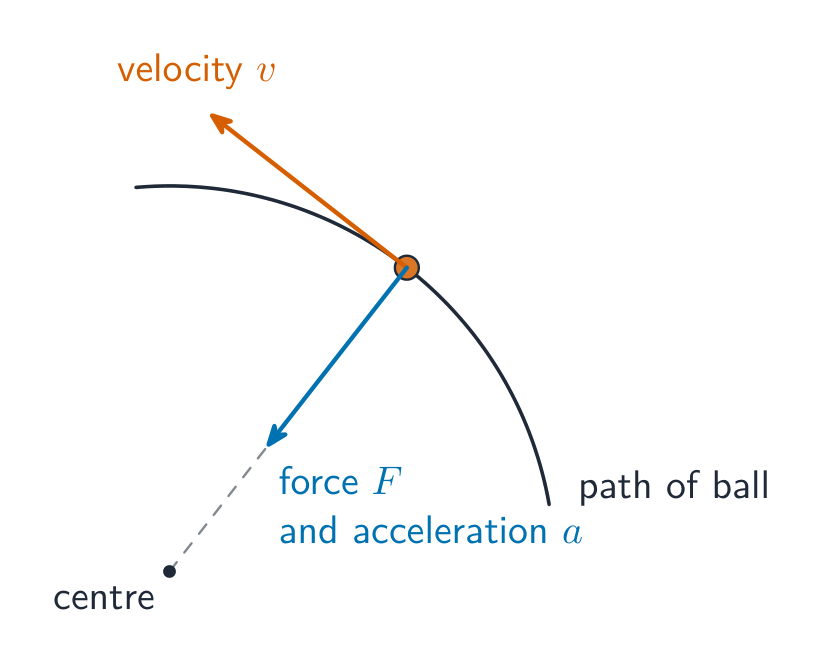
等速円運動では、中心に向かう向心加速度 $a_c=\dfrac{v^2}{r}$ が存在し、これには内向きの合力 $F_c=\dfrac{mv^2}{r}$ が必要であり、これは張力、重力、摩擦力、抗力のいずれかの実力によって供給される。外向きの力は存在しない。垂直円軌道や傾斜曲線については、実力を分解してどの力が向心力の要件を満たすかを見極める。

演習例。 $0.50\ \text{kg}$ のボールを $1.0\ \text{m}$ の紐で $3.0\ \text{m/s}$ の角速度で水平円運動させる。紐の張力が向心力全体を提供する: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$。

演習例(垂直円). 半径 $r$ の垂直ループの頂点において、重力と反発力はどちらも中心向きである: $N+mg=\dfrac{mv^2}{r}$。頂点における最も低い速度は、軌道が一切押し出さない状態($N=0$)のときである: $v_{\min}=\sqrt{gr}$。 $r=2.5\ \text{m}$ の場合: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$。これより遅ければ、カートは頂点に達する前に軌道から離れる。

速度は接線に沿って、向心力は中心に向かう
2.10

試験対策

  • 重心を $x_{cm}=\tfrac{1}{M}\int x\,dm$ (点質量の場合は $\tfrac{\sum m_i x_i}{\sum m_i}$ )で特定し、質量要素には $\lambda,\sigma,\rho$ を用いる。
  • 外力の合力は、全質量がその位置にあるかのように重心を動かす: $\vec F_{net}=M\vec a_{cm}$。
  • 系を明確に定義する – 内部力は互いに相殺するため、運動量を変化させるのは外部力のみである。
  • 重心の積分計算を簡略化するために対称性を利用する。
  • 重心と重心(重力の中心)を区別する(均一な場では一致する)。

このトピックのインタラクティブ授業

一歩ずつ進め、即時チェック付きの問題で学習します。

過去問

AP物理学C:力学 の他のトピック

ログインまたはアカウント作成

IGCSE, A-Level & AP