מטרת למידה 5.1.A: תאר את הסיבוב של מערכת ביחס לזמן באמצעות הזזה זוויתית, מהירות זוויתית ותאוצה זוויתית.
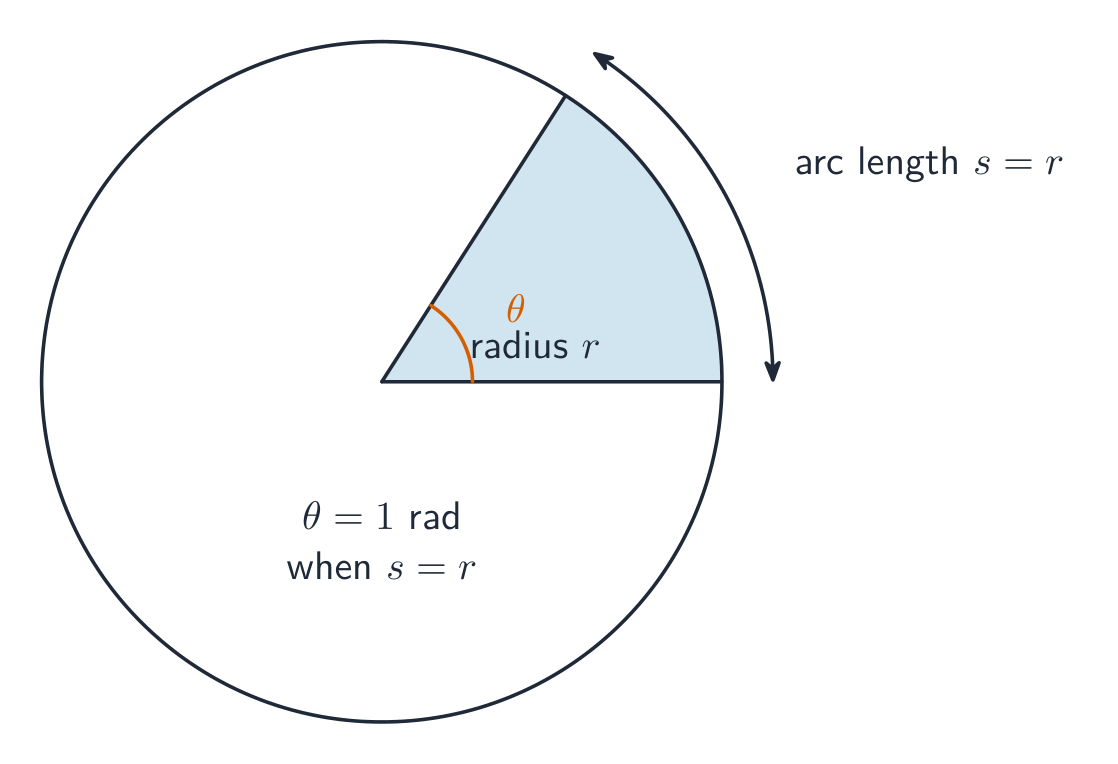
- 5.1.A.1 הזזה זוויתית היא מדידת הזווית, ברדיאנים, דרך נקודה מערכת קשיחה מסתובבת סביב ציר מסוים.
- משוואה: $\Delta\theta = \theta - \theta_0$
- 5.1.A.1.i מערכת קשיחה היא אחת ששומרת על צורה אך שבה נקודות שונות במערכת נעות בכיוונים שונים בזמן הסיבוב. מערכת קשיחה לא ניתן לדמות כגוף.
- 5.1.A.1.ii כיוון אחד של הזזה זוויתית סביב ציר סיבוב – עם כיוון השעון או נגד כיוון השעון – מצוין בדרך כלל כחיובי מתמטית, כאשר הכיוון השני הופך לשלילי מתמטית.
- 5.1.A.1.iii אם סיבוב מערכת סביב ציר ניתן לתאר היטב באמצעות תנועת מרכז המסה שלה, ניתן להתייחס למערכת כגוף בודד. לדוגמה, סיבוב כדור הארץ סביב צירו יכול להיחשב לזניח בעת בחינת החצייה של כדור הארץ סביב מרכז המסה של מערכת כדור הארץ-שמש.
- 5.1.A.2 מהירות זוויתית היא קצב השינוי של המיקום הזוויתי ביחס לזמן.
- משוואה: $\omega = \dfrac{d\theta}{dt}$
- 5.1.A.3 תאוצה זוויתית היא קצב השינוי של המהירות הזוויתית ביחס לזמן.
- משוואה: $\alpha = \dfrac{d\omega}{dt}$
- 5.1.A.4 הזזה זוויתית, מהירות זוויתית ותאוצה זוויתית סביב ציר אחד הם אנלוגיים להזזה, מהירות ותאצה ליניאריות בממד אחד ומדגימים את אותן קשרים מתמטיים.
- 5.1.A.4.i עבור תאוצה זוויתית קבועה, הקשרים המתמטיים בין הזזה זוויתית, מהירות זוויתית ותאוצה זוויתית ניתן לתאר באמצעות המשוואות הבאות:
- $\omega = \omega_0 + \alpha t$
- $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
- $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
- 5.1.A.4.ii גרפים של הזזה זוויתית, מהירות זוויתית ותאוצה זוויתית כפונקציות של זמן יכולים לשמש למציאת הקשרים בין כמותות אלו.
- 5.1.A.4.i עבור תאוצה זוויתית קבועה, הקשרים המתמטיים בין הזזה זוויתית, מהירות זוויתית ותאוצה זוויתית ניתן לתאר באמצעות המשוואות הבאות:
הצהרת גבול: AP Physics C: Mechanics מצפה מתלמידים שיכולים לבצע פעולות מתמטיות על גדלים של תזוזה זוויתית, מהירות זוויתית ותאוצה זוויתית באמצעות קונבנציות וקטוריות. עם זאת, כיווני הווקטורים הללו לא ייבדקו במבחן.
תיאורי הכיוונים של גודלי קינמטיקה סיבובית לנקודה או לגוף קשיח מוגבלים לשעון-העקיפה ולכיוון נגד כיוון השעון ביחס לציר סיבוב נתון.
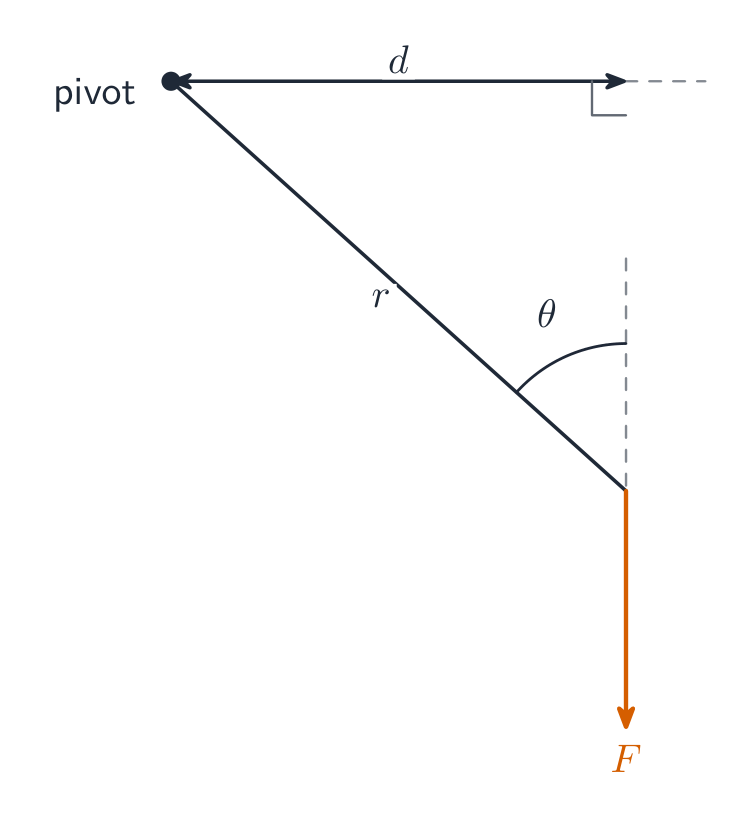
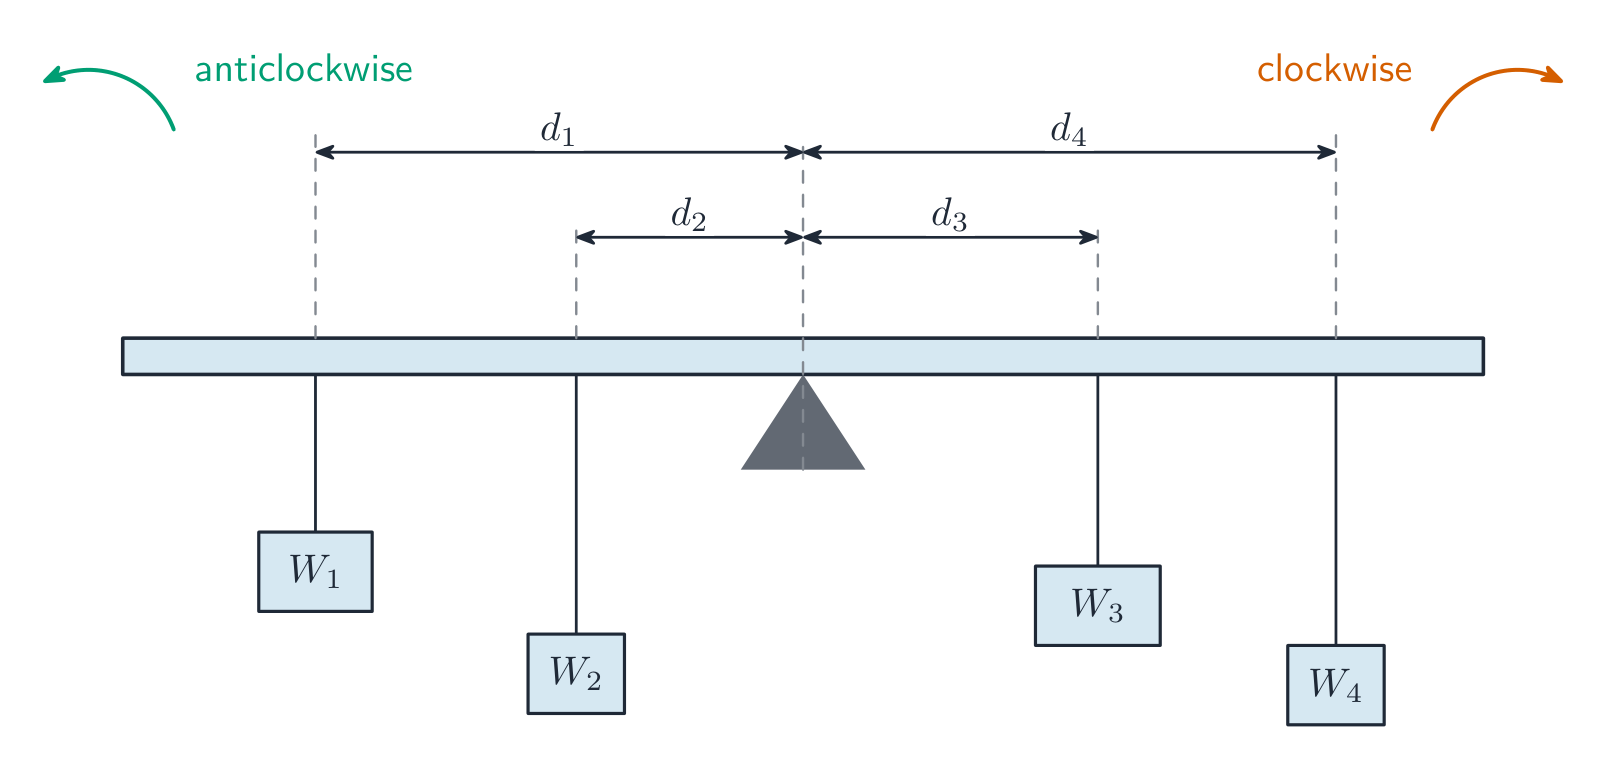
 *מאזן קורה: איזון סיבובי כאשר מומנטים בשעון-ידי ובנגד-שעון תואמים