Passer au contenu

Couple et dynamique rotationnelle

AP Physique C : Mécanique · Sujet 5

Entrainer
Leçon vidéo pour ce sujet Ouvrir la page vidéo
7:22

Couple et dynamique rotationnelle

Poussez une porte à la poignée et elle s'ouvre facilement. Maintenant poussez aussi fort, juste à côté de la charnière. Presque rien ne se passe. La force était la même les deux fois.…

Narration en anglais · Sous-titres anglais + 中文 incrustés

5.1

Cinématique rotative

Programme

Objectif d'apprentissage 5.1.A : Décrire la rotation d'un système par rapport au temps en utilisant le déplacement angulaire, la vitesse angulaire et l'accélération angulaire.

  • 5.1.A.1 Le déplacement angulaire est la mesure de l'angle, en radians, par lequel un point d'un système rigide tourne autour d'un axe spécifié.
    • Équation : $\Delta\theta = \theta - \theta_0$
    • 5.1.A.1.i Un système rigide est un système qui conserve sa forme, mais dans lequel différents points se déplacent dans des directions différentes lors de la rotation. Un système rigide ne peut pas être modélisé comme un objet ponctuel.
    • 5.1.A.1.ii Un sens de déplacement angulaire par rapport à un axe de rotation — horaire ou antihoraire — est généralement indiqué comme mathématiquement positif, tandis que l'autre sens devient mathématiquement négatif.
    • 5.1.A.1.iii Si la rotation d'un système autour d'un axe peut être bien décrite en utilisant le mouvement du centre de masse du système, celui-ci peut être traité comme un objet unique. Par exemple, la rotation de la Terre autour de son axe peut être considérée comme négligeable lorsqu'on étudie la révolution de la Terre autour du centre de masse du système Terre-Soleil.
  • 5.1.A.2 La vitesse angulaire est le taux de changement de la position angulaire par rapport au temps.
    • Équation : $\omega = \dfrac{d\theta}{dt}$
  • 5.1.A.3 L'accélération angulaire est le taux de changement de la vitesse angulaire par rapport au temps.
    • Équation : $\alpha = \dfrac{d\omega}{dt}$
  • 5.1.A.4 Le déplacement angulaire, la vitesse angulaire et l'accélération angulaire autour d'un axe sont analogues au déplacement linéaire, à la vitesse et à l'accélération en une dimension et démontrent les mêmes relations mathématiques.
    • 5.1.A.4.i Pour une accélération angulaire constante, les relations mathématiques entre le déplacement angulaire, la vitesse angulaire et l'accélération angulaire peuvent être décrites par les équations suivantes :
      • $\omega = \omega_0 + \alpha t$
      • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
      • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
    • 5.1.A.4.ii Des graphiques du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.

Énoncé de limite : AP Physics C: Mécanique attend des étudiants qu'ils soient capables de manipuler mathématiquement les grandeurs du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en utilisant les conventions vectorielles. Cependant, les directions de ces vecteurs ne seront pas évaluées à l'examen.

Les descriptions des directions des quantités de cinématique rotative pour un point ou un corps rigide sont limitées au sens horaire et au sens antihoraire par rapport à un axe de rotation donné.
Source : Description du cours et de l'examen AP College Board

La rotation imite le mouvement linéaire avec des grandeurs angulaires, définies comme des dérivées :

$$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

Ici $\theta$ est le déplacement angulaire 角位移 en radians 弧度, $\omega$ la vitesse angulaire 角速度, et $\alpha$ l'accélération angulaire 角加速度. (AP travaille avec leurs amplitudes et signes ; les directions vectorielles 3D ne sont pas évaluées.) Pour une $\alpha$ constante, les équations cinématiques sont les mêmes que celles du mouvement linéaire avec des lettres changées :

$$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
Un radian est l'angle dont la longueur d'arc est égale au rayon

Exemple résolu. Une pale de ventilateur ralentit de $30\ \text{rad/s}$ jusqu'à l'arrêt avec $\alpha=-6.0\ \text{rad/s}^2$ : cela prend $t=5.0\ \text{s}$ et tourne de $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – environ $12$ tours.

Vocabulaire Entrainer
Anglais Chinois Pinyin
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
radians/ˈreɪdɪənz/ 弧度 hú dù
angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ 角速度 jiǎo sù dù
angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ 角加速度 jiǎo jiā sù dù
tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ 切向加速度 qiè xiàng jiā sù dù
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
Torque/tɔːk/ 力矩 lì jǔ
vector product/ˈvektə ˈprɒdʌkt/ 矢量积 shǐ liàng jī
moment arm/ˈməʊmənt ɑːm/ 力臂 lì bì
right-hand rule/raɪt hænd ruːl/ 右手定则 yòu shǒu dìng zé
Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
linear density/ˈlɪnɪə ˈdensɪti/ 线密度 xiàn mì dù
parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ 平行轴定理 píng xíng zhóu dìng lǐ
rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ 转动平衡 zhuǎn dòng píng héng
static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ 静平衡 jìng píng héng
5.2

Relier le mouvement linéaire et rotatif

Programme

Objectif d'apprentissage 5.2.A : Décrire le mouvement linéaire d'un point sur un système rigide en rotation correspondant au mouvement rotatif de ce point, et vice versa.

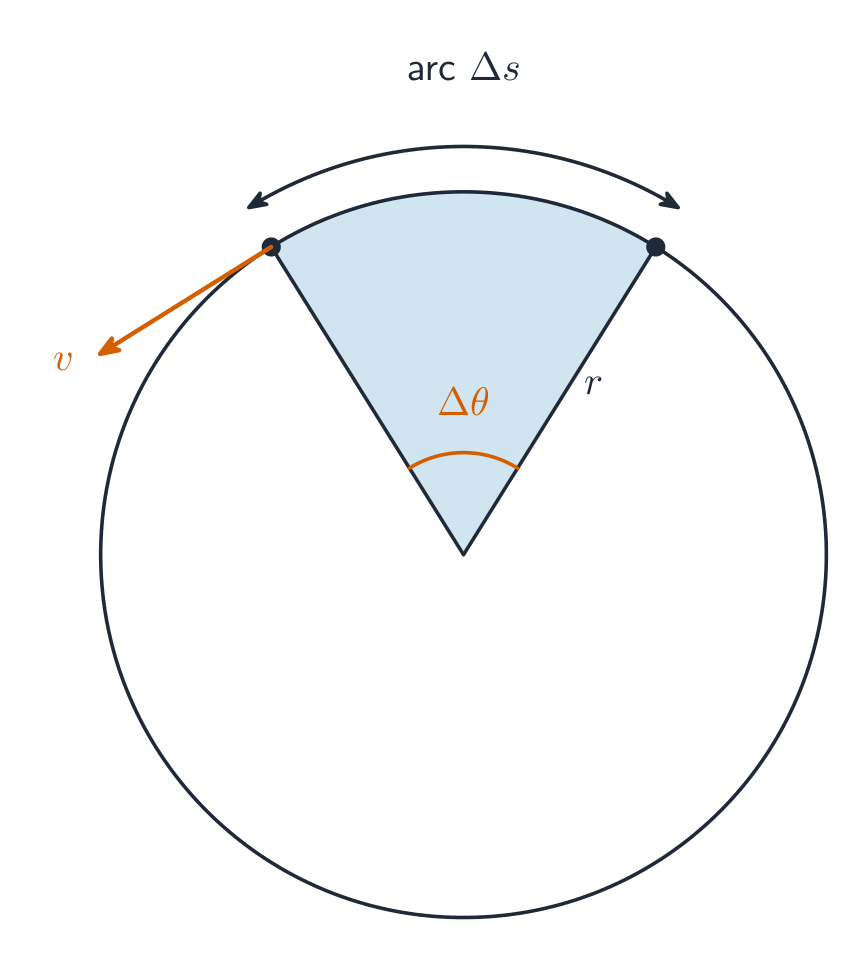
  • 5.2.A.1 Pour un point situé à une distance $r$ d'un axe de rotation fixe, la distance linéaire $s$ parcourue par ce point lorsque le système tourne d'un angle $\Delta\theta$ est donnée par l'équation $\Delta s = r\Delta\theta$.
  • 5.2.A.2 Les relations dérivées reliant la vitesse linéaire et la composante tangentielle de l'accélération à leurs quantités angulaires respectives sont données par les équations suivantes :
    • $s = r\theta$
    • $v = r\omega$
    • $a_T = r\alpha$
  • 5.2.A.3 Pour un système rigide, tous les points situés à l'intérieur de ce système ont la même vitesse angulaire et la même accélération angulaire.

Énoncé de limite : AP Physics C: Mécanique s'attend à ce que les étudiants sachent manipuler mathématiquement les grandeurs du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en utilisant des conventions vectorielles. Cependant, les directions des vecteurs ne seront pas évaluées à l'examen.

Les descriptions des directions des quantités de cinématique rotative pour un point ou un corps rigide sont limitées au sens horaire et au sens antihoraire par rapport à un axe de rotation donné.

Source : Description du cours et de l'examen AP College Board

Un point à un rayon de $r$ de l'axe se déplace le long de son arc avec

$$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

ainsi les points plus éloignés se déplacent plus vite. Un point en rotation possède généralement deux composantes d'accélération simultanément : l'accélération tangentielle 切向加速度 $a_t=r\alpha$ (augmentation de la vitesse le long de l'arc) et l'accélération centripète 向心加速度 $a_c=\dfrac{v^2}{r}=r\omega^2$ (virage, vers l'axe). Elles sont perpendiculaires, donc $a=\sqrt{a_t^2+a_c^2}$.

Alors que le rayon tourne d'un angle, un point se déplace le long d'une arc à la vitesse v
Lorsque le rayon tourne d'un angle, un point se déplace le long d'un arc à la vitesse v
5.3

Couple

Programme

Objectif d'apprentissage 5.3.A : Identifier les couples exercés sur un système rigide.

  • 5.3.A.1 Le couple résulte uniquement de la composante de la force perpendiculaire au vecteur position allant de l'axe de rotation au point d'application de la force.
  • 5.3.A.2 Le bras de levier est la distance perpendiculaire entre l'axe de rotation et la ligne d'action de la force exercée.

Objectif d'apprentissage 5.3.B : Décrire les couples exercés sur un système rigide.

  • 5.3.B.1 Les couples peuvent être décrits à l'aide de diagrammes de forces.
    • 5.3.B.1.i Les diagrammes de forces sont similaires aux diagrammes de corps libre et servent à analyser les couples exercés sur un système rigide.
    • 5.3.B.1.ii Similaires aux diagrammes de corps libre, les diagrammes de forces représentent l'amplitude relative et la direction des forces exercées sur un système rigide. Ils indiquent également l'emplacement où ces forces sont appliquées par rapport à l'axe de rotation.
  • 5.3.B.2 Le couple exercé sur un système rigide par rapport à un point d'appui choisi par une force donnée est décrit par $\vec{\tau} = \vec{r} \times \vec{F}$.
    • 5.3.B.2.i Le produit vectoriel entre deux vecteurs, $\vec{A}$ et $\vec{B}$, donne un vecteur dont la grandeur est $\vec{A} \times \vec{B} = AB\sin\theta$.
    • 5.3.B.2.ii La direction du vecteur résultant du produit vectoriel des vecteurs $\vec{A}$ et $\vec{B}$ est perpendiculaire aux deux vecteurs $\vec{A}$ et $\vec{B}$, et est donc normale au plan défini par les vecteurs $\vec{A}$ et $\vec{B}$.
    • 5.3.B.2.iii La direction du vecteur résultant du produit vectoriel des vecteurs $\vec{A}$ et $\vec{B}$ peut être déterminée qualitativement en appliquant la règle de la main droite appropriée.

Source : Description du cours et de l'examen AP College Board

Le principe des moments (couple)

Le couple 力矩 est l'effet de rotation d'une force – la cause de la rotation, tout comme la force est la cause du mouvement de translation. C'est un produit vectoriel 矢量积 :

$$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

où $r_\perp$, le bras de levier 力臂, est la distance perpendiculaire entre l'axe et la ligne d'action de la force. Plus de force appliquée loin de l'axe, avec une orientation perpendiculaire : plus grand est le couple. Une force dirigée directement vers (ou depuis) l'axe a un couple nul. Dans un plan, attribuez des signes opposés aux couples antihoraire et horaire et additionnez-les.

En tant que produit vectoriel, $\vec\tau=\vec r\times\vec F$ est perpendiculaire au plan de $\vec r$ et $\vec F$, sa direction étant fixée par la règle de la main droite 右手定则 : enroulez vos doigts droits de $\vec r$ vers $\vec F$ et votre pouce pointe selon $\vec\tau$ – hors de la page pour une rotation dans le sens inverse des aiguilles d'une montre, dedans pour une rotation dans le sens des aiguilles d'une montre. La même règle donne la direction du moment cinétique $\vec L=\vec r\times\vec p$.

Le couple d'une force dépend de la distance perpendiculaire à l'axe
Une transmission d'engrenages : les couples et les inerties de rotation s'accouplent via le rapport de réduction
Explorer

Équilibrer les couples sur une poutre

Le couple est le produit de la force par la distance perpendiculaire, $\tau=Fd$. La poutre est en équilibre rotationnel lorsque les couples de chaque côté sont égaux.

Regarder la leçon
5.4

Inertie rotative

Programme

Objectif d'apprentissage 5.4.A : Décrire l'inertie de rotation d'un système rigide par rapport à un axe de rotation donné.

  • 5.4.A.1 L'inertie de rotation mesure la résistance d'un système rigide aux changements de rotation et est liée à la masse du système et à la répartition de cette masse par rapport à l'axe de rotation.
  • 5.4.A.2 L'inertie rotative d'un objet tournant à une distance perpendiculaire $r$ d'un axe est décrite par l'équation $I = mr^2$.
  • 5.4.A.3 L'inertie rotative totale d'un ensemble d'objets par rapport à un axe est la somme des inerties rotatives de chaque objet par rapport à cet axe.
    • Équation : $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
  • 5.4.A.4 Pour un solide qui peut être considéré comme un ensemble de masses différentielles, $dm$, l'inertie rotative du solide peut être calculée à l'aide de l'équation $I = \int r^2\, dm$, où $r$ est la distance perpendiculaire de $dm$ à l'axe de rotation.

Objectif d'apprentissage 5.4.B : Décrire l'inertie de rotation d'un système rigide tournant autour d'un axe qui ne passe pas par le centre de masse du système.

  • 5.4.B.1 L'inertie de rotation d'un système rigide dans un plan donné est minimale lorsque l'axe de rotation passe par le centre de masse du système.
  • 5.4.B.2 Le théorème des axes parallèles utilise l'équation suivante pour relier l'inertie de rotation d'un système rigide autour de n'importe quel axe parallèle à un axe passant par son centre de masse :
    • Équation : $I' = I_{\text{cm}} + Md^2$

Énoncé de limite : AP Physics C: Mécanique s'attend uniquement à ce que les étudiants utilisent le calcul dans les dérivations de l'inertie rotative de tiges minces de densité uniforme ou non uniforme par rapport à un axe arbitraire perpendiculaire à la tige, ainsi que les dérivations de l'inertie rotative d'une coque cylindrique mince, d'un disque ou de solides rigides qui peuvent être considérés comme composés d'anneaux coaxiaux ou de coques par rapport à un axe passant par leur centre (par ex., anneaux annulaires).

Les étudiants doivent avoir une compréhension qualitative des facteurs affectant l'inertie rotative ; par exemple, comment l'inertie rotative est plus grande lorsque la masse est plus éloignée de l'axe de rotation, c'est pourquoi une bague a plus d'inertie rotative qu'un plateau plein de même masse et de même rayon.

Source : Description du cours et de l'examen AP College Board

L'inertie de rotation 转动惯量 $I$ mesure la résistance à l'accélération angulaire – l'équivalent rotatif de la masse, mais elle dépend de l'emplacement de la masse. Pour des masses ponctuelles, $I=\sum m_ir_i^2$ ; pour un corps continu,

$$I=\int r^2\,dm.$$

la masse éloignée de l'axe domine, en raison du $r^2$.

Exemple résolu (tige). Une tige uniforme (masse $M$, longueur $L$) autour de son centre : avec une densité linéique 线密度 $\lambda=M/L$, $dm=\lambda\,dx$, donc $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. L'AP attend aussi des tiges non uniformes : si $\lambda(x)=cx$ sur $[0,L]$, trouvez d'abord $M=\int_0^L cx\,dx=\tfrac12cL^2$, puis $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ autour de l'extrémité légère.

Exemple résolu (disque à partir d'anneaux). Un disque plein est une pile d'anneaux : un anneau à un rayon $r$ d'épaisseur $dr$ a une inertie $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, donc

$$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

La même méthode de coquille coaxiale s'applique aux coques cylindriques et aux anneaux creux.

Le théorème des axes parallèles 平行轴定理 déplace n'importe quelle inertie connue $I$ vers un axe parallèle situé à une distance $d$ :

$$I'=I_{\text{cm}}+Md^2.$$

Pour la tige autour d'une extrémité : $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

5.5

Équilibre rotatif

Programme

Objectif d'apprentissage 5.5.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système reste constante.

  • 5.5.A.1 Un système peut présenter un équilibre de rotation (vitesse angulaire constante) sans être en équilibre de translation, et vice versa.
    • 5.5.A.1.i Les diagrammes de corps libre et de forces décrivent la nature des forces et des couples exercés sur un objet ou un système rigide.
    • 5.5.A.1.ii L'équilibre de rotation est une configuration de couples telle que le couple net exercé sur le système est nul.
      • Équation: $\sum \tau_i = 0$
    • 5.5.A.1.iii L'analogue de rotation de la première loi de Newton stipule qu'un système aura une vitesse angulaire constante uniquement si le couple net exercé sur le système est nul.
  • 5.5.A.2 Un corollaire de rotation de la deuxième loi de Newton stipule que si les couples exercés sur un système rigide ne sont pas équilibrés, la vitesse angulaire du système doit changer.

Énoncé de limite : AP Physics C: Mécanique ne s'attend pas à ce que les étudiants analysent simultanément la rotation dans plusieurs plans.

Source : Description du cours et de l'examen AP College Board

La première loi de Newton a une forme rotative : avec un couple net nul, la vitesse angulaire est constante – un objet en équilibre rotatif 转动平衡 ne tourne pas ou tourne régulièrement. Un équilibre statique complet 静平衡 nécessite à la fois $\sum F=0$ et $\sum\tau=0$ (autour de n'importe quel axe). La technique standard pour les poutres et les échelles : placer l'axe au point où une force inconnue agit, afin que cette force disparaisse de l'équation du couple.

À l'équilibre, les couples horaire et antihoraire autour de l'axe sont égaux

Exemple résolu. Une poutre uniforme $20\ \text{kg}$, longue de $4.0\ \text{m}$, est pivotée à son extrémité gauche et maintenue horizontale par une corde verticale à son extrémité droite. Un enfant de $40\ \text{kg}$ est assis à $1.0\ \text{m}$ du pivot. Couples autour du pivot : $T(4.0)=20g(2.0)+40g(1.0)$, donc $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Ensuite, l'équilibre vertical des forces donne la poussée vers le haut du pivot : $F_p=(60)(9.8)-196=392\ \text{N}$. Choisir le pivot comme axe a entièrement éliminé $F_p$ de l'équation du couple.

Un pont-bascule : équilibre rotatif lorsque les couples horaire et antihoraire s'annulent
Explorer

Trouver le point d'équilibre

Pour l'équilibre rotationnel, le couple total horaire est égal au couple total antihoraire. Déplacez les forces et les distances jusqu'à ce que la poutre soit équilibrée.

5.6

Deuxième loi de Newton sous forme rotative

Programme

Objectif d'apprentissage 5.6.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système change.

  • 5.6.A.1 La vitesse angulaire change lorsque le couple net exercé sur l'objet ou le système n'est pas égal à zéro.
  • 5.6.A.2 Le taux auquel la vitesse angulaire d'un système rigide change est directement proportionnel au couple net exercé sur le système rigide et se trouve dans la même direction. L'accélération angulaire du système rigide est inversement proportionnelle à l'inertie de rotation du système rigide.
    • Équation : $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
  • 5.6.A.3 Pour décrire complètement un système rigide en rotation, des analyses linéaires et rotatives peuvent devoir être effectuées indépendamment.

Source : Description du cours et de l'examen AP College Board

Un couple net produit une accélération angulaire proportionnelle à l'inertie de rotation :

$$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

Résolvez la dynamique rotative exactement comme la dynamique de translation, avec $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ – diagramme de corps libre, équations, résolution.

Une poulie massive : les deux tensions diffèrent car la poulie a besoin d'un couple net

Exemple résolu (poulie massive). Les masses $m_1=4.0\ \text{kg}$ et $m_2=2.0\ \text{kg}$ pendent d'une corde passant sur une poulie 滑轮 d'inertie de rotation $I=0.50\ \text{kg}\cdot\text{m}^2$ et de rayon $R=0.20\ \text{m}$. Trois équations de la loi de Newton, une par corps :

$$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

En les additionnant (avec $I/R^2=12.5\ \text{kg}$) : $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Ensuite $T_1=m_1(g-a)=35\ \text{N}$ et $T_2=m_2(g+a)=22\ \text{N}$. Les tensions doivent être différentes – sinon rien ne ferait tourner la poulie. (Si un problème dit que la poulie est légère, alors $I\approx0$ et les tensions redeviennent égales.)

Compétence d'examen. Les questions FRQ en rotation notent la configuration : séparez les diagrammes de corps libre pour chaque masse et la poulie, l'énoncé de la contrainte de la corde $a=R\alpha$, et la convention de signe cohérente. L'erreur la plus fréquente consiste à supposer une tension unique dans une corde passant sur une poulie massive.

Vocabulaire Entrainer
Anglais Chinois Pinyin
pulley/ˈpʊli/ 滑轮 huá lún
5.6

Conseils d'examen

  • Utilisez les analogues rotatifs : $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, avec les équations à constant-$\alpha$ qui miment la cinématique linéaire.
  • Convertissez entre linéaire et angulaire avec $v=r\omega$ et $a_t=r\alpha$ (plus la centripète $a_c=\tfrac{v^2}{r}=\omega^2 r$).
  • Gardez les radians tout au long et fixez un sens positif de rotation.
  • Reliez le couple à l'accélération angulaire via $\tau=I\alpha$.
  • Dessinez l'axe de rotation – le bras de levier est la distance perpendiculaire à celui-ci.

Leçons interactives sur ce sujet

Traversez-le étape par étape, avec des exercices à vérification instantanée.

Épreuves Passées

Plus de sujets dans AP Physique C : Mécanique

Se connecter ou créer un compte

IGCSE, A-Level & AP