Skip to content · ⁨Passer au contenu⁩
Subjects · ⁨Sujets⁩

AP Physique C : Mécanique

Tips · ⁨Conseils⁩

AP Physics C : Mécanique est la version basée sur le calcul : cinématique, forces, travail, énergie et puissance, quantité de mouvement, couple et rotation, et oscillations. Elle couvre moins de terrain que Physics 1 mais va beaucoup plus profondément, et le calcul n'est pas une décoration — c'est ainsi que les résultats sont dérivés et comment l'examen attend qu'ils soient utilisés.

En pratique : intégrez pour obtenir un total à partir d'une quantité variable, et déduisez de la position à la vitesse puis à l'accélération, confortablement et sans être invité.

La dynamique de rotation est où le temps passe, car les moments d'inertie doivent être mis en place comme des intégrales plutôt que rappelés.

Les notes prennent chaque unité dans l'ordre du CED avec le calcul exposé en entier. Les anciens sujets et grilles de notation se trouvent dans la bibliothèque. Comme tant de marks dépendent de la mise en place plutôt que de l'arithmétique, les exemples résolus montrent délibérément l'intégrale étant construite avant son évaluation.

  • 1

    Cinématique

    Watch lesson · ⁨Regarder la leçon⁩
    1.1

    Scalars and Vectors · ⁨Scalaire et Vecteur⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 1.1.A: Describe a scalar or vector quantity using magnitude and direction, as appropriate.

    • 1.1.A.1 Scalars are quantities described by magnitude only; vectors are quantities described by both magnitude and direction.
    • 1.1.A.2 Vectors can be visually modeled as arrows with appropriate direction and lengths proportional to their magnitude.
    • 1.1.A.3 Distance and speed are examples of scalar quantities, while position, displacement, velocity, and acceleration are examples of vector quantities.
    • 1.1.A.4 Vectors can be expressed in unit vector notation or as a magnitude and a direction.
      • 1.1.A.4.i Unit vector notation can be used to represent vectors as the sum of their constituent components in the $x$-, $y$-, and $z$-directions, denoted by $\hat{i}$, $\hat{j}$, and $\hat{k}$, respectively.
        • Equation: $\vec{r} = \left( A\hat{i} + B\hat{j} + C\hat{k} \right)$
      • 1.1.A.4.ii The position vector of a point is given by $\vec{r}$, and the unit vector in the direction of the position vector is denoted $\hat{r}$.
      • 1.1.A.4.iii A resultant vector is the vector sum of the addend vectors' components.
        • Equation: $\vec{C} = \vec{A} + \vec{B}$
        • Equation: $\vec{C} = \left( A_x + B_x \right)\hat{i} + \left( A_y + B_y \right)\hat{j}$
    • 1.1.A.5 In a given one-dimensional coordinate system, opposite directions are denoted by opposite signs.
    Français

    Objectif d'apprentissage 1.1.A: Décrire une grandeur scalaire ou vectorielle en utilisant l'amplitude et la direction, selon le cas.

    • 1.1.A.1 Les scalaires sont des grandeurs décrites uniquement par leur amplitude ; les vecteurs sont des grandeurs décrites par leur amplitude et leur direction.
    • 1.1.A.2 Les vecteurs peuvent être modélisés visuellement comme des flèches avec une direction appropriée et des longueurs proportionnelles à leur amplitude.
    • 1.1.A.3 La distance et la vitesse sont des exemples de grandeurs scalaires, tandis que la position, le déplacement, la vitesse et l'accélération sont des exemples de grandeurs vectorielles.
    • 1.1.A.4 Les vecteurs peuvent être exprimés en notation vectorielle unitaire ou comme une grandeur et une direction.
      • 1.1.A.4.i La notation vectorielle unitaire peut être utilisée pour représenter les vecteurs comme la somme de leurs composantes constitutives dans les directions $x$-, $y$- et $z$-, désignées respectivement par $\hat{i}$, $\hat{j}$ et $\hat{k}$.
        • Équation: $\vec{r} = \left( A\hat{i} + B\hat{j} + C\hat{k} \right)$
      • 1.1.A.4.ii Le vecteur position d'un point est donné par $\vec{r}$, et le vecteur unitaire dans la direction du vecteur position est désigné par $\hat{r}$.
      • 1.1.A.4.iii Un vecteur résultant est la somme vectorielle des composantes des vecteurs additifs.
        • Équation: $\vec{C} = \vec{A} + \vec{B}$
        • Équation: $\vec{C} = \left( A_x + B_x \right)\hat{i} + \left( A_y + B_y \right)\hat{j}$
    • 1.1.A.5 Dans un système de coordonnées unidimensionnel donné, les directions opposées sont désignées par des signes opposés.
    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Kinematics 运动学 describes motion. Two kinds of quantity:

    • A scalar 标量 has only size (magnitude 大小): distance, speed, mass, time.
    • A vector 矢量 has magnitude and direction: displacement, velocity, acceleration, force.

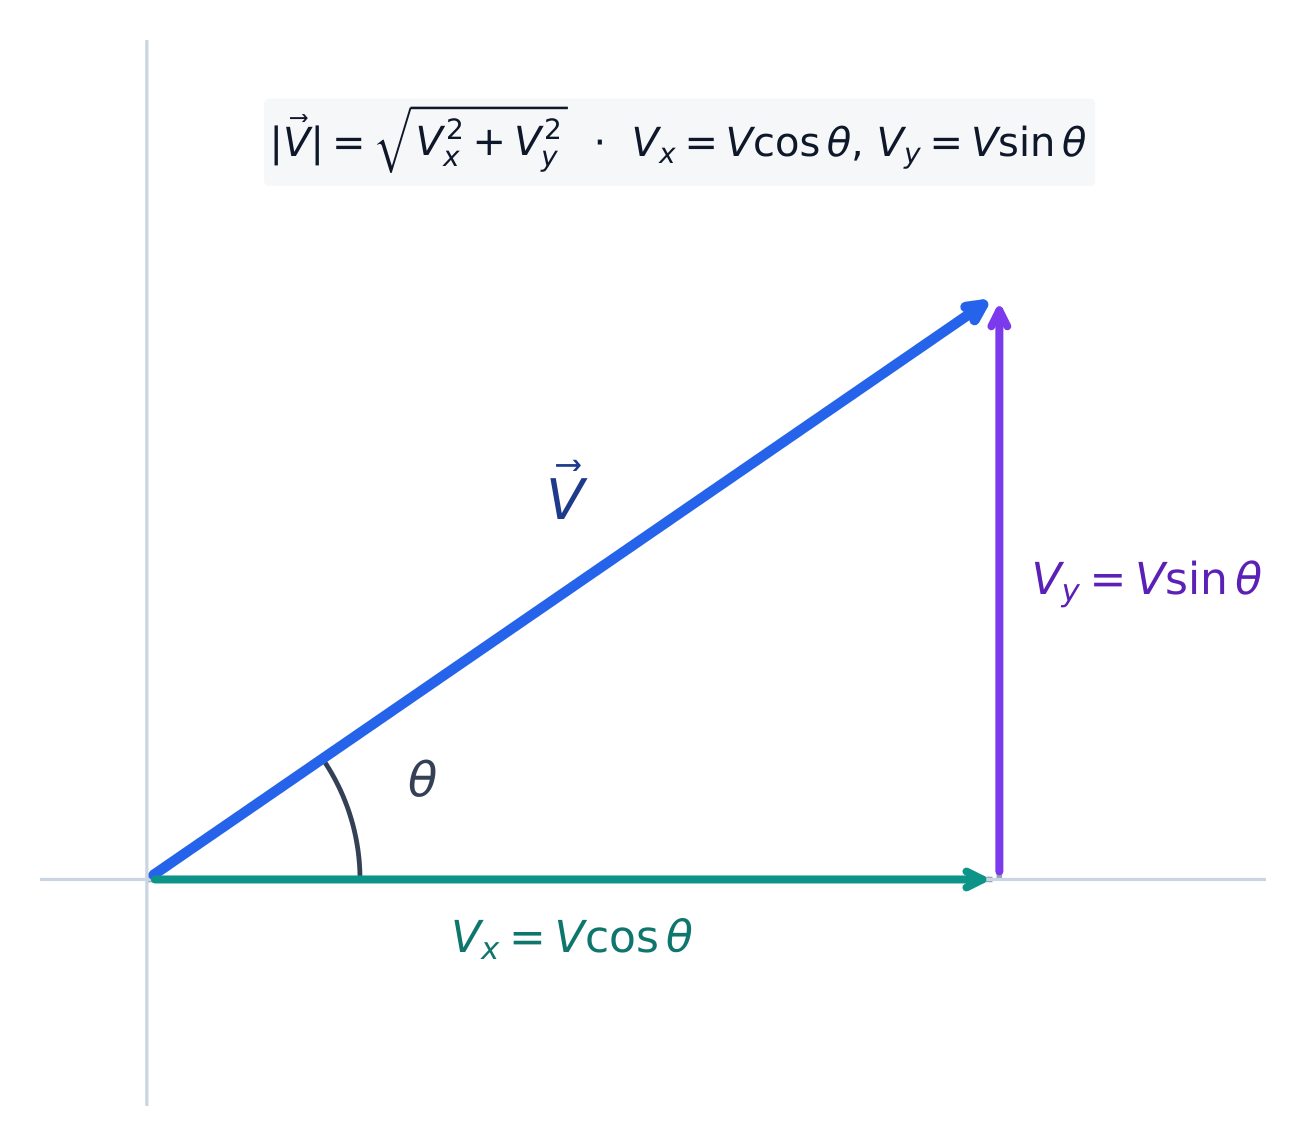
    In this calculus-based course you resolve vectors into components 分量 and add them component by component; a vector's magnitude is $\sqrt{v_x^2+v_y^2+\cdots}$. Physics C also writes vectors with unit vectors 单位矢量: $\vec{v}=v_x\hat{i}+v_y\hat{j}$, where $\hat{i}$ and $\hat{j}$ are directions of length one along $x$ and $y$ – handy because calculus can then act on each component separately.

    Français

    La cinématique 运动学 décrit le mouvement. Deux sortes de quantités :

    • Un scalaire 标量 n'a que de la grandeur (magnitude 大小) : distance, vitesse, masse, temps.
    • Un vecteur 矢量 a une grandeur et une direction : déplacement, vitesse, accélération, force.

    Dans ce cours basé sur le calcul, vous décomposez les vecteurs en composantes 分量 et les additez composante par composante ; la magnitude d'un vecteur est $\sqrt{v_x^2+v_y^2+\cdots}$. La physique C écrit aussi les vecteurs avec des vecteurs unitaires 单位矢量 : $\vec{v}=v_x\hat{i}+v_y\hat{j}$, où $\hat{i}$ et $\hat{j}$ sont des directions de longueur un selon $x$ et $y$ – pratique car le calcul peut alors agir sur chaque composante séparément.

    Décomposition d'un vecteur en ses composantes x et y
    Décomposition d'un vecteur en ses composantes x et y
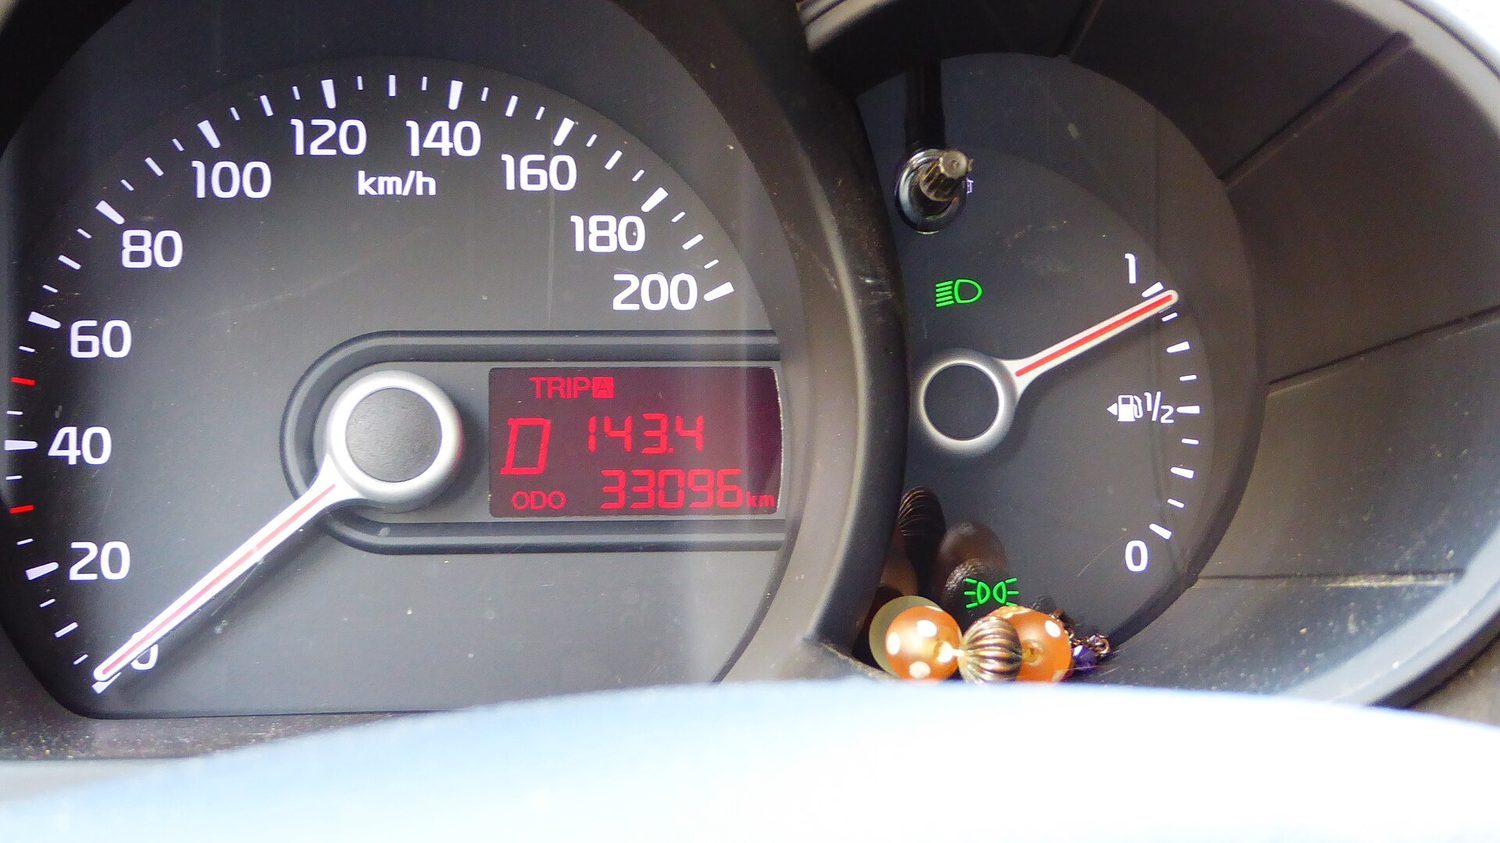
    Un compteur de vitesse de voiture : la vitesse est la grandeur de la vitesse vectorielle — un taux scalaire de mouvement
    Un compteur de vitesse de voiture : la vitesse est la grandeur de la vitesse vectorielle — un taux scalaire de mouvement
    Explore · ⁨Explorer⁩

    Explorer le produit scalaire

    Faites glisser les composantes de $\vec{A}$ et $\vec{B}$. Le produit scalaire $\vec{A}\cdot\vec{B}=A_xB_x+A_yB_y$ atteint zéro exactement lorsque les deux vecteurs sont perpendiculaires — la géométrie derrière $\cos\theta$.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector/ˈvektə/ 矢量 shǐ liàng
    components/kəmˈpəʊnənts/ 分量 fèn liàng
    unit vectors/ˈjuːnɪt ˈvektəz/ 单位矢量 dān wèi shǐ liàng
    derivatives/dɪˈrɪvətɪvz/ 导数 dǎo shù
    average velocity/ˈævrɪdʒ vəˈlɒsɪti/ 平均速度 píng jūn sù dù
    instantaneous velocity/ˌɪnstənˈteɪnɪəs vəˈlɒsɪti/ 瞬时速度 shùn shí sù dù
    free fall/friː fɔːl/ 自由落体 zì yóu luò tǐ
    reference frame/ˈrefrəns freɪm/ 参考系 cān kǎo xì
    relative motion/ˈrelətɪv ˈməʊʃn/ 相对运动 xiāng duì yùn dòng
    projectile motion/prəˈdʒektaɪl ˈməʊʃn/ 抛体运动 pāo tǐ yùn dòng
    1.2

    Displacement, Velocity, and Acceleration · ⁨Déplacement, Vitesse et Accélération⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 1.2.A: Describe a change in an object's position.

    • 1.2.A.1 When using the object model, the size, shape, and internal configuration are ignored. The object may be treated as a single point with extensive properties such as mass and charge.
    • 1.2.A.2 Displacement is the change in an object's position.
      • Equation: $\Delta x = x - x_0$

    Learning Objective 1.2.B: Describe the average velocity and acceleration of an object.

    • 1.2.B.1 Averages of velocity and acceleration are calculated considering the initial and final states of an object over an interval of time.
    • 1.2.B.2 Average velocity is the displacement of an object divided by the interval of time in which that displacement occurs.
      • Equation: $\vec{v}_{\text{avg}} = \dfrac{\Delta \vec{x}}{\Delta t}$
    • 1.2.B.3 Average acceleration is the change in velocity divided by the interval of time in which that change in velocity occurs.
      • Equation: $\vec{a}_{\text{avg}} = \dfrac{\Delta \vec{v}}{\Delta t}$
    • 1.2.B.4 An object is accelerating if either the magnitude and/or direction of the object's velocity are changing.
    • 1.2.B.5 Calculating average velocity or average acceleration over a very small time interval yields a value that is very close to the instantaneous velocity or instantaneous acceleration.

    Learning Objective 1.2.C: Describe the instantaneous position, velocity, and acceleration of an object as a function of time.

    • 1.2.C.1 As the time interval used to calculate the average value of a quantity approaches zero, the average value of that quantity approaches the value of the quantity at that instant, called the instantaneous value.
      • 1.2.C.1.i Instantaneous velocity is the rate of change of the object's position, which is equal to the derivative of position with respect to time.
        • Equation: $\vec{v} = \dfrac{d\vec{r}}{dt}$
        • Equation: $v_x = \dfrac{dx}{dt}$
      • 1.2.C.1.ii Instantaneous acceleration is the rate of change of the object's velocity, which is equal to the derivative of velocity with respect to time.
        • Equation: $\vec{a} = \dfrac{d\vec{v}}{dt}$
        • Equation: $a_x = \dfrac{dv_x}{dt}$
    • 1.2.C.2 Time-dependent functions and instantaneous values of position, velocity, and acceleration can be determined using differentiation and integration.
    Français

    Objectif d'apprentissage 1.2.A: Décrire un changement de position d'un objet.

    • 1.2.A.1 Lors de l'utilisation du modèle de l'objet, la taille, la forme et la configuration interne sont ignorées. L'objet peut être traité comme un point unique possédant des propriétés étendues telles que la masse et la charge.
    • 1.2.A.2 Le déplacement est le changement de position d'un objet.
      • Équation : $\Delta x = x - x_0$

    Objectif d'apprentissage 1.2.B: Décrire la vitesse moyenne et l'accélération d'un objet.

    • 1.2.B.1 Les moyennes de la vitesse et de l'accélération sont calculées en tenant compte des états initial et final d'un objet sur un intervalle de temps.
    • 1.2.B.2 La vitesse moyenne est le déplacement d'un objet divisé par l'intervalle de temps au cours duquel ce déplacement se produit.
      • Équation : $\vec{v}_{\text{avg}} = \dfrac{\Delta \vec{x}}{\Delta t}$
    • 1.2.B.3 L'accélération moyenne est le changement de vitesse divisé par l'intervalle de temps au cours duquel ce changement de vitesse se produit.
      • Équation : $\vec{a}_{\text{avg}} = \dfrac{\Delta \vec{v}}{\Delta t}$
    • 1.2.B.4 Un objet est en accélération si soit la grandeur et/ou la direction de sa vitesse changent.
    • 1.2.B.5 Le calcul de la vitesse ou de l'accélération moyenne sur un intervalle de temps très petit donne une valeur très proche de la vitesse ou de l'accélération instantanée.

    Objectif d'apprentissage 1.2.C : Décrire la position instantanée, la vitesse et l'accélération d'un objet en fonction du temps.

    • 1.2.C.1 Lorsque l'intervalle de temps utilisé pour calculer la valeur moyenne d'une quantité tend vers zéro, la valeur moyenne de cette quantité tend vers la valeur de la quantity à cet instant, appelée valeur instantanée.
      • 1.2.C.1.i La vitesse instantanée est le taux de changement de la position de l'objet, ce qui est égal à la dérivée de la position par rapport au temps.
        • Équation: $\vec{v} = \dfrac{d\vec{r}}{dt}$
        • Équation: $v_x = \dfrac{dx}{dt}$
      • 1.2.C.1.ii L'accélération instantanée est le taux de changement de la vitesse de l'objet, ce qui est égal à la dérivée de la vitesse par rapport au temps.
        • Équation: $\vec{a} = \dfrac{d\vec{v}}{dt}$
        • Équation: $a_x = \dfrac{dv_x}{dt}$
    • 1.2.C.2 Les fonctions dépendantes du temps et les valeurs instantanées de la position, de la vitesse et de l'accélération peuvent être déterminées en utilisant la différentiation et l'intégration.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Projectile motion is two independent motions

    Because motion can change continuously, define the rates as derivatives 导数:

    $$v=\frac{dx}{dt},\qquad a=\frac{dv}{dt}=\frac{d^2x}{dt^2}.$$
    Reversing this, integrate to recover velocity and position:
    $$v(t)=v_0+\int_0^t a\,dt,\qquad x(t)=x_0+\int_0^t v\,dt.$$
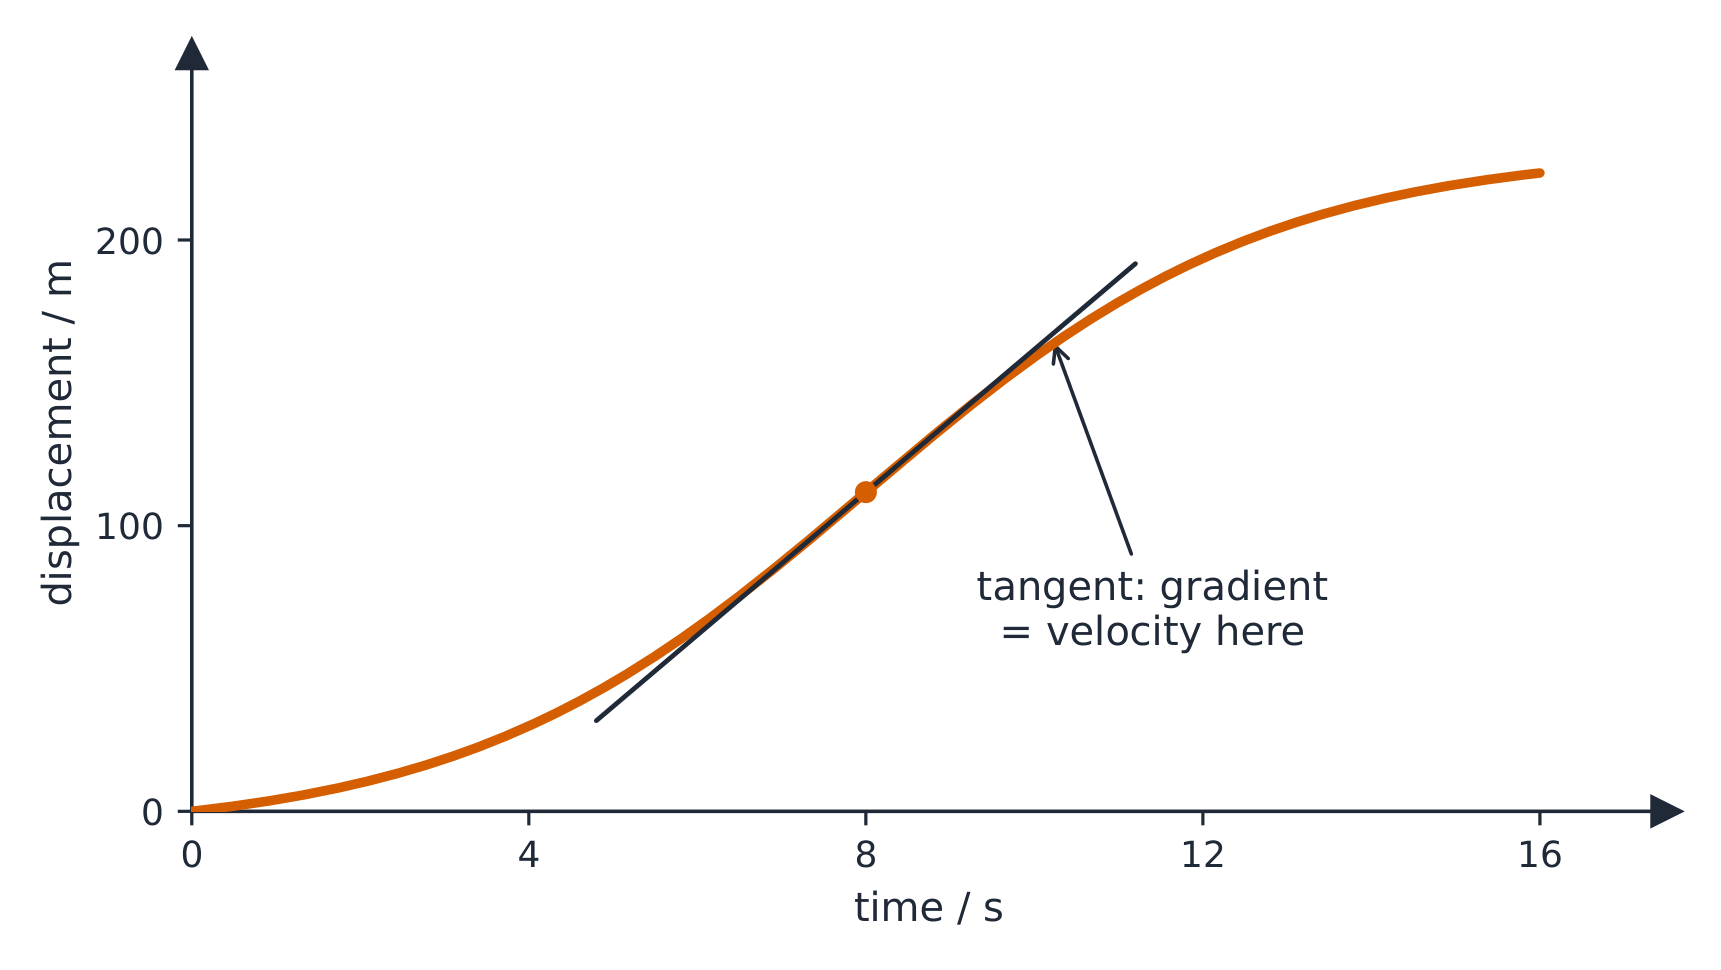
    Distinguish the average from the instantaneous: average velocity 平均速度 is $\Delta x/\Delta t$ over an interval, while instantaneous velocity 瞬时速度 is the derivative at one moment – the slope of the tangent line, and what a speedometer shows.

    For constant acceleration these give the familiar kinematic equations ($v=v_0+at$, $x=x_0+v_0t+\tfrac12at^2$, $v^2=v_0^2+2a\,\Delta x$). The most important constant-$a$ case is free fall 自由落体: near Earth's surface every object, heavy or light, accelerates downward at $g=9.8\ \text{m/s}^2$ once air resistance is negligible. When $a$ or $v$ varies with time, use the integrals directly.

    Worked example. A particle moves with $x(t)=2t^3-3t^2$ (metres). Differentiate for velocity and acceleration:

    $$v=\frac{dx}{dt}=6t^2-6t,\qquad a=\frac{dv}{dt}=12t-6.$$
    At $t=2\ \text{s}$, $v=24-12=12\ \text{m/s}$ and $a=24-6=18\ \text{m/s}^2$. This calculus link – not just the constant-$a$ formulas – is what distinguishes Physics C.

    Worked example. A particle starts from rest at the origin with $a(t)=6t$. Integrate: $v=\int 6t\,dt=3t^2$ and $x=\int 3t^2\,dt=t^3$. At $t=2\ \text{s}$, $v=12\ \text{m/s}$ and $x=8\ \text{m}$.

    Français
    Le mouvement de projectile est deux mouvements indépendants

    Comme le mouvement peut changer continuellement, définissez les taux comme des dérivées 导数 :

    $$v=\frac{dx}{dt},\qquad a=\frac{dv}{dt}=\frac{d^2x}{dt^2}.$$
    En sens inverse, intégrez pour retrouver la vitesse et la position :
    $$v(t)=v_0+\int_0^t a\,dt,\qquad x(t)=x_0+\int_0^t v\,dt.$$
    Distinguez la moyenne de l'instantanée : la vitesse moyenne 平均速度 est $\Delta x/\Delta t$ sur un intervalle, tandis que la vitesse instantanée 瞬时速度 est la dérivée à un instant précis – la pente de la tangente, et ce qu'affiche un compteur de vitesse.

    Pour une accélération constante, cela donne les équations cinématiques familières ($v=v_0+at$, $x=x_0+v_0t+\tfrac12at^2$, $v^2=v_0^2+2a\,\Delta x$). Le cas le plus important à $a$ constante est la chute libre 自由落体 : près de la surface terrestre, tout objet, lourd ou léger, accélère vers le bas à $g=9.8\ \text{m/s}^2$ dès que la résistance de l'air est négligeable. Lorsque $a$ ou $v$ varie avec le temps, utilisez directement les intégrales.

    Exemple résolu. Une particule se déplace avec $x(t)=2t^3-3t^2$ (mètres). Différencier pour obtenir la vitesse et l'accélération :

    $$v=\frac{dx}{dt}=6t^2-6t,\qquad a=\frac{dv}{dt}=12t-6.$$
    À $t=2\ \text{s}$, $v=24-12=12\ \text{m/s}$ et $a=24-6=18\ \text{m/s}^2$. Ce lien en calcul différentiel – au-delà des simples formules de constante-$a$ – est ce qui distingue la Physique C.

    Exemple résolu. Une particule part du repos à l'origine avec $a(t)=6t$. Intégrer : $v=\int 6t\,dt=3t^2$ et $x=\int 3t^2\,dt=t^3$. À $t=2\ \text{s}$, $v=12\ \text{m/s}$ et $x=8\ \text{m}$.

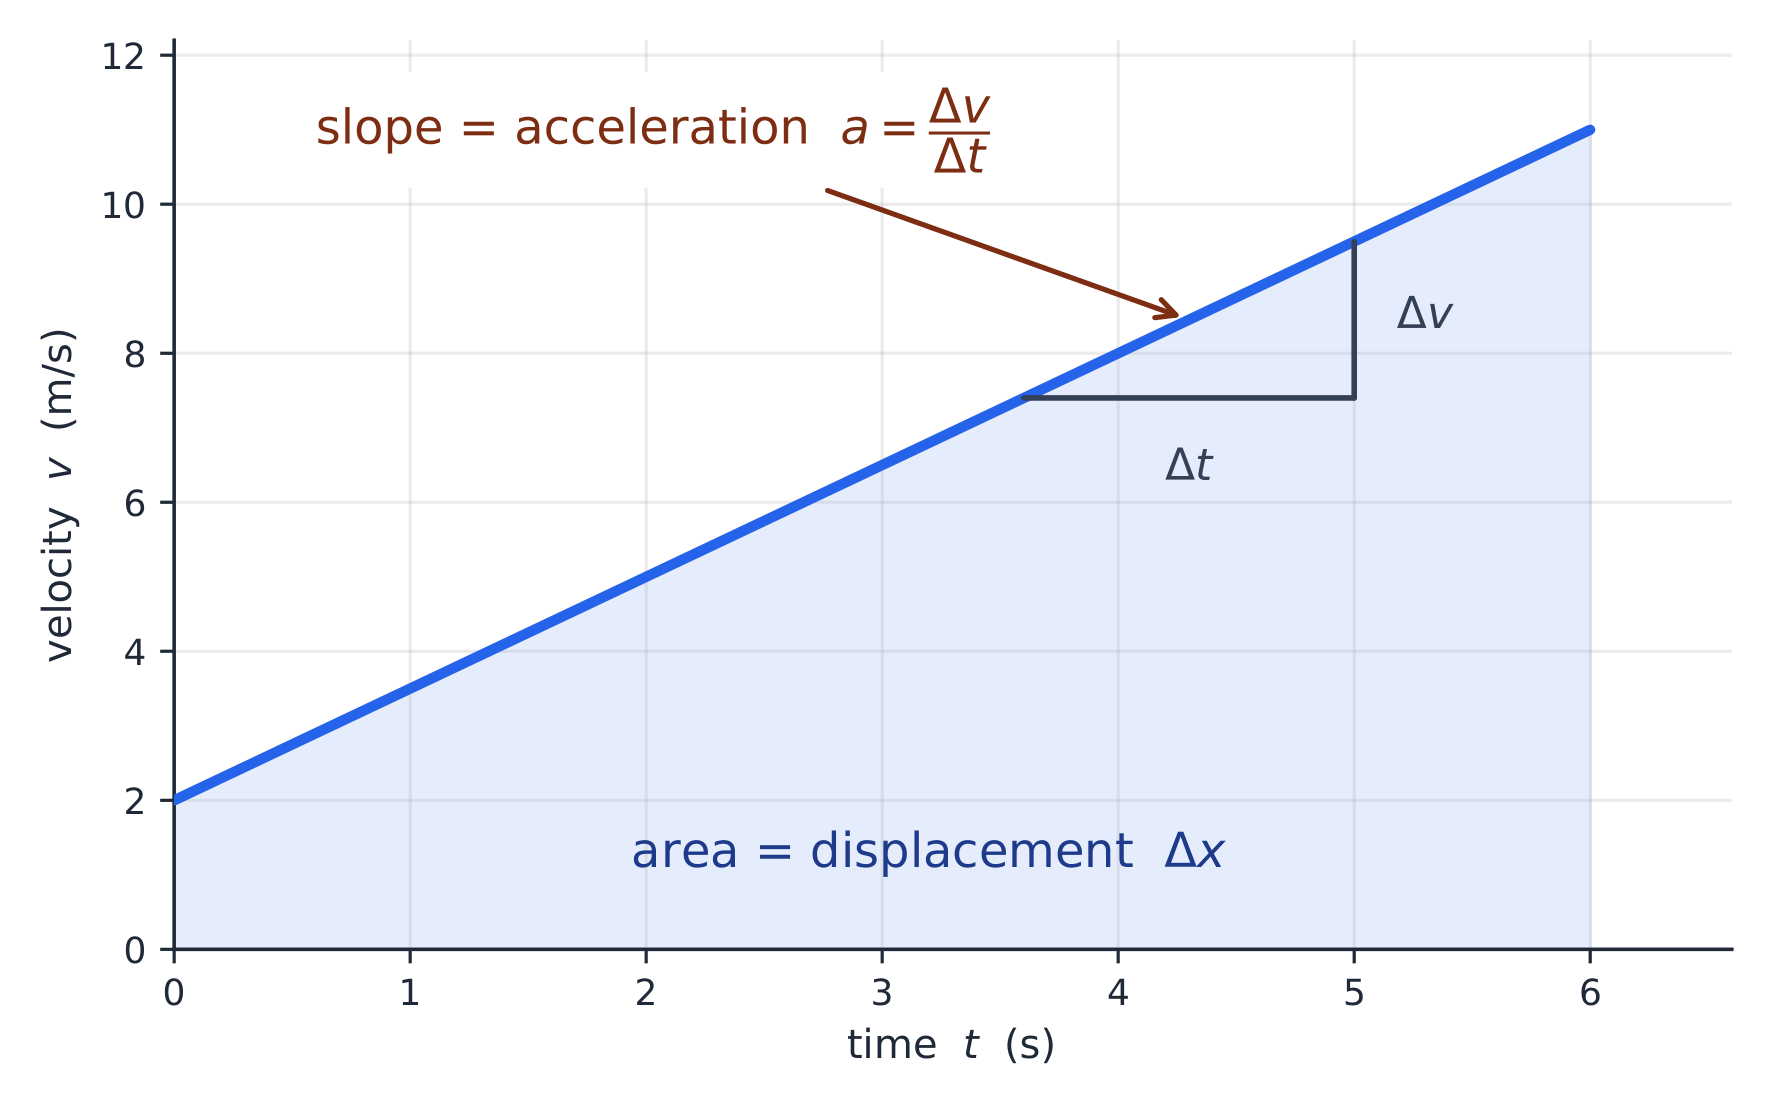
    Sur un graphique vitesse-temps, la pente est l'accélération et l'aire est le déplacement
    Sur un graphique vitesse-temps, la pente est l'accélération et l'aire est le déplacement
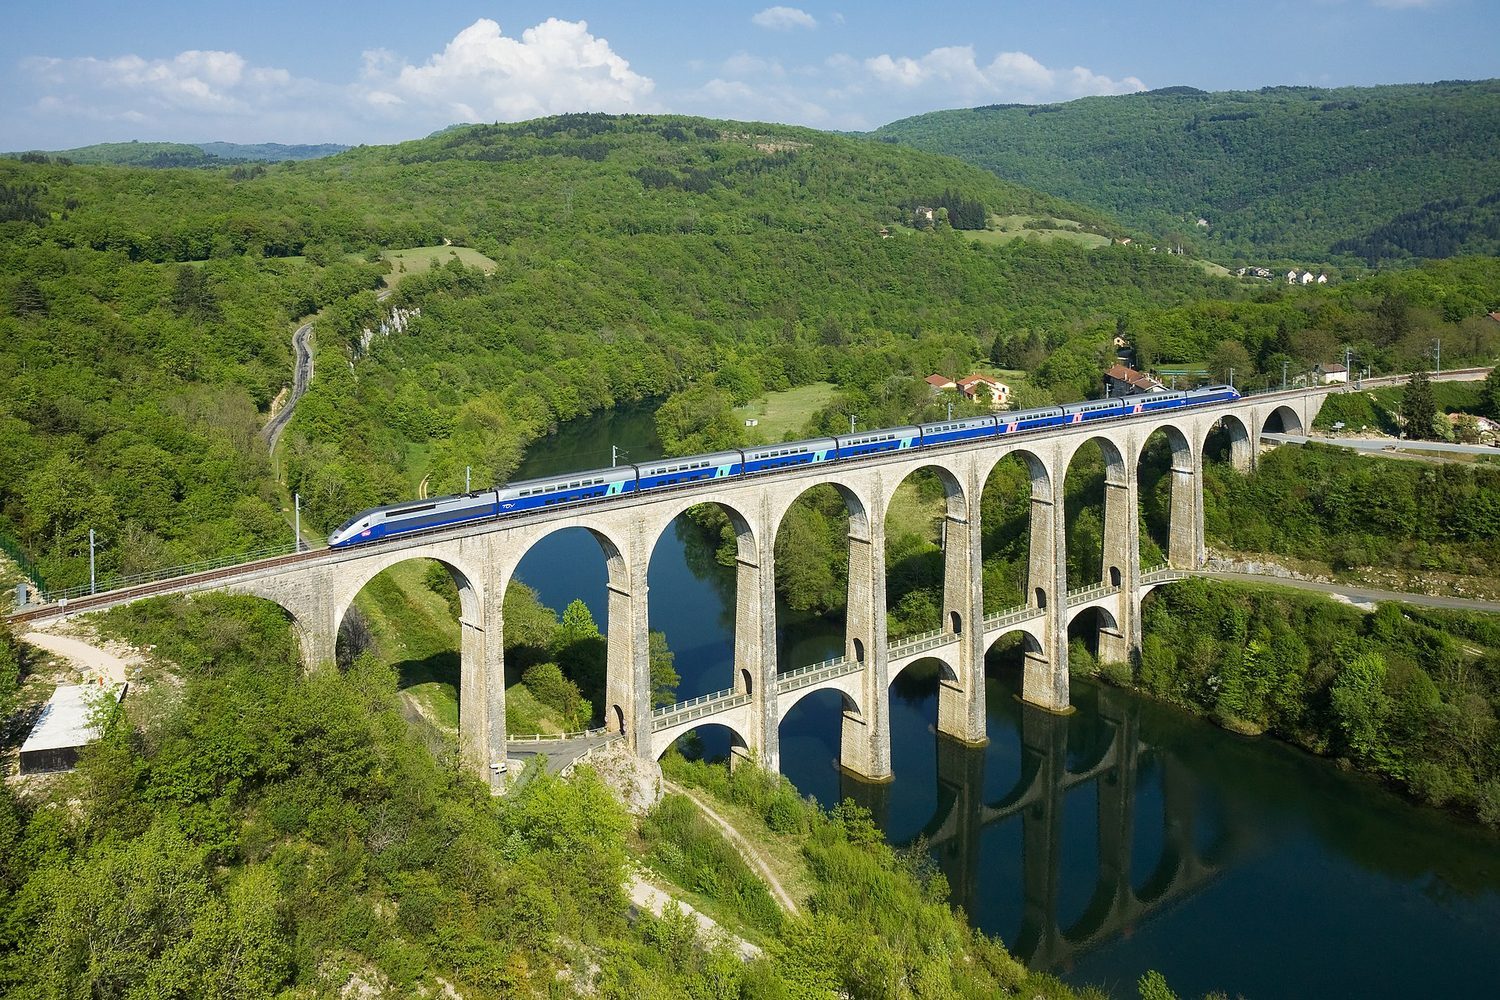
    Un train à grande vitesse : la cinématique décrit le déplacement, la vitesse et l'accélération dans le temps
    Un train à grande vitesse : la cinématique décrit le déplacement, la vitesse et l'accélération dans le temps
    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Kinematics/ˌkɪnɪˈmætɪks/ 运动学 yùn dòng xué
    scalar/ˈskeɪlə/ 标量 biāo liàng
    1.3

    Representing Motion · ⁨Représenter le mouvement⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 1.3.A: Describe the position, velocity, and acceleration of an object using representations of that object's motion.

    • 1.3.A.1 Motion can be represented by motion diagrams, figures, graphs, equations, and narrative descriptions.
    • 1.3.A.2 For constant acceleration, three kinematic equations can be used to describe instantaneous linear motion in one dimension:
      • Equation: $v_x = v_{x0} + a_x t$
      • Equation: $x = x_0 + v_{x0} t + \dfrac{1}{2} a_x t^2$
      • Equation: $v_x^2 = v_{x0}^2 + 2a_x \left( x - x_0 \right)$
      • Note: The equations above are written to indicate motion in the $x$-direction, but these equations can be used in any single dimension as appropriate.
    • 1.3.A.3 Near the surface of Earth, the vertical acceleration caused by the force of gravity is downward, constant, and has a measured value approximately equal to
      • Equation: $a_g = g \approx 10 \ \text{m/s}^2$.
    • 1.3.A.4 Graphs of position, velocity, and acceleration as functions of time can be used to find the relationships between those quantities.
      • 1.3.A.4.i An object's instantaneous velocity is the rate of change of the object's position, which is equal to the slope of a line tangent to a point on a graph of the object's position as a function of time.
        • Equation: $v_x = \dfrac{dx}{dt}$
      • 1.3.A.4.ii An object's instantaneous acceleration is the rate of change of the object's velocity, which is equal to the slope of a line tangent to a point on a graph of the object's velocity as a function of time.
        • Equation: $a_x = \dfrac{dv_x}{dt}$
      • 1.3.A.4.iii The displacement of an object during a time interval is equal to the area under the curve of a graph of the object's velocity as a function of time (i.e., the area bounded by the function and the horizontal axis for the appropriate interval).
        • Equation: $\Delta x = \displaystyle\int_{t_1}^{t_2} v_x(t) \ dt$
      • 1.3.A.4.iv The change in velocity of an object during a time interval is equal to the area under the curve of a graph of the acceleration of the object as a function of time.
        • Equation: $\Delta v_x = \displaystyle\int_{t_1}^{t_2} a_x(t) \ dt$

    Boundary statement: AP Physics C: Mechanics and AP Physics C: Electricity and Magnetism expects that for all situations in which a numerical quantity is required for g, the value $g \approx 10 \ \text{m/s}^2$ will be used. However, students will not be penalized for correctly using the more precise commonly accepted values of $g = 9.81 \ \text{m/s}^2$ or $g = 9.8 \ \text{m/s}^2$.

    Français

    Objectif d'apprentissage 1.3.A : Décrire la position, la vitesse et l'accélération d'un objet à l'aide de représentations du mouvement de cet objet.

    • 1.3.A.1 Le mouvement peut être représenté par des diagrammes de mouvement, des figures, des graphiques, des équations et des descriptions narratives.
    • 1.3.A.2 Pour une accélération constante, trois équations cinématiques peuvent être utilisées pour décrire le mouvement linéaire instantané en une dimension :
      • Équation : $v_x = v_{x0} + a_x t$
      • Équation : $x = x_0 + v_{x0} t + \dfrac{1}{2} a_x t^2$
      • Équation : $v_x^2 = v_{x0}^2 + 2a_x \left( x - x_0 \right)$
      • Remarque : Les équations ci-dessus sont écrites pour indiquer un mouvement dans la direction $x$, mais ces équations peuvent être utilisées dans n'importe quelle dimension unique selon l'opportunité.
    • 1.3.A.3 Près de la surface de la Terre, l'accélération verticale causée par la force de gravité est dirigée vers le bas, constante et a une valeur mesurée approximativement égale à
      • Équation : $a_g = g \approx 10 \ \text{m/s}^2$.
    • 1.3.A.4 Les graphiques de la position, de la vitesse et de l'accélération en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.
      • 1.3.A.4.i La vitesse instantanée d'un objet est le taux de changement de sa position, ce qui est égal à la pente d'une tangente à un point sur un graphique de la position de l'objet en fonction du temps.
        • Équation: $v_x = \dfrac{dx}{dt}$
      • 1.3.A.4.ii L'accélération instantanée d'un objet est le taux de changement de sa vitesse, ce qui est égal à la pente d'une tangente à un point sur un graphique de la vitesse de l'objet en fonction du temps.
        • Équation: $a_x = \dfrac{dv_x}{dt}$
      • 1.3.A.4.iii Le déplacement d'un objet pendant un intervalle de temps est égal à l'aire sous la courbe d'un graphique de la vitesse de l'objet en fonction du temps (c'est-à-dire l'aire bornée par la fonction et l'axe horizontal pour l'intervalle approprié).
        • Équation: $\Delta x = \displaystyle\int_{t_1}^{t_2} v_x(t) \ dt$
      • 1.3.A.4.iv Le changement de vitesse d'un objet pendant un intervalle de temps est égal à l'aire sous la courbe d'un graphique de l'accélération de l'objet en fonction du temps.
        • Équation: $\Delta v_x = \displaystyle\int_{t_1}^{t_2} a_x(t) \ dt$

    Énoncé limite : AP Physics C: Mécanique et AP Physics C: Électricité et Magnétisme s'attendent à ce que, pour toutes les situations nécessitant une grandeur numérique pour g, la valeur $g \approx 10 \ \text{m/s}^2$ soit utilisée. Cependant, les étudiants ne seront pas pénalisés pour avoir correctement utilisé les valeurs communément acceptées plus précises de $g = 9.81 \ \text{m/s}^2$ ou $g = 9.8 \ \text{m/s}^2$.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Move fluently between description, graph, table, and equation:

    • On a position–time graph, the slope ($dx/dt$) is velocity.
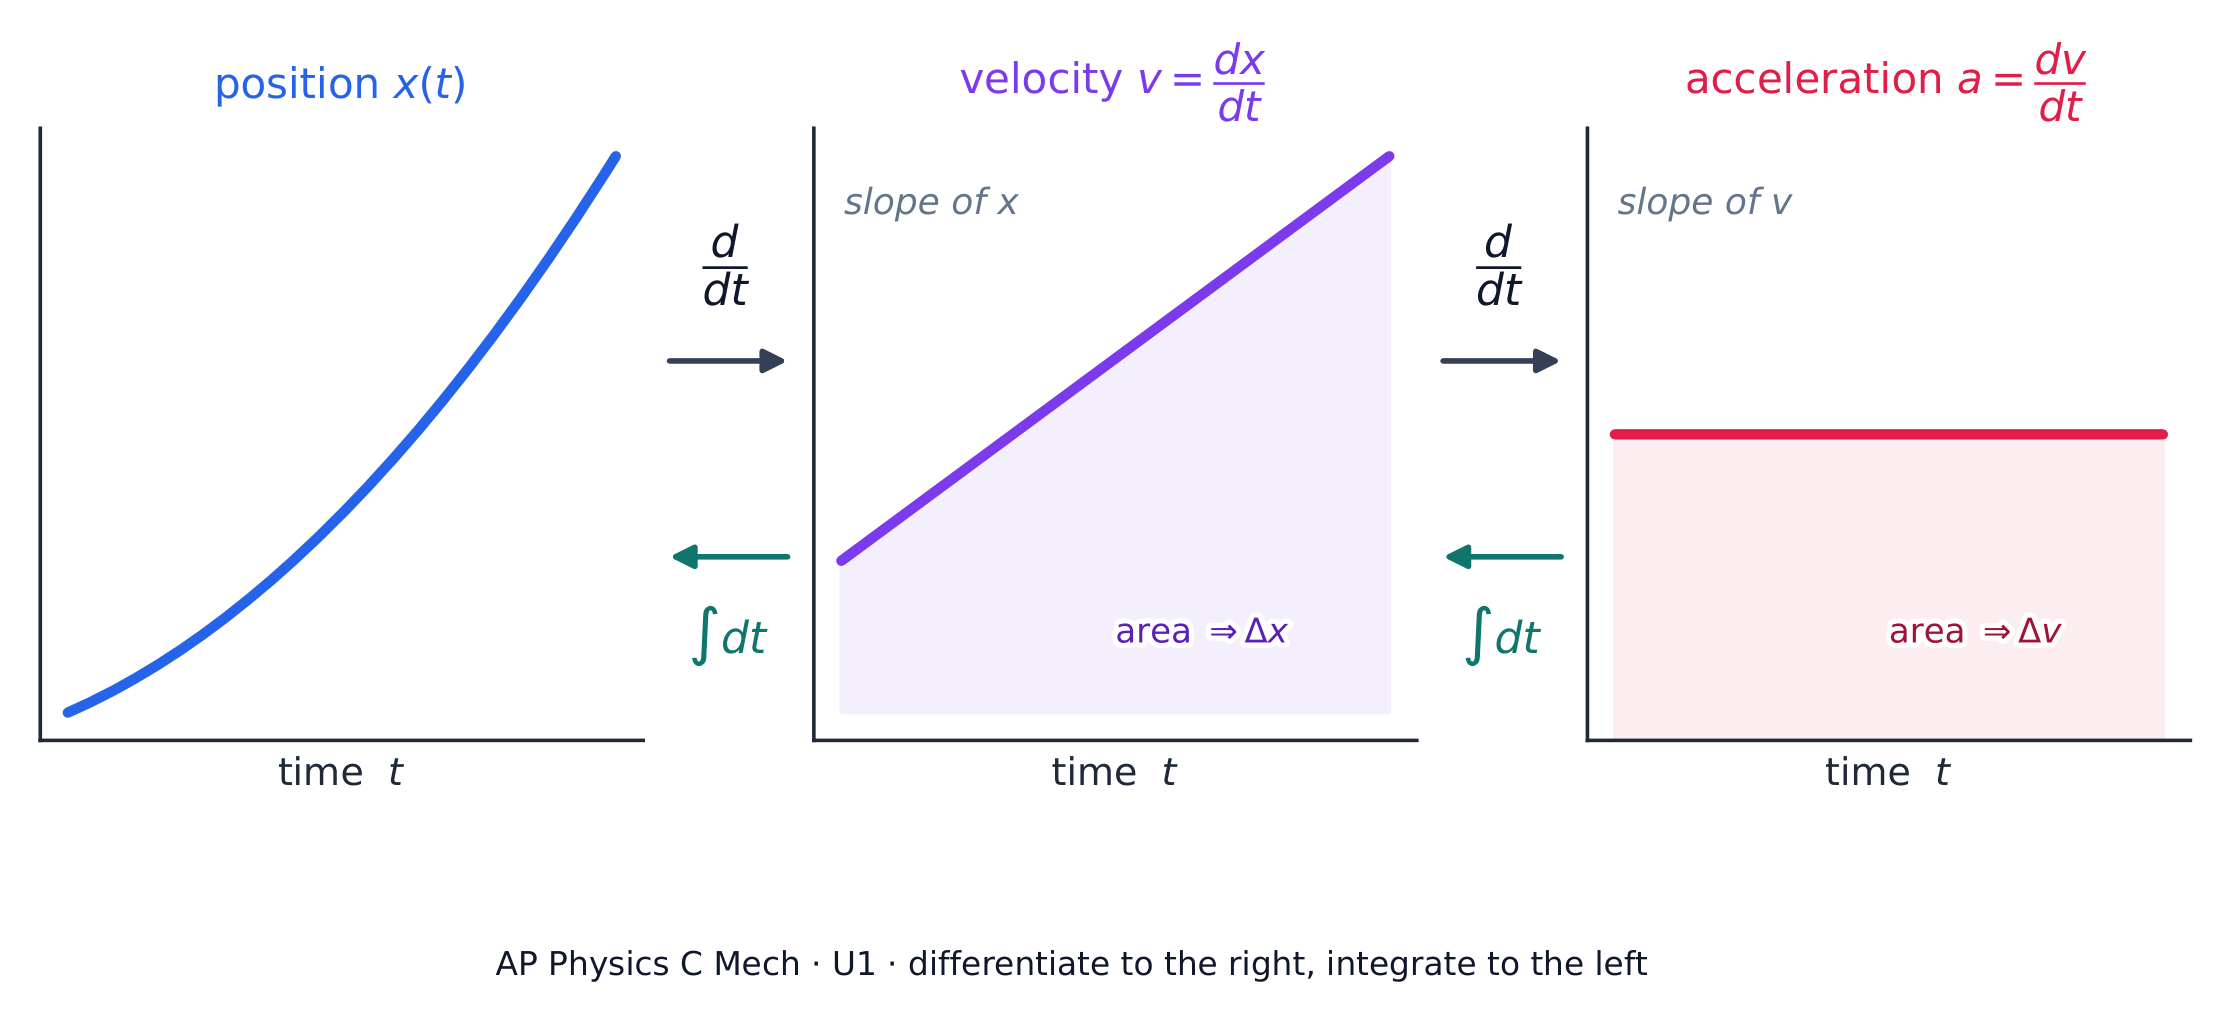
    • On a velocity–time graph, the slope is acceleration and the area ($\int v\,dt$) is displacement.
    • On an acceleration–time graph, the area ($\int a\,dt$) is the change in velocity.

    Slopes are derivatives; areas are integrals – the two are inverse operations here.

    Français

    Passer fluidement entre description, graphique, tableau et équation :

    Un graphique position-temps : la tangente à tout instant est la vitesse
    Un graphique position-temps : la tangente à tout instant est la vitesse
    • Sur un graphique position–temps, la pente ($dx/dt$) est la vitesse.
    • Sur un graphique vitesse–temps, la pente est l'accélération et l'aire ($\int v\,dt$) est le déplacement.
    • Sur un graphique accélération–temps, l'aire ($\int a\,dt$) est la variation de vitesse.

    Les pentes sont des dérivées ; les aires sont des intégrales – ce sont deux opérations inverses ici.

    Position, vitesse et accélération sont liées par la dérivation
    Position, vitesse et accélération sont liées par la dérivation
    Explore · ⁨Explorer⁩

    Explorez le graphique vitesse-temps

    Changez la vitesse initiale et l'accélération. La pente d'une ligne $v$–$t$ est l'accélération $a=\tfrac{dv}{dt}$, et l'aire sous celle-ci est le déplacement $\Delta x=\int v\,dt$ — pente et aire sont les faces graphiques de la dérivée et de l'intégrale.

    1.4

    Reference Frames and Relative Motion · ⁨Référentiels et Mouvement Relatif⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 1.4.A: Describe the reference frame of a given observer.

    • 1.4.A.1 The choice of reference frame will determine the direction and magnitude of quantities measured by an observer in that reference frame.

    Learning Objective 1.4.B: Describe the motion of objects as measured by observers in different inertial reference frames.

    • 1.4.B.1 Measurements from a given reference frame may be converted to measurements from another reference frame.
    • 1.4.B.2 The observed velocity of an object results from the combination of the object's velocity and the velocity of the observer's reference frame.
      • 1.4.B.2.i Combining the motion of an object and the motion of an observer in a given reference frame involves the addition or subtraction of vectors.
      • 1.4.B.2.ii The acceleration of any object is the same as measured from all inertial reference frames.

    Boundary statement: Unless otherwise stated, the frame of reference of any problem may be assumed to be inertial.

    Français

    Objectif d'apprentissage 1.4.A : Décrire le référentiel d'un observateur donné.

    • 1.4.A.1 Le choix du référentiel déterminera la direction et la grandeur des grandeurs mesurées par un observateur dans ce référentiel.

    Objectif d'apprentissage 1.4.B : Décrire le mouvement d'objets mesuré par des observateurs dans différents référentiels inertiels.

    • 1.4.B.1 Les mesures d'un référentiel donné peuvent être converties en mesures d'un autre référentiel.
    • 1.4.B.2 La vitesse observée d'un objet résulte de la combinaison de la vitesse de l'objet et de la vitesse du référentiel de l'observateur.
      • 1.4.B.2.i La combinaison du mouvement d'un objet et du mouvement d'un observateur dans un référentiel donné implique l'addition ou la soustraction de vecteurs.
      • 1.4.B.2.ii L'accélération de tout objet est la même mesurée depuis tous les référentiels inertiels.

    Énoncé de limite : Sauf indication contraire, le référentiel de tout problème peut être supposé inertiel.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    All motion is relative to a reference frame 参考系. Combine velocities by vector addition: $\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}$. This handles boats crossing rivers and passengers on moving vehicles – relative motion 相对运动 problems. Read the subscripts as a chain: "A relative to B" plus "B relative to C" gives "A relative to C".

    Worked example. A boat that moves at $4.0\ \text{m/s}$ in still water heads straight across a river flowing at $3.0\ \text{m/s}$. Relative to the ground the boat moves at $\sqrt{4.0^2+3.0^2}=5.0\ \text{m/s}$, angled downstream. If the river is $80\ \text{m}$ wide, the crossing still takes $t=\dfrac{80}{4.0}=20\ \text{s}$ – only the across-stream component crosses the river; the current just carries the boat $60\ \text{m}$ downstream.

    Français

    Tout mouvement est relatif à un référentiel 参考系. Combiner les vitesses par addition vectorielle : $\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}$. Cela gère les bateaux traversant des rivières et les passagers dans des véhicules en mouvement – problèmes de mouvement relatif 相对运动. Lire les indices comme une chaîne : « A par rapport à B » plus « B par rapport à C » donne « A par rapport à C ».

    Exemple résolu. Un bateau qui se déplace à $4.0\ \text{m/s}$ dans l'eau calme va droit vers l'autre rive d'une rivière s'écoulant à $3.0\ \text{m/s}$. Par rapport au sol, le bateau se déplace à $\sqrt{4.0^2+3.0^2}=5.0\ \text{m/s}$, orienté vers l'aval. Si la rivière est large de $80\ \text{m}$, la traversée prend encore $t=\dfrac{80}{4.0}=20\ \text{s}$ – seule la composante perpendiculaire traverse la rivière ; le courant emporte simplement le bateau $60\ \text{m}$ vers l'aval.

    1.5

    Motion in Two or Three Dimensions · ⁨Mouvement en deux ou trois dimensions⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 1.5.A: Describe the motion of an object moving in two or three dimensions.

    • 1.5.A.1 Motion in two or three dimensions can be analyzed using one-dimensional kinematic relationships if the motion is separated into components.
    • 1.5.A.2 Velocity and acceleration may be different in each dimension and may be nonuniform.
    • 1.5.A.3 Motion in one dimension may be changed without causing a change in a perpendicular dimension.
    • 1.5.A.4 Projectile motion is a special case of two-dimensional motion that has zero acceleration in one dimension and constant, nonzero acceleration in the second dimension.

    Boundary statement: AP Physics C: Mechanics only expects students to quantitatively analyze the motion of an object in two dimensions. AP Physics C: Electricity and Magnetism expects students to also qualitatively describe the motion of a particle in three dimensions.

    Français

    Objectif d'apprentissage 1.5.A : Décrire le mouvement d'un objet se déplaçant à deux ou trois dimensions.

    • 1.5.A.1 Le mouvement à deux ou trois dimensions peut être analysé en utilisant des relations cinématiques unidimensionnelles si le mouvement est séparé en composantes.
    • 1.5.A.2 La vitesse et l'accélération peuvent être différentes dans chaque dimension et peuvent être non uniformes.
    • 1.5.A.3 Le mouvement dans une dimension peut changer sans provoquer de changement dans une dimension perpendiculaire.
    • 1.5.A.4 Le mouvement de projectile est un cas particulier du mouvement à deux dimensions qui présente une accélération nulle dans une dimension et une accélération constante non nulle dans la deuxième dimension.

    Énoncé limite : AP Physics C: Mécanique s'attend seulement à ce que les étudiants analysent quantitativement le mouvement d'un objet à deux dimensions. AP Physics C: Électricité et Magnétisme s'attend à ce que les étudiants décrivent également qualitativement le mouvement d'une particule à trois dimensions.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    In two or three dimensions, position is a vector $\vec{r}(t)=\langle x(t),y(t),z(t)\rangle$, and velocity and acceleration are its successive derivatives – each component handled independently.

    Worked example. $\vec{r}(t)=\big(2t^2\big)\hat{i}+\big(4t-t^3\big)\hat{j}$ (metres). Differentiating each component: $\vec{v}=4t\,\hat{i}+(4-3t^2)\,\hat{j}$ and $\vec{a}=4\,\hat{i}-6t\,\hat{j}$. At $t=1\ \text{s}$: $\vec{v}=4\hat{i}+1\hat{j}$, so the speed is $\sqrt{17}\approx4.1\ \text{m/s}$ – no new physics, just one derivative per component.

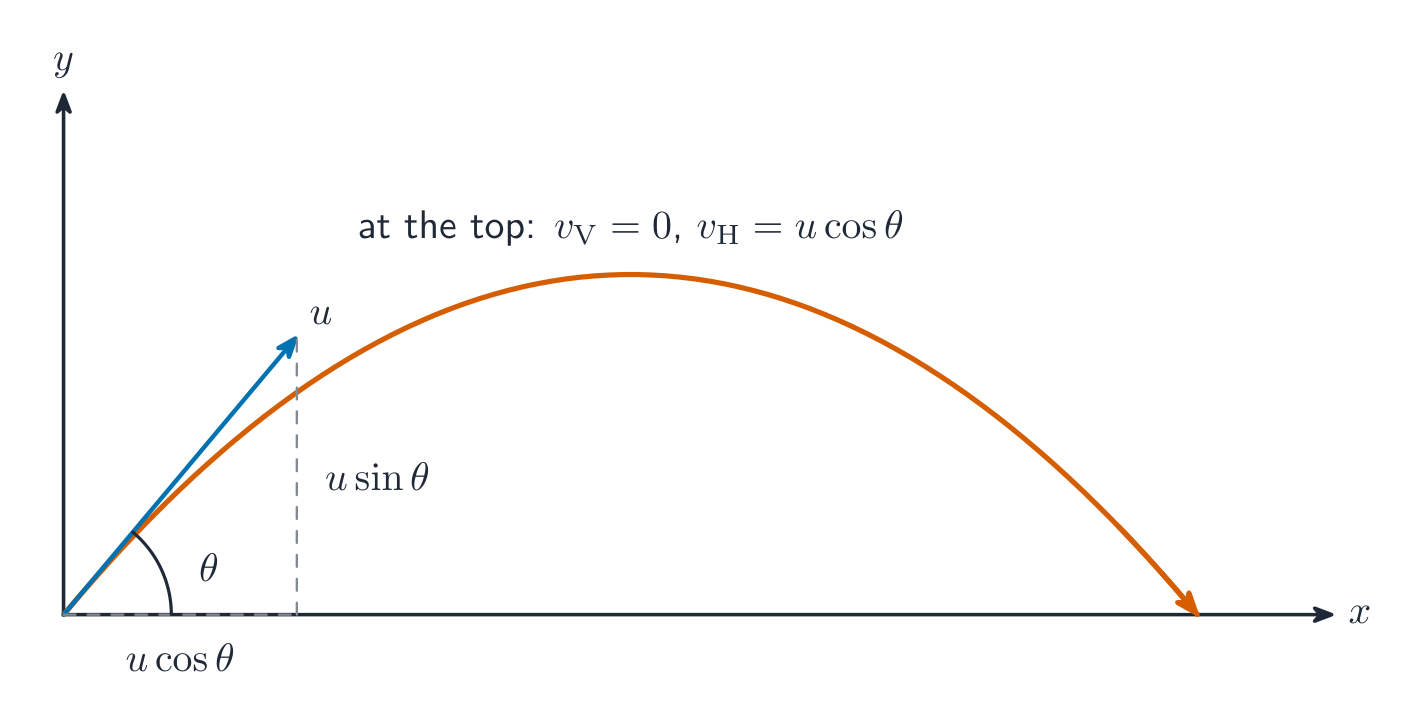
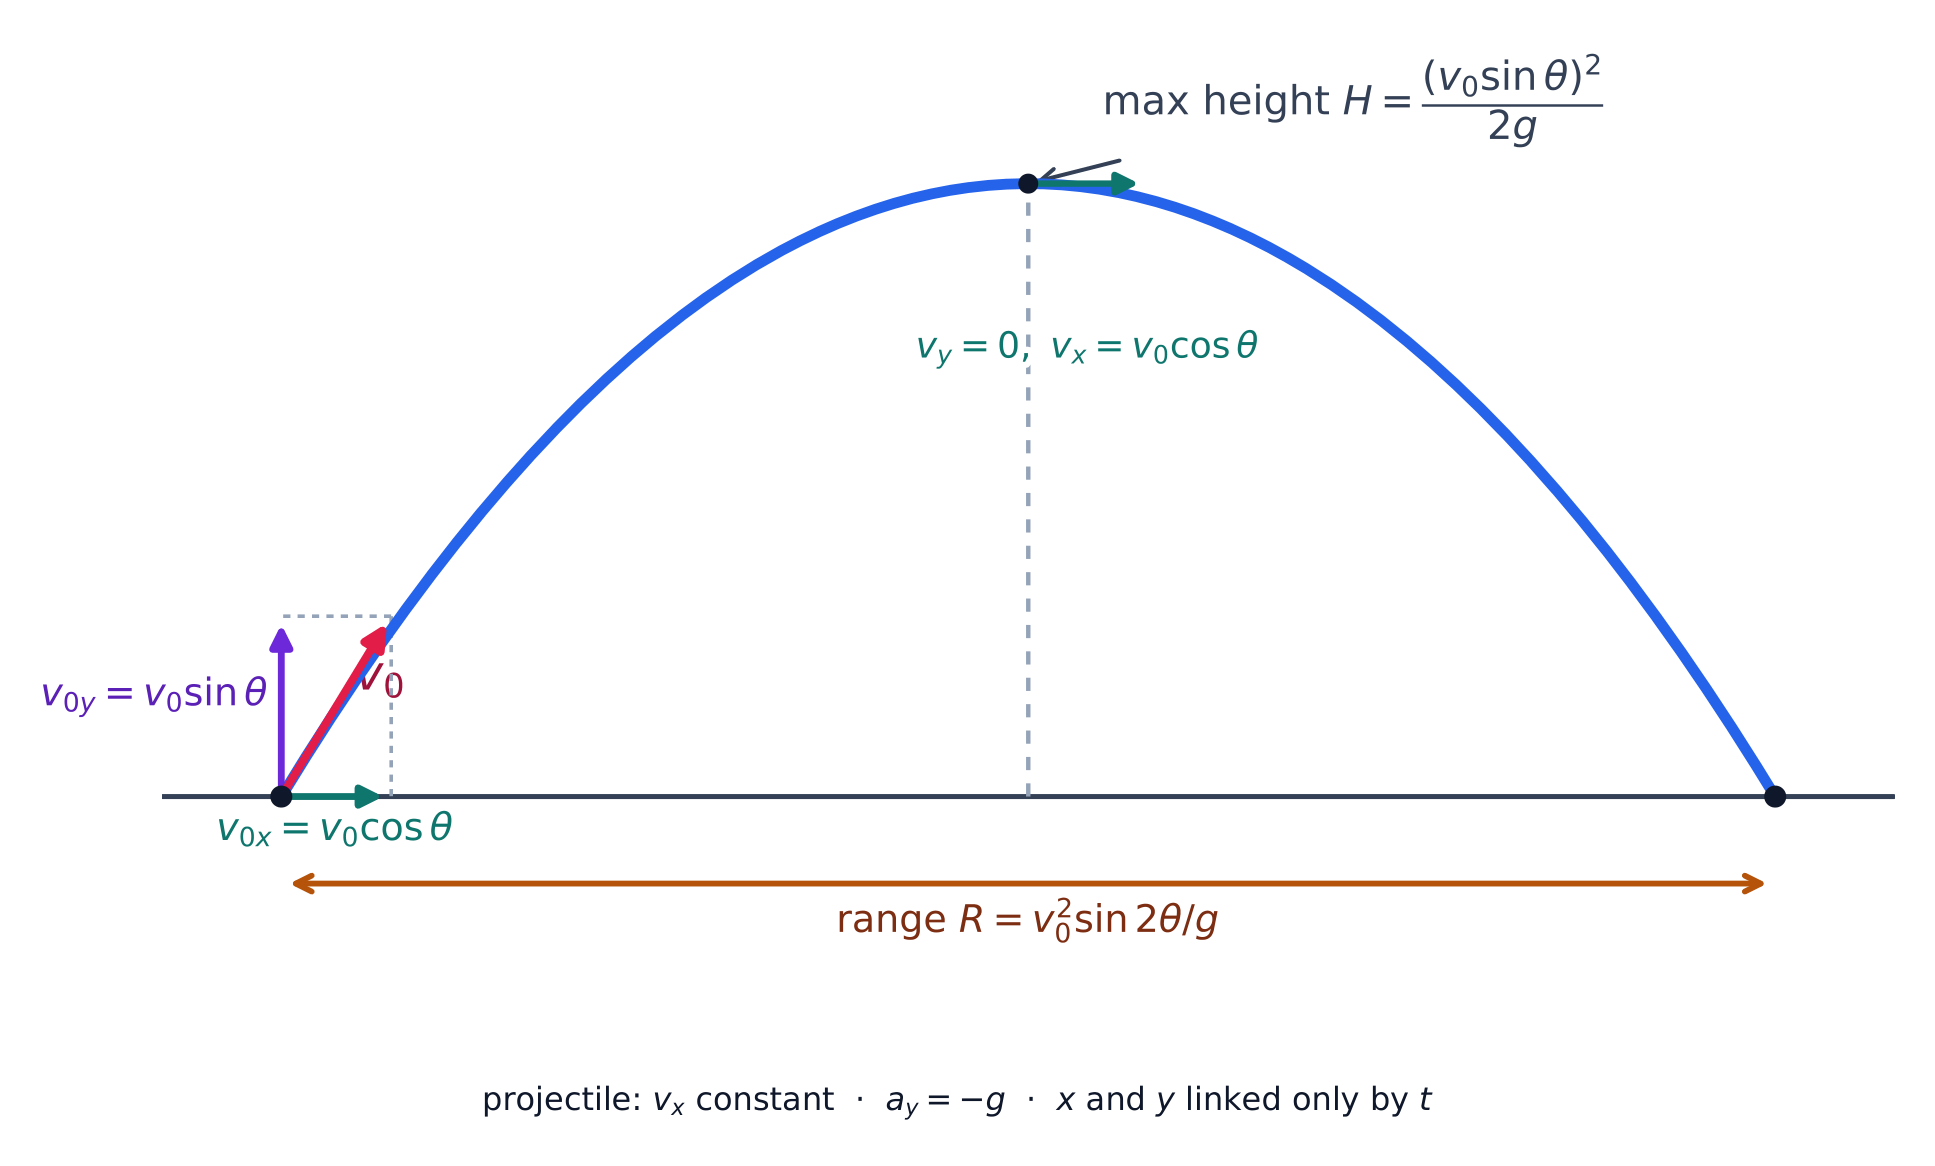
    For projectile motion 抛体运动, horizontal and vertical motions are independent, linked only by time $t$: horizontally $a_x=0$ (constant velocity), vertically $a_y=-g$. The path is a parabola. This component method extends to any two-dimensional motion where the accelerations along each axis are known.

    Worked example. A ball is launched at $20\ \text{m/s}$, $30^{\circ}$ above the horizontal ($g=9.8\ \text{m/s}^2$). The components are $v_{0x}=20\cos30^{\circ}=17.3\ \text{m/s}$ and $v_{0y}=20\sin30^{\circ}=10\ \text{m/s}$. The vertical motion sets the time: total flight $=\dfrac{2v_{0y}}{g}=\dfrac{20}{9.8}=2.0\ \text{s}$, maximum height $=\dfrac{v_{0y}^2}{2g}=5.1\ \text{m}$, and range $=v_{0x}\times2.0=35\ \text{m}$.

    Français

    En deux ou trois dimensions, la position est un vecteur $\vec{r}(t)=\langle x(t),y(t),z(t)\rangle$, et la vitesse et l'accélération sont ses dérivées successives – chaque composante étant traitée indépendamment.

    Exemple résolu. $\vec{r}(t)=\big(2t^2\big)\hat{i}+\big(4t-t^3\big)\hat{j}$ (mètres). En dérivant chaque composante : $\vec{v}=4t\,\hat{i}+(4-3t^2)\,\hat{j}$ et $\vec{a}=4\,\hat{i}-6t\,\hat{j}$. À $t=1\ \text{s}$ : $\vec{v}=4\hat{i}+1\hat{j}$, donc la vitesse scalaire est $\sqrt{17}\approx4.1\ \text{m/s}$ – aucune nouvelle physique, juste une dérivée par composante.

    Un projectile lancé à un angle : les mouvements horizontal et vertical sont indépendants
    Un projectile lancé à un angle : les mouvements horizontal et vertical sont indépendants

    Pour le mouvement de projectile 抛体运动, les mouvements horizontal et vertical sont indépendants, liés uniquement par le temps $t$ : horizontalement $a_x=0$ (vitesse constante), verticalement $a_y=-g$. La trajectoire est une parabole. Cette méthode par composantes s'étend à tout mouvement bidimensionnel où les accélérations selon chaque axe sont connues.

    Exemple résolu. Une balle est lancée à $20\ \text{m/s}$, $30^{\circ}$ au-dessus de l'horizontale ($g=9.8\ \text{m/s}^2$). Les composantes sont $v_{0x}=20\cos30^{\circ}=17.3\ \text{m/s}$ et $v_{0y}=20\sin30^{\circ}=10\ \text{m/s}$. Le mouvement vertical fixe le temps : durée totale de vol $=\dfrac{2v_{0y}}{g}=\dfrac{20}{9.8}=2.0\ \text{s}$, hauteur maximale $=\dfrac{v_{0y}^2}{2g}=5.1\ \text{m}$, et portée $=v_{0x}\times2.0=35\ \text{m}$.

    Un projectile lancé à un angle : composantes de vitesse, hauteur maximale et portée
    Un projectile lancé à un angle : composantes de vitesse, hauteur maximale et portée
    Explore · ⁨Explorer⁩

    Explorez le mouvement de projectile

    Tirez le projectile, puis variez l'angle et la vitesse. Le mouvement horizontal est uniforme tandis que la gravité agit uniquement vers le bas — ensemble ils tracent une parabole. Trouvez l'angle qui donne le plus grand portée (il atteint son pic près de $45^\circ$), et essayez la Lune.

    1.5

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Resolve every vector into components before adding — never add magnitudes at an angle directly.
    • On Physics C you are expected to use calculus: velocity is $\vec v=\tfrac{d\vec r}{dt}$ and acceleration $\vec a=\tfrac{d\vec v}{dt}$; reverse with integration.
    • Carry and check units and treat direction with signs (choose a positive axis and stick to it).
    • Use the dot product for work-type quantities and the cross product for torque and angular momentum.
    • Sketch the vectors — a diagram catches sign and direction errors the algebra hides.
    Français
    • Décomposer chaque vecteur en composantes avant de les ajouter – ne jamais additionner directement les modules à un angle.
    • Pour la Physique C, on attend que vous utilisiez le calcul : la vitesse est $\vec v=\tfrac{d\vec r}{dt}$ et l'accélération $\vec a=\tfrac{d\vec v}{dt}$ ; inverser avec l'intégration.
    • Porter et vérifier les unités et traiter la direction avec des signes (choisir un axe positif et y rester fidèle).
    • Utiliser le produit scalaire pour les quantités de type travail et le produit vectoriel pour le couple et le moment cinétique.
    • Esquisser les vecteurs – un diagramme repère les erreurs de signe et de direction que l'algèbre cache.
  • 2

    Forces et dynamique translationnelle

    Watch lesson · ⁨Regarder la leçon⁩
    2.1

    Systems and Center of Mass · ⁨Systèmes et Centre de Masse⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.1.A: Describe the properties and interactions of a system.

    • 2.1.A.1 System properties are determined by the interactions between objects within the system.
    • 2.1.A.2 If the properties or interactions of the constituent objects within a system are not important in modeling the behavior of the macroscopic system, the system can itself be treated as a single object.
    • 2.1.A.3 Systems may allow interactions between constituent parts of the system and the environment, which may result in the transfer of energy or mass.
    • 2.1.A.4 Individual objects within a chosen system may behave differently from each other as well as from the system as a whole.
    • 2.1.A.5 The internal structure of a system affects the analysis of that system.
    • 2.1.A.6 As variables external to a system are changed, the system's substructure may change.

    Learning Objective 2.1.B: Describe the location of a system's center of mass with respect to the system's constituent parts.

    • 2.1.B.1 For objects or systems with symmetrical mass distributions, the center of mass is located on lines of symmetry.
    • 2.1.B.2 The location of a system's center of mass along a given axis can be calculated using the equation
      • Equation: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
    • 2.1.B.3 For a nonuniform solid that can be considered as a collection of differential masses, $dm$, the solid's center of mass can be calculated using the equation
      • Equation: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
      • 2.1.B.3.i The linear mass density of a rod or other linear rigid body is the derivative of the rod's mass with respect to the position of the differential mass element on the rigid body.
        • Equation: $\lambda = \dfrac{d}{d\ell} m(\ell)$
      • 2.1.B.3.ii If a function of mass density is given for a solid, the total mass can be determined by integrating the mass density over the length (one dimension), area (two dimensions), or volume (three dimensions) of the solid. For example:
        • Equation: $M_{\text{total}} = \int \rho(r)\, dV$
    • 2.1.B.4 A system can be modeled as a singular object that is located at the system's center of mass.
    Français

    Objectif d'apprentissage 2.1.A : Décrire les propriétés et les interactions d'un système.

    • 2.1.A.1 Les propriétés du système sont déterminées par les interactions entre les objets à l'intérieur du système.
    • 2.1.A.2 Si les propriétés ou les interactions des objets constitutifs à l'intérieur d'un système ne sont pas importantes pour modéliser le comportement macroscopique du système, le système lui-même peut être traité comme un objet unique.
    • 2.1.A.3 Les systèmes peuvent permettre des interactions entre les parties constitutives du système et l'environnement, ce qui peut entraîner un transfert d'énergie ou de masse.
    • 2.1.A.4 Les objets individuels à l'intérieur d'un système choisi peuvent se comporter différemment les uns des autres ainsi que du système dans son ensemble.
    • 2.1.A.5 La structure interne d'un système affecte l'analyse de ce système.
    • 2.1.A.6 Lorsque des variables externes à un système changent, la sous-structure du système peut changer.

    Objectif d'apprentissage 2.1.B : Décrire l'emplacement du centre de masse d'un système par rapport aux objets qui le constituent.

    • 2.1.B.1 Pour les objets ou systèmes avec des distributions de masse symétriques, le centre de masse est situé sur les lignes de symétrie.
    • 2.1.B.2 L'emplacement du centre de masse d'un système le long d'un axe donné peut être calculé à l'aide de l'équation
      • Équation : $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
    • 2.1.B.3 Pour un solide non uniforme qui peut être considéré comme une collection de masses différentielles, $dm$, le centre de masse du solide peut être calculé en utilisant l'équation
      • Équation : $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
      • 2.1.B.3.i La densité massique linéaire d'une tige ou d'un autre corps rigide linéaire est la dérivée de la masse de la tige par rapport à la position de l'élément de masse différentielle sur le corps rigide.
        • Équation: $\lambda = \dfrac{d}{d\ell} m(\ell)$
      • 2.1.B.3.ii Si une fonction de densité de masse est donnée pour un solide, la masse totale peut être déterminée en intégrant la densité de masse sur la longueur (une dimension), la surface (deux dimensions) ou le volume (trois dimensions) du solide. Par exemple :
        • Équation: $M_{\text{total}} = \int \rho(r)\, dV$
    • 2.1.B.4 Un système peut être modélisé comme un objet singulier situé au centre de masse du système.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A system 系统 is the object or objects you analyze, treated as a point at its center of mass 质心. For a set of masses, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; for a continuous body, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Only external forces move the center of mass.

    Français

    Un système 系统 est l'objet ou les objets que vous analysez, traités comme un point à son centre de masse 质心. Pour un ensemble de masses, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$ ; pour un corps continu, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Seules les forces externes font bouger le centre de masse.

    2.2

    Forces and Free-Body Diagrams · ⁨Forces et Schémas Corporaux Libres⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.2.A: Describe a force as an interaction between two objects or systems

    • 2.2.A.1 Forces are vector quantities that describe the interactions between objects or systems.
      • 2.2.A.1.i A force exerted on an object or system is always due to the interaction of that object or system with another object or system.
      • 2.2.A.1.ii An object or system cannot exert a net force on itself.
    • 2.2.A.2 Contact forces describe the interaction of an object or system touching another object or system and are macroscopic effects of interatomic electric forces.

    Learning Objective 2.2.B: Describe the forces exerted on an object or system using a free-body diagram.

    • 2.2.B.1 Free-body diagrams are useful tools for visualizing forces being exerted on a single object or system and for determining the equations that represent a physical situation.
    • 2.2.B.2 The free-body diagram of an object or system shows each of the forces exerted on the object or system by the environment.
    • 2.2.B.3 Forces exerted on an object or system are represented as vectors originating from the representation of the center of mass, such as a dot. A system is treated as though all of its mass is located at the center of mass.
    • 2.2.B.4 A coordinate system with one axis parallel to the direction of acceleration of the object or system simplifies the translation from free-body diagram to algebraic representation. For example, in a free-body diagram of an object on an inclined plane, it is useful to set one axis parallel to the surface of the incline.

    Boundary statement: AP Physics C: Mechanics and AP Physics C: Electricity and Magnetism only expect students to depict the forces exerted on objects, not the force components on free-body diagrams. On the AP Physics exams, individual forces represented on a free-body diagram must be drawn as individual straight arrows, originating on the dot and pointing in the direction of the force. Individual forces that are in the same direction must be drawn side by side, not overlapping.

    Français

    Objectif d'apprentissage 2.2.A : Décrire une force comme une interaction entre deux objets ou systèmes

    • 2.2.A.1 Les forces sont des grandeurs vectorielles qui décrivent les interactions entre des objets ou des systèmes.
      • 2.2.A.1.i Une force exercée sur un objet ou un système est toujours due à l'interaction de cet objet ou système avec un autre objet ou système.
      • 2.2.A.1.ii Un objet ou un système ne peut pas exercer de force nette sur lui-même.
    • 2.2.A.2 Les forces de contact décrivent l'interaction d'un objet ou d'un système touchant un autre objet ou système et sont des effets macroscopiques de forces électriques interatomiques.

    Objectif d'apprentissage 2.2.B : Décrire les forces exercées sur un objet ou un système à l'aide d'un diagramme de corps libre.

    • 2.2.B.1 Les diagrammes de corps libre sont des outils utiles pour visualiser les forces exercées sur un objet ou un système unique et pour déterminer les équations qui représentent une situation physique.
    • 2.2.B.2 Le diagramme de corps libre d'un objet ou d'un système montre chacune des forces exercées sur l'objet ou le système par l'environnement.
    • 2.2.B.3 Les forces exercées sur un objet ou un système sont représentées par des vecteurs partant de la représentation du centre de masse, tel qu'un point. Un système est traité comme si toute sa masse était située au centre de masse.
    • 2.2.B.4 Un système de coordonnées avec un axe parallèle à la direction de l'accélération de l'objet ou du système simplifie la traduction du diagramme de corps libre en représentation algébrique. Par exemple, dans un diagramme de corps libre d'un objet sur un plan incliné, il est utile de placer un axe parallèle à la surface de l'inclinaison.

    Énoncé limite : AP Physics C: Mécanique et AP Physics C: Électricité et Magnétisme s'attendent seulement à ce que les étudiants représentent les forces exercées sur les objets, et non les composantes de force sur les diagrammes de corps libre. Sur les examens AP Physics, les forces individuelles représentées sur un diagramme de corps libre doivent être dessinées comme des flèches droites individuelles, partant du point et pointant dans la direction de la force. Les forces individuelles qui sont dans la même direction doivent être dessinées côte à côte, sans se chevaucher.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

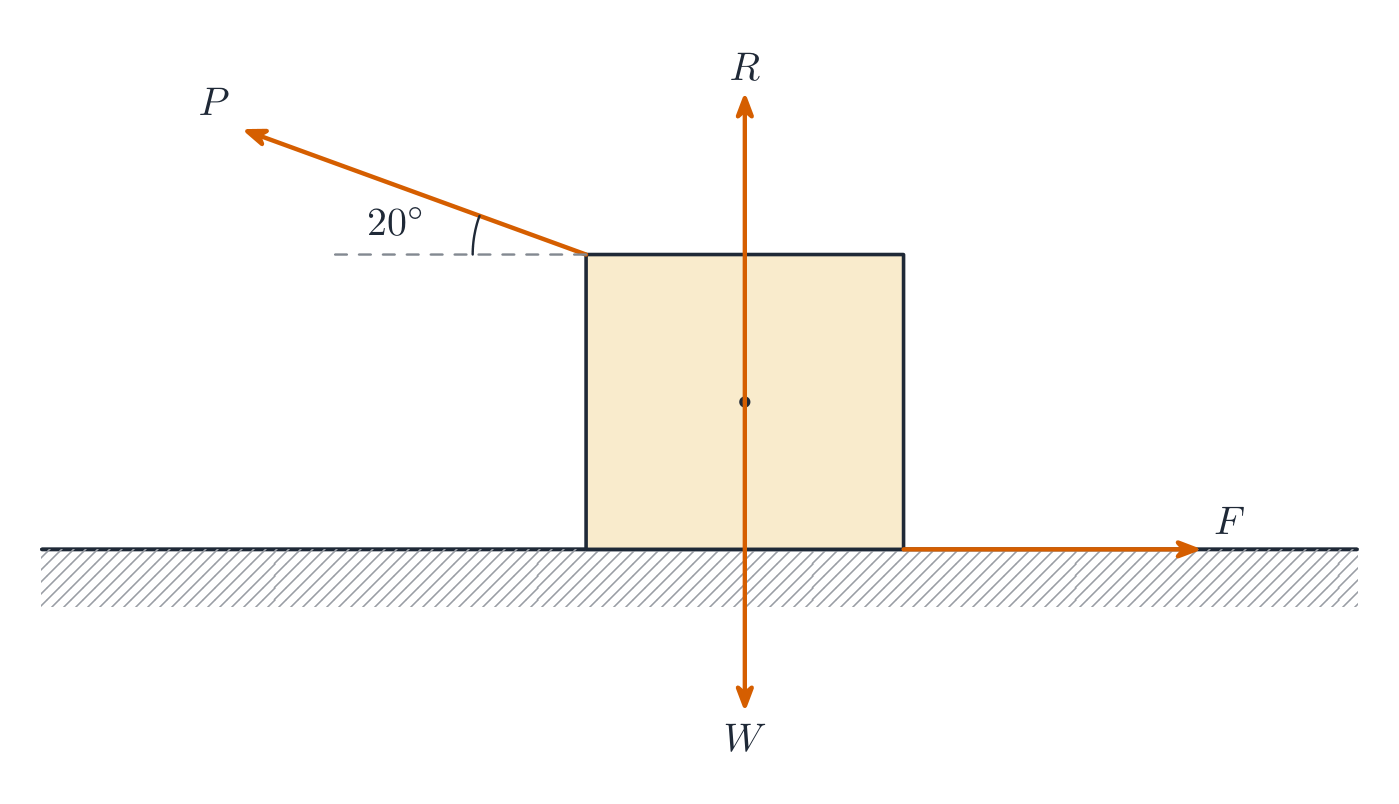
    A force 力 is a push or pull (a vector, in newtons). A free-body diagram 受力图 draws one object with an arrow for every force on it – weight, normal, tension, friction, applied, drag. Draw it first; it sets up every dynamics equation.

    Français

    Une force 力 est une poussée ou une traction (un vecteur, en newtons). Un diagramme de corps libre 受力图 représente un seul objet avec une flèche pour chaque force agissant dessus – poids, normale, tension, frottement, appliquée, traînée. Le dessiner d'abord établit toutes les équations de dynamique.

    Un diagramme de corps libre montre chaque force agissant sur un objet
    Un schéma corporel libre montre toutes les forces agissant sur un objet
    Explore · ⁨Explorer⁩

    Équilibrer les forces sur un diagramme corps libre

    Un diagramme corps libre représente chaque force agissant sur un objet par une flèche. L'objet n'accélère que si les forces ne s'annulent pas — la force nette détermine $a=F/m$.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    system/ˈsɪstəm/ 系统 xì tǒng
    center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
    force/fɔːs/ 力 lì
    free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
    Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
    inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
    net force/net fɔːs/ 合力 hé lì
    translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平动平衡 píng dòng píng héng
    differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
    incline/ɪnˈklaɪn/ 斜面 xié miàn
    2.3

    Newton's Third Law · ⁨Troisième Loi de Newton⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.3.A: Describe the interaction of two objects or systems using Newton's third law and a representation of paired forces exerted on each object or system.

    • 2.3.A.1 Newton's third law describes the interaction of two objects or systems in terms of the paired forces that each exerts on the other.
      • Equation: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
    • 2.3.A.2 Interactions between objects within a system (internal forces) do not influence the motion of a system's center of mass.
    • 2.3.A.3 Tension is the macroscopic net result of forces that infinitesimal segments of a string, cable, chain, or similar system exert on each other in response to an external force.
      • 2.3.A.3.i An ideal string has negligible mass and does not stretch when under tension.
      • 2.3.A.3.ii The tension in an ideal string is the same at all points within the string.
      • 2.3.A.3.iii In a string with nonnegligible mass, tension may not be the same at all points within the string.
      • 2.3.A.3.iv An ideal pulley is a pulley that has negligible mass and rotates about an axle through its center of mass with negligible friction.
    Français

    Objectif d'apprentissage 2.3.A : Décrire l'interaction de deux objets ou systèmes en utilisant la troisième loi de Newton et une représentation des forces jumelées exercées sur chaque objet ou système.

    • 2.3.A.1 La troisième loi de Newton décrit l'interaction de deux objets ou systèmes en termes des forces jumelées que chacun exerce sur l'autre.
      • Équation : $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
    • 2.3.A.2 Les interactions entre les objets à l'intérieur d'un système (forces internes) n'influencent pas le mouvement du centre de masse d'un système.
    • 2.3.A.3 La tension est le résultat macroscopique net des forces que des segments infinitésimaux d'une corde, d'un câble, d'une chaîne ou d'un système similaire exercent les uns sur les autres en réponse à une force externe.
      • 2.3.A.3.i Une corde idéale a une masse négligeable et ne s'étire pas lorsqu'elle est tendue.
      • 2.3.A.3.ii La tension dans une corde idéale est la même en tous points au sein de la corde.
      • 2.3.A.3.iii Dans une corde dont la masse n'est pas négligeable, la tension peut ne pas être la même en tous points au sein de la corde.
      • 2.3.A.3.iv Une poulie idéale est une poulie ayant une masse négligeable et tournant autour d'un axe passant par son centre de masse avec un frottement négligeable.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

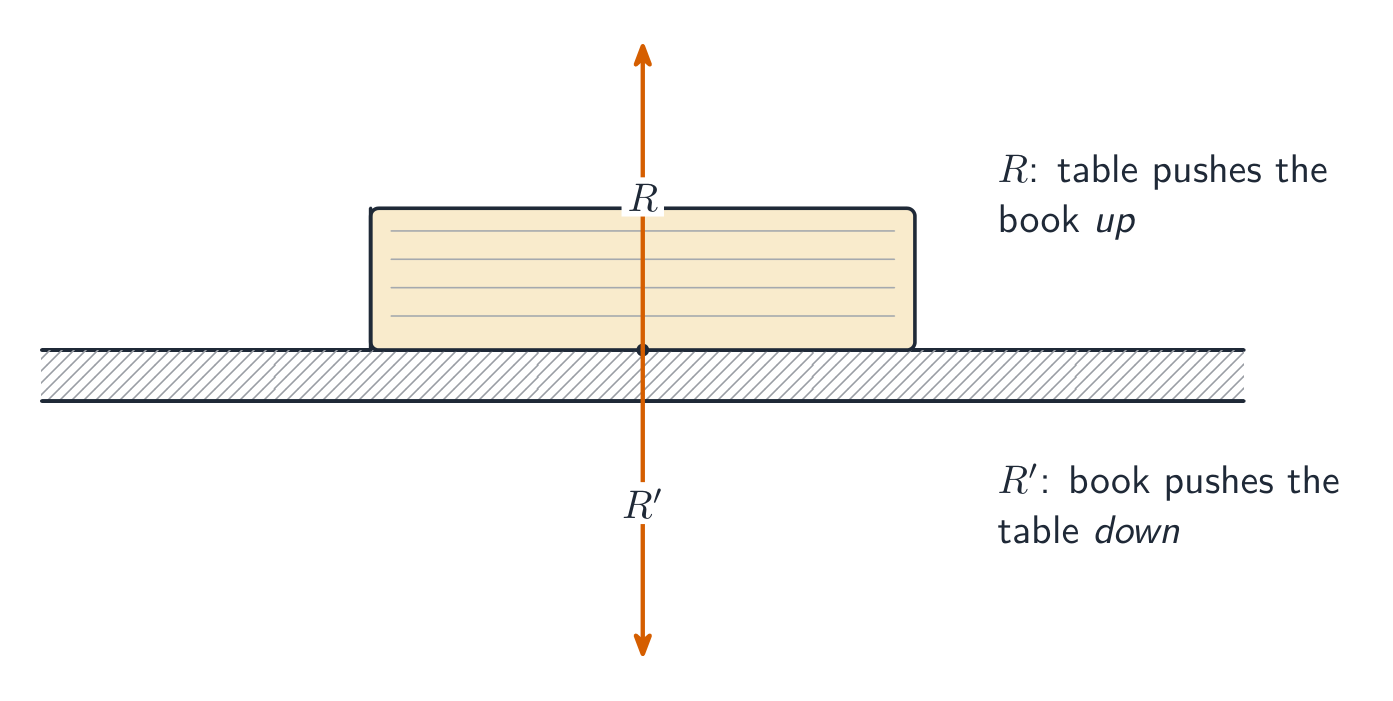
    Newton's third law 牛顿第三定律: A pushes B, B pushes back equally and oppositely. The pair acts on different objects, so it never cancels within one free-body diagram.

    Français

    Loi de Newton III 牛顿第三定律 : A pousse B, B pousse en retour avec une force égale et opposée. La paire agit sur des objets différents, elle ne s'annule donc jamais dans un seul diagramme de corps libre.

    Une paire de la troisième loi de Newton : forces égales et opposées agissant sur deux objets différents
    Une paire de la troisième loi de Newton : forces égales et opposées sur deux objets différents
    2.4

    Newton's First Law · ⁨Première Loi de Newton⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.4.A: Describe the conditions under which a system's velocity remains constant.

    • 2.4.A.1 The net force on a system is the vector sum of all forces exerted on the system.
    • 2.4.A.2 Translational equilibrium is the configuration of forces such that the net force exerted on a system is zero.
      • Derived equation: $\sum \vec{F}_i = 0$
    • 2.4.A.3 Newton's first law states that if the net force exerted on a system is zero, the velocity of that system will remain constant.
    • 2.4.A.4 Forces may be balanced in one dimension but unbalanced in another. The system's velocity will change only in the direction of the unbalanced force.
    • 2.4.A.5 An inertial reference frame is one from which an observer would verify Newton's first law of motion.
    Français

    Objectif d'apprentissage 2.4.A : Décrire les conditions sous lesquelles la vitesse d'un système reste constante.

    • 2.4.A.1 La force nette sur un système est la somme vectorielle de toutes les forces exercées sur le système.
    • 2.4.A.2 L'équilibre translationnel est la configuration de forces telle que la force nette exercée sur un système est nulle.
      • Équation dérivée : $\sum \vec{F}_i = 0$
    • 2.4.A.3 La première loi de Newton stipule que si la force nette exercée sur un système est nulle, la vitesse de ce système restera constante.
    • 2.4.A.4 Les forces peuvent être équilibrées dans une dimension mais déséquilibrées dans une autre. La vitesse du système ne changera que dans la direction de la force déséquilibrée.
    • 2.4.A.5 Un référentiel inertiel est celui depuis lequel un observateur vérifierait la première loi du mouvement de Newton.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Newton's first law (inertia 惯性): with zero net force 合力, velocity stays constant – the object is in translational equilibrium 平动平衡.

    Français

    Loi de Newton I (inertie 惯性) : avec une force nette 合力 nulle, la vitesse reste constante – l'objet est en équilibre de translation 平动平衡.

    2.5

    Newton's Second Law · ⁨Deuxième Loi de Newton⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.5.A: Describe the conditions under which a system's velocity changes.

    • 2.5.A.1 Unbalanced forces are a configuration of forces such that the net force exerted on a system is not equal to zero.
    • 2.5.A.2 Newton's second law of motion states that the acceleration of a system's center of mass has a magnitude proportional to the magnitude of the net force exerted on the system and is in the same direction as that net force.
      • Equation: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
    • 2.5.A.3 The velocity of a system's center of mass will only change if a nonzero net external force is exerted on that system.
    Français

    Objectif d'apprentissage 2.5.A : Décrire les conditions sous lesquelles la vitesse d'un système change.

    • 2.5.A.1 Les forces déséquilibrées sont une configuration de forces telle que la force nette exercée sur un système n'est pas égale à zéro.
    • 2.5.A.2 La deuxième loi du mouvement de Newton stipule que l'accélération du centre de masse d'un système a une grandeur proportionnelle à la grandeur de la force nette exercée sur le système et est dans la même direction que cette force nette.
      • Équation : $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
    • 2.5.A.3 La vitesse du centre de masse d'un système ne changera que si une force externe nette non nulle est exercée sur ce système.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    The general form uses momentum:

    $$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
    Apply it one axis at a time. When forces depend on velocity or position, this becomes a differential equation 微分方程 to solve.

    Worked example. A $2.0\ \text{kg}$ block slides down a frictionless incline 斜面 at $30^{\circ}$. Only the along-ramp component of gravity drives it, so $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, independent of the mass.

    Worked example (two bodies). A $6.0\ \text{kg}$ cart on a frictionless table is pulled by a string over a light pulley to a hanging $2.0\ \text{kg}$ mass. Treat the pair as one system: only the hanging weight drives it, so $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Then isolate the cart alone to find the string tension 张力: $T=6.0(2.45)\approx15\ \text{N}$. System first for $a$, single body for internal forces – that two-step is the standard pattern.

    Français

    La forme générale utilise la quantité de mouvement :

    $$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
    Appliquer cela un axe à la fois. Lorsque les forces dépendent de la vitesse ou de la position, cela devient une équation différentielle 微分方程 à résoudre.

    Exemple résolu. Un bloc de $2.0\ \text{kg}$ glisse sur un plan incliné sans frottement à $30^{\circ}$. Seul le composant parallèle à la rampe de la gravité l'entraîne, donc $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, indépendant de la masse.

    Exemple résolu (deux corps). Un chariot de $6.0\ \text{kg}$ sur une table sans frottement est tiré par une corde passant sur une poulie légère jusqu'à une masse suspendue de $2.0\ \text{kg}$. Traiter le couple comme un seul système : seul le poids suspendu l'entraîne, donc $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Ensuite, isoler le chariot seul pour trouver la tension 张力 dans la corde : $T=6.0(2.45)\approx15\ \text{N}$. Système d'abord pour $a$, corps unique pour les forces internes – cette séquence en deux étapes est le modèle standard.

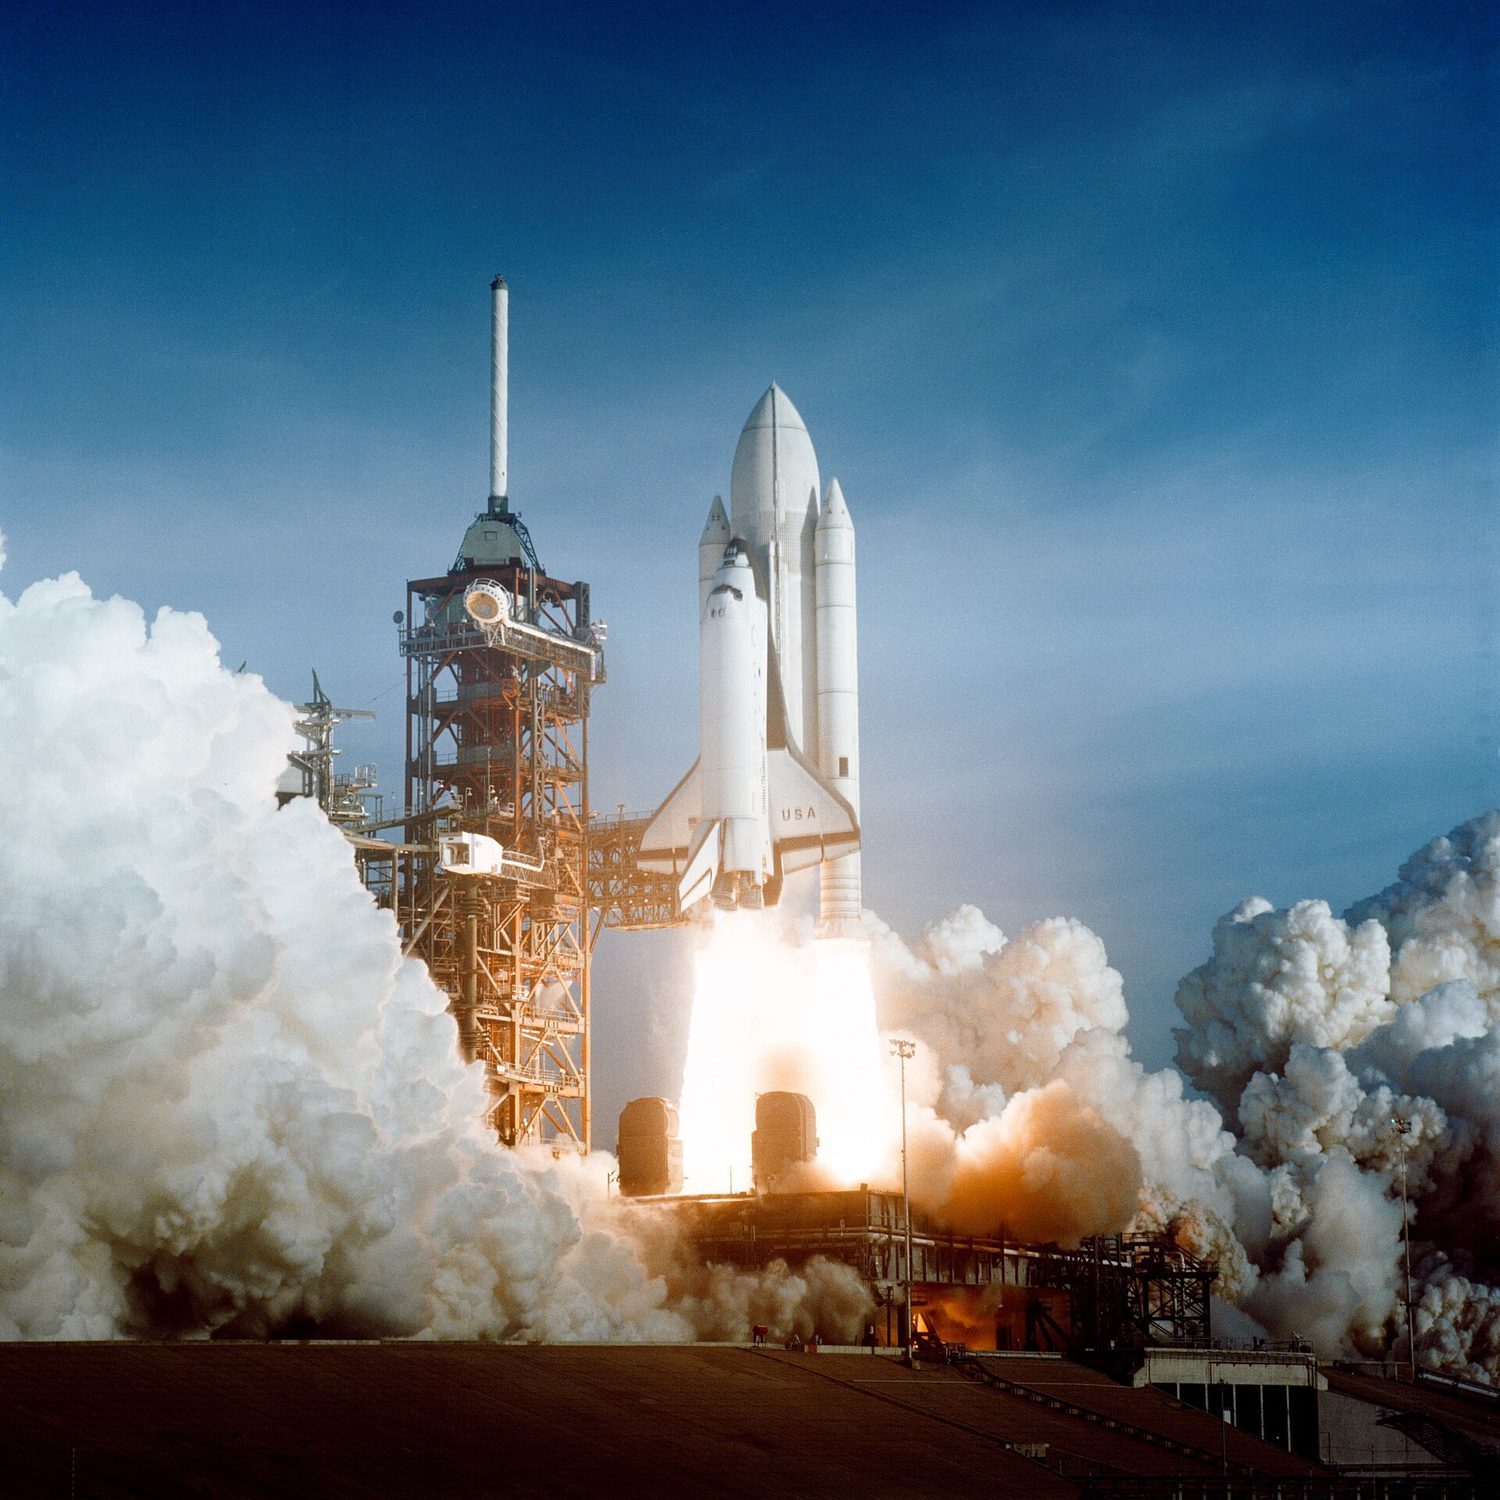
    Un lancement de fusée : la force nette modifie la quantité de mouvement — F_net = ma pour la dynamique translationnelle
    Un lance de fusée : la force nette change la quantité de mouvement — F_net = ma pour la dynamique de translation
    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    tension/ˈtenʃn/ 张力 zhāng lì
    Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
    Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
    kinetic/kɪˈnetɪk/ 动摩擦 dòng mó cā
    static/ˈstætɪk/ 静摩擦 jìng mó cā
    normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
    Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
    spring constant/sprɪŋ ˈkɒnstənt/ 弹簧劲度系数 tán huáng jìn dù xì shù
    resistive force/rɪˈzɪstɪv fɔːs/ 阻力 zǔ lì
    2.6

    Gravitational Force · ⁨Force Gravitationnelle⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.6.A: Describe the gravitational interaction between two objects or systems with mass.

    • 2.6.A.1 Newton's law of universal gravitation describes the gravitational force between two objects or systems as directly proportional to each of their masses and inversely proportional to the square of the distance between the systems' centers of mass.
      • Equation: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
      • 2.6.A.1.i The gravitational force is attractive.
      • 2.6.A.1.ii The gravitational force is always exerted along the line connecting the center of mass of the two interacting systems.
      • 2.6.A.1.iii The gravitational force on a system can be considered to be exerted on the system's center of mass.
    • 2.6.A.2 A field models the effects of a noncontact force exerted on an object at various positions in space.
      • 2.6.A.2.i The magnitude of the gravitational field created by a system of mass $M$ at a point in space is equal to the ratio of the gravitational force exerted by the system on a test object of mass $m$ to the mass of the test object.
        • Derived equation: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
      • 2.6.A.2.ii If the gravitational force is the only force exerted on an object, the observed acceleration of the object (in $\text{m/s}^2$) is numerically equal to the magnitude of the gravitational field strength (in $\text{N/kg}$) at that location.
    • 2.6.A.3 The gravitational force exerted by an astronomical body on a relatively small nearby object is called weight.
      • Derived equation: $\text{Weight} = F_g = mg$

    Learning Objective 2.6.B: Describe situations in which the gravitational force can be considered constant.

    • 2.6.B.1 If the gravitational force between two systems' centers of mass has a negligible change as the relative position of the two systems changes, the gravitational force can be considered constant at all points between the initial and final positions of the systems.
    • 2.6.B.2 Near the surface of Earth, the strength of the gravitational field is
      • Equation: $g \approx 10\ \text{N/kg}$

    Learning Objective 2.6.C: Describe the conditions under which the magnitude of a system's apparent weight is different from the magnitude of the gravitational force exerted on that system.

    • 2.6.C.1 The magnitude of the apparent weight of a system is the magnitude of the normal force exerted on the system.
    • 2.6.C.2 If the system is accelerating, the apparent weight of the system is not equal to the magnitude of the gravitational force exerted on the system.
    • 2.6.C.3 A system appears weightless when there are no forces exerted on the system or when the force of gravity is the only force exerted on the system.
    • 2.6.C.4 The equivalence principle states that an observer in a noninertial reference frame is unable to distinguish between an object's apparent weight and the gravitational force exerted on the object by a gravitational field.

    Learning Objective 2.6.D: Describe inertial and gravitational mass.

    • 2.6.D.1 Objects have inertial mass, or inertia, a property that determines how much an object's motion resists changes when interacting with another object.
    • 2.6.D.2 Gravitational mass is related to the force of attraction between two systems with mass.
    • 2.6.D.3 Inertial mass and gravitational mass have been experimentally verified to be equivalent.

    Learning Objective 2.6.E: Describe the gravitational force exerted on an object by a uniform spherical distribution of mass.

    • 2.6.E.1 The net gravitational force exerted on an object by a uniform spherical distribution of mass is the sum of the individual forces from small differential masses that comprise the distribution.
    • 2.6.E.2 Newton's shell theorem describes the net gravitational force exerted on an object by a uniform spherical shell of mass.
      • 2.6.E.2.i The net gravitational force exerted on an object inside a thin spherical shell is zero.
      • 2.6.E.2.ii The net gravitational force exerted on an object outside a thin spherical shell can be determined by treating the shell as a single massive object located at the center of the shell.
      • 2.6.E.2.iii An object inside a sphere of uniform density experiences a net gravitational force from only a partial mass of the sphere.
      • 2.6.E.2.iv The partial mass of a sphere that contributes to the net gravitational force exerted on an object within that sphere is the portion of the sphere's mass located a distance less than or equal to the object's distance from the center of the sphere and can be calculated using the density of the sphere.
        • Derived equation: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
    • 2.6.E.3 The gravitational force exerted on an object within a uniform sphere can be shown to be proportional to the object's distance from the sphere's center.
      • Derived equation: $F_{g,\text{partial}} = -k r_{\text{partial}}$

    Boundary statement: AP Physics C: Mechanics does not expect students to mathematically prove or derive Newton's shell theorem.

    Français

    Objectif d'apprentissage 2.6.A : Décrire l'interaction gravitationnelle entre deux objets ou systèmes ayant une masse.

    • 2.6.A.1 La loi de la gravitation universelle de Newton décrit la force gravitationnelle entre deux objets ou systèmes comme étant directement proportionnelle à chacune de leurs masses et inversement proportionnelle au carré de la distance entre les centres de masse des systèmes.
      • Équation : $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
      • 2.6.A.1.i La force gravitationnelle est attractive.
      • 2.6.A.1.ii La force gravitationnelle est toujours exercée le long de la ligne reliant le centre de masse des deux systèmes interagissants.
      • 2.6.A.1.iii La force gravitationnelle sur un système peut être considérée comme étant exercée sur le centre de masse du système.
    • 2.6.A.2 Un champ modélise les effets d'une force sans contact exercée sur un objet à divers positions dans l'espace.
      • 2.6.A.2.i La grandeur du champ gravitationnel créé par un système de masse $M$ à un point dans l'espace est égale au rapport de la force gravitationnelle exercée par le système sur un objet test de masse $m$ à la masse de l'objet test.
        • Équation dérivée: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
      • 2.6.A.2.ii Si la force gravitationnelle est la seule force exercée sur un objet, l'accélération observée de l'objet (dans $\text{m/s}^2$) est numériquement égale à la grandeur de la force du champ gravitationnel (dans $\text{N/kg}$) à cet endroit.
    • 2.6.A.3 La force gravitationnelle exercée par un corps astronomique sur un objet proche relativement petit est appelée poids.
      • Équation dérivée : $\text{Weight} = F_g = mg$

    Objectif d'apprentissage 2.6.B : Décrire les situations où la force gravitationnelle peut être considérée comme constante.

    • 2.6.B.1 Si la force gravitationnelle entre les centres de masse de deux systèmes subit un changement négligeable alors que la position relative des deux systèmes change, la force gravitationnelle peut être considérée comme constante à tous les points entre les positions initiale et finale des systèmes.
    • 2.6.B.2 Près de la surface de la Terre, la force du champ gravitationnel est
      • Équation : $g \approx 10\ \text{N/kg}$

    Objectif d'apprentissage 2.6.C : Décrire les conditions sous lesquelles la grandeur du poids apparent d'un système est différente de la grandeur de la force gravitationnelle exercée sur ce système.

    • 2.6.C.1 La grandeur du poids apparent d'un système est la grandeur de la force normale exercée sur le système.
    • 2.6.C.2 Si le système accélère, le poids apparent du système n'est pas égal à la grandeur de la force gravitationnelle exercée sur le système.
    • 2.6.C.3 Un système semble en apesanteur lorsqu'il n'y a aucune force exercée sur le système ou lorsque la gravité est la seule force exercée sur le système.
    • 2.6.C.4 Le principe d'équivalence stipule qu'un observateur dans un référentiel non inertiel ne peut pas distinguer entre le poids apparent d'un objet et la force gravitationnelle exercée sur l'objet par un champ gravitationnel.

    Objectif d'apprentissage 2.6.D : Décrire la masse inertielle et la masse gravitationnelle.

    • 2.6.D.1 Les objets ont une masse inertielle, ou inertie, une propriété qui détermine dans quelle mesure le mouvement d'un objet résiste aux changements lors d'interactions avec un autre objet.
    • 2.6.D.2 La masse gravitationnelle est liée à la force d'attraction entre deux systèmes ayant une masse.
    • 2.6.D.3 La masse inertielle et la masse gravitationnelle ont été vérifiées expérimentalement pour être équivalentes.

    Objectif d'apprentissage 2.6.E : Décrire la force gravitationnelle exercée sur un objet par une distribution sphérique uniforme de masse.

    • 2.6.E.1 La force gravitationnelle nette exercée sur un objet par une distribution sphérique uniforme de masse est la somme des forces individuelles provenant de petites masses différentielles qui composent la distribution.
    • 2.6.E.2 Le théorème de coquille de Newton décrit la force gravitationnelle nette exercée sur un objet par une coquille sphérique uniforme de masse.
      • 2.6.E.2.i La force gravitationnelle nette exercée sur un objet à l'intérieur d'une fine coquille sphérique est nulle.
      • 2.6.E.2.ii La force gravitationnelle nette exercée sur un objet à l'extérieur d'une fine coquille sphérique peut être déterminée en traitant la coquille comme un seul objet massif situé au centre de la coquille.
      • 2.6.E.2.iii Un objet à l'intérieur d'une sphère de densité uniforme subit une force gravitationnelle nette provenant uniquement d'une masse partielle de la sphère.
      • 2.6.E.2.iv La masse partielle d'une sphère qui contribue à la force gravitationnelle nette exercée sur un objet situé à l'intérieur de cette sphère est la portion de la masse de la sphère située à une distance inférieure ou égale à la distance de l'objet par rapport au centre de la sphère, et peut être calculée en utilisant la densité de la sphère.
        • Équation dérivée: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
    • 2.6.E.3 Il peut être démontré que la force gravitationnelle exercée sur un objet situé à l'intérieur d'une sphère uniforme est proportionnelle à la distance de l'objet par rapport au centre de la sphère.
      • Équation dérivée : $F_{g,\text{partial}} = -k r_{\text{partial}}$

    Énoncé de limite : AP Physics C: Mécanique n'attend pas des étudiants qu'ils prouvent mathématiquement ou dérivent le théorème de la coquille de Newton.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Orbital motion (Kepler's 2nd law)

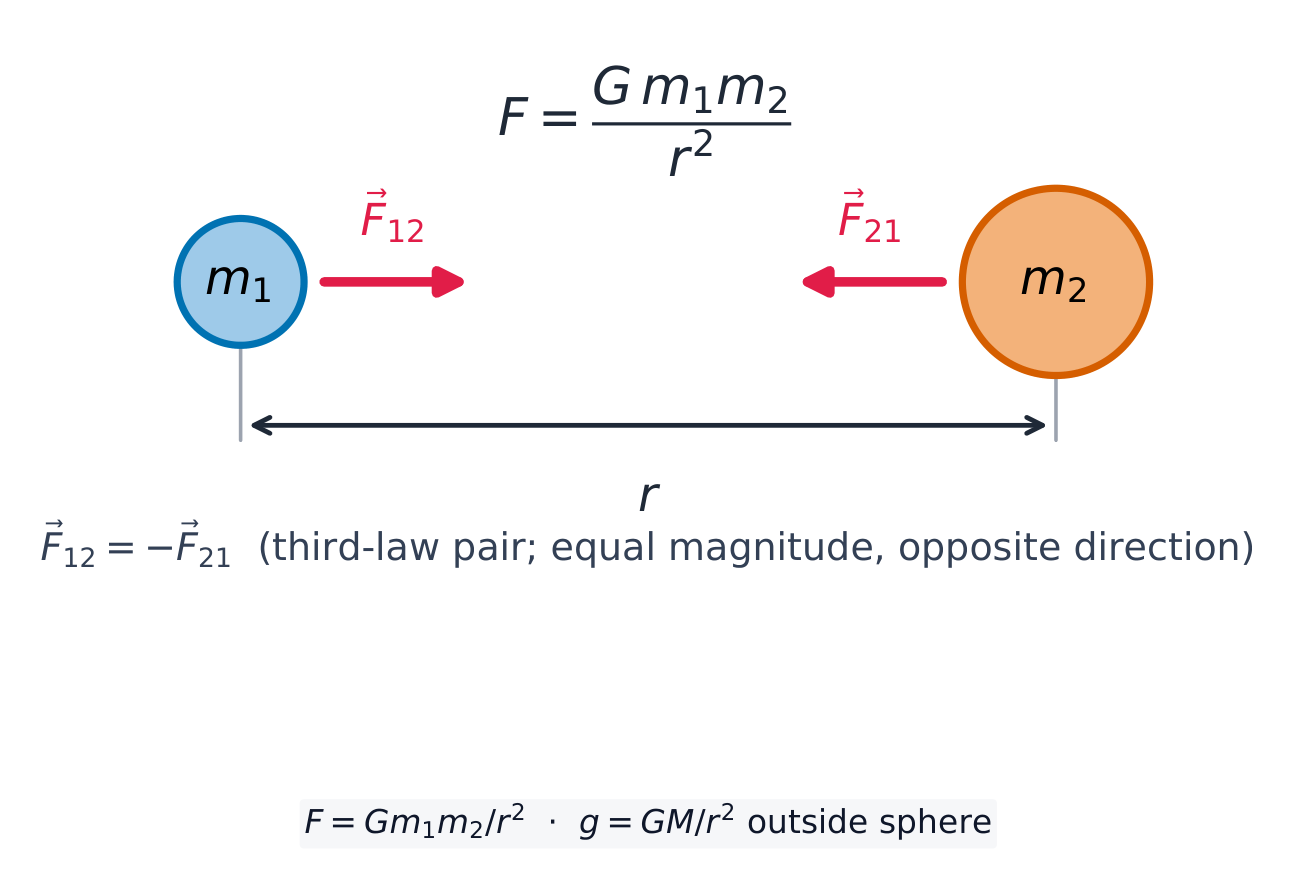
    Near a surface, weight is $F_g=mg$. In general, Newton's law of gravitation 万有引力定律:

    $$F_g=\frac{Gm_1m_2}{r^2},$$
    attractive and inverse-square. The gravitational field is $g=\dfrac{GM}{r^2}$.

    Français
    Mouvement orbital (loi de Kepler 2)

    Près d'une surface, le poids est $F_g=mg$. En général, loi de gravitation universelle de Newton 万有引力定律 :

    $$F_g=\frac{Gm_1m_2}{r^2},$$
    attractive et inverse du carré. Le champ gravitationnel est $g=\dfrac{GM}{r^2}$.

    Deux masses s'attirent mutuellement avec des forces égales, opposées et en carré inverse le long de la ligne les reliant
    Deux masses s'attirent mutuellement avec des forces égales, opposées, en loi inverse carrée le long de la ligne les reliant
    2.7

    Kinetic and Static Friction · ⁨Frottement Cinétique et Statique⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.7.A: Describe kinetic friction between two surfaces.

    • 2.7.A.1 Kinetic friction occurs when two surfaces in contact move relative to each other.
      • 2.7.A.1.i The kinetic friction force is exerted in a direction opposite the motion of each surface relative to the other surface.
      • 2.7.A.1.ii The force of friction between two surfaces does not depend on the size of the surface area of contact.
    • 2.7.A.2 The magnitude of the kinetic friction force exerted on an object is the product of the normal force the surface exerts on the object and the coefficient of kinetic friction.
      • Equation: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
      • 2.7.A.2.i The coefficient of kinetic friction depends on the material properties of the surfaces that are in contact.
      • 2.7.A.2.ii Normal force is the perpendicular component of the force exerted on an object by the surface with which it is in contact; it is directed away from the surface.

    Learning Objective 2.7.B: Describe static friction between two surfaces.

    • 2.7.B.1 Static friction may occur between the contacting surfaces of two objects that are not moving relative to each other.
    • 2.7.B.2 Static friction adopts the value and direction required to prevent an object from slipping or sliding on a surface.
      • Equation: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
      • 2.7.B.2.i Slipping and sliding refer to situations in which two surfaces are moving relative to each other.
      • 2.7.B.2.ii There exists a maximum value for which static friction will prevent an object from slipping on a given surface.
        • Derived equation: $F_{f,s,\text{max}} = \mu_s F_N$
    • 2.7.B.3 The coefficient of static friction is typically greater than the coefficient of kinetic friction for a given pair of surfaces.
    Français

    Objectif d'apprentissage 2.7.A : Décrire le frottement cinétique entre deux surfaces.

    • 2.7.A.1 Le frottement cinétique se produit lorsque deux surfaces en contact bougent l'une par rapport à l'autre.
      • 2.7.A.1.i La force de frottement cinétique est exercée dans une direction opposée au mouvement de chaque surface par rapport à l'autre surface.
      • 2.7.A.1.ii La force de frottement entre deux surfaces ne dépend pas de la taille de la surface de contact.
    • 2.7.A.2 La grandeur de la force de frottement cinétique exercée sur un objet est le produit de la force normale que la surface exerce sur l'objet et du coefficient de frottement cinétique.
      • Équation : $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
      • 2.7.A.2.i Le coefficient de frottement cinétique dépend des propriétés matérielles des surfaces qui sont en contact.
      • 2.7.A.2.ii La force normale est la composante perpendiculaire de la force exercée sur un objet par la surface avec laquelle il est en contact ; elle est dirigée vers l'extérieur de la surface.

    Objectif d'apprentissage 2.7.B : Décrire le frottement statique entre deux surfaces.

    • 2.7.B.1 Le frottement statique peut se produire entre les surfaces de contact de deux objets qui ne bougent pas l'un par rapport à l'autre.
    • 2.7.B.2 Le frottement statique adopte la valeur et la direction nécessaires pour empêcher un objet de glisser ou de coulisser sur une surface.
      • Équation : $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
      • 2.7.B.2.i Glisser et coulisser font référence à des situations où deux surfaces bougent l'une par rapport à l'autre.
      • 2.7.B.2.ii Il existe une valeur maximale pour laquelle le frottement statique empêchera un objet de glisser sur une surface donnée.
        • Équation dérivée: $F_{f,s,\text{max}} = \mu_s F_N$
    • 2.7.B.3 Le coefficient de frottement statique est généralement supérieur au coefficient de frottement cinétique pour une paire de surfaces donnée.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Friction 摩擦力 opposes sliding along a surface: kinetic 动摩擦 $f_k=\mu_k N$ while sliding, and static 静摩擦 $f_s\le\mu_s N$ up to a maximum before sliding. $N$ is the normal force 法向力. Note the inequality: static friction is only as large as it needs to be, and $\mu_s N$ is its ceiling, not its value.

    Worked example. The same block on the same $30^{\circ}$ incline, now with $\mu_k=0.20$. Perpendicular to the ramp: $N=mg\cos30^{\circ}$. Along the ramp: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, so $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – the mass cancels again.

    Français

    Frottement 摩擦力 s'oppose au glissement le long d'une surface : frottement cinétique 动摩擦 $f_k=\mu_k N$ pendant le glissement, et frottement statique 静摩擦 $f_s\le\mu_s N$ jusqu'à un maximum avant le glissement. $N$ est la force normale 法向力. Notez l'inégalité : le frottement statique n'est grand que nécessaire, et $\mu_s N$ est son plafond, pas sa valeur.

    Exemple résolu. Le même bloc sur le même $30^{\circ}$ incliné, maintenant avec $\mu_k=0.20$. Perpendiculairement à la rampe : $N=mg\cos30^{\circ}$. Parallèlement à la rampe : $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, donc $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – la masse s'annule encore.

    Explore · ⁨Explorer⁩

    Faire glisser un bloc sur une pente avec frottement

    Le frottement s'oppose au mouvement jusqu'à un maximum $\mu N$. Inclinez la pente jusqu'à ce que la composante de la gravité le long de celle-ci vainque le frottement statique et que le bloc commence à glisser.

    2.8

    Spring Forces · ⁨Forces de ressort⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.8.A: Describe the force exerted on an object by an ideal spring.

    • 2.8.A.1 An ideal spring has negligible mass and exerts a force that is proportional to the change in its length as measured from its relaxed length. A nonideal spring either has nonnegligible mass or exerts a force that is not proportional to the change in its length as measured from its relaxed length.
    • 2.8.A.2 The magnitude of the force exerted by an ideal spring on an object is given by Hooke's law:
      • Equation: $\vec{F}_s = -k \Delta \vec{x}$
    • 2.8.A.3 The force exerted on an object by a spring is always directed toward the equilibrium position of the object–spring system.

    Learning Objective 2.8.B: Describe the equivalent spring constant of a combination of springs exerting forces on an object.

    • 2.8.B.1 A collection of springs that exert forces on an object may behave as though they were a single spring with an equivalent spring constant $k_{\text{eq}}$.
      • 2.8.B.1.i The inverse of the equivalent spring constant of a set of springs in series is equal to the sum of the inverses of the individual spring constants.
        • Derived equation: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
      • 2.8.B.1.ii The equivalent spring constant of a set of springs arranged in series is smaller than the smallest constituent spring constant.
      • 2.8.B.1.iii The equivalent spring constant of a set of springs arranged in parallel is the sum of the individual spring constants.
        • Derived equation: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

    Boundary statement: AP Physics C: Mechanics only expects students to find the effective spring constant of systems of springs that are arranged either in series or in parallel and does not expect students to find the effective spring constant of a system in which springs are arranged in both series and parallel.

    Français

    Objectif d'apprentissage 2.8.A : Décrire la force exercée sur un objet par un ressort idéal.

    • 2.8.A.1 Un ressort idéal a une masse négligeable et exerce une force proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue. Un ressort non idéal a soit une masse non négligeable, soit exerce une force qui n'est pas proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue.
    • 2.8.A.2 La grandeur de la force exercée par un ressort idéal sur un objet est donnée par la loi de Hooke :
      • Équation : $\vec{F}_s = -k \Delta \vec{x}$
    • 2.8.A.3 La force exercée sur un objet par un ressort est toujours dirigée vers la position d'équilibre du système objet-ressort.

    Objectif d'apprentissage 2.8.B : Décrire la constante de ressort équivalente d'un assemblage de ressorts exerçant des forces sur un objet.

    • 2.8.B.1 Un ensemble de ressorts qui exercent des forces sur un objet peut se comporter comme s'il s'agissait d'un seul ressort avec une constante de ressort équivalente $k_{\text{eq}}$.
      • 2.8.B.1.i L'inverse de la constante de ressort équivalente d'un ensemble de ressorts en série est égal à la somme des inverses des constantes de ressort individuelles.
        • Équation dérivée: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
      • 2.8.B.1.ii La constante de ressort équivalente d'un ensemble de ressorts disposés en série est inférieure à la plus petite constante de ressort constitutive.
      • 2.8.B.1.iii La constante de ressort équivalente d'un ensemble de ressorts disposés en parallèle est la somme des constantes de ressort individuelles.
        • Équation dérivée: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

    Énoncé de limite : AP Physics C: Mécanique attend seulement des étudiants qu'ils trouvent la constante de ressort effective de systèmes de ressorts disposés soit en série soit en parallèle, et n'attend pas des étudiants qu'ils trouvent la constante de ressort effective d'un système où les ressorts sont disposés à la fois en série et en parallèle.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
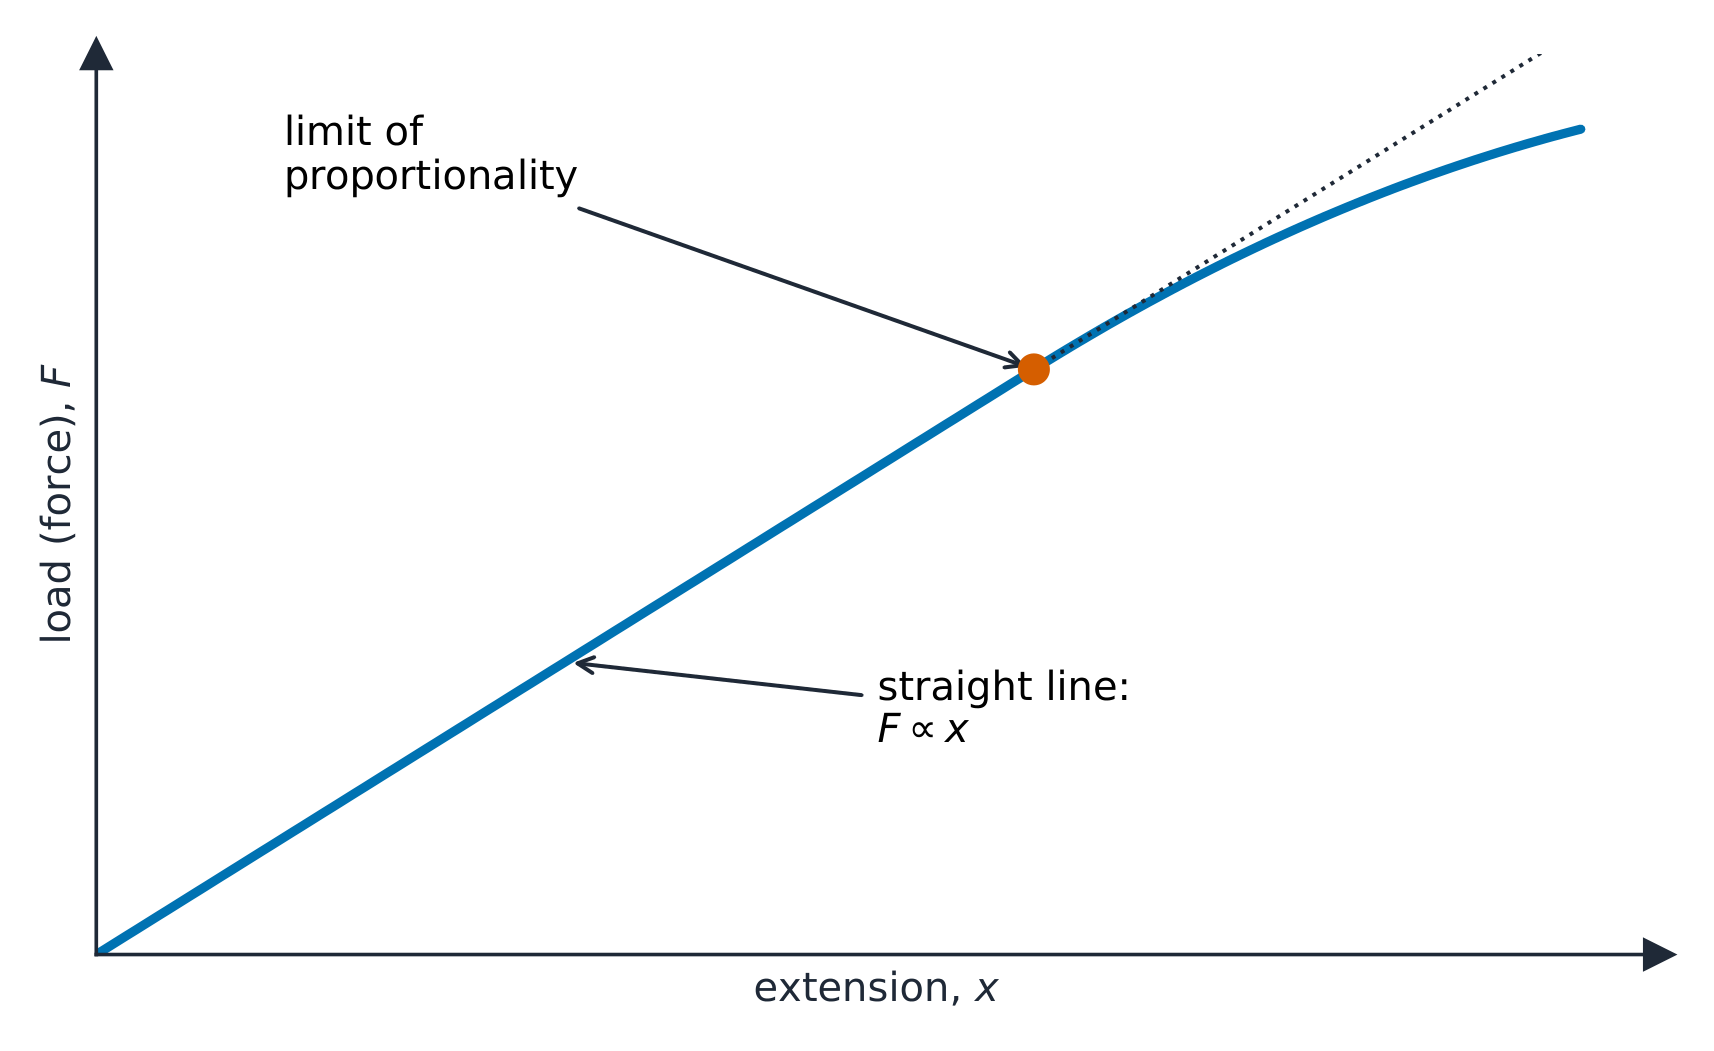
    Hooke's law & the elastic limit

    An ideal spring obeys Hooke's law 胡克定律 $F_s=-kx$, a restoring force set by the spring constant 弹簧劲度系数 $k$. Its stored energy is $U=\tfrac12 kx^2$.

    Combined springs act as one equivalent spring of constant $k_{\text{eq}}$. In parallel (side by side, sharing the load) the constants add, $k_{\text{eq}}=k_1+k_2$ – stiffer than either. In series (end to end) they combine as $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – softer than the softest one. Two springs pulling a mass from opposite sides also act in parallel, giving a restoring constant $k_1+k_2$. Whichever you have, the SHM period uses $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

    Français
    Loi de Hooke & limite élastique

    Un ressort idéal obéit à la loi de Hooke 胡克定律 $F_s=-kx$, une force de rappel fixée par la constante de raideur du ressort 弹簧劲度系数 $k$. Son énergie stockée est $U=\tfrac12 kx^2$.

    Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité
    Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité

    Des ressorts combinés agissent comme un seul ressort équivalent de constante $k_{\text{eq}}$. En parallèle (côte à côte, partageant la charge), les constantes s'additionnent, $k_{\text{eq}}=k_1+k_2$ – plus rigide que chacun. En série ( bout à bout ), ils se combinent comme $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – plus mou que le plus mou. Deux ressorts tirant une masse de côtés opposés agissent aussi en parallèle, donnant une constante de rappel $k_1+k_2$. Quel que soit le cas, la période du MHS utilise $k_{\text{eq}}$ : $T=2\pi\sqrt{m/k_{\text{eq}}}$.

    Explore · ⁨Explorer⁩

    Étirer un ressort (loi de Hooke)

    La force d'un ressort est proportionnelle à son allongement, $F=kx$ (loi de Hooke. Plus on tire fort, plus l'allongement augmente proportionnellement — jusqu'à la limite du ressort.

    2.9

    Resistive Forces · ⁨Forces résistantes⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.9.A: Describe the motion of an object subject to a resistive force.

    • 2.9.A.1 A resistive force is defined as a velocity-dependent force in the opposite direction of an object's velocity, for example:
      • Equation: $\vec{F}_r = -k\vec{v}$
    • 2.9.A.2 Applying Newton's second law to an object upon which a resistive force is exerted results in a differential equation for velocity.
      • 2.9.A.2.i Using the method of separation of variables, the velocity can be determined by integrating over the proper limits of integration.
      • 2.9.A.2.ii The acceleration or position of a moving object that is subject to a velocity-dependent force may be determined using initial conditions of the object and methods of calculus, once a function for velocity is determined.
      • 2.9.A.2.iii The position, velocity, and acceleration as functions of time of an object under the influence of a resistive force of the form $\vec{F}_r = -k\vec{v}$ are exponential and have asymptotes that are determined by the initial conditions of the object and the forces exerted on the object.
    • 2.9.A.3 Terminal velocity is defined as the maximum speed achieved by an object moving under the influence of a constant force and a resistive force that are exerted on the object in opposite directions. The terminal condition is reached when the net force exerted on the object is zero.
    Français

    Objectif d'apprentissage 2.9.A : Décrire le mouvement d'un objet soumis à une force de résistance.

    • 2.9.A.1 Une force de résistance est définie comme une force dépendante de la vitesse dans la direction opposée à la vitesse d'un objet, par exemple :
      • Équation : $\vec{F}_r = -k\vec{v}$
    • 2.9.A.2 L'application de la deuxième loi de Newton à un objet sur lequel une force de résistance est exercée donne lieu à une équation différentielle pour la vitesse.
      • 2.9.A.2.i En utilisant la méthode de séparation des variables, la vitesse peut être déterminée en intégrant sur les limites d'intégration appropriées.
      • 2.9.A.2.ii L'accélération ou la position d'un objet en mouvement soumis à une force dépendante de la vitesse peuvent être déterminées à l'aide des conditions initiales de l'objet et des méthodes du calcul, une fois qu'une fonction de vitesse est déterminée.
      • 2.9.A.2.iii La position, la vitesse et l'accélération en fonction du temps d'un objet sous l'influence d'une force de résistance de la forme $\vec{F}_r = -k\vec{v}$ sont exponentielles et ont des asymptotes déterminées par les conditions initiales de l'objet et les forces exercées sur l'objet.
    • 2.9.A.3 La vitesse terminale est définie comme la vitesse maximale atteinte par un objet se déplaçant sous l'influence d'une force constante et d'une force de résistance exercées sur l'objet dans des directions opposées. L'état terminal est atteint lorsque la force nette exercée sur l'objet est nulle.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A resistive force 阻力 (drag) opposes motion through a fluid and grows with speed, often modeled as $F=-bv$ or $F=-cv^2$. Newton's second law then gives a differential equation, e.g. $m\dfrac{dv}{dt}=mg-bv$ for a falling object. As speed rises, drag builds until it balances the driving force; the object then stops accelerating and moves at a constant terminal velocity 终极速度, found by setting the net force (and $dv/dt$) to zero.

    Worked example. For a falling object with $m\dfrac{dv}{dt}=mg-bv$, the terminal velocity is where $\dfrac{dv}{dt}=0$: $mg=bv_T$, so $v_T=\dfrac{mg}{b}$. With $m=0.10\ \text{kg}$ and $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

    To get the full motion $v(t)$, separate the variables 分离变量 and integrate from rest:

    $$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
    which rearranges to $v(t)=v_T\left(1-e^{-bt/m}\right)$ – the speed rising exponentially toward $v_T$. Showing this integration is the calculus skill a Physics C free-response rewards, not just quoting the final formula.

    Français

    Une force résistive 阻力 (traînée) s'oppose au mouvement dans un fluide et augmente avec la vitesse, souvent modélisée comme $F=-bv$ ou $F=-cv^2$. La deuxième loi de Newton donne alors une équation différentielle, par ex. $m\dfrac{dv}{dt}=mg-bv$ pour un objet en chute libre. À mesure que la vitesse augmente, la traînée croît jusqu'à équilibrer la force motrice ; l'objet cesse alors d'accélérer et se déplace à une vitesse terminale 终极速度 constante, obtenue en annulant la force nette (et $dv/dt$).

    Exemple résolu. Pour un objet en chute avec $m\dfrac{dv}{dt}=mg-bv$, la vitesse terminale est là où $\dfrac{dv}{dt}=0$ : $mg=bv_T$, donc $v_T=\dfrac{mg}{b}$. Avec $m=0.10\ \text{kg}$ et $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

    Pour obtenir le mouvement complet $v(t)$, séparer les variables 分离变量 et intégrer depuis le repos :

    $$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
    ce qui se réarrange en $v(t)=v_T\left(1-e^{-bt/m}\right)$ – la vitesse augmentant exponentiellement vers $v_T$. Montrer cette intégration est la compétence en calcul qu'un problème ouvert de Physique C récompense, pas seulement citer la formule finale.

    Un objet tombant dans un fluide accélère jusqu'à une vitesse terminale
    Un objet tombant dans un fluide accélère jusqu'à une vitesse terminale
    Parachutistes en chute libre : la traînée augmente avec la vitesse jusqu'à équilibrer le poids à la vitesse terminale
    Parachutistes en chute libre : la traînée augmente avec la vitesse jusqu'à équilibrer le poids à la vitesse terminale
    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 终极速度 zhōng jí sù dù
    separate the variables/ˈseprət ðə ˈveərɪəblz/ 分离变量 fēn lí biàn liàng
    centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
    2.10

    Circular Motion · ⁨Mouvement circulaire⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 2.10.A: Describe the motion of an object traveling in a circular path.

    • 2.10.A.1 Centripetal acceleration is the component of an object's acceleration directed toward the center of the object's circular path.
      • 2.10.A.1.i The magnitude of centripetal acceleration for an object moving in a circular path is the ratio of the object's tangential speed squared to the radius of the circular path.
        • Equation: $a_c = \dfrac{v^2}{r}$
      • 2.10.A.1.ii Centripetal acceleration is directed toward the center of an object's circular path.
    • 2.10.A.2 Centripetal acceleration can result from a single force, more than one force, or components of forces that are exerted on an object in circular motion.
      • 2.10.A.2.i At the top of a vertical, circular loop, an object requires a minimum speed to maintain circular motion. At this point, and with this minimum velocity, the gravitational force is the only force that causes the centripetal acceleration.
        • Derived equation: $v = \sqrt{gr}$
      • 2.10.A.2.ii Components of the static friction force and the normal force can contribute to the net force producing centripetal acceleration of an object traveling in a circle on a banked surface.
      • 2.10.A.2.iii A component of tension contributes to the net force producing centripetal acceleration experienced by a conical pendulum.
    • 2.10.A.3 Tangential acceleration is the rate at which an object's speed changes and is directed tangent to the object's circular path.
    • 2.10.A.4 The net acceleration of an object moving in a circle is the vector sum of the centripetal acceleration and tangential acceleration.
    • 2.10.A.5 The revolution of an object traveling in a circular path at a constant speed (uniform circular motion) can be described using period and frequency.
      • 2.10.A.5.i The time to complete one full circular path, one full rotation, or a full cycle of oscillatory motion is defined as period, $T$.
      • 2.10.A.5.ii The rate at which an object is completing revolutions is defined as frequency, $f$.
        • Equation: $T = \dfrac{1}{f}$
      • 2.10.A.5.iii For an object traveling at a constant speed in a circular path, the period is given by the derived equation
        • Derived equation: $T = \dfrac{2\pi r}{v}$

    Learning Objective 2.10.B: Describe circular orbits using Kepler's third law.

    • 2.10.B.1 For a satellite in circular orbit around a central body, the satellite's centripetal acceleration is caused only by gravitational attraction. The period and radius of the circular orbit are related to the mass of the central body.
      • Derived equation: $T^2 = \dfrac{4\pi^2}{GM} R^3$

    Boundary statement: AP Physics C: Mechanics does not expect students to know Kepler's first or second laws of planetary motion.

    Français

    Objectif d'apprentissage 2.10.A : Décrire le mouvement d'un objet se déplaçant sur une trajectoire circulaire.

    • 2.10.A.1 L'accélération centripète est la composante de l'accélération d'un objet dirigée vers le centre de la trajectoire circulaire de l'objet.
      • 2.10.A.1.i La grandeur de l'accélération centripète pour un objet se déplaçant sur une trajectoire circulaire est le rapport du carré de la vitesse tangentielle de l'objet au rayon de la trajectoire circulaire.
        • Équation: $a_c = \dfrac{v^2}{r}$
      • 2.10.A.1.ii L'accélération centripète est dirigée vers le centre de la trajectoire circulaire d'un objet.
    • 2.10.A.2 L'accélération centripète peut résulter d'une seule force, de plusieurs forces, ou de composantes de forces qui sont exercées sur un objet en mouvement circulaire.
      • 2.10.A.2.i Au sommet d'une boucle circulaire verticale, un objet nécessite une vitesse minimale pour maintenir son mouvement circulaire. À cet endroit, et avec cette vitesse minimale, la force gravitationnelle est la seule force qui cause l'accélération centripète.
        • Équation dérivée: $v = \sqrt{gr}$
      • 2.10.A.2.ii Les composantes de la force de frottement statique et de la force normale peuvent contribuer à la force nette produisant l'accélération centripète d'un objet se déplaçant sur une surface inclinée.
      • 2.10.A.2.iii Une composante de la tension contribue à la force nette produisant l'accélération centripète ressentie par un pendule conique.
    • 2.10.A.3 L'accélération tangentielle est le taux auquel la vitesse d'un objet change et est dirigée tangentiellement à la trajectoire circulaire de l'objet.
    • 2.10.A.4 L'accélération nette d'un objet se déplaçant en cercle est la somme vectorielle de l'accélération centripète et de l'accélération tangentielle.
    • 2.10.A.5 La révolution d'un objet se déplaçant sur une trajectoire circulaire à vitesse constante (mouvement circulaire uniforme) peut être décrite en utilisant la période et la fréquence.
      • 2.10.A.5.i Le temps nécessaire pour parcourir un circuit circulaire complet, une rotation complète ou un cycle complet de mouvement oscillatoire est défini comme la période, $T$.
      • 2.10.A.5.ii Le taux auquel un objet effectue des révolutions est défini comme la fréquence, $f$.
        • Équation: $T = \dfrac{1}{f}$
      • 2.10.A.5.iii Pour un objet se déplaçant à vitesse constante sur une trajectoire circulaire, la période est donnée par l'équation dérivée
        • Équation dérivée: $T = \dfrac{2\pi r}{v}$

    Objectif d'apprentissage 2.10.B : Décrire les orbites circulaires en utilisant la troisième loi de Kepler.

    • 2.10.B.1 Pour un satellite en orbite circulaire autour d'un corps central, l'accélération centripète du satellite est causée uniquement par l'attraction gravitationnelle. La période et le rayon de l'orbite circulaire sont liés à la masse du corps central.
      • Équation dérivée : $T^2 = \dfrac{4\pi^2}{GM} R^3$

    Énoncé limite : AP Physics C: Mécanique ne s'attend pas à ce que les étudiants connaissent les premières ou secondes lois du mouvement planétaire de Kepler.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Uniform circular motion

    Uniform circular motion has a centripetal acceleration 向心加速度 $a_c=\dfrac{v^2}{r}$ pointing to the center, requiring a net inward force $F_c=\dfrac{mv^2}{r}$ supplied by a real force (tension, gravity, friction, normal). There is no outward force. For vertical circles and banked curves, decompose the real forces to find which provides the centripetal requirement.

    Worked example. A $0.50\ \text{kg}$ ball is whirled on a $1.0\ \text{m}$ string in a horizontal circle at $3.0\ \text{m/s}$. The string tension supplies the whole centripetal force: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

    Worked example (vertical circle). At the top of a vertical loop of radius $r$, gravity and the normal force both point toward the center: $N+mg=\dfrac{mv^2}{r}$. The slowest possible speed at the top is where the track pushes with nothing at all ($N=0$): $v_{\min}=\sqrt{gr}$. For $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Any slower and the cart leaves the track before the top.

    Français
    Mouvement circulaire uniforme

    Le mouvement circulaire uniforme a une accélération centripète 向心加速度 $a_c=\dfrac{v^2}{r}$ pointant vers le centre, nécessitant une force nette vers l'intérieur $F_c=\dfrac{mv^2}{r}$ fournie par une force réelle (tension, gravité, frottement, normale). Il n'y a pas de force vers l'extérieur. Pour les cercles verticaux et les courbes banquées, décomposer les forces réelles pour trouver laquelle satisfait l'exigence centripète.

    Exemple résolu. Une bille de $0.50\ \text{kg}$ est tournoyée sur une corde de $1.0\ \text{m}$ dans un cercle horizontal à $3.0\ \text{m/s}$. La tension de la corde fournit toute la force centripète : $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

    Exemple résolu (cercle vertical). Au sommet d'une boucle verticale de rayon $r$, la gravité et la force normale pointent toutes deux vers le centre : $N+mg=\dfrac{mv^2}{r}$. La vitesse minimale possible au sommet est là où la piste ne pousse plus du tout ($N=0$) : $v_{\min}=\sqrt{gr}$. Pour $r=2.5\ \text{m}$ : $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Moins vite, et le wagon quittera la piste avant le sommet.

    La vitesse pointe le long de la tangente ; la force centripète pointe vers le centre
    La vitesse pointe le long de la tangente ; la force centripète pointe vers le centre
    2.10

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Locate the center of mass with $x_{cm}=\tfrac{1}{M}\int x\,dm$ (or $\tfrac{\sum m_i x_i}{\sum m_i}$ for point masses) and use $\lambda,\sigma,\rho$ for the mass element.
    • The net external force moves the center of mass as if all mass sat there: $\vec F_{net}=M\vec a_{cm}$.
    • Define your system clearly — internal forces cancel, so only external forces change its momentum.
    • Exploit symmetry to shortcut a center-of-mass integral.
    • Distinguish center of mass from center of gravity (identical in a uniform field).
    Français
    • Localiser le centre de masse avec $x_{cm}=\tfrac{1}{M}\int x\,dm$ (ou $\tfrac{\sum m_i x_i}{\sum m_i}$ pour des masses ponctuelles) et utiliser $\lambda,\sigma,\rho$ pour l'élément de masse.
    • La force externe nette fait bouger le centre de masse comme si toute la masse était concentrée là : $\vec F_{net}=M\vec a_{cm}$.
    • Définir clairement votre système – les forces internes s'annulent, donc seules les forces externes changent sa quantité de mouvement.
    • Exploiter la symétrie pour simplifier une intégrale du centre de masse.
    • Distinguer le centre de masse du centre de gravité (identiques dans un champ uniforme).
  • 3

    Travail, énergie et puissance

    Watch lesson · ⁨Regarder la leçon⁩
    3.1

    Translational Kinetic Energy · ⁨Énergie cinétique de translation⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 3.1.A: Describe the translational kinetic energy of an object in terms of the object's mass and velocity.

    • 3.1.A.1 An object's translational kinetic energy is given by the equation
      • Equation: $K = \dfrac{1}{2}mv^2$
    • 3.1.A.2 Translational kinetic energy is a scalar quantity.
    • 3.1.A.3 Different observers may measure different values of the translational kinetic energy of an object, depending on the observer's frame of reference.
    Français

    Objectif d'apprentissage 3.1.A : Décrire l'énergie cinétique de translation d'un objet en fonction de sa masse et de sa vitesse.

    • 3.1.A.1 L'énergie cinétique de translation d'un objet est donnée par l'équation
      • Équation : $K = \dfrac{1}{2}mv^2$
    • 3.1.A.2 L'énergie cinétique de translation est une grandeur scalaire.
    • 3.1.A.3 Différents observateurs peuvent mesurer des valeurs différentes de l'énergie cinétique de translation d'un objet, selon le référentiel de l'observateur.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Kinetic energy 动能 is the energy of motion, a scalar 标量 measured in joules 焦耳 (J):

    $$K=\tfrac{1}{2}mv^2.$$

    It grows with the square of speed – doubling the speed quadruples $K$. One subtlety worth knowing: kinetic energy depends on the observer's reference frame 参考系. A passenger walking down a train has a small $K$ measured inside the train and a huge one measured from the ground – both observers are right, each in their own frame.

    Français

    Énergie cinétique 动能 est l'énergie de mouvement, une scalaire 标量 mesurée en joules 焦耳 (J) :

    $$K=\tfrac{1}{2}mv^2.$$

    Elle augmente avec le carré de la vitesse – doubler la vitesse quadruple $K$. Une subtilité à connaître : l'énergie cinétique dépend du référentiel 参考系 de l'observateur. Un passager marchant dans un train a une petite $K$ mesurée à l'intérieur du train et une énorme mesurée depuis le sol – les deux observateurs ont raison, chacun dans son propre référentiel.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Kinetic energy/kɪˈnetɪk ˈenədʒi/ 动能 dòng néng
    scalar/ˈskeɪlə/ 标量 biāo liàng
    joules/dʒuːlz/ 焦耳 jiāo ěr
    reference frame/ˈrefrəns freɪm/ 参考系 cān kǎo xì
    3.2

    Work · ⁨Travail⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 3.2.A: Describe the work done on an object or system by a given force or collection of forces.

    • 3.2.A.1 Work is the amount of energy transferred into or out of a system by a force exerted on that system over a distance.
      • 3.2.A.1.i The work done by a conservative force exerted on a system is path-independent and only depends on the initial and final configurations of that system.
      • 3.2.A.1.ii The work done by a conservative force on a system—or the change in the potential energy of the system—will be zero if the system returns to its initial configuration.
      • 3.2.A.1.iii Potential energies are associated only with conservative forces.
      • 3.2.A.1.iv The work done by a nonconservative force is path-dependent.
      • 3.2.A.1.v The most common nonconservative forces are friction and air resistance.
    • 3.2.A.2 Work is a scalar quantity that may be positive, negative, or zero.
    • 3.2.A.3 The work done on an object by a variable force is calculated using
      • Equation: $W = \displaystyle\int_a^b \vec{F}(r) \cdot d\vec{r}$, where the integral is taken over the path from point $a$ to point $b$.
      • 3.2.A.3.i The dot product between two vectors, $\vec{A}$ and $\vec{B}$, results in a scalar quantity of magnitude $\vec{A} \cdot \vec{B} = AB\cos\theta$.
      • 3.2.A.3.ii Only the component of the force exerted on a system that is parallel to the displacement of the point of application of the force will change the system's total energy.
      • 3.2.A.3.iii If the component of the force exerted on a system that is parallel to the displacement is constant, the work done on the system by the force is given by the derived equation $W = F_{\parallel}d = Fd\cos\theta$.
      • 3.2.A.3.iv The component of the force exerted on a system perpendicular to the direction of the displacement of the system's center of mass can change the direction of the system's motion without changing the system's kinetic energy.
    • 3.2.A.4 The work–energy theorem states that the change in an object's kinetic energy is equal to the sum of the work (net work) being done by all forces exerted on the object.
      • Equation: $\Delta K = \displaystyle\sum W_i = \sum F_{\parallel,i}\, d_i$
      • 3.2.A.4.i An external force may change the configuration of a system. The component of the external force parallel to the displacement times the displacement of the point of application of the force gives the change in kinetic energy of the system.
      • 3.2.A.4.ii If the system's center of mass and the point of application of the force move the same distance when a force is exerted on a system, then the system may be modeled as an object, and only the system's kinetic energy can change.
      • 3.2.A.4.iii The energy dissipated by friction is typically equated to the force of friction times the length of the path over which the force is exerted.
        • Equation: $\Delta E_{\text{mech}} = F_f d\cos\theta$
      • 3.2.A.5 Work is equal to the area under the curve of a graph of $F_{\parallel}$ as a function of displacement.

    Boundary statement: AP Physics C: Mechanics only expects students to analyze the transfer of mechanical energy, although students should be aware that mechanical energy may be dissipated in the form of thermal energy or sound.

    Français

    Objectif d'apprentissage 3.2.A : Décrire le travail effectué sur un objet ou un système par une force donnée ou un ensemble de forces.

    • 3.2.A.1 Le travail est la quantité d'énergie transférée vers ou hors d'un système par une force exercée sur ce système sur une distance.
      • 3.2.A.1.i Le travail effectué par une force conservative exercée sur un système est indépendant du chemin suivi et dépend uniquement des configurations initiale et finale de ce système.
      • 3.2.A.1.ii Le travail effectué par une force conservative sur un système — ou le changement d'énergie potentielle du système — sera nul si le système retourne à sa configuration initiale.
      • 3.2.A.1.iii Les énergies potentielles sont associées uniquement aux forces conservatives.
      • 3.2.A.1.iv Le travail effectué par une force non conservative dépend du chemin suivi.
      • 3.2.A.1.v Les forces non conservatives les plus courantes sont le frottement et la résistance de l'air.
    • 3.2.A.2 Le travail est une grandeur scalaire qui peut être positive, négative ou nulle.
    • 3.2.A.3 Le travail effectué sur un objet par une force variable est calculé à l'aide de
      • Équation : $W = \displaystyle\int_a^b \vec{F}(r) \cdot d\vec{r}$, où l'intégrale est prise sur le chemin du point $a$ au point $b$.
      • 3.2.A.3.i Le produit scalaire entre deux vecteurs, $\vec{A}$ et $\vec{B}$, donne un scalaire de grandeur $\vec{A} \cdot \vec{B} = AB\cos\theta$.
      • 3.2.A.3.ii Seul le composant de la force exercée sur un système qui est parallèle au déplacement du point d'application de la force changera l'énergie totale du système.
      • 3.2.A.3.iii Si la composante de la force exercée sur un système qui est parallèle au déplacement est constante, le travail effectué sur le système par cette force est donné par l'équation dérivée $W = F_{\parallel}d = Fd\cos\theta$.
      • 3.2.A.3.iv Le composant de la force exercée sur un système perpendiculaire à la direction du déplacement du centre de masse du système peut changer la direction du mouvement du système sans changer l'énergie cinétique du système.
    • 3.2.A.4 Le théorème de l'énergie-cinétique stipule que le changement de l'énergie cinétique d'un objet est égal à la somme du travail (travail net) effectué par toutes les forces exercées sur l'objet.
      • Équation : $\Delta K = \displaystyle\sum W_i = \sum F_{\parallel,i}\, d_i$
      • 3.2.A.4.i Une force externe peut modifier la configuration d'un système. La composante de la force externe parallèle au déplacement multipliée par le déplacement du point d'application de la force donne le changement de l'énergie cinétique du système.
      • 3.2.A.4.ii Si le centre de masse du système et le point d'application de la force se déplacent de la même distance lorsqu'une force est exercée sur un système, alors le système peut être modélisé comme un objet, et seule l'énergie cinétique du système peut changer.
      • 3.2.A.4.iii L'énergie dissipée par le frottement est généralement égale à la force de frottement multipliée par la longueur du parcours sur laquelle la force est exercée.
        • Équation: $\Delta E_{\text{mech}} = F_f d\cos\theta$
      • 3.2.A.5 Le travail est égal à l'aire sous la courbe d'un graphique de $F_{\parallel}$ en fonction du déplacement.

    Énoncé de limite : AP Physics C: Mécanique attend seulement des étudiants qu'ils analysent le transfert d'énergie mécanique, bien que les étudiants doivent être conscients que l'énergie mécanique peut être dissipée sous forme d'énergie thermique ou sonore.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Work 功 is energy transferred into or out of a system by a force acting over a distance. For a variable force it is an integral 积分 along the path:

    $$W=\int_a^b \vec{F}\cdot d\vec{r}=\int F\cos\theta\,dr.$$

    For a constant force this reduces to $W=Fd\cos\theta$; on a force–position graph, work is the area under the curve. Work is a scalar with a sign, and the sign is physics, not bookkeeping:

    • Positive – force has a component along the motion (it speeds the object up).
    • Negative – force opposes the motion (friction 摩擦力 and air drag do negative work).
    • Zero – force perpendicular to the motion (the normal force 法向力 on a sliding block, gravity on a horizontal move, tension in a circular swing).

    The work–energy theorem 动能定理 collects every force's contribution: the net work equals the change in kinetic energy,

    $$W_{\text{net}}=\sum W_i=\Delta K.$$

    Worked example. A variable force $F(x)=3x^2\ \text{N}$ (along the motion) acts from $x=0$ to $x=2\ \text{m}$: $W=\displaystyle\int_0^2 3x^2\,dx=\big[x^3\big]_0^2=8\ \text{J}$. Acting alone on a body starting from rest, it would raise the kinetic energy to exactly $8\ \text{J}$.

    Français

    Travail 功 est l'énergie transférée vers ou hors d'un système par une force agissant sur une distance. Pour une force variable, c'est une intégrale 积分 le long du chemin :

    $$W=\int_a^b \vec{F}\cdot d\vec{r}=\int F\cos\theta\,dr.$$

    Pour une force constante, cela se réduit à $W=Fd\cos\theta$ ; sur un graphique force–position, le travail est l'aire sous la courbe. Le travail est un scalaire avec un signe, et ce signe est physique, pas comptable :

    • Positif – la force a un composant dans le sens du mouvement (elle accélère l'objet).
    • Négatif – la force s'oppose au mouvement (frottement 摩擦力 et traînée aérienne effectuent un travail négatif).
    • Zéro – force perpendiculaire au mouvement (la force normale 法向力 sur un bloc glissant, la gravité sur un mouvement horizontal, la tension dans une oscillation circulaire).
    Seule la composante de la force selon le déplacement effectue un travail
    Seule la composante de la force parallèle au déplacement effectue un travail

    Le théorème de l'énergie cinétique 动能定理 rassemble la contribution de chaque force : le travail net est égal à la variation de l'énergie cinétique,

    $$W_{\text{net}}=\sum W_i=\Delta K.$$

    Exemple résolu. Une force variable $F(x)=3x^2\ \text{N}$ (le long du mouvement) agit de $x=0$ à $x=2\ \text{m}$ : $W=\displaystyle\int_0^2 3x^2\,dx=\big[x^3\big]_0^2=8\ \text{J}$. Agissant seule sur un corps partant du repos, elle porterait l'énergie cinétique exactement à $8\ \text{J}$.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Work/wɜːk/ 功 gōng
    integral/ˈɪntɪɡrəl/ 积分 jī fēn
    3.3

    Potential Energy · ⁨Énergie potentielle⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 3.3.A: Describe the potential energy of a system.

    • 3.3.A.1 A system composed of two or more objects has potential energy if the objects within that system only interact with each other through conservative forces.
    • 3.3.A.2 Potential energy is a scalar quantity associated with the position of objects within a system.
    • 3.3.A.3 The definition of zero potential energy for a given system is a decision made by the observer considering the situation to simplify or otherwise assist in analysis.
    • 3.3.A.4 The relationship between conservative forces exerted on a system and the system's potential energy is
      • Equation: $\Delta U = -\displaystyle\int_a^b \vec{F}_{cf}(r) \cdot d\vec{r}$
    • 3.3.A.5 The conservative forces exerted on a system in a single dimension can be determined using the slope of the system's potential energy with respect to position in that dimension; these forces point in the direction of decreasing potential energy.
      • Equation: $F_x = -\dfrac{dU(x)}{dx}$
    • 3.3.A.6 Graphs of a system's potential energy as a function of its position can be useful in determining physical properties of that system.
      • 3.3.A.6.i Stable equilibrium is a location at which a small displacement in an object's position results in a force exerted on the object opposite to the direction of the small displacement, accelerating the object back toward the equilibrium position.
      • 3.3.A.6.ii Unstable equilibrium is a location at which a small displacement in an object's position results in a force exerted on the object in the same direction as the small displacement, accelerating the object away from the equilibrium position.
      • 3.3.A.6.iii In a given dimension, stable equilibrium positions exist at locations where the potential energy as a function of position in that dimension has a local minimum.
      • 3.3.A.6.iv In a given dimension, unstable equilibrium positions occur at locations where the potential energy as a function of position in that dimension has a local maximum.
    • 3.3.A.7 The potential energy of common physical systems can be described using the physical properties of that system.
      • 3.3.A.7.i The elastic potential energy of an ideal spring is given by the following equation, where $\Delta x$ is the distance the spring has been stretched or compressed from its equilibrium length.
        • Equation: $U_s = \dfrac{1}{2}k(\Delta x)^2$
      • 3.3.A.7.ii The general form for the gravitational potential energy of a system consisting of two approximately spherical distributions of mass (e.g., moons, planets, or stars) is given by the equation
        • Equation: $U_g = -G\dfrac{m_1 m_2}{r}$
      • 3.3.A.7.iii Because the gravitational field near the surface of a planet is nearly constant, the change in gravitational potential energy in a system consisting of an object with mass $m$ and a planet with gravitational field of magnitude $g$ when the object is near the surface of the planet may be approximated by the equation
        • Equation: $\Delta U_g = mg\Delta y$
    • 3.3.A.8 The total potential energy of a system containing more than two objects is the sum of the potential energy of each pair of objects within the system.
    Français

    Objectif d'apprentissage 3.3.A : Décrire l'énergie potentielle d'un système.

    • 3.3.A.1 Un système composé de deux objets ou plus possède une énergie potentielle si les objets au sein de ce système n'interagissent entre eux que par des forces conservatrices.
    • 3.3.A.2 L'énergie potentielle est une grandeur scalaire associée à la position des objets au sein d'un système.
    • 3.3.A.3 La définition de l'énergie potentielle nulle pour un système donné est une décision prise par l'observateur considérant la situation afin de simplifier ou d'aider à l'analyse.
    • 3.3.A.4 La relation entre les forces conservatrices exercées sur un système et l'énergie potentielle du système est
      • Équation : $\Delta U = -\displaystyle\int_a^b \vec{F}_{cf}(r) \cdot d\vec{r}$
    • 3.3.A.5 Les forces conservatrices exercées sur un système en une seule dimension peuvent être déterminées en utilisant la pente de l'énergie potentielle du système par rapport à la position dans cette dimension ; ces forces pointent dans la direction de l'énergie potentielle décroissante.
      • Équation : $F_x = -\dfrac{dU(x)}{dx}$
    • 3.3.A.6 Les graphiques de l'énergie potentielle d'un système en fonction de sa position peuvent être utiles pour déterminer les propriétés physiques de ce système.
      • 3.3.A.6.i L'équilibre stable est un endroit où un petit déplacement de la position d'un objet entraîne une force exercée sur l'objet opposée à la direction du petit déplacement, accélérant l'objet vers sa position d'équilibre.
      • 3.3.A.6.ii L'équilibre instable est un endroit où un petit déplacement de la position d'un objet entraîne une force exercée sur l'objet dans la même direction que le petit déplacement, accélérant l'objet loin de sa position d'équilibre.
      • 3.3.A.6.iii Dans une dimension donnée, les positions d'équilibre stable existent aux endroits où l'énergie potentielle en fonction de la position dans cette dimension présente un minimum local.
      • 3.3.A.6.iv Dans une dimension donnée, les positions d'équilibre instable se produisent aux endroits où l'énergie potentielle en fonction de la position dans cette dimension présente un maximum local.
    • 3.3.A.7 L'énergie potentielle de systèmes physiques courants peut être décrite en utilisant les propriétés physiques de ce système.
      • 3.3.A.7.i L'énergie potentielle élastique d'un ressort idéal est donnée par l'équation suivante, où $\Delta x$ est la distance dont le ressort a été étiré ou comprimé par rapport à sa longueur d'équilibre.
        • Équation: $U_s = \dfrac{1}{2}k(\Delta x)^2$
      • 3.3.A.7.ii La forme générale de l'énergie potentielle gravitationnelle d'un système consistant en deux distributions de masse approximativement sphériques (par exemple, des lunes, des planètes ou des étoiles) est donnée par l'équation
        • Équation: $U_g = -G\dfrac{m_1 m_2}{r}$
      • 3.3.A.7.iii Parce que le champ gravitationnel près de la surface d'une planète est presque constant, le changement d'énergie potentielle gravitationnelle dans un système consistant en un objet de masse $m$ et d'une planète ayant un champ gravitationnel de magnitude $g$ lorsque l'objet est près de la surface de la planète peut être approximé par l'équation
        • Équation: $\Delta U_g = mg\Delta y$
    • 3.3.A.8 L'énergie potentielle totale d'un système contenant plus de deux objets est la somme de l'énergie potentielle de chaque paire d'objets dans le système.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Potential energy 势能 is energy a system stores by the positions of its parts – it exists only for conservative forces 保守力, whose work is path independent. It is defined through work:

    $$\Delta U=-\int_a^b\vec{F}\cdot d\vec{r},$$

    and you are free to choose where $U=0$ – only changes in $U$ matter, so pick the zero that makes the problem simplest. The standard results:

    • Gravity near a surface: $\Delta U_g=mg\,\Delta y$.
    • Gravity in general: $U_g=-\dfrac{Gm_1m_2}{r}$ (zero at infinite separation).
    • Spring: $U_s=\tfrac12k(\Delta x)^2$, with $\Delta x$ measured from natural length.

    For systems of several objects, add the potential energy of each pair. Turning the definition around, a conservative force is minus the derivative 导数 of its potential energy:

    $$F_x=-\frac{dU}{dx}.$$

    The force points "downhill" on the $U(x)$ curve. Equilibrium sits where the slope is zero: a minimum is a stable equilibrium 稳定平衡 (displaced, the force pushes back), a maximum is an unstable equilibrium 不稳定平衡 (displaced, the force pushes away).

    Worked example. Given $U(x)=2x^3-6x$ (joules), the force is $F=-\dfrac{dU}{dx}=6-6x^2$. Equilibria sit at $F=0$: $x=\pm1$. Since $\dfrac{d^2U}{dx^2}=12x$ is positive at $x=+1$ (a minimum – stable) and negative at $x=-1$ (a maximum – unstable), the two points behave oppositely.

    Français

    Énergie potentielle 势能 est l'énergie qu'un système stocke par la position de ses parties ; elle n'existe que pour les forces conservatives 保守力, dont le travail est indépendant du chemin. Elle est définie par le travail :

    $$\Delta U=-\int_a^b\vec{F}\cdot d\vec{r},$$

    et vous êtes libre de choisir où se trouve $U=0$ – seuls les changements en $U$ comptent, donc choisissez le zéro qui rend le problème le plus simple. Les résultats standards :

    • Gravité près d'une surface : $\Delta U_g=mg\,\Delta y$.
    • Gravité en général : $U_g=-\dfrac{Gm_1m_2}{r}$ (zéro à une séparation infinie).
    • Ressort : $U_s=\tfrac12k(\Delta x)^2$, avec $\Delta x$ mesuré depuis la longueur naturelle.

    Pour les systèmes de plusieurs objets, ajoutez l'énergie potentielle de chaque paire. En inversant la définition, une force conservative est l'opposé de la dérivée 导数 de son énergie potentielle :

    $$F_x=-\frac{dU}{dx}.$$

    La force pointe « vers le bas » sur la courbe $U(x)$. L'équilibre se situe là où la pente est nulle : un minimum est un équilibre stable 稳定平衡 (déplacé, la force repousse), un maximum est un équilibre instable 不稳定平衡 (déplacé, la force s'éloigne).

    Sur une courbe d'énergie potentielle, la force pointe vers le bas et E = U marque les points de retournement
    Sur une courbe d'énergie potentielle, la force pointe vers le bas et E = U marque les points de retournement

    Exemple résolu. Étant donné $U(x)=2x^3-6x$ (joules), la force est $F=-\dfrac{dU}{dx}=6-6x^2$. Les équilibres sont situés à $F=0$ : $x=\pm1$. Puisque $\dfrac{d^2U}{dx^2}=12x$ est positif à $x=+1$ (un minimum – stable) et négatif à $x=-1$ (un maximum – instable), les deux points ont des comportements opposés.
    Explore · ⁨Explorer⁩

    Stocker l'énergie potentielle élastique dans un ressort

    L'étirement d'un ressort stocke de l'énergie potentielle élastique $\tfrac12 kx^2$ — correspondant à l'aire sous la courbe force-allongement. Relâchez-le et cette énergie devient cinétique.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Potential energy/pəˈtenʃl ˈenədʒi/ 势能 shì néng
    conservative forces/kənˈsɜːvətɪv ˈfɔːsɪz/ 保守力 bǎo shǒu lì
    derivative/dɪˈrɪvətɪv/ 导数 dǎo shù
    stable equilibrium/ˈsteɪbl ˌiːkwɪˈlɪbrɪəm/ 稳定平衡 wěn dìng píng héng
    unstable equilibrium/ʌnˈsteɪbl ˌiːkwɪˈlɪbrɪəm/ 不稳定平衡 bù wěn dìng píng héng
    Mechanical energy/mɪˈkænɪkl ˈenədʒi/ 机械能 jī xiè néng
    nonconservative forces/ˌnɒŋkənˈsɜːvətɪv ˈfɔːsɪz/ 非保守力 fēi bǎo shǒu lì
    thermal energy/ˈθɜːml ˈenədʒi/ 热能 rè néng
    turning points/ˈtɜːnɪŋ pɔɪnts/ 转折点 zhuǎn zhé diǎn
    3.4

    Conservation of Energy · ⁨Conservation de l'énergie⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 3.4.A: Describe the energies present in a system.

    • 3.4.A.1 A system composed of only a single object can only have kinetic energy.
    • 3.4.A.2 A system that contains objects that interact via conservative forces or that can change its shape reversibly may have both kinetic and potential energies.

    Learning Objective 3.4.B: Describe the behavior of a system using conservation of mechanical energy principles.

    • 3.4.B.1 Mechanical energy is the sum of a system's kinetic and potential energies.
    • 3.4.B.2 Any change to a type of energy within a system must be balanced by an equivalent change of other types of energies within the system or by a transfer of energy between the system and its surroundings.
    • 3.4.B.3 A system may be selected so that the total energy of that system is constant.
    • 3.4.B.4 If the total energy of a system changes, that change will be equivalent to the energy transferred into or out of the system.

    Learning Objective 3.4.C: Describe how the selection of a system determines whether the energy of that system changes.

    • 3.4.C.1 Energy is conserved in all interactions.
    • 3.4.C.2 If the work done on a selected system is zero and there are no nonconservative interactions within the system, the total mechanical energy of the system is constant.
    • 3.4.C.3 If the work done on a selected system is nonzero, energy is transferred between the system and the environment.

    Boundary statement: AP Physics C: Mechanics expects students to know that mechanical energy can be dissipated as thermal energy or sound by nonconservative forces.

    Français

    Objectif d'apprentissage 3.4.A : Décrire les énergies présentes dans un système.

    • 3.4.A.1 Un système composé d'un seul objet ne peut posséder que de l'énergie cinétique.
    • 3.4.A.2 Un système contenant des objets qui interagissent via des forces conservatrices ou qui peuvent changer de forme de manière réversible peut posséder à la fois des énergies cinétiques et potentielles.

    Objectif d'apprentissage 3.4.B : Décrire le comportement d'un système en utilisant les principes de conservation de l'énergie mécanique.

    • 3.4.B.1 L'énergie mécanique est la somme des énergies cinétique et potentielle d'un système.
    • 3.4.B.2 Tout changement dans un type d'énergie au sein d'un système doit être compensé par un changement équivalent d'autres types d'énergies au sein du système ou par un transfert d'énergie entre le système et ses environs.
    • 3.4.B.3 Un système peut être sélectionné de sorte que l'énergie totale de ce système soit constante.
    • 3.4.B.4 Si l'énergie totale d'un système change, ce changement sera équivalent à l'énergie transférée vers ou hors du système.

    Objectif d'apprentissage 3.4.C : Décrire comment la sélection d'un système détermine si l'énergie de ce système change.

    • 3.4.C.1 L'énergie est conservée dans toutes les interactions.
    • 3.4.C.2 Si le travail effectué sur un système sélectionné est nul et qu'il n'y a pas d'interactions non conservatrices au sein du système, l'énergie mécanique totale du système est constante.
    • 3.4.C.3 Si le travail effectué sur un système sélectionné est non nul, l'énergie est transférée entre le système et l'environnement.

    Énoncé de limite : AP Physics C: Mécanique attend des étudiants qu'ils sachent que l'énergie mécanique peut être dissipée sous forme d'énergie thermique ou sonore par des forces non conservatrices.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Energy conservation: KE ⇄ PE

    Energy is conserved in all interactions – the question is only where it goes. Mechanical energy 机械能 is the sum $E=K+U$. If the external work on a system is zero and nothing inside it acts through nonconservative forces 非保守力, then

    $$K_1+U_1=K_2+U_2.$$

    When friction or drag act, they convert mechanical energy into thermal energy 热能 ($\Delta E_{\text{mech}}=-F_fd$), and the balance must include that term. If external work is done, the system's total energy changes by exactly the energy transferred: $W_{\text{ext}}=\Delta E_{\text{sys}}$. Choosing the system is choosing the bookkeeping – a single object can only have kinetic energy; include the Earth or the spring and the system can store potential energy too.

    A potential-energy graph is a complete motion map: the horizontal line at height $E$ is the total energy, the gap $E-U(x)$ is the kinetic energy at each $x$, and the crossings $E=U$ are the turning points 转折点 where the object momentarily stops and reverses.

    Worked example. A $2.0\ \text{kg}$ block slides down a ramp from rest at height $1.5\ \text{m}$, arriving at the bottom at $4.0\ \text{m/s}$. Energy accounting: $mgh=29.4\ \text{J}$ available; $\tfrac12mv^2=16\ \text{J}$ arrives as kinetic energy; so friction converted $29.4-16=13\ \text{J}$ into thermal energy along the way.

    Français
    Conservation de l'énergie : KE ⇄ PE

    L'énergie est conservée dans toutes les interactions – la question est seulement où elle va. L'énergie mécanique 机械能 est la somme $E=K+U$. Si le travail externe sur un système est nul et rien à l'intérieur n'agit via des forces non conservatrices 非保守力, alors

    $$K_1+U_1=K_2+U_2.$$

    Lorsque la friction ou la traînée agissent, elles convertissent l'énergie mécanique en énergie thermique 热能 ($\Delta E_{\text{mech}}=-F_fd$), et le bilan doit inclure ce terme. Si un travail externe est effectué, l'énergie totale du système change exactement de l'énergie transférée : $W_{\text{ext}}=\Delta E_{\text{sys}}$. Choisir le système, c'est choisir la tenue de compte ; un seul objet ne peut avoir que de l'énergie cinétique ; incluez la Terre ou le ressort et le système peut aussi stocker de l'énergie potentielle.

    Un pendule échange l'énergie potentielle gravitationnelle contre l'énergie cinétique et vice versa
    Un pendule échange de l'énergie potentielle gravitationnelle contre de l'énergie cinétique et vice versa

    Un graphique d'énergie potentielle est une carte complète du mouvement : la ligne horizontale à la hauteur $E$ est l'énergie totale, l'écart $E-U(x)$ est l'énergie cinétique à chaque $x$, et les intersections $E=U$ sont les points de retournement 转折点 où l'objet s'arrête momentanément et inverse sa direction.

    Exemple résolu. Un bloc de $2.0\ \text{kg}$ glisse le long d'un plan incliné à partir du repos à une hauteur de $1.5\ \text{m}$, atteignant le fond à $4.0\ \text{m/s}$. Tenue de compte énergétique : $mgh=29.4\ \text{J}$ disponible ; $\tfrac12mv^2=16\ \text{J}$ arrive sous forme d'énergie cinétique ; la friction a donc converti $29.4-16=13\ \text{J}$ en énergie thermique en chemin.

    Un manège échange l'énergie de manière cyclique : maximum (plus grande EP) au sommet, vitesse maximale (plus grande EC) au fond
    Un montagnes russes échangent de l'énergie alternativement : le plus haut (plus d'EP) au sommet, le plus rapide (plus d'EC) au fond
    Explore · ⁨Explorer⁩

    Observer la conversion d'énergie lors de la chute d'un objet

    En l'absence de frottement, l'énergie mécanique est conservée : lorsque l'objet tombe, l'énergie potentielle gravitationnelle se transforme en énergie cinétique, tandis que le total reste constant.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
    normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
    work–energy theorem/wɜːk ˈenədʒi ˈθɪərəm/ 动能定理 dòng néng dìng lǐ
    Watch lesson · ⁨Regarder la leçon⁩
    3.5

    Power · ⁨Puissance⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 3.5.A: Describe the transfer of energy into, out of, or within a system in terms of power.

    • 3.5.A.1 Power is the rate at which energy changes with respect to time, either by transfer into or out of a system or by conversion from one type to another within a system.
    • 3.5.A.2 Average power is the amount of energy being transferred or converted, divided by the time it took for that transfer or conversion to occur.
      • Equation: $P_{\text{avg}} = \dfrac{\Delta E}{\Delta t}$
    • 3.5.A.3 Because work is the change in energy of an object or system due to a force, average power is the total work done, divided by the time during which that work was done.
      • Equation: $P_{\text{avg}} = \dfrac{W}{\Delta t}$
    • 3.5.A.4 The instantaneous power delivered to an object by a force is given by the equation
      • Equation: $P_{\text{inst}} = \dfrac{dW}{dt}$
    • 3.5.A.5 The instantaneous power delivered to an object by the component of a constant force parallel to the object's velocity can be described with the derived equation
      • Equation: $P_{\text{inst}} = F_{\parallel}v = Fv\cos\theta$
    Français

    Objectif d'apprentissage 3.5.A : Décrire le transfert d'énergie vers, hors ou au sein d'un système en termes de puissance.

    • 3.5.A.1 La puissance est le taux auquel l'énergie change par rapport au temps, soit par transfert vers ou hors d'un système, soit par conversion d'un type à un autre au sein d'un système.
    • 3.5.A.2 La puissance moyenne est la quantité d'énergie transférée ou convertie, divisée par le temps nécessaire à ce transfert ou à cette conversion.
      • Équation : $P_{\text{avg}} = \dfrac{\Delta E}{\Delta t}$
    • 3.5.A.3 Puisque le travail est le changement d'énergie d'un objet ou d'un système dû à une force, la puissance moyenne est le travail total effectué, divisé par le temps pendant lequel ce travail a été effectué.
      • Équation : $P_{\text{avg}} = \dfrac{W}{\Delta t}$
    • 3.5.A.4 La puissance instantanée délivrée à un objet par une force est donnée par l'équation
      • Équation : $P_{\text{inst}} = \dfrac{dW}{dt}$
    • 3.5.A.5 La puissance instantanée délivrée à un objet par le composant d'une force constante parallèle à la vitesse de l'objet peut être décrite avec l'équation dérivée
      • Équation : $P_{\text{inst}} = F_{\parallel}v = Fv\cos\theta$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Power 功率 is the rate of energy transfer, in watts 瓦特 (W):

    $$P_{\text{avg}}=\frac{\Delta E}{\Delta t}=\frac{W}{\Delta t},\qquad P_{\text{inst}}=\frac{dW}{dt}=\vec{F}\cdot\vec{v}.$$

    It measures how fast work is done, not how much. The dot product matters: only the force component along the velocity delivers power.

    Worked example. A block released from rest at the top of a frictionless $3.0\ \text{m}$-high ramp reaches the bottom at $v=\sqrt{2gh}=7.7\ \text{m/s}$ (from $mgh=\tfrac12mv^2$). A motor that then drives it at a steady $7.7\ \text{m/s}$ against a $20\ \text{N}$ resistance delivers $P=Fv=20(7.7)\approx150\ \text{W}$.

    Worked example. A $1200\ \text{kg}$ car climbs a hill that rises $1.0\ \text{m}$ for every $20\ \text{m}$ of road, at a steady $15\ \text{m/s}$. The engine must supply gravity's power drain: $P=mg\,v\sin\theta=1200(9.8)(15)\big(\tfrac{1}{20}\big)\approx8.8\ \text{kW}$ – before adding air resistance.

    Exam skill. Energy FRQs reward the accounting sentence: name your system, state which forces do work on it, and write the balance ($W_{\text{ext}}=\Delta K+\Delta U+\Delta E_{\text{thermal}}$) before plugging in numbers. "Friction is present, so mechanical energy is not conserved" is a scored statement.

    Français

    Puissance 功率 est le taux de transfert d'énergie, en watts 瓦特 (W) :

    $$P_{\text{avg}}=\frac{\Delta E}{\Delta t}=\frac{W}{\Delta t},\qquad P_{\text{inst}}=\frac{dW}{dt}=\vec{F}\cdot\vec{v}.$$

    Elle mesure à quel point le travail est fourni rapidement, pas combien. Le produit scalaire importe : seule la composante de la force le long de la vitesse fournit de la puissance.

    La puissance est la pente du graphique travail-temps : le même travail accompli en moins de temps signifie plus de puissance
    La puissance est la pente du graphique travail-temps : le même travail en moins de temps signifie plus de puissance

    Exemple résolu. Un bloc relâché du repos au sommet d'un plan incliné sans frottement de hauteur $3.0\ \text{m}$ atteint le fond à $v=\sqrt{2gh}=7.7\ \text{m/s}$ (à partir de $mgh=\tfrac12mv^2$). Un moteur qui le fait ensuite rouler à vitesse constante $7.7\ \text{m/s}$ contre une résistance de $20\ \text{N}$ fournit $P=Fv=20(7.7)\approx150\ \text{W}$.

    Exemple résolu. Une voiture de $1200\ \text{kg}$ monte une colline qui s'élève de $1.0\ \text{m}$ pour chaque $20\ \text{m}$ de route, à vitesse constante de $15\ \text{m/s}$. Le moteur doit fournir la puissance nécessaire pour vaincre la gravité : $P=mg\,v\sin\theta=1200(9.8)(15)\big(\tfrac{1}{20}\big)\approx8.8\ \text{kW}$ – avant d'ajouter la résistance de l'air.

    Compétence d'examen. Les questions FRQ sur l'énergie récompensent la phrase de bilan : nommez votre système, indiquez quelles forces effectuent un travail dessus, et écrivez le bilan ($W_{\text{ext}}=\Delta K+\Delta U+\Delta E_{\text{thermal}}$) avant d'insérer les nombres. « La friction est présente, donc l'énergie mécanique n'est pas conservée » est une phrase notée.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Power/ˈpaʊə/ 功率 gōng lǜ
    watts/wɒts/ 瓦特 wǎ tè
    3.5

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Use the work–energy theorem $W_{net}=\Delta KE$ and compute work as $W=\int \vec F\cdot d\vec r$ for a variable force.
    • Read work off a force–position graph as the area under the curve.
    • Power is $P=\tfrac{dW}{dt}=\vec F\cdot\vec v$; watch instantaneous vs average.
    • Split forces into conservative (define a potential energy) and non-conservative (dissipate energy).
    • Choose energy methods over kinematics when the force varies or the path is complex.
    Français
    • Utilisez le théorème de l'énergie cinétique $W_{net}=\Delta KE$ et calculez le travail comme $W=\int \vec F\cdot d\vec r$ pour une force variable.
    • Lisez le travail sur un graphique force–position comme l'aire sous la courbe.
    • La puissance est $P=\tfrac{dW}{dt}=\vec F\cdot\vec v$ ; faites attention à la puissance instantanée vs moyenne.
    • Séparez les forces en conservatrices (définissez une énergie potentielle) et non-conservatives (dissipent l'énergie).
    • Privilégiez les méthodes énergétiques plutôt que la cinématique lorsque la force varie ou que le chemin est complexe.
  • 4

    Impulsion linéaire

    Watch lesson · ⁨Regarder la leçon⁩
    4.1

    Linear Momentum · ⁨Quantité de mouvement linéaire⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 4.1.A: Describe the linear momentum of an object or system.

    • 4.1.A.1 Linear momentum is defined by the equation $\vec{p} = m\vec{v}$.
    • 4.1.A.2 Momentum is a vector quantity and has the same direction as the velocity.
    • 4.1.A.3 Momentum can be used to analyze collisions and explosions.
      • 4.1.A.3.i A collision is a model for an interaction where the forces exerted between the involved objects in the system are much larger than the net external force exerted on those objects during the interaction.
      • 4.1.A.3.ii As only the initial and final states of a collision are analyzed, the object model may be used to analyze collisions.
      • 4.1.A.3.iii An explosion is a model for an interaction in which forces internal to the system move objects within that system apart.
    Français

    Objectif d'apprentissage 4.1.A : Décrire l'impulsion linéaire d'un objet ou d'un système.

    • 4.1.A.1 L'impulsion linéaire est définie par l'équation $\vec{p} = m\vec{v}$.
    • 4.1.A.2 L'impulsion est une grandeur vectorielle et a la même direction que la vitesse.
    • 4.1.A.3 L'impulsion peut être utilisée pour analyser les collisions et les explosions.
      • 4.1.A.3.i Une collision est un modèle pour une interaction où les forces exercées entre les objets impliqués dans le système sont beaucoup plus grandes que la force externe nette exercée sur ces objets pendant l'interaction.
      • 4.1.A.3.ii Comme seuls les états initial et final d'une collision sont analysés, le modèle objet peut être utilisé pour analyser les collisions.
      • 4.1.A.3.iii Une explosion est un modèle pour une interaction dans laquelle des forces internes au système éloignent les objets au sein de ce système.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Linear momentum 动量 is mass times velocity:

    $$\vec{p}=m\vec{v}.$$

    It is a vector 矢量 pointing along the velocity, and it is the quantity for analysing collisions 碰撞 and explosions 爆炸. A collection of objects can be treated as one system moving with the velocity of its center of mass 质心:

    $$\vec{v}_{\text{cm}}=\frac{\sum m_i\vec{v}_i}{\sum m_i},$$

    so the system's total momentum is its total mass times $\vec{v}_{\text{cm}}$ – one object's worth of bookkeeping for any number of parts.

    Français

    Quantité de mouvement linéaire 动量 est la masse fois la vitesse :

    $$\vec{p}=m\vec{v}.$$

    C'est un vecteur 矢量 pointant le long de la vitesse, et c'est la grandeur pour analyser les collisions 碰撞 et les explosions 爆炸. Un ensemble d'objets peut être traité comme un seul système se déplaçant avec la vitesse de son centre de masse 质心 :

    $$\vec{v}_{\text{cm}}=\frac{\sum m_i\vec{v}_i}{\sum m_i},$$

    ainsi la quantité de mouvement totale du système est sa masse totale fois $\vec{v}_{\text{cm}}$ – une seule tenue de compte pour un nombre quelconque de pièces.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Linear momentum/ˈlɪnɪə məʊˈmentəm/ 动量 dòng liàng
    vector/ˈvektə/ 矢量 shǐ liàng
    collisions/kəˈlɪʒnz/ 碰撞 pèng zhuàng
    explosions/ekˈspləʊʒnz/ 爆炸 bào zhà
    center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
    4.2

    Change in Momentum and Impulse · ⁨Changement de quantité de mouvement et impulsion⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 4.2.A: Describe the impulse delivered to an object or system.

    • 4.2.A.1 The rate of change of a system's momentum is equal to the net external force exerted on that system.
      • Equation: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt}$
    • 4.2.A.2 Impulse is defined as the integral of a force exerted on an object or system over a time interval.
      • Equation: $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt$
    • 4.2.A.3 Impulse is a vector quantity and has the same direction as the net force exerted on the system.
    • 4.2.A.4 The impulse delivered to a system by a net external force is equal to the area under the curve of a graph of the net external force exerted on the system as a function of time.
    • 4.2.A.5 The net external force exerted on a system is equal to the slope of a graph of the momentum of the system as a function of time.

    Learning Objective 4.2.B: Describe the relationship between the impulse exerted on an object or system and the change in momentum of the object or system.

    • 4.2.B.1 Change in momentum is the difference between a system's final momentum and its initial momentum.
      • Equation: $\Delta\vec{p} = \vec{p} - \vec{p}_0$
    • 4.2.B.2 The impulse–momentum theorem relates the impulse delivered to an object and the object's change in momentum.
      • 4.2.B.2.i The impulse exerted on an object is equal to the object's change in momentum.
        • Equation: $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt = \Delta\vec{p}$
      • 4.2.B.2.ii Newton's second law of motion is a direct result of the impulse–momentum theorem applied to systems with constant mass.
        • Equation: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = m\dfrac{d\vec{v}}{dt} = m\vec{a}$
      • 4.2.B.2.iii The impulse–momentum theorem also describes the behavior of a system in which the velocity is constant but the mass changes with respect to time.
        • Equation: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = \dfrac{dm}{dt}\vec{v}$
    Français

    Objectif d'apprentissage 4.2.A : Décrire l'impulsion fournie à un objet ou un système.

    • 4.2.A.1 Le taux de variation de la quantité de mouvement d'un système est égal à la force externe nette exercée sur ce système.
      • Équation : $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt}$
    • 4.2.A.2 L'impulsion est définie comme l'intégrale d'une force exercée sur un objet ou un système sur un intervalle de temps.
      • Équation : $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt$
    • 4.2.A.3 L'impulsion est une grandeur vectorielle et a la même direction que la force nette exercée sur le système.
    • 4.2.A.4 L'impulsion fournie à un système par une force externe nette est égale à l'aire sous la courbe d'un graphique de la force externe nette exercée sur le système en fonction du temps.
    • 4.2.A.5 La force externe nette exercée sur un système est égale à la pente d'un graphique de l'impulsion du système en fonction du temps.

    Objectif d'apprentissage 4.2.B : Décrire la relation entre l'impulsion exercée sur un objet ou un système et le changement de quantité de mouvement de l'objet ou du système.

    • 4.2.B.1 Le changement d'impulsion est la différence entre l'impulsion finale d'un système et son impulsion initiale.
      • Équation : $\Delta\vec{p} = \vec{p} - \vec{p}_0$
    • 4.2.B.2 Le théorème de l'impulsion-quantité de mouvement relie l'impulsion délivrée à un objet et le changement de quantité de mouvement de l'objet.
      • 4.2.B.2.i L'impulsion exercée sur un objet est égale au changement de quantité de mouvement de l'objet.
        • Équation: $\vec{J} = \displaystyle\int_{t_1}^{t_2} \vec{F}_{\text{net}}(t)\,dt = \Delta\vec{p}$
      • 4.2.B.2.ii La deuxième loi du mouvement de Newton est une conséquence directe du théorème de l'impulsion-quantité de mouvement appliqué aux systèmes à masse constante.
        • Équation: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = m\dfrac{d\vec{v}}{dt} = m\vec{a}$
      • 4.2.B.2.iii Le théorème de l'impulsion-quantité de mouvement décrit également le comportement d'un système où la vitesse est constante mais la masse change avec le temps.
        • Équation: $\vec{F}_{\text{net}} = \dfrac{d\vec{p}}{dt} = \dfrac{dm}{dt}\vec{v}$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Newton's second law is really a statement about momentum:

    $$\vec{F}_{\text{net}}=\frac{d\vec{p}}{dt},$$

    which reduces to $m\vec{a}$ when the mass is constant – and handles a changing mass when it is not (the special case $\vec{F}=\dfrac{dm}{dt}\vec{v}$ holds only when the velocity is constant, e.g. a chain piling onto a scale or sand landing on a belt moving at fixed speed; a rocket does not fit, since it accelerates). The impulse 冲量 delivered by a force is its time integral, and the impulse–momentum theorem 冲量-动量定理 says it equals the change in momentum:

    $$\vec{J}=\int_{t_1}^{t_2}\vec{F}_{\text{net}}\,dt=\Delta\vec{p}.$$

    Impulse is a vector along the net force. Read it off graphs both ways:

    • On a force–time graph, impulse is the area under the curve.
    • On a momentum–time graph, the net force is the slope 斜率 at each instant.

    Spreading the same $\Delta p$ over a longer time lowers the force – that is why airbags, crumple zones, and soft landings work, and why you bend your knees when you land.

    Worked example. A time-varying force $F(t)=10t\ \text{N}$ acts on a $2.0\ \text{kg}$ object for $2.0\ \text{s}$. The impulse is $J=\displaystyle\int_0^2 10t\,dt=\big[5t^2\big]_0^2=20\ \text{N}\cdot\text{s}$, so the speed changes by $\Delta v=J/m=10\ \text{m/s}$.

    Français

    La deuxième loi de Newton est en réalité une affirmation sur la quantité de mouvement :

    $$\vec{F}_{\text{net}}=\frac{d\vec{p}}{dt},$$

    ce qui se réduit à $m\vec{a}$ lorsque la masse est constante – et gère une masse variable lorsqu'elle ne l'est pas (le cas particulier $\vec{F}=\dfrac{dm}{dt}\vec{v}$ n'est valide que si la vitesse est constante, ex. : une chaîne s'empilant sur une balance ou du sable atterrissant sur une bande transporteuse à vitesse fixe ; une fusée ne rentre pas dedans, car elle accélère). L'impulsion 冲量 fournie par une force est son intégrale temporelle, et le théorème de l'impulsion-quantité de mouvement 冲量-动量定理 dit qu'elle est égale à la variation de la quantité de mouvement :

    $$\vec{J}=\int_{t_1}^{t_2}\vec{F}_{\text{net}}\,dt=\Delta\vec{p}.$$

    L'impulsion est un vecteur le long de la force nette. Lisez-la sur les graphiques des deux manières :

    • Sur un graphique force–temps, l'impulsion est l'aire sous la courbe.
    • Sur un graphique quantité de mouvement–temps, la force nette est la pente 斜率 à chaque instant.
    L'impulsion est l'aire sous la courbe force-temps, égale à la force moyenne multipliée par la durée de contact
    L'impulsion est la surface sous la courbe force-temps, égale à la force moyenne multipliée par le temps de contact

    Répartir la même $\Delta p$ sur une durée plus longue diminue la force – c'est pourquoi les coussins gonflables, les zones de déformation et les atterrissages amortis fonctionnent, et pourquoi on fléchit les genoux à l'atterrissage.

    Exemple résolu. Une force variable $F(t)=10t\ \text{N}$ agit sur un objet de $2.0\ \text{kg}$ pendant $2.0\ \text{s}$. L'impulsion est $J=\displaystyle\int_0^2 10t\,dt=\big[5t^2\big]_0^2=20\ \text{N}\cdot\text{s}$, donc la vitesse change de $\Delta v=J/m=10\ \text{m/s}$.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    impulse/ˈɪmpʌls/ 冲量 chōng liàng
    impulse–momentum theorem/ˈɪmpʌls məʊˈmentəm ˈθɪərəm/ 冲量-动量定理 chōng liàng - dòng liàng dìng lǐ
    slope/sləʊp/ 斜率 xié lǜ
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    kinetic energy/kɪˈnetɪk ˈenədʒi/ 动能 dòng néng
    elastic collision/ɪˈlæstɪk kəˈlɪʒn/ 弹性碰撞 tán xìng pèng zhuàng
    inelastic collision/ɪnɪˈlæstɪk kəˈlɪʒn/ 非弹性碰撞 fēi tán xìng pèng zhuàng
    deformation/ˌdiːfɔːˈmeɪʃn/ 形变 xíng biàn
    perfectly inelastic collision/ˈpɜːfektlɪ ɪnɪˈlæstɪk kəˈlɪʒn/ 完全非弹性碰撞 wán quán fēi tán xìng pèng zhuàng
    4.3

    Conservation of Linear Momentum · ⁨Conservation de la quantité de mouvement linéaire⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 4.3.A: Describe the behavior of a system using conservation of linear momentum.

    • 4.3.A.1 A collection of objects with individual momenta can be described as one system with one center-of-mass velocity.
      • 4.3.A.1.i For a collection of objects, the velocity of a system's center of mass can be calculated using the equation
        • Equation: $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum (m_i \vec{v}_i)}{\sum m_i}$
      • 4.3.A.1.ii The velocity of a system's center of mass is constant in the absence of a net external force.
    • 4.3.A.2 The total momentum of a system is the sum of the momenta of the system's constituent parts.
    • 4.3.A.3 In the absence of net external forces, any change to the momentum of an object within a system must be balanced by an equivalent and opposite change of momentum elsewhere within the system. Any change to the momentum of a system is due to a transfer of momentum between the system and its surroundings.
      • 4.3.A.3.i The impulse exerted by one object on a second object is equal and opposite to the impulse exerted by the second object on the first. This is a direct result of Newton's third law.
      • 4.3.A.3.ii A system may be selected so that the total momentum of that system is constant.
      • 4.3.A.3.iii If the total momentum of a system changes, that change will be equivalent to the impulse exerted on the system.
        • Equation: $\vec{J} = \Delta\vec{p}$
    • 4.3.A.4 Correct application of conservation of momentum can be used to determine the velocity of a system immediately before and immediately after collisions or explosions.

    Boundary statement: AP Physics C: Mechanics only expects students to quantitatively analyze collisions and interactions in one or two dimensions. Three-dimensional collisions may be analyzed qualitatively.

    Learning Objective 4.3.B: Describe how the selection of a system determines whether the momentum of that system changes.

    • 4.3.B.1 Momentum is conserved in all interactions.
    • 4.3.B.2 If the net external force on the selected system is zero, the total momentum of the system is constant.
    • 4.3.B.3 If the net external force on the selected system is nonzero, momentum is transferred between the system and the environment.
    Français

    Objectif d'apprentissage 4.3.A : Décrire le comportement d'un système en utilisant la conservation de la quantité de mouvement linéaire.

    • 4.3.A.1 Un ensemble d'objets ayant chacun leur propre quantité de mouvement peut être décrit comme un seul système possédant une vitesse unique du centre de masse.
      • 4.3.A.1.i Pour un ensemble d'objets, la vitesse du centre de masse d'un système peut être calculée à l'aide de l'équation
        • Équation: $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum (m_i \vec{v}_i)}{\sum m_i}$
      • 4.3.A.1.ii La vitesse du centre de masse d'un système reste constante en l'absence de force externe nette.
    • 4.3.A.2 La quantité de mouvement totale d'un système est la somme des quantités de mouvement des parties qui le composent.
    • 4.3.A.3 En l'absence de forces externes nettes, toute modification de la quantité de mouvement d'un objet au sein d'un système doit être compensée par une variation équivalente et opposée de quantité de mouvement ailleurs dans le système. Toute variation de la quantité de mouvement d'un système résulte d'un transfert de quantité de mouvement entre le système et son environnement.
      • 4.3.A.3.i L'impulsion exercée par un objet sur un second objet est égale et opposée à l'impulsion exercée par le second objet sur le premier. Il s'agit d'une conséquence directe de la troisième loi de Newton.
      • 4.3.A.3.ii Un système peut être choisi de telle sorte que sa quantité de mouvement totale soit constante.
      • 4.3.A.3.iii Si la quantité de mouvement totale d'un système change, cette variation sera équivalente à l'impulsion exercée sur le système.
        • Équation: $\vec{J} = \Delta\vec{p}$
    • 4.3.A.4 Une application correcte de la conservation de la quantité de mouvement permet de déterminer la vitesse d'un système immédiatement avant et immédiatement après des collisions ou des explosions.

    Énoncé de limite : AP Physics C: Mécanique attend seulement des étudiants qu'ils analysent quantitativement les collisions et les interactions en une ou deux dimensions. Les collisions tridimensionnelles peuvent être analysées qualitativement.

    Objectif d'apprentissage 4.3.B : Décrire comment le choix d'un système détermine si la quantité de mouvement de ce système change.

    • 4.3.B.1 La quantité de mouvement est conservée dans toutes les interactions.
    • 4.3.B.2 Si la force externe nette agissant sur le système choisi est nulle, la quantité de mouvement totale du système est constante.
    • 4.3.B.3 Si la force externe nette agissant sur le système choisi est non nulle, la quantité de mouvement est transférée entre le système et l'environnement.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Internal forces come in Newton's-third-law pairs, so they cancel inside any system: they can shuffle momentum between parts but never change the total. Momentum only enters or leaves a system through a net external force ($\vec{J}=\Delta\vec{p}$). So, with zero net external force, total momentum is conserved 守恒:

    $$\sum\vec{p}_{\text{before}}=\sum\vec{p}_{\text{after}}.$$

    Momentum is conserved in every collision, however violent – choose the system large enough that the collision forces are internal. Apply conservation separately along each axis; AP asks for quantitative work in one or two dimensions.

    Worked example (explosion). A $6.0\ \text{kg}$ shell at rest splits into a $2.0\ \text{kg}$ piece moving at $9.0\ \text{m/s}$ east and a $4.0\ \text{kg}$ piece. Total momentum stays zero, so the heavy piece moves west at $v=\dfrac{2.0(9.0)}{4.0}=4.5\ \text{m/s}$. The kinetic energy came from stored (chemical or spring) energy – momentum conservation does not require kinetic-energy conservation.

    Français

    Les forces internes viennent par paires de la troisième loi de Newton, donc elles s'annulent à l'intérieur de tout système : elles peuvent redistribuer la quantité de mouvement entre les parties mais jamais changer le total. La quantité de mouvement n'entre ou ne sort d'un système que par une force externe nette ($\vec{J}=\Delta\vec{p}$). Donc, avec une force externe nette nulle, la quantité de mouvement totale est conservée 守恒 :

    $$\sum\vec{p}_{\text{before}}=\sum\vec{p}_{\text{after}}.$$

    La quantité de mouvement est conservée dans toute collision, aussi violente soit-elle – choisissez un système assez large pour que les forces de collision soient internes. Appliquez la conservation séparément selon chaque axe ; AP demande un travail quantitatif en une ou deux dimensions.

    Une collision frontale : la quantité de mouvement totale avant est égale à la quantité de mouvement totale après
    Une collision frontale : la quantité de mouvement totale avant est égale à la quantité de mouvement totale après

    Exemple résolu (explosion). Une coquille de $6.0\ \text{kg}$ au repos se divise en un morceau de $2.0\ \text{kg}$ se déplaçant à $9.0\ \text{m/s}$ vers l'est et un morceau de $4.0\ \text{kg}$. La quantité de mouvement totale reste nulle, donc le lourd morceau se déplace vers l'ouest à $v=\dfrac{2.0(9.0)}{4.0}=4.5\ \text{m/s}$. L'énergie cinétique provenait d'une énergie stockée (chimique ou de ressort) – la conservation de la quantité de mouvement n'exige pas la conservation de l'énergie cinétique.

    Explore · ⁨Explorer⁩

    Entrer en collision deux chariots et conserver la quantité de mouvement

    Dans toute collision, la quantité de mouvement totale $\sum mv$ avant est égale à celle après. Réglez les masses et les vitesses et vérifiez la comptabilité de la quantité de mouvement.

    4.4

    Elastic and Inelastic Collisions · ⁨Collisions élastiques et inélastiques⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 4.4.A: Describe whether an interaction between objects is elastic or inelastic.

    • 4.4.A.1 An elastic collision between objects is one in which the initial kinetic energy of the system is equal to the final kinetic energy of the system.
    • 4.4.A.2 In an elastic collision, the final kinetic energies of each of the objects within the system may be different from their initial kinetic energies.
    • 4.4.A.3 An inelastic collision between objects is one in which the total kinetic energy of the system decreases.
    • 4.4.A.4 In an inelastic collision, some of the initial kinetic energy is not restored to kinetic energy but is transformed by nonconservative forces into other forms of energy.
    • 4.4.A.5 In a perfectly inelastic collision, the objects stick together and move with the same velocity after the collision.
    Français

    Objectif d'apprentissage 4.4.A : Décrire si une interaction entre des objets est élastique ou inélastique.

    • 4.4.A.1 Une collision élastique entre des objets est une collision où l'énergie cinétique initiale du système est égale à l'énergie cinétique finale du système.
    • 4.4.A.2 Lors d'une collision élastique, les énergies cinétiques finales de chaque objet au sein du système peuvent être différentes de leurs énergies cinétiques initiales.
    • 4.4.A.3 Une collision inélastique entre des objets est une collision où l'énergie cinétique totale du système diminue.
    • 4.4.A.4 Lors d'une collision inélastique, une partie de l'énergie cinétique initiale n'est pas restituée sous forme d'énergie cinétique, mais est transformée par des forces non conservatives en d'autres formes d'énergie.
    • 4.4.A.5 Lors d'une collision parfaitement inélastique, les objets restent collés ensemble et se déplacent avec la même vitesse après la collision.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Conservation of momentum in a collision

    All collisions conserve momentum; they differ in what happens to the kinetic energy 动能:

    type momentum kinetic energy
    elastic collision 弹性碰撞 conserved total conserved (individual shares may change)
    inelastic collision 非弹性碰撞 conserved decreases – some becomes heat, sound, deformation 形变
    perfectly inelastic collision 完全非弹性碰撞 conserved largest possible loss – the objects stick and share one velocity

    Strategy: always write momentum conservation first; add the kinetic-energy equation only when the problem says "elastic". Two useful elastic facts: equal masses in a 1D elastic collision simply exchange velocities, and in the center-of-mass frame each object just reverses its velocity.

    Worked example. A $1000\ \text{kg}$ car at $20\ \text{m/s}$ strikes a stationary $1500\ \text{kg}$ car and they lock together – perfectly inelastic. Momentum: $v=\dfrac{1000(20)}{2500}=8.0\ \text{m/s}$. Kinetic energy falls from $2.0\times10^5\ \text{J}$ to $\tfrac12(2500)(8.0)^2=8.0\times10^4\ \text{J}$: about $60\%$ is lost, even though momentum is exactly conserved.

    Worked example (2D). A puck moving east at $4.0\ \text{m/s}$ strikes an identical puck at rest; after the glancing hit, one moves at $2.0\ \text{m/s}$ at $60^\circ$ north of east. Conserve each axis: east–west, $m(4.0)=m(2.0)\cos60^\circ+mv_x$, so $v_x=3.0\ \text{m/s}$; north–south, $0=m(2.0)\sin60^\circ-mv_y$, so $v_y=1.7\ \text{m/s}$. The second puck moves at $\sqrt{3.0^2+1.7^2}=3.5\ \text{m/s}$, about $30^\circ$ south of east.

    Exam skill. On FRQs, justify with the condition, not the slogan: "the net external force on the two-puck system is zero during the collision, so its total momentum is constant." If asked whether the collision is elastic, compute the kinetic energy before and after and compare – never assume.

    Français
    Conservation de la quantité de mouvement lors d'une collision

    Toutes les collisions conservent la quantité de mouvement ; elles diffèrent par ce qui arrive à l'énergie cinétique 动能 :

    type quantité de mouvement énergie cinétique
    collision élastique 弹性碰撞 conservée totale conservée (les parts individuelles peuvent changer)
    collision inélastique 非弹性碰撞 conservée diminue – une partie devient chaleur, bruit, déformation 形变
    collision parfaitement inélastique 完全非弹性碰撞 conservée perte maximale possible – les objets restent collés et partagent une vitesse unique

    Stratégie : écrivez toujours la conservation de la quantité de mouvement en premier ; ajoutez l'équation de l'énergie cinétique uniquement si le problème dit « élastique ». Deux faits utiles sur l'élasticité : des masses égales dans une collision élastique 1D échangent simplement leurs vitesses, et dans le référentiel du centre de masse, chaque objet inverse simplement sa vitesse.

    Exemple résolu. Une voiture de $1000\ \text{kg}$ à $20\ \text{m/s}$ percute une voiture immobile de $1500\ \text{kg}$ et elles se bloquent ensemble – parfaitement inélastique. Quantité de mouvement : $v=\dfrac{1000(20)}{2500}=8.0\ \text{m/s}$. L'énergie cinétique chute de $2.0\times10^5\ \text{J}$ à $\tfrac12(2500)(8.0)^2=8.0\times10^4\ \text{J}$ : environ $60\%$ est perdu, bien que la quantité de mouvement soit exactement conservée.

    Exemple résolu (2D). Un puck se déplaçant vers l'est à $4.0\ \text{m/s}$ percute un puck identique au repos ; après le choc latéral, l'un se déplace à $2.0\ \text{m/s}$ à $60^\circ$ nord de l'est. Conservez chaque axe : est-ouest, $m(4.0)=m(2.0)\cos60^\circ+mv_x$, donc $v_x=3.0\ \text{m/s}$ ; nord-sud, $0=m(2.0)\sin60^\circ-mv_y$, donc $v_y=1.7\ \text{m/s}$. Le second puck se déplace à $\sqrt{3.0^2+1.7^2}=3.5\ \text{m/s}$, environ $30^\circ$ sud de l'est.

    Une collision rasante, résolue selon deux axes perpendiculaires
    Une collision rasante, résolue selon deux axes perpendiculaires

    Compétence d'examen. Sur les FRQ, justifiez avec la condition, pas le slogan : « la force externe nette sur le système des deux pucks est nulle pendant la collision, donc sa quantité de mouvement totale est constante. » Si on vous demande si la collision est élastique, calculez l'énergie cinétique avant et après et comparez – ne supposez jamais.

    Un jeu de boules Newton : cinq billes d'acier suspendues en ligne
    Un jeu de boules Newton montre le passage de la quantité de mouvement et de l'énergie cinétique à travers une collision quasi-élastique
    Explore · ⁨Explorer⁩

    Comparer les collisions élastiques et inélastiques

    La quantité de mouvement est toujours conservée, mais l'énergie cinétique n'est conservée que dans une collision élastique. Dans une collision inélastique, les chariots collent ensemble et une partie de l'énergie devient de la chaleur.

    4.4

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Impulse equals the momentum change: $\vec J=\int \vec F\,dt=\Delta\vec p$, and it is the area under a force–time graph.
    • Momentum is conserved whenever the net external force is zero — always the go-to for collisions.
    • Distinguish elastic (kinetic energy conserved) from inelastic (kinetic energy decreases) collisions; in a perfectly inelastic collision the objects stick and move with one velocity.
    • Apply conservation to each component (x and y) separately in 2-D.
    • Connect to center of mass: total momentum $=M\vec v_{cm}$.
    Français
    • L'impulsion est égale à la variation de la quantité de mouvement : $\vec J=\int \vec F\,dt=\Delta\vec p$, et c'est l'aire sous un graphique force–temps.
    • La quantité de mouvement est conservée dès que la force externe nette est nulle – toujours le point de départ pour les collisions.
    • Distinguez les collisions élastiques (énergie cinétique conservée) des collisions inélastiques (énergie cinétique diminue) ; dans une collision parfaitement inélastique, les objets restent collés et se déplacent avec une seule vitesse.
    • Appliquez la conservation à chaque composante (x et y) séparément en 2-D.
    • Reliez au centre de masse : quantité de mouvement totale $=M\vec v_{cm}$.
  • 5

    Couple et dynamique rotationnelle

    Watch lesson · ⁨Regarder la leçon⁩
    5.1

    Rotational Kinematics · ⁨Cinématique rotative⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.1.A: Describe the rotation of a system with respect to time using angular displacement, angular velocity, and angular acceleration.

    • 5.1.A.1 Angular displacement is the measurement of the angle, in radians, through which a point on a rigid system rotates about a specified axis.
      • Equation: $\Delta\theta = \theta - \theta_0$
      • 5.1.A.1.i A rigid system is one that holds its shape but in which different points on the system move in different directions during rotation. A rigid system cannot be modeled as an object.
      • 5.1.A.1.ii One direction of angular displacement about an axis of rotation—clockwise or counterclockwise—is typically indicated as mathematically positive, with the other direction becoming mathematically negative.
      • 5.1.A.1.iii If the rotation of a system about an axis may be well described using the motion of the system's center of mass, the system may be treated as a single object. For example, the rotation of Earth about its axis may be considered negligible when considering the revolution of Earth about the center of mass of the Earth–Sun system.
    • 5.1.A.2 Angular velocity is the rate at which angular position changes with respect to time.
      • Equation: $\omega = \dfrac{d\theta}{dt}$
    • 5.1.A.3 Angular acceleration is the rate at which angular velocity changes with respect to time.
      • Equation: $\alpha = \dfrac{d\omega}{dt}$
    • 5.1.A.4 Angular displacement, angular velocity, and angular acceleration around one axis are analogous to linear displacement, velocity, and acceleration in one dimension and demonstrate the same mathematical relationships.
      • 5.1.A.4.i For constant angular acceleration, the mathematical relationships between angular displacement, angular velocity, and angular acceleration can be described with the following equations:
        • $\omega = \omega_0 + \alpha t$
        • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
        • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
      • 5.1.A.4.ii Graphs of angular displacement, angular velocity, and angular acceleration as functions of time can be used to find the relationships between those quantities.

    Boundary statement: AP Physics C: Mechanics expects students to be able to mathematically manipulate the magnitudes of angular displacement, angular velocity, and angular acceleration using vector conventions. However, the directions of said vectors will not be assessed on the exam.

    Descriptions of the directions of rotational kinematics quantities for a point or rigid body are limited to clockwise and counterclockwise with respect to a given axis of rotation.

    Français

    Objectif d'apprentissage 5.1.A : Décrire la rotation d'un système par rapport au temps en utilisant le déplacement angulaire, la vitesse angulaire et l'accélération angulaire.

    • 5.1.A.1 Le déplacement angulaire est la mesure de l'angle, en radians, par lequel un point d'un système rigide tourne autour d'un axe spécifié.
      • Équation : $\Delta\theta = \theta - \theta_0$
      • 5.1.A.1.i Un système rigide est un système qui conserve sa forme, mais dans lequel différents points se déplacent dans des directions différentes lors de la rotation. Un système rigide ne peut pas être modélisé comme un objet ponctuel.
      • 5.1.A.1.ii Un sens de déplacement angulaire par rapport à un axe de rotation — horaire ou antihoraire — est généralement indiqué comme mathématiquement positif, tandis que l'autre sens devient mathématiquement négatif.
      • 5.1.A.1.iii Si la rotation d'un système autour d'un axe peut être bien décrite en utilisant le mouvement du centre de masse du système, celui-ci peut être traité comme un objet unique. Par exemple, la rotation de la Terre autour de son axe peut être considérée comme négligeable lorsqu'on étudie la révolution de la Terre autour du centre de masse du système Terre-Soleil.
    • 5.1.A.2 La vitesse angulaire est le taux de changement de la position angulaire par rapport au temps.
      • Équation : $\omega = \dfrac{d\theta}{dt}$
    • 5.1.A.3 L'accélération angulaire est le taux de changement de la vitesse angulaire par rapport au temps.
      • Équation : $\alpha = \dfrac{d\omega}{dt}$
    • 5.1.A.4 Le déplacement angulaire, la vitesse angulaire et l'accélération angulaire autour d'un axe sont analogues au déplacement linéaire, à la vitesse et à l'accélération en une dimension et démontrent les mêmes relations mathématiques.
      • 5.1.A.4.i Pour une accélération angulaire constante, les relations mathématiques entre le déplacement angulaire, la vitesse angulaire et l'accélération angulaire peuvent être décrites par les équations suivantes :
        • $\omega = \omega_0 + \alpha t$
        • $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
        • $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
      • 5.1.A.4.ii Des graphiques du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en fonction du temps peuvent être utilisés pour trouver les relations entre ces grandeurs.

    Énoncé de limite : AP Physics C: Mécanique attend des étudiants qu'ils soient capables de manipuler mathématiquement les grandeurs du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en utilisant les conventions vectorielles. Cependant, les directions de ces vecteurs ne seront pas évaluées à l'examen.

    Les descriptions des directions des quantités de cinématique rotative pour un point ou un corps rigide sont limitées au sens horaire et au sens antihoraire par rapport à un axe de rotation donné.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Rotation mirrors linear motion with angular quantities, defined as derivatives:

    $$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

    Here $\theta$ is angular displacement 角位移 in radians 弧度, $\omega$ the angular velocity 角速度, and $\alpha$ the angular acceleration 角加速度. (AP works with their magnitudes and signs; the 3D vector directions are not assessed.) For constant $\alpha$, the kinematic equations are the linear ones re-lettered:

    $$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$

    Worked example. A fan blade slows from $30\ \text{rad/s}$ to rest with $\alpha=-6.0\ \text{rad/s}^2$: it takes $t=5.0\ \text{s}$ and turns through $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – about $12$ revolutions.

    Français

    La rotation imite le mouvement linéaire avec des grandeurs angulaires, définies comme des dérivées :

    $$\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}=\frac{d^2\theta}{dt^2}.$$

    Ici $\theta$ est le déplacement angulaire 角位移 en radians 弧度, $\omega$ la vitesse angulaire 角速度, et $\alpha$ l'accélération angulaire 角加速度. (AP travaille avec leurs amplitudes et signes ; les directions vectorielles 3D ne sont pas évaluées.) Pour une $\alpha$ constante, les équations cinématiques sont les mêmes que celles du mouvement linéaire avec des lettres changées :

    $$\omega=\omega_0+\alpha t,\qquad \Delta\theta=\omega_0t+\tfrac12\alpha t^2,\qquad \omega^2=\omega_0^2+2\alpha\,\Delta\theta.$$
    Un radian est l'angle dont la longueur d'arc est égale au rayon
    Un radian est l'angle dont la longueur d'arc est égale au rayon

    Exemple résolu. Une pale de ventilateur ralentit de $30\ \text{rad/s}$ jusqu'à l'arrêt avec $\alpha=-6.0\ \text{rad/s}^2$ : cela prend $t=5.0\ \text{s}$ et tourne de $\Delta\theta=\dfrac{0-30^2}{2(-6.0)}=75\ \text{rad}$ – environ $12$ tours.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
    radians/ˈreɪdɪənz/ 弧度 hú dù
    angular velocity/ˈæŋɡjʊlə vəˈlɒsɪti/ 角速度 jiǎo sù dù
    angular acceleration/ˈæŋɡjʊlə əkˌseləˈreɪʃn/ 角加速度 jiǎo jiā sù dù
    tangential acceleration/tænˈdʒenʃl əkˌseləˈreɪʃn/ 切向加速度 qiè xiàng jiā sù dù
    centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
    Torque/tɔːk/ 力矩 lì jǔ
    vector product/ˈvektə ˈprɒdʌkt/ 矢量积 shǐ liàng jī
    moment arm/ˈməʊmənt ɑːm/ 力臂 lì bì
    right-hand rule/raɪt hænd ruːl/ 右手定则 yòu shǒu dìng zé
    Rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
    linear density/ˈlɪnɪə ˈdensɪti/ 线密度 xiàn mì dù
    parallel-axis theorem/ˈpærəlel ˈæksɪs ˈθɪərəm/ 平行轴定理 píng xíng zhóu dìng lǐ
    rotational equilibrium/rəʊˈteɪʃənl ˌiːkwɪˈlɪbrɪəm/ 转动平衡 zhuǎn dòng píng héng
    static equilibrium/ˈstætɪk ˌiːkwɪˈlɪbrɪəm/ 静平衡 jìng píng héng
    5.2

    Connecting Linear and Rotational Motion · ⁨Relier le mouvement linéaire et rotatif⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.2.A: Describe the linear motion of a point on a rotating rigid system that corresponds to the rotational motion of that point, and vice versa.

    • 5.2.A.1 For a point at a distance $r$ from a fixed axis of rotation, the linear distance $s$ traveled by the point as the system rotates through an angle $\Delta\theta$ is given by the equation $\Delta s = r\Delta\theta$.
    • 5.2.A.2 Derived relationships of linear velocity and of the tangential component of acceleration to their respective angular quantities are given by the following equations:
      • $s = r\theta$
      • $v = r\omega$
      • $a_T = r\alpha$
    • 5.2.A.3 For a rigid system, all points within that system have the same angular velocity and angular acceleration.

    Boundary statement: AP Physics C: Mechanics expects students to be able to mathematically manipulate the magnitudes of angular displacement, angular velocity, and angular acceleration using vector conventions. However, the directions of the vectors will not be assessed on the exam.

    Descriptions of the directions of rotational kinematics quantities for a point or rigid body are limited to clockwise and counterclockwise with respect to a given axis of rotation.

    Français

    Objectif d'apprentissage 5.2.A : Décrire le mouvement linéaire d'un point sur un système rigide en rotation correspondant au mouvement rotatif de ce point, et vice versa.

    • 5.2.A.1 Pour un point situé à une distance $r$ d'un axe de rotation fixe, la distance linéaire $s$ parcourue par ce point lorsque le système tourne d'un angle $\Delta\theta$ est donnée par l'équation $\Delta s = r\Delta\theta$.
    • 5.2.A.2 Les relations dérivées reliant la vitesse linéaire et la composante tangentielle de l'accélération à leurs quantités angulaires respectives sont données par les équations suivantes :
      • $s = r\theta$
      • $v = r\omega$
      • $a_T = r\alpha$
    • 5.2.A.3 Pour un système rigide, tous les points situés à l'intérieur de ce système ont la même vitesse angulaire et la même accélération angulaire.

    Énoncé de limite : AP Physics C: Mécanique s'attend à ce que les étudiants sachent manipuler mathématiquement les grandeurs du déplacement angulaire, de la vitesse angulaire et de l'accélération angulaire en utilisant des conventions vectorielles. Cependant, les directions des vecteurs ne seront pas évaluées à l'examen.

    Les descriptions des directions des quantités de cinématique rotative pour un point ou un corps rigide sont limitées au sens horaire et au sens antihoraire par rapport à un axe de rotation donné.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A point at radius $r$ from the axis moves along its arc with

    $$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

    so points farther out move faster. A rotating point generally has two acceleration components at once: the tangential acceleration 切向加速度 $a_t=r\alpha$ (speeding up along the arc) and the centripetal acceleration 向心加速度 $a_c=\dfrac{v^2}{r}=r\omega^2$ (turning, towards the axis). They are perpendicular, so $a=\sqrt{a_t^2+a_c^2}$.

    Français

    Un point à un rayon de $r$ de l'axe se déplace le long de son arc avec

    $$s=r\theta,\qquad v=r\omega,\qquad a_t=r\alpha,$$

    ainsi les points plus éloignés se déplacent plus vite. Un point en rotation possède généralement deux composantes d'accélération simultanément : l'accélération tangentielle 切向加速度 $a_t=r\alpha$ (augmentation de la vitesse le long de l'arc) et l'accélération centripète 向心加速度 $a_c=\dfrac{v^2}{r}=r\omega^2$ (virage, vers l'axe). Elles sont perpendiculaires, donc $a=\sqrt{a_t^2+a_c^2}$.

    Alors que le rayon tourne d'un angle, un point se déplace le long d'une arc à la vitesse v
    Lorsque le rayon tourne d'un angle, un point se déplace le long d'un arc à la vitesse v
    5.3

    Torque · ⁨Couple⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.3.A: Identify the torques exerted on a rigid system.

    • 5.3.A.1 Torque results only from the force component perpendicular to the position vector from the axis of rotation to the point of application of the force.
    • 5.3.A.2 The lever arm is the perpendicular distance from the axis of rotation to the line of action of the exerted force.

    Learning Objective 5.3.B: Describe the torques exerted on a rigid system.

    • 5.3.B.1 Torques can be described using force diagrams.
      • 5.3.B.1.i Force diagrams are similar to free-body diagrams and are used to analyze the torques exerted on a rigid system.
      • 5.3.B.1.ii Similar to free-body diagrams, force diagrams represent the relative magnitude and direction of the forces exerted on a rigid system. Force diagrams also depict the location at which those forces are exerted relative to the axis of rotation.
    • 5.3.B.2 The torque exerted on a rigid system about a chosen pivot point by a given force is described by $\vec{\tau} = \vec{r} \times \vec{F}$.
      • 5.3.B.2.i The cross-product between two vectors, $\vec{A}$ and $\vec{B}$, results in a vector quantity of magnitude $\vec{A} \times \vec{B} = AB\sin\theta$.
      • 5.3.B.2.ii The direction of the vector resulting from the cross-product of vectors $\vec{A}$ and $\vec{B}$ is perpendicular to both vectors $\vec{A}$ and $\vec{B}$ and therefore is normal to the plane defined by vectors $\vec{A}$ and $\vec{B}$.
      • 5.3.B.2.iii The direction of the vector resulting from the cross-product of vectors $\vec{A}$ and $\vec{B}$ can be qualitatively determined by applying the appropriate right-hand rule.
    Français

    Objectif d'apprentissage 5.3.A : Identifier les couples exercés sur un système rigide.

    • 5.3.A.1 Le couple résulte uniquement de la composante de la force perpendiculaire au vecteur position allant de l'axe de rotation au point d'application de la force.
    • 5.3.A.2 Le bras de levier est la distance perpendiculaire entre l'axe de rotation et la ligne d'action de la force exercée.

    Objectif d'apprentissage 5.3.B : Décrire les couples exercés sur un système rigide.

    • 5.3.B.1 Les couples peuvent être décrits à l'aide de diagrammes de forces.
      • 5.3.B.1.i Les diagrammes de forces sont similaires aux diagrammes de corps libre et servent à analyser les couples exercés sur un système rigide.
      • 5.3.B.1.ii Similaires aux diagrammes de corps libre, les diagrammes de forces représentent l'amplitude relative et la direction des forces exercées sur un système rigide. Ils indiquent également l'emplacement où ces forces sont appliquées par rapport à l'axe de rotation.
    • 5.3.B.2 Le couple exercé sur un système rigide par rapport à un point d'appui choisi par une force donnée est décrit par $\vec{\tau} = \vec{r} \times \vec{F}$.
      • 5.3.B.2.i Le produit vectoriel entre deux vecteurs, $\vec{A}$ et $\vec{B}$, donne un vecteur dont la grandeur est $\vec{A} \times \vec{B} = AB\sin\theta$.
      • 5.3.B.2.ii La direction du vecteur résultant du produit vectoriel des vecteurs $\vec{A}$ et $\vec{B}$ est perpendiculaire aux deux vecteurs $\vec{A}$ et $\vec{B}$, et est donc normale au plan défini par les vecteurs $\vec{A}$ et $\vec{B}$.
      • 5.3.B.2.iii La direction du vecteur résultant du produit vectoriel des vecteurs $\vec{A}$ et $\vec{B}$ peut être déterminée qualitativement en appliquant la règle de la main droite appropriée.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    The principle of moments (torque)

    Torque 力矩 is the turning effect of a force – the rotational cause, as force is the translational cause. It is a vector product 矢量积:

    $$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

    where $r_\perp$, the moment arm 力臂, is the perpendicular distance from the axis to the force's line of action. More force, applied farther from the axis, more perpendicular: more torque. A force pointing straight at (or away from) the axis has zero torque. In a plane, give counterclockwise and clockwise torques opposite signs and add.

    As a vector product, $\vec\tau=\vec r\times\vec F$ points perpendicular to the plane of $\vec r$ and $\vec F$, with its direction fixed by the right-hand rule 右手定则: curl your right fingers from $\vec r$ toward $\vec F$ and your thumb points along $\vec\tau$ – out of the page for a counterclockwise turn, into it for a clockwise one. The same rule gives the direction of angular momentum $\vec L=\vec r\times\vec p$.

    Français
    Le principe des moments (couple)

    Le couple 力矩 est l'effet de rotation d'une force – la cause de la rotation, tout comme la force est la cause du mouvement de translation. C'est un produit vectoriel 矢量积 :

    $$\vec{\tau}=\vec{r}\times\vec{F},\qquad \tau=rF\sin\theta=F\,r_\perp,$$

    où $r_\perp$, le bras de levier 力臂, est la distance perpendiculaire entre l'axe et la ligne d'action de la force. Plus de force appliquée loin de l'axe, avec une orientation perpendiculaire : plus grand est le couple. Une force dirigée directement vers (ou depuis) l'axe a un couple nul. Dans un plan, attribuez des signes opposés aux couples antihoraire et horaire et additionnez-les.

    En tant que produit vectoriel, $\vec\tau=\vec r\times\vec F$ est perpendiculaire au plan de $\vec r$ et $\vec F$, sa direction étant fixée par la règle de la main droite 右手定则 : enroulez vos doigts droits de $\vec r$ vers $\vec F$ et votre pouce pointe selon $\vec\tau$ – hors de la page pour une rotation dans le sens inverse des aiguilles d'une montre, dedans pour une rotation dans le sens des aiguilles d'une montre. La même règle donne la direction du moment cinétique $\vec L=\vec r\times\vec p$.

    Le couple d'une force dépend de la distance perpendiculaire à l'axe
    Le couple d'une force dépend de la distance perpendiculaire à l'axe
    Une transmission d'engrenages : les couples et les inerties de rotation s'accouplent via le rapport de réduction
    Une transmission d'engrenages : les couples et les inerties de rotation s'accouplent via le rapport de réduction
    Explore · ⁨Explorer⁩

    Équilibrer les couples sur une poutre

    Le couple est le produit de la force par la distance perpendiculaire, $\tau=Fd$. La poutre est en équilibre rotationnel lorsque les couples de chaque côté sont égaux.

    Watch lesson · ⁨Regarder la leçon⁩
    5.4

    Rotational Inertia · ⁨Inertie rotative⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.4.A: Describe the rotational inertia of a rigid system relative to a given axis of rotation.

    • 5.4.A.1 Rotational inertia measures a rigid system's resistance to changes in rotation and is related to the mass of the system and the distribution of that mass relative to the axis of rotation.
    • 5.4.A.2 The rotational inertia of an object rotating a perpendicular distance $r$ from an axis is described by the equation $I = mr^2$.
    • 5.4.A.3 The total rotational inertia of a collection of objects about an axis is the sum of the rotational inertias of each object about that axis.
      • Equation: $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
    • 5.4.A.4 For a solid that can be considered as a collection of differential masses, $dm$, the solid's rotational inertia can be calculated using the equation $I = \int r^2\, dm$, where $r$ is the perpendicular distance from $dm$ to the axis of rotation.

    Learning Objective 5.4.B: Describe the rotational inertia of a rigid system rotating about an axis that does not pass through the system's center of mass.

    • 5.4.B.1 A rigid system's rotational inertia in a given plane is at a minimum when the rotational axis passes through the system's center of mass.
    • 5.4.B.2 The parallel axis theorem uses the following equation to relate the rotational inertia of a rigid system about any axis that is parallel to an axis through its center of mass:
      • Equation: $I' = I_{\text{cm}} + Md^2$

    Boundary statement: AP Physics C: Mechanics only expects students to use calculus in the derivations of the rotational inertia of thin rods of uniform or nonuniform density about an arbitrary axis perpendicular to the rod, as well as derivations of the rotational inertia of a thin cylindrical shell, disk, or rigid bodies that can be considered to be made up of coaxial rings or shells about an axis that passes through their centers (e.g., annular rings).

    Students should have a qualitative understanding of the factors that affect rotational inertia; for example, how rotational inertia is greater when mass is farther from the axis of rotation, which is why a hoop has more rotational inertia than a solid puck of the same mass and radius.

    Français

    Objectif d'apprentissage 5.4.A : Décrire l'inertie de rotation d'un système rigide par rapport à un axe de rotation donné.

    • 5.4.A.1 L'inertie de rotation mesure la résistance d'un système rigide aux changements de rotation et est liée à la masse du système et à la répartition de cette masse par rapport à l'axe de rotation.
    • 5.4.A.2 L'inertie rotative d'un objet tournant à une distance perpendiculaire $r$ d'un axe est décrite par l'équation $I = mr^2$.
    • 5.4.A.3 L'inertie rotative totale d'un ensemble d'objets par rapport à un axe est la somme des inerties rotatives de chaque objet par rapport à cet axe.
      • Équation : $I_{\text{tot}} = \sum I_i = \sum m_i r_i^2$
    • 5.4.A.4 Pour un solide qui peut être considéré comme un ensemble de masses différentielles, $dm$, l'inertie rotative du solide peut être calculée à l'aide de l'équation $I = \int r^2\, dm$, où $r$ est la distance perpendiculaire de $dm$ à l'axe de rotation.

    Objectif d'apprentissage 5.4.B : Décrire l'inertie de rotation d'un système rigide tournant autour d'un axe qui ne passe pas par le centre de masse du système.

    • 5.4.B.1 L'inertie de rotation d'un système rigide dans un plan donné est minimale lorsque l'axe de rotation passe par le centre de masse du système.
    • 5.4.B.2 Le théorème des axes parallèles utilise l'équation suivante pour relier l'inertie de rotation d'un système rigide autour de n'importe quel axe parallèle à un axe passant par son centre de masse :
      • Équation : $I' = I_{\text{cm}} + Md^2$

    Énoncé de limite : AP Physics C: Mécanique s'attend uniquement à ce que les étudiants utilisent le calcul dans les dérivations de l'inertie rotative de tiges minces de densité uniforme ou non uniforme par rapport à un axe arbitraire perpendiculaire à la tige, ainsi que les dérivations de l'inertie rotative d'une coque cylindrique mince, d'un disque ou de solides rigides qui peuvent être considérés comme composés d'anneaux coaxiaux ou de coques par rapport à un axe passant par leur centre (par ex., anneaux annulaires).

    Les étudiants doivent avoir une compréhension qualitative des facteurs affectant l'inertie rotative ; par exemple, comment l'inertie rotative est plus grande lorsque la masse est plus éloignée de l'axe de rotation, c'est pourquoi une bague a plus d'inertie rotative qu'un plateau plein de même masse et de même rayon.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Rotational inertia 转动惯量 $I$ measures resistance to angular acceleration – the rotational analog of mass, but it depends on where the mass sits. For point masses, $I=\sum m_ir_i^2$; for a continuous body,

    $$I=\int r^2\,dm.$$

    Mass far from the axis dominates, because of the $r^2$.

    Worked example (rod). A uniform rod (mass $M$, length $L$) about its centre: with linear density 线密度 $\lambda=M/L$, $dm=\lambda\,dx$, so $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. AP also expects nonuniform rods: if $\lambda(x)=cx$ on $[0,L]$, first find $M=\int_0^L cx\,dx=\tfrac12cL^2$, then $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ about the light end.

    Worked example (disk from rings). A solid disk is a nest of rings: a ring at radius $r$ of width $dr$ has $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, so

    $$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

    The same coaxial-shell method handles cylindrical shells and annular rings.

    The parallel-axis theorem 平行轴定理 shifts any known $I$ to a parallel axis a distance $d$ away:

    $$I'=I_{\text{cm}}+Md^2.$$

    For the rod about one end: $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

    Français

    L'inertie de rotation 转动惯量 $I$ mesure la résistance à l'accélération angulaire – l'équivalent rotatif de la masse, mais elle dépend de l'emplacement de la masse. Pour des masses ponctuelles, $I=\sum m_ir_i^2$ ; pour un corps continu,

    $$I=\int r^2\,dm.$$

    la masse éloignée de l'axe domine, en raison du $r^2$.

    Exemple résolu (tige). Une tige uniforme (masse $M$, longueur $L$) autour de son centre : avec une densité linéique 线密度 $\lambda=M/L$, $dm=\lambda\,dx$, donc $I=\displaystyle\int_{-L/2}^{L/2}x^2\,\frac{M}{L}\,dx=\frac{1}{12}ML^2$. L'AP attend aussi des tiges non uniformes : si $\lambda(x)=cx$ sur $[0,L]$, trouvez d'abord $M=\int_0^L cx\,dx=\tfrac12cL^2$, puis $I=\int_0^L x^2(cx)\,dx=\tfrac14cL^4=\tfrac12ML^2$ autour de l'extrémité légère.

    Exemple résolu (disque à partir d'anneaux). Un disque plein est une pile d'anneaux : un anneau à un rayon $r$ d'épaisseur $dr$ a une inertie $dm=\dfrac{M}{\pi R^2}\,2\pi r\,dr$, donc

    $$I=\int_0^R r^2\,dm=\frac{2M}{R^2}\int_0^R r^3\,dr=\tfrac12MR^2.$$

    La même méthode de coquille coaxiale s'applique aux coques cylindriques et aux anneaux creux.

    Le théorème des axes parallèles 平行轴定理 déplace n'importe quelle inertie connue $I$ vers un axe parallèle situé à une distance $d$ :

    $$I'=I_{\text{cm}}+Md^2.$$

    Pour la tige autour d'une extrémité : $I=\tfrac1{12}ML^2+M\big(\tfrac{L}{2}\big)^2=\tfrac13ML^2$.

    5.5

    Rotational Equilibrium · ⁨Équilibre rotatif⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.5.A: Describe the conditions under which a system's angular velocity remains constant.

    • 5.5.A.1 A system may exhibit rotational equilibrium (constant angular velocity) without being in translational equilibrium, and vice versa.
      • 5.5.A.1.i Free-body and force diagrams describe the nature of the forces and torques exerted on an object or rigid system.
      • 5.5.A.1.ii Rotational equilibrium is a configuration of torques such that the net torque exerted on the system is zero.
        • Equation: $\sum \tau_i = 0$
      • 5.5.A.1.iii The rotational analog of Newton's first law is that a system will have a constant angular velocity only if the net torque exerted on the system is zero.
    • 5.5.A.2 A rotational corollary to Newton's second law states that if the torques exerted on a rigid system are not balanced, the system's angular velocity must be changing.

    Boundary statement: AP Physics C: Mechanics does not expect students to simultaneously analyze rotation in multiple planes.

    Français

    Objectif d'apprentissage 5.5.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système reste constante.

    • 5.5.A.1 Un système peut présenter un équilibre de rotation (vitesse angulaire constante) sans être en équilibre de translation, et vice versa.
      • 5.5.A.1.i Les diagrammes de corps libre et de forces décrivent la nature des forces et des couples exercés sur un objet ou un système rigide.
      • 5.5.A.1.ii L'équilibre de rotation est une configuration de couples telle que le couple net exercé sur le système est nul.
        • Équation: $\sum \tau_i = 0$
      • 5.5.A.1.iii L'analogue de rotation de la première loi de Newton stipule qu'un système aura une vitesse angulaire constante uniquement si le couple net exercé sur le système est nul.
    • 5.5.A.2 Un corollaire de rotation de la deuxième loi de Newton stipule que si les couples exercés sur un système rigide ne sont pas équilibrés, la vitesse angulaire du système doit changer.

    Énoncé de limite : AP Physics C: Mécanique ne s'attend pas à ce que les étudiants analysent simultanément la rotation dans plusieurs plans.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Newton's first law has a rotational form: with zero net torque, angular velocity is constant – an object in rotational equilibrium 转动平衡 either does not rotate or rotates steadily. Full static equilibrium 静平衡 needs both $\sum F=0$ and $\sum\tau=0$ (about any axis). The standard move for beams and ladders: put the axis at the point where an unknown force acts, so that force drops out of the torque equation.

    Worked example. A uniform $20\ \text{kg}$ beam, $4.0\ \text{m}$ long, is pivoted at its left end and held horizontal by a vertical rope at its right end. A $40\ \text{kg}$ child sits $1.0\ \text{m}$ from the pivot. Torques about the pivot: $T(4.0)=20g(2.0)+40g(1.0)$, so $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Then vertical force balance gives the pivot's upward push: $F_p=(60)(9.8)-196=392\ \text{N}$. Choosing the pivot as the axis removed $F_p$ from the torque equation entirely.

    Français

    La première loi de Newton a une forme rotative : avec un couple net nul, la vitesse angulaire est constante – un objet en équilibre rotatif 转动平衡 ne tourne pas ou tourne régulièrement. Un équilibre statique complet 静平衡 nécessite à la fois $\sum F=0$ et $\sum\tau=0$ (autour de n'importe quel axe). La technique standard pour les poutres et les échelles : placer l'axe au point où une force inconnue agit, afin que cette force disparaisse de l'équation du couple.

    À l'équilibre, les couples horaire et antihoraire autour de l'axe sont égaux
    À l'équilibre, les couples horaire et antihoraire autour de l'axe sont égaux

    Exemple résolu. Une poutre uniforme $20\ \text{kg}$, longue de $4.0\ \text{m}$, est pivotée à son extrémité gauche et maintenue horizontale par une corde verticale à son extrémité droite. Un enfant de $40\ \text{kg}$ est assis à $1.0\ \text{m}$ du pivot. Couples autour du pivot : $T(4.0)=20g(2.0)+40g(1.0)$, donc $T=\dfrac{392+392}{4.0}=196\ \text{N}$. Ensuite, l'équilibre vertical des forces donne la poussée vers le haut du pivot : $F_p=(60)(9.8)-196=392\ \text{N}$. Choisir le pivot comme axe a entièrement éliminé $F_p$ de l'équation du couple.

    Un pont-bascule : équilibre rotatif lorsque les couples horaire et antihoraire s'annulent
    Un pont-bascule : équilibre rotatif lorsque les couples horaire et antihoraire s'annulent
    Explore · ⁨Explorer⁩

    Trouver le point d'équilibre

    Pour l'équilibre rotationnel, le couple total horaire est égal au couple total antihoraire. Déplacez les forces et les distances jusqu'à ce que la poutre soit équilibrée.

    5.6

    Newton's Second Law in Rotational Form · ⁨Deuxième loi de Newton sous forme rotative⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 5.6.A: Describe the conditions under which a system's angular velocity changes.

    • 5.6.A.1 Angular velocity changes when the net torque exerted on the object or system is not equal to zero.
    • 5.6.A.2 The rate at which the angular velocity of a rigid system changes is directly proportional to the net torque exerted on the rigid system and is in the same direction. The angular acceleration of the rigid system is inversely proportional to the rotational inertia of the rigid system.
      • Equation: $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
    • 5.6.A.3 To fully describe a rotating rigid system, linear and rotational analyses may need to be performed independently.
    Français

    Objectif d'apprentissage 5.6.A : Décrire les conditions selon lesquelles la vitesse angulaire d'un système change.

    • 5.6.A.1 La vitesse angulaire change lorsque le couple net exercé sur l'objet ou le système n'est pas égal à zéro.
    • 5.6.A.2 Le taux auquel la vitesse angulaire d'un système rigide change est directement proportionnel au couple net exercé sur le système rigide et se trouve dans la même direction. L'accélération angulaire du système rigide est inversement proportionnelle à l'inertie de rotation du système rigide.
      • Équation : $\alpha_{\text{sys}} = \dfrac{\Sigma\tau}{I_{\text{sys}}} = \dfrac{\tau_{\text{net}}}{I_{\text{sys}}}$
    • 5.6.A.3 Pour décrire complètement un système rigide en rotation, des analyses linéaires et rotatives peuvent devoir être effectuées indépendamment.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A net torque produces angular acceleration in proportion to the rotational inertia:

    $$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

    Solve rotational dynamics exactly like translational dynamics, with $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ – free-body diagram, equations, solve.

    Worked example (massive pulley). Masses $m_1=4.0\ \text{kg}$ and $m_2=2.0\ \text{kg}$ hang from a rope over a pulley 滑轮 of rotational inertia $I=0.50\ \text{kg}\cdot\text{m}^2$ and radius $R=0.20\ \text{m}$. Three Newton's-law equations, one per body:

    $$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

    Adding them (with $I/R^2=12.5\ \text{kg}$): $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Then $T_1=m_1(g-a)=35\ \text{N}$ and $T_2=m_2(g+a)=22\ \text{N}$. The tensions must differ – otherwise nothing would spin the pulley. (If a problem says the pulley is light, then $I\approx0$ and the tensions become equal again.)

    Exam skill. Rotational FRQs score the setup: separate free-body diagrams for each mass and the pulley, the string constraint $a=R\alpha$ stated, and the sign convention consistent. The single most common error is assuming one tension throughout a rope that passes over a massive pulley.

    Français

    Un couple net produit une accélération angulaire proportionnelle à l'inertie de rotation :

    $$\alpha=\frac{\sum\tau}{I}\qquad\Big(\text{more generally }\sum\vec{\tau}=\frac{d\vec{L}}{dt}\Big).$$

    Résolvez la dynamique rotative exactement comme la dynamique de translation, avec $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$ – diagramme de corps libre, équations, résolution.

    Une poulie massive : les deux tensions diffèrent car la poulie a besoin d'un couple net
    Une poulie massive : les deux tensions diffèrent car la poulie a besoin d'un couple net

    Exemple résolu (poulie massive). Les masses $m_1=4.0\ \text{kg}$ et $m_2=2.0\ \text{kg}$ pendent d'une corde passant sur une poulie 滑轮 d'inertie de rotation $I=0.50\ \text{kg}\cdot\text{m}^2$ et de rayon $R=0.20\ \text{m}$. Trois équations de la loi de Newton, une par corps :

    $$m_1g-T_1=m_1a,\qquad T_2-m_2g=m_2a,\qquad (T_1-T_2)R=I\alpha=\frac{Ia}{R}.$$

    En les additionnant (avec $I/R^2=12.5\ \text{kg}$) : $a=\dfrac{(m_1-m_2)g}{m_1+m_2+I/R^2}=\dfrac{19.6}{18.5}=1.1\ \text{m/s}^2$. Ensuite $T_1=m_1(g-a)=35\ \text{N}$ et $T_2=m_2(g+a)=22\ \text{N}$. Les tensions doivent être différentes – sinon rien ne ferait tourner la poulie. (Si un problème dit que la poulie est légère, alors $I\approx0$ et les tensions redeviennent égales.)

    Compétence d'examen. Les questions FRQ en rotation notent la configuration : séparez les diagrammes de corps libre pour chaque masse et la poulie, l'énoncé de la contrainte de la corde $a=R\alpha$, et la convention de signe cohérente. L'erreur la plus fréquente consiste à supposer une tension unique dans une corde passant sur une poulie massive.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    pulley/ˈpʊli/ 滑轮 huá lún
    5.6

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Use the rotational analogues: $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, with the constant-$\alpha$ equations mirroring linear kinematics.
    • Convert between linear and angular with $v=r\omega$ and $a_t=r\alpha$ (plus centripetal $a_c=\tfrac{v^2}{r}=\omega^2 r$).
    • Keep radians throughout and fix a positive sense of rotation.
    • Relate torque to angular acceleration through $\tau=I\alpha$.
    • Draw the rotation axis — the moment arm is the perpendicular distance to it.
    Français
    • Utilisez les analogues rotatifs : $\theta,\omega=\tfrac{d\theta}{dt},\alpha=\tfrac{d\omega}{dt}$, avec les équations à constant-$\alpha$ qui miment la cinématique linéaire.
    • Convertissez entre linéaire et angulaire avec $v=r\omega$ et $a_t=r\alpha$ (plus la centripète $a_c=\tfrac{v^2}{r}=\omega^2 r$).
    • Gardez les radians tout au long et fixez un sens positif de rotation.
    • Reliez le couple à l'accélération angulaire via $\tau=I\alpha$.
    • Dessinez l'axe de rotation – le bras de levier est la distance perpendiculaire à celui-ci.
  • 6

    Énergie et moment cinétique des systèmes en rotation

    Watch lesson · ⁨Regarder la leçon⁩
    6.1

    Rotational Kinetic Energy · ⁨Énergie cinétique rotative⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.1.A: Describe the rotational kinetic energy of a rigid system in terms of the rotational inertia and angular velocity of that rigid system.

    • 6.1.A.1 The rotational kinetic energy of an object or rigid system is related to the rotational inertia and angular velocity of the rigid system and is given by the equation $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$.
      • Equation: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
      • 6.1.A.1.i The rotational inertia of an object about a fixed axis can be used to show that the rotational kinetic energy of that object is equivalent to its translational kinetic energy, which is its total kinetic energy.
      • 6.1.A.1.ii The total kinetic energy of a rigid system is the sum of its rotational kinetic energy due to its rotation about its center of mass and the translational kinetic energy due to the linear motion of its center of mass.
    • 6.1.A.2 A rigid system can have rotational kinetic energy while its center of mass is at rest due to the individual points within the rigid system having linear speed and, therefore, kinetic energy.
    • 6.1.A.3 Rotational kinetic energy is a scalar quantity.
    Français

    Objectif d'apprentissage 6.1.A : Décrire l'énergie cinétique de rotation d'un système rigide en termes de son inertie de rotation et de sa vitesse angulaire.

    • 6.1.A.1 L'énergie cinétique de rotation d'un objet ou d'un système rigide est liée à l'inertie de rotation et à la vitesse angulaire du système rigide et est donnée par l'équation $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$.
      • Équation : $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
      • 6.1.A.1.i L'inertie de rotation d'un objet autour d'un axe fixe peut être utilisée pour montrer que l'énergie cinétique de rotation de cet objet est équivalente à son énergie cinétique de translation, qui est son énergie cinétique totale.
      • 6.1.A.1.ii L'énergie cinétique totale d'un système rigide est la somme de son énergie cinétique de rotation due à sa rotation autour de son centre de masse et de son énergie cinétique de translation due au mouvement linéaire de son centre de masse.
    • 6.1.A.2 Un système rigide peut avoir de l'énergie cinétique de rotation alors que son centre de masse est au repos, en raison des points individuels à l'intérieur du système rigide ayant une vitesse linéaire et donc de l'énergie cinétique.
    • 6.1.A.3 L'énergie cinétique de rotation est une grandeur scalaire.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A spinning body has rotational kinetic energy 转动动能

    $$K_{\text{rot}}=\tfrac12 I\omega^2,$$

    the rotational twin of $\tfrac12mv^2$, with the rotational inertia 转动惯量 $I$ playing the role of mass. A body that both moves and spins carries both terms:

    $$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

    Worked example. A uniform cylinder ($I=\tfrac12mr^2$) rolls at speed $v$. Its kinetic energy is $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – one third of it is rotational. The same ball of energy bookkeeping decides every rolling problem.

    Français

    Un corps en rotation possède une énergie cinétique de rotation 转动动能

    $$K_{\text{rot}}=\tfrac12 I\omega^2,$$

    le jumeau rotatif de $\tfrac12mv^2$, avec l'inertie de rotation 转动惯量 $I$ jouant le rôle de la masse. Un corps qui bouge et tourne porte les deux termes :

    $$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

    Exemple résolu. Un cylindre uniforme ($I=\tfrac12mr^2$) roule à une vitesse $v$. Son énergie cinétique est $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – un tiers est de nature rotative. Le même bilan énergétique dicte chaque problème de roulement.

    6.2

    Torque and Work · ⁨Couple et travail⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.2.A: Describe the work done on a rigid system by a given torque or collection of torques.

    • 6.2.A.1 A torque can transfer energy into or out of an object or rigid system if the torque is exerted over an angular displacement.
    • 6.2.A.2 The amount of work done on a rigid system by a torque is related to the magnitude of that torque and the angular displacement through which the rigid system rotates during the interval in which that torque is exerted.
      • Equation: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
    • 6.2.A.3 Work done on a rigid system by a given torque can be found from the area under the curve of a graph of the torque as a function of angular position.
    Français

    Objectif d'apprentissage 6.2.A : Décrire le travail effectué sur un système rigide par un couple donné ou un ensemble de couples.

    • 6.2.A.1 Un couple peut transférer de l'énergie vers ou hors d'un objet ou d'un système rigide si le couple est exercé sur un déplacement angulaire.
    • 6.2.A.2 La quantité de travail effectué sur un système rigide par un couple est liée à la magnitude de ce couple et au déplacement angulaire par lequel le système rigide tourne pendant l'intervalle durant lequel ce couple est exercé.
      • Équation : $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
    • 6.2.A.3 Le travail effectué sur un système rigide par un couple donné peut être trouvé à partir de l'aire sous la courbe d'un graphique du couple en fonction de la position angulaire.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    A torque 力矩 acting through an angular displacement 角位移 does work, and power is torque times angular velocity:

    $$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

    These are the rotational forms of $W=\int F\,dx$ and $P=Fv$ – the whole translational energy toolkit carries over with $F\to\tau$, $x\to\theta$, $v\to\omega$.

    Worked example. A motor applies a constant $8.0\ \text{N}\cdot\text{m}$ torque to a flywheel for $5.0$ full turns: $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, which appears as rotational kinetic energy if friction is negligible.

    Français

    Un couple 力矩 agissant sur un déplacement angulaire 角位移 effectue un travail, et la puissance est le couple multiplié par la vitesse angulaire :

    $$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

    Ce sont les formes rotatives de $W=\int F\,dx$ et $P=Fv$ – toute la boîte à outils énergétique de translation se transmet avec $F\to\tau$, $x\to\theta$, $v\to\omega$.

    Exemple résolu. Un moteur applique un couple constant $8.0\ \text{N}\cdot\text{m}$ à un volant pendant $5.0$ tours complets : $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, qui apparaît sous forme d'énergie cinétique de rotation si les frottements sont négligeables.

    Explore · ⁨Explorer⁩

    Équilibrer les couples sur une poutre

    Le couple est le produit de la force par la distance perpendiculaire, $\tau=Fd$. Des couples égaux de chaque côté maintiennent la poutre en équilibre rotationnel.

    6.3

    Angular Momentum and Angular Impulse · ⁨Quantité de mouvement angulaire et impulsion angulaire⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.3.A: Describe the angular momentum of an object or rigid system.

    • 6.3.A.1 The magnitude of the angular momentum of a rigid system about a specific axis can be described with the equation $L = I\omega$.
      • Equation: $L = I\omega$
    • 6.3.A.2 The angular momentum of an object about a given point is $\vec{L} = \vec{r} \times \vec{p}$.
      • Equation: $\vec{L} = \vec{r} \times \vec{p}$
      • 6.3.A.2.i The selection of the axis about which an object is considered to rotate influences the determination of the angular momentum of that object.
      • 6.3.A.2.ii The measured angular momentum of an object traveling in a straight line depends on the distance between the reference point and the object, the mass of the object, the speed of the object, and the angle between the radial distance and the velocity of the object.

    Learning Objective 6.3.B: Describe the angular impulse delivered to an object or rigid system by a torque.

    • 6.3.B.1 Angular impulse is defined as the product of the torque exerted on an object or rigid system and the time interval during which the torque is exerted.
      • Equation: $\text{angular impulse} = \displaystyle\int \tau \, dt$
    • 6.3.B.2 Angular impulse has the same direction as the torque imparting it.
    • 6.3.B.3 The angular impulse delivered to an object or rigid system by a torque can be found from the area under the curve of a graph of the torque as a function of time.

    Learning Objective 6.3.C: Relate the change in angular momentum of an object or rigid system to the angular impulse given to that object or rigid system.

    • 6.3.C.1 The magnitude of the change in angular momentum can be described by comparing the magnitudes of the final and initial momenta of the object or rigid system.
      • Equation: $\Delta L = L - L_0$
    • 6.3.C.2 A rotational form of the impulse–momentum theorem relates the angular impulse delivered to an object or rigid system and the change in angular momentum of that object or rigid system.
      • 6.3.C.2.i The angular impulse exerted on an object or rigid system is equal to the change in angular momentum of that object or rigid system.
        • Equation: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
      • 6.3.C.2.ii The rotational form of the impulse–momentum theorem is a direct result of Newton's second law of motion for cases in which rotational inertia is constant.
        • Equation: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
    • 6.3.C.3 The net torque exerted on an object or rigid system is equal to the slope of the graph of the angular momentum of an object as a function of time.
    • 6.3.C.4 The angular impulse delivered to an object or rigid system is equal to the area under the curve of a graph of the net external torque exerted on an object as a function of time.
    Français

    Objectif d'apprentissage 6.3.A : Décrire le moment cinétique d'un objet ou d'un système rigide.

    • 6.3.A.1 La magnitude du moment cinétique d'un système rigide par rapport à un axe spécifique peut être décrite avec l'équation $L = I\omega$.
      • Équation : $L = I\omega$
    • 6.3.A.2 Le moment cinétique d'un objet par rapport à un point donné est $\vec{L} = \vec{r} \times \vec{p}$.
      • Équation : $\vec{L} = \vec{r} \times \vec{p}$
      • 6.3.A.2.i Le choix de l'axe autour duquel un objet est considéré en rotation influence la détermination du moment cinétique de cet objet.
      • 6.3.A.2.ii Le moment cinétique mesuré d'un objet se déplaçant en ligne droite dépend de la distance entre le point de référence et l'objet, de la masse de l'objet, de la vitesse de l'objet et de l'angle entre la distance radiale et la vitesse de l'objet.

    Objectif d'apprentissage 6.3.B : Décrire l'impulsion angulaire délivrée à un objet ou à un système rigide par un couple.

    • 6.3.B.1 L'impulsion angulaire est définie comme le produit du couple exercé sur un objet ou un système rigide et de l'intervalle de temps durant lequel le couple est exercé.
      • Équation : $\text{angular impulse} = \displaystyle\int \tau \, dt$
    • 6.3.B.2 L'impulsion angulaire a la même direction que le couple qui lui est appliqué.
    • 6.3.B.3 L'impulsion angulaire délivrée à un objet ou à un système rigide par un couple peut être trouvée à partir de l'aire sous la courbe d'un graphique du couple en fonction du temps.

    Objectif d'apprentissage 6.3.C : Relier le changement de moment cinétique d'un objet ou d'un système rigide à l'impulsion angulaire donnée à cet objet ou à ce système rigide.

    • 6.3.C.1 La grandeur du changement de moment cinétique peut être décrite en comparant les grandeurs des moments finaux et initiaux de l'objet ou du système rigide.
      • Équation : $\Delta L = L - L_0$
    • 6.3.C.2 Une forme de rotation du théorème de l'impulsion et de la quantité de mouvement relie l'impulsion angulaire délivrée à un objet ou à un système rigide et le changement de moment cinétique de cet objet ou de ce système rigide.
      • 6.3.C.2.i L'impulsion angulaire exercée sur un objet ou un système rigide est égale au changement de moment cinétique de cet objet ou de ce système rigide.
        • Équation: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
      • 6.3.C.2.ii La forme rotationnelle du théorème de l'impulsion-quantité de mouvement est une conséquence directe de la deuxième loi du mouvement de Newton pour les cas où l'inertie rotative est constante.
        • Équation: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
    • 6.3.C.3 Le couple net exercé sur un objet ou un système rigide est égal à la pente du graphique du moment cinétique d'un objet en fonction du temps.
    • 6.3.C.4 L'impulsion angulaire fournie à un objet ou un système rigide est égale à l'aire sous la courbe d'un graphique du couple externe net exercé sur un objet en fonction du temps.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Angular momentum 角动量 for a particle is

    $$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

    so even a particle moving in a straight line has angular momentum about any point not on that line ($L=mv\,d$, with $d$ the perpendicular distance). For a rigid body spinning about a fixed axis, $L=I\omega$. Newton's second law in rotational form is

    $$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

    and a net torque acting over time delivers an angular impulse 角冲量 $\int\tau\,dt=\Delta L$ – the rotational impulse–momentum theorem.

    Français

    Le moment cinétique 角动量 pour une particule est

    $$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

    ainsi même une particule se déplaçant en ligne droite possède un moment cinétique par rapport à n'importe quel point hors de cette ligne ($L=mv\,d$, avec $d$ la distance perpendiculaire). Pour un corps rigide tournant autour d'un axe fixe, $L=I\omega$. La deuxième loi de Newton sous forme rotative est

    $$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

    et un couple net agissant sur une durée délivre une impulsion angulaire 角冲量 $\int\tau\,dt=\Delta L$ – le théorème de l'impulsion et de la quantité de mouvement rotatifs.

    6.4

    Conservation of Angular Momentum · ⁨Conservation de la quantité de mouvement angulaire⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.4.A: Describe the behavior of a system using conservation of angular momentum.

    • 6.4.A.1 The total angular momentum of a system about a rotational axis is the sum of the angular momenta of the system's constituent parts about that rotational axis.
    • 6.4.A.2 Any change to a system's angular momentum must be due to an interaction between the system and its surroundings.
      • 6.4.A.2.i The angular impulse exerted by one object or system on a second object or system is equal and opposite to the angular impulse exerted by the second object or system on the first. This is a direct result of Newton's third law.
      • 6.4.A.2.ii A system may be selected so that the total angular momentum of that system is constant.
      • 6.4.A.2.iii The angular speed of a nonrigid system may change without the angular momentum of the system changing if the system changes shape by moving mass closer to or farther from the rotational axis.
      • 6.4.A.2.iv If the total angular momentum of a system changes, that change will be equivalent to the angular impulse exerted on the system.

    Learning Objective 6.4.B: Describe how the selection of a system determines whether the angular momentum of that system changes.

    • 6.4.B.1 Angular momentum is conserved in all interactions.
    • 6.4.B.2 If the net external torque exerted on a selected object or rigid system is zero, the total angular momentum of that system is constant.
    • 6.4.B.3 If the net external torque exerted on a selected object or rigid system is nonzero, angular momentum is transferred between the system and the environment.
    Français

    Objectif d'apprentissage 6.4.A : Décrire le comportement d'un système en utilisant la conservation du moment cinétique.

    • 6.4.A.1 Le moment cinétique total d'un système par rapport à un axe de rotation est la somme des moments cinétiques des parties constitutives du système par rapport à cet axe de rotation.
    • 6.4.A.2 Tout changement du moment cinétique d'un système doit être dû à une interaction entre le système et son environnement.
      • 6.4.A.2.i L'impulsion angulaire exercée par un objet ou un système sur un second objet ou système est égale et opposée à l'impulsion angulaire exercée par le second objet ou système sur le premier. C'est une conséquence directe de la troisième loi de Newton.
      • 6.4.A.2.ii Un système peut être choisi de sorte que le moment cinétique total de ce système soit constant.
      • 6.4.A.2.iii La vitesse angulaire d'un système non rigide peut changer sans que le moment cinétique du système ne change si le système modifie sa forme en déplaçant de la masse plus près ou plus loin de l'axe de rotation.
      • 6.4.A.2.iv Si le moment cinétique total d'un système change, ce changement sera équivalent à l'impulsion angulaire exercée sur le système.

    Objectif d'apprentissage 6.4.B : Décrire comment le choix d'un système détermine si le moment cinétique de ce système change.

    • 6.4.B.1 Le moment cinétique est conservé dans toutes les interactions.
    • 6.4.B.2 Si le couple externe net exercé sur un objet ou un système rigide choisi est nul, le moment cinétique total de ce système est constant.
    • 6.4.B.3 Si le couple externe net exercé sur un objet ou un système rigide choisi est non nul, le moment cinétique est transféré entre le système et l'environnement.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Angular momentum: pull in, spin faster

    With zero net external torque, total angular momentum is conserved 守恒:

    $$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

    If $I$ shrinks, $\omega$ grows – a spinning skater speeds up pulling her arms in. The rule survives collisions and shape changes, which is what makes it so useful: pick the axis so that every external force (gravity, the pivot force) exerts no torque about it.

    Worked example. A skater spins at $2.0\ \text{rev/s}$ with $I_1=4.0\ \text{kg}\cdot\text{m}^2$. Pulling in her arms drops it to $I_2=1.6\ \text{kg}\cdot\text{m}^2$: $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. Her kinetic energy rises – the extra energy is the work her muscles do pulling her arms inward.

    Worked example (rotational collision). A $0.020\ \text{kg}$ bullet at $300\ \text{m/s}$ strikes the tip of a uniform rod ($M=1.5\ \text{kg}$, length $l=0.60\ \text{m}$) hanging from a pivot, and embeds. About the pivot, gravity and the pivot force exert no torque during the strike, so $L$ is conserved: $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. Afterwards $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, so $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (Linear momentum is not conserved here – the pivot pushes on the rod – and kinetic energy certainly is not: check both before claiming them.)

    Français
    Moment cinétique : rapprochez, tournez plus vite

    Avec un couple externe net nul, le moment cinétique total est conservé 守恒 :

    $$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

    Si $I$ diminue, $\omega$ augmente – une patineuse accélère en ramenant ses bras. La règle survit aux chocs et aux changements de forme, ce qui la rend si utile : choisissez l'axe de sorte que chaque force externe (gravité, force du pivot) n'exerce aucun couple autour de celui-ci.

    Exemple résolu. Une patineuse tourne à $2.0\ \text{rev/s}$ avec une inertie $I_1=4.0\ \text{kg}\cdot\text{m}^2$. En ramenant ses bras, celle-ci chute à $I_2=1.6\ \text{kg}\cdot\text{m}^2$ : $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. Son énergie cinétique augmente – l'énergie supplémentaire provient du travail effectué par ses muscles pour ramener ses bras vers l'intérieur.

    Tirer la masse vers l'intérieur réduit I, donc ω augmente pour conserver L = Iω
    Ramener de la masse vers l'intérieur diminue I, donc ω augmente pour conserver L = Iω
    Le moment cinétique autour du pivot est conservé lorsque la balle s'enfonce dans la tige
    Le moment cinétique autour du pivot est conservé lorsque la balle s'enfonce dans la tige

    Exemple résolu (collision rotative). Une balle de $0.020\ \text{kg}$ à une vitesse $300\ \text{m/s}$ frappe l'extrémité d'une tige uniforme (masse $M=1.5\ \text{kg}$, longueur $l=0.60\ \text{m}$) suspendue à un pivot, et s'y enfonce. Autour du pivot, la gravité et la force du pivot n'exercent aucun couple durant l'impact, donc le $L$ est conservé : $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. Après l'impact, le $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, donc $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (La quantité de mouvement linéaire n'est pas conservée ici – le pivot pousse sur la tige – et l'énergie cinétique ne l'est certainement pas : vérifiez avant d'affirmer qu'ils le sont.)

    Patineuses artistiques sur glace
    Patinage artistique et moment cinétique : une patineuse qui ramène ses bras lors d'une rotation réduit son inertie de rotation, donc elle tourne plus vite
    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ 转动动能 zhuǎn dòng dòng néng
    rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ 转动惯量 zhuǎn dòng guàn liàng
    torque/tɔːk/ 力矩 lì jǔ
    angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ 角位移 jiǎo wèi yí
    Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ 角动量 jiǎo dòng liàng
    angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ 角冲量 jiǎo chōng liàng
    conserved/kənˈsɜːvd/ 守恒 shǒu héng
    6.5

    Rolling · ⁨Roulement⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.5.A: Describe the kinetic energy of a system that has translational and rotational motion.

    • 6.5.A.1 The total kinetic energy of a system is the sum of the system's translational and rotational kinetic energies.
      • Equation: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

    Learning Objective 6.5.B: Describe the motion of a system that is rolling without slipping.

    • 6.5.B.1 While rolling without slipping, the translational motion of a system's center of mass is related to the rotational motion of the system itself with the following equations:
      • Equation: $\Delta x_{\text{cm}} = r\Delta\theta$
      • Equation: $v_{\text{cm}} = r\omega$
      • Equation: $a_{\text{cm}} = r\alpha$
    • 6.5.B.2 For ideal cases, rolling without slipping implies that the frictional force does not dissipate any energy from the rolling system.

    Learning Objective 6.5.C: Describe the motion of a system that is rolling while slipping.

    • 6.5.C.1 When slipping, the motion of a system's center of mass and the system's rotational motion cannot be directly related.
    • 6.5.C.2 When a rotating system is slipping relative to another surface, the point of application of the force of kinetic friction exerted on the system moves with respect to the surface, so the force of kinetic friction will dissipate energy from the system.

    Boundary statement: Rolling friction is beyond the scope of AP Physics C: Mechanics.

    Français

    Objectif d'apprentissage 6.5.A : Décrire l'énergie cinétique d'un système présentant un mouvement de translation et de rotation.

    • 6.5.A.1 L'énergie cinétique totale d'un système est la somme des énergies cinétiques de translation et de rotation du système.
      • Équation : $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

    Objectif d'apprentissage 6.5.B : Décrire le mouvement d'un système qui roule sans glisser.

    • 6.5.B.1 Lors du roulement sans glissement, le mouvement de translation du centre de masse d'un système est lié au mouvement de rotation du système lui-même par les équations suivantes :
      • Équation : $\Delta x_{\text{cm}} = r\Delta\theta$
      • Équation : $v_{\text{cm}} = r\omega$
      • Équation : $a_{\text{cm}} = r\alpha$
    • 6.5.B.2 Pour les cas idéaux, le roulement sans glissement implique que la force de frottement ne dissipe aucune énergie du système roulant.

    Objectif d'apprentissage 6.5.C : Décrire le mouvement d'un système qui roule tout en glissant.

    • 6.5.C.1 Lors du glissement, le mouvement de translation du centre de masse d'un système et le mouvement de rotation du système ne peuvent pas être directement liés.
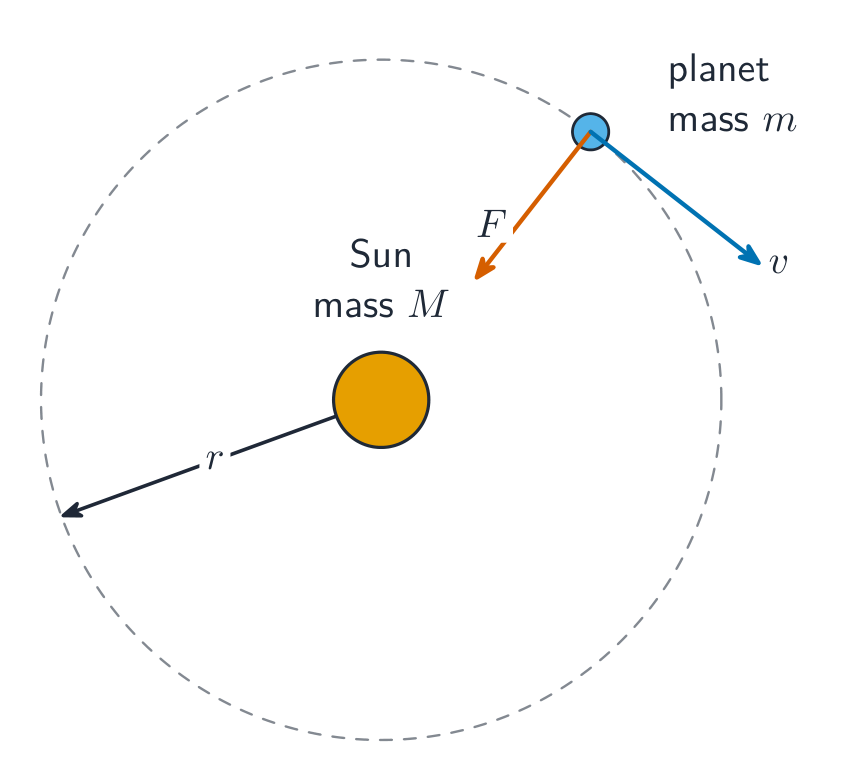
    • 6.5.C.2 Lorsqu'un système en rotation glisse par rapport à une autre surface, le point d'application de la force de frottement cinétique exercée sur le système se déplace par rapport à la surface, donc la force de frottement cinétique dissipera de l'énergie du système.

    Énoncé de limite : Le frottement de roulement est hors programme d'AP Physics C: Mécanique.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Rolling without slipping

    Rolling without slipping 无滑滚动 ties translation to rotation: the contact point is momentarily at rest, so

    $$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$

    Static friction supplies the torque that keeps the spin matched to the motion, but at a point that is not sliding – so for pure rolling, friction does no work, and energy conservation is safe to use. (Rolling friction is beyond the AP course.)

    Racing shapes down an incline shows the energy split. With $I=\beta mr^2$, energy conservation gives

    $$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

    a sphere ($\beta=\tfrac25$) beats a disk 圆盘 ($\beta=\tfrac12$), which beats a hoop 圆环 ($\beta=1$) – mass and radius cancel completely. More of the hoop's energy is locked in rotation, so its center moves slower.

    Worked example. A solid sphere rolls from rest down a $30^\circ$ incline: $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, versus $4.9\ \text{m/s}^2$ for a frictionless slider – rolling objects always lose the race against sliding ones.
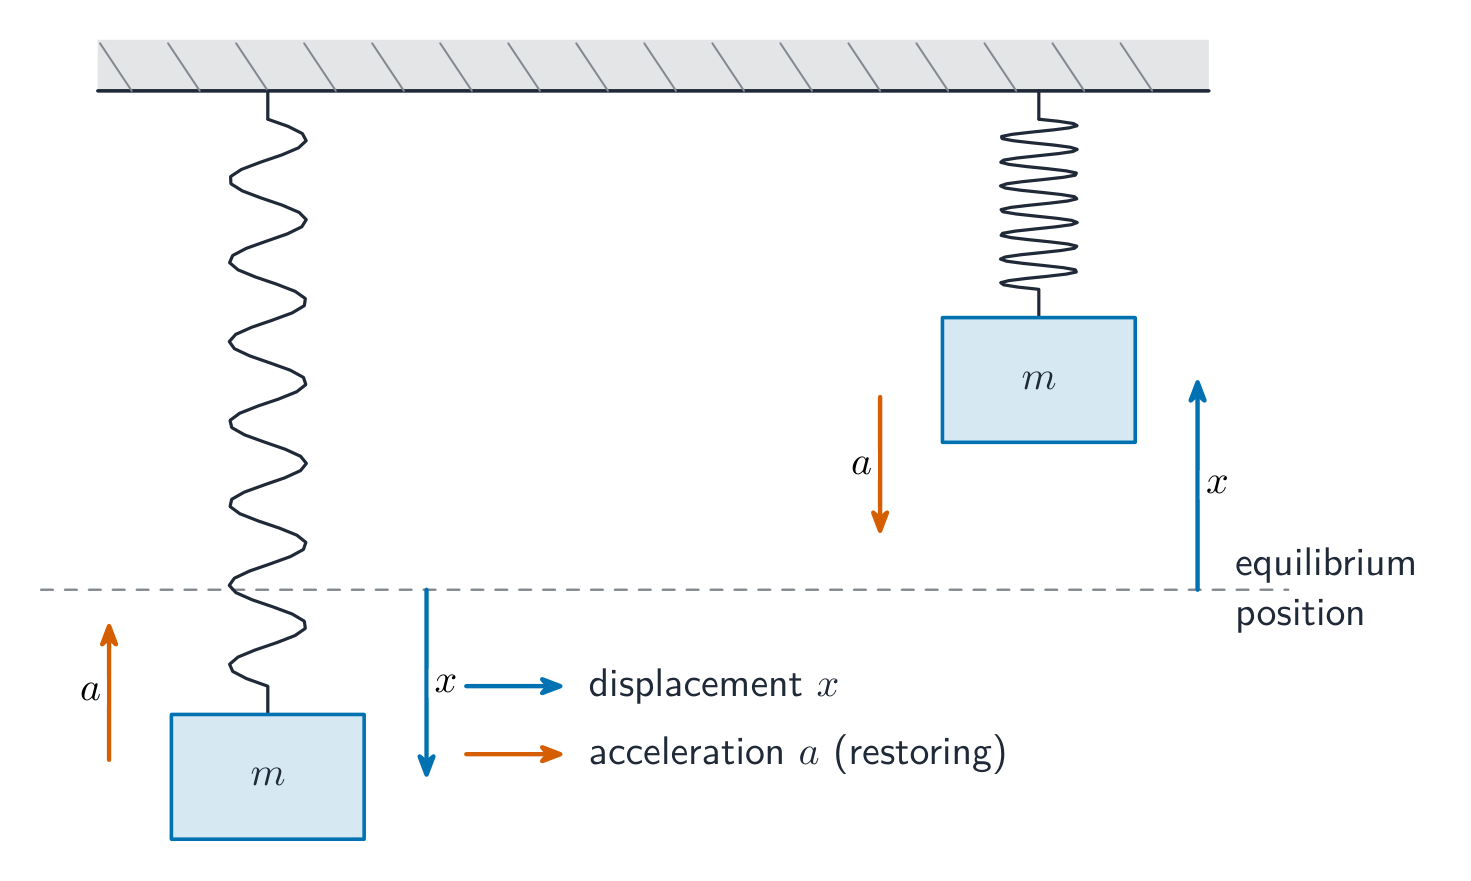
    Français
    Roulement sans glissement

    Le roulement sans glissement 无滑滚动 lie la translation à la rotation : le point de contact est momentaniquement au repos, donc

    $$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$
    Lors d'un roulement sans patin, le point de contact est au repos, donc v = rω
    Lors d'un roulement sans patin, le point de contact est au repos, donc v = rω

    La friction statique fournit le couple qui maintient la rotation synchronisée avec le mouvement, mais au niveau d'un point qui ne glisse pas – donc pour un roulement pur, la friction ne fait aucun travail, et la conservation de l'énergie peut être utilisée en toute sécurité. (Les frottements de roulement sortent du programme AP.)
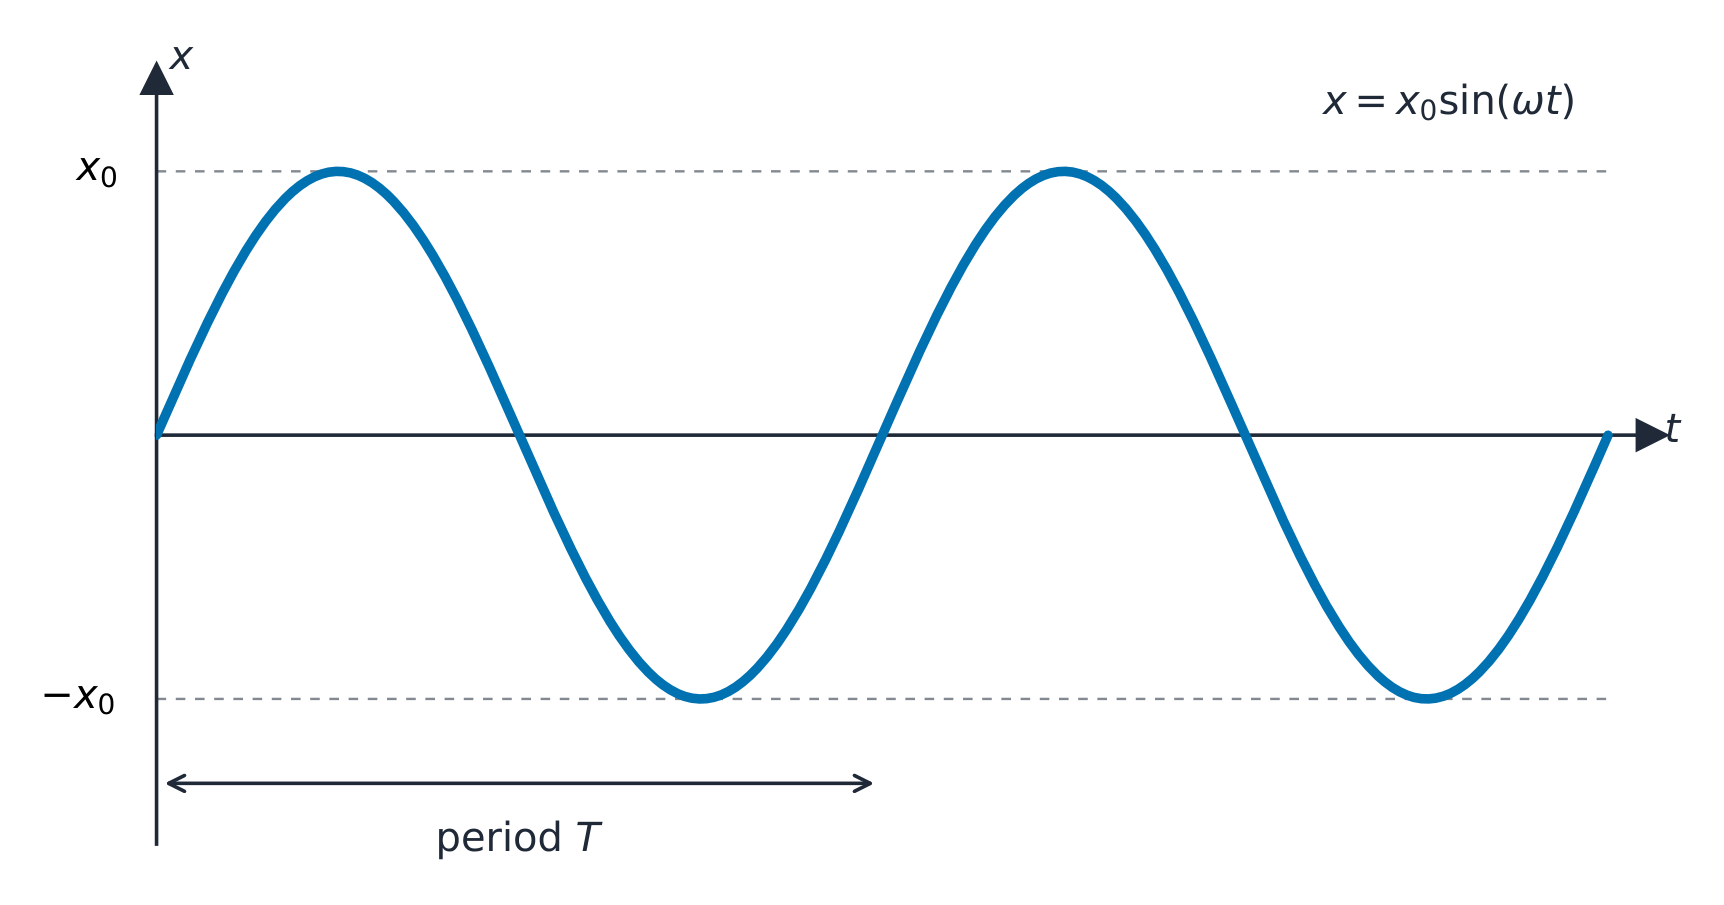
    Des voitures de course descendant une pente illustrent le partage d'énergie. Avec $I=\beta mr^2$, la conservation de l'énergie donne

    $$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

    une sphère ($\beta=\tfrac25$) bat un disque 圆盘 ($\beta=\tfrac12$), qui bat un cerceau 圆环 ($\beta=1$) – la masse et le rayon s'annulent complètement. Plus d'énergie du cerceau est stockée en rotation, donc son centre se déplace plus lentement.

    Course de roulement : la forme avec le plus petit I/mr² atteint le fond en premier
    Course de roulement : la forme avec le plus petit I/mr² atteint le fond en premier

    Exemple résolu. Une sphère pleine roule à partir du repos sur une pente de $30^\circ$ : une vitesse de $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, contre $4.9\ \text{m/s}^2$ pour un glisseur sans frottement – les objets roulants perdent toujours face aux objets qui glissent.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ 无滑滚动 wú huá gǔn dòng
    disk/dɪsk/ 圆盘 yuán pán
    hoop/huːp/ 圆环 yuán huán
    centripetal force/senˈtrɪpɪtl fɔːs/ 向心力 xiàng xīn lì
    6.6

    Motion of Orbiting Satellites · ⁨Mouvement des satellites en orbite⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 6.6.A: Describe the motions of a system consisting of two objects or systems interacting only via gravitational forces.

    • 6.6.A.1 In a system consisting only of a massive central object and an orbiting satellite with mass that is negligible in comparison to the central object's mass, the motion of the central object itself is negligible.
    • 6.6.A.2 The motion of satellites in orbits is constrained by conservation laws.
      • 6.6.A.2.i In circular orbits, the system's total mechanical energy, the system's gravitational potential energy, and the satellite's angular momentum and kinetic energy are constant.
      • 6.6.A.2.ii In elliptical orbits, the system's total mechanical energy and the satellite's angular momentum are constant, but the system's gravitational potential energy and the satellite's kinetic energy can each change.
      • 6.6.A.2.iii The gravitational potential energy of a system consisting of a satellite and a massive central object is defined to be zero when the satellite is an infinite distance from the central object.
        • Equation: $U_g = -G\dfrac{m_1 m_2}{r}$
    • 6.6.A.3 The total energy of a system consisting of a satellite orbiting a central object in a circular path can be written in terms of the gravitational potential energy of that system or the kinetic energy of the satellite.
      • Equation: $K = -\dfrac{1}{2}U$
      • Equation: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
    • 6.6.A.4 The escape velocity of a satellite is the satellite's velocity such that the mechanical energy of the satellite–central-object system is equal to zero.
      • 6.6.A.4.i When the only force exerted on a satellite is gravity from a central object, a satellite that reaches escape velocity will move away from the central body until its speed reaches zero at an infinite distance from the central body.
      • 6.6.A.4.ii The escape velocity of a satellite from a central body of mass $M$ can be derived using conservation of energy laws.
        • Equation: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$
    Français

    Objectif d'apprentissage 6.6.A : Décrire les mouvements d'un système composé de deux objets ou systèmes n'interagissant que par des forces gravitationnelles.

    • 6.6.A.1 Dans un système composé uniquement d'un objet central massif et d'un satellite en orbite dont la masse est négligeable par rapport à la masse de l'objet central, le mouvement de l'objet central lui-même est négligeable.
    • 6.6.A.2 Le mouvement des satellites en orbite est contraint par les lois de conservation.
      • 6.6.A.2.i Dans les orbites circulaires, l'énergie mécanique totale du système, l'énergie potentielle gravitationnelle du système et le moment cinétique ainsi que l'énergie cinétique du satellite sont constants.
      • 6.6.A.2.ii Dans les orbites elliptiques, l'énergie mécanique totale du système et le moment cinétique du satellite sont constants, mais l'énergie potentielle gravitationnelle du système et l'énergie cinétique du satellite peuvent chacune changer.
      • 6.6.A.2.iii L'énergie potentielle gravitationnelle d'un système constitué d'un satellite et d'un objet central massif est définie comme étant nulle lorsque le satellite se trouve à une distance infinie de l'objet central.
        • Équation: $U_g = -G\dfrac{m_1 m_2}{r}$
    • 6.6.A.3 L'énergie totale d'un système composé d'un satellite en orbite circulaire autour d'un objet central peut s'écrire en termes d'énergie potentielle gravitationnelle de ce système ou d'énergie cinétique du satellite.
      • Équation : $K = -\dfrac{1}{2}U$
      • Équation : $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
    • 6.6.A.4 La vitesse d'échappement d'un satellite est la vitesse du satellite telle que l'énergie mécanique du système satellite-objet central soit égale à zéro.
      • 6.6.A.4.i Lorsque la seule force exercée sur un satellite est la gravité d'un objet central, un satellite atteignant la vitesse d'échappement s'éloignera du corps central jusqu'à ce que sa vitesse atteigne zéro à une distance infinie du corps central.
      • 6.6.A.4.ii La vitesse d'échappement d'un satellite d'un corps central de masse $M$ peut être dérivée en utilisant les lois de conservation de l'énergie.
        • Équation: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Orbital motion (Kepler's 2nd law)

    Gravity supplies the centripetal force 向心力 for a satellite 卫星 in a circular orbit:

    $$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

    – larger orbits are slower. With gravitational potential energy 引力势能 $U_g=-\dfrac{GMm}{r}$, a circular orbit obeys $K=-\tfrac12U$, so the total mechanical energy 总机械能 is

    $$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

    negative because the satellite is bound. To escape from radius $r$, total energy must reach zero, giving the escape velocity 逃逸速度

    $$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$

    In an elliptical orbit 椭圆轨道, $E$ and $L$ are fixed: gravity points at the focus, so it exerts no torque about it. Conserved $L$ means the satellite sweeps equal areas in equal times – Kepler's second law 开普勒第二定律 – and therefore moves fastest at closest approach, slowest at the far point. Energy conservation connects speeds at the two ends.

    Worked example. For a satellite at $r=7.0\times10^{6}\ \text{m}$ around Earth ($GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$): orbital speed $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, while escaping from that radius needs $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – exactly $\sqrt2$ times the circular speed.

    Exam skill. Orbit FRQs are energy-and-angular-momentum problems in disguise: write $E=\tfrac12mv^2-\dfrac{GMm}{r}$ and $L=mvr\sin\theta$ at the two points of interest and solve the pair – never assume the orbit formulae for circles apply to an ellipse.

    Français
    Mouvement orbital (loi de Kepler 2)

    La gravité fournit la force centripète 向心力 pour un satellite 卫星 en orbite circulaire :

    $$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

    – les orbites plus grandes sont plus lentes. Avec l'énergie potentielle gravitationnelle 引力势能 $U_g=-\dfrac{GMm}{r}$, une orbite circulaire obéit à $K=-\tfrac12U$, donc l'énergie mécanique totale 总机械能 est

    $$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

    négative car le satellite est lié. Pour s'échapper d'un rayon $r$, l'énergie totale doit atteindre zéro, donnant la vitesse d'éjection 逃逸速度

    $$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
    La gravité fournit la force centripète qui maintient un satellite en orbite
    La gravité fournit la force centripète qui maintient un satellite en orbite

    Dans une orbite elliptique 椭圆轨道, $E$ et $L$ sont fixes : la gravité pointe vers le foyer, donc elle n'exerce aucun couple autour de celui-ci. La conservation du $L$ signifie que le satellite balaye des surfaces égales en temps égaux – la deuxième loi de Kepler 开普勒第二定律 – et se déplace donc le plus vite au périastre et le plus lentement à l'apoastre. La conservation de l'énergie relie les vitesses aux deux extrémités.

    Exemple résolu. Pour un satellite à un rayon $r=7.0\times10^{6}\ \text{m}$ autour de la Terre (masse $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$) : vitesse orbitale $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, tandis que s'échapper de ce rayon nécessite $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – exactement $\sqrt2$ fois la vitesse circulaire.

    Compétence d'examen. Les questions à réponse développée (FRQ) sur les orbites sont en réalité des problèmes d'énergie et de moment cinétique : écrivez $E=\tfrac12mv^2-\dfrac{GMm}{r}$ et $L=mvr\sin\theta$ aux deux points d'intérêt et résolvez le système – ne jamais supposer que les formules pour les orbites circulaires s'appliquent à une ellipse.

    Explore · ⁨Explorer⁩

    Comparer les orbites à différents rayons

    Un satellite en orbite est en chute libre, la gravité fournissant la force centripète. Une orbite plus grande signifie une vitesse plus lente et une période plus longue (troisième loi de Kepler).

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    satellite/ˈsætəlaɪt/ 卫星 wèi xīng
    gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ 引力势能 yǐn lì shì néng
    total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ 总机械能 zǒng jī xiè néng
    escape velocity/eˈskeɪp vəˈlɒsɪti/ 逃逸速度 táo yì sù dù
    elliptical orbit/ɪˈlɪptɪkl ˈɔːbɪt/ 椭圆轨道 tuǒ yuán guǐ dào
    Kepler's second law/ˈkepləz ˈsekənd lɔː/ 开普勒第二定律 kāi pǔ lēi dì èr dìng lǜ
    6.6

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Compute the moment of inertia $I=\int r^2\,dm$ and shift axes with the parallel-axis theorem $I=I_{cm}+Md^2$.
    • Rotational kinetic energy is $\tfrac12 I\omega^2$; a rolling body has both translational and rotational KE.
    • Conserve angular momentum $L=I\omega$ when net external torque is zero (a spinning skater pulling in).
    • Use energy conservation for rolling-without-slipping problems ($v=r\omega$ ties the two motions).
    • Know standard $I$ values (hoop, disk, rod, sphere) and where the axis is.
    Français
    • Calculer le moment d'inertie $I=\int r^2\,dm$ et décaler les axes avec le théorème des axes parallèles $I=I_{cm}+Md^2$.
    • L'énergie cinétique de rotation est $\tfrac12 I\omega^2$ ; un corps roulant possède à la fois une énergie cinétique de translation et de rotation.
    • Conserver le moment cinétique $L=I\omega$ lorsque le couple externe net est nul (un patineur qui rapproche ses bras).
    • Utiliser la conservation de l'énergie pour les problèmes de roulement sans glissement ($v=r\omega$ lie les deux mouvements).
    • Connaître les valeurs standards de $I$ (cerceau, disque, tige, sphère) et où se trouve l'axe.
  • 7

    Oscillations

    Watch lesson · ⁨Regarder la leçon⁩
    7.1

    Defining Simple Harmonic Motion · ⁨Définir le mouvement harmonique simple⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 7.1.A: Describe simple harmonic motion.

    • 7.1.A.1 Simple harmonic motion is a special case of periodic motion.
    • 7.1.A.2 SHM results when the magnitude of the restoring force exerted on an object is proportional to that object's displacement from its equilibrium position.
      • Derived equation: $ma_x = -k\Delta x$
      • 7.1.A.2.i A restoring force is a force that is exerted in a direction opposite to the object's displacement from an equilibrium position.
      • 7.1.A.2.ii An equilibrium position is a location at which the net force exerted on an object or system is zero.
    Français

    Objectif d'apprentissage 7.1.A : Décrire le mouvement harmonique simple.

    • 7.1.A.1 Le mouvement harmonique simple est un cas particulier du mouvement périodique.
    • 7.1.A.2 Le MHS résulte lorsque la grandeur de la force de rappel exercée sur un objet est proportionnelle au déplacement de cet objet par rapport à sa position d'équilibre.
      • Équation dérivée : $ma_x = -k\Delta x$
      • 7.1.A.2.i Une force de rappel est une force exercée dans une direction opposée au déplacement de l'objet par rapport à une position d'équilibre.
      • 7.1.A.2.ii Une position d'équilibre est un endroit où la force nette exercée sur un objet ou un système est nulle.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Simple harmonic motion

    Simple harmonic motion 简谐运动 (SHM) is a special case of periodic motion 周期运动. It appears whenever two things are true: there is an equilibrium 平衡位置 position where the net force is zero, and displacing the object produces a restoring force 回复力 – a force pointing back toward equilibrium – whose magnitude is proportional to the displacement:

    $$F=-k\,\Delta x.$$

    Newton's second law then gives the defining differential equation 微分方程:

    $$\frac{d^2x}{dt^2}=-\frac{k}{m}\,x=-\omega^2 x,\qquad \omega=\sqrt{\frac{k}{m}}.$$

    Its solution is sinusoidal, $x(t)=A\cos(\omega t+\phi)$. You do not need to prove this solution – you need to recognise the equation: any system whose motion obeys "$\ddot{x}=-\omega^2x$" is a simple harmonic oscillator, whatever it is made of. (A mass hanging on a vertical spring works the same way: gravity only shifts the equilibrium point; the oscillation about it is unchanged.)

    Français
    Mouvement harmonique simple

    Mouvement harmonique simple 简谐运动 (SHM) est un cas particulier du mouvement périodique 周期运动. Il apparaît dès lors que deux conditions sont réunies : il existe une position d'équilibre 平衡位置 où la force nette est nulle, et déplacer l'objet produit une force de rappel 回复力 – une force pointant vers l'équilibre – dont l'amplitude est proportionnelle au déplacement :

    $$F=-k\,\Delta x.$$

    La deuxième loi de Newton donne alors l'équation différentielle 微分方程 définissante :

    $$\frac{d^2x}{dt^2}=-\frac{k}{m}\,x=-\omega^2 x,\qquad \omega=\sqrt{\frac{k}{m}}.$$

    Sa solution est sinusoidale, $x(t)=A\cos(\omega t+\phi)$. Vous n'avez pas besoin de prouver cette solution – vous devez la reconnaître : tout système dont le mouvement obéit à "$\ddot{x}=-\omega^2x$" est un oscillateur harmonique simple, peu importe sa composition. (Une masse suspendue à un ressort vertical fonctionne de la même manière : la gravité déplace simplement le point d'équilibre ; l'oscillation autour de celui-ci reste inchangée.)

    Dans le MHS, l'accélération pointe toujours vers l'équilibre, opposée au déplacement
    Dans le SHM, l'accélération pointe toujours vers l'équilibre, opposée au déplacement
    7.2

    Frequency and Period of SHM · ⁨Fréquence et période du SHM⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 7.2.A: Describe the frequency and period of an object exhibiting SHM.

    • 7.2.A.1 The period of SHM is related to the angular frequency, $\omega$, of the object's motion by the following equation:
      • Equation: $T = \dfrac{2\pi}{\omega} = \dfrac{1}{f}$
      • 7.2.A.1.i The period of an object–ideal-spring oscillator is given by the equation
        • Equation: $T_s = 2\pi\sqrt{\dfrac{m}{k}}.$
      • 7.2.A.1.ii The period of a simple pendulum displaced by a small angle is given by the equation
        • Equation: $T_p = 2\pi\sqrt{\dfrac{l}{g}}.$
    Français

    Objectif d'apprentissage 7.2.A : Décrire la fréquence et la période d'un objet présentant un MHS.

    • 7.2.A.1 La période du MHS est liée à la pulsation, $\omega$, du mouvement de l'objet par l'équation suivante :
      • Équation : $T = \dfrac{2\pi}{\omega} = \dfrac{1}{f}$
      • 7.2.A.1.i La période d'un oscillateur objet-ressort idéal est donnée par l'équation
        • Équation: $T_s = 2\pi\sqrt{\dfrac{m}{k}}.$
      • 7.2.A.1.ii La période d'un pendule simple dévié d'un petit angle est donnée par l'équation
        • Équation: $T_p = 2\pi\sqrt{\dfrac{l}{g}}.$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    The angular frequency 角频率 $\omega$ sets the period 周期 and frequency 频率:

    $$T=\frac{2\pi}{\omega}=\frac{1}{f}.$$

    For the two standard systems:

    $$T_{\text{spring}}=2\pi\sqrt{\frac{m}{k}},\qquad T_{\text{pendulum}}=2\pi\sqrt{\frac{\ell}{g}}.$$

    Two classic conceptual traps: the period of SHM never depends on the amplitude 振幅, and each system ignores one obvious variable – the pendulum's period does not involve its mass, and the spring's period does not involve $g$ (a spring–block oscillator keeps perfect time in orbit; a pendulum clock does not).

    Français

    La pulsation 角频率 $\omega$ définit la période 周期 et la fréquence 频率 :

    $$T=\frac{2\pi}{\omega}=\frac{1}{f}.$$

    Pour les deux systèmes standards :

    $$T_{\text{spring}}=2\pi\sqrt{\frac{m}{k}},\qquad T_{\text{pendulum}}=2\pi\sqrt{\frac{\ell}{g}}.$$

    Deux pièges conceptuels classiques : la période du SHM ne dépend jamais de l'amplitude 振幅, et chaque système ignore une variable évidente – la période du pendule n'implique pas sa masse, et la période du ressort n'implique pas $g$ (un oscillateur masse-ressort garde un temps parfait en orbite ; une horloge à pendule non).

    Explore · ⁨Explorer⁩

    Mesurer la période d'oscillation d'un pendule

    La période d'un pendule dépend de sa longueur et de la gravité, pas de sa masse ou de son (petit) amplitude : $T=2\pi\sqrt{L/g}$. Allongez-le et chaque oscillation prend plus de temps.

    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    Simple harmonic motion/ˈsɪmpl hɑːˈmɒnɪk ˈməʊʃn/ 简谐运动 jiǎn xié yùn dòng
    periodic motion/ˌpɪərɪˈɒdɪk ˈməʊʃn/ 周期运动 zhōu qī yùn dòng
    equilibrium/ˌiːkwɪˈlɪbrɪəm/ 平衡位置 píng héng wèi zhì
    restoring force/rɪˈstɔːrɪŋ fɔːs/ 回复力 huí fù lì
    differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
    angular frequency/ˈæŋɡjʊlə ˈfriːkwənsi/ 角频率 jiǎo pín lǜ
    period/ˈpɪərɪəd/ 周期 zhōu qī
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    phase constant/feɪz ˈkɒnstənt/ 相位常数 xiàng wèi cháng shù
    natural frequency/ˈnætʃərəl ˈfriːkwənsi/ 固有频率 gù yǒu pín lǜ
    resonance/ˈrezənəns/ 共振 gòng zhèn
    7.3

    Representing and Analyzing SHM · ⁨Représentation et analyse du SHM⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 7.3.A: Describe the displacement, velocity, and acceleration of an object exhibiting SHM.

    • 7.3.A.1 For an object exhibiting SHM, the displacement of that object measured from its equilibrium position can be represented by the equations $x = A\cos(2\pi ft)$ or $x = A\sin(2\pi ft)$.
      • 7.3.A.1.i Minima, maxima, and zeros of displacement, velocity, and acceleration are features of harmonic motion.
      • 7.3.A.1.ii Recognizing the positions or times at which the displacement, velocity, and acceleration for SHM have extrema or zeros can help in qualitatively describing the behavior of the motion.
    • 7.3.A.2 The position as a function of time for an object exhibiting SHM is a solution of the second-order differential equation derived from the application of Newton's second law.
      • Derived equation: $\dfrac{d^2 x}{dt^2} = -\omega^2 x$
    • 7.3.A.3 Characteristics of SHM, such as velocity and acceleration, can be determined by or derived from the equation $x = A\cos(\omega t + \phi).$
      • 7.3.A.3.i The acceleration of an object exhibiting SHM is related to the object's angular frequency and position.
        • Derived equation: $a = -\omega^2 x$
      • 7.3.A.3.ii It can be shown that the maximum velocity and acceleration of an object exhibiting SHM are related to the angular frequency of the object's motion.
        • Derived equations: $v_{\max} = A\omega$
        • $a_{\max} = A\omega^2$
    • 7.3.A.4 In the presence of a sinusoidal external force, a system may exhibit resonance.
      • 7.3.A.4.i Resonance occurs when an external force is exerted at the natural frequency of an oscillating system.
      • 7.3.A.4.ii Resonance increases the amplitude of oscillating motion.
      • 7.3.A.4.iii The natural frequency of a system is the frequency at which the system will oscillate when it is displaced from its equilibrium position.
    • 7.3.A.5 Changing the amplitude of a system exhibiting SHM will not change its period.
    • 7.3.A.6 Properties of SHM can be determined and analyzed using graphical representations.

    Boundary statement: AP Physics C: Mechanics only expects students to know the solution to the second-order differential equation that describes SHM, as well as be able to identify SHM. AP Physics C: Mechanics does not expect students to mathematically prove that the solution is correct.

    Français

    Objectif d'apprentissage 7.3.A : Décrire le déplacement, la vitesse et l'accélération d'un objet présentant un MHS.

    • 7.3.A.1 Pour un objet présentant un MHS, le déplacement de cet objet mesuré par rapport à sa position d'équilibre peut être représenté par les équations $x = A\cos(2\pi ft)$ ou $x = A\sin(2\pi ft)$.
      • 7.3.A.1.i Les minima, maxima et zéros du déplacement, de la vitesse et de l'accélération sont des caractéristiques du mouvement harmonique.
      • 7.3.A.1.ii Reconnaître les positions ou les moments où le déplacement, la vitesse et l'accélération pour un MHS ont des extrema ou des zéros peut aider à décrire qualitativement le comportement du mouvement.
    • 7.3.A.2 La position en fonction du temps pour un objet présentant un MHS est une solution de l'équation différentielle du second ordre dérivée de l'application de la deuxième loi de Newton.
      • Équation dérivée : $\dfrac{d^2 x}{dt^2} = -\omega^2 x$
    • 7.3.A.3 Les caractéristiques du MHS, telles que la vitesse et l'accélération, peuvent être déterminées ou dérivées à partir de l'équation $x = A\cos(\omega t + \phi).$
      • 7.3.A.3.i L'accélération d'un objet présentant un MHS est liée à la pulsation et à la position de l'objet.
        • Équation dérivée: $a = -\omega^2 x$
      • 7.3.A.3.ii Il peut être démontré que la vitesse maximale et l'accélération maximale d'un objet présentant un MHS sont liées à la pulsation du mouvement de l'objet.
        • Équations dérivées : $v_{\max} = A\omega$
        • $a_{\max} = A\omega^2$
    • 7.3.A.4 En présence d'une force extérieure sinusoïdale, un système peut présenter des résonances.
      • 7.3.A.4.i La résonance se produit lorsqu'une force extérieure est exercée à la fréquence propre d'un système oscillant.
      • 7.3.A.4.ii La résonance augmente l'amplitude du mouvement oscillant.
      • 7.3.A.4.iii La fréquence propre d'un système est la fréquence à laquelle le système oscillera lorsqu'il est déplacé de sa position d'équilibre.
    • 7.3.A.5 Changer l'amplitude d'un système présentant un MHS ne changera pas sa période.
    • 7.3.A.6 Les propriétés du MHS peuvent être déterminées et analysées à l'aide de représentations graphiques.

    Énoncé de limite : AP Physics C: Mécanique s'attend uniquement à ce que les étudiants connaissent la solution de l'équation différentielle du second ordre qui décrit le MHS, ainsi qu'à pouvoir identifier le MHS. AP Physics C: Mécanique ne s'attend pas à ce que les étudiants prouvent mathématiquement que la solution est correcte.

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    Differentiate $x(t)=A\cos(\omega t+\phi)$ twice:

    $$v=-A\omega\sin(\omega t+\phi),\qquad a=-A\omega^2\cos(\omega t+\phi)=-\omega^2x.$$

    So at the ends of the swing ($x=\pm A$) the speed is zero and the acceleration is largest; passing through equilibrium ($x=0$) the acceleration is zero and the speed is largest, $v_{\max}=A\omega$. The amplitude $A$ and the phase constant 相位常数 $\phi$ come from the initial conditions: where the object starts and how fast it is moving. Eliminating $t$ (or using energy, below) gives speed as a function of position:

    $$v=\pm\,\omega\sqrt{A^2-x^2}.$$

    Worked example. A $0.50\ \text{kg}$ mass on a $k=200\ \text{N/m}$ spring: $\omega=\sqrt{k/m}=20\ \text{rad/s}$, $T=2\pi/\omega=0.31\ \text{s}$. With $A=0.10\ \text{m}$: $v_{\max}=A\omega=2.0\ \text{m/s}$ at equilibrium, and at $x=0.050\ \text{m}$ the speed is $v=\omega\sqrt{A^2-x^2}=20\sqrt{0.10^2-0.050^2}=1.7\ \text{m/s}$.

    Français

    Dériver $x(t)=A\cos(\omega t+\phi)$ deux fois :

    $$v=-A\omega\sin(\omega t+\phi),\qquad a=-A\omega^2\cos(\omega t+\phi)=-\omega^2x.$$

    Ainsi, aux extrémités de l'oscillation ($x=\pm A$), la vitesse est nulle et l'accélération est maximale ; en passant par l'équilibre ($x=0$), l'accélération est nulle et la vitesse est maximale, $v_{\max}=A\omega$. L'amplitude $A$ et la constante de phase 相位常数 $\phi$ proviennent des conditions initiales : où l'objet commence et à quelle vitesse il se déplace. En éliminant $t$ (ou en utilisant l'énergie, ci-dessous), on obtient la vitesse en fonction de la position :

    $$v=\pm\,\omega\sqrt{A^2-x^2}.$$
    Le déplacement varie sinusoïdalement avec le temps dans le mouvement harmonique simple
    Le déplacement varie sinusoïdalement avec le temps dans un mouvement harmonique simple

    Exemple résolu. Une masse $0.50\ \text{kg}$ sur un ressort $k=200\ \text{N/m}$ : $\omega=\sqrt{k/m}=20\ \text{rad/s}$, $T=2\pi/\omega=0.31\ \text{s}$. Avec $A=0.10\ \text{m}$ : $v_{\max}=A\omega=2.0\ \text{m/s}$ à l'équilibre, et à $x=0.050\ \text{m}$ la vitesse est $v=\omega\sqrt{A^2-x^2}=20\sqrt{0.10^2-0.050^2}=1.7\ \text{m/s}$.

    7.4

    Energy of Simple Harmonic Oscillators · ⁨Énergie des oscillateurs harmoniques simples⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 7.4.A: Describe the mechanical energy of a system exhibiting SHM.

    • 7.4.A.1 The total energy of a system exhibiting SHM is the sum of the system's kinetic and potential energies.
      • Relevant equation: $E_{\text{total}} = U + K$
    • 7.4.A.2 Conservation of energy indicates that the total energy of a system exhibiting SHM is constant.
    • 7.4.A.3 The kinetic energy of a system exhibiting SHM is at a maximum when the system's potential energy is at a minimum.
    • 7.4.A.4 The potential energy of a system exhibiting SHM is at a maximum when the system's kinetic energy is at a minimum.
      • 7.4.A.4.i The minimum kinetic energy of a system exhibiting SHM is zero.
      • 7.4.A.4.ii Changing the amplitude of a system exhibiting SHM will change the maximum potential energy of the system and, therefore, the total energy of the system.
        • Relevant equation for a spring–object system: $E_{\text{total}} = \dfrac{1}{2}kA^2$
    Français

    Objectif d'apprentissage 7.4.A : Décrire l'énergie mécanique d'un système présentant un MHS.

    • 7.4.A.1 L'énergie totale d'un système présentant un MHS est la somme de son énergie cinétique et de son énergie potentielle.
      • Équation pertinente : $E_{\text{total}} = U + K$
    • 7.4.A.2 La conservation de l'énergie indique que l'énergie totale d'un système présentant un MHS est constante.
    • 7.4.A.3 L'énergie cinétique d'un système présentant un MHS est maximale lorsque son énergie potentielle est minimale.
    • 7.4.A.4 L'énergie potentielle d'un système présentant un MHS est maximale lorsque son énergie cinétique est minimale.
      • 7.4.A.4.i L'énergie cinétique minimale d'un système présentant un MHS est nulle.
      • 7.4.A.4.ii Changer l'amplitude d'un système présentant un MHS changera l'énergie potentielle maximale du système et, par conséquent, l'énergie totale du système.
        • Équation pertinente pour un système ressort-objet : $E_{\text{total}} = \dfrac{1}{2}kA^2$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English

    The total energy of the oscillator is the sum $E=U+K$, and with no friction it is constant – energy just trades back and forth between the spring's potential energy and the mass's kinetic energy:

    $$E=\tfrac12kA^2=\tfrac12kx^2+\tfrac12mv^2.$$

    All potential at the ends (where $K=0$), all kinetic at equilibrium (where $U$ is minimum). Because $E\propto A^2$, doubling the amplitude quadruples the energy.

    Worked example. Where is the energy split evenly? Set $\tfrac12kx^2=\tfrac12E=\tfrac14kA^2$, so $x=A/\sqrt2\approx0.71A$ – much closer to the end than to the middle. For the system above ($A=0.10\ \text{m}$): $x=0.071\ \text{m}$.

    Left alone, a system oscillates at its own natural frequency 固有频率 (set by $k$ and $m$: $f_0=\frac{1}{2\pi}\sqrt{k/m}$). Drive it with a periodic force at that same frequency and the amplitude grows dramatically – resonance 共振. Each well-timed push adds energy faster than damping removes it, so the driven amplitude peaks sharply when the driving frequency matches $f_0$ (a swing pumped in time, a bridge shaken by wind).

    Français

    L'énergie totale de l'oscillateur est la somme $E=U+K$, et sans frottement elle est constante – l'énergie se transfère simplement entre l'énergie potentielle du ressort et l'énergie cinétique de la masse :

    $$E=\tfrac12kA^2=\tfrac12kx^2+\tfrac12mv^2.$$

    Toute l'énergie potentielle aux extrémités (où $K=0$), toute l'énergie cinétique à l'équilibre (où $U$ est minimum). Comme $E\propto A^2$, doubler l'amplitude quadruple l'énergie.

    L'énergie cinétique et potentielle s'échangent sur un cycle tandis que l'énergie totale reste constante
    L'énergie cinétique et potentielle s'échangent au cours d'un cycle tandis que l'énergie totale reste constante

    Exemple résolu. Où l'énergie est-elle partagée équitablement ? Poser $\tfrac12kx^2=\tfrac12E=\tfrac14kA^2$, donc $x=A/\sqrt2\approx0.71A$ – beaucoup plus proche de l'extrémité que du milieu. Pour le système ci-dessus ($A=0.10\ \text{m}$) : $x=0.071\ \text{m}$.

    Laisonné seul, un système oscille à sa propre fréquence naturelle 固有频率 (déterminée par $k$ et $m$ : $f_0=\frac{1}{2\pi}\sqrt{k/m}$). Le faire osciller avec une force périodique à cette même fréquence fait augmenter l'amplitude considérablement – résonance 共振. Chaque poussée bien synchronisée ajoute de l'énergie plus vite que l'amortissement ne l'enlève, de sorte que l'amplitude forcée atteint un pic net lorsque la fréquence d'excitation correspond à $f_0$ (une balançoire actionnée à bon escient, un pont secoué par le vent).

    Explore · ⁨Explorer⁩

    Échanger énergie cinétique et potentielle dans un mouvement harmonique simple

    Dans le mouvement harmonique simple, l'énergie alterne entre cinétique (maximum au centre) et potentielle (maximum aux extrémités), tandis que le total reste constant.

    7.5

    Simple and Physical Pendulums · ⁨Pendules simples et physiques⁩

    Syllabus · ⁨Programme⁩
    English

    Learning Objective 7.5.A: Describe the properties of a physical pendulum.

    • 7.5.A.1 A physical pendulum is a rigid body that undergoes oscillation about a fixed axis.
    • 7.5.A.2 For small amplitudes of motion, the period of a physical pendulum is derived from the application of Newton's second law in rotational form.
      • Relevant equation: $T_{\text{phys}} = 2\pi\sqrt{\dfrac{I}{mgd}}$
      • 7.5.A.2.i When displaced from equilibrium, the gravitational force exerted on a physical pendulum's center of mass provides a restoring torque.
        • Derived equation: $\tau = -mgd\sin\theta$
      • 7.5.A.2.ii For small amplitudes of motion, the small-angle approximation can be applied to the restoring torque.
        • Derived equation: $\sin\theta \approx \theta$
        • $\tau = -mgd\theta = I\alpha$
      • 7.5.A.2.iii The small-angle approximation and Newton's second law in rotational form yield a second-order differential equation that describes SHM:
        • Equation: $\dfrac{d^2\theta}{dt^2} = -\omega^2\theta$
    • 7.5.A.3 A simple pendulum is a special case of physical pendulums in which the hanging object can be modeled as a point mass at a distance, $l$, from the pivot point.
      • Relevant equation: $T_p = 2\pi\sqrt{\dfrac{\ell}{g}}$
    • 7.5.A.4 A torsion pendulum is a case of SHM where the restoring torque is proportional to the angular displacement of a rotating system. For example, a horizontal disk that is suspended from a wire attached to its center of mass may undergo rotational oscillations about the wire in the horizontal plane.
      • Derived equation: $I\alpha = -k\Delta\theta$
    Français

    Objectif d'apprentissage 7.5.A : Décrire les propriétés d'un pendule physique.

    • 7.5.A.1 Un pendule physique est un corps rigide qui subit une oscillation autour d'un axe fixe.
    • 7.5.A.2 Pour de petites amplitudes de mouvement, la période d'un pendule physique est dérivée de l'application de la deuxième loi de Newton sous forme rotationnelle.
      • Équation pertinente : $T_{\text{phys}} = 2\pi\sqrt{\dfrac{I}{mgd}}$
      • 7.5.A.2.i Lorsqu'il est déplacé de l'équilibre, la force gravitationnelle exercée sur le centre de masse d'un pendule physique fournit un couple de rappel.
        • Équation dérivée: $\tau = -mgd\sin\theta$
      • 7.5.A.2.ii Pour de petites amplitudes de mouvement, l'approximation des petits angles peut être appliquée au couple de rappel.
        • Équation dérivée: $\sin\theta \approx \theta$
        • $\tau = -mgd\theta = I\alpha$
      • 7.5.A.2.iii L'approximation des petits angles et la deuxième loi de Newton sous forme rotationnelle donnent une équation différentielle du second ordre qui décrit le MHS :
        • Équation: $\dfrac{d^2\theta}{dt^2} = -\omega^2\theta$
    • 7.5.A.3 Un pendule simple est un cas particulier de pendules physiques où l'objet suspendu peut être modélisé comme une masse ponctuelle située à une distance, $l$, du point d'appui.
      • Équation pertinente : $T_p = 2\pi\sqrt{\dfrac{\ell}{g}}$
    • 7.5.A.4 Un pendule de torsion est un cas de MHS où le couple de rappel est proportionnel au déplacement angulaire d'un système en rotation. Par exemple, un disque horizontal suspendu à un fil attaché à son centre de masse peut subir des oscillations rotatives autour du fil dans le plan horizontal.
      • Équation dérivée : $I\alpha = -k\Delta\theta$

    Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

    English
    Energy conservation: KE ⇄ PE

    A physical pendulum 物理摆 is any rigid body swinging about a fixed pivot. Displace it by an angle $\theta$ and gravity, acting at the center of mass a distance $d$ from the pivot, supplies a restoring torque

    $$\tau=-mgd\sin\theta.$$

    For small angles, apply the small-angle approximation 小角度近似 $\sin\theta\approx\theta$ and Newton's second law in rotational form ($\tau=I\alpha$):

    $$\frac{d^2\theta}{dt^2}=-\frac{mgd}{I}\,\theta=-\omega^2\theta\quad\Rightarrow\quad T_{\text{phys}}=2\pi\sqrt{\frac{I}{mgd}}.$$

    This is the same "$\ddot\theta=-\omega^2\theta$" pattern as before – recognising it is the derivation. A simple pendulum 单摆 is the special case of a point mass on a light string: $I=m\ell^2$ and $d=\ell$ give $T=2\pi\sqrt{\ell/g}$.

    Worked example. A uniform rod (mass $M$, length $L$) swings from one end: $I=\tfrac13ML^2$, $d=\tfrac{L}{2}$, so

    $$T=2\pi\sqrt{\frac{\tfrac13ML^2}{Mg\,\tfrac{L}{2}}}=2\pi\sqrt{\frac{2L}{3g}}$$

    – shorter than a simple pendulum of length $L$, because the rod's mass sits nearer the pivot.

    A torsion pendulum 扭摆 – a disk hanging from a wire that twists – is SHM one more time: the wire's restoring torque is proportional to the twist angle, $I\alpha=-\kappa\,\Delta\theta$, giving $T=2\pi\sqrt{I/\kappa}$.

    Exam skill. Every pendulum FRQ wants the same three steps: write the restoring torque about the pivot, apply the small-angle approximation, and match the result to $\ddot\theta=-\omega^2\theta$ to read off $\omega$. State the small-angle step explicitly – it is a scored point, and it is why large-amplitude swings are not simple harmonic.

    Français
    Conservation de l'énergie : KE ⇄ PE

    Un pendule physique 物理摆 est tout corps rigide oscillant autour d'un pivot fixe. Le déplacer d'un angle $\theta$ et la gravité, agissant au centre de masse à une distance $d$ du pivot, fournit un couple de rappel

    $$\tau=-mgd\sin\theta.$$

    Pour les petits angles, appliquer l'approximation des petits angles 小角度近似 $\sin\theta\approx\theta$ et la deuxième loi de Newton sous forme rotative ($\tau=I\alpha$) :

    $$\frac{d^2\theta}{dt^2}=-\frac{mgd}{I}\,\theta=-\omega^2\theta\quad\Rightarrow\quad T_{\text{phys}}=2\pi\sqrt{\frac{I}{mgd}}.$$

    C'est le même schéma "$\ddot\theta=-\omega^2\theta$" qu'auparavant – le reconnaître est la démonstration. Un pendule simple 单摆 est le cas particulier d'une masse ponctuelle attachée à une corde légère : $I=m\ell^2$ et $d=\ell$ donnent $T=2\pi\sqrt{\ell/g}$.

    La gravité agissant au centre de masse fournit le couple de rappel d'un pendule physique
    La gravité agissant au centre de masse fournit le couple de rappel d'un pendule physique

    Exemple résolu. Une tige uniforme (masse $M$, longueur $L$) oscillant depuis une extrémité : $I=\tfrac13ML^2$, $d=\tfrac{L}{2}$, donc

    $$T=2\pi\sqrt{\frac{\tfrac13ML^2}{Mg\,\tfrac{L}{2}}}=2\pi\sqrt{\frac{2L}{3g}}$$

    – plus court qu'un pendule simple de longueur $L$, car la masse de la tige est plus proche du pivot.

    Un pendule de torsion 扭摆 – un disque suspendu à un fil qui se tord – est encore une fois un mouvement harmonique simple (SHM) : le couple de rappel du fil est proportionnel à l'angle de torsion, $I\alpha=-\kappa\,\Delta\theta$, donnant $T=2\pi\sqrt{I/\kappa}$.

    Compétence d'examen. Chaque FRQ de pendule exige les mêmes trois étapes : écrire le couple de rappel par rapport au pivot, appliquer l'approximation des petits angles, et comparer le résultat à $\ddot\theta=-\omega^2\theta$ pour lire $\omega$. Énoncer explicitement l'étape des petits angles – c'est un point attribué, et c'est pourquoi les oscillations de grande amplitude ne sont pas harmoniques simples.

    Un grand pendule de Foucault oscillant au-dessus d'un sol marqué
    Un pendule de Foucault : un long pendule lourd dont l'oscillation lente révèle la rotation de la Terre en dessous
    Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
    English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
    physical pendulum/ˈfɪzɪkl ˈpendjʊləm/ 物理摆 wù lǐ bǎi
    small-angle approximation/smɔːl ˈæŋɡl əˌprɒksɪˈmeɪʃn/ 小角度近似 xiǎo jiǎo dù jìn sì
    simple pendulum/ˈsɪmpl ˈpendjʊləm/ 单摆 dān bǎi
    torsion pendulum/ˈtɔːʃn ˈpendjʊləm/ 扭摆 niǔ bǎi
    7.5

    Exam tips · ⁨Conseils d'examen⁩

    English
    • Identify SHM from a linear restoring force $F=-kx$, which gives $\tfrac{d^2x}{dt^2}=-\omega^2 x$ with $\omega=\sqrt{k/m}$.
    • Write the solution $x=A\cos(\omega t+\phi)$ and get $v,a$ by differentiating; period $T=\tfrac{2\pi}{\omega}$ is amplitude-independent.
    • Energy trades between $\tfrac12 kx^2$ and $\tfrac12 mv^2$, with total $\tfrac12 kA^2$.
    • For a pendulum, use the small-angle approximation $\sin\theta\approx\theta$ to reach SHM.
    • Match phase to the start: released from rest at maximum displacement uses cosine.
    Français
    • Identifier le SHM à partir d'une force de rappel linéaire $F=-kx$, ce qui donne $\tfrac{d^2x}{dt^2}=-\omega^2 x$ avec $\omega=\sqrt{k/m}$.
    • Écrire la solution $x=A\cos(\omega t+\phi)$ et obtenir $v,a$ par dérivation ; la période $T=\tfrac{2\pi}{\omega}$ est indépendante de l'amplitude.
    • L'énergie échange entre $\tfrac12 kx^2$ et $\tfrac12 mv^2$, avec un total $\tfrac12 kA^2$ constant.
    • Pour un pendule, utiliser l'approximation des petits angles $\sin\theta\approx\theta$ pour aboutir au SHM.
    • Ajuster la phase au départ : relâché au repos à un déplacement maximal utilise le cosinus.

Log in or create account · ⁨Se connecter ou créer un compte⁩

IGCSE, A-Level & AP