Skip to content · ⁨Passer au contenu⁩

Forces et dynamique translationnelle

AP Physique C : Mécanique · Topic 2 · ⁨Sujet 2⁩

Train · ⁨Entrainer⁩
Video lesson for this topic · ⁨Leçon vidéo pour ce sujet⁩ Open the video page · ⁨Ouvrir la page vidéo⁩
9:06

Forces et dynamique translationnelle

Un chariot parcourt une boucle verticale. Tout en haut, il est complètement à l'envers, rien ne le retient. Pourquoi ne tombe-t-il pas ? La réponse n'est pas une sorte de…

English narration · English + 中文 subtitles burned in · ⁨Narration en anglais · Sous-titres anglais + 中文 incrustés⁩

2.1

Systems and Center of Mass · ⁨Systèmes et Centre de Masse⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.1.A: Describe the properties and interactions of a system.

  • 2.1.A.1 System properties are determined by the interactions between objects within the system.
  • 2.1.A.2 If the properties or interactions of the constituent objects within a system are not important in modeling the behavior of the macroscopic system, the system can itself be treated as a single object.
  • 2.1.A.3 Systems may allow interactions between constituent parts of the system and the environment, which may result in the transfer of energy or mass.
  • 2.1.A.4 Individual objects within a chosen system may behave differently from each other as well as from the system as a whole.
  • 2.1.A.5 The internal structure of a system affects the analysis of that system.
  • 2.1.A.6 As variables external to a system are changed, the system's substructure may change.

Learning Objective 2.1.B: Describe the location of a system's center of mass with respect to the system's constituent parts.

  • 2.1.B.1 For objects or systems with symmetrical mass distributions, the center of mass is located on lines of symmetry.
  • 2.1.B.2 The location of a system's center of mass along a given axis can be calculated using the equation
    • Equation: $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 For a nonuniform solid that can be considered as a collection of differential masses, $dm$, the solid's center of mass can be calculated using the equation
    • Equation: $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i The linear mass density of a rod or other linear rigid body is the derivative of the rod's mass with respect to the position of the differential mass element on the rigid body.
      • Equation: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii If a function of mass density is given for a solid, the total mass can be determined by integrating the mass density over the length (one dimension), area (two dimensions), or volume (three dimensions) of the solid. For example:
      • Equation: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 A system can be modeled as a singular object that is located at the system's center of mass.
Français

Objectif d'apprentissage 2.1.A : Décrire les propriétés et les interactions d'un système.

  • 2.1.A.1 Les propriétés du système sont déterminées par les interactions entre les objets à l'intérieur du système.
  • 2.1.A.2 Si les propriétés ou les interactions des objets constitutifs à l'intérieur d'un système ne sont pas importantes pour modéliser le comportement macroscopique du système, le système lui-même peut être traité comme un objet unique.
  • 2.1.A.3 Les systèmes peuvent permettre des interactions entre les parties constitutives du système et l'environnement, ce qui peut entraîner un transfert d'énergie ou de masse.
  • 2.1.A.4 Les objets individuels à l'intérieur d'un système choisi peuvent se comporter différemment les uns des autres ainsi que du système dans son ensemble.
  • 2.1.A.5 La structure interne d'un système affecte l'analyse de ce système.
  • 2.1.A.6 Lorsque des variables externes à un système changent, la sous-structure du système peut changer.

Objectif d'apprentissage 2.1.B : Décrire l'emplacement du centre de masse d'un système par rapport aux objets qui le constituent.

  • 2.1.B.1 Pour les objets ou systèmes avec des distributions de masse symétriques, le centre de masse est situé sur les lignes de symétrie.
  • 2.1.B.2 L'emplacement du centre de masse d'un système le long d'un axe donné peut être calculé à l'aide de l'équation
    • Équation : $\vec{x}_{\text{cm}} = \dfrac{\sum m_i \vec{x}_i}{\sum m_i}$
  • 2.1.B.3 Pour un solide non uniforme qui peut être considéré comme une collection de masses différentielles, $dm$, le centre de masse du solide peut être calculé en utilisant l'équation
    • Équation : $\vec{r}_{\text{cm}} = \dfrac{\int \vec{r}\, dm}{\int dm}$
    • 2.1.B.3.i La densité massique linéaire d'une tige ou d'un autre corps rigide linéaire est la dérivée de la masse de la tige par rapport à la position de l'élément de masse différentielle sur le corps rigide.
      • Équation: $\lambda = \dfrac{d}{d\ell} m(\ell)$
    • 2.1.B.3.ii Si une fonction de densité de masse est donnée pour un solide, la masse totale peut être déterminée en intégrant la densité de masse sur la longueur (une dimension), la surface (deux dimensions) ou le volume (trois dimensions) du solide. Par exemple :
      • Équation: $M_{\text{total}} = \int \rho(r)\, dV$
  • 2.1.B.4 Un système peut être modélisé comme un objet singulier situé au centre de masse du système.
Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

A system 系统 is the object or objects you analyze, treated as a point at its center of mass 质心. For a set of masses, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$; for a continuous body, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Only external forces move the center of mass.

Français

Un système 系统 est l'objet ou les objets que vous analysez, traités comme un point à son centre de masse 质心. Pour un ensemble de masses, $x_{\text{cm}}=\dfrac{\sum m_i x_i}{\sum m_i}$ ; pour un corps continu, $x_{\text{cm}}=\dfrac{1}{M}\int x\,dm$. Seules les forces externes font bouger le centre de masse.

2.2

Forces and Free-Body Diagrams · ⁨Forces et Schémas Corporaux Libres⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.2.A: Describe a force as an interaction between two objects or systems

  • 2.2.A.1 Forces are vector quantities that describe the interactions between objects or systems.
    • 2.2.A.1.i A force exerted on an object or system is always due to the interaction of that object or system with another object or system.
    • 2.2.A.1.ii An object or system cannot exert a net force on itself.
  • 2.2.A.2 Contact forces describe the interaction of an object or system touching another object or system and are macroscopic effects of interatomic electric forces.

Learning Objective 2.2.B: Describe the forces exerted on an object or system using a free-body diagram.

  • 2.2.B.1 Free-body diagrams are useful tools for visualizing forces being exerted on a single object or system and for determining the equations that represent a physical situation.
  • 2.2.B.2 The free-body diagram of an object or system shows each of the forces exerted on the object or system by the environment.
  • 2.2.B.3 Forces exerted on an object or system are represented as vectors originating from the representation of the center of mass, such as a dot. A system is treated as though all of its mass is located at the center of mass.
  • 2.2.B.4 A coordinate system with one axis parallel to the direction of acceleration of the object or system simplifies the translation from free-body diagram to algebraic representation. For example, in a free-body diagram of an object on an inclined plane, it is useful to set one axis parallel to the surface of the incline.

Boundary statement: AP Physics C: Mechanics and AP Physics C: Electricity and Magnetism only expect students to depict the forces exerted on objects, not the force components on free-body diagrams. On the AP Physics exams, individual forces represented on a free-body diagram must be drawn as individual straight arrows, originating on the dot and pointing in the direction of the force. Individual forces that are in the same direction must be drawn side by side, not overlapping.

Français

Objectif d'apprentissage 2.2.A : Décrire une force comme une interaction entre deux objets ou systèmes

  • 2.2.A.1 Les forces sont des grandeurs vectorielles qui décrivent les interactions entre des objets ou des systèmes.
    • 2.2.A.1.i Une force exercée sur un objet ou un système est toujours due à l'interaction de cet objet ou système avec un autre objet ou système.
    • 2.2.A.1.ii Un objet ou un système ne peut pas exercer de force nette sur lui-même.
  • 2.2.A.2 Les forces de contact décrivent l'interaction d'un objet ou d'un système touchant un autre objet ou système et sont des effets macroscopiques de forces électriques interatomiques.

Objectif d'apprentissage 2.2.B : Décrire les forces exercées sur un objet ou un système à l'aide d'un diagramme de corps libre.

  • 2.2.B.1 Les diagrammes de corps libre sont des outils utiles pour visualiser les forces exercées sur un objet ou un système unique et pour déterminer les équations qui représentent une situation physique.
  • 2.2.B.2 Le diagramme de corps libre d'un objet ou d'un système montre chacune des forces exercées sur l'objet ou le système par l'environnement.
  • 2.2.B.3 Les forces exercées sur un objet ou un système sont représentées par des vecteurs partant de la représentation du centre de masse, tel qu'un point. Un système est traité comme si toute sa masse était située au centre de masse.
  • 2.2.B.4 Un système de coordonnées avec un axe parallèle à la direction de l'accélération de l'objet ou du système simplifie la traduction du diagramme de corps libre en représentation algébrique. Par exemple, dans un diagramme de corps libre d'un objet sur un plan incliné, il est utile de placer un axe parallèle à la surface de l'inclinaison.

Énoncé limite : AP Physics C: Mécanique et AP Physics C: Électricité et Magnétisme s'attendent seulement à ce que les étudiants représentent les forces exercées sur les objets, et non les composantes de force sur les diagrammes de corps libre. Sur les examens AP Physics, les forces individuelles représentées sur un diagramme de corps libre doivent être dessinées comme des flèches droites individuelles, partant du point et pointant dans la direction de la force. Les forces individuelles qui sont dans la même direction doivent être dessinées côte à côte, sans se chevaucher.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

A force 力 is a push or pull (a vector, in newtons). A free-body diagram 受力图 draws one object with an arrow for every force on it – weight, normal, tension, friction, applied, drag. Draw it first; it sets up every dynamics equation.

Français

Une force 力 est une poussée ou une traction (un vecteur, en newtons). Un diagramme de corps libre 受力图 représente un seul objet avec une flèche pour chaque force agissant dessus – poids, normale, tension, frottement, appliquée, traînée. Le dessiner d'abord établit toutes les équations de dynamique.

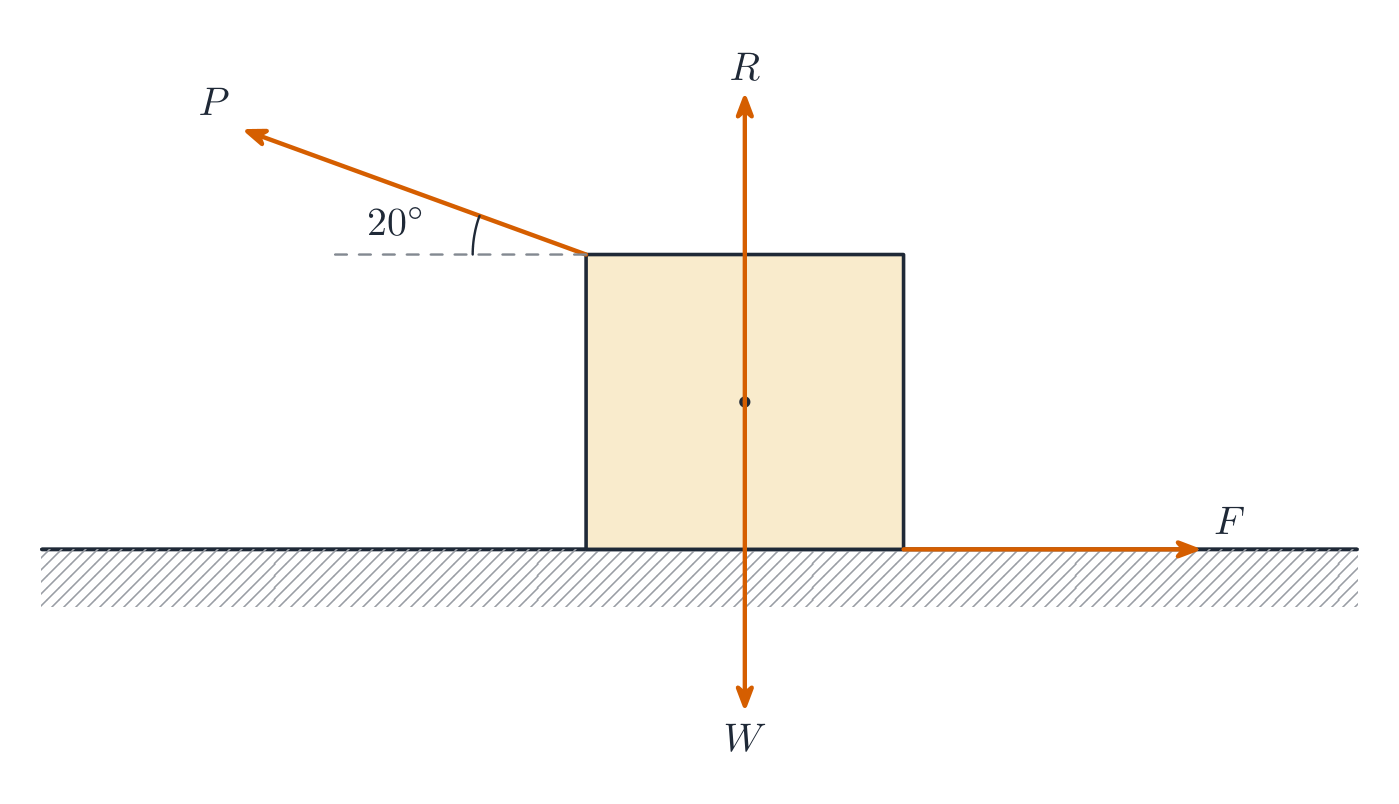
Un diagramme de corps libre montre chaque force agissant sur un objet
Un schéma corporel libre montre toutes les forces agissant sur un objet
Explore · ⁨Explorer⁩

Équilibrer les forces sur un diagramme corps libre

Un diagramme corps libre représente chaque force agissant sur un objet par une flèche. L'objet n'accélère que si les forces ne s'annulent pas — la force nette détermine $a=F/m$.

Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
system/ˈsɪstəm/ 系统 xì tǒng
center of mass/ˈsentə ɒv mæs/ 质心 zhì xīn
force/fɔːs/ 力 lì
free-body diagram/friː ˈbɒdi ˈdaɪəɡræm/ 受力图 shòu lì tú
Newton's third law/ˈnjuːtnz θɜːd lɔː/ 牛顿第三定律 niú dùn dì sān dìng lǜ
inertia/ɪˈnɜːʃə/ 惯性 guàn xìng
net force/net fɔːs/ 合力 hé lì
translational equilibrium/trænˈsleɪʃənl ˌiːkwɪˈlɪbrɪəm/ 平动平衡 píng dòng píng héng
differential equation/ˌdɪfəˈrenʃl ɪˈkweɪʒn/ 微分方程 wēi fēn fāng chéng
incline/ɪnˈklaɪn/ 斜面 xié miàn
2.3

Newton's Third Law · ⁨Troisième Loi de Newton⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.3.A: Describe the interaction of two objects or systems using Newton's third law and a representation of paired forces exerted on each object or system.

  • 2.3.A.1 Newton's third law describes the interaction of two objects or systems in terms of the paired forces that each exerts on the other.
    • Equation: $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Interactions between objects within a system (internal forces) do not influence the motion of a system's center of mass.
  • 2.3.A.3 Tension is the macroscopic net result of forces that infinitesimal segments of a string, cable, chain, or similar system exert on each other in response to an external force.
    • 2.3.A.3.i An ideal string has negligible mass and does not stretch when under tension.
    • 2.3.A.3.ii The tension in an ideal string is the same at all points within the string.
    • 2.3.A.3.iii In a string with nonnegligible mass, tension may not be the same at all points within the string.
    • 2.3.A.3.iv An ideal pulley is a pulley that has negligible mass and rotates about an axle through its center of mass with negligible friction.
Français

Objectif d'apprentissage 2.3.A : Décrire l'interaction de deux objets ou systèmes en utilisant la troisième loi de Newton et une représentation des forces jumelées exercées sur chaque objet ou système.

  • 2.3.A.1 La troisième loi de Newton décrit l'interaction de deux objets ou systèmes en termes des forces jumelées que chacun exerce sur l'autre.
    • Équation : $\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
  • 2.3.A.2 Les interactions entre les objets à l'intérieur d'un système (forces internes) n'influencent pas le mouvement du centre de masse d'un système.
  • 2.3.A.3 La tension est le résultat macroscopique net des forces que des segments infinitésimaux d'une corde, d'un câble, d'une chaîne ou d'un système similaire exercent les uns sur les autres en réponse à une force externe.
    • 2.3.A.3.i Une corde idéale a une masse négligeable et ne s'étire pas lorsqu'elle est tendue.
    • 2.3.A.3.ii La tension dans une corde idéale est la même en tous points au sein de la corde.
    • 2.3.A.3.iii Dans une corde dont la masse n'est pas négligeable, la tension peut ne pas être la même en tous points au sein de la corde.
    • 2.3.A.3.iv Une poulie idéale est une poulie ayant une masse négligeable et tournant autour d'un axe passant par son centre de masse avec un frottement négligeable.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

Newton's third law 牛顿第三定律: A pushes B, B pushes back equally and oppositely. The pair acts on different objects, so it never cancels within one free-body diagram.

Français

Loi de Newton III 牛顿第三定律 : A pousse B, B pousse en retour avec une force égale et opposée. La paire agit sur des objets différents, elle ne s'annule donc jamais dans un seul diagramme de corps libre.

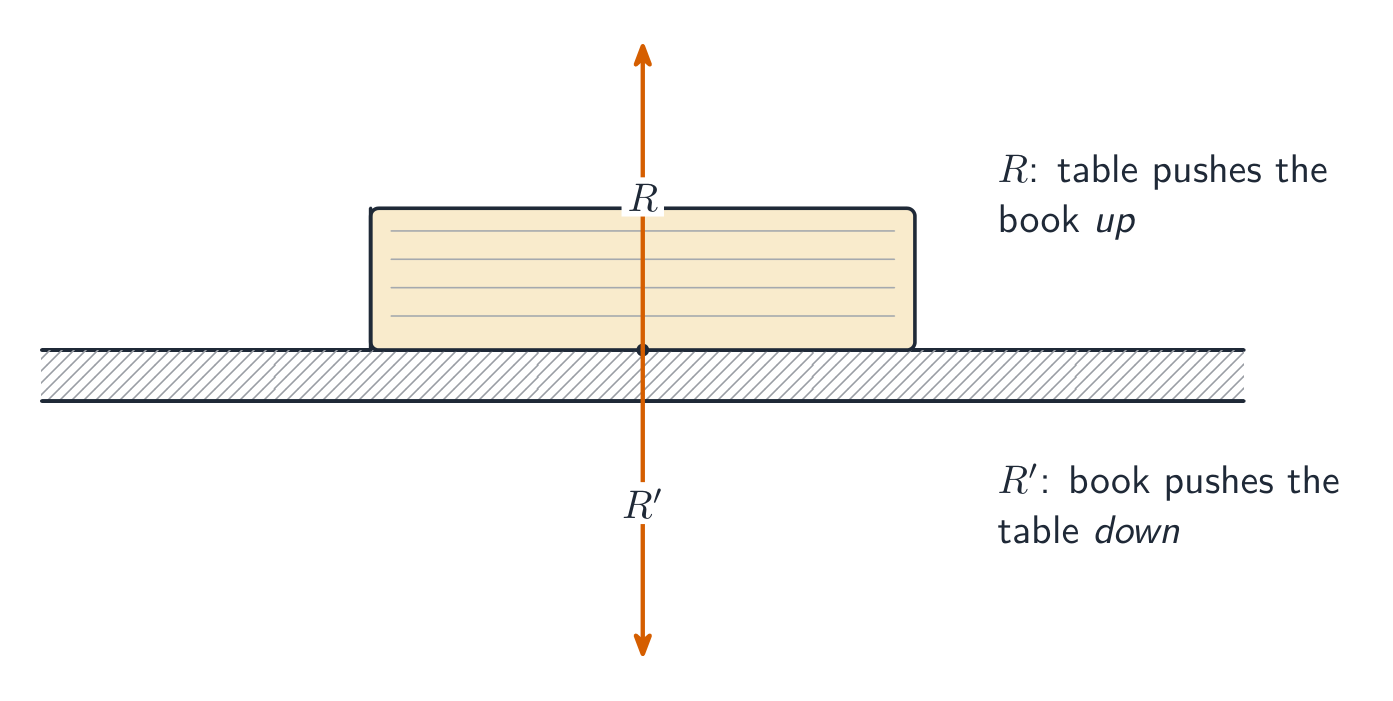
Une paire de la troisième loi de Newton : forces égales et opposées agissant sur deux objets différents
Une paire de la troisième loi de Newton : forces égales et opposées sur deux objets différents
2.4

Newton's First Law · ⁨Première Loi de Newton⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.4.A: Describe the conditions under which a system's velocity remains constant.

  • 2.4.A.1 The net force on a system is the vector sum of all forces exerted on the system.
  • 2.4.A.2 Translational equilibrium is the configuration of forces such that the net force exerted on a system is zero.
    • Derived equation: $\sum \vec{F}_i = 0$
  • 2.4.A.3 Newton's first law states that if the net force exerted on a system is zero, the velocity of that system will remain constant.
  • 2.4.A.4 Forces may be balanced in one dimension but unbalanced in another. The system's velocity will change only in the direction of the unbalanced force.
  • 2.4.A.5 An inertial reference frame is one from which an observer would verify Newton's first law of motion.
Français

Objectif d'apprentissage 2.4.A : Décrire les conditions sous lesquelles la vitesse d'un système reste constante.

  • 2.4.A.1 La force nette sur un système est la somme vectorielle de toutes les forces exercées sur le système.
  • 2.4.A.2 L'équilibre translationnel est la configuration de forces telle que la force nette exercée sur un système est nulle.
    • Équation dérivée : $\sum \vec{F}_i = 0$
  • 2.4.A.3 La première loi de Newton stipule que si la force nette exercée sur un système est nulle, la vitesse de ce système restera constante.
  • 2.4.A.4 Les forces peuvent être équilibrées dans une dimension mais déséquilibrées dans une autre. La vitesse du système ne changera que dans la direction de la force déséquilibrée.
  • 2.4.A.5 Un référentiel inertiel est celui depuis lequel un observateur vérifierait la première loi du mouvement de Newton.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

Newton's first law (inertia 惯性): with zero net force 合力, velocity stays constant – the object is in translational equilibrium 平动平衡.

Français

Loi de Newton I (inertie 惯性) : avec une force nette 合力 nulle, la vitesse reste constante – l'objet est en équilibre de translation 平动平衡.

2.5

Newton's Second Law · ⁨Deuxième Loi de Newton⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.5.A: Describe the conditions under which a system's velocity changes.

  • 2.5.A.1 Unbalanced forces are a configuration of forces such that the net force exerted on a system is not equal to zero.
  • 2.5.A.2 Newton's second law of motion states that the acceleration of a system's center of mass has a magnitude proportional to the magnitude of the net force exerted on the system and is in the same direction as that net force.
    • Equation: $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 The velocity of a system's center of mass will only change if a nonzero net external force is exerted on that system.
Français

Objectif d'apprentissage 2.5.A : Décrire les conditions sous lesquelles la vitesse d'un système change.

  • 2.5.A.1 Les forces déséquilibrées sont une configuration de forces telle que la force nette exercée sur un système n'est pas égale à zéro.
  • 2.5.A.2 La deuxième loi du mouvement de Newton stipule que l'accélération du centre de masse d'un système a une grandeur proportionnelle à la grandeur de la force nette exercée sur le système et est dans la même direction que cette force nette.
    • Équation : $\vec{a}_{\text{sys}} = \dfrac{\sum \vec{F}}{m_{\text{sys}}} = \dfrac{\vec{F}_{\text{net}}}{m_{\text{sys}}}$
  • 2.5.A.3 La vitesse du centre de masse d'un système ne changera que si une force externe nette non nulle est exercée sur ce système.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

The general form uses momentum:

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Apply it one axis at a time. When forces depend on velocity or position, this becomes a differential equation 微分方程 to solve.

Worked example. A $2.0\ \text{kg}$ block slides down a frictionless incline 斜面 at $30^{\circ}$. Only the along-ramp component of gravity drives it, so $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, independent of the mass.

Worked example (two bodies). A $6.0\ \text{kg}$ cart on a frictionless table is pulled by a string over a light pulley to a hanging $2.0\ \text{kg}$ mass. Treat the pair as one system: only the hanging weight drives it, so $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Then isolate the cart alone to find the string tension 张力: $T=6.0(2.45)\approx15\ \text{N}$. System first for $a$, single body for internal forces – that two-step is the standard pattern.

Français

La forme générale utilise la quantité de mouvement :

$$\sum\vec{F}=\frac{d\vec{p}}{dt}=m\vec{a}\ \ (\text{for constant mass}).$$
Appliquer cela un axe à la fois. Lorsque les forces dépendent de la vitesse ou de la position, cela devient une équation différentielle 微分方程 à résoudre.

Exemple résolu. Un bloc de $2.0\ \text{kg}$ glisse sur un plan incliné sans frottement à $30^{\circ}$. Seul le composant parallèle à la rampe de la gravité l'entraîne, donc $a=g\sin30^{\circ}=9.8(0.5)=4.9\ \text{m/s}^2$, indépendant de la masse.

Exemple résolu (deux corps). Un chariot de $6.0\ \text{kg}$ sur une table sans frottement est tiré par une corde passant sur une poulie légère jusqu'à une masse suspendue de $2.0\ \text{kg}$. Traiter le couple comme un seul système : seul le poids suspendu l'entraîne, donc $a=\dfrac{2.0(9.8)}{8.0}=2.45\ \text{m/s}^2$. Ensuite, isoler le chariot seul pour trouver la tension 张力 dans la corde : $T=6.0(2.45)\approx15\ \text{N}$. Système d'abord pour $a$, corps unique pour les forces internes – cette séquence en deux étapes est le modèle standard.

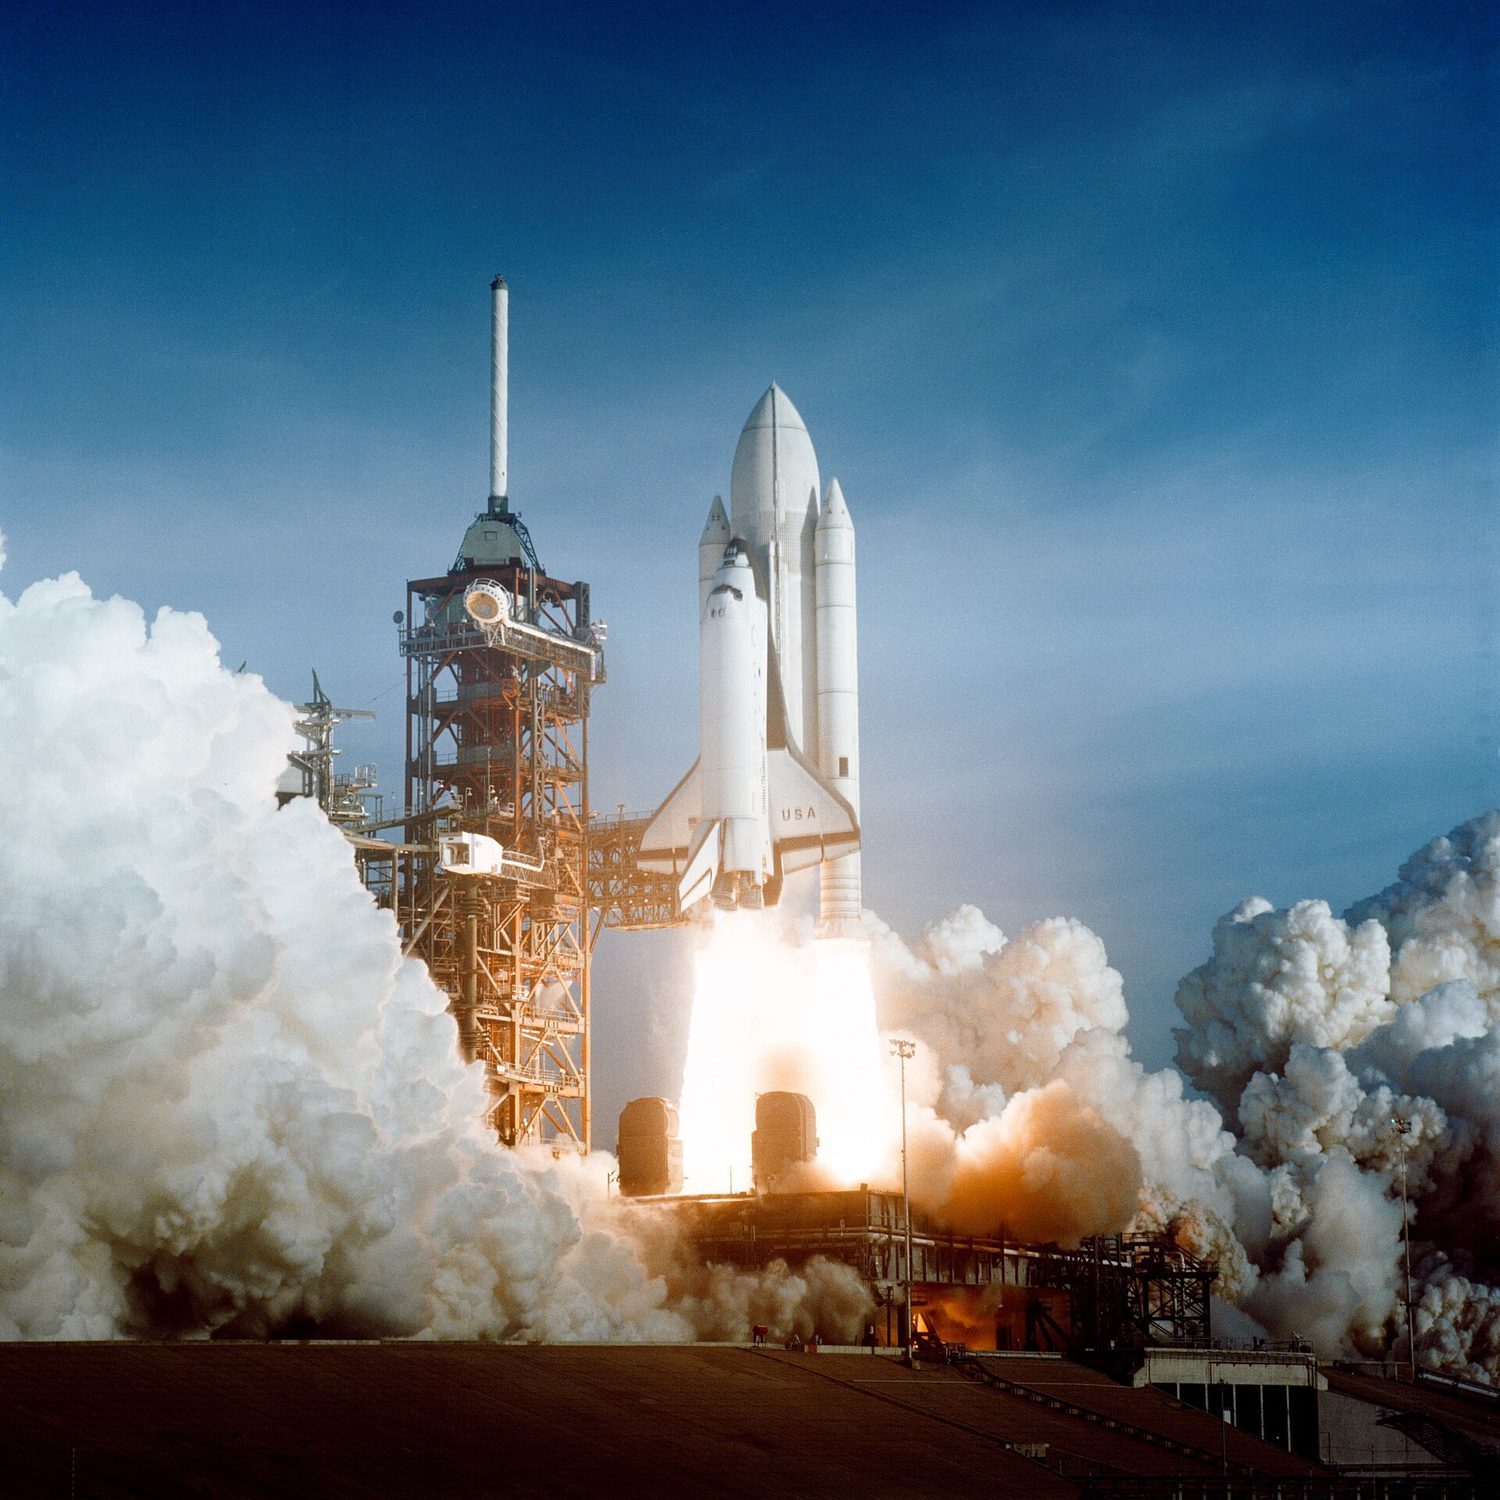
Un lancement de fusée : la force nette modifie la quantité de mouvement — F_net = ma pour la dynamique translationnelle
Un lance de fusée : la force nette change la quantité de mouvement — F_net = ma pour la dynamique de translation
Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
tension/ˈtenʃn/ 张力 zhāng lì
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/ 万有引力定律 wàn yǒu yǐn lì dìng lǜ
Friction/ˈfrɪkʃn/ 摩擦力 mó cā lì
kinetic/kɪˈnetɪk/ 动摩擦 dòng mó cā
static/ˈstætɪk/ 静摩擦 jìng mó cā
normal force/ˈnɔːml fɔːs/ 法向力 fǎ xiàng lì
Hooke's law/hʊks lɔː/ 胡克定律 hú kè dìng lǜ
spring constant/sprɪŋ ˈkɒnstənt/ 弹簧劲度系数 tán huáng jìn dù xì shù
resistive force/rɪˈzɪstɪv fɔːs/ 阻力 zǔ lì
2.6

Gravitational Force · ⁨Force Gravitationnelle⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.6.A: Describe the gravitational interaction between two objects or systems with mass.

  • 2.6.A.1 Newton's law of universal gravitation describes the gravitational force between two objects or systems as directly proportional to each of their masses and inversely proportional to the square of the distance between the systems' centers of mass.
    • Equation: $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i The gravitational force is attractive.
    • 2.6.A.1.ii The gravitational force is always exerted along the line connecting the center of mass of the two interacting systems.
    • 2.6.A.1.iii The gravitational force on a system can be considered to be exerted on the system's center of mass.
  • 2.6.A.2 A field models the effects of a noncontact force exerted on an object at various positions in space.
    • 2.6.A.2.i The magnitude of the gravitational field created by a system of mass $M$ at a point in space is equal to the ratio of the gravitational force exerted by the system on a test object of mass $m$ to the mass of the test object.
      • Derived equation: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii If the gravitational force is the only force exerted on an object, the observed acceleration of the object (in $\text{m/s}^2$) is numerically equal to the magnitude of the gravitational field strength (in $\text{N/kg}$) at that location.
  • 2.6.A.3 The gravitational force exerted by an astronomical body on a relatively small nearby object is called weight.
    • Derived equation: $\text{Weight} = F_g = mg$

Learning Objective 2.6.B: Describe situations in which the gravitational force can be considered constant.

  • 2.6.B.1 If the gravitational force between two systems' centers of mass has a negligible change as the relative position of the two systems changes, the gravitational force can be considered constant at all points between the initial and final positions of the systems.
  • 2.6.B.2 Near the surface of Earth, the strength of the gravitational field is
    • Equation: $g \approx 10\ \text{N/kg}$

Learning Objective 2.6.C: Describe the conditions under which the magnitude of a system's apparent weight is different from the magnitude of the gravitational force exerted on that system.

  • 2.6.C.1 The magnitude of the apparent weight of a system is the magnitude of the normal force exerted on the system.
  • 2.6.C.2 If the system is accelerating, the apparent weight of the system is not equal to the magnitude of the gravitational force exerted on the system.
  • 2.6.C.3 A system appears weightless when there are no forces exerted on the system or when the force of gravity is the only force exerted on the system.
  • 2.6.C.4 The equivalence principle states that an observer in a noninertial reference frame is unable to distinguish between an object's apparent weight and the gravitational force exerted on the object by a gravitational field.

Learning Objective 2.6.D: Describe inertial and gravitational mass.

  • 2.6.D.1 Objects have inertial mass, or inertia, a property that determines how much an object's motion resists changes when interacting with another object.
  • 2.6.D.2 Gravitational mass is related to the force of attraction between two systems with mass.
  • 2.6.D.3 Inertial mass and gravitational mass have been experimentally verified to be equivalent.

Learning Objective 2.6.E: Describe the gravitational force exerted on an object by a uniform spherical distribution of mass.

  • 2.6.E.1 The net gravitational force exerted on an object by a uniform spherical distribution of mass is the sum of the individual forces from small differential masses that comprise the distribution.
  • 2.6.E.2 Newton's shell theorem describes the net gravitational force exerted on an object by a uniform spherical shell of mass.
    • 2.6.E.2.i The net gravitational force exerted on an object inside a thin spherical shell is zero.
    • 2.6.E.2.ii The net gravitational force exerted on an object outside a thin spherical shell can be determined by treating the shell as a single massive object located at the center of the shell.
    • 2.6.E.2.iii An object inside a sphere of uniform density experiences a net gravitational force from only a partial mass of the sphere.
    • 2.6.E.2.iv The partial mass of a sphere that contributes to the net gravitational force exerted on an object within that sphere is the portion of the sphere's mass located a distance less than or equal to the object's distance from the center of the sphere and can be calculated using the density of the sphere.
      • Derived equation: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 The gravitational force exerted on an object within a uniform sphere can be shown to be proportional to the object's distance from the sphere's center.
    • Derived equation: $F_{g,\text{partial}} = -k r_{\text{partial}}$

Boundary statement: AP Physics C: Mechanics does not expect students to mathematically prove or derive Newton's shell theorem.

Français

Objectif d'apprentissage 2.6.A : Décrire l'interaction gravitationnelle entre deux objets ou systèmes ayant une masse.

  • 2.6.A.1 La loi de la gravitation universelle de Newton décrit la force gravitationnelle entre deux objets ou systèmes comme étant directement proportionnelle à chacune de leurs masses et inversement proportionnelle au carré de la distance entre les centres de masse des systèmes.
    • Équation : $\left| \vec{F}_g \right| = G \dfrac{m_1 m_2}{r^2}$
    • 2.6.A.1.i La force gravitationnelle est attractive.
    • 2.6.A.1.ii La force gravitationnelle est toujours exercée le long de la ligne reliant le centre de masse des deux systèmes interagissants.
    • 2.6.A.1.iii La force gravitationnelle sur un système peut être considérée comme étant exercée sur le centre de masse du système.
  • 2.6.A.2 Un champ modélise les effets d'une force sans contact exercée sur un objet à divers positions dans l'espace.
    • 2.6.A.2.i La grandeur du champ gravitationnel créé par un système de masse $M$ à un point dans l'espace est égale au rapport de la force gravitationnelle exercée par le système sur un objet test de masse $m$ à la masse de l'objet test.
      • Équation dérivée: $\left| \vec{g} \right| = \dfrac{\left| \vec{F}_g \right|}{m} = G \dfrac{M}{r^2}$
    • 2.6.A.2.ii Si la force gravitationnelle est la seule force exercée sur un objet, l'accélération observée de l'objet (dans $\text{m/s}^2$) est numériquement égale à la grandeur de la force du champ gravitationnel (dans $\text{N/kg}$) à cet endroit.
  • 2.6.A.3 La force gravitationnelle exercée par un corps astronomique sur un objet proche relativement petit est appelée poids.
    • Équation dérivée : $\text{Weight} = F_g = mg$

Objectif d'apprentissage 2.6.B : Décrire les situations où la force gravitationnelle peut être considérée comme constante.

  • 2.6.B.1 Si la force gravitationnelle entre les centres de masse de deux systèmes subit un changement négligeable alors que la position relative des deux systèmes change, la force gravitationnelle peut être considérée comme constante à tous les points entre les positions initiale et finale des systèmes.
  • 2.6.B.2 Près de la surface de la Terre, la force du champ gravitationnel est
    • Équation : $g \approx 10\ \text{N/kg}$

Objectif d'apprentissage 2.6.C : Décrire les conditions sous lesquelles la grandeur du poids apparent d'un système est différente de la grandeur de la force gravitationnelle exercée sur ce système.

  • 2.6.C.1 La grandeur du poids apparent d'un système est la grandeur de la force normale exercée sur le système.
  • 2.6.C.2 Si le système accélère, le poids apparent du système n'est pas égal à la grandeur de la force gravitationnelle exercée sur le système.
  • 2.6.C.3 Un système semble en apesanteur lorsqu'il n'y a aucune force exercée sur le système ou lorsque la gravité est la seule force exercée sur le système.
  • 2.6.C.4 Le principe d'équivalence stipule qu'un observateur dans un référentiel non inertiel ne peut pas distinguer entre le poids apparent d'un objet et la force gravitationnelle exercée sur l'objet par un champ gravitationnel.

Objectif d'apprentissage 2.6.D : Décrire la masse inertielle et la masse gravitationnelle.

  • 2.6.D.1 Les objets ont une masse inertielle, ou inertie, une propriété qui détermine dans quelle mesure le mouvement d'un objet résiste aux changements lors d'interactions avec un autre objet.
  • 2.6.D.2 La masse gravitationnelle est liée à la force d'attraction entre deux systèmes ayant une masse.
  • 2.6.D.3 La masse inertielle et la masse gravitationnelle ont été vérifiées expérimentalement pour être équivalentes.

Objectif d'apprentissage 2.6.E : Décrire la force gravitationnelle exercée sur un objet par une distribution sphérique uniforme de masse.

  • 2.6.E.1 La force gravitationnelle nette exercée sur un objet par une distribution sphérique uniforme de masse est la somme des forces individuelles provenant de petites masses différentielles qui composent la distribution.
  • 2.6.E.2 Le théorème de coquille de Newton décrit la force gravitationnelle nette exercée sur un objet par une coquille sphérique uniforme de masse.
    • 2.6.E.2.i La force gravitationnelle nette exercée sur un objet à l'intérieur d'une fine coquille sphérique est nulle.
    • 2.6.E.2.ii La force gravitationnelle nette exercée sur un objet à l'extérieur d'une fine coquille sphérique peut être déterminée en traitant la coquille comme un seul objet massif situé au centre de la coquille.
    • 2.6.E.2.iii Un objet à l'intérieur d'une sphère de densité uniforme subit une force gravitationnelle nette provenant uniquement d'une masse partielle de la sphère.
    • 2.6.E.2.iv La masse partielle d'une sphère qui contribue à la force gravitationnelle nette exercée sur un objet situé à l'intérieur de cette sphère est la portion de la masse de la sphère située à une distance inférieure ou égale à la distance de l'objet par rapport au centre de la sphère, et peut être calculée en utilisant la densité de la sphère.
      • Équation dérivée: $m_{\text{partial}} = \rho \dfrac{4}{3} \pi \left( r_{\text{partial}} \right)^3$
  • 2.6.E.3 Il peut être démontré que la force gravitationnelle exercée sur un objet situé à l'intérieur d'une sphère uniforme est proportionnelle à la distance de l'objet par rapport au centre de la sphère.
    • Équation dérivée : $F_{g,\text{partial}} = -k r_{\text{partial}}$

Énoncé de limite : AP Physics C: Mécanique n'attend pas des étudiants qu'ils prouvent mathématiquement ou dérivent le théorème de la coquille de Newton.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English
Orbital motion (Kepler's 2nd law)

Near a surface, weight is $F_g=mg$. In general, Newton's law of gravitation 万有引力定律:

$$F_g=\frac{Gm_1m_2}{r^2},$$
attractive and inverse-square. The gravitational field is $g=\dfrac{GM}{r^2}$.

Français
Mouvement orbital (loi de Kepler 2)

Près d'une surface, le poids est $F_g=mg$. En général, loi de gravitation universelle de Newton 万有引力定律 :

$$F_g=\frac{Gm_1m_2}{r^2},$$
attractive et inverse du carré. Le champ gravitationnel est $g=\dfrac{GM}{r^2}$.

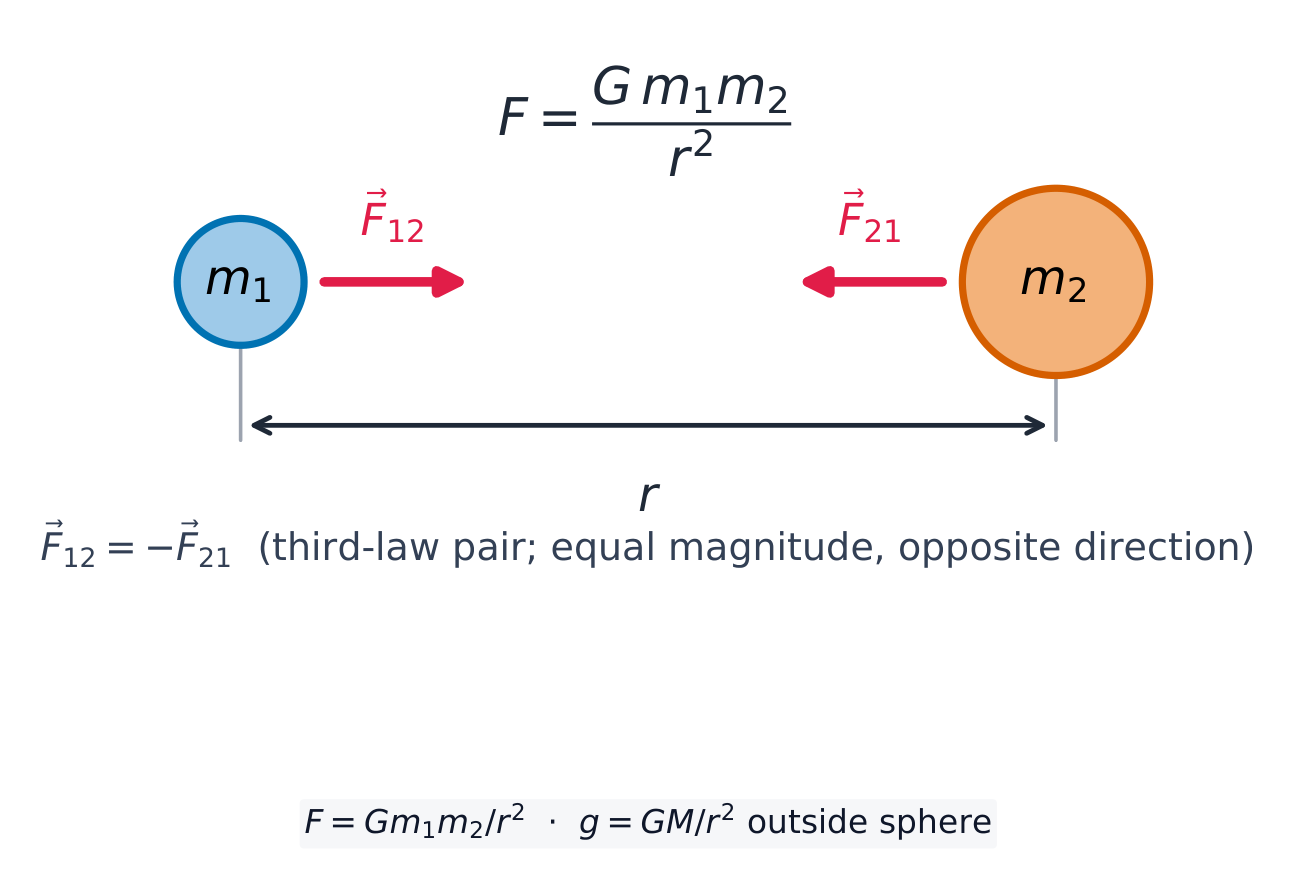
Deux masses s'attirent mutuellement avec des forces égales, opposées et en carré inverse le long de la ligne les reliant
Deux masses s'attirent mutuellement avec des forces égales, opposées, en loi inverse carrée le long de la ligne les reliant
2.7

Kinetic and Static Friction · ⁨Frottement Cinétique et Statique⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.7.A: Describe kinetic friction between two surfaces.

  • 2.7.A.1 Kinetic friction occurs when two surfaces in contact move relative to each other.
    • 2.7.A.1.i The kinetic friction force is exerted in a direction opposite the motion of each surface relative to the other surface.
    • 2.7.A.1.ii The force of friction between two surfaces does not depend on the size of the surface area of contact.
  • 2.7.A.2 The magnitude of the kinetic friction force exerted on an object is the product of the normal force the surface exerts on the object and the coefficient of kinetic friction.
    • Equation: $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i The coefficient of kinetic friction depends on the material properties of the surfaces that are in contact.
    • 2.7.A.2.ii Normal force is the perpendicular component of the force exerted on an object by the surface with which it is in contact; it is directed away from the surface.

Learning Objective 2.7.B: Describe static friction between two surfaces.

  • 2.7.B.1 Static friction may occur between the contacting surfaces of two objects that are not moving relative to each other.
  • 2.7.B.2 Static friction adopts the value and direction required to prevent an object from slipping or sliding on a surface.
    • Equation: $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Slipping and sliding refer to situations in which two surfaces are moving relative to each other.
    • 2.7.B.2.ii There exists a maximum value for which static friction will prevent an object from slipping on a given surface.
      • Derived equation: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 The coefficient of static friction is typically greater than the coefficient of kinetic friction for a given pair of surfaces.
Français

Objectif d'apprentissage 2.7.A : Décrire le frottement cinétique entre deux surfaces.

  • 2.7.A.1 Le frottement cinétique se produit lorsque deux surfaces en contact bougent l'une par rapport à l'autre.
    • 2.7.A.1.i La force de frottement cinétique est exercée dans une direction opposée au mouvement de chaque surface par rapport à l'autre surface.
    • 2.7.A.1.ii La force de frottement entre deux surfaces ne dépend pas de la taille de la surface de contact.
  • 2.7.A.2 La grandeur de la force de frottement cinétique exercée sur un objet est le produit de la force normale que la surface exerce sur l'objet et du coefficient de frottement cinétique.
    • Équation : $\left| \vec{F}_{f,k} \right| = \left| \mu_k \vec{F}_N \right|$
    • 2.7.A.2.i Le coefficient de frottement cinétique dépend des propriétés matérielles des surfaces qui sont en contact.
    • 2.7.A.2.ii La force normale est la composante perpendiculaire de la force exercée sur un objet par la surface avec laquelle il est en contact ; elle est dirigée vers l'extérieur de la surface.

Objectif d'apprentissage 2.7.B : Décrire le frottement statique entre deux surfaces.

  • 2.7.B.1 Le frottement statique peut se produire entre les surfaces de contact de deux objets qui ne bougent pas l'un par rapport à l'autre.
  • 2.7.B.2 Le frottement statique adopte la valeur et la direction nécessaires pour empêcher un objet de glisser ou de coulisser sur une surface.
    • Équation : $\left| \vec{F}_{f,s} \right| \leq \left| \mu_s \vec{F}_n \right|$
    • 2.7.B.2.i Glisser et coulisser font référence à des situations où deux surfaces bougent l'une par rapport à l'autre.
    • 2.7.B.2.ii Il existe une valeur maximale pour laquelle le frottement statique empêchera un objet de glisser sur une surface donnée.
      • Équation dérivée: $F_{f,s,\text{max}} = \mu_s F_N$
  • 2.7.B.3 Le coefficient de frottement statique est généralement supérieur au coefficient de frottement cinétique pour une paire de surfaces donnée.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

Friction 摩擦力 opposes sliding along a surface: kinetic 动摩擦 $f_k=\mu_k N$ while sliding, and static 静摩擦 $f_s\le\mu_s N$ up to a maximum before sliding. $N$ is the normal force 法向力. Note the inequality: static friction is only as large as it needs to be, and $\mu_s N$ is its ceiling, not its value.

Worked example. The same block on the same $30^{\circ}$ incline, now with $\mu_k=0.20$. Perpendicular to the ramp: $N=mg\cos30^{\circ}$. Along the ramp: $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, so $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – the mass cancels again.

Français

Frottement 摩擦力 s'oppose au glissement le long d'une surface : frottement cinétique 动摩擦 $f_k=\mu_k N$ pendant le glissement, et frottement statique 静摩擦 $f_s\le\mu_s N$ jusqu'à un maximum avant le glissement. $N$ est la force normale 法向力. Notez l'inégalité : le frottement statique n'est grand que nécessaire, et $\mu_s N$ est son plafond, pas sa valeur.

Exemple résolu. Le même bloc sur le même $30^{\circ}$ incliné, maintenant avec $\mu_k=0.20$. Perpendiculairement à la rampe : $N=mg\cos30^{\circ}$. Parallèlement à la rampe : $ma=mg\sin30^{\circ}-\mu_k mg\cos30^{\circ}$, donc $a=g(\sin30^{\circ}-0.20\cos30^{\circ})=9.8(0.500-0.173)=3.2\ \text{m/s}^2$ – la masse s'annule encore.

Explore · ⁨Explorer⁩

Faire glisser un bloc sur une pente avec frottement

Le frottement s'oppose au mouvement jusqu'à un maximum $\mu N$. Inclinez la pente jusqu'à ce que la composante de la gravité le long de celle-ci vainque le frottement statique et que le bloc commence à glisser.

2.8

Spring Forces · ⁨Forces de ressort⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.8.A: Describe the force exerted on an object by an ideal spring.

  • 2.8.A.1 An ideal spring has negligible mass and exerts a force that is proportional to the change in its length as measured from its relaxed length. A nonideal spring either has nonnegligible mass or exerts a force that is not proportional to the change in its length as measured from its relaxed length.
  • 2.8.A.2 The magnitude of the force exerted by an ideal spring on an object is given by Hooke's law:
    • Equation: $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 The force exerted on an object by a spring is always directed toward the equilibrium position of the object–spring system.

Learning Objective 2.8.B: Describe the equivalent spring constant of a combination of springs exerting forces on an object.

  • 2.8.B.1 A collection of springs that exert forces on an object may behave as though they were a single spring with an equivalent spring constant $k_{\text{eq}}$.
    • 2.8.B.1.i The inverse of the equivalent spring constant of a set of springs in series is equal to the sum of the inverses of the individual spring constants.
      • Derived equation: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii The equivalent spring constant of a set of springs arranged in series is smaller than the smallest constituent spring constant.
    • 2.8.B.1.iii The equivalent spring constant of a set of springs arranged in parallel is the sum of the individual spring constants.
      • Derived equation: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Boundary statement: AP Physics C: Mechanics only expects students to find the effective spring constant of systems of springs that are arranged either in series or in parallel and does not expect students to find the effective spring constant of a system in which springs are arranged in both series and parallel.

Français

Objectif d'apprentissage 2.8.A : Décrire la force exercée sur un objet par un ressort idéal.

  • 2.8.A.1 Un ressort idéal a une masse négligeable et exerce une force proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue. Un ressort non idéal a soit une masse non négligeable, soit exerce une force qui n'est pas proportionnelle à son changement de longueur mesuré par rapport à sa longueur détendue.
  • 2.8.A.2 La grandeur de la force exercée par un ressort idéal sur un objet est donnée par la loi de Hooke :
    • Équation : $\vec{F}_s = -k \Delta \vec{x}$
  • 2.8.A.3 La force exercée sur un objet par un ressort est toujours dirigée vers la position d'équilibre du système objet-ressort.

Objectif d'apprentissage 2.8.B : Décrire la constante de ressort équivalente d'un assemblage de ressorts exerçant des forces sur un objet.

  • 2.8.B.1 Un ensemble de ressorts qui exercent des forces sur un objet peut se comporter comme s'il s'agissait d'un seul ressort avec une constante de ressort équivalente $k_{\text{eq}}$.
    • 2.8.B.1.i L'inverse de la constante de ressort équivalente d'un ensemble de ressorts en série est égal à la somme des inverses des constantes de ressort individuelles.
      • Équation dérivée: $\dfrac{1}{k_{\text{eq, series}}} = \sum_i \dfrac{1}{k_i} = \dfrac{1}{k_1} + \dfrac{1}{k_2} + \dots$
    • 2.8.B.1.ii La constante de ressort équivalente d'un ensemble de ressorts disposés en série est inférieure à la plus petite constante de ressort constitutive.
    • 2.8.B.1.iii La constante de ressort équivalente d'un ensemble de ressorts disposés en parallèle est la somme des constantes de ressort individuelles.
      • Équation dérivée: $k_{\text{eq, parallel}} = \sum_i k_i = k_1 + k_2 + \dots$

Énoncé de limite : AP Physics C: Mécanique attend seulement des étudiants qu'ils trouvent la constante de ressort effective de systèmes de ressorts disposés soit en série soit en parallèle, et n'attend pas des étudiants qu'ils trouvent la constante de ressort effective d'un système où les ressorts sont disposés à la fois en série et en parallèle.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English
Hooke's law & the elastic limit

An ideal spring obeys Hooke's law 胡克定律 $F_s=-kx$, a restoring force set by the spring constant 弹簧劲度系数 $k$. Its stored energy is $U=\tfrac12 kx^2$.

Combined springs act as one equivalent spring of constant $k_{\text{eq}}$. In parallel (side by side, sharing the load) the constants add, $k_{\text{eq}}=k_1+k_2$ – stiffer than either. In series (end to end) they combine as $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – softer than the softest one. Two springs pulling a mass from opposite sides also act in parallel, giving a restoring constant $k_1+k_2$. Whichever you have, the SHM period uses $k_{\text{eq}}$: $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Français
Loi de Hooke & limite élastique

Un ressort idéal obéit à la loi de Hooke 胡克定律 $F_s=-kx$, une force de rappel fixée par la constante de raideur du ressort 弹簧劲度系数 $k$. Son énergie stockée est $U=\tfrac12 kx^2$.

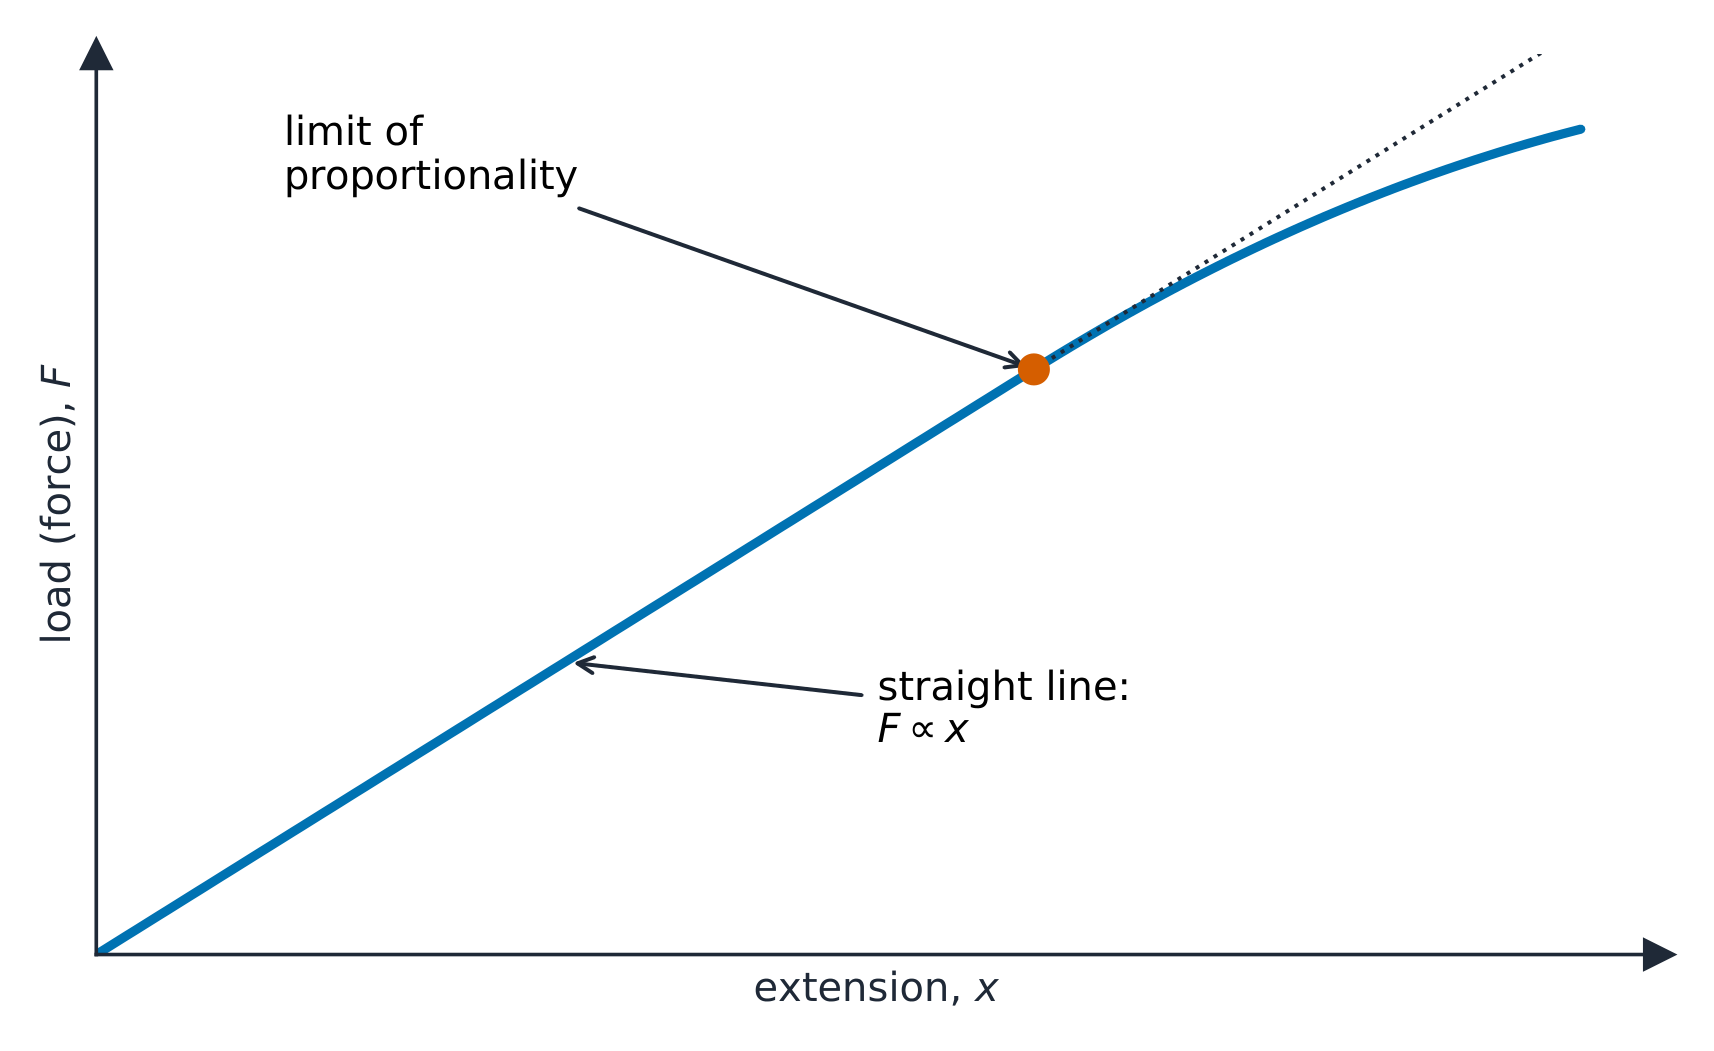
Loi de Hooke : l'allongement est proportionnel à la charge jusqu'à la limite de proportionnalité

Des ressorts combinés agissent comme un seul ressort équivalent de constante $k_{\text{eq}}$. En parallèle (côte à côte, partageant la charge), les constantes s'additionnent, $k_{\text{eq}}=k_1+k_2$ – plus rigide que chacun. En série ( bout à bout ), ils se combinent comme $\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ – plus mou que le plus mou. Deux ressorts tirant une masse de côtés opposés agissent aussi en parallèle, donnant une constante de rappel $k_1+k_2$. Quel que soit le cas, la période du MHS utilise $k_{\text{eq}}$ : $T=2\pi\sqrt{m/k_{\text{eq}}}$.

Explore · ⁨Explorer⁩

Étirer un ressort (loi de Hooke)

La force d'un ressort est proportionnelle à son allongement, $F=kx$ (loi de Hooke. Plus on tire fort, plus l'allongement augmente proportionnellement — jusqu'à la limite du ressort.

2.9

Resistive Forces · ⁨Forces résistantes⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.9.A: Describe the motion of an object subject to a resistive force.

  • 2.9.A.1 A resistive force is defined as a velocity-dependent force in the opposite direction of an object's velocity, for example:
    • Equation: $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 Applying Newton's second law to an object upon which a resistive force is exerted results in a differential equation for velocity.
    • 2.9.A.2.i Using the method of separation of variables, the velocity can be determined by integrating over the proper limits of integration.
    • 2.9.A.2.ii The acceleration or position of a moving object that is subject to a velocity-dependent force may be determined using initial conditions of the object and methods of calculus, once a function for velocity is determined.
    • 2.9.A.2.iii The position, velocity, and acceleration as functions of time of an object under the influence of a resistive force of the form $\vec{F}_r = -k\vec{v}$ are exponential and have asymptotes that are determined by the initial conditions of the object and the forces exerted on the object.
  • 2.9.A.3 Terminal velocity is defined as the maximum speed achieved by an object moving under the influence of a constant force and a resistive force that are exerted on the object in opposite directions. The terminal condition is reached when the net force exerted on the object is zero.
Français

Objectif d'apprentissage 2.9.A : Décrire le mouvement d'un objet soumis à une force de résistance.

  • 2.9.A.1 Une force de résistance est définie comme une force dépendante de la vitesse dans la direction opposée à la vitesse d'un objet, par exemple :
    • Équation : $\vec{F}_r = -k\vec{v}$
  • 2.9.A.2 L'application de la deuxième loi de Newton à un objet sur lequel une force de résistance est exercée donne lieu à une équation différentielle pour la vitesse.
    • 2.9.A.2.i En utilisant la méthode de séparation des variables, la vitesse peut être déterminée en intégrant sur les limites d'intégration appropriées.
    • 2.9.A.2.ii L'accélération ou la position d'un objet en mouvement soumis à une force dépendante de la vitesse peuvent être déterminées à l'aide des conditions initiales de l'objet et des méthodes du calcul, une fois qu'une fonction de vitesse est déterminée.
    • 2.9.A.2.iii La position, la vitesse et l'accélération en fonction du temps d'un objet sous l'influence d'une force de résistance de la forme $\vec{F}_r = -k\vec{v}$ sont exponentielles et ont des asymptotes déterminées par les conditions initiales de l'objet et les forces exercées sur l'objet.
  • 2.9.A.3 La vitesse terminale est définie comme la vitesse maximale atteinte par un objet se déplaçant sous l'influence d'une force constante et d'une force de résistance exercées sur l'objet dans des directions opposées. L'état terminal est atteint lorsque la force nette exercée sur l'objet est nulle.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English

A resistive force 阻力 (drag) opposes motion through a fluid and grows with speed, often modeled as $F=-bv$ or $F=-cv^2$. Newton's second law then gives a differential equation, e.g. $m\dfrac{dv}{dt}=mg-bv$ for a falling object. As speed rises, drag builds until it balances the driving force; the object then stops accelerating and moves at a constant terminal velocity 终极速度, found by setting the net force (and $dv/dt$) to zero.

Worked example. For a falling object with $m\dfrac{dv}{dt}=mg-bv$, the terminal velocity is where $\dfrac{dv}{dt}=0$: $mg=bv_T$, so $v_T=\dfrac{mg}{b}$. With $m=0.10\ \text{kg}$ and $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

To get the full motion $v(t)$, separate the variables 分离变量 and integrate from rest:

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
which rearranges to $v(t)=v_T\left(1-e^{-bt/m}\right)$ – the speed rising exponentially toward $v_T$. Showing this integration is the calculus skill a Physics C free-response rewards, not just quoting the final formula.

Français

Une force résistive 阻力 (traînée) s'oppose au mouvement dans un fluide et augmente avec la vitesse, souvent modélisée comme $F=-bv$ ou $F=-cv^2$. La deuxième loi de Newton donne alors une équation différentielle, par ex. $m\dfrac{dv}{dt}=mg-bv$ pour un objet en chute libre. À mesure que la vitesse augmente, la traînée croît jusqu'à équilibrer la force motrice ; l'objet cesse alors d'accélérer et se déplace à une vitesse terminale 终极速度 constante, obtenue en annulant la force nette (et $dv/dt$).

Exemple résolu. Pour un objet en chute avec $m\dfrac{dv}{dt}=mg-bv$, la vitesse terminale est là où $\dfrac{dv}{dt}=0$ : $mg=bv_T$, donc $v_T=\dfrac{mg}{b}$. Avec $m=0.10\ \text{kg}$ et $b=0.50\ \text{kg/s}$, $v_T=\dfrac{0.10(9.8)}{0.50}=2.0\ \text{m/s}$.

Pour obtenir le mouvement complet $v(t)$, séparer les variables 分离变量 et intégrer depuis le repos :

$$\int_0^{v}\frac{dv'}{mg-bv'}=\int_0^{t}\frac{dt'}{m}\;\Rightarrow\;-\frac{1}{b}\ln\!\frac{mg-bv}{mg}=\frac{t}{m},$$
ce qui se réarrange en $v(t)=v_T\left(1-e^{-bt/m}\right)$ – la vitesse augmentant exponentiellement vers $v_T$. Montrer cette intégration est la compétence en calcul qu'un problème ouvert de Physique C récompense, pas seulement citer la formule finale.

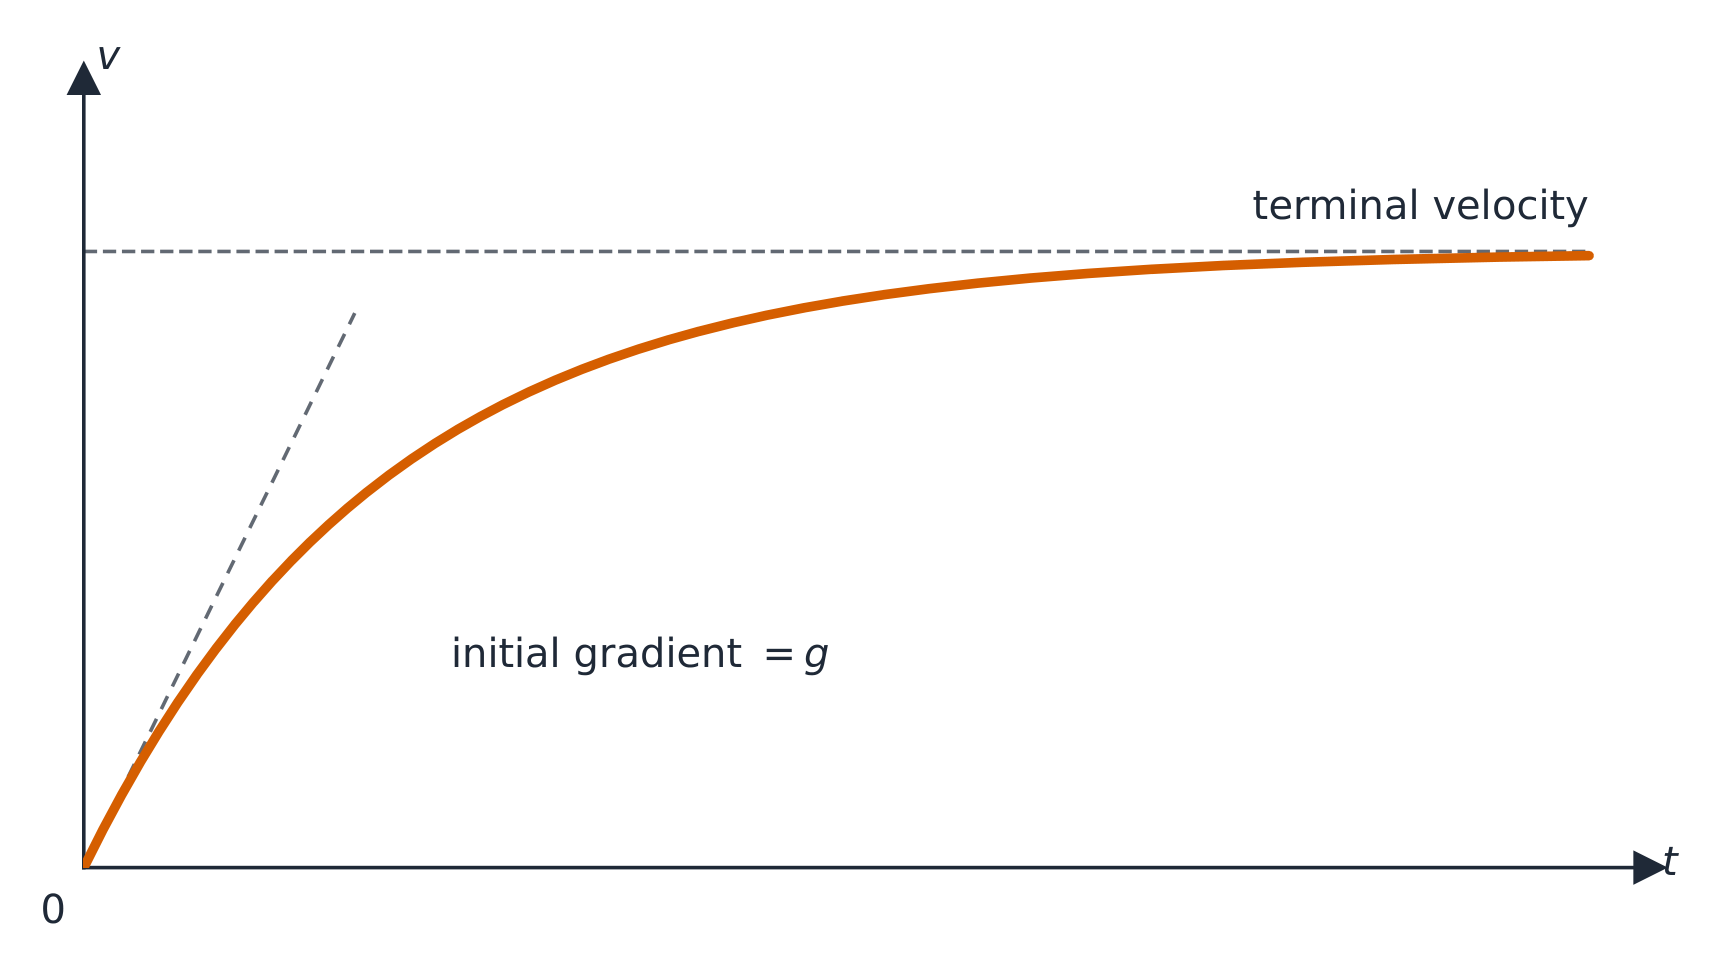
Un objet tombant dans un fluide accélère jusqu'à une vitesse terminale
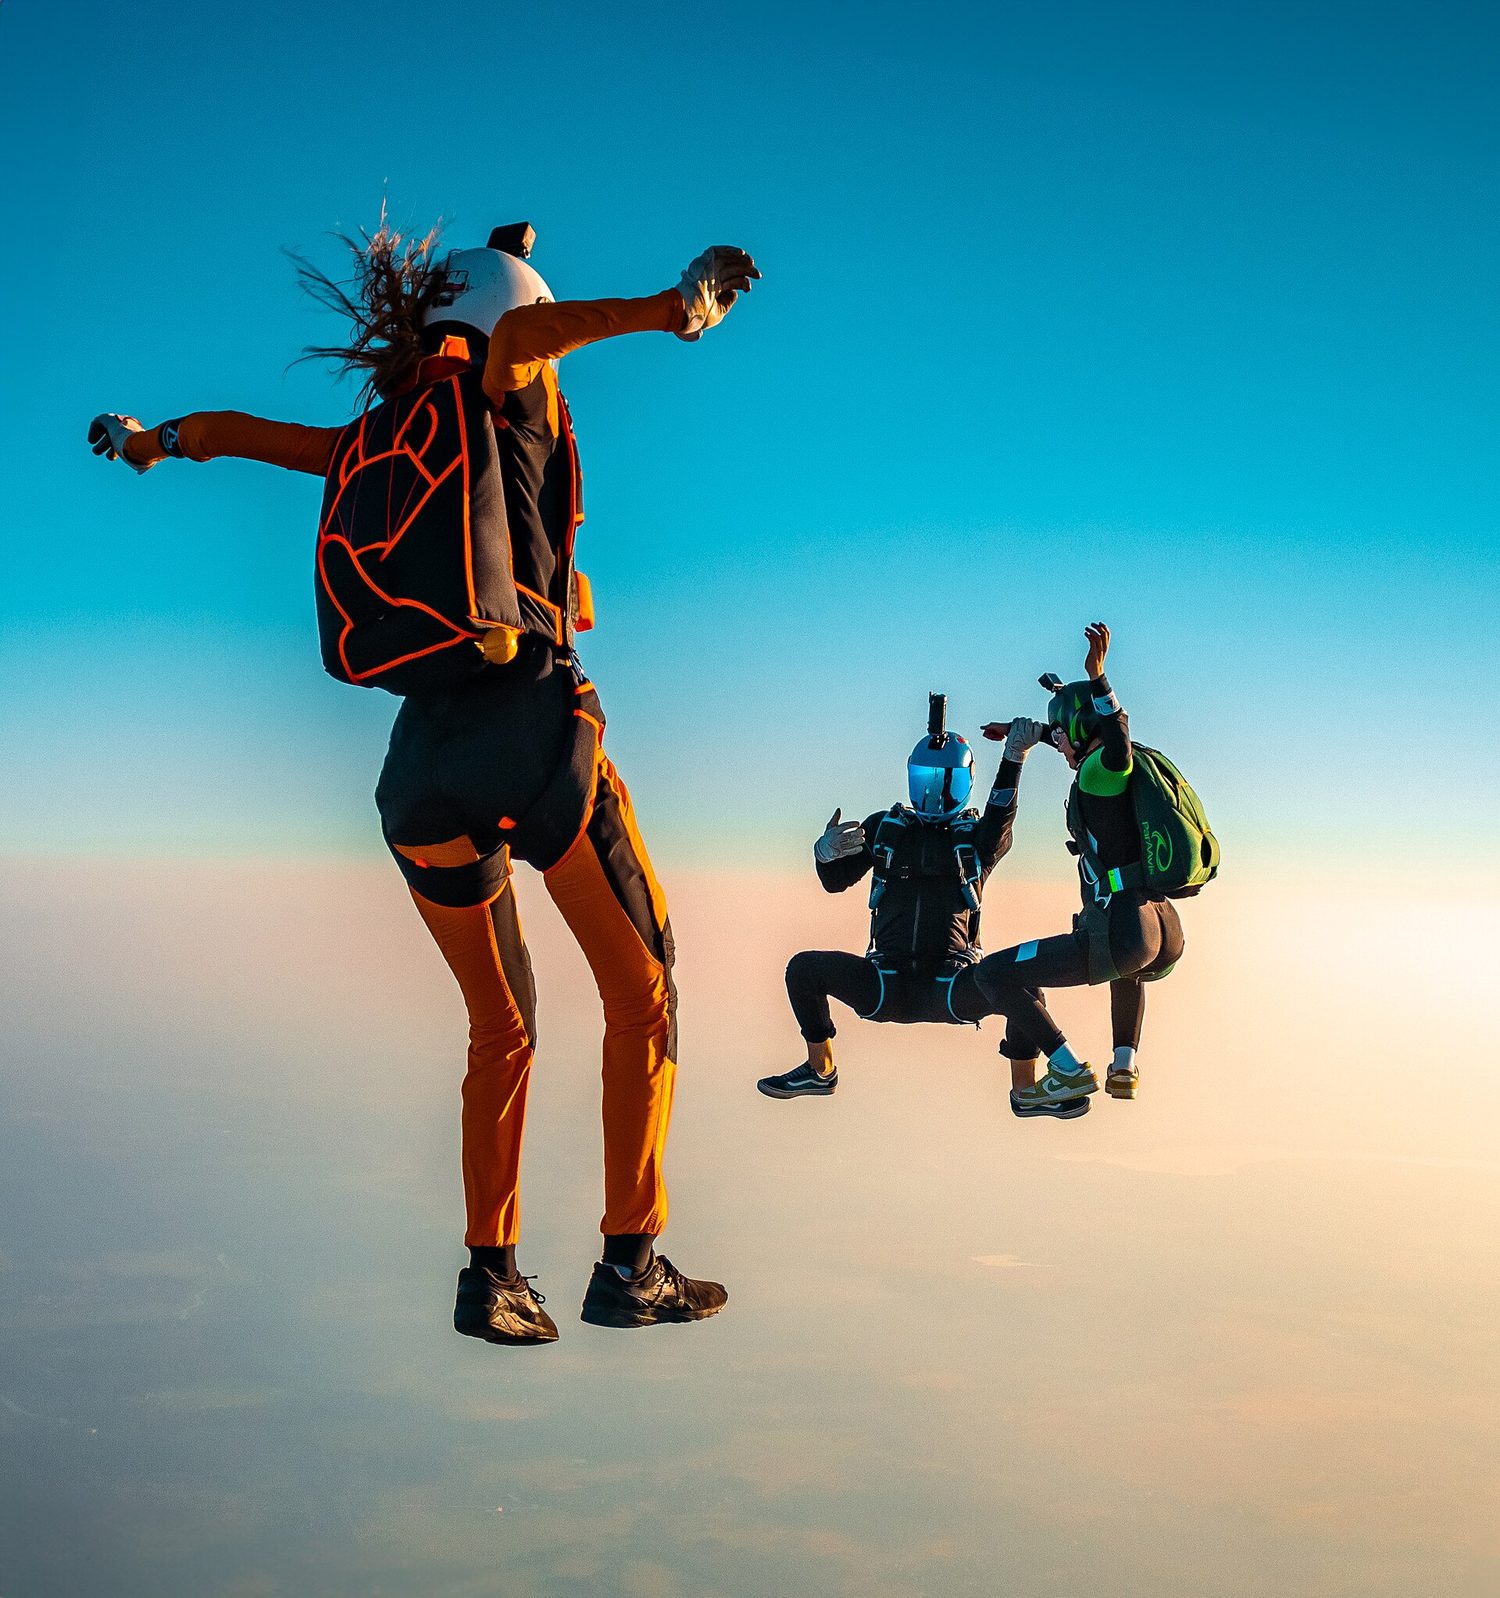
Parachutistes en chute libre : la traînée augmente avec la vitesse jusqu'à équilibrer le poids à la vitesse terminale
Vocabulary · ⁨Vocabulaire⁩ Train · ⁨Entrainer⁩
English · ⁨Anglais⁩ Chinese · ⁨Chinois⁩ Pinyin
terminal velocity/ˈtɜːmɪnl vəˈlɒsɪti/ 终极速度 zhōng jí sù dù
separate the variables/ˈseprət ðə ˈveərɪəblz/ 分离变量 fēn lí biàn liàng
centripetal acceleration/senˈtrɪpɪtl əkˌseləˈreɪʃn/ 向心加速度 xiàng xīn jiā sù dù
2.10

Circular Motion · ⁨Mouvement circulaire⁩

Syllabus · ⁨Programme⁩
English

Learning Objective 2.10.A: Describe the motion of an object traveling in a circular path.

  • 2.10.A.1 Centripetal acceleration is the component of an object's acceleration directed toward the center of the object's circular path.
    • 2.10.A.1.i The magnitude of centripetal acceleration for an object moving in a circular path is the ratio of the object's tangential speed squared to the radius of the circular path.
      • Equation: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii Centripetal acceleration is directed toward the center of an object's circular path.
  • 2.10.A.2 Centripetal acceleration can result from a single force, more than one force, or components of forces that are exerted on an object in circular motion.
    • 2.10.A.2.i At the top of a vertical, circular loop, an object requires a minimum speed to maintain circular motion. At this point, and with this minimum velocity, the gravitational force is the only force that causes the centripetal acceleration.
      • Derived equation: $v = \sqrt{gr}$
    • 2.10.A.2.ii Components of the static friction force and the normal force can contribute to the net force producing centripetal acceleration of an object traveling in a circle on a banked surface.
    • 2.10.A.2.iii A component of tension contributes to the net force producing centripetal acceleration experienced by a conical pendulum.
  • 2.10.A.3 Tangential acceleration is the rate at which an object's speed changes and is directed tangent to the object's circular path.
  • 2.10.A.4 The net acceleration of an object moving in a circle is the vector sum of the centripetal acceleration and tangential acceleration.
  • 2.10.A.5 The revolution of an object traveling in a circular path at a constant speed (uniform circular motion) can be described using period and frequency.
    • 2.10.A.5.i The time to complete one full circular path, one full rotation, or a full cycle of oscillatory motion is defined as period, $T$.
    • 2.10.A.5.ii The rate at which an object is completing revolutions is defined as frequency, $f$.
      • Equation: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii For an object traveling at a constant speed in a circular path, the period is given by the derived equation
      • Derived equation: $T = \dfrac{2\pi r}{v}$

Learning Objective 2.10.B: Describe circular orbits using Kepler's third law.

  • 2.10.B.1 For a satellite in circular orbit around a central body, the satellite's centripetal acceleration is caused only by gravitational attraction. The period and radius of the circular orbit are related to the mass of the central body.
    • Derived equation: $T^2 = \dfrac{4\pi^2}{GM} R^3$

Boundary statement: AP Physics C: Mechanics does not expect students to know Kepler's first or second laws of planetary motion.

Français

Objectif d'apprentissage 2.10.A : Décrire le mouvement d'un objet se déplaçant sur une trajectoire circulaire.

  • 2.10.A.1 L'accélération centripète est la composante de l'accélération d'un objet dirigée vers le centre de la trajectoire circulaire de l'objet.
    • 2.10.A.1.i La grandeur de l'accélération centripète pour un objet se déplaçant sur une trajectoire circulaire est le rapport du carré de la vitesse tangentielle de l'objet au rayon de la trajectoire circulaire.
      • Équation: $a_c = \dfrac{v^2}{r}$
    • 2.10.A.1.ii L'accélération centripète est dirigée vers le centre de la trajectoire circulaire d'un objet.
  • 2.10.A.2 L'accélération centripète peut résulter d'une seule force, de plusieurs forces, ou de composantes de forces qui sont exercées sur un objet en mouvement circulaire.
    • 2.10.A.2.i Au sommet d'une boucle circulaire verticale, un objet nécessite une vitesse minimale pour maintenir son mouvement circulaire. À cet endroit, et avec cette vitesse minimale, la force gravitationnelle est la seule force qui cause l'accélération centripète.
      • Équation dérivée: $v = \sqrt{gr}$
    • 2.10.A.2.ii Les composantes de la force de frottement statique et de la force normale peuvent contribuer à la force nette produisant l'accélération centripète d'un objet se déplaçant sur une surface inclinée.
    • 2.10.A.2.iii Une composante de la tension contribue à la force nette produisant l'accélération centripète ressentie par un pendule conique.
  • 2.10.A.3 L'accélération tangentielle est le taux auquel la vitesse d'un objet change et est dirigée tangentiellement à la trajectoire circulaire de l'objet.
  • 2.10.A.4 L'accélération nette d'un objet se déplaçant en cercle est la somme vectorielle de l'accélération centripète et de l'accélération tangentielle.
  • 2.10.A.5 La révolution d'un objet se déplaçant sur une trajectoire circulaire à vitesse constante (mouvement circulaire uniforme) peut être décrite en utilisant la période et la fréquence.
    • 2.10.A.5.i Le temps nécessaire pour parcourir un circuit circulaire complet, une rotation complète ou un cycle complet de mouvement oscillatoire est défini comme la période, $T$.
    • 2.10.A.5.ii Le taux auquel un objet effectue des révolutions est défini comme la fréquence, $f$.
      • Équation: $T = \dfrac{1}{f}$
    • 2.10.A.5.iii Pour un objet se déplaçant à vitesse constante sur une trajectoire circulaire, la période est donnée par l'équation dérivée
      • Équation dérivée: $T = \dfrac{2\pi r}{v}$

Objectif d'apprentissage 2.10.B : Décrire les orbites circulaires en utilisant la troisième loi de Kepler.

  • 2.10.B.1 Pour un satellite en orbite circulaire autour d'un corps central, l'accélération centripète du satellite est causée uniquement par l'attraction gravitationnelle. La période et le rayon de l'orbite circulaire sont liés à la masse du corps central.
    • Équation dérivée : $T^2 = \dfrac{4\pi^2}{GM} R^3$

Énoncé limite : AP Physics C: Mécanique ne s'attend pas à ce que les étudiants connaissent les premières ou secondes lois du mouvement planétaire de Kepler.

Source: College Board AP Course and Exam Description · ⁨Source : Description du cours et de l'examen AP College Board⁩

English
Uniform circular motion

Uniform circular motion has a centripetal acceleration 向心加速度 $a_c=\dfrac{v^2}{r}$ pointing to the center, requiring a net inward force $F_c=\dfrac{mv^2}{r}$ supplied by a real force (tension, gravity, friction, normal). There is no outward force. For vertical circles and banked curves, decompose the real forces to find which provides the centripetal requirement.

Worked example. A $0.50\ \text{kg}$ ball is whirled on a $1.0\ \text{m}$ string in a horizontal circle at $3.0\ \text{m/s}$. The string tension supplies the whole centripetal force: $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Worked example (vertical circle). At the top of a vertical loop of radius $r$, gravity and the normal force both point toward the center: $N+mg=\dfrac{mv^2}{r}$. The slowest possible speed at the top is where the track pushes with nothing at all ($N=0$): $v_{\min}=\sqrt{gr}$. For $r=2.5\ \text{m}$: $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Any slower and the cart leaves the track before the top.

Français
Mouvement circulaire uniforme

Le mouvement circulaire uniforme a une accélération centripète 向心加速度 $a_c=\dfrac{v^2}{r}$ pointant vers le centre, nécessitant une force nette vers l'intérieur $F_c=\dfrac{mv^2}{r}$ fournie par une force réelle (tension, gravité, frottement, normale). Il n'y a pas de force vers l'extérieur. Pour les cercles verticaux et les courbes banquées, décomposer les forces réelles pour trouver laquelle satisfait l'exigence centripète.

Exemple résolu. Une bille de $0.50\ \text{kg}$ est tournoyée sur une corde de $1.0\ \text{m}$ dans un cercle horizontal à $3.0\ \text{m/s}$. La tension de la corde fournit toute la force centripète : $T=\dfrac{mv^2}{r}=\dfrac{0.50(3.0)^2}{1.0}=4.5\ \text{N}$.

Exemple résolu (cercle vertical). Au sommet d'une boucle verticale de rayon $r$, la gravité et la force normale pointent toutes deux vers le centre : $N+mg=\dfrac{mv^2}{r}$. La vitesse minimale possible au sommet est là où la piste ne pousse plus du tout ($N=0$) : $v_{\min}=\sqrt{gr}$. Pour $r=2.5\ \text{m}$ : $v_{\min}=\sqrt{9.8(2.5)}=4.9\ \text{m/s}$. Moins vite, et le wagon quittera la piste avant le sommet.

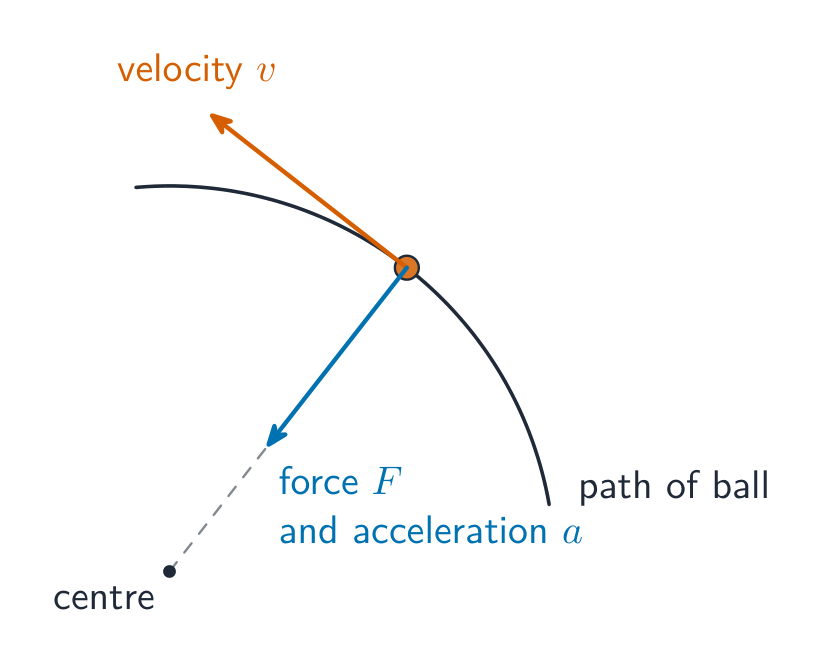
La vitesse pointe le long de la tangente ; la force centripète pointe vers le centre
2.10

Exam tips · ⁨Conseils d'examen⁩

English
  • Locate the center of mass with $x_{cm}=\tfrac{1}{M}\int x\,dm$ (or $\tfrac{\sum m_i x_i}{\sum m_i}$ for point masses) and use $\lambda,\sigma,\rho$ for the mass element.
  • The net external force moves the center of mass as if all mass sat there: $\vec F_{net}=M\vec a_{cm}$.
  • Define your system clearly — internal forces cancel, so only external forces change its momentum.
  • Exploit symmetry to shortcut a center-of-mass integral.
  • Distinguish center of mass from center of gravity (identical in a uniform field).
Français
  • Localiser le centre de masse avec $x_{cm}=\tfrac{1}{M}\int x\,dm$ (ou $\tfrac{\sum m_i x_i}{\sum m_i}$ pour des masses ponctuelles) et utiliser $\lambda,\sigma,\rho$ pour l'élément de masse.
  • La force externe nette fait bouger le centre de masse comme si toute la masse était concentrée là : $\vec F_{net}=M\vec a_{cm}$.
  • Définir clairement votre système – les forces internes s'annulent, donc seules les forces externes changent sa quantité de mouvement.
  • Exploiter la symétrie pour simplifier une intégrale du centre de masse.
  • Distinguer le centre de masse du centre de gravité (identiques dans un champ uniforme).

Interactive lessons on this topic · ⁨Leçons interactives sur ce sujet⁩

Work through it step by step, with instant-check exercises. · ⁨Traversez-le étape par étape, avec des exercices à vérification instantanée.⁩

Past Papers · ⁨Épreuves Passées⁩

More topics in AP Physique C : Mécanique · ⁨Plus de sujets dans AP Physique C : Mécanique⁩

Log in or create account · ⁨Se connecter ou créer un compte⁩

IGCSE, A-Level & AP