Skip to content · ⁨Bỏ qua nội dung⁩

Energy and Momentum of Rotating Systems · ⁨Năng lượng và động lượng của hệ quay⁩

AP Physics C: Mechanics · ⁨AP Vật lý C: Cơ học⁩ · Topic 6 · ⁨Chủ đề 6⁩

Video lesson for this topic · ⁨Bài học video cho chủ đề này⁩ Open the video page · ⁨Mở trang video⁩
8:12

Năng lượng và động lượng của hệ quay

Hãy xem một vận động viên trượt băng quay vòng. Tay duỗi rộng, cô ấy quay chậm. Cô ấy thu tay lại — và không đẩy vào bất cứ thứ gì, cô ấy quay nhanh hơn nhiều. Không ai…

English narration · English + 中文 subtitles burned in · ⁨Giọng đọc tiếng Anh · phụ đề tiếng Anh + 中文 được ghi trực tiếp⁩

6.1

Rotational Kinetic Energy · ⁨Động năng Quay⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.1.A: Describe the rotational kinetic energy of a rigid system in terms of the rotational inertia and angular velocity of that rigid system.

  • 6.1.A.1 The rotational kinetic energy of an object or rigid system is related to the rotational inertia and angular velocity of the rigid system and is given by the equation $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$.
    • Equation: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
    • 6.1.A.1.i The rotational inertia of an object about a fixed axis can be used to show that the rotational kinetic energy of that object is equivalent to its translational kinetic energy, which is its total kinetic energy.
    • 6.1.A.1.ii The total kinetic energy of a rigid system is the sum of its rotational kinetic energy due to its rotation about its center of mass and the translational kinetic energy due to the linear motion of its center of mass.
  • 6.1.A.2 A rigid system can have rotational kinetic energy while its center of mass is at rest due to the individual points within the rigid system having linear speed and, therefore, kinetic energy.
  • 6.1.A.3 Rotational kinetic energy is a scalar quantity.
Tiếng Việt

Mục tiêu học tập 6.1.A: Mô tả động năng quay của một hệ vật cứng theo quán tính quay và vận tốc góc của hệ vật cứng đó.

  • 6.1.A.1 Động năng quay của một vật hay hệ vật cứng liên quan đến quán tính quay và vận tốc góc của hệ vật cứng và được cho bởi phương trình $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$.
    • Phương trình: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
    • 6.1.A.1.i Quán tính quay của một vật quanh một trục cố định có thể được sử dụng để chứng minh rằng động năng quay của vật đó tương đương với động năng tịnh tiến của nó, tức là tổng động năng của nó.
    • 6.1.A.1.ii Tổng động năng của một hệ vật cứng là tổng động năng quay do sự quay quanh trọng tâm của nó và động năng tịnh tiến do chuyển động tuyến tính của trọng tâm.
  • 6.1.A.2 Một hệ vật cứng có thể có động năng quay trong khi trọng tâm của nó đứng yên do các điểm riêng lẻ bên trong hệ vật cứng có vận tốc tuyến tính và, do đó, có động năng.
  • 6.1.A.3 Động năng quay là đại lượng vô hướng.
Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English

A spinning body has rotational kinetic energy 转动动能

$$K_{\text{rot}}=\tfrac12 I\omega^2,$$

the rotational twin of $\tfrac12mv^2$, with the rotational inertia 转动惯量 $I$ playing the role of mass. A body that both moves and spins carries both terms:

$$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

Worked example. A uniform cylinder ($I=\tfrac12mr^2$) rolls at speed $v$. Its kinetic energy is $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – one third of it is rotational. The same ball of energy bookkeeping decides every rolling problem.

Tiếng Việt

Một vật đang quay có động năng quay

$$K_{\text{rot}}=\tfrac12 I\omega^2,$$

bản sao quay của $\tfrac12mv^2$, trong đó momen quán tính $I$ đóng vai trò như khối lượng. Một vật vừa di chuyển vừa quay mang cả hai thành phần:

$$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

Ví dụ minh họa. Một trụ đều ($I=\tfrac12mr^2$) lăn với vận tốc $v$. Động năng của nó là $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – một phần ba thuộc về động năng quay. Nguyên tắc kế toán năng lượng này áp dụng cho mọi bài toán lăn.

6.2

Torque and Work · ⁨Mô-men Lực và Công⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.2.A: Describe the work done on a rigid system by a given torque or collection of torques.

  • 6.2.A.1 A torque can transfer energy into or out of an object or rigid system if the torque is exerted over an angular displacement.
  • 6.2.A.2 The amount of work done on a rigid system by a torque is related to the magnitude of that torque and the angular displacement through which the rigid system rotates during the interval in which that torque is exerted.
    • Equation: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
  • 6.2.A.3 Work done on a rigid system by a given torque can be found from the area under the curve of a graph of the torque as a function of angular position.
Tiếng Việt

Mục tiêu học tập 6.2.A: Mô tả công thực hiện lên một hệ cứng bởi một mô-men lực cho trước hoặc một tập hợp các mô-men lực.

  • 6.2.A.1 Một mô-men lực có thể truyền năng lượng vào hoặc ra khỏi một vật thể hoặc hệ cứng nếu mô-men lực đó tác dụng trong một góc quay (độ dịch chuyển góc).
  • 6.2.A.2 Độ lớn của công thực hiện lên một hệ cứng bởi một mô-men lực liên quan đến độ lớn của mô-men lực đó và độ dịch chuyển góc mà hệ cứng quay trong khoảng thời gian mô-men lực đó tác dụng.
    • Phương trình: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
  • 6.2.A.3 Công thực hiện lên một hệ vật rắn bởi một momen lực cho trước có thể tìm thấy từ diện tích dưới đường cong của biểu đồ momen lực theo vị trí góc.

Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English

A torque 力矩 acting through an angular displacement 角位移 does work, and power is torque times angular velocity:

$$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

These are the rotational forms of $W=\int F\,dx$ and $P=Fv$ – the whole translational energy toolkit carries over with $F\to\tau$, $x\to\theta$, $v\to\omega$.

Worked example. A motor applies a constant $8.0\ \text{N}\cdot\text{m}$ torque to a flywheel for $5.0$ full turns: $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, which appears as rotational kinetic energy if friction is negligible.

Tiếng Việt

Một mô-men lực tác dụng qua một góc lệch quay thực hiện công, và công suất bằng mô-men lực nhân với vận tốc góc:

$$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

Đây là dạng quay của $W=\int F\,dx$ và $P=Fv$ – toàn bộ bộ công cụ năng lượng tịnh tiến được chuyển giao hoàn toàn với $F\to\tau$, $x\to\theta$, $v\to\omega$.

Ví dụ minh họa. Một động cơ tác dụng một mô-men lực không đổi $8.0\ \text{N}\cdot\text{m}$ lên bánh đà trong $5.0$ vòng quay đầy đủ: $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, xuất hiện dưới dạng động năng quay nếu ma sát không đáng kể.

Explore · ⁨Khám phá⁩

Balance torques on a beam · ⁨Cân bằng mô-men trên thanh dầm⁩

Torque is force times perpendicular distance, $\tau=Fd$. Equal torques on each side keep the beam in rotational equilibrium. · ⁨Mô-men lực là lực nhân với khoảng cách vuông góc, $\tau=Fd$. Hai mô-men lực bằng nhau ở hai bên giữ cho dầm cân bằng quay.⁩

6.3

Angular Momentum and Angular Impulse · ⁨Động lượng Góc và Xung lượng Góc⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.3.A: Describe the angular momentum of an object or rigid system.

  • 6.3.A.1 The magnitude of the angular momentum of a rigid system about a specific axis can be described with the equation $L = I\omega$.
    • Equation: $L = I\omega$
  • 6.3.A.2 The angular momentum of an object about a given point is $\vec{L} = \vec{r} \times \vec{p}$.
    • Equation: $\vec{L} = \vec{r} \times \vec{p}$
    • 6.3.A.2.i The selection of the axis about which an object is considered to rotate influences the determination of the angular momentum of that object.
    • 6.3.A.2.ii The measured angular momentum of an object traveling in a straight line depends on the distance between the reference point and the object, the mass of the object, the speed of the object, and the angle between the radial distance and the velocity of the object.

Learning Objective 6.3.B: Describe the angular impulse delivered to an object or rigid system by a torque.

  • 6.3.B.1 Angular impulse is defined as the product of the torque exerted on an object or rigid system and the time interval during which the torque is exerted.
    • Equation: $\text{angular impulse} = \displaystyle\int \tau \, dt$
  • 6.3.B.2 Angular impulse has the same direction as the torque imparting it.
  • 6.3.B.3 The angular impulse delivered to an object or rigid system by a torque can be found from the area under the curve of a graph of the torque as a function of time.

Learning Objective 6.3.C: Relate the change in angular momentum of an object or rigid system to the angular impulse given to that object or rigid system.

  • 6.3.C.1 The magnitude of the change in angular momentum can be described by comparing the magnitudes of the final and initial momenta of the object or rigid system.
    • Equation: $\Delta L = L - L_0$
  • 6.3.C.2 A rotational form of the impulse–momentum theorem relates the angular impulse delivered to an object or rigid system and the change in angular momentum of that object or rigid system.
    • 6.3.C.2.i The angular impulse exerted on an object or rigid system is equal to the change in angular momentum of that object or rigid system.
      • Equation: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
    • 6.3.C.2.ii The rotational form of the impulse–momentum theorem is a direct result of Newton's second law of motion for cases in which rotational inertia is constant.
      • Equation: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
  • 6.3.C.3 The net torque exerted on an object or rigid system is equal to the slope of the graph of the angular momentum of an object as a function of time.
  • 6.3.C.4 The angular impulse delivered to an object or rigid system is equal to the area under the curve of a graph of the net external torque exerted on an object as a function of time.
Tiếng Việt

Mục tiêu học tập 6.3.A: Mô tả động lượng góc của một vật thể hoặc hệ cứng.

  • 6.3.A.1 Độ lớn của động lượng góc của một hệ cứng quanh một trục xác định có thể được mô tả bằng phương trình $L = I\omega$.
    • Phương trình: $L = I\omega$
  • 6.3.A.2 Động lượng góc của một vật đối với một điểm cho trước là $\vec{L} = \vec{r} \times \vec{p}$.
    • Phương trình: $\vec{L} = \vec{r} \times \vec{p}$
    • 6.3.A.2.i Việc lựa chọn trục mà vật thể được xem xét quay sẽ ảnh hưởng đến việc xác định động lượng góc của vật thể đó.
    • 6.3.A.2.ii Động lượng góc đo được của một vật thể di chuyển theo đường thẳng phụ thuộc vào khoảng cách giữa điểm tham chiếu và vật thể, khối lượng của vật thể, tốc độ của vật thể, và góc giữa bán kính (khoảng cách radial) và vận tốc của vật thể.

Mục tiêu học tập 6.3.B: Mô tả xung động lượng góc được cung cấp cho một vật thể hoặc hệ cứng bởi một mô-men lực.

  • 6.3.B.1 Xung động lượng góc được định nghĩa là tích của mô-men lực tác dụng lên một vật thể hoặc hệ cứng và khoảng thời gian mà mô-men lực đó tác dụng.
    • Phương trình: $\text{angular impulse} = \displaystyle\int \tau \, dt$
  • 6.3.B.2 Xung động lượng góc có cùng hướng với momen lực tạo ra nó.
  • 6.3.B.3 Xung động lượng góc được cung cấp cho một vật thể hoặc hệ cứng bởi một mô-men lực có thể tìm được từ diện tích dưới đường cong của đồ thị mô-men lực theo thời gian.

Mục tiêu học tập 6.3.C: Liên hệ sự thay đổi động lượng góc của một vật thể hoặc hệ cứng với xung động lượng góc được cung cấp cho vật thể hoặc hệ đó.

  • 6.3.C.1 Độ lớn của sự thay đổi động lượng góc có thể được mô tả bằng cách so sánh độ lớn của động lượng cuối cùng và đầu tiên của vật hoặc hệ vật rắn.
    • Phương trình: $\Delta L = L - L_0$
  • 6.3.C.2 Dạng quay của định lý xung – động lượng liên hệ giữa xung động lượng góc được cung cấp cho một vật thể hoặc hệ cứng và sự thay đổi động lượng góc của vật thể hoặc hệ đó.
    • 6.3.C.2.i Xung động lượng góc tác dụng lên một vật thể hoặc hệ cứng bằng sự thay đổi động lượng góc của vật thể hoặc hệ đó.
      • Phương trình: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
    • 6.3.C.2.ii Dạng quay của định lý xung-động lượng là kết quả trực tiếp của định luật II Newton về chuyển động trong các trường hợp momen quán tính không đổi.
      • Phương trình: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
  • 6.3.C.3 Momen lực tổng hợp tác dụng lên một vật hoặc hệ vật rắn bằng với hệ số góc của biểu đồ động lượng góc của vật theo thời gian.
  • 6.3.C.4 Xung động lượng góc truyền cho một vật hoặc hệ vật rắn bằng với diện tích dưới đường cong của biểu đồ momen lực ngoài tổng hợp tác dụng lên vật theo thời gian.

Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English

Angular momentum 角动量 for a particle is

$$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

so even a particle moving in a straight line has angular momentum about any point not on that line ($L=mv\,d$, with $d$ the perpendicular distance). For a rigid body spinning about a fixed axis, $L=I\omega$. Newton's second law in rotational form is

$$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

and a net torque acting over time delivers an angular impulse 角冲量 $\int\tau\,dt=\Delta L$ – the rotational impulse–momentum theorem.

Tiếng Việt

Động lượng góc của một hạt là

$$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

nên ngay cả một hạt chuyển động theo đường thẳng cũng có động lượng góc đối với bất kỳ điểm nào không nằm trên đường thẳng đó ($L=mv\,d$, với $d$ là khoảng cách vuông góc). Đối với vật rắn quay quanh trục cố định, $L=I\omega$. Định luật Newton thứ hai dưới dạng quay là

$$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

và một mô-men lực tổng hợp tác dụng trong thời gian tạo ra xung lượng góc $\int\tau\,dt=\Delta L$ – định lý xung lượng - động lượng góc.

6.4

Conservation of Angular Momentum · ⁨Bảo toàn Động lượng Góc⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.4.A: Describe the behavior of a system using conservation of angular momentum.

  • 6.4.A.1 The total angular momentum of a system about a rotational axis is the sum of the angular momenta of the system's constituent parts about that rotational axis.
  • 6.4.A.2 Any change to a system's angular momentum must be due to an interaction between the system and its surroundings.
    • 6.4.A.2.i The angular impulse exerted by one object or system on a second object or system is equal and opposite to the angular impulse exerted by the second object or system on the first. This is a direct result of Newton's third law.
    • 6.4.A.2.ii A system may be selected so that the total angular momentum of that system is constant.
    • 6.4.A.2.iii The angular speed of a nonrigid system may change without the angular momentum of the system changing if the system changes shape by moving mass closer to or farther from the rotational axis.
    • 6.4.A.2.iv If the total angular momentum of a system changes, that change will be equivalent to the angular impulse exerted on the system.

Learning Objective 6.4.B: Describe how the selection of a system determines whether the angular momentum of that system changes.

  • 6.4.B.1 Angular momentum is conserved in all interactions.
  • 6.4.B.2 If the net external torque exerted on a selected object or rigid system is zero, the total angular momentum of that system is constant.
  • 6.4.B.3 If the net external torque exerted on a selected object or rigid system is nonzero, angular momentum is transferred between the system and the environment.
Tiếng Việt

Mục tiêu học tập 6.4.A: Mô tả hành vi của một hệ sử dụng bảo toàn động lượng góc.

  • 6.4.A.1 Động lượng góc tổng hợp của một hệ đối với một trục quay là tổng các động lượng góc của các bộ phận cấu thành hệ đối với trục quay đó.
  • 6.4.A.2 Bất kỳ sự thay đổi nào đối với động lượng góc của một hệ đều phải do tương tác giữa hệ và môi trường xung quanh.
    • 6.4.A.2.i Xung động lượng góc mà một vật thể hoặc hệ tác dụng lên vật thể hoặc hệ thứ hai bằng nhau và ngược chiều với xung động lượng góc mà vật thể hoặc hệ thứ hai tác dụng lên vật thể hoặc hệ đầu tiên. Đây là kết quả trực tiếp của định luật III Newton.
    • 6.4.A.2.ii Có thể chọn một hệ sao cho tổng động lượng góc của hệ đó không đổi.
    • 6.4.A.2.iii Tốc độ góc của một hệ không cứng có thể thay đổi mà không làm thay đổi động lượng góc của hệ nếu hệ thay đổi hình dạng bằng cách di chuyển khối lượng lại gần hoặc xa trục quay hơn.
    • 6.4.A.2.iv Nếu tổng động lượng góc của một hệ thay đổi, thì sự thay đổi đó sẽ tương đương với xung động lượng góc tác dụng lên hệ.

Mục tiêu học tập 6.4.B: Mô tả cách việc lựa chọn hệ xác định liệu động lượng góc của hệ đó có thay đổi hay không.

  • 6.4.B.1 Động lượng góc được bảo toàn trong mọi tương tác.
  • 6.4.B.2 Nếu mô-men lực ngoại tổng hợp tác dụng lên một vật thể hoặc hệ cứng đã chọn bằng không, thì tổng động lượng góc của hệ đó không đổi.
  • 6.4.B.3 Nếu mô-men lực ngoại tổng hợp tác dụng lên một vật thể hoặc hệ cứng đã chọn khác không, động lượng góc sẽ được truyền giữa hệ và môi trường.

Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English
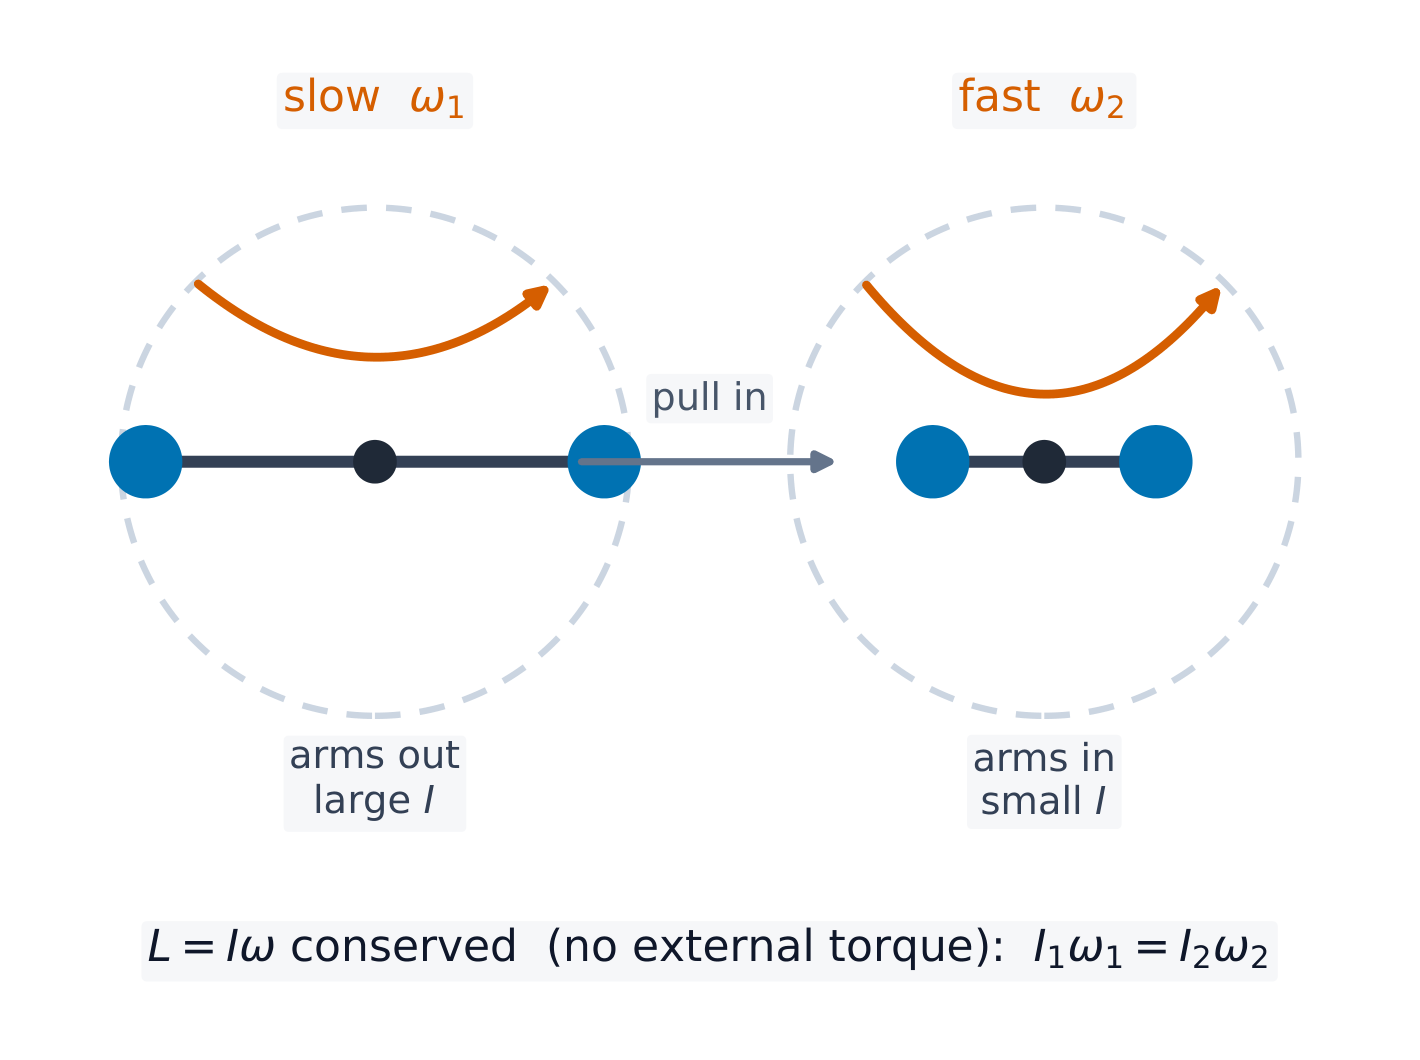
Angular momentum: pull in, spin faster

With zero net external torque, total angular momentum is conserved 守恒:

$$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

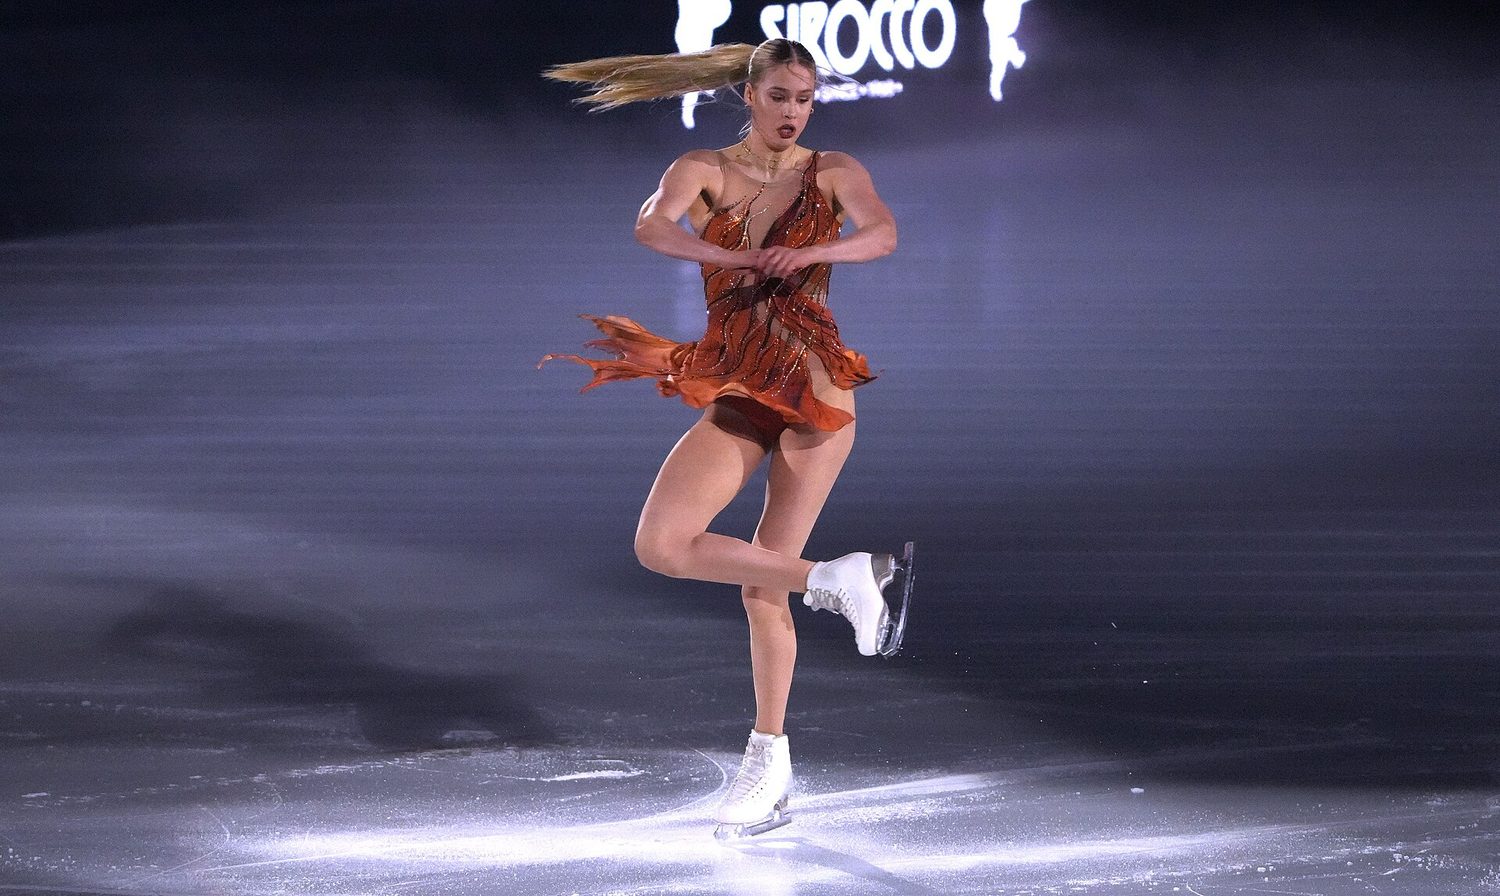
If $I$ shrinks, $\omega$ grows – a spinning skater speeds up pulling her arms in. The rule survives collisions and shape changes, which is what makes it so useful: pick the axis so that every external force (gravity, the pivot force) exerts no torque about it.

Worked example. A skater spins at $2.0\ \text{rev/s}$ with $I_1=4.0\ \text{kg}\cdot\text{m}^2$. Pulling in her arms drops it to $I_2=1.6\ \text{kg}\cdot\text{m}^2$: $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. Her kinetic energy rises – the extra energy is the work her muscles do pulling her arms inward.

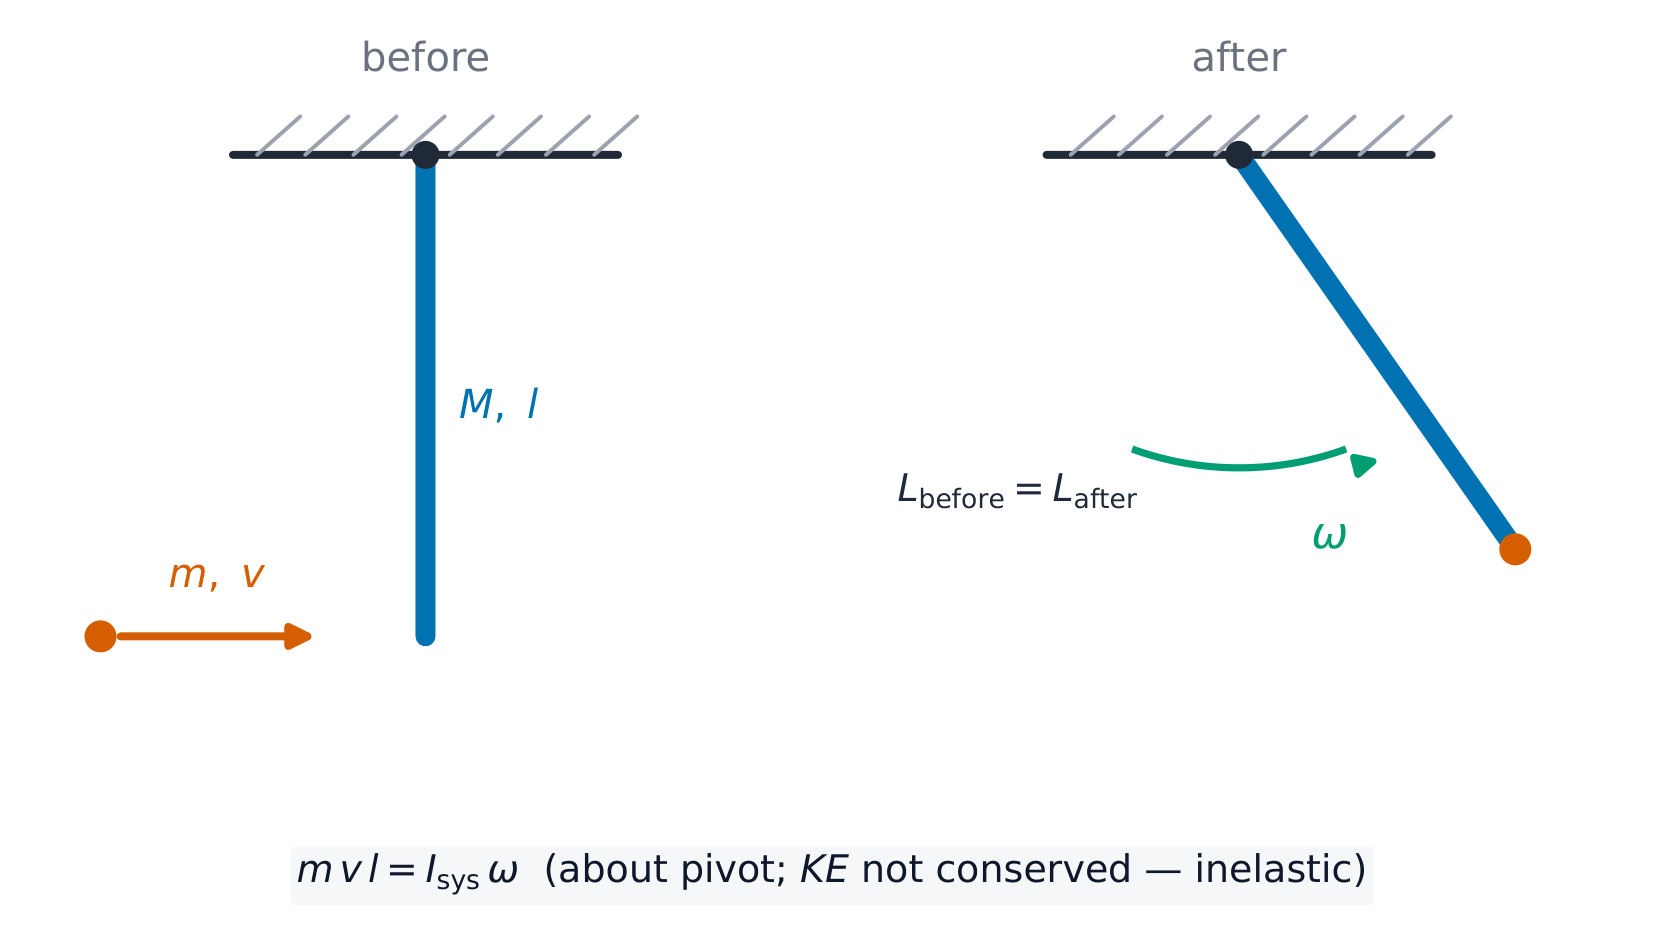
Worked example (rotational collision). A $0.020\ \text{kg}$ bullet at $300\ \text{m/s}$ strikes the tip of a uniform rod ($M=1.5\ \text{kg}$, length $l=0.60\ \text{m}$) hanging from a pivot, and embeds. About the pivot, gravity and the pivot force exert no torque during the strike, so $L$ is conserved: $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. Afterwards $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, so $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (Linear momentum is not conserved here – the pivot pushes on the rod – and kinetic energy certainly is not: check both before claiming them.)

Tiếng Việt
Angular momentum: pull in, spin faster

Với tổng mô-men lực ngoài bằng không, động lượng góc tổng cộng được bảo toàn:

$$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

Nếu $I$ giảm, $\omega$ tăng – một vận động viên trượt băng quay nhanh hơn khi thu tay vào. Quy tắc này vẫn đúng trong va chạm và thay đổi hình dạng, điều đó khiến nó hữu ích: hãy chọn trục sao cho mọi lực ngoài (trọng lực, lực tại bản lề) không tạo mô-men lực đối với nó.

Ví dụ minh họa. Một vận động viên trượt băng quay với $2.0\ \text{rev/s}$ và $I_1=4.0\ \text{kg}\cdot\text{m}^2$. Việc thu tay vào làm giảm nó xuống còn $I_2=1.6\ \text{kg}\cdot\text{m}^2$: $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. Động năng của cô ấy tăng – phần năng lượng dư thừa chính là công mà cơ bắp cô ấy thực hiện để kéo tay vào trong.

Kéo khối lượng vào trong làm giảm I, nên ω tăng để bảo toàn L = Iω
Angular momentum about the pivot is conserved as the bullet embeds in the rod

Ví dụ minh họa (va chạm quay). Một viên đạn $0.020\ \text{kg}$ với $300\ \text{m/s}$ va chạm vào đầu một thanh đều ($M=1.5\ \text{kg}$, dài $l=0.60\ \text{m}$) treo từ bản lề, và chui vào. Đối với bản lề, trọng lực và lực tại bản hinge không tạo mô-men lực trong lúc va chạm, nên $L$ được bảo toàn: $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. Sau đó $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, vì vậy $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (Động lượng tuyến tính không được bảo toàn ở đây – bản hinge đẩy lên thanh – và động năng chắc chắn không được bảo toàn: hãy kiểm tra cả hai trước khi khẳng định chúng.)

Figure skaters performing on the ice
Figure skating and angular momentum: a skater who pulls their arms in during a spin lowers their rotational inertia, so they spin faster
Vocabulary · ⁨Từ vựng⁩ Train · ⁨Luyện tập⁩
English Tiếng Việt
rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ động năng quay
rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ mô men quán tính
torque/tɔːk/ mô-men lực
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ góc quay
Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ Động lượng góc
angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ xung lượng góc
conserved/kənˈsɜːvd/ bảo toàn
6.5

Rolling · ⁨Chuyển động Lăn⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.5.A: Describe the kinetic energy of a system that has translational and rotational motion.

  • 6.5.A.1 The total kinetic energy of a system is the sum of the system's translational and rotational kinetic energies.
    • Equation: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

Learning Objective 6.5.B: Describe the motion of a system that is rolling without slipping.

  • 6.5.B.1 While rolling without slipping, the translational motion of a system's center of mass is related to the rotational motion of the system itself with the following equations:
    • Equation: $\Delta x_{\text{cm}} = r\Delta\theta$
    • Equation: $v_{\text{cm}} = r\omega$
    • Equation: $a_{\text{cm}} = r\alpha$
  • 6.5.B.2 For ideal cases, rolling without slipping implies that the frictional force does not dissipate any energy from the rolling system.

Learning Objective 6.5.C: Describe the motion of a system that is rolling while slipping.

  • 6.5.C.1 When slipping, the motion of a system's center of mass and the system's rotational motion cannot be directly related.
  • 6.5.C.2 When a rotating system is slipping relative to another surface, the point of application of the force of kinetic friction exerted on the system moves with respect to the surface, so the force of kinetic friction will dissipate energy from the system.

Boundary statement: Rolling friction is beyond the scope of AP Physics C: Mechanics.

Tiếng Việt

Mục tiêu học tập 6.5.A: Mô tả động năng của một hệ có cả chuyển động tịnh tiến và chuyển động quay.

  • 6.5.A.1 Tổng động năng của một hệ là tổng các động năng tịnh tiến và động năng quay của hệ.
    • Phương trình: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

Mục tiêu học tập 6.5.B: Mô tả chuyển động của một hệ đang lăn không trượt.

  • 6.5.B.1 Khi lăn không trượt, chuyển động tịnh tiến của tâm khối lượng của hệ liên quan đến chuyển động quay của chính hệ theo các phương trình sau:
    • Phương trình: $\Delta x_{\text{cm}} = r\Delta\theta$
    • Phương trình: $v_{\text{cm}} = r\omega$
    • Phương trình: $a_{\text{cm}} = r\alpha$
  • 6.5.B.2 Trong trường hợp lý tưởng, lăn không trượt có nghĩa là lực ma sát không làm tiêu tán bất kỳ năng lượng nào từ hệ thống đang lăn.

Mục tiêu học tập 6.5.C: Mô tả chuyển động của một hệ thống đang lăn có trượt.

  • 6.5.C.1 Khi có trượt, chuyển động của trọng tâm hệ thống và chuyển động quay của hệ thống không thể liên kết trực tiếp với nhau.
  • 6.5.C.2 Khi một hệ thống đang quay trượt so với bề mặt khác, điểm đặt của lực ma sát động tác dụng lên hệ thống di chuyển tương đối với bề mặt, do đó lực ma sát động sẽ làm tiêu tán năng lượng từ hệ thống.

Khẳng định biên: Ma sát lăn nằm ngoài phạm vi nội dung của AP Physics C: Cơ học.

Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English
Rolling without slipping

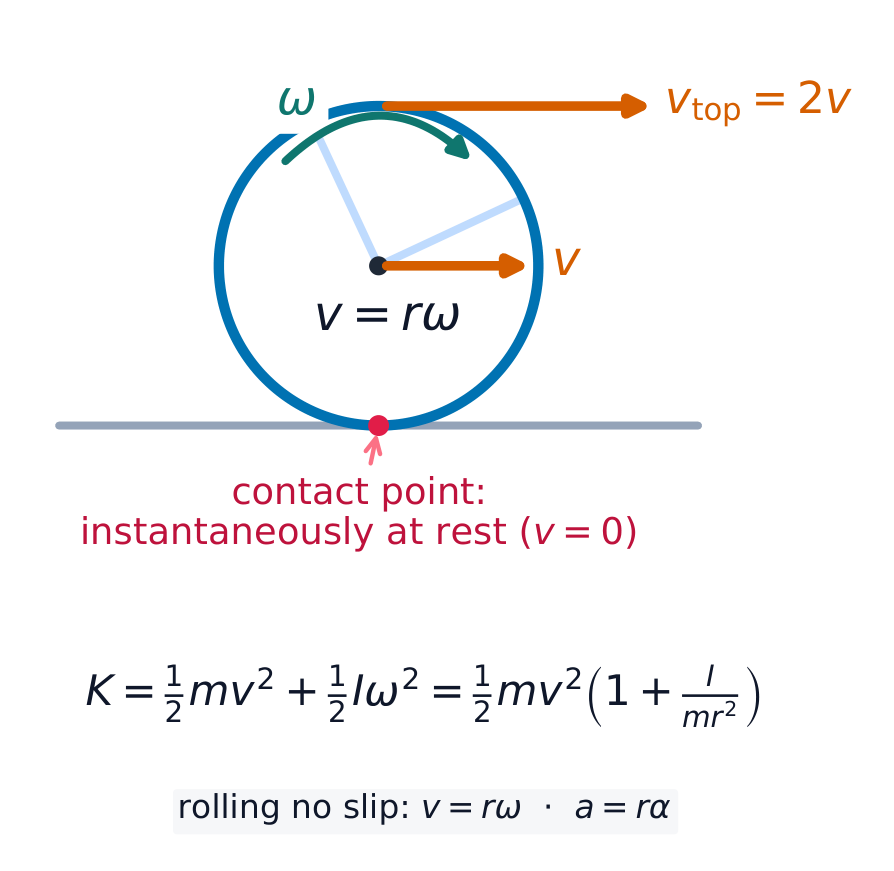
Rolling without slipping 无滑滚动 ties translation to rotation: the contact point is momentarily at rest, so

$$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$

Static friction supplies the torque that keeps the spin matched to the motion, but at a point that is not sliding – so for pure rolling, friction does no work, and energy conservation is safe to use. (Rolling friction is beyond the AP course.)

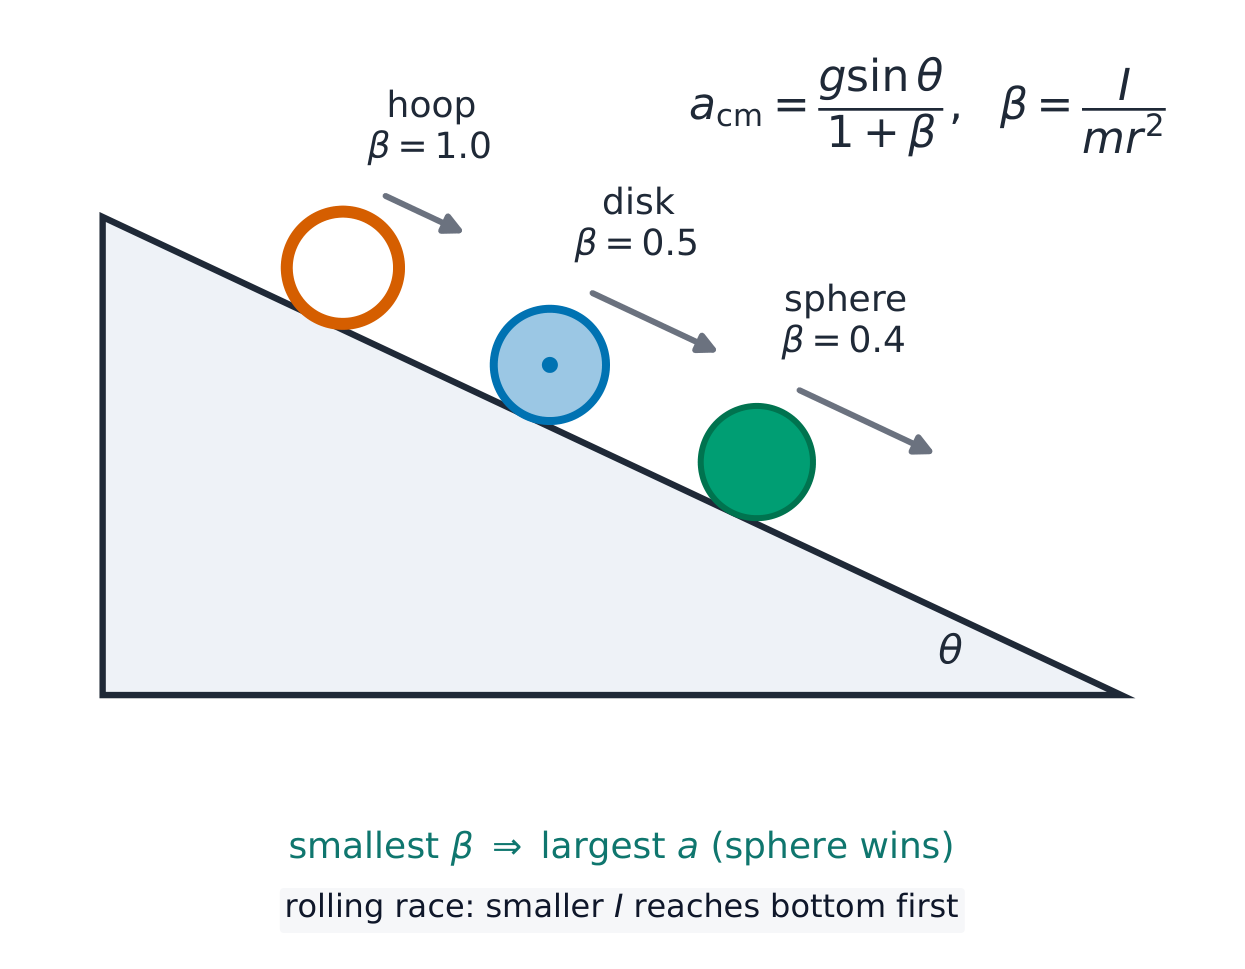
Racing shapes down an incline shows the energy split. With $I=\beta mr^2$, energy conservation gives

$$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

a sphere ($\beta=\tfrac25$) beats a disk 圆盘 ($\beta=\tfrac12$), which beats a hoop 圆环 ($\beta=1$) – mass and radius cancel completely. More of the hoop's energy is locked in rotation, so its center moves slower.

Worked example. A solid sphere rolls from rest down a $30^\circ$ incline: $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, versus $4.9\ \text{m/s}^2$ for a frictionless slider – rolling objects always lose the race against sliding ones.

Tiếng Việt
Rolling without slipping

Lăn không trượt liên kết chuyển động tịnh tiến với quay: điểm tiếp xúc tạm thời đứng yên, vì vậy

$$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$
Trong lăn không trượt, điểm tiếp xúc đứng yên, nên v = rω

Ma sát tĩnh cung cấp mô-men lực giữ cho sự quay khớp với chuyển động, nhưng tại một điểm không bị trượt – nên đối với lăn thuần túy, ma sát không thực hiện công, và việc sử dụng định luật bảo toàn năng lượng là an toàn. (Ma sát lăn nằm ngoài chương trình AP.)

Cuộc đua xuống dốc cho thấy sự phân chia năng lượng. Với $I=\beta mr^2$, định luật bảo toàn năng lượng cho

$$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

một hình cầu ($\beta=\tfrac25$) vượt mặt một hình đĩa ($\beta=\tfrac12$), người chiến thắng trước một vòng tròn ($\beta=1$) – khối lượng và bán kính triệt tiêu hoàn toàn. Nhiều năng lượng hơn của vòng tròn bị khóa trong quay, nên tâm của nó di chuyển chậm hơn.

Rolling race: the shape with the smallest I/mr² reaches the bottom first

Ví dụ minh họa. Một hình cầu đặc lăn từ trạng thái nghỉ xuống một mặt dốc $30^\circ$: $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, so với $4.9\ \text{m/s}^2$ cho một vật trượt không ma sát – vật lăn luôn thua cuộc so với vật trượt.

Vocabulary · ⁨Từ vựng⁩ Train · ⁨Luyện tập⁩
English Tiếng Việt
Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ Lăn không trượt
disk/dɪsk/ đĩa
hoop/huːp/ vòng tròn
centripetal force/senˈtrɪpɪtl fɔːs/ lực lượng hướng tâm
satellite/ˈsætəlaɪt/ tinh vân
gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ khối lượng, g và độ cao thẳng đứng tăng lên
total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ Tổng năng lượng cơ học
escape velocity/eˈskeɪp vəˈlɒsɪti/ vận tốc thoát ly
elliptical orbit/ɪˈlɪptɪkl ˈɔːbɪt/ Quỹ đạo elip
Kepler's second law/ˈkepləz ˈsekənd lɔː/ Định luật Kepler thứ hai
6.6

Motion of Orbiting Satellites · ⁨Chuyển động của Vệ tinh Quanh quỹ đạo⁩

Syllabus · ⁨Chương trình⁩
English

Learning Objective 6.6.A: Describe the motions of a system consisting of two objects or systems interacting only via gravitational forces.

  • 6.6.A.1 In a system consisting only of a massive central object and an orbiting satellite with mass that is negligible in comparison to the central object's mass, the motion of the central object itself is negligible.
  • 6.6.A.2 The motion of satellites in orbits is constrained by conservation laws.
    • 6.6.A.2.i In circular orbits, the system's total mechanical energy, the system's gravitational potential energy, and the satellite's angular momentum and kinetic energy are constant.
    • 6.6.A.2.ii In elliptical orbits, the system's total mechanical energy and the satellite's angular momentum are constant, but the system's gravitational potential energy and the satellite's kinetic energy can each change.
    • 6.6.A.2.iii The gravitational potential energy of a system consisting of a satellite and a massive central object is defined to be zero when the satellite is an infinite distance from the central object.
      • Equation: $U_g = -G\dfrac{m_1 m_2}{r}$
  • 6.6.A.3 The total energy of a system consisting of a satellite orbiting a central object in a circular path can be written in terms of the gravitational potential energy of that system or the kinetic energy of the satellite.
    • Equation: $K = -\dfrac{1}{2}U$
    • Equation: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
  • 6.6.A.4 The escape velocity of a satellite is the satellite's velocity such that the mechanical energy of the satellite–central-object system is equal to zero.
    • 6.6.A.4.i When the only force exerted on a satellite is gravity from a central object, a satellite that reaches escape velocity will move away from the central body until its speed reaches zero at an infinite distance from the central body.
    • 6.6.A.4.ii The escape velocity of a satellite from a central body of mass $M$ can be derived using conservation of energy laws.
      • Equation: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$
Tiếng Việt

Mục tiêu học tập 6.6.A: Mô tả chuyển động của một hệ gồm hai vật thể hoặc hệ tương tác chỉ thông qua lực hấp dẫn.

  • 6.6.A.1 Trong hệ thống chỉ bao gồm một vật trung tâm mass lớn và một vệ tinh có khối lượng bỏ so với khối lượng của vật trung tâm, bản thân chuyển động của vật trung tâm là không đáng kể.
  • 6.6.A.2 Chuyển động của các vệ tinh trong quỹ đạo bị ràng buộc bởi các định luật bảo toàn.
    • 6.6.A.2.i Trong các quỹ đạo tròn, tổng năng lượng cơ học của hệ thống, thế năng hấp dẫn của hệ thống, động lượng góc và động năng của vệ tinh đều không đổi.
    • 6.6.A.2.ii Trong các quỹ đạo elip, tổng năng lượng cơ học của hệ thống và động lượng góc của vệ tinh không đổi, nhưng thế năng hấp dẫn của hệ thống và động năng của vệ tinh có thể thay đổi.
    • 6.6.A.2.iii Thế năng hấp dẫn của hệ thống gồm một vệ tinh và một vật trung tâm mass lớn được quy ước bằng 0 khi vệ tinh ở vô cùng xa vật trung tâm.
      • Phương trình: $U_g = -G\dfrac{m_1 m_2}{r}$
  • 6.6.A.3 Năng lượng toàn phần của một hệ gồm vệ tinh đang quay quanh một vật trung tâm theo quỹ đạo tròn có thể được viết dưới dạng thế năng hấp dẫn của hệ đó hoặc động năng của vệ tinh.
    • Phương trình: $K = -\dfrac{1}{2}U$
    • Phương trình: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
  • 6.6.A.4 Vận tốc thoát ly của vệ tinh là vận tốc sao cho cơ năng của hệ vệ tinh–vật trung tâm bằng không.
    • 6.6.A.4.i Khi lực duy nhất tác dụng lên vệ tinh là lực hấp dẫn từ một vật trung tâm, một vệ tinh đạt vận tốc thoát ly sẽ di chuyển ra xa vật trung tâm cho đến khi tốc độ của nó đạt zero ở khoảng vô cùng từ vật trung tâm.
    • 6.6.A.4.ii Vận tốc thoát ly của một vệ tinh khỏi một vật trung tâm có khối lượng $M$ có thể được suy ra bằng các định luật bảo toàn năng lượng.
      • Phương trình: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

Source: College Board AP Course and Exam Description · ⁨Nguồn: Mô tả Khóa học và Bài thi College Board AP⁩

English
Orbital motion (Kepler's 2nd law)

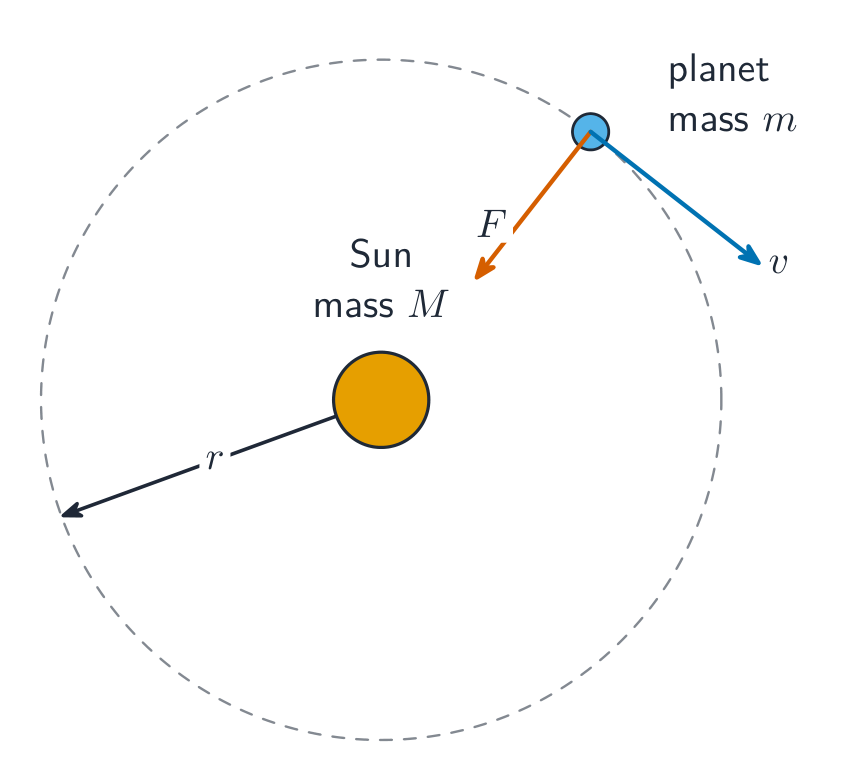
Gravity supplies the centripetal force 向心力 for a satellite 卫星 in a circular orbit:

$$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

– larger orbits are slower. With gravitational potential energy 引力势能 $U_g=-\dfrac{GMm}{r}$, a circular orbit obeys $K=-\tfrac12U$, so the total mechanical energy 总机械能 is

$$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

negative because the satellite is bound. To escape from radius $r$, total energy must reach zero, giving the escape velocity 逃逸速度

$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$

In an elliptical orbit 椭圆轨道, $E$ and $L$ are fixed: gravity points at the focus, so it exerts no torque about it. Conserved $L$ means the satellite sweeps equal areas in equal times – Kepler's second law 开普勒第二定律 – and therefore moves fastest at closest approach, slowest at the far point. Energy conservation connects speeds at the two ends.

Worked example. For a satellite at $r=7.0\times10^{6}\ \text{m}$ around Earth ($GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$): orbital speed $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, while escaping from that radius needs $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – exactly $\sqrt2$ times the circular speed.

Exam skill. Orbit FRQs are energy-and-angular-momentum problems in disguise: write $E=\tfrac12mv^2-\dfrac{GMm}{r}$ and $L=mvr\sin\theta$ at the two points of interest and solve the pair – never assume the orbit formulae for circles apply to an ellipse.

Tiếng Việt
Chuyển động quỹ đạo (Định luật 2 Kepler)

Trọng lực cung cấp lực hướng tâm cho một tinh vân trong quỹ đạo tròn:

$$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

– quỹ đạo lớn hơn thì chậm hơn. Với thế năng hấp dẫn $U_g=-\dfrac{GMm}{r}$, một quỹ đạo tròn tuân theo $K=-\tfrac12U$, vì vậy tổng năng lượng cơ học là

$$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

âm vì tinh vân bị ràng buộc. Để thoát khỏi bán kính $r$, tổng năng lượng phải đạt đến không, dẫn đến vận tốc thoát ly

$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
Trọng lực tạo ra lực hướng tâm giữ vệ tinh trên quỹ đạo
Trọng lực cung cấp lực hướng tâm giữ vệ tinh trong quỹ đạo

Trong quỹ đạo elip, $E$ và $L$ là cố định: trọng lực chỉ vào tiêu điểm, nên nó không tạo mô-men lực đối với tiêu điểm đó. Động lượng góc được bảo toàn $L$ có nghĩa là tinh vân quét diện tích bằng nhau trong khoảng thời gian bằng nhau – Định luật thứ hai của Kepler – và do đó di chuyển nhanh nhất ở điểm gần nhất, chậm nhất ở điểm xa nhất. Định luật bảo toàn năng lượng liên kết vận tốc ở hai đầu.

Ví dụ minh họa. Đối với một tinh vân ở $r=7.0\times10^{6}\ \text{m}$ quanh Trái Đất ($GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$): vận tốc quỹ đạo $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, trong khi thoát ra khỏi bán kính đó cần $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – đúng bằng $\sqrt2$ lần vận tốc tròn.

Kỹ năng làm bài thi. Các câu hỏi FRQ về quỹ đạo thực chất là bài toán năng lượng và động lượng góc: hãy viết $E=\tfrac12mv^2-\dfrac{GMm}{r}$ và $L=mvr\sin\theta$ tại hai điểm cần xét rồi giải hệ phương trình – tuyệt đối không được giả sử các công thức quỹ đạo tròn áp dụng cho hình elip.

Explore · ⁨Khám phá⁩

Compare orbits at different radii · ⁨So sánh quỹ đạo ở bán kính khác nhau⁩

An orbiting satellite is in free fall, gravity supplying the centripetal force. A larger orbit means a slower speed and longer period (Kepler's third law). · ⁨Vệ tinh đang quay là đang rơi tự do, trọng lực cung cấp lực hướng tâm. Quỹ đạo lớn hơn nghĩa là tốc độ chậm hơn và chu kỳ dài hơn (định luật Kepler thứ ba).⁩

6.6

Exam tips · ⁨Mẹo làm bài thi⁩

English
  • Compute the moment of inertia $I=\int r^2\,dm$ and shift axes with the parallel-axis theorem $I=I_{cm}+Md^2$.
  • Rotational kinetic energy is $\tfrac12 I\omega^2$; a rolling body has both translational and rotational KE.
  • Conserve angular momentum $L=I\omega$ when net external torque is zero (a spinning skater pulling in).
  • Use energy conservation for rolling-without-slipping problems ($v=r\omega$ ties the two motions).
  • Know standard $I$ values (hoop, disk, rod, sphere) and where the axis is.
Tiếng Việt
  • Tính mô men quán tính $I=\int r^2\,dm$ và dịch trục tọa độ bằng định lý trục song song $I=I_{cm}+Md^2$.
  • Động năng quay là $\tfrac12 I\omega^2$; một vật lăn vừa có động năng chuyển động tịnh tiến vừa có động năng quay.
  • Bảo toàn động lượng góc $L=I\omega$ khi mô-men lực ngoài tổng hợp bằng không (ví dụ: vận động viên trượt băng kéo tay vào thân).
  • Sử dụng định luật bảo toàn năng lượng cho bài toán lăn không trượt ($v=r\omega$ liên kết hai chuyển động này).
  • Nhớ các giá trị chuẩn $I$ của các vật thể (vòng tròn, đĩa, thanh, quả cầu) và vị trí trục quay tương ứng.

Interactive lessons on this topic · ⁨Bài học tương tác về chủ đề này⁩

Work through it step by step, with instant-check exercises. · ⁨Làm theo từng bước, kèm theo bài tập kiểm tra ngay lập tức.⁩

Past Papers · ⁨Đề thi cũ⁩

More topics in AP Physics C: Mechanics · ⁨AP Vật lý C: Cơ học⁩ · ⁨Nhiều chủ đề hơn trong AP Physics C: Mechanics · ⁨AP Vật lý C: Cơ học⁩⁩

Log in or create account · ⁨Đăng nhập hoặc tạo tài khoản⁩

IGCSE, A-Level & AP