ข้ามไปยังเนื้อหา

พลังงานและโมเมนตัมของระบบหมุน

AP Physics C: กลศาสตร์ · หัวข้อ 6

ดูสไลด์ ฝึกฝน
บทเรียนวิดีโอสำหรับหัวข้อนี้ เปิดหน้าวิดีโอ
8:12

พลังงานและโมเมนตัมของระบบหมุน

ดูนักสเก็ตน้ำแข็งหมุน แขนกางออก เธอหมุนช้า เธอดึงแขนเข้าหาตัว — และโดยไม่ดันอะไรเลย เธอหมุนเร็วขึ้นมากไม่มีใคร...

การบรรยายภาษาอังกฤษ · คำบรรยายภาษาอังกฤษ + 中文 ลอยตัวบนภาพ

6.1

พลังงานจลน์จากการหมุน

หลักสูตร

วัตถุประสงค์การเรียนรู้ 6.1.A: อธิบายพลังงานจลน์การหมุนของระบบแข็งในterms of ความเฉื่อยรอบแกนหมุนและความเร็วเชิงมุมของระบบแข็งนั้น

  • 6.1.A.1 พลังงานจลน์การหมุนของวัตถุหรือระบบแข็งมีความสัมพันธ์กับความเฉื่อยรอบแกนหมุนและความเร็วเชิงมุมของระบบแข็ง และกำหนดโดยสมการ $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
    • สมการ: $K_{\text{rot}} = \dfrac{1}{2} I \omega^2$
    • 6.1.A.1.i ความเฉื่อยรอบแกนหมุนของวัตถุรอบแกนคงที่สามารถใช้เพื่อบ่งชี้ว่าพลังงานจลน์การหมุนของวัตถุนั้นเทียบเท่าพลังงานจลน์การเคลื่อนที่ ซึ่งคือพลังงานจลน์ทั้งหมดของมัน
    • 6.1.A.1.ii พลังงานจลน์รวมของระบบแข็งคือผลรวมของพลังงานจลน์การหมุนเนื่องจากหมุนรอบศูนย์กลางมวล และพลังงานจลน์การเคลื่อนที่เนื่องจากการเคลื่อนที่เชิงตรงของศูนย์กลางมวล
  • 6.1.A.2 ระบบแข็งสามารถมีพลังงานจลน์การหมุนในขณะที่ศูนย์กลางมวลหยุดนิ่งได้ เนื่องจากจุดต่างๆ ภายในระบบแข็งมีความเร็วเชิงเส้นและดังนั้นจึงมีพลังงานจลน์
  • 6.1.A.3 พลังงานจลน์การหมุนเป็นปริมาณสเกลาร์
แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

วัตถุที่กำลังหมุนมี พลังงานจลน์เชิงหมุน

$$K_{\text{rot}}=\tfrac12 I\omega^2,$$

คู่หูเชิงหมุนของ $\tfrac12mv^2$, โดยที่ โมเมนต์ความเฉื่อย $I$ ทำหน้าที่แทนมวล. วัตถุที่เคลื่อนที่และหมุนพร้อมกันจะพกพา ทั้งสอง พจน์นี้:

$$K=\tfrac12 mv_{\text{cm}}^2+\tfrac12 I\omega^2.$$

ตัวอย่างทำข้อ. ทรงกระบอกสม่ำเสมอ ($I=\tfrac12mr^2$) ม้วนด้วยความเร็ว $v$. พลังงานจลน์ของมันคือ $K=\tfrac12mv^2+\tfrac12\big(\tfrac12mr^2\big)\big(\tfrac{v}{r}\big)^2=\tfrac34mv^2$ – หนึ่งในสามเป็นพลังงานหมุน. การบัญชีพลังงานแบบเดียวกันนี้ตัดสินใจทุกปัญหาม้วน

6.2

โมเมนต์แรงและงาน

หลักสูตร

จุดประสงค์การเรียนรู้ 6.2.A: อธิบายงานที่ทำต่อระบบแข็งโดยโมเมนต์แรงหรือกลุ่มโมเมนต์ที่กำหนดให้

  • 6.2.A.1 โมเมนต์แรงสามารถถ่ายโอนพลังงานเข้าสู่หรือออกจากวัตถุหรือระบบแข็งได้ หากโมเมนต์แรงนั้นกระทำต่อวัตถุในระหว่างที่มีการเลื่อนตัวเชิงมุม
  • 6.2.A.2 ปริมาณงานที่ทำต่อระบบแข็งโดยโมเมนต์แรงมีสัมพันธ์กับความใหญ่ของโมเมนต์แรงนั้นและการเลื่อนตัวเชิงมุมที่ระบบแข็งหมุนไปในช่วงเวลาที่โมเมนต์แรงนั้นถูกกระทำ
    • สมการ: $W = \displaystyle\int_{\theta_1}^{\theta_2} \tau \, d\theta$
  • 6.2.A.3 งานที่ทำต่อระบบแข็งเกร就由โมเมนต์แรงที่กำหนด สามารถหาค่าได้จากพื้นที่ใต้กราฟของโมเมนต์แรงในฐานะฟังก์ชันของตำแหน่งเชิงมุม

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

โมเมนต์แรง ที่กระทำผ่าน การเลื่อนตำแหน่งเชิงมุม ทำงาน, และกำลังคือโมเมนต์แรงคูณความเร็วเชิงมุม:

$$W=\int_{\theta_1}^{\theta_2}\tau\,d\theta,\qquad P=\tau\omega.$$

นี่คือรูปแบบการหมุนของ $W=\int F\,dx$ และ $P=Fv$ – ชุดเครื่องมือพลังงานการเคลื่อนที่ทั้งหมดถ่ายโอนได้โดย $F\to\tau$, $x\to\theta$, $v\to\omega$.

ตัวอย่างทำข้อ. มอเตอร์ใช้โมเมนต์แรงคงที่ $8.0\ \text{N}\cdot\text{m}$ กับเฟลwheel เป็นเวลา $5.0$ รอบเต็ม: $W=\tau\,\Delta\theta=8.0(5.0)(2\pi)=250\ \text{J}$, ซึ่งปรากฏเป็นพลังงานจลน์เชิงหมุนหากแรงเสียดทานมีน้อยมาก

สำรวจ

ปรับสมดุลแรงบิดบนคาน

โมเมนต์แรง คือแรงคูณระยะตั้งฉาก, $\tau=Fd$ โมเมนต์แรงเท่ากันทั้งสองข้างทำให้คานอยู่ในสมดุลหมุน

6.3

โมเมนตัมเชิงมุมและแรงกระแทกเชิงมุม

หลักสูตร

จุดประสงค์การเรียนรู้ 6.3.A: อธิบายโมเมนตัมเชิงมุมของวัตถุหรือระบบแข็ง

  • 6.3.A.1 ความใหญ่ของโมเมนตัมเชิงมุมของระบบแข็งรอบแกนเฉพาะสามารถอธิบายได้ด้วยสมการ $L = I\omega$
    • สมการ: $L = I\omega$
  • 6.3.A.2 โมเมนตัมเชิงมุมของวัตถุรอบจุดที่กำหนดคือ $\vec{L} = \vec{r} \times \vec{p}$
    • สมการ: $\vec{L} = \vec{r} \times \vec{p}$
    • 6.3.A.2.i การเลือกแกนที่วัตถุถูกพิจารณาว่าหมุนรอบนั้นมีผลต่อการกำหนดโมเมนตัมเชิงมุมของวัตถุนั้น
    • 6.3.A.2.ii โมเมนตัมเชิงมุมที่วัดได้จากวัตถุที่เคลื่อนที่เป็นเส้นตรงขึ้นอยู่กับระยะห่างระหว่างจุดอ้างอิงกับวัตถุ มวลของวัตถุ ความเร็วของวัตถุ และมุมระหว่างระยะรัศมีและความเร็วของวัตถุ

จุดประสงค์การเรียนรู้ 6.3.B: อธิบายอิมพัลส์เชิงมุมที่ถูกส่งไปยังวัตถุหรือระบบแข็งโดยโมเมนต์แรง

  • 6.3.B.1 อิมพัลส์เชิงมุมนิยามเป็นผลคูณของโมเมนต์แรงที่ทำต่อวัตถุหรือระบบแข็งกับช่วงเวลาที่ใช้ในการกระทำโมเมนต์แรงนั้น
    • สมการ: $\text{angular impulse} = \displaystyle\int \tau \, dt$
  • 6.3.B.2 แรงกระแทกเชิงมุมมีทิศทางเดียวกับโมเมนต์แรงที่ทำให้เกิดมัน
  • 6.3.B.3 อิมพัลส์เชิงมุมที่ถูกส่งไปยังวัตถุหรือระบบแข็งโดยโมเมนต์แรงสามารถหาได้จากพื้นที่ใต้กราฟของโมเมนต์แรงในฟังก์ชันของเวลา

จุดประสงค์การเรียนรู้ 6.3.C: เชื่อมโยงการเปลี่ยนแปลงโมเมนตัมเชิงมุมของวัตถุหรือระบบแข็งกับอิมพัลส์เชิงมุมที่ได้รับจากวัตถุนั้นหรือระบบนั้น

  • 6.3.C.1 ขนาดของการเปลี่ยนแปลงโมเมนตัมเชิงมุมสามารถอธิบายได้ด้วยการเปรียบเทียบขนาดของโมเมนตัมสุดท้ายและเริ่มต้นของวัตถุหรือระบบแข็งเกรจง
    • สมการ: $\Delta L = L - L_0$
  • 6.3.C.2 รูปแบบการหมุนของทฤษฎีบทอิมพัลส์-โมเมนตัมเชื่อมโยงอิมพัลส์เชิงมุมที่ถูกส่งไปยังวัตถุหรือระบบแข็งกับการเปลี่ยนแปลงโมเมนตัมเชิงมุมของวัตถุนั้นหรือระบบนั้น
    • 6.3.C.2.i อิมพัลส์เชิงมุมที่ทำต่อวัตถุหรือระบบแข็งมีค่าเท่ากับการเปลี่ยนแปลงโมเมนตัมเชิงมุมของวัตถุนั้นหรือระบบนั้น
      • สมการ: $\Delta L = \displaystyle\int_{t_1}^{t_2} \tau \, dt$
    • 6.3.C.2.ii รูปแบบการหมุนของทฤษฎีบทแรงกระแทก-โมเมนตัมเป็นผลโดยตรงจากกฎข้อที่สองของนิวตันสำหรับการเคลื่อนที่ในกรณีที่มีโมเมนต์ความเฉื่อยคงที่
      • สมการ: $\tau_{\text{net}} = \dfrac{dL}{dt} = I\dfrac{d\omega}{dt} = I\alpha$
  • 6.3.C.3 โมเมนต์แรงสุทธิที่กระทำต่อวัตถุหรือระบบแข็งเกรจงมีค่าเท่ากับความชันของกราฟโมเมนตัมเชิงมุมของวัตถุในฐานะฟังก์ชันของเวลา
  • 6.3.C.4 แรงกระแทกเชิงมุมที่ส่งไปยังวัตถุหรือระบบแข็งเกรจงมีค่าเท่ากับพื้นที่ใต้กราฟของโมเมนต์แรงภายนอกสุทธิที่กระทำต่อวัตถุในฐานะฟังก์ชันของเวลา

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

โมเมนตัมเชิงมุม สำหรับอนุภาคคือ

$$\vec{L}=\vec{r}\times\vec{p},\qquad |L|=mvr\sin\theta,$$

ดังนั้นแม้แต่อนุภาคที่เคลื่อนที่ในเส้นตรงก็มีโมเมนตัมเชิงมุมรอบจุดใดๆ นอกเส้นนั้น ($L=mv\,d$, โดยที่ $d$ คือระยะตั้งฉาก). สำหรับวัตถุแข็งที่หมุนรอบแกนคงที่, $L=I\omega$. กฎที่สองของนิวตันในรูปแบบการหมุนคือ

$$\vec{\tau}_{\text{net}}=\frac{d\vec{L}}{dt}\quad(=I\alpha\ \text{when }I\text{ is constant}),$$

และโมเมนต์แรงสุทธิที่กระทำเป็นเวลาจะส่งมอบ ** импульเชิงมุม** $\int\tau\,dt=\Delta L$ – theorem impulse-momentum แบบการหมุน

6.4

การอนุรักษ์โมเมนตัมเชิงมุม

หลักสูตร

จุดประสงค์การเรียนรู้ 6.4.A: อธิบายพฤติกรรมของระบบโดยใช้หลักการอนุรักษ์โมเมนตัมเชิงมุม

  • 6.4.A.1 โมเมนตัมเชิงมุมรวมของระบบรอบแกนหมุนคือผลรวมของโมเมนตัมเชิงมุมของส่วนประกอบต่างๆ ของระบบรอบแกนหมุนนั้น
  • 6.4.A.2 การเปลี่ยนแปลงใดๆ ต่อโมเมนตัมเชิงมุมของระบบต้องเกิดจากการมีปฏิสัมพันธ์ระหว่างระบบกับสิ่งแวดล้อมรอบข้าง
    • 6.4.A.2.i อิมพัลส์เชิงมุมที่ทำโดยวัตถุหรือระบบหนึ่งต่อวัตถุหรือระบบอีกแห่งหนึ่งมีขนาดเท่ากันแต่มีทิศทางตรงข้ามกับอิมพัลส์เชิงมุมที่ทำโดยวัตถุหรือระบบนั้นต่อวัตถุหรือระบบแรก นี่คือผลลัพธ์โดยตรงของกฎข้อที่สามของนิวตัน
    • 6.4.A.2.ii สามารถเลือกระบบได้这样一种使得该系统的总角动量保持不变。
    • 6.4.A.2.iii The angular speed of a nonrigid system may change without the angular momentum of the system changing if the system changes shape by moving mass closer to or farther from the rotational axis.
    • 6.4.A.2.iv หากโมเมนตัมเชิงมุมรวมของระบบเปลี่ยนแปลง การเปลี่ยนแปลงนั้นจะเท่ากับอิมพัลส์เชิงมุมที่ทำต่อระบบ

จุดประสงค์การเรียนรู้ 6.4.B: อธิบายว่าการเลือกระบบมีผลอย่างไรต่อการ决定是否该系统的角动量是否改变。

  • 6.4.B.1 โมเมนตัมเชิงมุมจะถูกอนุรักษ์ในทุกการมีปฏิสัมพันธ์
  • 6.4.B.2 หากโมเมนต์แรงภายนอกสุทธิที่ทำต่อวัตถุหรือระบบแข็งที่ถูกเลือกมีค่าเป็นศูนย์ โมเมนตัมเชิงมุมรวมของระบบนั้นจะมีค่าคงที่
  • 6.4.B.3 หากโมเมนต์แรงภายนอกสุทธิที่ทำต่อวัตถุหรือระบบแข็งที่ถูกเลือกมีค่าน้อยกว่าหรือมากกว่าศูนย์ โมเมนตัมเชิงมุมจะถูกถ่ายโอนระหว่างระบบกับสภาพแวดล้อม

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

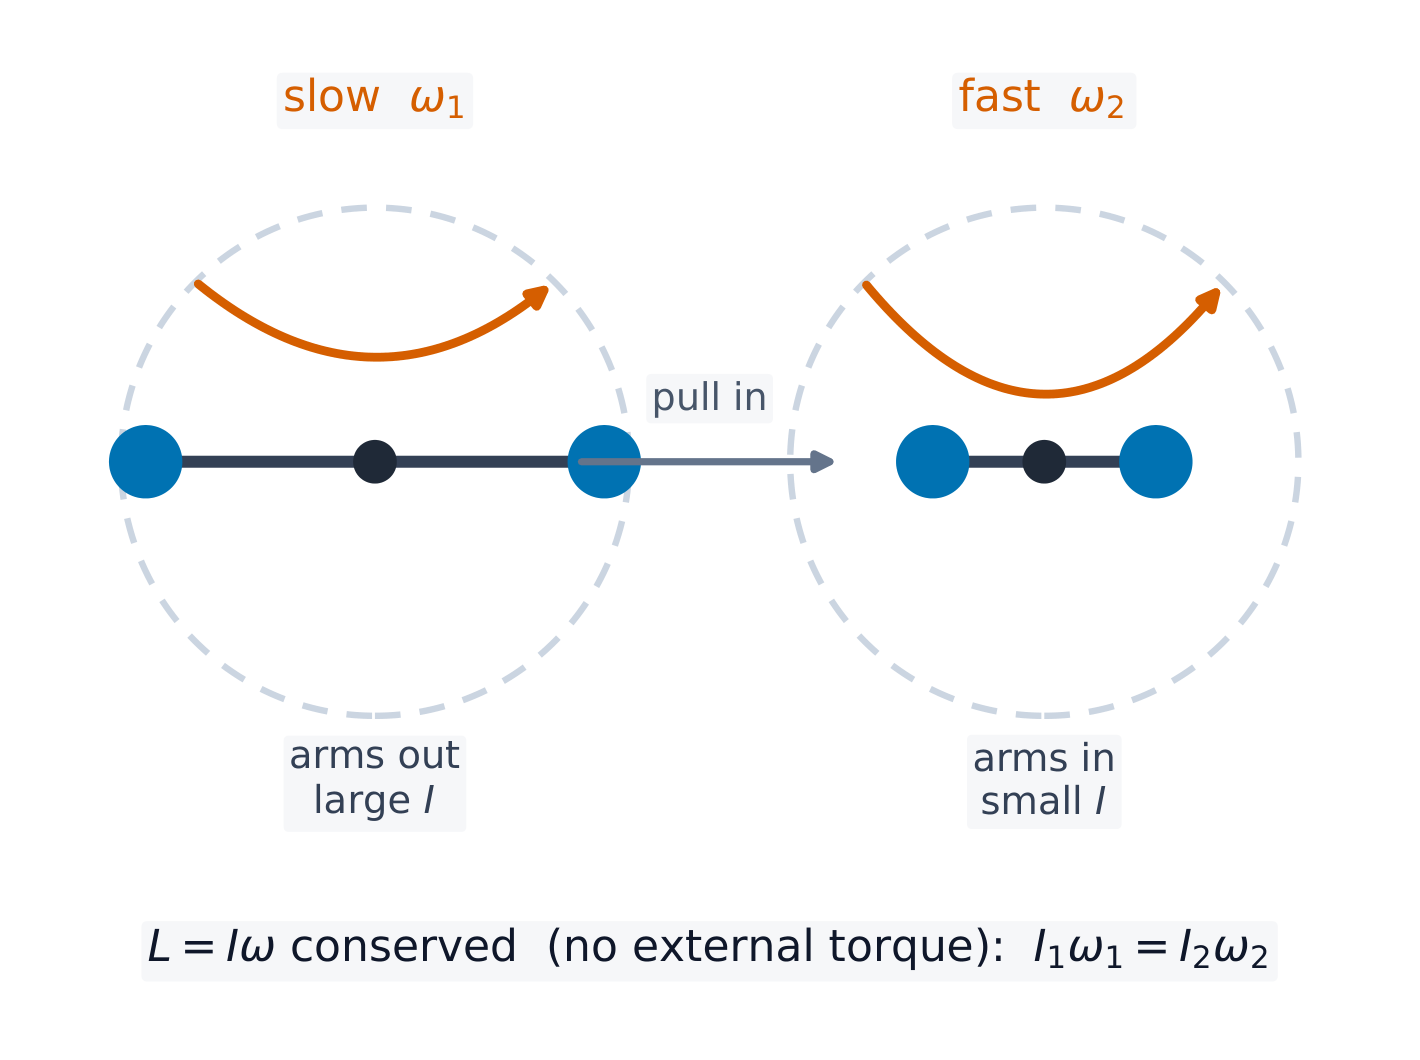
โมเมนตัมเชิงมุม: ดึงเข้า, หมุนเร็วขึ้น

ด้วย โมเมนต์แรงภายนอกสุทธิเป็นศูนย์, โมเมนตัมเชิงมุมรวม คงที่:

$$L_{\text{before}}=L_{\text{after}},\qquad I_1\omega_1=I_2\omega_2\ \text{(one rigid body reshaping)}.$$

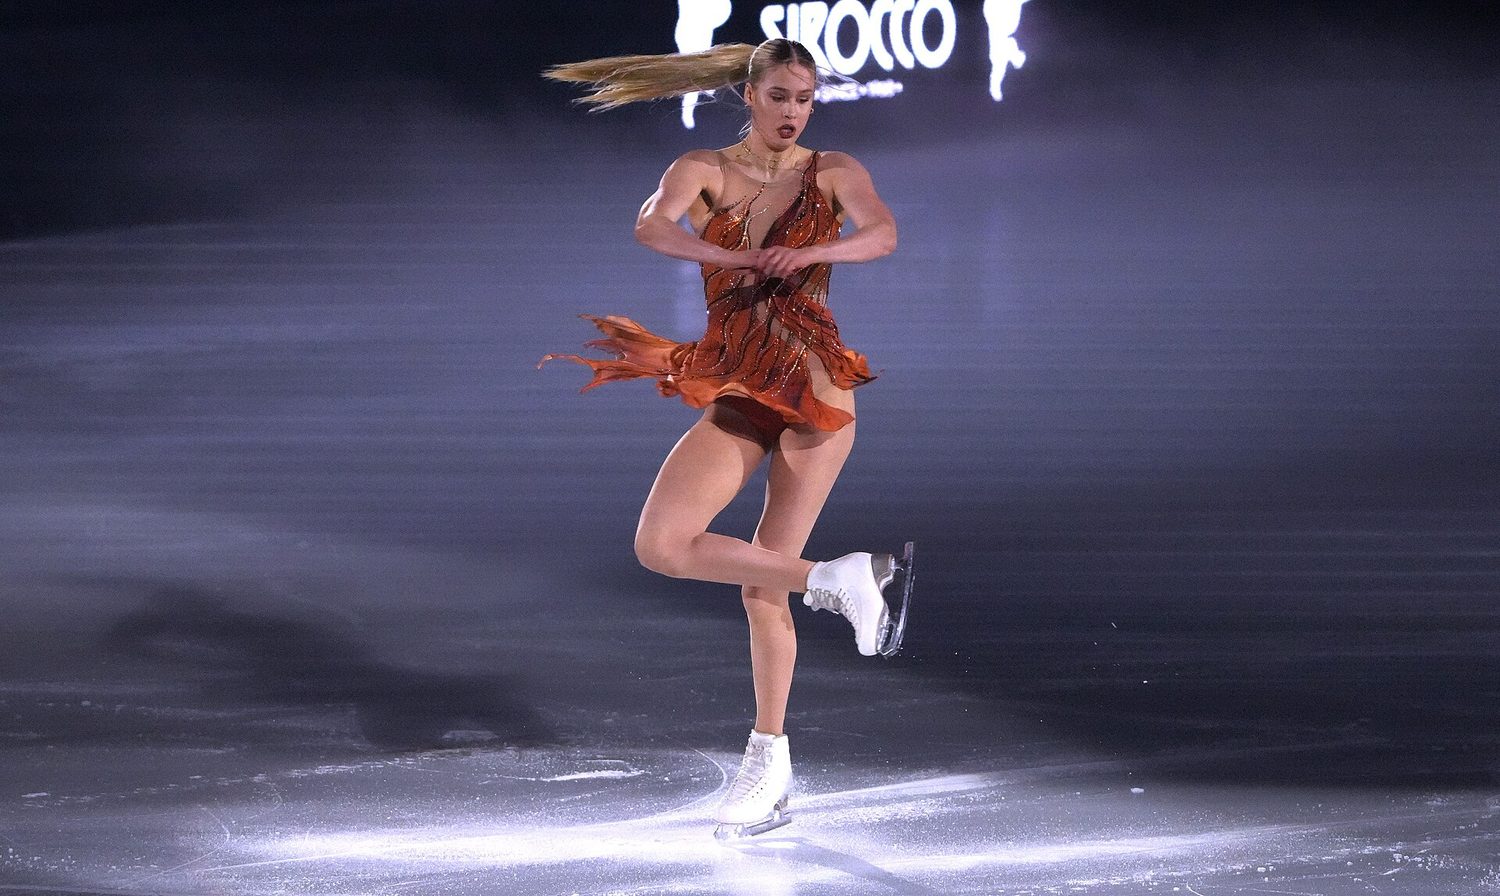
หาก $I$ ลดลง, $\omega$ เพิ่มขึ้น – นักสเก็ตที่หมุนจะเร่งความเร็วเมื่อดึงแขนเข้า. กฎนี้ยังคงอยู่ในการชนและการเปลี่ยนรูปร่าง, ซึ่งเป็นสิ่งที่ทำให้มันมีประโยชน์: เลือกแกนที่ทุกแรงภายนอก (แรงโน้มถ่วง, แรงจากจุดหมุน) ไม่สร้างโมเมนต์รอบมัน

ตัวอย่างทำข้อ. นักสเก็ตหมุนที่ $2.0\ \text{rev/s}$ ด้วย $I_1=4.0\ \text{kg}\cdot\text{m}^2$. การดึงแขนเข้าลดเหลือ $I_2=1.6\ \text{kg}\cdot\text{m}^2$: $\omega_2=\dfrac{4.0}{1.6}(2.0)=5.0\ \text{rev/s}$. พลังงานจลน์ของเธอ เพิ่มขึ้น – พลังงานเพิ่มนี้คืองานที่กล้ามเนื้อเธอทำในการดึงแขนเข้าด้านใน

การดึงมวลเข้าใกล้แกนลด I ลง sehingga ω เพิ่มขึ้นเพื่อรักษา L = Iω ไว้
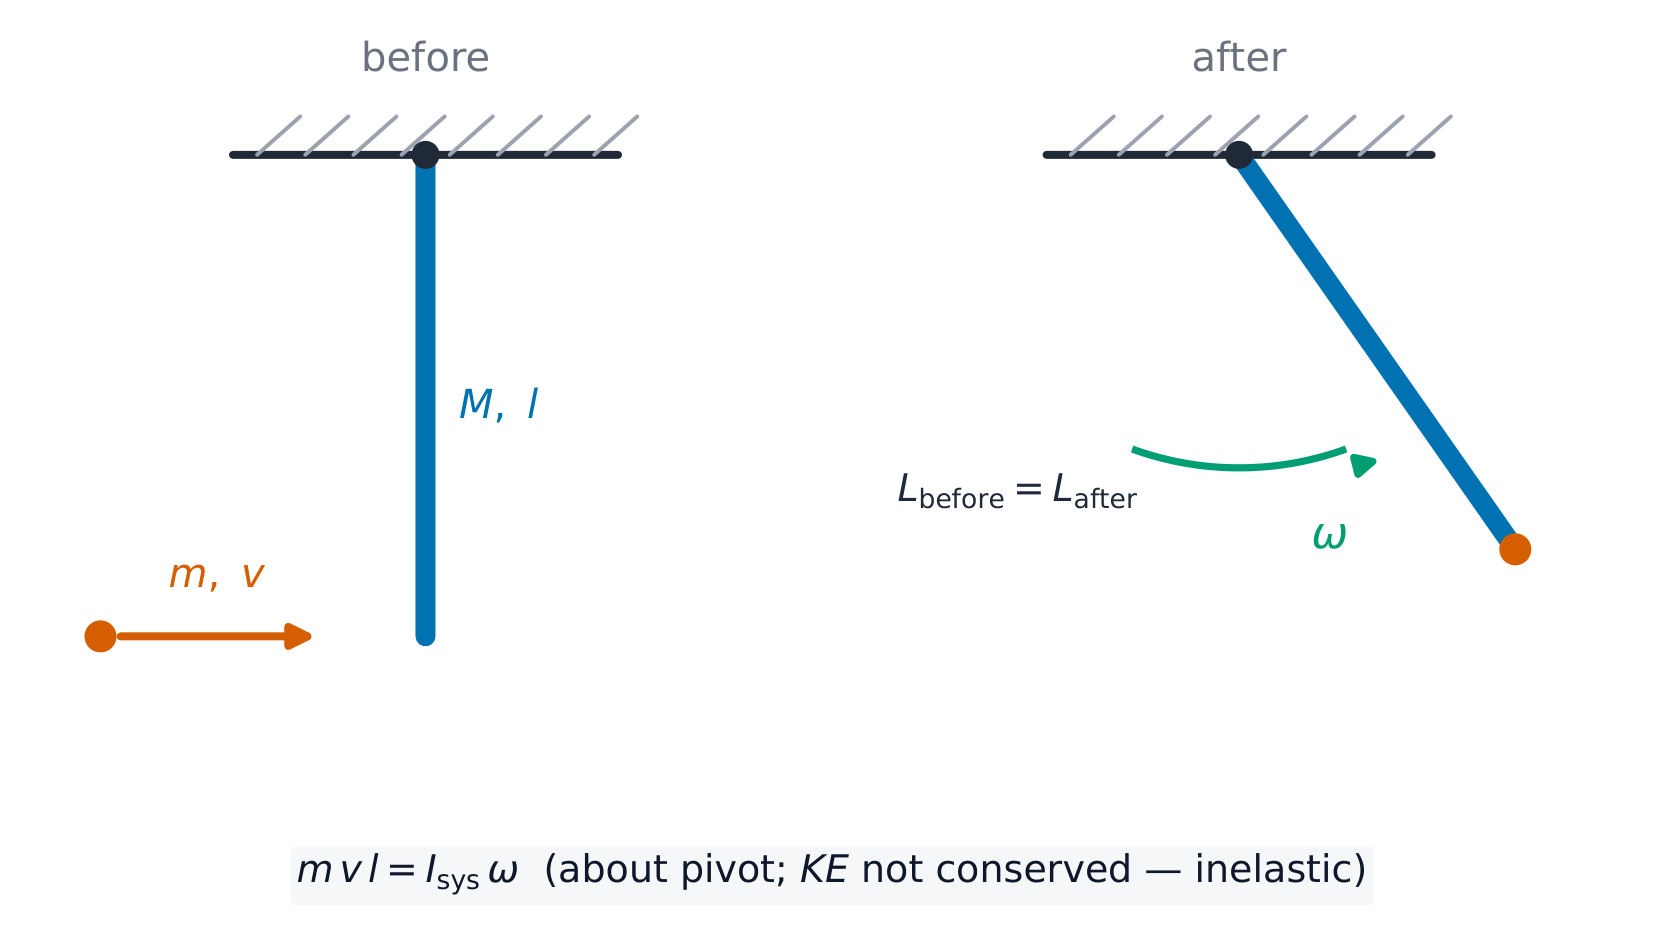
โมเมนตัมเชิงมุมรอบจุดหมุนคงที่ขณะกระสุนฝังอยู่ในแท่ง

ตัวอย่างทำข้อ (การชนแบบหมุน). กระสุน $0.020\ \text{kg}$ ที่ $300\ \text{m/s}$ ตัดปลายของแท่งสม่ำเสมอ ($M=1.5\ \text{kg}$, ยาว $l=0.60\ \text{m}$) ที่แขวนจากจุดหมุน, และฝังตัว. รอบจุดหมุน, แรงโน้มถ่วงและแรงจากจุดหมุนไม่สร้างโมเมนต์during การชน, ดังนั้น $L$ คงที่: $L=mvl=0.020(300)(0.60)=3.6\ \text{kg}\cdot\text{m}^2/\text{s}$. ต่อจากนั้น $I=\tfrac13Ml^2+ml^2=0.18+0.0072=0.187\ \text{kg}\cdot\text{m}^2$, ดังนั้น $\omega=\dfrac{3.6}{0.187}\approx19\ \text{rad/s}$. (โมเมนตัมเชิงเส้น ไม่ คงที่ที่นี่ – จุดหมุนดันแท่ง – และพลังงานจลน์แน่นอนว่าไม่: ตรวจสอบทั้งสองก่อนอ้างถึงพวกมัน)

นักสเก็ตหน้าน้ำแข็งกำลังแสดงบนน้ำแข็ง
การสเก็ตหน้า水和โมเมนตัมเชิงมุม: นักสเก็ตที่ดึงแขนเข้าขณะหมุนจะลดโมเมนต์ความเฉื่อยเชิงหมุน שלה, sehingga หมุนเร็วขึ้น
คำศัพท์ ฝึกฝน
English ไทย
rotational kinetic energy/rəʊˈteɪʃənl kɪˈnetɪk ˈenədʒi/ พลังงานจลน์เชิงหมุน
rotational inertia/rəʊˈteɪʃənl ɪˈnɜːʃə/ โมเมนต์ความเฉื่อย
torque/tɔːk/ แรงบิด
angular displacement/ˈæŋɡjʊlə dɪˈspleɪsmənt/ การกระจัดเชิงมุม
Angular momentum/ˈæŋɡjʊlə məʊˈmentəm/ โมเมนตัมเชิงมุม
angular impulse/ˈæŋɡjʊlə ˈɪmpʌls/ แรงกระแทกเชิงมุม
conserved/kənˈsɜːvd/ คงที่
6.5

การกลิ้ง

หลักสูตร

จุดประสงค์การเรียนรู้ 6.5.A: อธิบายพลังงานจลน์ของระบบที่มีทั้งการเคลื่อนที่แบบแปลนและการเคลื่อนที่แบบหมุน

  • 6.5.A.1 พลังงานจลน์รวมของ系统是ผลบวกของพลังงานจลน์แบบแปลนและพลังงานจลน์แบบหมุนของระบบ
    • สมการ: $K_{\text{tot}} = K_{\text{trans}} + K_{\text{rot}}$

จุดประสงค์การเรียนรู้ 6.5.B: อธิบายการเคลื่อนที่ของระบบที่กลิ้งโดยไม่ลื่นไถล

  • 6.5.B.1 ขณะกลิ้งโดยไม่ลื่น การเคลื่อนที่แบบเลื่อนของจุดศูนย์กลางมวลของระบบมีความสัมพันธ์กับการเคลื่อนที่แบบหมุนของระบบเองด้วยสมการต่อไปนี้:
    • สมการ: $\Delta x_{\text{cm}} = r\Delta\theta$
    • สมการ: $v_{\text{cm}} = r\omega$
    • สมการ: $a_{\text{cm}} = r\alpha$
  • 6.5.B.2 สำหรับกรณีในอุดมคติ การกลิ้งโดยไม่ลื่นไถลหมายถึงแรงเสียดทานไม่ทำให้พลังงานของระบบกลิ้งลดลง

วัตถุประสงค์การเรียนรู้ 6.5.C: อธิบายการเคลื่อนที่ของระบบที่กำลังกลิ้งพร้อมทั้งลื่นไถล

  • 6.5.C.1 เมื่อมีการลื่นไถล การเคลื่อนที่ของจุดศูนย์กลางมวลและระบบไม่ได้มีความสัมพันธ์โดยตรงกับการเคลื่อนที่แบบหมุนของระบบ
  • 6.5.C.2 เมื่อระบบหมุนกำลังลื่นไถลเทียบกับพื้นผิวอื่น จุดที่แรงเสียดทานจลน์กระทำต่อระบบจะเคลื่อนที่เทียบกับพื้นผิวนั้น ดังนั้นแรงเสียดทานจลน์จึงทำให้พลังงานของระบบลดลง

ข้อความขอบเขต: แรงเสียดทานจากการกลิ้งอยู่นอกเหนือขอบเขตของ AP Physics C: Mechanics

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

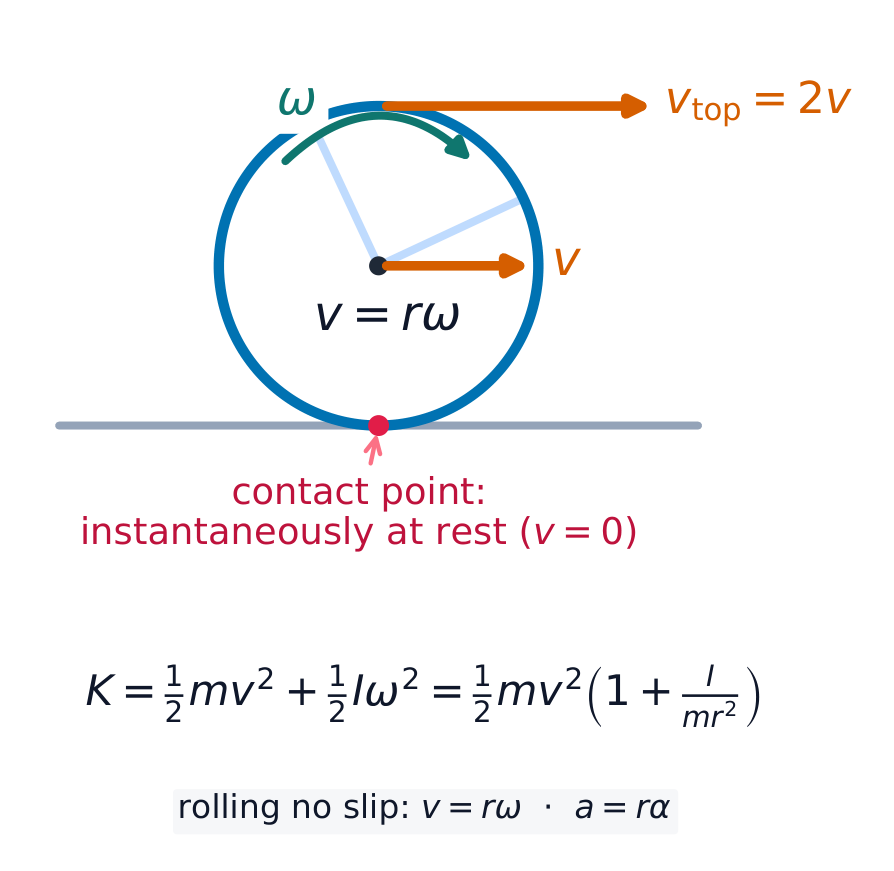
ม้วนโดยไม่ลื่น

ม้วนโดยไม่ลื่น เชื่อมต่อการเคลื่อนที่กับการหมุน: จุดสัมผัสหยุดนิ่งชั่วคราว, ดังนั้น

$$\Delta x_{\text{cm}}=r\,\Delta\theta,\qquad v_{\text{cm}}=r\omega,\qquad a_{\text{cm}}=r\alpha.$$
ในการกลิ้งโดยไม่ลื่นไถล จุดสัมผัสจะหยุดนิ่ง ดังนั้น v = rω

แรงเสียดทานสถิตจัดโมเมนต์แรงที่ทำให้การหมุนตรงกับ gerakan, แต่ที่จุดที่ไม่ลื่น所以对于การม้วนบริสุทธิ์, แรงเสียดทานไม่ ทำงาน, และการอนุรักษ์พลังงานสามารถใช้ได้อย่างปลอดภัย. (แรงเสียดทานการม้วนอยู่นอกหลักสูตร AP.)

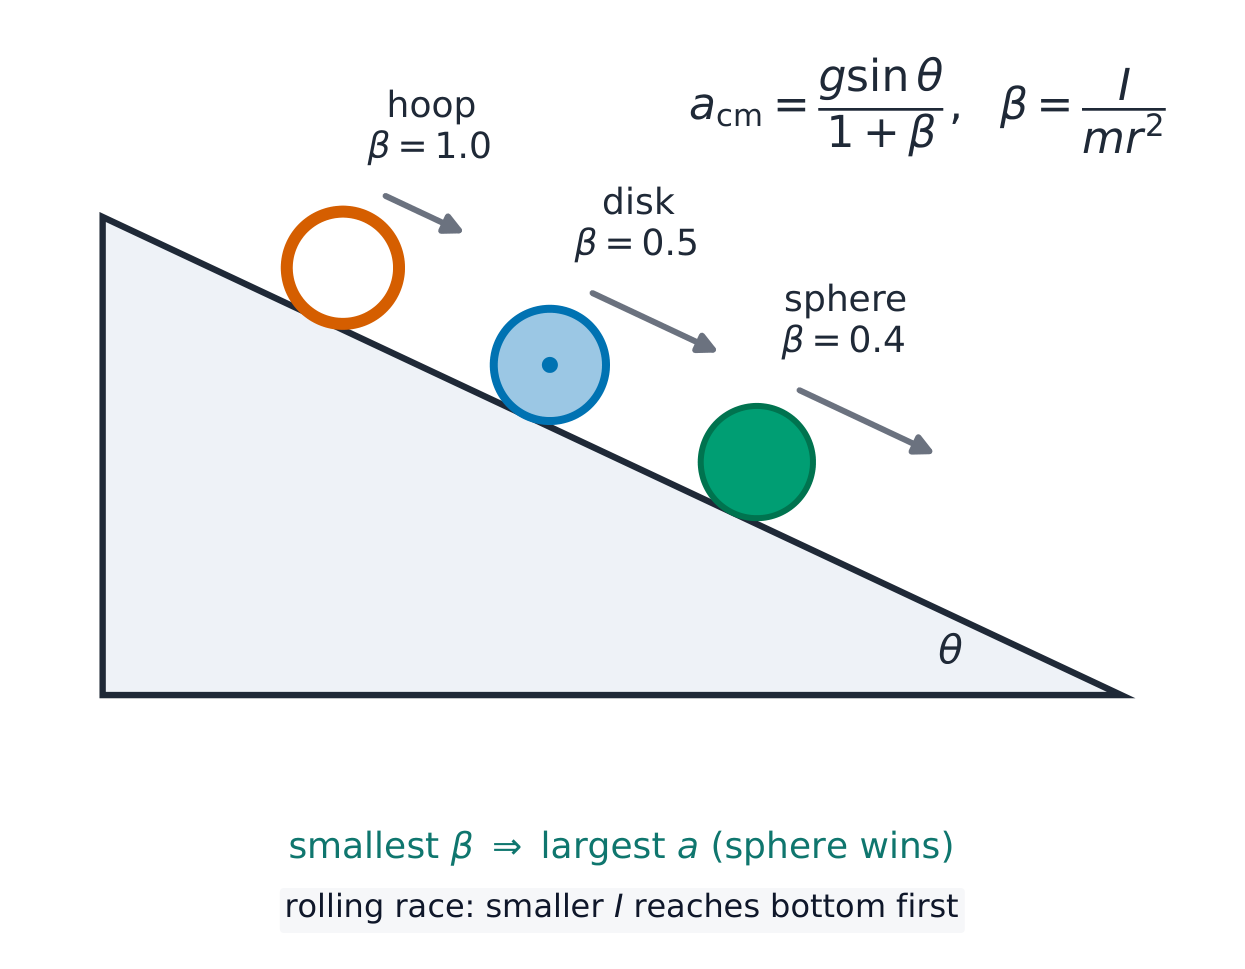
การแข่งขันทรงต่างๆ ลงทางลาดแสดงการแบ่งพลังงาน. ด้วย $I=\beta mr^2$, การอนุรักษ์พลังงานให้

$$a_{\text{cm}}=\frac{g\sin\theta}{1+\beta}:$$

ทรง ลูกบอล ($\beta=\tfrac25$) ชนะ ดิสก์ ($\beta=\tfrac12$), ซึ่งชนะ วงแหวน ($\beta=1$) – มวลและรัศมีตัดกันหมด. ส่วนใหญ่ของพลังงานวงแหวนถูกล็อกไว้ในหมุน, ดังนั้นศูนย์กลางของมันเคลื่อนที่ช้ากว่า

การแข่งขันม้วน: รูปร่างที่มี I/mr² น้อยสุดไปถึงด้านล่างก่อน

ตัวอย่างทำข้อ. ลูกบอลทึบม้วนจากจุดหยุดนิ่งลงทางลาด $30^\circ$: $a=\dfrac{g\sin30^\circ}{1+\tfrac25}=\dfrac{9.8(0.50)}{1.4}=3.5\ \text{m/s}^2$, เทียบกับ $4.9\ \text{m/s}^2$ สำหรับตัวลื่นไร้แรงเสียดทาน – วัตถุที่ม้วนจะแพ้การแข่งขันต่อวัตถุที่ลื่นเสมอ

คำศัพท์ ฝึกฝน
English ไทย
Rolling without slipping/ˈrəʊlɪŋ wɪˈðaʊt ˈslɪpɪŋ/ การกลิ้งโดยไม่ลื่นไถล
disk/dɪsk/ ดิสก์
hoop/huːp/ ห่วงวงกลม
centripetal force/senˈtrɪpɪtl fɔːs/ แรงเข้าสู่ศูนย์กลาง
satellite/ˈsætəlaɪt/ ดาวเทียม
gravitational potential energy/ˌɡrævɪˈteɪʃənl pəˈtenʃl ˈenədʒi/ พลังงานศักย์โน้มถ่วง
total mechanical energy/ˈtəʊtl mɪˈkænɪkl ˈenədʒi/ พลังงานกลทั้งหมด
escape velocity/eˈskeɪp vəˈlɒsɪti/ ความเร็วหลุดพ้น
elliptical orbit/ɪˈlɪptɪkl ˈɔːbɪt/ วงโคจรวงรี
Kepler's second law/ˈkepləz ˈsekənd lɔː/ กฎ Kepler ที่สอง
6.6

การเคลื่อนที่ของดาวเทียมโคจร

หลักสูตร

วัตถุประสงค์การเรียนรู้ 6.6.A: อธิบายการเคลื่อนที่ของระบบที่ประกอบด้วยวัตถุสอง物体หรือระบบที่มีปฏิสัมพันธ์กันเพียงผ่านแรงโน้มถ่วงเท่านั้น

  • 6.6.A.1 ในระบบที่ประกอบด้วยวัตถุกลางที่มีมวลมากและดาวเทียมโคจรที่มีมวลน้อยเมื่อเทียบกับมวลของวัตถุกลาง การเคลื่อนที่ของวัตถุกลางเองนั้นน้อยมากจนสามารถละเลยได้
  • 6.6.A.2 การเคลื่อนที่ของดาวเทียมในวงโคจรถูกกำหนดโดยกฎการอนุรักษ์
    • 6.6.A.2.i ในวงโคจรเป็นวงกลม พลังงานกลรวมของระบบ พลังงานศักย์โน้มถ่วงของระบบ และโมเมนตัมเชิงมุมกับพลังงานจลน์ของดาวเทียมจะมีค่าคงที่
    • 6.6.A.2.ii ในวงโคจรเป็นวงรี พลังงานกลรวมของระบบและโมเมนตัมเชิงมุมของดาวเทียมจะมีค่าคงที่ แต่พลังงานศักย์โน้มถ่วงของระบบและพลังงานจลน์ของดาวเทียมสามารถเปลี่ยนแปลงได้
    • 6.6.A.2.iii พลังงานศักย์โน้มถ่วงของระบบที่ประกอบด้วยดาวเทียมและวัตถุกลางที่มีมวลมากถูกกำหนดให้มีค่าเป็นศูนย์เมื่อดาวเทียมอยู่ที่ระยะห่างอนันต์จากวัตถุกลาง
      • สมการ: $U_g = -G\dfrac{m_1 m_2}{r}$
  • 6.6.A.3 พลังงานรวมของระบบที่ประกอบด้วยดาวเทียมโคจรรอบวัตถุศูนย์กลางในเส้นทางวงกลมสามารถเขียนในรูปของพลังงานศักย์โน้มถ่วงของระบบนั้นหรือพลังงานจลน์ของดาวเทียมได้
    • สมการ: $K = -\dfrac{1}{2}U$
    • สมการ: $E_{total} = \dfrac{1}{2}U = -\dfrac{GMm}{2r}$
  • 6.6.A.4 ความเร็วหลุดพ้นของดาวเทียมคือความเร็วของดาวเทียมที่ทำให้พลังงานกลของระบบดาวเทียม-วัตถุศูนย์กลางมีค่าเท่ากับศูนย์
    • 6.6.A.4.i เมื่อแรงเดียวที่ทำต่อดาวเทียมคือแรงโน้มถ่วงจากวัตถุศูนย์กลาง ดาวเทียมที่จะถึงความเร็วหลุดพ้นจะเคลื่อนที่ห่างจากวัตถุศูนย์กลางไปจนกว่าความเร็วจะลดลงเป็นศูนย์ที่ระยะอนันต์จากวัตถุศูนย์กลาง
    • 6.6.A.4.ii ความเร็วหลุดพ้นของดาวเทียมจากวัตถุศูนย์กลางที่มีมวล $M$ สามารถหาได้จากกฎการอนุรักษ์พลังงาน
      • สมการ: $v_{\text{esc}} = \sqrt{\dfrac{2GM}{r}}$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

Orbital motion (Kepler's 2nd law)

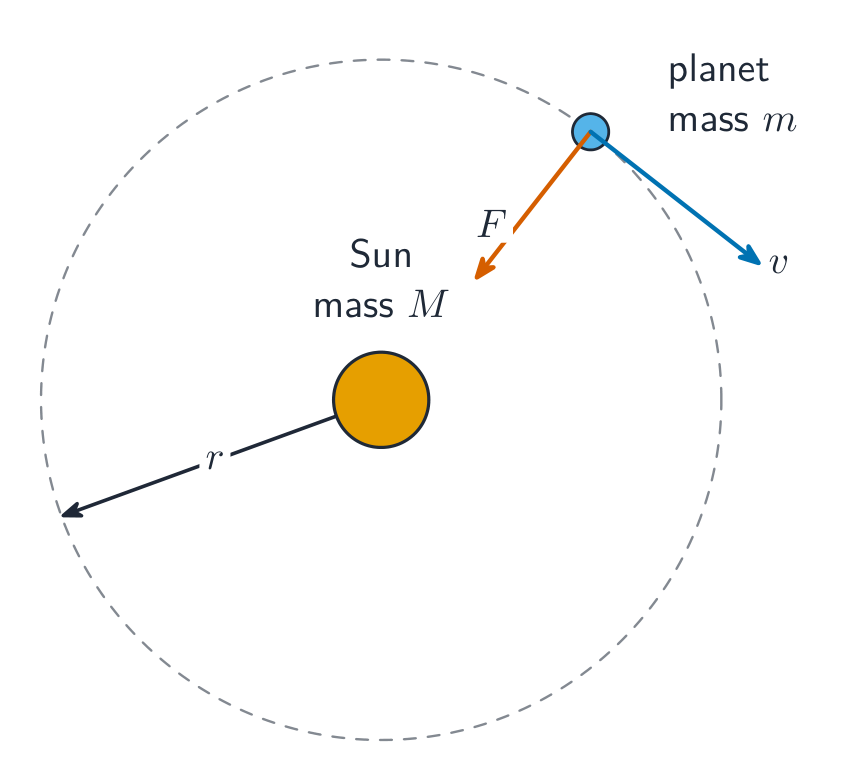
แรงโน้มถ่วงจัด แรงแนวเข้าศูนย์กลาง สำหรับ ดาวเทียม ในวงโคจรวงกลม:

$$\frac{GMm}{r^2}=\frac{mv^2}{r}\quad\Rightarrow\quad v=\sqrt{\frac{GM}{r}}$$

– วงโคจรที่ใหญ่กว่าจะช้ากว่า. ด้วย ศักย์พลังงานโน้มถ่วง $U_g=-\dfrac{GMm}{r}$, วงโคจรวงกลมปฏิบัติตาม $K=-\tfrac12U$, ดังนั้น พลังงานกลรวม คือ

$$E=K+U=\frac{U}{2}=-\frac{GMm}{2r},$$

เป็นลบเพราะดาวเทียมถูกผูกมัด. เพื่อหลบหนีจากรัศมี $r$, พลังงานรวมต้องเป็นศูนย์, ให้ ความเร็วหลบหนี

$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
แรงโน้มถ่วงให้แรงสู่ศูนย์กลางที่ยึดดาวเทียมไว้ในวงโคจร

ใน วงโคจรวงรี, $E$ และ $L$ คงที่: แรงโน้มถ่วงชี้ไปที่โฟกัส, ดังนั้นมันไม่สร้างโมเมนต์รอบมัน. โมเมนตัมเชิงมุมคงที่ $L$ หมายความว่าดาวเทียมกวาดพื้นที่เท่ากันในเวลาที่เท่ากัน – กฎที่สองของเคปเลอร์ – และดังนั้นจึงเคลื่อนที่เร็วที่สุดที่จุดใกล้ที่สุด, ช้าที่สุดที่จุดไกลที่สุด. การอนุรักษ์พลังงานเชื่อมความเร็วที่ปลายทั้งสอง

ตัวอย่างที่คำนวณแล้ว. สำหรับดาวเทียมที่ $r=7.0\times10^{6}\ \text{m}$ รอบโลก ($GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$): ความเร็ววงโคจรคือ $v=\sqrt{GM/r}=7.6\times10^{3}\ \text{m/s}$, ในขณะที่หลบหนีออกจากรัศมีนั้นต้องใช้ $v_{\text{esc}}=\sqrt{2GM/r}=1.1\times10^{4}\ \text{m/s}$ – ซึ่งเท่ากับ $\sqrt2$ เท่าของความเร็วจักรรดิ

ทักษะการสอบ. FRQ เรื่องวงโคจรคือปัญหาเรื่องพลังงานและโมเมนตัมเชิงมุมที่ซ่อนอยู่: เขียน $E=\tfrac12mv^2-\dfrac{GMm}{r}$ และ $L=mvr\sin\theta$ ที่จุดทั้งสองที่ต้องการ แล้วแก้ระบบสมการคู่ – อย่าเพิ่งสันนิษฐานว่าสูตรวงโคจรสำหรับวงกลมใช้กับวงรีได้

สำรวจ

เปรียบเทียบวงโคจรที่รัศมิต่างๆ

ดาวเทียมโคจรอยู่ในการตกอิสระ โดยแรงโน้มถ่วงทำหน้าที่เป็นแรงเข้าศูนย์กลาง วงโคจรที่ใหญ่ขึ้น意味着ความเร็วช้าลงและ周期ยาวนานขึ้น (กฎที่สามของเคปเลอร์)

6.6

ข้อแนะนำสำหรับการสอบ

  • คำนวณ โมเมนต์ความเฉื่อย $I=\int r^2\,dm$ และเลื่อนแกนด้วย ทฤษฎีบทแกนขนาน $I=I_{cm}+Md^2$.
  • พลังงานจลน์จากการหมุนคือ $\tfrac12 I\omega^2$; วัตถุที่กลิ้งจะมีทั้งพลังงานจลน์แบบเคลื่อนที่และแบบหมุน
  • บำรุงรักษา โมเมนตัมเชิงมุม $L=I\omega$ เมื่อแรงบิดภายนอกสุทธิเป็นศูนย์ (นักสเก็ตที่หมุนแล้วดึงแขนเข้าหาตัว)
  • ใช้การอนุรักษ์พลังงานสำหรับปัญหารูปแบบกลิ้งโดยไม่ลื่นไถล ($v=r\omega$ เชื่อมโยงการเคลื่อนที่ทั้งสองเข้าด้วยกัน)
  • จำค่ามาตรฐานของ $I$ ได้ (ห่วง, ดิสก์, แท่ง, ลูกบอล) และรู้ว่าแกนอยู่ที่ไหน

บทเรียนเชิงโต้ตอบสำหรับหัวข้อนี้

ทำทีละขั้นตอน พร้อมแบบฝึกหัดตรวจสอบผลทันที

ข้อสอบย้อนหลัง

หัวข้อเพิ่มเติมใน AP Physics C: กลศาสตร์

เข้าสู่ระบบหรือสร้างบัญชี

IGCSE, A-Level & AP