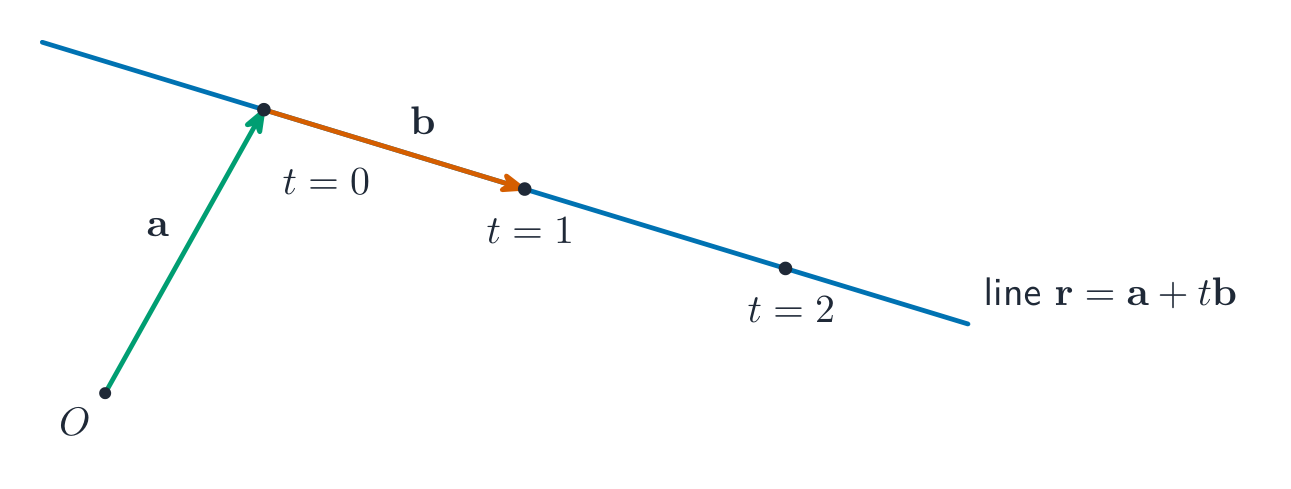Pular para o conteúdo

Funções Envolvendo Parâmetros, Vetores e Matrizes

Pré-Cálculo do AP · Tópico 4

Treinar
Videoaula para este tópico Abrir a página do vídeo
8:04

Funções Envolvendo Parâmetros, Vetores e Matrizes

Observe esta montanha-russa. Em cada momento, o carro tem dois fatos: onde está e para onde vai. Uma equação não pode conter ambas as coisas. Este planeta executa uma…

Narração em inglês · Legendas em inglês + 中文 gravadas

4.1

Funções Paramétricas

Programa

Objetivo de Aprendizagem 4.1.A: Construir um gráfico ou tabela de valores para uma função paramétrica representada analyticamente.

  • 4.1.A.1 Uma função paramétrica em $\mathbb{R}^2$, o conjunto de todos os pares ordenados de dois números reais, consiste em um conjunto de duas equações paramétricas nas quais duas variáveis dependentes, $x$ e $y$, dependem de uma única variável independente, $t$, chamada de parâmetro.
  • 4.1.A.2 Porque as variáveis $x$ e $y$ são dependentes da variável independente, $t$, as coordenadas $(x_i,\, y_i)$ no tempo $t_i$ podem ser escritas como funções de $t$ e podem ser expressas como a única função paramétrica $f(t) = (x(t),\, y(t))$, onde neste caso $x$ e $y$ são nomes de duas funções.
  • 4.1.A.3 Uma tabela numérica de valores pode ser gerada para a função paramétrica $f(t) = (x(t),\, y(t))$ avaliando $x_i$ e $y_i$ em vários valores de $t_i$ dentro do domínio.
  • 4.1.A.4 Um gráfico de uma função paramétrica pode ser esboçado conectando vários pontos da tabela numérica de valores em ordem crescente de valor de $t$.
  • 4.1.A.5 O domínio da função paramétrica $f$ frequentemente é restrito, o que resulta em pontos inicial e final no gráfico de $f$.

Fonte: College Board AP Course and Exam Description

Uma montanha-russa: vetores e movimento paramétrico descrevem trajetória e velocidade juntos

A Unidade 4 faz parte do curso, mas não é avaliada no Exame AP Pré-Cálculo (que cobre apenas Unidades 1–3); ela constrói ferramentas usadas em cursos posteriores.

Uma função paramétrica 参数函数 descreve uma curva fornecendo ambas as coordenadas como funções de uma terceira variável, o parâmetro 参数 $t$: $\big(x(t),\,y(t)\big)$. À medida que $t$ percorre seu domínio, o ponto traça um caminho – e, diferentemente de $y=f(x)$, o caminho pode fazer loops ou se cruzar.

Vocabulário Treinar
Inglês Chinês Pinyin
vector/ˈvektə/ 向量 xiàng liàng
4.2

Funções Paramétricas e Movimento Planar

Programa

Objetivo de Aprendizagem 4.2.A: Identificar características-chave de uma função paramétrica de movimento plano relacionadas à posição.

  • 4.2.A.1 Uma função paramétrica dada por $f(t) = (x(t),\, y(t))$ pode ser usada para modelar o movimento de uma partícula no plano. O gráfico dessa função indica a posição de uma partícula no tempo $t$.
  • 4.2.A.2 Os extremos horizontais e verticais do movimento de uma partícula podem ser determinados identificando os valores máximos e mínimos das funções $x(t)$ e $y(t)$, respectivamente.
  • 4.2.A.3 Os zeros reais da função $x(t)$ correspondem aos interceptos-$y$, e os zeros reais de $y(t)$ correspondem aos interceptos-$x$.

Fonte: College Board AP Course and Exam Description

Lendo $t$ como tempo, uma função paramétrica modela movimento no plano. $x(t)$ e $y(t)$ dão a posição horizontal e vertical; a direção de viagem do ponto é a ordem em que a curva é desenhada à medida que $t$ aumenta (marque com setas).

4.3

Funções Paramétricas e Taxas de Variação

Programa

Objetivo de Aprendizagem 4.3.A: Identificar características-chave de uma função paramétrica de movimento plano relacionadas à direção e à taxa de variação.

  • 4.3.A.1 À medida que o parâmetro aumenta, a direção do movimento plano de uma partícula pode ser analisada em termos de $x$ e $y$ independentemente. Se $x(t)$ está aumentando ou diminuindo, a direção do movimento é para a direita ou esquerda, respectivamente. Se $y(t)$ está aumentando ou diminuindo, a direção do movimento é para cima ou para baixo, respectivamente.
  • 4.3.A.2 Em qualquer ponto dado no plano, a direção do movimento plano pode ser diferente para diferentes valores de $t$.
  • 4.3.A.3 A mesma curva no plano pode ser parametrizada de diferentes maneiras e percorrida em diferentes direções com diferentes funções paramétricas.
  • 4.3.A.4 Sobre um dado intervalo $[t_1,\, t_2]$ dentro do domínio, a taxa média de variação pode ser calculada para $x(t)$ e $y(t)$ independentemente. A razão da taxa média de variação de $y$ para a taxa média de variação de $x$ dá a inclinação do gráfico entre os pontos na curva correspondentes a $t_1$ e $t_2$, desde que a taxa média de variação de $x(t) \neq 0$.

Fonte: College Board AP Course and Exam Description

Sobre um intervalo de $t$, a taxa média de variação de $x$ é $\dfrac{\Delta x}{\Delta t}$ e de $y$ é $\dfrac{\Delta y}{\Delta t}$. Seus sinais indicam para qual direção o ponto se move (direita/esquerda, cima/baixo); juntos descrevem a velocidade e a direção do movimento ao longo do caminho.

4.4

Círculos e Linhas Definidos Parametricamente

Programa

Objetivo de Aprendizagem 4.4.A: Expressar o movimento ao redor de um círculo ou ao longo de um segmento de reta parametricamente.

  • 4.4.A.1 Uma revolução completa anti-horária ao redor do círculo unitário que começa e termina em $(1,\, 0)$ e tem centro na origem pode ser modelada por $(x(t),\, y(t)) = (\cos t,\, \sin t)$ com domínio $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Transformações da função paramétrica $(x(t),\, y(t)) = (\cos t,\, \sin t)$ podem modelar qualquer trajeto circular percorrido no plano.
  • 4.4.A.3 Um trajeto linear ao longo do segmento de reta do ponto $(x_1,\, y_1)$ até o ponto $(x_2,\, y_2)$ pode ser parametrizado de muitas maneiras, incluindo o uso de uma posição inicial $(x_1,\, y_1)$ e taxas de variação para $x$ com respeito a $t$ e $y$ com respeito a $t$.

Fonte: College Board AP Course and Exam Description

Um círculo de raio $R$ centrado em $(h,k)$ é $x=h+R\cos t,\ y=k+R\sin t$. Uma reta passando por $(x_0,y_0)$ com direção $(a,b)$ é $x=x_0+at,\ y=y_0+bt$. Ajustar os coeficientes muda o ponto inicial, a velocidade e a direção do traçado.

4.5

Funções Definidas Implicitamente

Programa

Objetivo de Aprendizagem 4.5.A: Construir um gráfico de uma equação envolvendo duas variáveis.

  • 4.5.A.1 Uma equação envolvendo duas variáveis pode descrever implicitamente uma ou mais funções.
  • 4.5.A.2 Uma equação envolvendo duas variáveis pode ser grafada encontrando soluções para a equação.
  • 4.5.A.3 Resolver uma das variáveis em uma equação envolvendo duas variáveis pode definir uma função cujo gráfico é parte ou todo o gráfico da equação.

Objetivo de Aprendizagem 4.5.B: Determinar como as duas quantidades relacionadas em uma função definida implicitamente variam juntas.

  • 4.5.B.1 Para pares ordenados no gráfico de uma função definida implicitamente que estão próximos uns dos outros, se a razão da mudança nas duas variáveis for positiva, então as duas variáveis aumentam simultaneamente ou ambas diminuem; inversamente, se a razão for negativa, então enquanto uma variável aumenta, a outra diminui.
  • 4.5.B.2 A taxa de variação de $x$ com respeito a $y$ ou de $y$ com respeito a $x$ pode ser zero, indicando intervalos verticais ou horizontais, respectivamente.

Fonte: College Board AP Course and Exam Description

Uma equação implícita 隐式 relaciona $x$ e $y$ sem resolver para nenhuma delas, como $x^2+y^2=25$. Seu gráfico pode falhar no teste da reta vertical (não sendo uma função), então frequentemente é dividido em partes ou descrito parametricamente.

4.6

Seções Cônicas

Programa

Objetivo de Aprendizagem 4.6.A: Representar seções cônicas com simetria horizontal ou vertical analiticamente.

  • 4.6.A.1 Uma parábola com vértice $(h,\, k)$ pode, se $a \neq 0$, ser representada analiticamente como $x - h = a(y - k)^2$ se abrir para a esquerda ou direita, ou como $y - k = a(x - h)^2$ se abrir para cima ou para baixo.
  • 4.6.A.2 Uma elipse centrada em $(h,\, k)$ com raio horizontal $a$ e raio vertical $b$ pode ser representada analiticamente como $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Um círculo é um caso especial de elipse onde $a = b$.
  • 4.6.A.3 Uma hipérbole centrada em $(h,\, k)$ com linhas de simetria vertical e horizontal pode ser representada algebricamente como $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ para uma hipérbole abrindo para a esquerda e direita, ou como $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ para uma hipérbole abrindo para cima e para baixo. As assíntotas são $y - k = \pm \dfrac{b}{a}(x - h)$.

Fonte: College Board AP Course and Exam Description

Seções cônicas: um cone, quatro curvas

Seções cônicas 圆锥曲线 – círculos, elipses, paráboras e hipérboles – são as curvas resultantes de fatiar um cone, cada uma dada por uma equação quadrática em $x$ e $y$. Suas formas padrão revelam centros, vértices, eixos e assíntotas.

Órbitas elípticas: seções cônicas descrevem caminhos fechados com dois focos — um modelo paramétrico chave
Vocabulário Treinar
Inglês Chinês Pinyin
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
parameter/pəˈræmɪtə/ 参数 cān shù
implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
4.7

Parametrização de Curvas Implícitas

Programa

Objetivo de Aprendizagem 4.7.A: Representar uma curva no plano parametricamente.

  • 4.7.A.1 Uma parametrização $(x(t),\, y(t))$ para uma função definida implicitamente satisfará, quando $x(t)$ e $y(t)$ forem substituídas por $x$ e $y$, respectivamente, a equação correspondente para cada valor de $t$ no domínio.
  • 4.7.A.2 Se $f$ é uma função de $x$, então $y = f(x)$ pode ser parametrizada como $(x(t),\, y(t)) = (t, f(t))$. Se $f$ é invertível, sua inversa pode ser parametrizada como $(x(t),\, y(t)) = (f(t),\, t)$ para um intervalo apropriado de $t$.

Objetivo de Aprendizagem 4.7.B: Representar seções cônicas parametricamente.

  • 4.7.B.1 Uma parábola pode ser parametrizada da mesma forma que qualquer equação que possa ser resolvida para $x$ ou $y$ pode ser parametrizada. Equações que podem ser resolvidas para $x$ podem ser parametrizadas como $(x(t),\, y(t)) = (f(t),\, t)$ resolvendo-se para $x$ e substituindo-se $y$ por $t$. Equações que podem ser resolvidas para $y$ podem ser parametrizadas como $(x(t),\, y(t)) = (t, f(t))$ resolvendo-se para $y$ e substituindo-se $x$ por $t$.
  • 4.7.B.2 Uma elipse pode ser parametrizada usando as funções trigonométricas $x(t) = h + a\cos t$ e $y(t) = k + b\sin t$ para $0 \leq t \leq 2\pi$.
  • 4.7.B.3 Uma hipérbole pode ser parametrizada usando funções trigonométricas. Para uma hipérbole que abre para a esquerda e direita, as funções são $x(t) = h + a\sec t$ e $y(t) = k + b\tan t$ para $0 \leq t \leq 2\pi$. Para uma hipérbole que abre para cima e para baixo, as funções são $x(t) = h + a\tan t$ e $y(t) = k + b\sec t$ para $0 \leq t \leq 2\pi$.

Fonte: College Board AP Course and Exam Description

Muitas curvas implícitas podem ser parametrizadas – reescritas como $\big(x(t),y(t)\big)$ – o que as torna mais fáceis de graficar e tratar como movimento. O círculo acima é o exemplo básico; elipses usam $x=h+A\cos t,\ y=k+B\sin t$.

4.8

Vetores

Programa

Objetivo de Aprendizagem 4.8.A: Identificar características de um vetor.

  • 4.8.A.1 Um vetor é um segmento de reta orientado. Quando um vetor é colocado no plano, o ponto no início do segmento de reta é chamado de cauda, e o ponto no final do segmento de reta é chamado de cabeça. O comprimento do segmento de reta é a magnitude do vetor.
  • 4.8.A.2 Um vetor $\overrightarrow{P_1 P_2}$ com duas componentes pode ser plotado no plano $xy$ de $P_1 = (x_1, y_1)$ a $P_2 = (x_2, y_2)$. O vetor é identificado por $a$ e $b$, onde $a = x_2 - x_1$ e $b = y_2 - y_1$. O vetor pode ser expresso como $\langle a,\, b \rangle$. Um vetor nulo $\langle 0,\, 0 \rangle$ é o caso trivial quando $P_1 = P_2$.
  • 4.8.A.3 A direção do vetor é paralela ao segmento de reta da origem até o ponto com coordenadas $(a,\, b)$. A magnitude do vetor é a raiz quadrada da soma dos quadrados das componentes.
  • 4.8.A.4 Para um vetor representado geometricamente no plano, as componentes do vetor podem ser encontradas usando trigonometria.

Objetivo de Aprendizagem 4.8.B: Determinar somas e produtos envolvendo vetores.

  • 4.8.B.1 A multiplicação de uma constante por um vetor resulta em um novo vetor cujas componentes são encontradas multiplicando-se a constante por cada uma das componentes do vetor original. O novo vetor é paralelo ao vetor original.
  • 4.8.B.2 A soma de dois vetores em $\mathbb{R}^2$ é um novo vetor cujas componentes são encontradas somando-se as componentes correspondentes dos vetores originais. O novo vetor pode ser representado graficamente como um vetor cuja cauda corresponde à cauda do primeiro vetor e cuja cabeça corresponde à cabeça do segundo vetor quando a cauda do segundo vetor está localizada na cabeça do primeiro vetor.
  • 4.8.B.3 O produto escalar de dois vetores é a soma dos produtos de suas componentes correspondentes. Ou seja, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Objetivo de Aprendizagem 4.8.C: Determinar um vetor unitário para um vetor dado.

  • 4.8.C.1 Um vetor unitário é um vetor de magnitude $1$. Um vetor unitário na mesma direção de um vetor não nulo dado pode ser encontrado multiplicando-se o vetor escalarmente pelo recíproco de sua magnitude.
  • 4.8.C.2 O vetor $\langle a,\, b \rangle$ pode ser expresso como $a\vec{i} + b\vec{j}$ em $\mathbb{R}^2$, onde $\vec{i}$ e $\vec{j}$ são vetores unitários nas direções $x$ e $y$, respectivamente. Ou seja, $\vec{i} = \langle 1,\, 0 \rangle$ e $\vec{j} = \langle 0,\, 1 \rangle$.

Objetivo de Aprendizagem 4.8.D: Determinar medidas angulares entre vetores e magnitudes de vetores envolvidos na adição de vetores.

  • 4.8.D.1 O produto escalar é geometricamente equivalente ao produto das magnitudes dos dois vetores e do cosseno do ângulo entre eles. Portanto, se o produto escalar de dois vetores não nulos for zero, então os vetores são perpendiculares.
  • 4.8.D.2 A Lei dos Senos e a Lei dos Cossenos podem ser usadas para determinar comprimentos de lados e medidas de ângulos de triângulos formados pela adição de vetores.

Fonte: College Board AP Course and Exam Description

Resolver um vetor em componentes

Um vetor 向量 possui tanto magnitude 大小 (comprimento) quanto direção. Escreva-o por componentes $\langle a,b\rangle$. Some vetores componente a componente; escalone multiplicando cada componente; a magnitude é $\sqrt{a^2+b^2}$. Vetores modelam deslocamentos, velocidades e forças.

Somando vetores pela lei do triângulo
Explorar

Adicionar dois vetores ponta com cauda

Um vetor tem magnitude e direção. Somar dois vetores coloca-os ponta a cauda; o resultante vai da primeira cauda até a última ponta. Arraste cada um para ver a soma.

Vocabulário Treinar
Inglês Chinês Pinyin
magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
4.9

Funções Valor-Vetorial

Programa

Objetivo de Aprendizagem 4.9.A: Representar o movimento plano em termos de funções vetoriais.

  • 4.9.A.1 A posição de uma partícula em movimento num plano dada pela função paramétrica $f(t) = (x(t),\, y(t))$ pode ser expressa como uma função vetorial, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ ou $p(t) = \langle x(t),\, y(t) \rangle$. A magnitude do vetor posição no instante $t$ fornece a distância da partícula à origem.
  • 4.9.A.2 A função vetorial $v(t) = \langle x(t),\, y(t) \rangle$ pode ser usada para expressar a velocidade de uma partícula em movimento num plano em diferentes instantes, $t$. No instante $t$, o sinal de $x(t)$ indica se a partícula está se movendo para a direita ou para a esquerda, e o sinal de $y(t)$ indica se a partícula está se movendo para cima ou para baixo. A magnitude do vetor velocidade no instante $t$ fornece a rapidez da partícula.

Fonte: College Board AP Course and Exam Description

Uma função valor-vetorial 向量值函数 retorna um vetor para cada entrada, ex. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – a mesma informação de uma função paramétrica, embalada como um vetor de posição móvel.

Uma linha vetorial: comece em a, depois deslize t unidades na direção b
4.10

Matrizes

Programa

Objetivo de Aprendizagem 4.10.A: Determinar o produto de duas matrizes.

  • 4.10.A.1 Uma matriz $n \times m$ é uma disposição organizada consistindo em $n$ linhas e $m$ colunas.
  • 4.10.A.2 Duas matrizes podem ser multiplicadas se o número de colunas da primeira matriz for igual ao número de linhas da segunda matriz. O produto das matrizes é uma nova matriz na qual o componente na $i$-ésima linha e $j$-ésima coluna é o produto escalar da $i$-ésima linha da primeira matriz e da $j$-ésima coluna da segunda matriz.

Fonte: College Board AP Course and Exam Description

Uma matriz 矩阵 é uma disposição retangular de números. Some matrizes do mesmo tamanho componente a componente; multiplique uma matriz por outra compatível combinando linhas com colunas. Matrizes armazenam e transformam dados compactamente.

4.11

A Inversa e o Determinante de uma Matriz

Programa

Objetivo de Aprendizagem 4.11.A: Determinar a inversa de uma matriz $2 \times 2$.

  • 4.11.A.1 A matriz identidade, $I$, é uma matriz quadrada que consiste em $1$s na diagonal da esquerda superior para a direita inferior e $0$s em todas as outras posições.
  • 4.11.A.2 Multiplicar uma matriz quadrada pela sua matriz identidade correspondente resulta na matriz quadrada original.
  • 4.11.A.3 O produto de uma matriz quadrada e sua inversa, quando existe, é a matriz identidade do mesmo tamanho.
  • 4.11.A.4 A inversa de uma matriz $2 \times 2$, quando existe, pode ser calculada com ou sem o uso de tecnologia.

Objetivo de Aprendizagem 4.11.B: Aplicar o valor do determinante à invertibilidade e aos vetores.

  • 4.11.B.1 O determinante da matriz $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ é $ad - bc$. O determinante pode ser calculado com ou sem tecnologia e é denotado $\det(A)$.
  • 4.11.B.2 Se uma matriz $2 \times 2$ consiste em dois vetores de coluna ou linha de $\mathbb{R}^2$, então o valor absoluto não nulo do determinante da matriz é a área do paralelogramo definido pelos vetores representados nas colunas ou linhas da matriz. Se o determinante for igual a $0$, então os vetores são paralelos.
  • 4.11.B.3 A matriz quadrada $A$ possui inversa se, e somente se, $\det(A) \neq 0$.

Fonte: College Board AP Course and Exam Description

O determinante 行列式 de uma matriz $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ é $ad-bc$. Uma matriz tem inversa 逆矩阵 exatamente quando seu determinante é diferente de zero; a inversa desfaz a transformação da matriz e resolve equações matriciais (como um recíproco para números).

Exemplo resolvido. Para $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, o determinante é $ad-bc=(3)(4)-(1)(2)=10$. Como é diferente de zero, $A$ é invertível, e $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (troque a diagonal principal, negue a antidiagonal, divida pelo determinante).

Vocabulário Treinar
Inglês Chinês Pinyin
matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
4.12

Transformações Lineares e Matrizes

Programa

Objetivo de Aprendizagem 4.12.A: Determinar os vetores de saída de uma transformação linear usando uma matriz $2 \times 2$.

  • 4.12.A.1 Uma transformação linear é uma função que mapeia um vetor de entrada para um vetor de saída tal que cada componente do vetor de saída é a soma de múltiplos constantes dos componentes do vetor de entrada.
  • 4.12.A.2 Uma transformação linear mapeará o vetor zero no vetor zero.
  • 4.12.A.3 Um único vetor em $\mathbb{R}^2$ pode ser expresso como uma matriz $2 \times 1$. Um conjunto de $n$ vetores em $\mathbb{R}^2$ pode ser expresso como uma matriz $2 \times n$.
  • 4.12.A.4 Para uma transformação linear, $L$, de $\mathbb{R}^2$ para $\mathbb{R}^2$, existe uma única matriz $2 \times 2$, $A$, tal que $L(\vec{v}) = A\vec{v}$ para vetores em $\mathbb{R}^2$. Por conseguinte, para uma dada matriz $2 \times 2$, $A$, a função $L(\vec{v}) = A\vec{v}$ é uma transformação linear de $\mathbb{R}^2$ para $\mathbb{R}^2$.
  • 4.12.A.5 A multiplicação de uma matriz de transformação $2 \times 2$, $A$, e uma matriz $2 \times n$ de $n$ vetores de entrada fornece uma matriz $2 \times n$ dos $n$ vetores de saída para a transformação linear $L(\vec{v}) = A\vec{v}$.

Fonte: College Board AP Course and Exam Description

Uma matriz transforma o plano

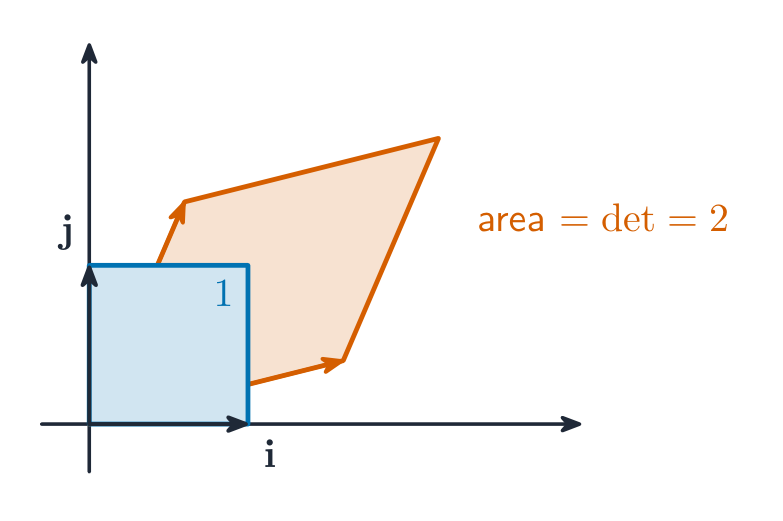
Uma matriz $2\times 2$ atua como uma transformação linear 线性变换 do plano – rotacionando, refletindo, esticando ou cisalhando pontos – multiplicando cada vetor de posição. O determinante mede como a transformação escala a área (e seu sinal indica se a orientação inverte).

Exemplo resolvido. A matriz $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ estica o plano em $2$ horizontalmente e $3$ verticalmente, enviando o vetor $\begin{bmatrix}1\\1\end{bmatrix}$ para $\begin{bmatrix}2\\3\end{bmatrix}$. Seu determinante $2\times3=6$ significa que toda área é multiplicada por $6$, assim o quadrado unitário se torna um retângulo $2\times3$.

Uma matriz 2x2 mapeia o quadrado unitário para um paralelogramo; o determinante é a escala de área
Explorar

Transforme o plano com uma matriz

Uma matriz $2\times2$ mapeia cada ponto para um novo, então ela estica, gira ou cisalha toda a grade. Mude as entradas e observe o quadrado unitário transformar-se.

4.13

Matrizes como Funções

Programa

Objetivo de Aprendizagem 4.13.A: Determinar a associação entre uma transformação linear e uma matriz.

  • 4.13.A.1 A transformação linear que mapeia $\langle x,\, y \rangle$ para $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ está associada à matriz $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 O mapeamento dos vetores unitários em uma transformação linear fornece informações valiosas para determinar a matriz associada.
  • 4.13.A.3 A matriz $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ está associada a uma transformação linear de vetores que rotaciona todo vetor em um ângulo $\theta$ no sentido anti-horário em torno da origem.
  • 4.13.A.4 O valor absoluto do determinante de uma matriz de transformação $2 \times 2$ dá a magnitude da dilatação de regiões em $\mathbb{R}^2$ sob a transformação.

Objetivo de Aprendizagem 4.13.B: Determinar a composição de duas transformações lineares.

  • 4.13.B.1 A composição de duas transformações lineares é uma transformação linear.
  • 4.13.B.2 A matriz associada à composição de duas transformações lineares é o produto das matrizes associadas a cada transformação linear.

Objetivo de Aprendizagem 4.13.C: Determinar a inversa de uma transformação linear.

  • 4.13.C.1 Duas transformações lineares são inversas se sua composição mapeia qualquer vetor para ele mesmo.
  • 4.13.C.2 Se uma transformação linear, $L$, é dada por $L(\vec{v}) = A\vec{v}$, então sua transformação inversa é dada por $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, onde $A^{-1}$ é a inversa da matriz $A$.

Fonte: College Board AP Course and Exam Description

Como uma matriz mapeia vetores de entrada para vetores de saída, ela é uma função no plano. Compor transformações corresponde a multiplicar suas matrizes, e a matriz inversa reverte o mapeamento.

4.14

Matrizes Modelando Contextos

Programa

Objetivo de Aprendizagem 4.14.A: Construir um modelo de um cenário envolvendo transições entre dois estados usando matrizes.

  • 4.14.A.1 Um cenário contextual pode indicar a taxa de transições entre estados como variações percentuais. Uma matriz pode ser construída com base nessas taxas para modelar como os estados mudam em intervalos discretos.

Objetivo de Aprendizagem 4.14.B: Aplicar modelos matriciais para prever estados futuros e passados para $n$ passos de transição.

  • 4.14.B.1 O produto de uma matriz que modela transições entre estados e um vetor de estado correspondente pode prever estados futuros.
  • 4.14.B.2 A multiplicação repetida de uma matriz que modela as transições entre estados e vetores de estado resultantes correspondentes pode prever o estado estacionário, uma distribuição entre estados que não muda de um passo para o próximo.
  • 4.14.B.3 O produto da inversa de uma matriz que modela transições entre estados e um vetor de estado correspondente pode prever estados passados.

Fonte: College Board AP Course and Exam Description

Matrizes modelam sistemas que avançam em etapas – por exemplo, populações movendo-se entre estados a cada ano. A multiplicação repetida por uma matriz de transição avança o modelo passo a passo, então potências de matriz preveem o comportamento de longo prazo.

4.14

Dicas de prova

  • Uma função paramétrica fornece $x(t)$ e $y(t)$ separadamente – acompanhe a direção do movimento à medida que $t$ aumenta.
  • Um vetor possui magnitude e direção; some componente a componente e encontre a magnitude usando $\sqrt{a^2+b^2}$.
  • O determinante de uma matriz $2\times2$ é $ad-bc$ (atenção ao sinal negativo); ele escala a área sob a transformação.
  • Uma matriz $2\times2$ transforma o plano (rotacionar, refletir, esticar); uma inversa existe apenas quando o determinante é diferente de zero.
  • Observe que esta unidade não é cobrada no Exame AP de Pré-Cálculo (apenas Unidades 1–3), mas fundamenta cursos posteriores.

Aulas interativas sobre este tópico

Passe por ele passo a passo, com exercícios de verificação instantânea.

Provas Anteriores

Mais tópicos em Pré-Cálculo do AP

Entrar ou criar conta

IGCSE, A-Level & AP