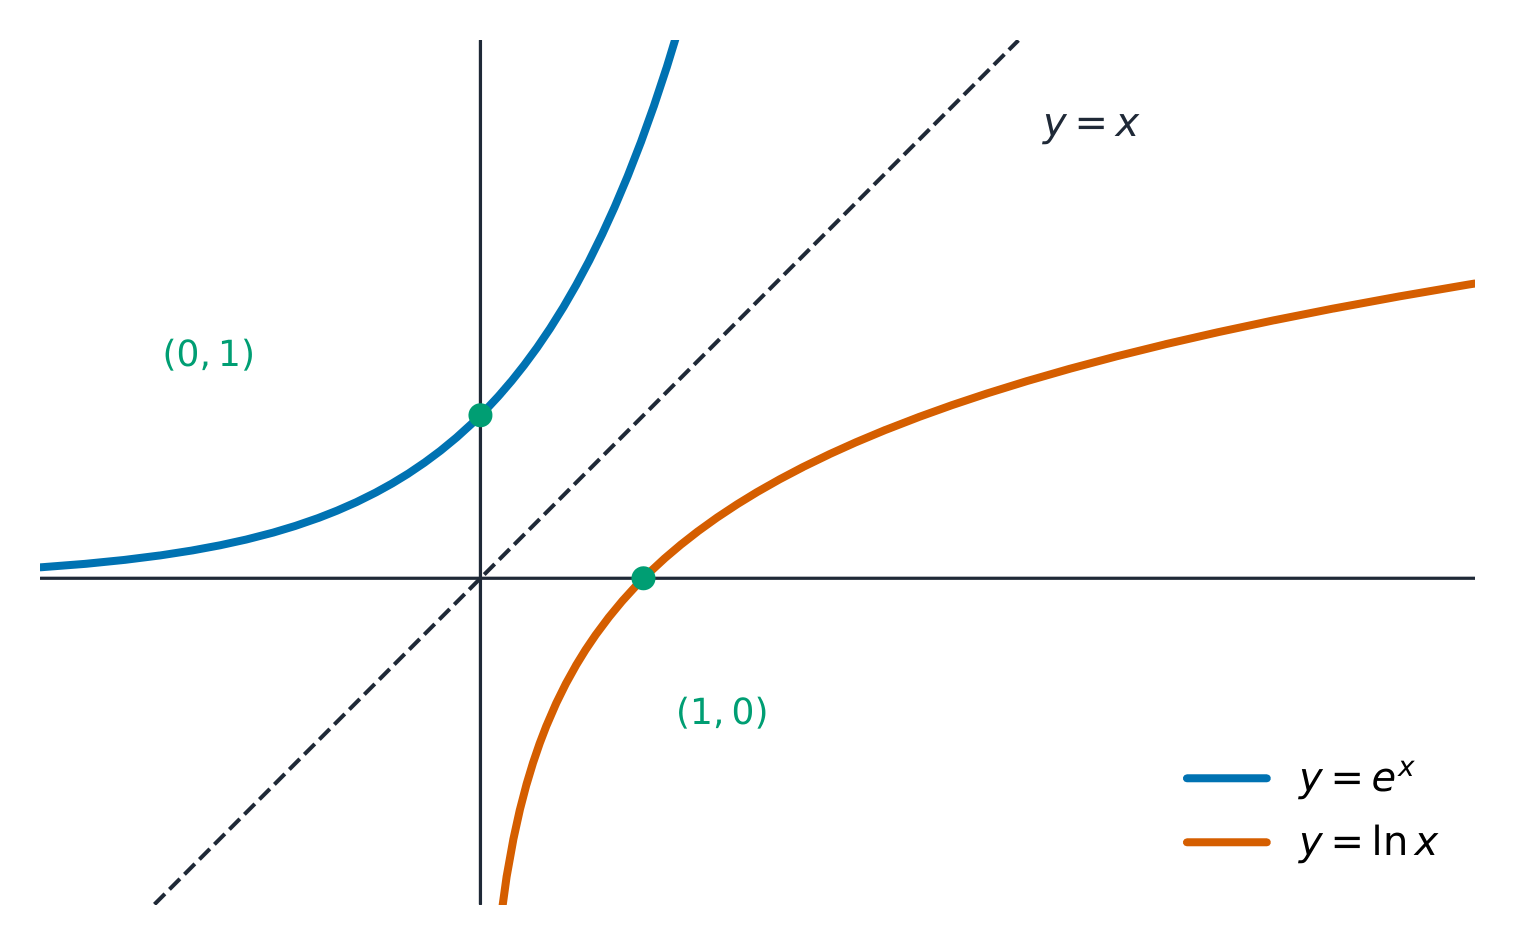Pular para o conteúdo
Matérias

Pré-Cálculo do AP

Dicas

AP Precalculus cobre funções polinomiais e racionais, funções exponenciais e logarítmicas, funções trigonométricas e polares, e uma introdução a vetores, matrizes e funções paramétricas. É a ponte para o cálculo, e o exame é incomummente rigoroso sobre como você descreve uma função.

Descrever mudança é todo o curso. Espere dizer onde uma função aumenta ou diminui, quão rápido e se essa taxa está aumentando — em uma frase completa, com o vocabulário correto.

Aprenda as funções pais e suas transformações de cabeça. Tudo o resto no curso é construído a partir delas, e reconhecer imediatamente uma função pai deslocada ou esticada é o que torna as questões mais curtas.

As notas seguem as quatro unidades do CED — polinomial e racional, exponencial e logarítmica, trigonométrica e polar, e funções envolvendo parâmetros — cada uma com exemplos resolvidos. Perguntas de exame amostra estão na biblioteca. Precalculus pede para você descrever como uma função se comporta em frases, o que os exemplos modelam.

  • 1

    Funções Polinomiais e Racionais

    Assistir aula
    1.1

    Mudança em Tandem

    Programa

    Objetivo de Aprendizagem 1.1.A: Descrever como os valores de entrada e saída de uma função variam juntos comparando valores da função.

    • 1.1.A.1 Uma função é uma relação matemática que mapeia um conjunto de valores de entrada para um conjunto de valores de saída de modo que cada valor de entrada seja mapeado para exatamente um valor de saída. O conjunto de valores de entrada é chamado de domínio da função, e o conjunto de valores de saída é chamado de contradomínio (ou imagem) da função. A variável que representa os valores de entrada é chamada de variável independente, e a variável que representa os valores de saída é chamada de variável dependente.
    • 1.1.A.2 Os valores de entrada e saída de uma função variam conjuntamente de acordo com a regra da função, que pode ser expressa graficamente, numericamente, analiticamente ou verbalmente.
    • 1.1.A.3 Uma função é crescente em um intervalo de seu domínio se, à medida que os valores de entrada aumentam, os valores de saída sempre aumentam. Ou seja, para todos $a$ e $b$ no intervalo, se $a < b$, então $f(a) < f(b)$.
    • 1.1.A.4 Uma função é decrescente em um intervalo de seu domínio se, à medida que os valores de entrada aumentam, os valores de saída sempre diminuem. Ou seja, para todos $a$ e $b$ no intervalo, se $a < b$, então $f(a) > f(b)$.

    Objetivo de Aprendizagem 1.1.B: Construir um gráfico representando duas quantidades que variam em relação uma à outra em um cenário contextual.

    • 1.1.B.1 O gráfico de uma função exibe um conjunto de pares de entrada-saída e mostra como os valores de entrada e saída da função variam.
    • 1.1.B.2 Uma descrição verbal da maneira como aspectos de fenômenos mudam juntos pode servir de base para a construção de um gráfico.
    • 1.1.B.3 O gráfico de uma função é côncavo para cima em intervalos nos quais a taxa de variação está aumentando.
    • 1.1.B.4 O gráfico de uma função é côncavo para baixo em intervalos nos quais a taxa de variação está diminuindo.
    • 1.1.B.5 O gráfico intersecta o eixo $x$ quando o valor de saída é zero. Os valores de entrada correspondentes são ditos ser zeros da função.
    Fonte: College Board AP Course and Exam Description

    Uma função 函数 é uma regra que mapeia cada entrada para exatamente uma saída. O conjunto de entradas permitidas é o domínio 定义域; o conjunto de saídas é o intervalo 值域. A variável de entrada é a variável independente 自变量 e a variável de saída é a variável dependente 因variable. Uma regra de função pode ser mostrada graficamente, numericamente, analiticamente (uma fórmula) ou verbalmente.

    À medida que a entrada muda, a saída muda "em tandem" – juntas. Sobre um intervalo, uma função é:

    • crescente 递增 se, sempre que $a, então $f(a) (entrada maior, saída maior);
    • decrescente 递减 se, sempre que $a, então $f(a)>f(b)$ (entrada maior, saída menor).

    Um gráfico de uma função mostra todos os seus pares de entrada-saída, então você pode ler esse comportamento diretamente da imagem.

    Explorar

    Observe duas quantidades mudando juntas

    y = ax² + bx + c

    O cálculo prévio estuda como uma saída muda em conjunto com sua entrada. Leia a curva da esquerda para a direita: onde é íngreme, $y$ muda muito para uma pequena mudança em $x$; onde é plana, $y$ quase não se move.

    1.2

    Taxas de Variação

    Programa

    Objetivo de Aprendizagem 1.2.A: Comparar as taxas de variação em dois pontos usando taxas de variação médias próximas aos pontos.

    • 1.2.A.1 A taxa de variação média de uma função sobre um intervalo do domínio da função é a taxa de variação constante que produz a mesma mudança nos valores de saída que a função produziu naquele intervalo do seu domínio. É a razão entre a mudança nos valores de saída e a mudança nos valores de entrada sobre esse intervalo.
    • 1.2.A.2 A taxa de variação de uma função em um ponto quantifica a taxa na qual os valores de saída mudariam se os valores de entrada changessem naquele ponto. A taxa de variação em um ponto pode ser aproximada pelas taxas de variação médias da função sobre pequenos intervalos contendo o ponto, se tais valores existirem.
    • 1.2.A.3 As taxas de variação em dois pontos podem ser comparadas usando aproximações de taxa de variação média sobre intervalos suficientemente pequenos contendo cada ponto, se tais valores existirem.

    Objetivo de Aprendizagem 1.2.B: Descrever como duas quantidades variam juntas em diferentes pontos e sobre diferentes intervalos de uma função.

    • 1.2.B.1 Taxas de variação quantificam como duas quantidades variam juntas.
    • 1.2.B.2 Uma taxa de variação positiva indica que, à medida que uma quantidade aumenta ou diminui, a outra quantidade faz o mesmo.
    • 1.2.B.3 Uma taxa de variação negativa indica que, à medida que uma quantidade aumenta, a outra diminui.

    Fonte: College Board AP Course and Exam Description

    A taxa média de variação 平均变化率 de uma função sobre um intervalo é a mudança na saída dividida pela mudança na entrada – a única taxa constante que daria a mesma mudança total. Sobre $[a,b]$:

    $$\text{avg rate} = \frac{f(b)-f(a)}{b-a}.$$

    A taxa de variação em um ponto mede quão rápido a saída muda exatamente naquela entrada. Você a aproxima com taxas médias sobre intervalos pequenos ao redor do ponto. Comparando dois pontos, aquele com a taxa média maior (sobre intervalos suficientemente pequenos) está mudando mais rápido. Uma taxa positiva significa que ambas as quantidades se movem na mesma direção; uma taxa negativa significa que se movem em direções opostas.

    Exemplo resolvido. Para $f(x)=x^2$, a taxa média de variação sobre $[1,4]$ é $\dfrac{f(4)-f(1)}{4-1}=\dfrac{16-1}{3}=5$. Sobre $[1,2]$ é $\dfrac{4-1}{1}=3$ – a própria taxa muda, o que é exatamente por que $f$ não é linear.

    1.3

    Taxas de Variação em Funções Lineares e Quadráticas

    Programa

    Objetivo de Aprendizagem 1.3.A: Determinar as taxas de variação médias para sequências e funções, incluindo funções lineares, quadráticas e outros tipos de função.

    • 1.3.A.1 Para uma função linear, a taxa de variação média sobre qualquer intervalo de comprimento de valor de entrada é constante.
    • 1.3.A.2 Para uma função quadrática, as taxas de variação média sobre intervalos consecutivos de comprimento igual de valores de entrada podem ser dadas por uma função linear.
    • 1.3.A.3 A taxa de variação média sobre o intervalo fechado $[a, b]$ é a inclinação da reta secante do ponto $(a, f(a))$ até $(b, f(b))$.

    Objetivo de Aprendizagem 1.3.B: Determinar a mudança nas taxas de variação médias para funções lineares, quadráticas e outros tipos de função.

    • 1.3.B.1 Para uma função linear, já que as taxas de variação média sobre intervalos consecutivos de comprimento igual de valores de entrada podem ser dadas por uma função constante, essas taxas de variação média para uma função linear estão mudando a uma taxa de zero.
    • 1.3.B.2 Para uma função quadrática, já que as taxas de variação média sobre intervalos consecutivos de comprimento igual de valores de entrada podem ser dadas por uma função linear, essas taxas de variação média para uma função quadrática estão mudando a uma taxa constante.
    • 1.3.B.3 Quando a taxa média de variação sobre intervalos de valor de entrada de comprimento igual aumenta para todos os pequenos intervalos, o gráfico da função é côncavo para cima. Quando a taxa média de variação sobre intervalos de valor de entrada de comprimento igual diminui para todos os pequenos intervalos, o gráfico da função é côncavo para baixo.

    Fonte: College Board AP Course and Exam Description

    A taxa média de variação sobre $[a,b]$ é a inclinação da retinha secante 割线 de $(a,f(a))$ a $(b,f(b))$.

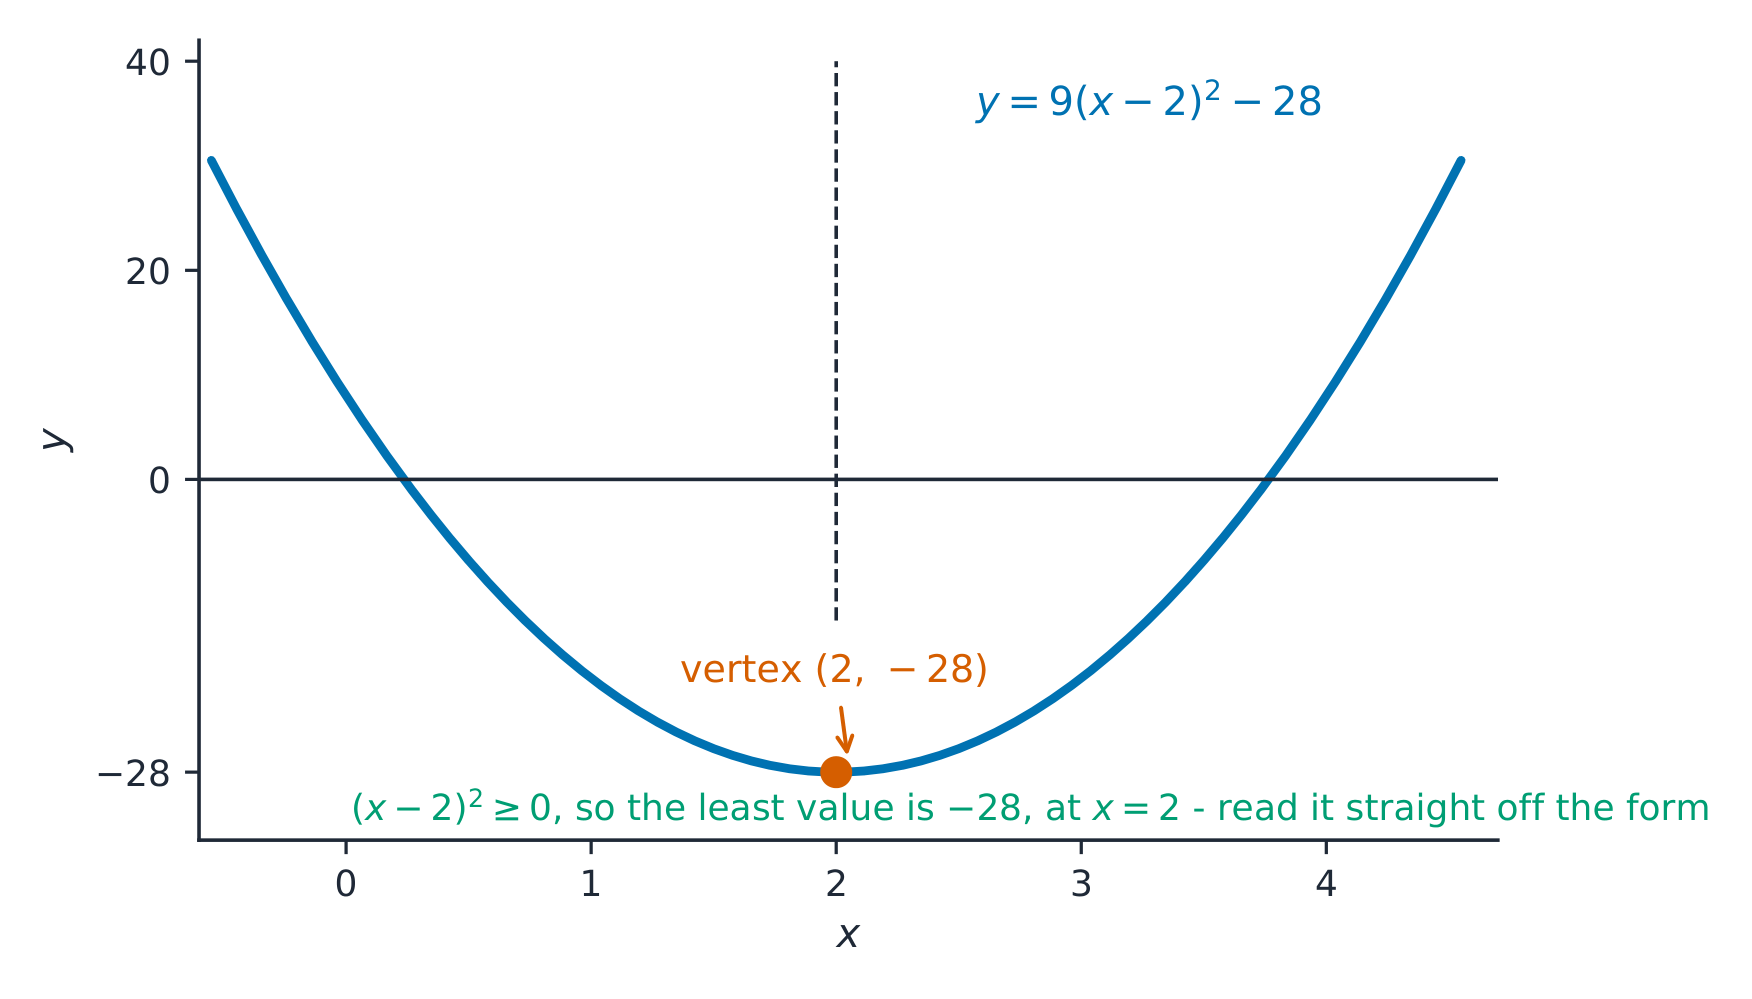
    Completar o quadrado dá o vértice de uma parábola
    Completar o quadrado dá o vértice de uma parábola
    • Para uma função linear 线性, a taxa média de variação sobre qualquer intervalo é constante – então a taxa na qual a taxa muda é zero.
    • Para uma função quadrática 二次, as taxas médias de variação sobre intervalos de comprimento igual formam um padrão linear – então essas taxas mudam a uma taxa constante.

    Essa ideia de "taxa da taxa" distingue tipos de função: uma segunda diferença constante sinaliza uma quadrática.

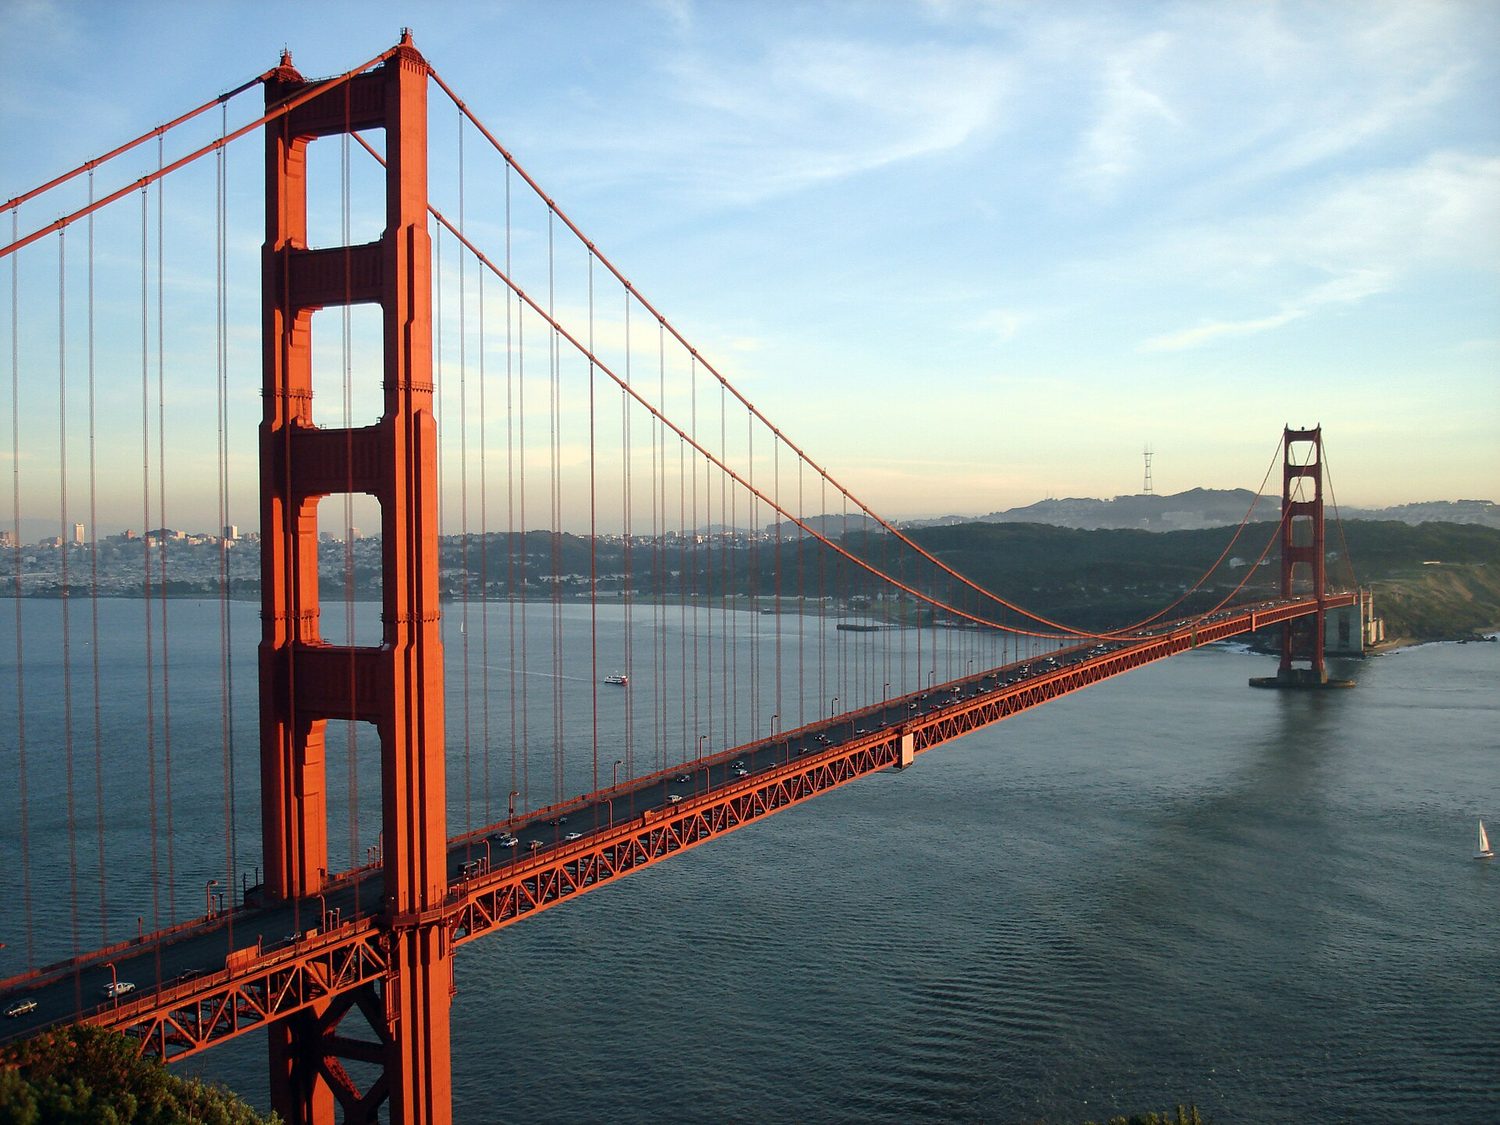
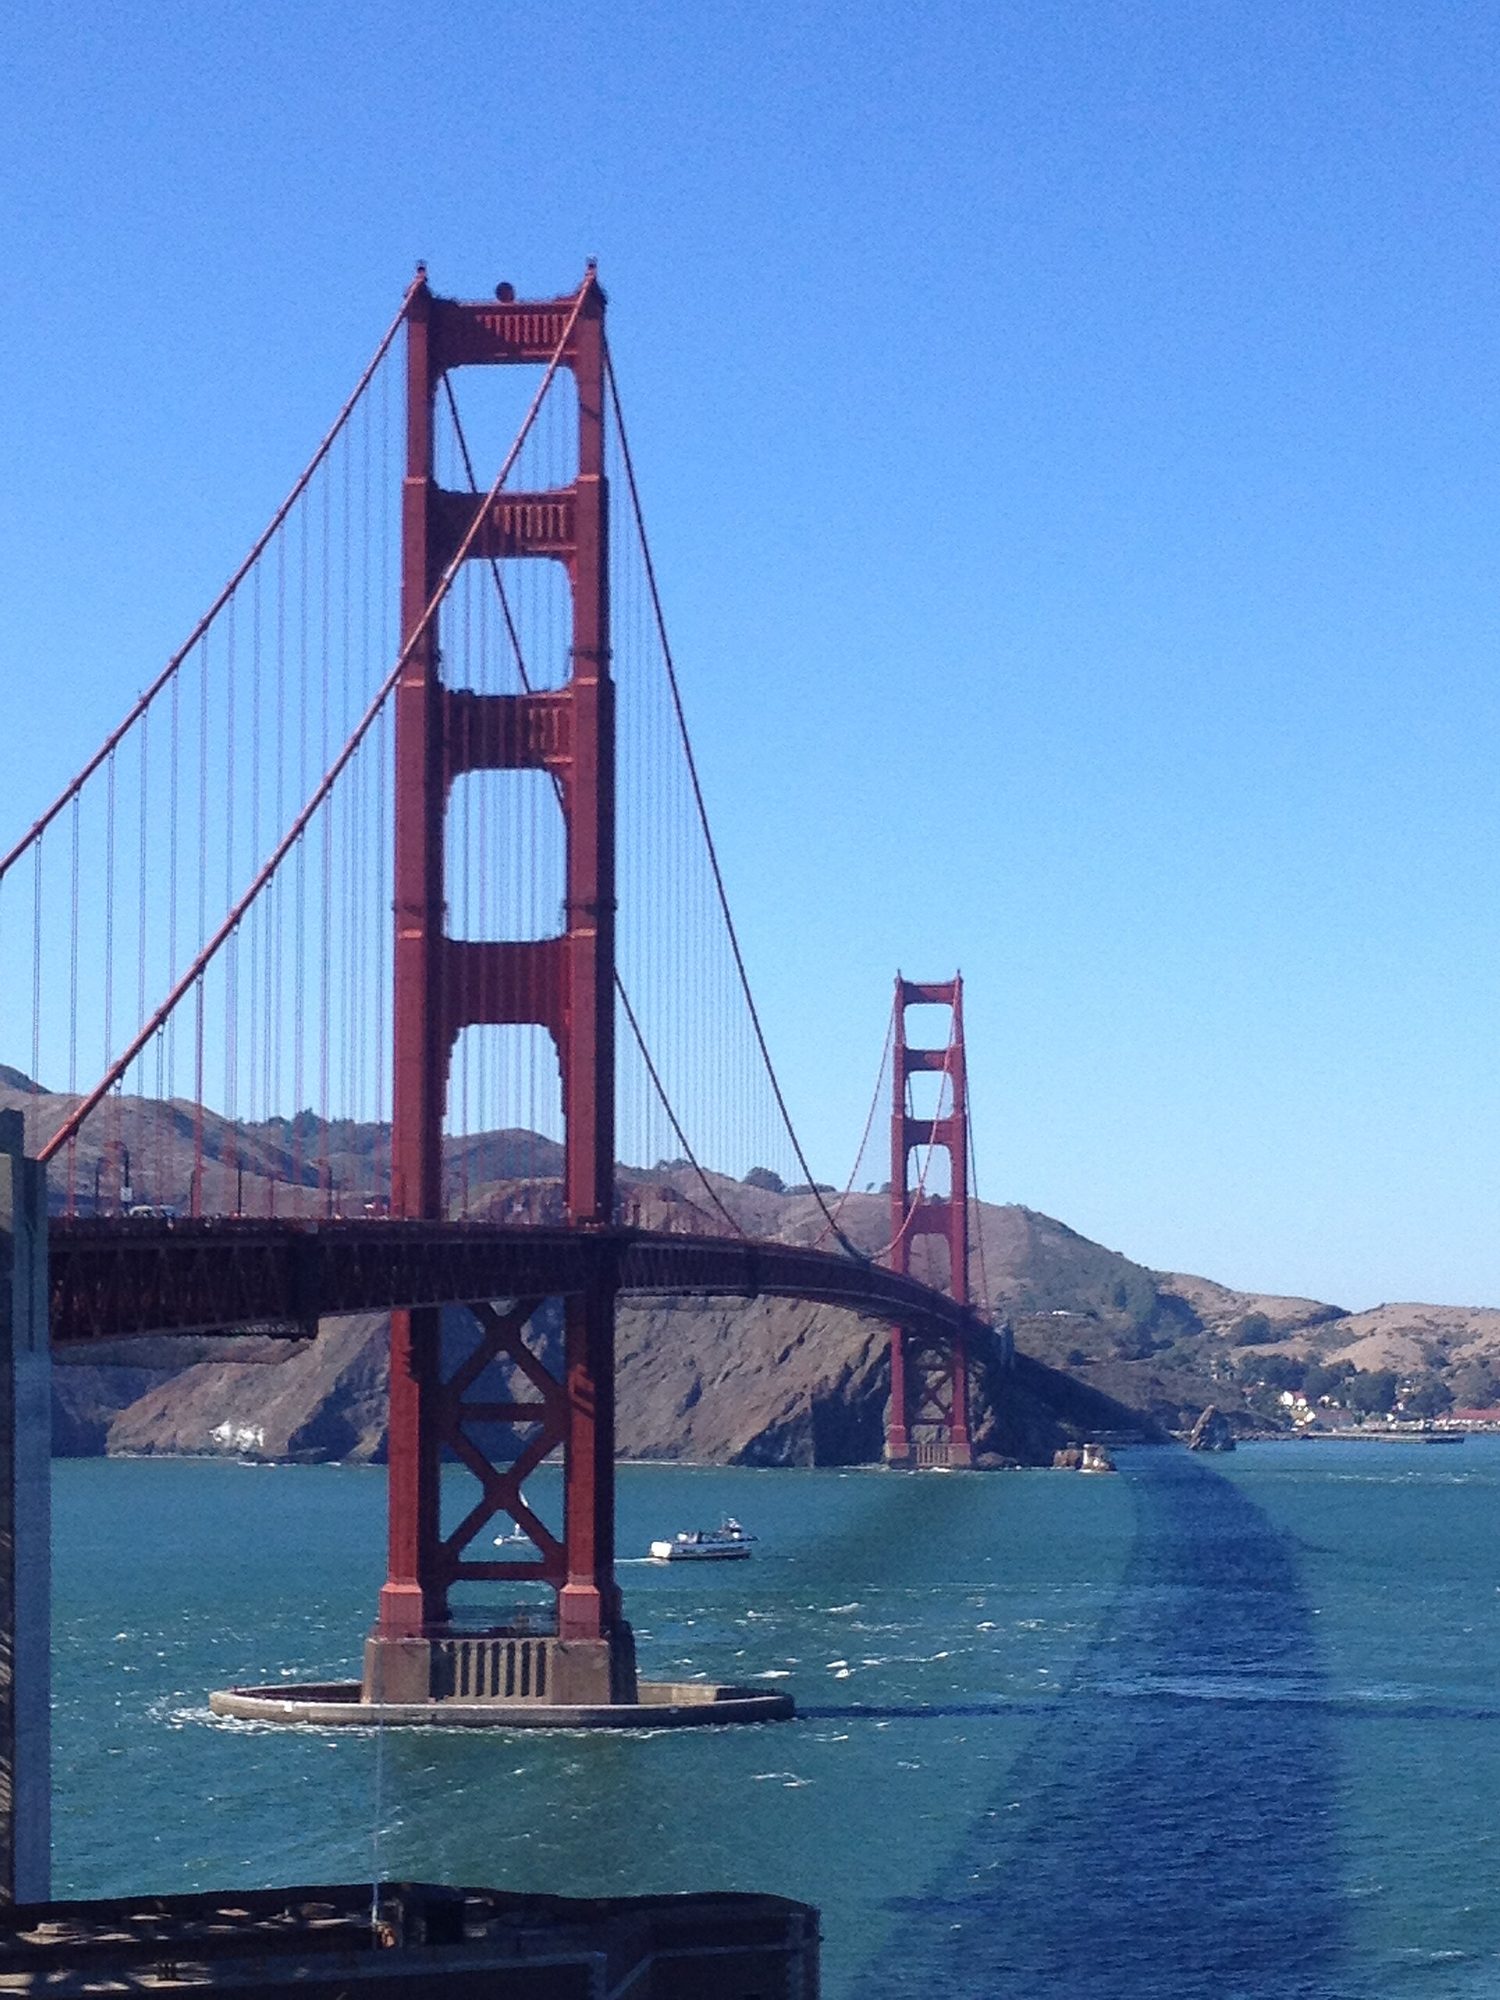
    A Ponte Golden Gate com seu cabo principal curvo
    Um cabo de ponte suspenso assume a forma de uma curva parabólica – uma quadrática que você pode ver no aço
    Explorar

    Explore a taxa de variação de uma função quadrática

    y = ax² + bx + c

    Mova os controles deslizantes e observe a parábola 抛物线 inclinar. Sua taxa média de mudança não é constante — a inclinação é positiva em um lado do vértice 顶点 e negativa no outro. Note como $a$ a abre para cima ou para baixo.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    function/ˈfʌŋkʃn/ 函数 hán shù
    domain/dəˈmeɪn/ 定义域 dìng yì yù
    range/reɪndʒ/ 值域 zhí yù
    independent variable/ˌɪndɪˈpendənt ˈveərɪəbl/ 自变量 zì biàn liàng
    dependent variable/dɪˈpendənt ˈveərɪəbl/ 因变量 yīn biàn liàng
    increasing/ɪnˈkriːsɪŋ/ 递增 dì zēng
    decreasing/ˈdiːkriːsɪŋ/ 递减 dì jiǎn
    average rate of change/ˈævrɪdʒ reɪt ɒv tʃeɪndʒ/ 平均变化率 píng jūn biàn huà lǜ
    secant line/ˈsiːkənt laɪn/ 割线 gē xiàn
    linear/ˈlɪnɪə/ 线性 xiàn xìng
    quadratic/kwɒˈdrætɪk/ 二次 èr cì
    polynomial/ˌpɒlɪˈnəʊmɪəl/ 多项式 duō xiàng shì
    degree/dɪˈɡriː/ 次数 cì shù
    leading term/ˈliːdɪŋ tɜːm/ 首项 shǒu xiàng
    leading coefficient/ˈliːdɪŋ ˌkəʊɪˈfɪʃənt/ 首项系数 shǒu xiàng xì shù
    local (relative) extremum/ˈləʊkl ekˈstreməm/ 局部极值 jú bù jí zhí
    global (absolute) maximum/ˈɡləʊbl ˈmæksɪməm/ 全局最大值 quán jú zuì dà zhí
    point of inflection/pɔɪnt ɒv ɪnˈflekʃn/ 拐点 guǎi diǎn
    concave up/kɒnˈkeɪv ʌp/ 上凹 shàng āo
    concave down/kɒnˈkeɪv daʊn/ 下凹 xià āo
    even/ˈiːvən/ 偶函数 ǒu hán shù
    odd/ɒd/ 奇函数 jī hán shù
    1.4

    Funções Polinomiais e Taxas de Variação

    Programa

    Objetivo de Aprendizagem 1.4.A: Identificar características-chave de funções polinomiais relacionadas às taxas de variação.

    • 1.4.A.1 Uma função polinomial não constante de $x$ é qualquer representação funcional que seja equivalente à forma analítica $p(x) = a_n x^n + a_{n-1} x^{n-1} + a_{n-2} x^{n-2} + \ldots + a_2 x^2 + a_1 x + a_0$, onde $n$ é um inteiro positivo, $a_i$ é um número real para cada $i$ de $1$ a $n$, e $a_n$ é diferente de zero. O polinômio tem grau $n$, o termo líder é $a_n x^n$, e o coeficiente líder é $a_n$. Uma constante também é uma função polinomial de grau zero.
    • 1.4.A.2 Onde uma função polinomial alterna entre crescimento e decrescimento, ou na extremidade incluída de um polinômio com domínio restrito, a função polinomial terá um valor de saída local ou relativo máximo ou mínimo. De todos os máximos locais, o maior é chamado de global ou absoluto máximo. Da mesma forma, o menor de todos os mínimos locais é chamado de global ou absoluto mínimo.
    • 1.4.A.3 Entre cada dois zeros reais distintos de uma função polinomial não constante, deve haver pelo menos um valor de entrada correspondente a um máximo local ou mínimo local.
    • 1.4.A.4 Funções polinomiais de grau par terão um máximo global ou um mínimo global.
    • 1.4.A.5 Pontos de inflexão de uma função polinomial ocorrem em valores de entrada onde a taxa de variação da função muda de aumento para diminuição ou de diminuição para aumento. Isso ocorre onde o gráfico de uma função polinomial muda de côncavo para cima para côncavo para baixo ou de côncavo para baixo para côncavo para cima.

    Fonte: College Board AP Course and Exam Description

    Uma curva de ponte suave: gráficos polinomiais e racionais modelam formas reais com assíntotas e curvas
    Uma curva de ponte suave: gráficos polinomiais e racionais modelam formas reais com assíntotas e curvas

    Um polinômio 多项式 não constante tem a forma

    $$p(x)=a_n x^n + a_{n-1}x^{n-1}+\cdots+a_1 x + a_0,\quad a_n\neq 0.$$
    Seu grau 次数 é $n$, seu termo líder 首项 é $a_n x^n$, e seu coeficiente líder 首项 coeficiente é $a_n$. Uma constante é um polinômio de grau $0$.

    Características-chave:

    • Onde um polinômio alterna entre aumentar e diminuir, ele tem um extremo local (relativo) 局部极值. O máximo local mais alto é o máximo global (absoluto) 全局最大值 apenas quando o polinômio tem um único extremo — mas a maioria dos polinômios é ilimitada (todo polinômio de grau ímpar tende a $\pm\infty$), portanto eles não têm nem máximo nem mínimo globais.
    • Entre quaisquer dois zeros reais distintos há pelo menos um máximo ou mínimo local.
    • Um polinômio de grau par tem ou um máximo global ou um mínimo global.
    • Um ponto de inflexão 拐点 é onde o gráfico muda de concavidade – de côncavo para cima 上凹 para côncavo para baixo 下凹 ou vice-versa – isto é, onde a taxa de variação alterna entre crescente e decrescente.
    • Uma função tem simetria quando é par 偶函数 – $f(-x)=f(x)$, gráfico simétrico em relação ao eixo $y$ (como $x^2$, $x^4$) – ou ímpar 奇函数 – $f(-x)=-f(x)$, gráfico simétrico por rotação em torno da origem (como $x^3$, $x^5$). Teste substituindo $-x$ e simplificando; mais tarde, $\cos\theta$ é par e $\sin\theta$ é ímpar.
    Uma antena parabólica montada em uma parede, seu refletor curvo apontado para o céu com o receptor segurado no foco
    Uma antena parabólica é uma parabolóide de revolução: todo raio paralelo reflete para o mesmo foco
    1.5

    Funções Polinomiais e Zeros Complexos

    Programa

    Objetivo de Aprendizagem 1.5.A: Identificar características-chave de uma função polinomial relacionadas aos seus zeros quando fatorações adequadas estão disponíveis ou com tecnologia.

    • 1.5.A.1 Se $a$ é um número complexo e $p(a) = 0$, então $a$ é chamado de zero da função polinomial $p$, ou raiz de $p(x) = 0$. Se $a$ é um número real, então $(x - a)$ é um fator linear de $p$ se, e somente se, $a$ for um zero de $p$.
    • 1.5.A.2 Se um fator linear $(x - a)$ for repetido $n$ vezes, o zero correspondente da função polinomial terá uma multiplicidade $n$. Uma função polinomial de grau $n$ tem exatamente $n$ zeros complexos quando contados multiplicidades.
    • 1.5.A.3 Se $a$ é um zero real de uma função polinomial $p$, então o gráfico de $y = p(x)$ tem uma interceptação $x$ no ponto $(a, 0)$. Consequentemente, zeros reais de um polinômio podem ser extremos para intervalos satisfazendo desigualdades polinomiais.
    • 1.5.A.4 Se $a + bi$ é um zero não-real de uma função polinomial $p$, então seu conjugado $a - bi$ também é um zero de $p$.
    • 1.5.A.5 Se o zero real, $a$, de uma função polinomial tem multiplicidade par, então os sinais dos valores de saída são os mesmos para valores de entrada próximos a $x = a$. Para essas funções polinomiais, o gráfico será tangente ao eixo-$x$ em $x = a$.
    • 1.5.A.6 O grau de uma função polinomial pode ser encontrado examinando as diferenças sucessivas dos valores de saída sobre valores de entrada de intervalo igual. O grau da função polinomial é igual ao menor valor $n$ para o qual as diferenças $n$-ésimas sucessivas são constantes.

    Objetivo de Aprendizagem 1.5.B: Determinar se uma função polinomial é par ou ímpar.

    • 1.5.B.1 Uma função par é graficamente simétrica em relação à linha $x = 0$ e analiticamente tem a propriedade $f(-x) = f(x)$. Se $n$ é par, então um polinômio da forma $p(x) = a_n x^n$, onde $n \geq 1$ e $a_n \neq 0$, é uma função par.
    • 1.5.B.2 Uma função ímpar é graficamente simétrica em relação ao ponto $(0, 0)$ e analiticamente possui a propriedade $f(-x) = -f(x)$. Se $n$ é ímpar, então um polinômio da forma $p(x) = a_n x^n$, onde $n \geq 1$ e $a_n \neq 0$, é uma função ímpar.

    Fonte: College Board AP Course and Exam Description

    Um zero 零点 (ou raiz 根) de $p$ é um número $a$ tal que $p(a)=0$. Para um polinômio real $a$, $(x-a)$ é um fator de $p$ exatamente quando $a$ é um zero. Se o fator $(x-a)$ se repete $n$ vezes, esse zero tem multiplicidade 重数 $n$. Contando multiplicidades, um polinômio de grau-$n$ possui exatamente $n$ zeros complexos 复数.

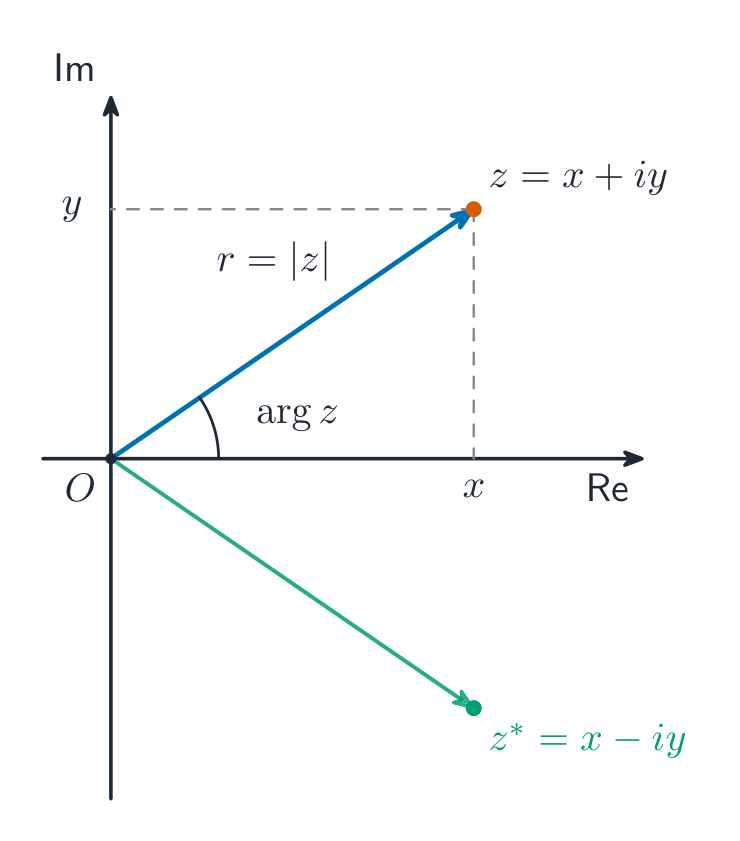
    Um número complexo em um diagrama de Argand: módulo é a distância, argumento é o ângulo
    Um número complexo em um diagrama de Argand: módulo é a distância, argumento é o ângulo
    • Um zero real $a$ dá uma interceptação no eixo $x$ em $(a,0)$; zeros reais são os pontos finais dos intervalos onde $p(x)\ge 0$ ou $\le 0$.
    • Zeros não reais vêm em pares conjugados 共轭: se $a+bi$ é um zero, então $a-bi$ também é.
    • Em um zero real de multiplicidade par, o gráfico é tangente ao eixo $x$ (ele toca, mas não cruza); em multiplicidade ímpar, ele cruza.
    • O grau equivale à menor $n$ para a qual as $n$ diferenças sucessivas de saídas igualmente espaçadas tornam-se constantes.
    Vocabulário Treinar
    Inglês Chinês Pinyin
    zero/ˈzɪərəʊ/ 零点 líng diǎn
    root/ruːt/ 根 gēn
    multiplicity/ˌmʌltɪˈplɪsɪti/ 重数 chóng shù
    complex/ˈkɒmpleks/ 复数 fù shù
    conjugate/ˈkɒndʒuːɡeɪt/ 共轭 gòng è
    1.6

    Funções Polinomiais e Comportamento Extremo

    Programa

    Objetivo de Aprendizagem 1.6.A: Descrever comportamentos extremos de funções polinomiais.

    • 1.6.A.1 À medida que os valores de entrada de uma função polinomial não constante aumentam sem limite, os valores de saída aumentarão ou diminuirão sem limite. A notação matemática correspondente é $\lim_{x \to \infty} p(x) = \infty$ ou $\lim_{x \to \infty} p(x) = -\infty$.
    • 1.6.A.2 À medida que os valores de entrada de uma função polinomial não constante diminuem sem limite, os valores de saída aumentarão ou diminuirão sem limite. A notação matemática correspondente é $\lim_{x \to -\infty} p(x) = \infty$ ou $\lim_{x \to -\infty} p(x) = -\infty$.
    • 1.6.A.3 O grau e o sinal do termo líder de um polinômio determinam o comportamento extremo da função polinomial, pois, à medida que os valores de entrada aumentam ou diminuem sem limite, os valores do termo líder dominam os valores de todos os termos de graus inferiores.

    Fonte: College Board AP Course and Exam Description

    Comportamento extremo 末端行为 descreve para onde uma função tende quando a entrada cresce indefinidamente. Para um polinômio não constante, conforme $x\to\pm\infty$ a saída vai para $+\infty$ ou $-\infty$, escrito por exemplo $\lim_{x\to\infty}p(x)=\infty$. A direção depende inteiramente do termo líder $a_n x^n$, pois para grandes $|x|$ ele domina todos os termos de grau inferior: o sinal de $a_n$ e se $n$ é par ou ímpar fixam ambos os extremos.

    Os extremos de todo polinômio são definidos pela paridade do seu grau e pelo sinal do coeficiente líder
    Os extremos de todo polinômio são definidos pela paridade do seu grau e pelo sinal do coeficiente líder
    Explorar

    Veja como o termo líder define o comportamento final

    y = ax³ + bx² + cx + d

    O termo de maior grau determina os extremos. Para um cúbico com $a>0$, o gráfico decresce à esquerda e cresce à direita; faça $a<0$ e as duas extremidades trocam de lugar. À medida que $x\to\pm\infty$, o termo de maior potência domina todos os outros termos.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    End behavior/end bɪˈheɪvjə/ 末端行为 mò duān xíng wéi
    rational function/ˈræʃənl ˈfʌŋkʃn/ 有理函数 yǒu lǐ hán shù
    slant asymptote/slænt ˈæsɪmptəʊt/ 斜渐近线 xié jiàn jìn xiàn
    horizontal asymptote/ˌhɒrɪˈzɒntl ˈæsɪmptəʊt/ 水平渐近线 shuǐ píng jiàn jìn xiàn
    vertical asymptote/ˈvɜːtɪkl ˈæsɪmptəʊt/ 垂直渐近线 chuí zhí jiàn jìn xiàn
    hole/həʊl/ 空洞 kōng dòng
    Polynomial long division/ˌpɒlɪˈnəʊmɪəl lɒŋ dɪˈvɪʒn/ 多项式长除法 duō xiàng shì zhǎng chú fǎ
    quotient/ˈkwəʊʃənt/ 商 shāng
    remainder/rɪˈmeɪndə/ 余数 yú shù
    1.7

    Funções Racionais e Comportamento Extremo

    Programa

    Objetivo de Aprendizagem 1.7.A: Descrever comportamentos extremos de funções racionais.

    • 1.7.A.1 Uma função racional é representada analiticamente como um quociente de duas funções polinomiais e fornece uma medida do tamanho relativo da função polinomial no numerador comparado à função polinomial no denominador para cada valor no domínio da função racional.
    • 1.7.A.2 O comportamento extremo de uma função racional será mais afetado pelo polinômio com maior grau, pois seus valores dominarão os valores da função racional para valores de entrada de grande magnitude. Para valores de entrada de grande magnitude, um polinômio é dominado por seu termo líder. Portanto, o comportamento extremo de uma função racional pode ser compreendido examinando o quociente correspondente dos termos líderes.
    • 1.7.A.3 Se o polinômio no numerador domina o polinômio no denominador para valores de entrada de grande magnitude, então o quociente dos termos líderes é um polinômio não constante, e a função racional original tem o comportamento extremo desse polinômio. Se esse polinômio for linear, então o gráfico da função racional terá uma assíntota oblíqua paralela ao gráfico da reta.
    • 1.7.A.4 Se nenhum polinômio em uma função racional domina o outro para valores de entrada de grande magnitude, então o quociente dos termos líderes é uma constante, e essa constante indica a localização de uma assíntota horizontal do gráfico da função racional original.
    • 1.7.A.5 Se o polinômio no denominador domina o polinômio no numerador para valores de entrada de grande magnitude, então o quociente dos termos líderes é uma função racional com uma constante no numerador e um polinômio não constante no denominador, e o gráfico da função racional original tem uma assíntota horizontal em $y = 0$.
    • 1.7.A.6 Quando o gráfico de uma função racional $r$ tem uma assíntota horizontal em $y = b$, onde $b$ é uma constante, os valores de saída da função racional aproximam-se arbitrariamente de $b$ e permanecem arbitrariamente próximos de $b$ à medida que os valores de entrada aumentam ou diminuem sem limite. A notação matemática correspondente é $\lim_{x \to \infty} r(x) = b$ ou $\lim_{x \to -\infty} r(x) = b$.

    Fonte: College Board AP Course and Exam Description

    Uma função racional 有理函数 é um quociente de dois polinômios, $r(x)=\dfrac{\text{numerator}}{\text{denominator}}$. Seu comportamento extremo é regido pelo quociente dos termos líderes:

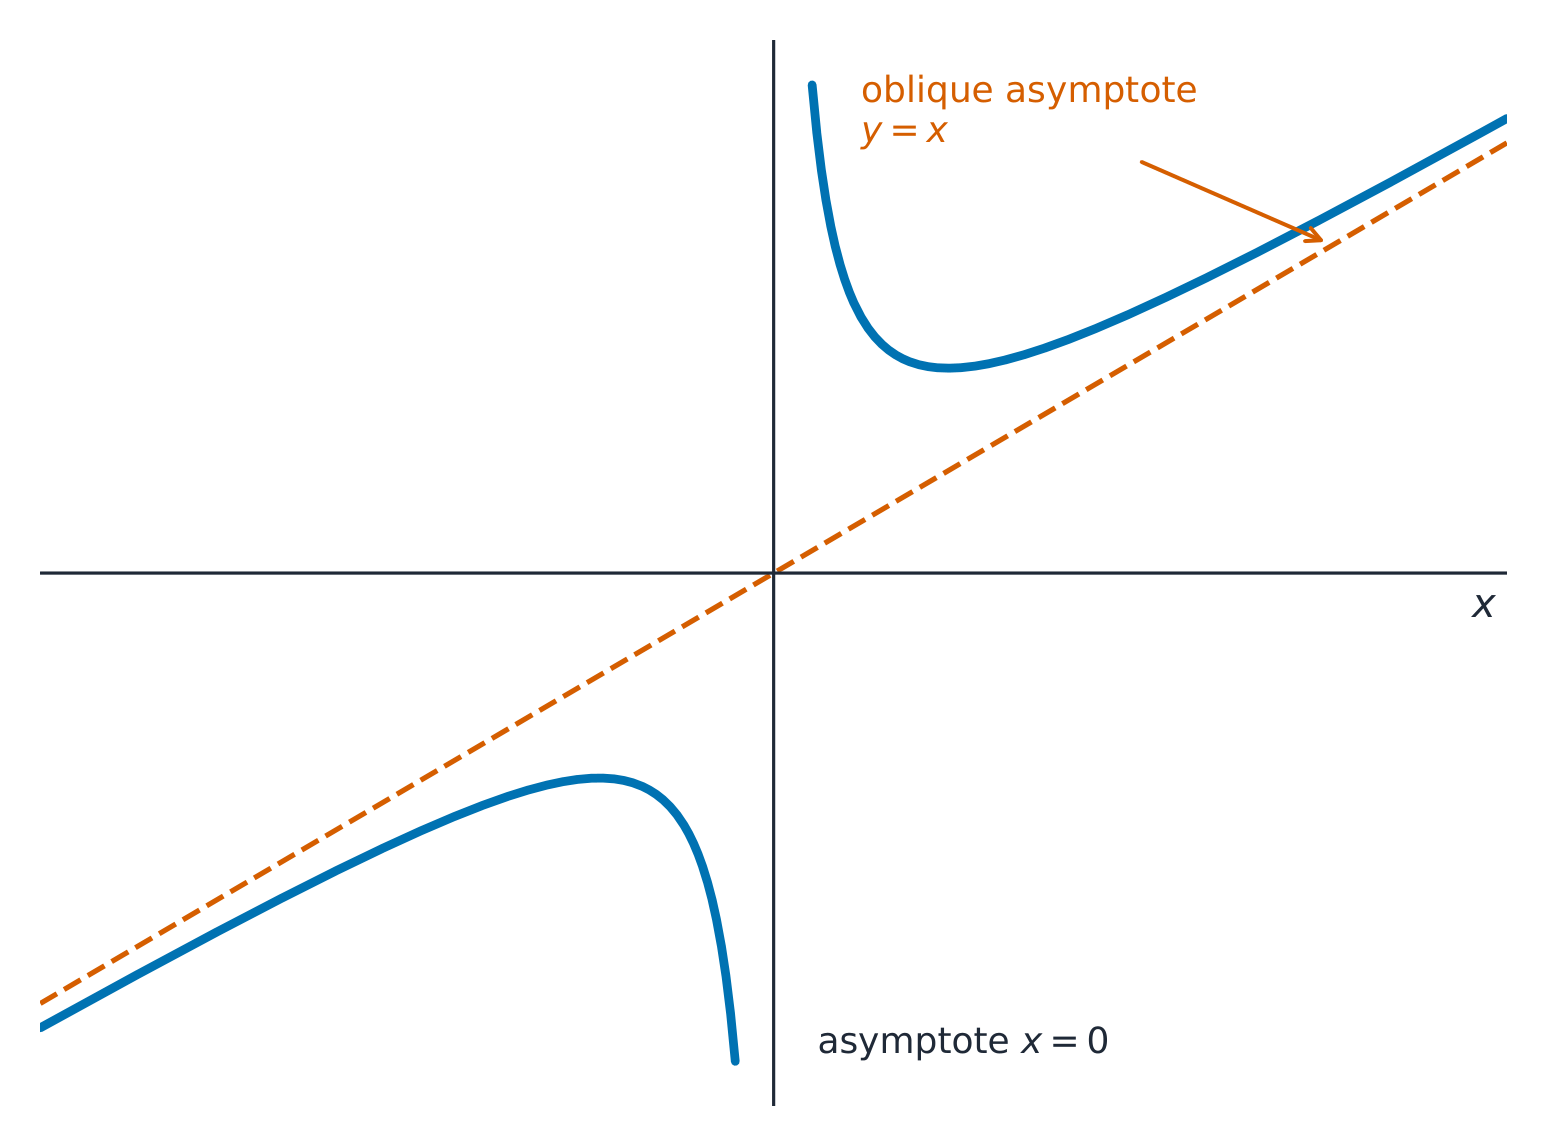
    Quando o numerador tem grau maior, a curva aproxima-se de uma assíntota oblíqua
    Quando o numerador tem grau maior, a curva aproxima-se de uma assíntota oblíqua
    • Grau do numerador > grau do denominador: o quociente é um polinômio não constante, e $r$ segue o comportamento extremo desse polinômio. Se esse quociente for linear, o gráfico possui uma assíntota oblíqua 斜渐近线.
    • Graus iguais: o quociente é uma constante, resultando em uma assíntota horizontal 水平渐近线 $y=$ sendo a razão dos coeficientes líderes.
    • Grau do numerador < grau do denominador: o quociente tende a $0$, logo a assíntota horizontal é $y=0$.

    Em uma assíntota horizontal $y=b$, as saídas ficam e permanecem arbitrariamente próximas de $b$: $\lim_{x\to\pm\infty}r(x)=b$.

    1.8

    Funções Racionais e Zeros

    Programa

    Objetivo de Aprendizagem 1.8.A: Determinar os zeros de funções racionais.

    • 1.8.A.1 Os zeros reais de uma função racional correspondem aos zeros reais do numerador para tais valores em seu domínio.
    • 1.8.A.2 Os zeros reais de ambas as funções polinomiais de uma função racional $r$ são extremos ou assíntotas para intervalos que satisfazem as desigualdades da função racional $r(x) \geq 0$ ou $r(x) \leq 0$.

    Fonte: College Board AP Course and Exam Description

    Os zeros reais de uma função racional são os zeros reais de seu numerador que ainda estão no domínio. Esses zeros, juntos com os zeros do denominador, dividem a reta numérica nos intervalos que você testa ao resolver desigualdades $r(x)\ge 0$ ou $r(x)\le 0$.

    1.9

    Funções Racionais e Assíntotas Verticais

    Programa

    Objetivo de Aprendizagem 1.9.A: Determinar as assíntotas verticais de gráficos de funções racionais.

    • 1.9.A.1 Se o valor $a$ é um zero real da função polinomial no denominador de uma função racional e não é também um zero real da função polinomial no numerador, então o gráfico da função racional tem uma assíntota vertical em $x = a$. Além disso, uma assíntota vertical também ocorre em $x = a$ se a multiplicidade de $a$ como um zero real no denominador for maior do que sua multiplicidade como um zero real no numerador.
    • 1.9.A.2 Perto de uma assíntota vertical, $x = a$, de uma função racional, os valores da função polinomial no denominador são arbitrariamente próximos de zero, portanto os valores da função racional $r$ aumentam ou diminuem sem limite. A notação matemática correspondente é $\lim_{x \to a^+} r(x) = \infty$ ou $\lim_{x \to a^+} r(x) = -\infty$ para valores de entrada próximos a $a$ e maiores que $a$, e $\lim_{x \to a^-} r(x) = \infty$ ou $\lim_{x \to a^-} r(x) = -\infty$ para valores de entrada próximos a $a$ e menores que $a$.

    Fonte: College Board AP Course and Exam Description

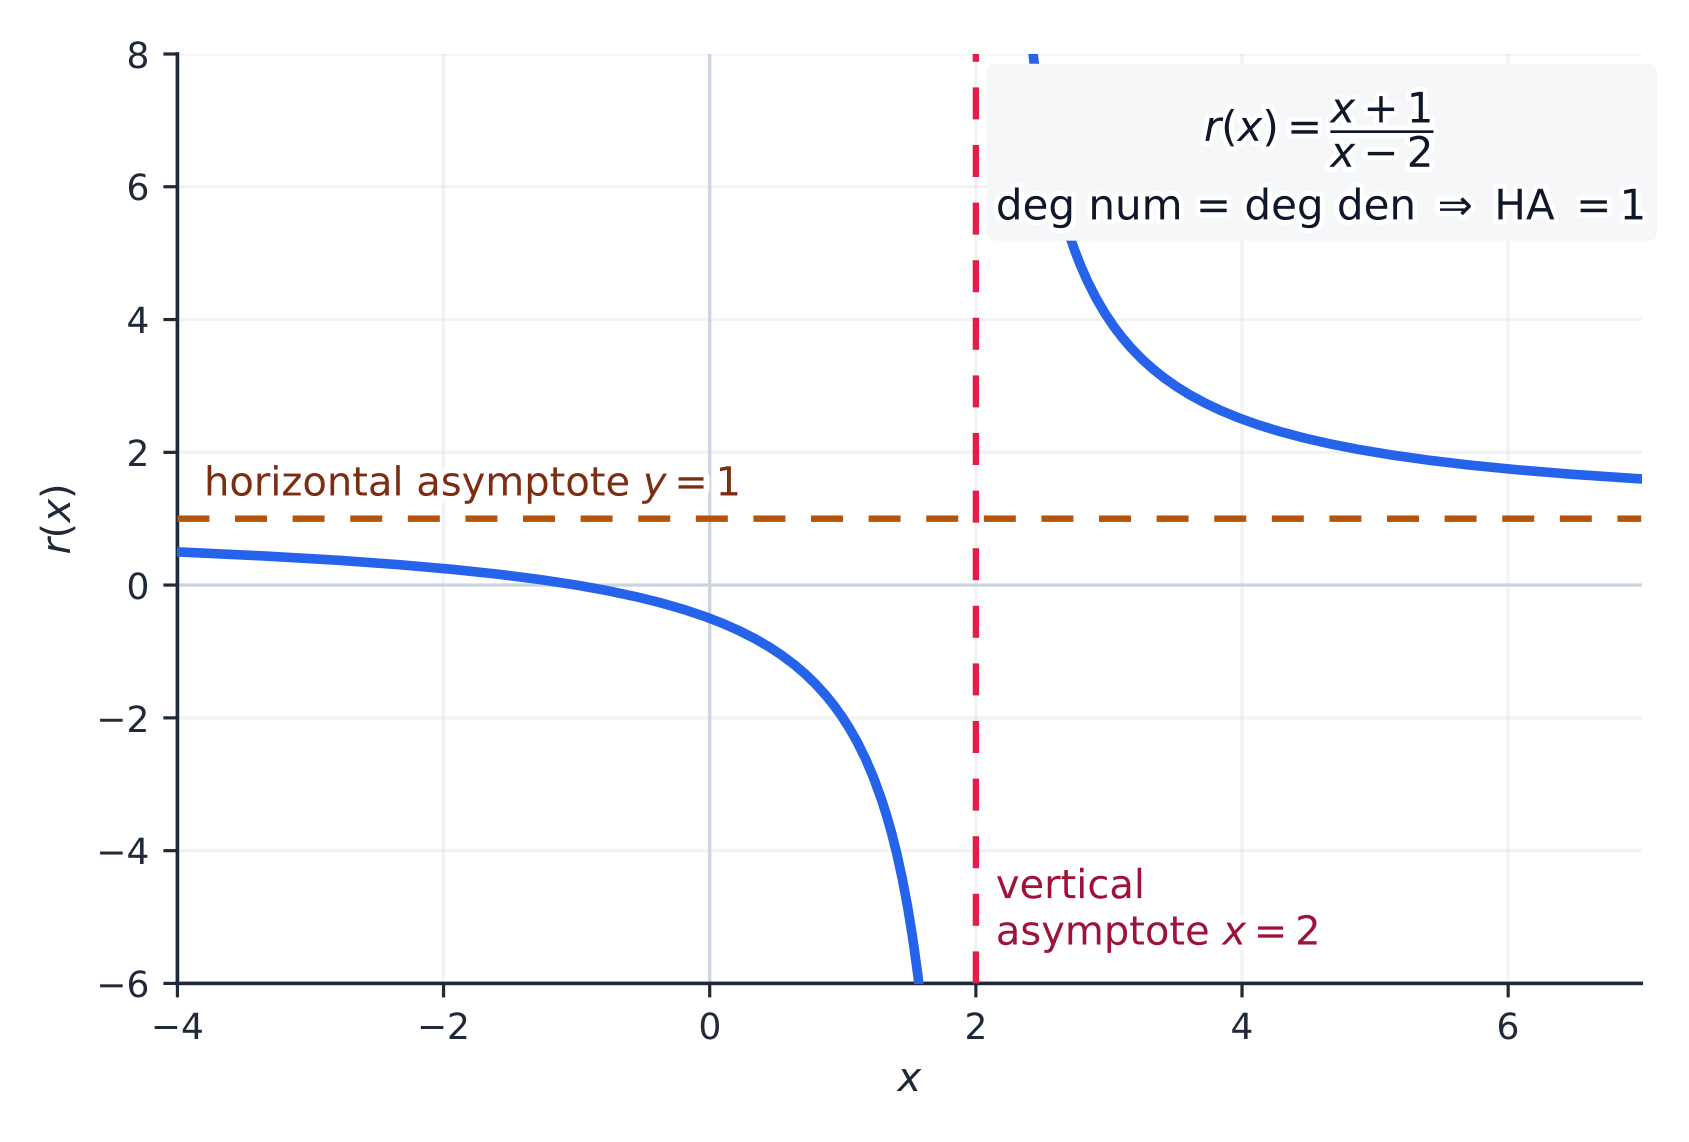
    Uma assíntota vertical 垂直渐近线 ocorre em $x=a$ quando $a$ é um zero do denominador mas não cancelado pelo numerador – mais precisamente, quando sua multiplicidade no denominador excede sua multiplicidade no numerador. Perto dela, o denominador é quase zero, então $r$ dispara para $\pm\infty$: $\lim_{x\to a^{\pm}}r(x)=\pm\infty$. Verifique cada lado, pois os dois lados podem ir em direções opostas.

    Exemplo resolvido. Descreva $r(x)=\dfrac{2x^2+3}{x^2-1}$. O numerador e o denominador têm graus iguais, logo a assíntota horizontal é $y=\dfrac{2}{1}=2$. O denominador $x^2-1$ é zero em $x=\pm1$ e nada se cancela, assim há assíntotas verticais em $x=1$ e $x=-1$.

    Uma função racional aproximando-se de uma assíntota vertical e uma assíntota horizontal
    Uma função racional aproximando-se de uma assíntota vertical e uma assíntota horizontal
    Explorar

    Explore uma assíntota vertical

    y = a/(x − b) + c

    Este é $y = \dfrac{a}{x-b} + c$. O gráfico dispara em direção a $\pm\infty$ na assíntota vertical 竖直渐近线 $x = b$ (onde o denominador é zero) e nivela em direção à assíntota horizontal 水平渐近线 $y = c$. Deslize $b$ e $c$ para mover cada linha.

    1.10

    Funções Racionais e Buracos

    Programa

    Objetivo de Aprendizagem 1.10.A: Determinar buracos em gráficos de funções racionais.

    • 1.10.A.1 Se a multiplicidade de um zero real no numerador for maior ou igual à sua multiplicidade no denominador, então o gráfico da função racional possui um buraco no valor de entrada correspondente.
    • 1.10.A.2 Se o gráfico de uma função racional $r$ tem um buraco em $x = c$, então a localização do buraco pode ser determinada examinando os valores de saída correspondentes a valores de entrada suficientemente próximos de $c$. Se valores de entrada suficientemente próximos de $c$ correspondem a valores de saída arbitrariamente próximos de $L$, então o buraco está localizado no ponto com coordenadas $(c, L)$. A notação matemática correspondente é $\lim_{x \to c} r(x) = L$. Deve-se notar que $\lim_{x \to c^-} r(x) = \lim_{x \to c^+} r(x) = \lim_{x \to c} r(x) = L$.

    Fonte: College Board AP Course and Exam Description

    Um buraco 空洞 (ponto removível) ocorre em $x=c$ quando um fator se cancela – a multiplicidade do zero $c$ no numerador é pelo menos igual à sua multiplicidade no denominador. O gráfico falta um único ponto. Sua altura é o limite da função simplificada: se entradas próximas a $c$ produzem saídas próximas a $L$, o buraco está em $(c,L)$, e $\lim_{x\to c}r(x)=L$.

    1.11

    Representações Equivalentes de Expressões Polinomiais e Racionais

    Programa

    Objetivo de Aprendizagem 1.11.A: Reescrever expressões polinomiais e racionais em formas equivalentes.

    • 1.11.A.1 Como a forma fatorada de um polinômio ou função racional fornece prontamente informações sobre zeros reais, ela pode revelar informações sobre interceptações $x$, assíntotas, buracos, domínio e intervalo.
    • 1.11.A.2 A forma padrão de um polinômio ou função racional pode revelar informações sobre os comportamentos nos extremos da função.
    • 1.11.A.3 As informações extraídas de diferentes representações analíticas do mesmo polinômio ou função racional podem ser usadas para responder a questões em contexto.

    Objetivo de Aprendizagem 1.11.B: Determinar o quociente de duas funções polinomiais usando divisão longa.

    • 1.11.B.1 A divisão longa de polinômios é um processo algébrico semelhante à divisão longa numérica, envolvendo um quociente e um resto. Se o polinômio $f$ é dividido pelo polinômio $g$, então $f$ pode ser reescrito como $f(x) = g(x)q(x) + r(x)$, onde $q$ é o quociente, $r$ é o resto, e o grau de $r$ é menor que o grau de $g$.
    • 1.11.B.2 O resultado da divisão longa de polinômios é útil para encontrar equações de assíntotas oblíquas para gráficos de funções racionais.

    Objetivo de Aprendizagem 1.11.C: Reescrever o produto repetido de binômios usando o teorema do binômio.

    • 1.11.C.1 O teorema do binômio utiliza as entradas de uma única linha do Triângulo de Pascal para expandir mais facilmente expressões da forma $(a + b)^n$, incluindo funções polinomiais da forma $p(x) = (x + c)^n$, onde $c$ é uma constante.

    Fonte: College Board AP Course and Exam Description

    A mesma expressão, escrita de forma diferente, revela diferentes características:

    • A forma fatorada mostra zeros reais, e consequentemente interceptações $x$, buracos, assíntotas verticais e domínio.
    • Forma padrão (expandida) mostra o grau e o termo líder, e consequentemente o comportamento extremo.

    Divisão longa de polinômios 多项式长除法 reescreve $f(x)=g(x)\,q(x)+r(x)$, onde $q$ é o quociente 商 e $r$ o resto 余数 (de grau menor que $g$). O quociente dá a equação de uma assíntota oblíqua quando o grau do numerador é um maior que o do denominador.

    1.12

    Transformações de Funções

    Programa

    Objetivo de Aprendizagem 1.12.A: Construir uma função que seja uma transformação aditiva e/ou multiplicativa de outra função.

    • 1.12.A.1 A função $g(x) = f(x) + k$ é uma transformação aditiva da função $f$ que resulta em uma translação vertical do gráfico de $f$ por $k$ unidades.
    • 1.12.A.2 A função $g(x) = f(x + h)$ é uma transformação aditiva da função $f$ que resulta em uma translação horizontal do gráfico de $f$ por $-h$ unidades.
    • 1.12.A.3 A função $g(x) = a f(x)$, onde $a \neq 0$, é uma transformação multiplicativa da função $f$ que resulta em uma dilatação vertical do gráfico de $f$ por um fator de $|a|$. Se $a < 0$, a transformação envolve uma reflexão sobre o eixo $x$.
    • 1.12.A.4 A função $g(x) = f(bx)$, onde $b \neq 0$, é uma transformação multiplicativa da função $f$ que resulta em uma dilatação horizontal do gráfico de $f$ por um fator de $\left| \dfrac{1}{b} \right|$. Se $b < 0$, a transformação envolve uma reflexão sobre o eixo $y$.
    • 1.12.A.5 Transformações aditivas e multiplicativas podem ser combinadas, resultando em combinações de translações horizontais e verticais e dilatações.
    • 1.12.A.6 O domínio e a imagem de uma função que é uma transformação de uma função pai podem ser diferentes daqueles da função pai.

    Fonte: College Board AP Course and Exam Description

    Transformações de gráficos

    Uma transformação 变换 constrói uma nova função a partir de uma antiga $f$:

    Adicionar à saída ou à entrada desloca a curva; um multiplicador a alonga
    Adicionar à saída ou à entrada desloca a curva; um multiplicador a alonga
    • Translações 平移 (deslocamentos): $f(x)+k$ move para cima/baixo; $f(x-h)$ move para direita/esquerda.
    • Dilações 伸缩 (alongamentos): $a\,f(x)$ alonga verticalmente; $f(bx)$ alonga horizontalmente.
    • Reflexões 反射: $-f(x)$ inverte sobre o eixo $x$; $f(-x)$ inverte sobre o eixo $y$.

    Combine deslocamentos aditivos e alongamentos multiplicativos para modelar versões deslocadas e escaladas de uma forma conhecida.

    Transformando a parábola pai: deslocamento, alongamento e reflexão
    Transformando a parábola pai: deslocamento, alongamento e reflexão
    Explorar

    Explore translações, dilatações e reflexões

    Escolha transladar, refletir, rotacionar ou ampliar e altere a quantidade. Observe quais características permanecem iguais — uma transformação 变换 move todo o gráfico sem alterar sua regra subjacente.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    transformation/trænsfɔːˈmeɪʃn/ 变换 biàn huàn
    Translations/trænˈsleɪʃnz/ 平移 píng yí
    Dilations/daɪˈleɪʃnz/ 伸缩 shēn suō
    Reflections/rɪˈflekʃnz/ 反射 fǎn shè
    1.13

    Seleção de Modelo de Função e Articulação de Suposições

    Programa

    Objetivo de Aprendizagem 1.13.A: Identificar um tipo de função adequado para construir um modelo de função para um cenário dado.

    • 1.13.A.1 Funções lineares modelam conjuntos de dados ou aspectos de cenários contextuais que demonstram taxas de variação aproximadamente constantes.
    • 1.13.A.2 Funções quadráticas modelam conjuntos de dados ou aspectos de cenários contextuais que demonstram taxas de variação aproximadamente lineares, ou conjuntos de dados que são aproximadamente simétricos com um valor máximo ou mínimo único.
    • 1.13.A.3 Contextos geométricos envolvendo área ou duas dimensões podem frequentemente ser modelados por funções quadráticas. Contextos geométricos envolvendo volume ou três dimensões podem frequentemente ser modelados por funções cúbicas.
    • 1.13.A.4 Funções polinomiais modelam conjuntos de dados ou cenários contextuais com múltiplos zeros reais ou múltiplos máximos ou mínimos.
    • 1.13.A.5 Uma função polinomial de grau $n$ modela conjuntos de dados ou cenários contextuais que demonstram diferenças de ordem $n$ aproximadamente constantes e não nulas.
    • 1.13.A.6 Uma função polinomial de grau $n$ ou menos pode ser usada para modelar um gráfico de $n + 1$ pontos com valores de entrada distintos.
    • 1.13.A.7 Uma função definida por partes consiste em um conjunto de funções definidas sobre intervalos de domínio não sobrepostos e é útil para modelar um conjunto de dados ou cenário contextual que demonstra características diferentes em diferentes intervalos.

    Objetivo de Aprendizagem 1.13.B: Descrever suposições e restrições relacionadas à construção de um modelo de função.

    • 1.13.B.1 Um modelo pode ter suposições subjacentes sobre o que é consistente no modelo.
    • 1.13.B.2 Um modelo pode ter suposições subjacentes sobre como as quantidades mudam juntas.
    • 1.13.B.3 Um modelo pode exigir restrições de domínio baseadas em pistas matemáticas, pistas contextuais ou valores extremos no conjunto de dados.
    • 1.13.B.4 Um modelo pode exigir restrições de imagem, como arredondamento de valores, baseadas em pistas matemáticas, pistas contextuais ou valores extremos no conjunto de dados.

    Fonte: College Board AP Course and Exam Description

    Escolher um modelo 模型 significa associar um tipo de função à forma como uma quantidade muda. Um modelo linear se ajusta a uma taxa de mudança constante; um quadrático se ajusta a uma segunda diferença constante; um polinomial se ajusta a dados com várias curvas. Em situações geométricas, o número de dimensões é uma forte dica: quantidades relacionadas a área (duas dimensões) são tipicamente quadráticas, e quantidades relacionadas a volume (três dimensões) são tipicamente cúbicas – por exemplo, o volume de uma caixa como função de um comprimento cortado. Declare as suposições 假设 em que seu modelo se baseia (por exemplo, que o padrão continua), porque um modelo só é válido onde essas suposições se mantêm.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    model/ˈmɒdl/ 模型 mó xíng
    assumptions/əˈsʌmpʃnz/ 假设 jiǎ shè
    piecewise-defined function/ˈpiːswaɪz dɪˈfaɪnd ˈfʌŋkʃn/ 分段函数 fēn duàn hán shù
    1.14

    Construção e Aplicação de Modelos de Função

    Programa

    Objetivo de Aprendizagem 1.14.A: Construir um modelo linear, quadrático, cúbico, quártico, polinomial de grau $n$, ou função definida por partes relacionada.

    • 1.14.A.1 Um modelo pode ser construído com base em restrições identificadas em um cenário matemático ou contextual.
    • 1.14.A.2 Um modelo de um conjunto de dados ou cenário contextual pode ser construído usando transformações da função pai.
    • 1.14.A.3 Um modelo de um conjunto de dados pode ser construído usando tecnologia e regressões, incluindo regressões lineares, quadráticas, cúbicas e quárticas.
    • 1.14.A.4 Um modelo de função definida por partes pode ser construído através de uma combinação de técnicas de modelagem.

    Objetivo de Aprendizagem 1.14.B: Construir um modelo de função racional baseado em um contexto.

    • 1.14.B.1 Conjuntos de dados e aspectos de cenários contextuais envolvendo quantidades que são inversamente proporcionais podem frequentemente ser modelados por funções racionais. Por exemplo, as magnitudes tanto da força gravitacional quanto da força eletromagnética entre objetos são inversamente proporcionais ao quadrado da distância entre os objetos.

    Objetivo de Aprendizagem 1.14.C: Aplicar um modelo de função para responder a perguntas sobre um conjunto de dados ou cenário contextual.

    • 1.14.C.1 Um modelo pode ser usado para tirar conclusões sobre o conjunto de dados ou cenário contextual modelado, incluindo responder a perguntas principais e prever valores, taxas de variação, taxas de variação médias e taxas de variação changeantes. Unidades de medida apropriadas devem ser extraídas ou inferidas do contexto fornecido.

    Fonte: College Board AP Course and Exam Description

    Para construir um modelo, use características dadas – pontos, interseções, zeros com multiplicidades, comportamento extremo – para escrever a função, depois use-a para responder perguntas no contexto. Sempre verifique a resposta contra o domínio que faz sentido para a situação, e interprete as saídas com suas unidades reais.

    Uma função definida por partes 分段函数 usa regras diferentes sobre intervalos não sobrepostos do domínio. Para avaliá-la, escolha o ramo cujo intervalo contenha a entrada. Por exemplo,

    $$f(x)=\begin{cases} x^2, & x<0\\ 2x, & x\ge 0\end{cases}$$
    fornece $f(-3)=9$ do primeiro ramo, mas $f(3)=6$ do segundo – útil quando o comportamento muda em um limiar (um preço escalonado, um limite de velocidade que muda).

    1.14

    Dicas de prova

    • Leia uma função através de sua taxa de variação: taxa média = inclinação da secante; uma taxa constante significa linear, uma taxa variando linearmente significa quadrática.
    • Fatore um polinômio para encontrar zeros (interseções no eixo-x) e sua multiplicidade; multiplicidade par toca, ímpar cruza o eixo.
    • O comportamento extremo é definido pelo termo líder; as assíntotas de uma função racional vêm dos graus do topo e da base.
    • Construa modelos a partir de características-chave (pontos, zeros, comportamento extremo) e declare suas suposições.
    • Descreva transformações com precisão: desloque $f(x-h)+k$, alongue $af(bx)$, reflita $-f(x)$ / $f(-x)$.
  • 2

    Funções Exponenciais e Logarítmicas

    Assistir aula
    2.1

    Mudança em Sequências Aritméticas e Geométricas

    Programa

    Objetivo de Aprendizagem 2.1.A: Expressar sequências aritméticas encontradas em cenários matemáticos e contextuais como funções dos números inteiros.

    • 2.1.A.1 Uma sequência é uma função dos números inteiros para os números reais. Consequentemente, o gráfico de uma sequência consiste em pontos discretos em vez de uma curva.
    • 2.1.A.2 Termos sucessivos em uma sequência aritmética têm uma diferença comum, ou taxa de variação constante.
    • 2.1.A.3 O termo geral de uma sequência aritmética com diferença comum $d$ é denotado por $a_n$ e é dado por $a_n = a_0 + dn$, onde $a_0$ é o valor inicial, ou por $a_n = a_k + d(n - k)$, onde $a_k$ é o ⟨$k$⟩-ésimo termo da sequência.

    Objetivo de Aprendizagem 2.1.B: Expressar sequências geométricas encontradas em cenários matemáticos e contextuais como funções dos números inteiros.

    • 2.1.B.1 Termos sucessivos em uma sequência geométrica têm uma razão comum, ou mudança proporcional constante.
    • 2.1.B.2 O termo geral de uma sequência geométrica com razão comum $r$ é denotado por $g_n$ e é dado por $g_n = g_0 r^n$, onde $g_0$ é o valor inicial, ou por $g_n = g_k r^{(n-k)}$, onde $g_k$ é o ⟨$k$⟩-ésimo termo da sequência.
    • 2.1.B.3 Sequências aritméticas crescentes aumentam igualmente a cada passo, enquanto sequências geométricas crescentes aumentam em uma quantidade maior a cada passo sucessivo.

    Fonte: College Board AP Course and Exam Description

    Série geométrica & convergência

    Uma sequência 数列 é uma função dos números inteiros para os números reais, portanto seu gráfico são pontos discretos, não uma curva.

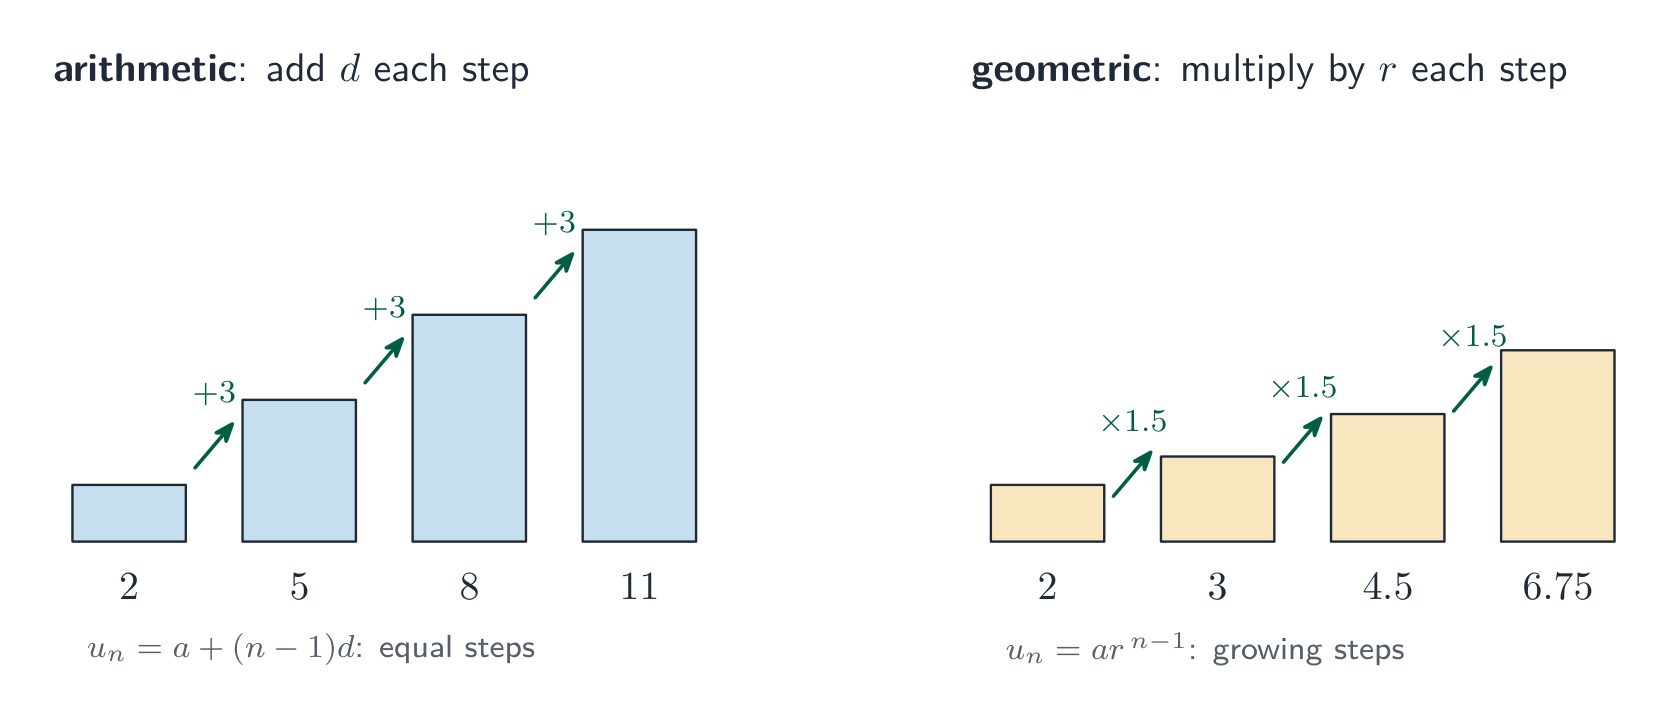
    Uma sequência aritmética sobe em passos iguais; uma geométrica multiplica por uma razão
    Uma sequência aritmética sobe em passos iguais; uma geométrica multiplica por uma razão
    • Uma sequência aritmética 等差数列 tem uma diferença comum 公差 $d$ (uma taxa de mudança constante): $a_n = a_0 + dn$, ou a partir de um termo conhecido, $a_n = a_k + d(n-k)$.
    • Uma sequência geométrica 等比数列 tem uma razão comum 公比 $r$ (uma mudança proporcional constante): $g_n = g_0\,r^{\,n}$, ou $g_n = g_k\,r^{\,(n-k)}$.

    Uma sequência aritmética crescente cresce na mesma quantidade a cada passo; uma sequência geométrica crescente cresce em uma quantidade maior a cada passo.

    Exemplo resolvido. Uma sequência aritmética com $a_0=3$ e $d=5$ tem $a_4=3+5(4)=23$. Uma sequência geométrica com $g_0=2$ e $r=3$ tem $g_4=2\cdot3^4=162$ – a adição versus a multiplicação faz a geométrica ultrapassar muito.

    Explorar

    Compare o crescimento aritmético e geométrico

    Uma sequência aritmética adiciona um passo fixo a cada termo (linear); uma sequência geométrica multiplica por uma razão fixa (exponencial). Mude a razão e observe os termos explodirem ou decaírem.

    2.2

    Mudança em Funções Lineares e Exponenciais

    Programa

    Objetivo de Aprendizagem 2.2.A: Construir funções dos números reais que sejam comparáveis a sequências aritméticas e geométricas.

    • 2.2.A.1 Funções lineares da forma $f(x) = b + mx$ são semelhantes a sequências aritméticas da forma $a_n = a_0 + dn$, pois ambas podem ser expressas como um valor inicial ($b$ ou $a_0$) mais a adição repetida de uma taxa de variação constante, a inclinação ($m$ ou $d$).
    • 2.2.A.2 Semelhante às sequências aritméticas da forma $a_n = a_k + d(n - k)$, que se baseiam em uma diferença conhecida, $d$, e em um termo de ordem $k$, as funções lineares podem ser expressas na forma $f(x) = y_i + m(x - x_i)$ com base em uma inclinação conhecida, $m$, e em um ponto, $(x_i, y_i)$.
    • 2.2.A.3 Funções exponenciais da forma $f(x) = ab^x$ são semelhantes a sequências geométricas da forma $g_n = g_0 r^n$, pois ambas podem ser expressas como um valor inicial ($a$ ou $g_0$) vezes a multiplicação repetida por uma proporção constante ($b$ ou $r$).
    • 2.2.A.4 Semelhante às sequências geométricas da forma $g_n = g_k r^{(n-k)}$, que se baseiam em uma razão conhecida, $r$, e em um termo de ordem $k$, as funções exponenciais podem ser expressas na forma $f(x) = y_i r^{(x - x_i)}$ com base em uma razão conhecida, $r$, e em um ponto, $(x_i, y_i)$.
    • 2.2.A.5 Sequências e suas funções correspondentes podem ter domínios diferentes.

    Fonte: College Board AP Course and Exam Description

    Um corredor: modelos exponenciais e logarítmicos capturam taxas de crescimento e decaimento em contexto
    Um corredor: modelos exponenciais e logarítmicos capturam taxas de crescimento e decaimento em contexto

    Sequências têm primos contínuos:

    • Funções lineares $f(x)=b+mx$ espelham sequências aritméticas – um valor inicial mais adições repetidas da inclinação $m$. Forma pontual: $f(x)=y_i+m(x-x_i)$.
    • Funções exponenciais $f(x)=ab^x$ espelham sequências geométricas – um valor inicial multiplicado por multiplicações repetidas pela base $b$. Forma pontual: $f(x)=y_i\,r^{\,(x-x_i)}$.

    A diferença: linear = adição repetida, exponencial = multiplicação repetida. (Uma sequência e sua função podem ter domínios diferentes.)

    2.3

    Funções Exponenciais

    Programa

    Objetivo de Aprendizagem 2.3.A: Identificar características-chave das funções exponenciais.

    • 2.3.A.1 A forma geral de uma função exponencial é $f(x) = ab^x$, com o valor inicial $a$, onde $a \neq 0$, e a base $b$, onde $b > 0$, e $b \neq 1$. Quando $a > 0$ e $b > 1$, diz-se que a função exponencial demonstra crescimento exponencial. Quando $a > 0$ e $0 < b < 1$, diz-se que a função exponencial demonstra decadência exponencial.
    • 2.3.A.2 Quando os números naturais são valores de entrada em uma função exponencial, o valor de entrada especifica o número de fatores da base a serem aplicados ao valor inicial da função. O domínio de uma função exponencial é todos os números reais.
    • 2.3.A.3 Como os valores de saída das funções exponenciais na forma geral são proporcionais em intervalos de valor de entrada de comprimento igual, as funções exponenciais estão sempre aumentando ou sempre diminuindo, e seus gráficos são sempre côncavos para cima ou sempre côncavos para baixo. Consequentemente, as funções exponenciais não têm extremos exceto em um intervalo fechado, e seus gráficos não têm pontos de inflexão.
    • 2.3.A.4 Se os valores da função de transformação aditiva $g(x) = f(x) + k$ de qualquer função $f$ forem proporcionais em intervalos de valor de entrada de comprimento igual, então $f$ é exponencial.

    Fonte: College Board AP Course and Exam Description

    A função exponencial geral 指数函数 é $f(x)=ab^x$ com valor inicial 初始值 $a\neq 0$ e base 底数 $b>0,\ b\neq 1$. Domínio: todos os números reais.

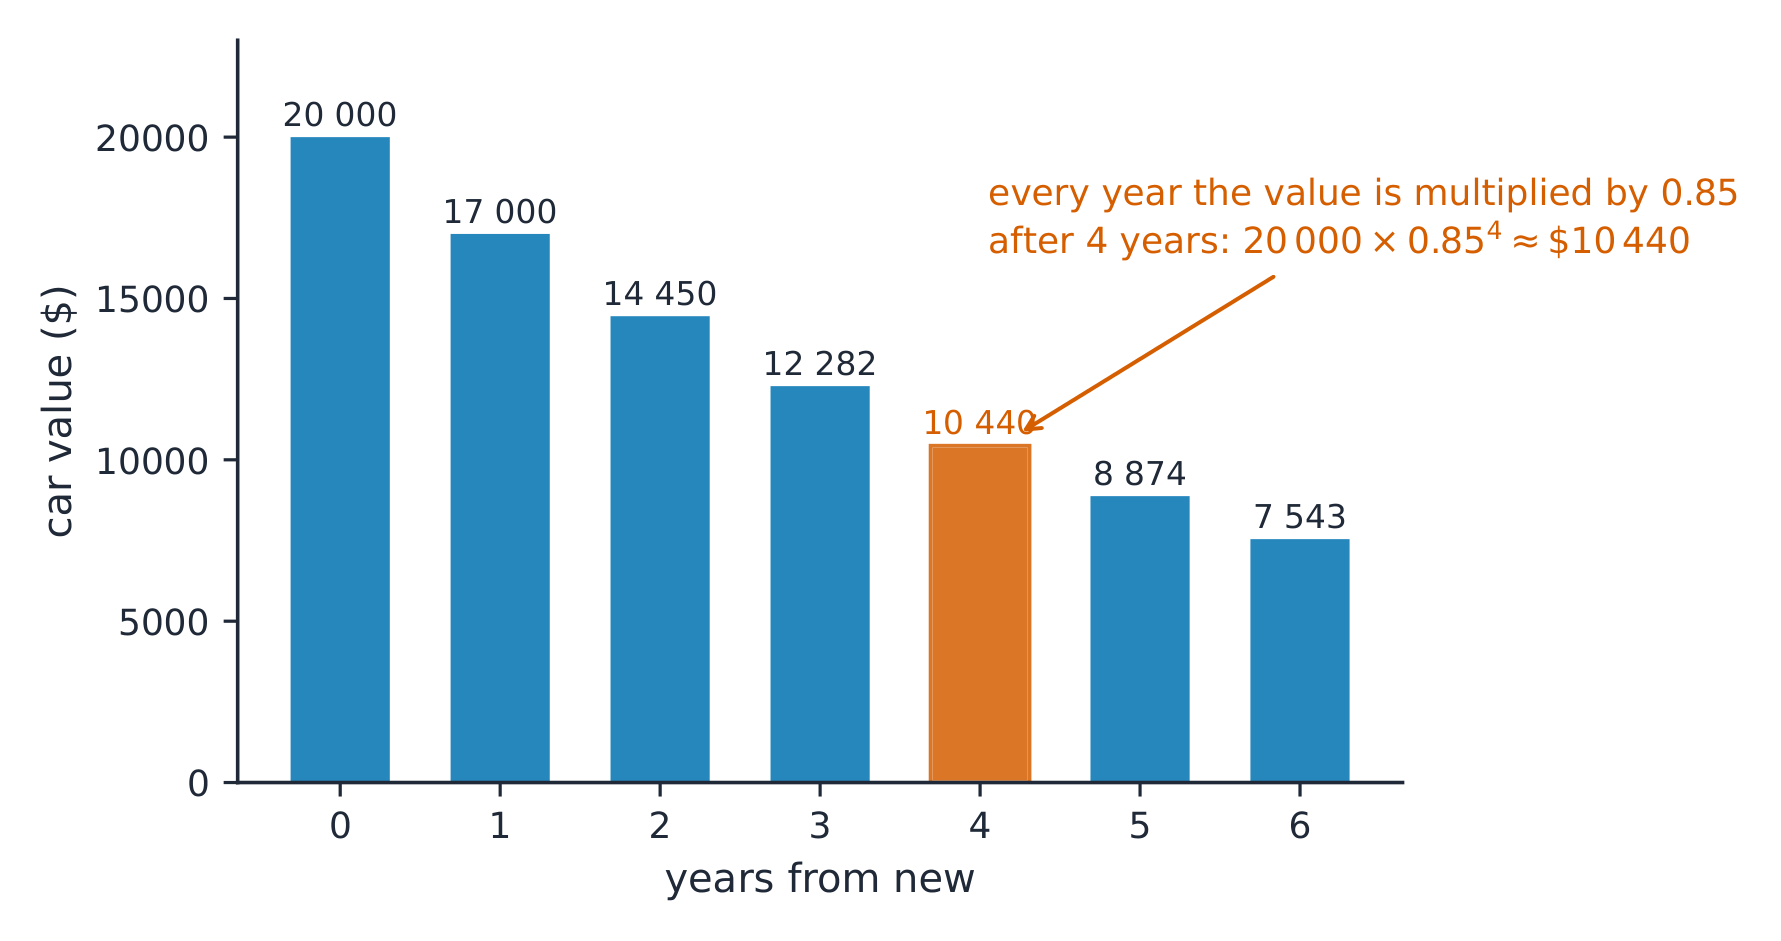
    Decaimento exponencial: uma porcentagem fixa é perdida a cada período
    Decaimento exponencial: uma porcentagem fixa é perdida a cada período
    • $a>0,\ b>1$ dá crescimento exponencial 指数增长; $a>0,\ 0 dá decaimento exponencial 指数衰减.
    • As saídas são proporcionais em intervalos de entrada de comprimento igual. Portanto, uma exponencial é sempre crescente ou sempre decrescente, e sempre côncava para cima ou sempre côncava para baixo – ela não possui extremos (exceto em um intervalo fechado) nem pontos de inflexão.
    Bactérias sob microscópio: modelos exponenciais descrevem populações que crescem por um fator constante a cada etapa temporal
    Bactérias sob microscópio: modelos exponenciais descrevem populações que crescem por um fator constante a cada etapa temporal
    Explorar

    Explore uma curva exponencial

    y = a·e^(bx) + c

    Uma função exponencial muda por um fator constante em etapas iguais, então ela cresce (ou decai) cada vez mais rápido. A constante $c$ define a assíntota horizontal que ela abraça.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    sequence/ˈsiːkwəns/ 数列 shù liè
    arithmetic sequence/əˈrɪθmətɪk ˈsiːkwəns/ 等差数列 děng chā shù liè
    common difference/ˈkɒmən ˈdɪfrəns/ 公差 gōng chāi
    geometric sequence/ˌdʒiːəʊˈmetrɪk ˈsiːkwəns/ 等比数列 děng bǐ shù liè
    common ratio/ˈkɒmən ˈreɪʃɪəʊ/ 公比 gōng bǐ
    exponential function/ˌekspəˈnenʃl ˈfʌŋkʃn/ 指数函数 zhǐ shù hán shù
    initial value/ɪˈnɪʃl ˈvæljuː/ 初始值 chū shǐ zhí
    base/beɪs/ 底数 dǐ shù
    exponential growth/ˌekspəˈnenʃl ɡrəʊθ/ 指数增长 zhǐ shù zēng zhǎng
    exponential decay/ˌekspəˈnenʃl dɪˈkeɪ/ 指数衰减 zhǐ shù shuāi jiǎn
    root/ruːt/ 方根 fāng gēn
    exponential regression/ˌekspəˈnenʃl rɪˈɡreʃn/ 指数回归 zhǐ shù huí guī
    natural base/ˈnætʃərəl beɪs/ 自然底数 zì rán dǐ shù
    residual plot/rɪˈsɪdʒuːəl plɒt/ 残差图 cán chà tú
    residual/rɪˈsɪdʒuːəl/ 残差 cán chà
    composite function/ˈkɒmpəzɪt ˈfʌŋkʃn/ 复合函数 fù hé hán shù
    identity function/aɪˈdentɪti ˈfʌŋkʃn/ 恒等函数 héng děng hán shù
    invertible/ɪnˈvɜːtɪbl/ 可逆 kě nì
    2.4

    Manipulação da Função Exponencial

    Programa

    Objetivo de Aprendizagem 2.4.A: Reescrever expressões exponenciais em formas equivalentes.

    • 2.4.A.1 A propriedade do produto para expoentes afirma que $b^m b^n = b^{(m+n)}$. Graficamente, essa propriedade implica que toda translação horizontal de uma função exponencial, $f(x) = b^{(x+k)}$, é equivalente a uma dilatação vertical, $f(x) = b^{(x+k)} = b^x b^k = ab^x$, onde $a = b^k$.
    • 2.4.A.2 A propriedade da potência para expoentes afirma que $\left(b^m\right)^n = b^{(mn)}$. Graficamente, essa propriedade implica que toda dilatação horizontal de uma função exponencial, $f(x) = b^{(cx)}$, é equivalente a uma mudança da base de uma função exponencial, $f(x) = \left(b^c\right)^x$, onde $b^c$ é uma constante e $c \neq 0$.
    • 2.4.A.3 A propriedade do expoente negativo afirma que $b^{-n} = \dfrac{1}{b^n}$.
    • 2.4.A.4 O valor de uma expressão exponencial envolvendo uma fração unitária exponencial, como $b^{(1/k)}$ onde $k$ é um número natural, é a raiz de ordem $k$ de $b$, quando existe.

    Fonte: College Board AP Course and Exam Description

    As regras dos expoentes reestruturam expressões exponenciais e se conectam às transformações gráficas:

    • Produto: $b^m b^n = b^{m+n}$. Um deslocamento horizontal $b^{x+k}$ equivale a um alongamento vertical $ab^x$ com $a=b^k$.
    • Potência: $(b^m)^n = b^{mn}$. Um alongamento horizontal $b^{cx}$ equivale a uma mudança na base $(b^c)^x$.
    • Expoente negativo: $b^{-n}=\dfrac{1}{b^n}$.
    • Expoente fração unitária: $b^{1/k}=\sqrt[k]{b}$ (a raiz $k$th raiz 方根).
    2.5

    Contexto e Modelagem de Dados da Função Exponencial

    Programa

    Objetivo de Aprendizagem 2.5.A: Construir um modelo para situações envolvendo valores de saída proporcionais em intervalos de valor de entrada de comprimento igual.

    • 2.5.A.1 Funções exponenciais modelam padrões de crescimento nos quais os valores de saída sucessivos em intervalos de valor de entrada de comprimento igual são proporcionais. Quando os valores de entrada são números inteiros, funções exponenciais modelam situações de multiplicação repetida de uma constante por um valor inicial.
    • 2.5.A.2 Pode ser necessário adicionar uma constante aos valores da variável dependente de um conjunto de dados para revelar um padrão de crescimento proporcional.
    • 2.5.A.3 Um modelo de função exponencial pode ser construído a partir de uma razão e valor inicial adequados ou de dois pares de entrada-saída. O valor inicial e a base podem ser encontrados resolvendo um sistema de equações resultante dos dois pares de entrada-saída.
    • 2.5.A.4 Modelos de função exponencial podem ser construídos aplicando transformações a $f(x) = ab^x$ com base nas características de um cenário contextual ou conjunto de dados.
    • 2.5.A.5 Modelos de função exponencial podem ser construídos para um conjunto de dados usando tecnologia por meio de regressão exponencial.
    • 2.5.A.6 A base natural $e$, que é aproximadamente $2.718$, é frequentemente usada como base em funções exponenciais que modelam cenários contextuais.

    Fonte: College Board AP Course and Exam Description

    Exponenciais modelam quantidades que crescem por uma proporção constante em intervalos iguais (multiplicação repetida).

    • Construa um modelo a partir de uma razão e um valor inicial, ou a partir de dois pontos (resolva o sistema para $a$ e $b$).
    • Às vezes, é necessário adicionar uma constante aos dados para revelar o padrão proporcional.
    • Use regressão exponencial 指数回归 em tecnologia para ajustar um conjunto de dados.
    • A base natural 自然底数 $e\approx 2.718$ é a base padrão para modelos do mundo real.
    2.6

    Validação de Modelo de Funções Concorrentes

    Programa

    Objetivo de Aprendizagem 2.6.A: Construir modelos lineares, quadráticos e exponenciais com base em um conjunto de dados.

    • 2.6.A.1 Duas variáveis em um conjunto de dados que demonstram uma taxa de variação ligeiramente alterada podem ser modeladas por funções lineares, quadráticas e exponenciais.
    • 2.6.A.2 Os modelos podem ser comparados com base em pistas contextuais e aplicabilidade para determinar qual modelo é mais apropriado.

    Objetivo de Aprendizagem 2.6.B: Validar um modelo construído a partir de um conjunto de dados.

    • 2.6.B.1 Um modelo é justificado como apropriado para um conjunto de dados se o gráfico dos resíduos de uma regressão, o gráfico de resíduos, aparecer sem padrão.
    • 2.6.B.2 A diferença entre os valores previstos e os valores reais é o erro no modelo. Dependendo do conjunto de dados e do contexto, pode ser mais apropriado ter uma subestimação ou superestimação para qualquer intervalo dado.

    Fonte: College Board AP Course and Exam Description

    Quando uma taxa de variação muda apenas ligeiramente, modelos lineares, quadráticos e exponenciais podem parecer todos adequados. Escolha usando contexto e qualidade do ajuste:

    • Um modelo é apropriado se seu gráfico de resíduo 残差图 mostrar nenhum padrão (um resíduo 残差 é o valor real menos o previsto).
    • O erro é a diferença entre o previsto e o real; o contexto decide se uma superestimação ou subestimação é mais segura.
    2.7

    Composição de Funções

    Programa

    Objetivo de Aprendizagem 2.7.A: Avaliar a composição de duas ou mais funções para valores dados.

    • 2.7.A.1 Se $f$ e $g$ são funções, a função composta $f \circ g$ mapeia um conjunto de valores de entrada para um conjunto de valores de saída de modo que os valores de saída de $g$ são usados como valores de entrada de $f$. Por esse motivo, o domínio da função composta é restrito àqueles valores de entrada de $g$ para os quais o valor de saída correspondente está no domínio de $f$. $(f \circ g)(x)$ também pode ser representado como $f(g(x))$.
    • 2.7.A.2 Valores para a função composta $f \circ g$ podem ser calculados ou estimados a partir das representações gráfica, numérica, analítica ou verbal de $f$ e $g$ usando valores de saída de $g$ como valores de entrada para $f$.
    • 2.7.A.3 A composição de funções não é comutativa; isto é, $f \circ g$ e $g \circ f$ são tipicamente funções diferentes; portanto, $f(g(x))$ e $g(f(x))$ são tipicamente valores diferentes.
    • 2.7.A.4 Se a função $f(x) = x$ for composta com qualquer função $g$, a função composta resultante será a mesma que $g$; isto é, $g(f(x)) = f(g(x)) = g(x)$. A função $f(x) = x$ é chamada de função identidade. Ao compor duas funções, a função identidade atua da mesma forma que $0$, a identidade aditiva, ao somar dois números, e $1$, a identidade multiplicativa, ao multiplicar dois números.

    Objetivo de Aprendizagem 2.7.B: Construir uma representação da composição de duas ou mais funções.

    • 2.7.B.1 A composição de funções é útil para relacionar duas quantidades que não estão diretamente relacionadas por uma fórmula existente.
    • 2.7.B.2 Quando as representações analíticas das funções $f$ e $g$ estiverem disponíveis, uma representação analítica de $f(g(x))$ pode ser construída substituindo $g(x)$ por cada instância de $x$ em $f$.
    • 2.7.B.3 Uma representação numérica ou gráfica de $f \circ g$ pode ser frequentemente construída calculando ou estimando valores para $(x, f(g(x)))$.

    Objetivo de Aprendizagem 2.7.C: Reescrever uma função dada como uma composição de duas ou mais funções.

    • 2.7.C.1 Funções dadas analiticamente podem frequentemente ser decompostas em funções menos complexas. Quando devidamente decomposta, a variável em uma função deve substituir cada instância da função com a qual foi composta.
    • 2.7.C.2 Uma transformação aditiva de uma função, $f$, que resulta em translações verticais e horizontais pode ser compreendida como a composição de $g(x) = x + k$ com $f$.
    • 2.7.C.3 Uma transformação multiplicativa de uma função, $f$, que resulta em dilatações verticais e horizontais pode ser compreendida como a composição de $g(x) = kx$ com $f$.

    Fonte: College Board AP Course and Exam Description

    A função composta 复合函数 $(f\circ g)(x)=f(g(x))$ alimenta a saída de $g$ em $f$. Seu domínio são as entradas de $g$ cujas saídas estão no domínio de $f$.

    Uma função como uma máquina; sua inversa faz a máquina funcionar ao contrário
    Uma função como uma máquina; sua inversa faz a máquina funcionar ao contrário
    • A composição não é comutativa: $f(g(x))$ e $g(f(x))$ geralmente diferem.
    • Para construir $f(g(x))$ analiticamente, substitua $g(x)$ por cada $x$ em $f$.
    • A função identidade 恒等函数 $f(x)=x$ deixa qualquer função inalterada sob composição.
    • Uma função também pode ser decomposta em peças mais simples – útil para ver um deslocamento aditivo como composição com $x+k$, ou uma dilatação como composição com $kx$.
    Bonecas russas: a composição de funções aninha camadas – avalie a interna primeiro
    Bonecas russas: a composição de funções aninha camadas – avalie a interna primeiro
    2.8

    Funções Inversas

    Programa

    Objetivo de Aprendizagem 2.8.A: Determinar os pares de entrada-saída da inversa de uma função.

    • 2.8.A.1 Em um domínio especificado, uma função, $f$, possui uma função inversa, ou é invertível, se cada valor de saída de $f$ for mapeado a partir de um valor de entrada único. O domínio de uma função pode ser restringido de muitas maneiras para tornar a função invertível.
    • 2.8.A.2 Uma função inversa pode ser pensada como um mapeamento reverso da função. Uma função inversa, $f^{-1}$, mapeia os valores de saída de uma função, $f$, em seu domínio invertível para seus respectivos valores de entrada; isto é, se $f(a) = b$, então $f^{-1}(b) = a$. Alternativamente, em seu domínio invertível, se uma função consiste em pares de entrada-saída $(a, b)$, então a função inversa consiste em pares de entrada-saída $(b, a)$.

    Objetivo de Aprendizagem 2.8.B: Determinar a inversa de uma função em um domínio invertível.

    • 2.8.B.1 A composição de uma função, $f$, e sua função inversa, $f^{-1}$, é a função identidade; isto é, $f\left(f^{-1}(x)\right) = f^{-1}(f(x)) = x$.
    • 2.8.B.2 No domínio invertível de uma função, o contradomínio e o domínio da função são, respectivamente, o domínio e o contradomínio da função inversa. A inversa da tabela de valores de $y = f(x)$ pode ser encontrada invertendo os pares de entrada-saída; isto é, $(a, b)$ corresponde a $(b, a)$.
    • 2.8.B.3 A inversa do gráfico da função $y = f(x)$ pode ser encontrada invertendo os papéis dos eixos $x$ e $y$; isto é, refletindo o gráfico da função sobre o gráfico da função identidade $h(x) = x$.
    • 2.8.B.4 A inversa da função pode ser encontrada determinando as operações inversas para reverter o mapeamento. Um método para encontrar a inversa da função $f$ é inverter os papéis de $x$ e $y$ na equação $y = f(x)$, e então resolver para $y = f^{-1}(x)$.
    • 2.8.B.5 Além de limitar o domínio de uma função para obter uma função inversa, restrições contextuais também podem limitar a aplicabilidade de uma função inversa.

    Fonte: College Board AP Course and Exam Description

    Funções inversas são uma reflexão
    Exponencial e logaritmo são inversos

    Uma função é invertível 可逆 em um domínio onde cada saída vem de uma entrada única (você pode restringir o domínio para forçar isso). A função inversa 反函数 $f^{-1}$ inverte o mapeamento: se $f(a)=b$ então $f^{-1}(b)=a$.

    • $f\big(f^{-1}(x)\big)=f^{-1}\big(f(x)\big)=x$ (a composição resulta na identidade).
    • Domínio e intervalo trocam: inverta cada $(a,b)$ para $(b,a)$ em uma tabela; reflita o gráfico sobre a linha $y=x$.
    • Para encontrar uma fórmula: troque $x$ e $y$ em $y=f(x)$, depois resolva para $y$. O contexto pode limitar ainda mais onde a inversa se aplica.
    Vocabulário Treinar
    Inglês Chinês Pinyin
    inverse function/ɪnˈvɜːs ˈfʌŋkʃn/ 反函数 fǎn hán shù
    logarithm/ˈlɒɡərɪθəm/ 对数 duì shù
    common logarithm/ˈkɒmən ˈlɒɡərɪθəm/ 常用对数 cháng yòng duì shù
    natural logarithm/ˈnætʃərəl ˈlɒɡərɪθəm/ 自然对数 zì rán duì shù
    logarithmic function/ˌlɒɡəˈrɪθmɪk ˈfʌŋkʃn/ 对数函数 duì shù hán shù
    change-of-base/tʃeɪndʒ ɒv beɪs/ 换底 huàn dǐ
    semi-log plot/ˈsemi lɒɡ plɒt/ 半对数图 bàn duì shù tú
    2.9

    Expressões Logarítmicas

    Programa

    Objetivo de Aprendizagem 2.9.A: Avaliar expressões logarítmicas.

    • 2.9.A.1 A expressão logarítmica $\log_b c$ é igual a, ou representa, o valor pelo qual a base $b$ deve ser elevada exponencialmente para obter o valor $c$. Ou seja, $\log_b c = a$ se e somente se $b^a = c$, onde $a$ e $c$ são constantes, $b > 0$, e $b \neq 1$. (quando a base de uma expressão logarítmica não é especificada, entende-se como o logaritmo comum com base de $10$)
    • 2.9.A.2 Os valores de algumas expressões logarítmicas são facilmente acessíveis através de aritmética básica, enquanto outros valores podem ser estimados através do uso de tecnologia.
    • 2.9.A.3 Em uma escala logarítmica, cada unidade representa uma mudança multiplicativa da base do logaritmo. Por exemplo, em uma escala padrão, as unidades podem ser $0, \; 1, \; 2, \; \ldots$, enquanto em uma escala logarítmica, usando logaritmo de base $10$, as unidades podem ser $10^0, \; 10^1, \; 10^2, \; \ldots$.

    Fonte: College Board AP Course and Exam Description

    O logaritmo 对数 responde "qual expoente?": $\log_b c = a$ significa exatamente $b^a = c$ (com $b>0,\ b\neq 1$). Uma base não escrita indica o logaritmo comum 常用对数 (base $10$). Em uma escala logarítmica, cada unidade é um passo multiplicativo da base (…, $10^0,10^1,10^2,$ …).

    2.10

    Inversas de Funções Exponenciais

    Programa

    Objetivo de Aprendizagem 2.10.A: Construir representações da inversa de uma função exponencial com valor inicial de 1.

    • 2.10.A.1 A forma geral de uma função logarítmica é $f(x) = a\log_b x$, com base $b$, onde $b > 0$, $b \neq 1$ e $a \neq 0$.
    • 2.10.A.2 A maneira como os valores de entrada e saída variam juntos tem uma relação inversa em funções exponenciais e logarítmicas. Os valores de saída de funções exponenciais de forma geral mudam proporcionalmente à medida que os valores de entrada aumentam em intervalos de comprimento igual. No entanto, os valores de entrada de funções logarítmicas de forma geral mudam proporcionalmente à medida que os valores de saída aumentam em intervalos de comprimento igual. Alternativamente, o crescimento exponencial é caracterizado por valores de saída mudando multiplicativamente à medida que os valores de entrada mudam aditivamente, enquanto o crescimento logarítmico é caracterizado por valores de saída mudando aditivamente à medida que os valores de entrada mudam multiplicativamente.
    • 2.10.A.3 $f(x) = \log_b x$ e $g(x) = b^x$, onde $b > 0$ e $b \neq 1$, são funções inversas. Ou seja, $g(f(x)) = f(g(x)) = x$.
    • 2.10.A.4 O gráfico da função logarítmica $f(x) = \log_b x$, onde $b > 0$ e $b \neq 1$, é um reflexo do gráfico da função exponencial $g(x) = b^x$, onde $b > 0$ e $b \neq 1$, sobre o gráfico da função identidade $h(x) = x$.
    • 2.10.A.5 Se $(s, \; t)$ é um par ordenado da função exponencial $g(x) = b^x$, onde $b > 0$ e $b \neq 1$, então $(t, \; s)$ é um par ordenado da função logarítmica $f(x) = \log_b x$, onde $b > 0$ e $b \neq 1$.

    Fonte: College Board AP Course and Exam Description

    O logaritmo é o inverso da exponencial: $y=b^x$ e $y=\log_b x$ desfazem um ao outro, então seus gráficos são reflexões sobre $y=x$. Logo, $\log_b(b^x)=x$ e $b^{\log_b x}=x$. O logaritmo natural 自然对数 $\ln x = \log_e x$ é o inverso de $e^x$.

    e^x e ln x são reflexos um do outro na linha y = x
    e^x e ln x são reflexos um do outro na linha y = x
    2.11

    Funções Logarítmicas

    Programa

    Objetivo de Aprendizagem 2.11.A: Identificar características-chave das funções logarítmicas.

    • 2.11.A.1 O domínio de uma função logarítmica na forma geral é qualquer número real maior que zero, e sua imagem é todos os números reais.
    • 2.11.A.2 Como as funções logarítmicas são inversas das funções exponenciais, as funções logarítmicas também são sempre crescentes ou sempre decrescentes, e seus gráficos são sempre côncavos para cima ou sempre côncavos para baixo. Consequentemente, as funções logarítmicas não têm extremos exceto em um intervalo fechado, e seus gráficos não têm pontos de inflexão.
    • 2.11.A.3 A função de transformação aditiva $g(x) = f(x + k)$, onde $k \neq 0$, de uma função logarítmica $f$ na forma geral não possui valores de entrada que são proporcionais em intervalos de valor de saída de comprimento igual. No entanto, se os valores de entrada da função de transformação aditiva, $g(x) = f(x + k)$, de qualquer função $f$ forem proporcionais em intervalos de valor de saída de comprimento igual, então $f$ é logarítmica.
    • 2.11.A.4 Com seu domínio limitado, as funções logarítmicas na forma geral são assintóticas verticalmente a $x = 0$, com um comportamento final ilimitado. Ou seja, para uma função logarítmica na forma geral, $\lim\limits_{x \to 0^+} a\log_b x = \pm\infty$ e $\lim\limits_{x \to \infty} a\log_b x = \pm\infty$.

    Fonte: College Board AP Course and Exam Description

    A função logarítmica 对数函数 $f(x)=\log_b x$ tem domínio $x>0$ e intervalo todos os reais. Ela é sempre crescente (para $b>1$) ou sempre decrescente (para $0), sempre côncava num único sentido, com uma assíntota vertical em $x=0$ – a imagem espelhada da assíntota horizontal da exponencial. Cresce muito lentamente para grandes $x$.

    Explorar

    Explore uma curva logarítmica

    y = a·ln(x − b) + c

    Um logaritmo é o inverso de uma exponencial: ele cresce sem limite, mas cada vez mais devagar, com uma assíntota vertical onde sua entrada atinge zero.

    2.12

    Manipulação da Função Logarítmica

    Programa

    Objetivo de Aprendizagem 2.12.A: Reescrever expressões logarítmicas em formas equivalentes.

    • 2.12.A.1 A propriedade do produto para logaritmos afirma que $\log_b(xy) = \log_b x + \log_b y$. Graficamente, essa propriedade implica que toda dilatação horizontal de uma função logarítmica, $f(x) = \log_b(kx)$, é equivalente a uma translação vertical, $f(x) = \log_b(kx) = \log_b k + \log_b x = a + \log_b x$, onde $a = \log_b k$.
    • 2.12.A.2 A propriedade da potência para logaritmos afirma que $\log_b x^n = n\log_b x$. Graficamente, essa propriedade implica que elevar a entrada de uma função logarítmica a uma potência, $f(x) = \log_b x^k$, resulta em uma dilatação vertical, $f(x) = \log_b x^k = k\log_b x$.
    • 2.12.A.3 A propriedade da mudança de base para logaritmos afirma que $\log_b x = \dfrac{\log_a x}{\log_a b}$, onde $a > 0$ e $a \neq 1$. Isso implica que todas as funções logarítmicas são dilatações verticais umas das outras.
    • 2.12.A.4 A função $f(x) = \ln x$ é uma função logarítmica com a base natural $e$; ou seja, $\ln x = \log_e x$.

    Fonte: College Board AP Course and Exam Description

    As propriedades do logaritmo invertem as regras dos expoentes:

    $$\log_b(xy)=\log_b x+\log_b y,\quad \log_b\!\frac{x}{y}=\log_b x-\log_b y,\quad \log_b(x^n)=n\log_b x.$$
    A fórmula de mudança de base 换底 permite calcular qualquer logaritmo com tecnologia: $\log_b x = \dfrac{\log x}{\log b}=\dfrac{\ln x}{\ln b}$.

    2.13

    Equações e Desigualdades Exponenciais e Logarítmicas

    Programa

    Objetivo de Aprendizagem 2.13.A: Resolver equações e inequações exponenciais e logarítmicas.

    • 2.13.A.1 Propriedades dos expoentes, propriedades dos logaritmos e a relação inversa entre funções exponenciais e logarítmicas podem ser usadas para resolver equações e inequações envolvendo expoentes e logaritmos.
    • 2.13.A.2 Ao resolver equações exponenciais e logarítmicas encontradas por métodos analíticos ou gráficos, os resultados devem ser examinados quanto a soluções estranhas preteridas pelas limitações matemáticas ou contextuais.
    • 2.13.A.3 Os logaritmos podem ser usados para reescrever expressões envolvendo funções exponenciais de maneiras diferentes que podem revelar informações úteis. Especificamente, $b^x = c^{(\log_c b)(x)}$.

    Objetivo de Aprendizagem 2.13.B: Construir a função inversa para funções exponenciais e logarítmicas.

    • 2.13.B.1 A função $f(x) = ab^{(x-h)} + k$ é uma combinação de transformações aditivas de uma função exponencial na forma geral. O inverso de $y = f(x)$ pode ser encontrado determinando as operações inversas para reverter o mapeamento.
    • 2.13.B.2 A função $f(x) = a\log_b(x - h) + k$ é uma combinação de transformações aditivas de uma função logarítmica na forma geral. A inversa de $y = f(x)$ pode ser encontrada determinando as operações inversas para inverter o mapeamento.

    Fonte: College Board AP Course and Exam Description

    Para resolver, use o fato de que exponenciais e logaritmos são inversos:

    • Isole a exponencial, depois tire o logaritmo de ambos os lados (traga o expoente para baixo com a propriedade da potência).
    • Isole o logaritmo, depois exponentie ambos os lados.
    • Sempre verifique soluções estranhas – o argumento de um logaritmo deve permanecer positivo.

    Exemplo resolvido. Resolva $2\cdot3^x=54$. Divida por $2$: $3^x=27=3^3$, logo $x=3$. Quando os lados não são potências convenientes, tire logaritmos: $5^x=20$ resulta em $x=\dfrac{\ln 20}{\ln 5}\approx1.86$.

    2.14

    Contexto e Modelagem de Dados da Função Logarítmica

    Programa

    Objetivo de Aprendizagem 2.14.A: Construir um modelo de função logarítmica.

    • 2.14.A.1 As funções logarítmicas são inversas das funções exponenciais e podem ser usadas para modelar situações envolvendo crescimento proporcional, ou multiplicação repetida, onde os valores de entrada mudam proporcionalmente em intervalos de valor de saída de comprimento igual. Alternativamente, se o valor de saída for um número inteiro, isso indica quantas vezes o valor inicial foi multiplicado pela proporção.
    • 2.14.A.2 Um modelo de função logarítmica pode ser construído a partir de uma proporção adequada e de um zero real ou de dois pares de entrada-saída.
    • 2.14.A.3 Modelos de funções logarítmicas podem ser construídos aplicando transformações a $f(x) = a\log_b x$ com base nas características de um contexto ou conjunto de dados.
    • 2.14.A.4 Modelos de funções logarítmicas podem ser construídos para um conjunto de dados usando tecnologia com regressões logarítmicas.
    • 2.14.A.5 A função logaritmo natural é frequentemente útil na modelagem de fenômenos do mundo real.
    • 2.14.A.6 Modelos de funções logarítmicas podem ser usados para prever valores para a variável dependente.

    Fonte: College Board AP Course and Exam Description

    Logaritmos modelam quantidades que mudam em vastos intervalos multiplicativos (som, força ácida, terremotos). Construa um modelo logarítmico a partir de dados, e use regressão logarítmica para um conjunto de dados. Como um logaritmo comprime valores grandes, ele transforma crescimento proporcional em um padrão de linha reta – a ideia por trás dos gráficos semilogarítmicos.

    2.15

    Gráficos Semilogarítmicos

    Programa

    Objetivo de Aprendizagem 2.15.A: Determinar se um modelo exponencial é apropriado examinando um gráfico semilog de um conjunto de dados.

    • 2.15.A.1 Em um gráfico semilog, um dos eixos tem escala logarítmica. Quando o eixo $y$ de um gráfico semilog tem escala logarítmica, dados ou funções que demonstram características exponenciais parecerão lineares.
    • 2.15.A.2 Uma vantagem dos gráficos semilog é que nunca é necessário adicionar uma constante aos valores da variável dependente para revelar que um modelo exponencial é apropriado.

    Objetivo de Aprendizagem 2.15.B: Construir a linearização de dados exponenciais.

    • 2.15.B.1 Técnicas usadas para modelar funções lineares podem ser aplicadas a um gráfico semilog.
    • 2.15.B.2 Para um modelo exponencial da forma $y = ab^x$, o modelo linear correspondente para o gráfico semilog é $y = (\log_n b)x + \log_n a$, onde $n > 0$ e $n \neq 1$. Especificamente, a taxa de variação linear é $\log_n b$, e o valor linear inicial é $\log_n a$.

    Fonte: College Board AP Course and Exam Description

    Um gráfico semilogarítmico 半对数图 coloca a saída em um eixo logarítmico e a entrada em um eixo normal. Nesses eixos, uma função exponencial $y=ab^x$ torna-se uma linha reta, porque $\log y = \log a + (\log b)\,x$ é linear em $x$. Então: se os dados parecem lineares em um gráfico semilogarítmico, um modelo exponencial se ajusta; a inclinação da linha fornece $\log b$ e seu intercepto fornece $\log a$.

    2.15

    Dicas de prova

    • Distingua sequências aritméticas (soma uma diferença comum) das geométricas (multiplica uma razão comum) e seus equivalentes em funções lineares/exponenciais.
    • Exponencial = multiplicação repetida, então eventualmente supera qualquer modelo linear ou polinomial.
    • O logaritmo é o inverso da exponencial ($\log_b c=a\Leftrightarrow b^a=c$); use-o para resolver $b^x=k$.
    • Aplique as leis do logaritmo (produto, quociente, potência) e a fórmula de mudança de base; o argumento de um logaritmo deve ser positivo.
    • Em um gráfico semilogarítmico, um modelo exponencial torna-se uma linha reta.
  • 3

    Funções Trigonométricas e Polares

    Assistir aula
    3.1

    Fenômenos Periódicos

    Programa

    Objetivo de Aprendizagem 3.1.A: Construir gráficos de relações periódicas com base em representações verbais.

    • 3.1.A.1 Uma relação periódica pode ser identificada entre dois aspectos de um contexto se, à medida que os valores de entrada aumentam, os valores de saída demonstram um padrão repetitivo em intervalos sucessivos de comprimento igual.
    • 3.1.A.2 O gráfico de uma relação periódica pode ser construído a partir do gráfico de um único ciclo da relação.

    Objetivo de Aprendizagem 3.1.B: Descrever características-chave de uma função periódica com base em uma representação verbal.

    • 3.1.B.1 O período da função é o menor valor positivo $k$ tal que $f(x + k) = f(x)$ para todo $x$ no domínio. Consequentemente, o comportamento de uma função periódica é completamente determinado por qualquer intervalo de largura $k$.
    • 3.1.B.2 O período pode ser estimado investigando valores de saída sucessivos de comprimento igual e encontrando onde o padrão começa a se repetir.
    • 3.1.B.3 Funções periódicas assumem características de outras funções, como intervalos de aumento e diminuição, concavidades diferentes e várias taxas de variação. No entanto, com funções periódicas, todas as características encontradas em um período da função estarão em todos os períodos da função.

    Fonte: College Board AP Course and Exam Description

    A ISS em órbita: funções trigonométricas e polares descrevem movimento periódico e circular
    A ISS em órbita: funções trigonométricas e polares descrevem movimento periódico e circular

    Uma relação é periódica 周期性 se seu padrão de saída se repete em passos regulares de entrada. O período 周期 é o menor positivo $k$ tal que $f(x+k)=f(x)$ para todo $x$. Você pode construir todo o gráfico copiando um único ciclo 周期段, e estimar o período encontrando a distância entre as repetições do padrão. Dentro de cada ciclo, uma função periódica ainda possui intervalos de aumento/declínio e máximos/mínimos.

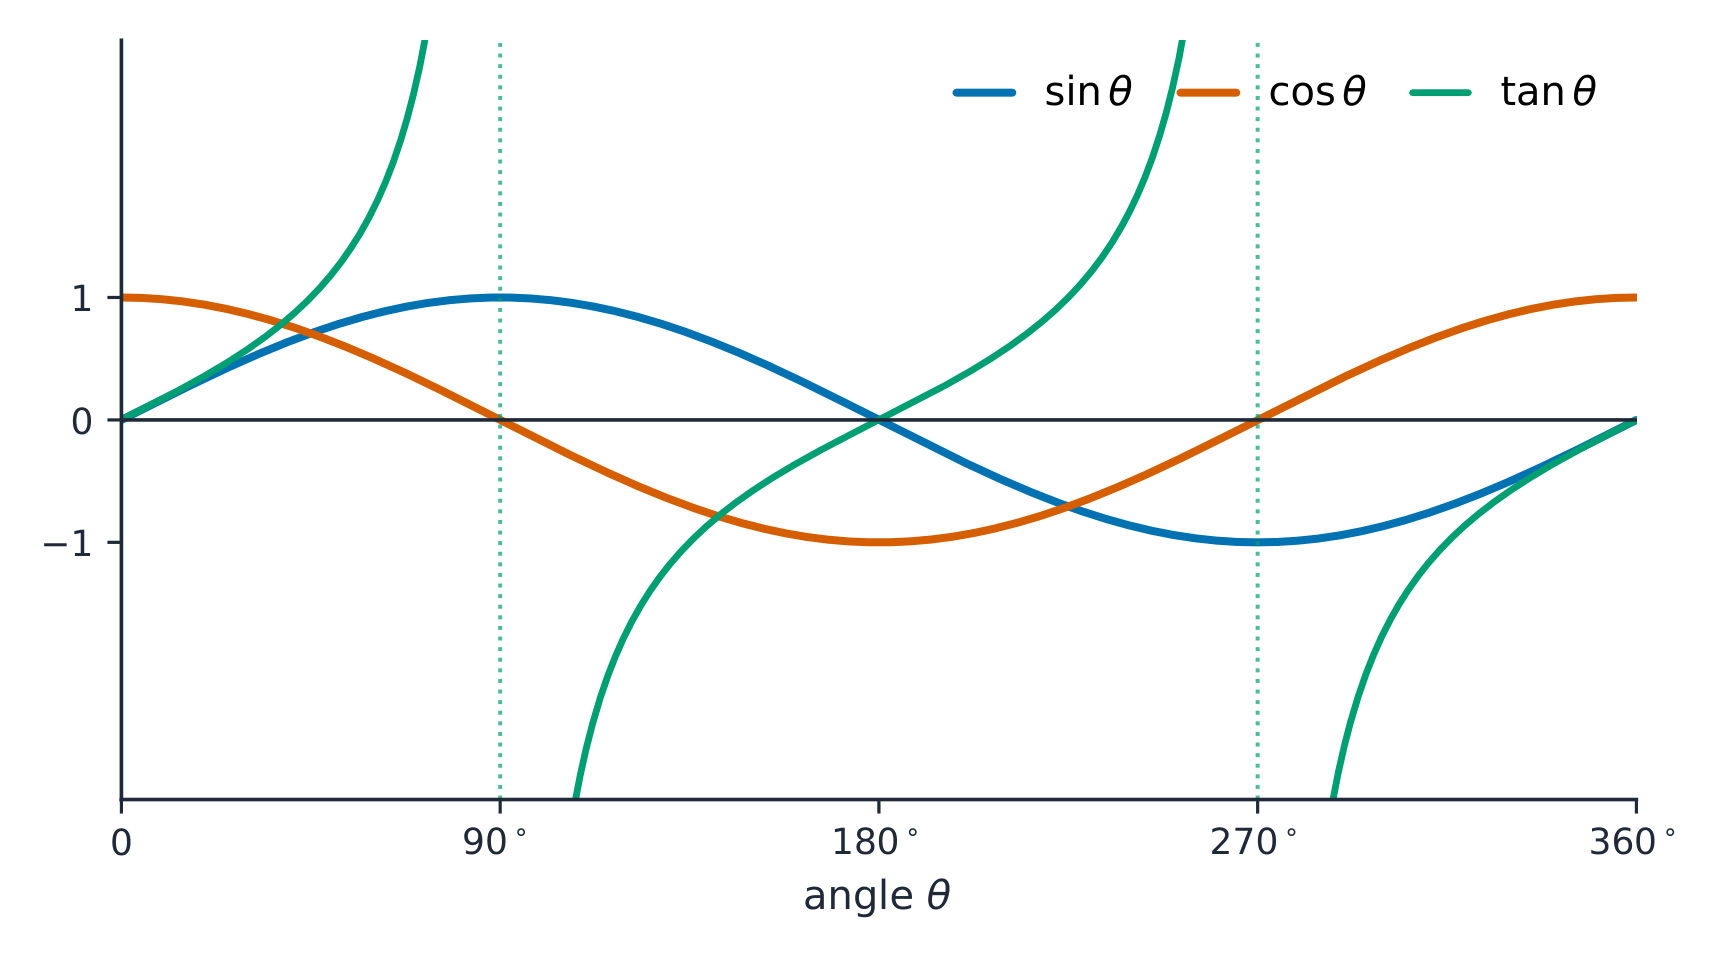
    sin e cos oscilam entre -1 e 1; tan apresenta descontinuidades em 90 e 270 graus
    sin e cos oscilam entre -1 e 1; tan apresenta descontinuidades em 90 e 270 graus
    A Grande Roda Gigante de Viena contra um céu azul
    À medida que a roda-gigante gira constantemente, sua altura sobe e desce repetidamente – uma onda senoidal real no tempo
    3.2

    Seno, Cosseno e Tangente

    Programa

    Objetivo de Aprendizagem 3.2.A: Determinar o seno, cosseno e tangente de um ângulo usando a circunferência unitária.

    • 3.2.A.1 No plano cartesiano, um ângulo está em posição normal quando o vértice coincide com a origem e um dos raios coincide com o eixo $x$ positivo. O outro raio é chamado de raio terminal. Medidas de ângulo positivas e negativas indicam rotações a partir do eixo $x$ positivo no sentido anti-horário e horário, respectivamente. Ângulos em posição normal que compartilham um raio terminal diferem por um número inteiro de voltas completas.
    • 3.2.A.2 A medida em radianos de um ângulo em posição normal é a razão entre o comprimento do arco de um círculo centrado na origem subtendido pelo ângulo e o raio desse mesmo círculo. Para uma circunferência unitária, que tem raio $1$, a medida em radianos é a mesma que o comprimento do arco subtendido.
    • 3.2.A.3 Dado um ângulo em posição normal e um círculo centrado na origem, há um ponto, $P$, onde o raio terminal intercepta o círculo. O seno do ângulo é a razão entre o deslocamento vertical de $P$ em relação ao eixo $x$ à distância entre a origem e o ponto $P$. Portanto, para uma circunferência unitária, o seno do ângulo é a coordenada $y$ do ponto $P$.
    • 3.2.A.4 Dado um ângulo em posição normal e um círculo centrado na origem, há um ponto, $P$, onde o raio terminal intercepta o círculo. O cosseno do ângulo é a razão entre o deslocamento horizontal de $P$ em relação ao eixo $y$ à distância entre a origem e o ponto $P$. Portanto, para uma circunferência unitária, o cosseno do ângulo é a coordenada $x$ do ponto $P$.
    • 3.2.A.5 Dado um ângulo em posição normal, a tangente do ângulo é a inclinação (se existir) do raio terminal. Como a inclinação do raio terminal é a razão entre o deslocamento vertical e o deslocamento horizontal sobre qualquer intervalo, a tangente do ângulo é a razão entre a coordenada $y$ e a coordenada $x$ do ponto em que o raio terminal intercepta a circunferência unitária; alternativamente, é a razão entre o seno e o cosseno do ângulo.

    Fonte: College Board AP Course and Exam Description

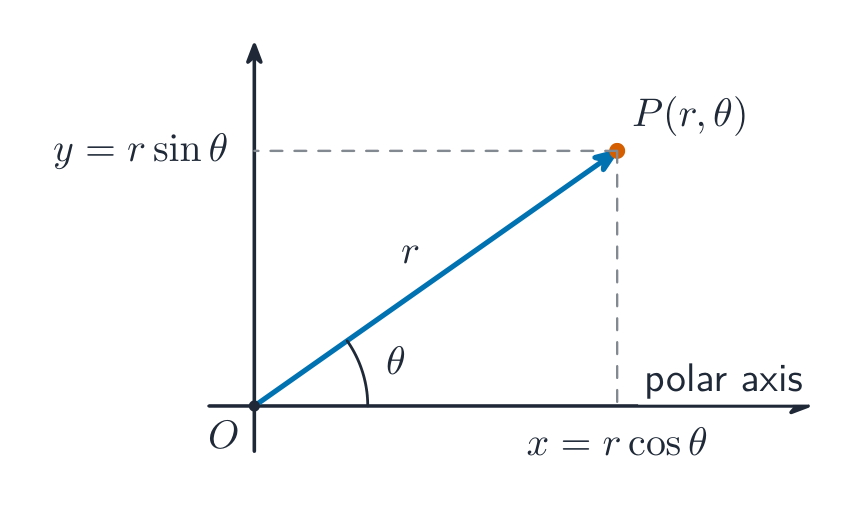
    Um ângulo está em posição padrão 标准位置 quando seu vértice está na origem e seu raio inicial está no eixo $x$ positivo. Sua medida em radianos 弧度 é o comprimento do arco em uma circunferência unitária. Para o ponto $P$ onde o raio terminal encontra uma circunferência de raio $r$:

    $$\cos\theta = \frac{x}{r},\qquad \sin\theta = \frac{y}{r},\qquad \tan\theta = \frac{y}{x}\ (\text{the slope of the terminal ray}).$$

    Nomenclatura dos lados de um triângulo retângulo a partir do ângulo
    Nomenclatura dos lados de um triângulo retângulo a partir do ângulo
    Explorar

    Leia seno e cosseno no círculo unitário

    No círculo unitário, um ponto no ângulo $\theta$ tem coordenadas $(\cos\theta,\ \sin\theta)$. Gire o ângulo para ver o seno e o cosseno traçarem-se como altura e largura.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    periodic/ˌpɪərɪˈɒdɪk/ 周期性 zhōu qī xìng
    period/ˈpɪərɪəd/ 周期 zhōu qī
    cycle/ˈsaɪkl/ 周期段 zhōu qī duàn
    standard position/ˈstændəd pəˈzɪʃn/ 标准位置 biāo zhǔn wèi zhì
    radian/ˈreɪdɪən/ 弧度 hú dù
    equilateral triangle/ˌiːkwɪˈlætərəl ˈtraɪæŋɡl/ 等边三角形 děng biān sān jiǎo xíng
    3.3

    Valores das Funções Seno e Cosseno

    Programa

    Objetivo de Aprendizagem 3.3.A: Determinar as coordenadas de pontos em um círculo centrado na origem.

    • 3.3.A.1 Dado um ângulo de medida $\theta$ em posição normal e um círculo com raio $r$ centrado na origem, há um ponto, $P$, onde o raio terminal intercepta o círculo. As coordenadas do ponto $P$ são $(r\cos\theta, r\sin\theta)$.
    • 3.3.A.2 A geometria de triângulos isósceles retângulos e equiláteros, considerando os sinais dos valores com base no quadrante do ângulo, pode ser usada para encontrar valores exatos para o cosseno e o seno de ângulos que são múltiplos de $\dfrac{\pi}{4}$ e $\dfrac{\pi}{6}$ radianos e cujos raios terminais não estão sobre um eixo.

    Fonte: College Board AP Course and Exam Description

    Em um círculo de raio $r$, $x=r\cos\theta$ e $y=r\sin\theta$. Valores exatos nos ângulos especiais ($0,\tfrac{\pi}{6},\tfrac{\pi}{4},\tfrac{\pi}{3},\tfrac{\pi}{2},\dots$) vêm da geometria de triângulos isosceles retângulos e triângulos equiláteros 等边三角形, com sinais definidos pelo quadrante 象限 do ângulo.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    quadrant/ˈkwɒdrənt/ 象限 xiàng xiàn
    3.4

    Gráficos das Funções Seno e Cosseno

    Programa

    Objetivo de Aprendizagem 3.4.A: Construir representações das funções seno e cosseno usando a circunferência unitária.

    • 3.4.A.1 Dado um ângulo de medida $\theta$ em posição normal e uma circunferência unitária centrada na origem, há um ponto, $P$, onde o raio terminal intercepta o círculo. A função seno, $f(\theta) = \sin\theta$, fornece a coordenada $y$, ou o deslocamento vertical em relação ao eixo $x$, do ponto $P$. O domínio da função seno é todos os números reais.
    • 3.4.A.2 À medida que os valores de entrada, ou medidas de ângulo, da função seno aumentam, os valores de saída oscilam entre $-1$ e $1$, assumindo todos os valores intermediários e rastreando a distância vertical dos pontos na circunferência unitária em relação ao eixo $x$.
    • 3.4.A.3 Dado um ângulo de medida $\theta$ em posição normal e uma circunferência unitária centrada na origem, há um ponto, $P$, onde o raio terminal intercepta o círculo. A função cosseno, $f(\theta) = \cos\theta$, fornece a coordenada $x$, ou o deslocamento horizontal em relação ao eixo $y$, do ponto $P$. O domínio da função cosseno é todos os números reais.
    • 3.4.A.4 À medida que os valores de entrada, ou medidas de ângulo, da função cosseno aumentam, os valores de saída oscilam entre $-1$ e $1$, assumindo todos os valores intermediários e rastreando a distância horizontal dos pontos na circunferência unitária em relação ao eixo $y$.

    Fonte: College Board AP Course and Exam Description

    O círculo unitário desenha a curva seno

    Na circunferência unitária 单位圆 ($r=1$), $\sin\theta$ é a coordenada $y$ e $\cos\theta$ é a coordenada $x$. À medida que $\theta$ aumenta, ambos oscilam 振荡 suavemente entre $-1$ e $1$ com período $2\pi$. O seno começa em $0$ (ascendente); o cosseno começa em $1$. Eles são a mesma onda deslocada em $\tfrac{\pi}{2}$.

    y = sin x e y = cos x são ondas suaves entre -1 e 1
    y = sin x e y = cos x são ondas suaves entre -1 e 1
    Explorar

    Grifique uma onda senoidal

    Desenrolar o círculo dá a onda $y=\sin x$: ela se repete a cada $2\pi$ (seu período) e oscila entre $-1$ e $1$ (sua amplitude).

    Vocabulário Treinar
    Inglês Chinês Pinyin
    unit circle/ˈjuːnɪt ˈsɜːkl/ 单位圆 dān wèi yuán
    oscillate/ˈɒsɪleɪt/ 振荡 zhèn dàng
    sinusoidal function/ˌsaɪnəˈsɔɪdl ˈfʌŋkʃn/ 正弦型函数 zhèng xián xíng hán shù
    frequency/ˈfriːkwənsi/ 频率 pín lǜ
    3.5

    Funções Sinusoidais

    Programa

    Objetivo de Aprendizagem 3.5.A: Identificar características principais das funções seno e cosseno.

    • 3.5.A.1 Uma função senoidal é qualquer função que envolve transformações aditivas e multiplicativas de $f(\theta) = \sin\theta$. As funções seno e cosseno são ambas funções senoidais, com $\cos\theta = \sin\left(\theta + \dfrac{\pi}{2}\right)$.
    • 3.5.A.2 O período e a frequência de uma função senoidal são recíprocos. O período de $f(\theta) = \sin\theta$ e $g(\theta) = \cos\theta$ é $2\pi$, e a frequência é $\dfrac{1}{2\pi}$.
    • 3.5.A.3 A amplitude de uma função senoidal é metade da diferença entre seus valores máximo e mínimo. A amplitude de $f(\theta) = \sin\theta$ e $g(\theta) = \cos\theta$ é $1$.
    • 3.5.A.4 A linha central do gráfico de uma função senoidal é determinada pela média aritmética dos valores máximo e mínimo da função. A linha central dos gráficos de $y = \sin\theta$ e $y = \cos\theta$ é $y = 0$.
    • 3.5.A.5 À medida que os valores de entrada aumentam, os gráficos de funções senoidais oscilam entre côncavo para baixo e côncavo para cima.
    • 3.5.A.6 O gráfico de $y = \sin\theta$ possui simetria rotacional em relação à origem e, portanto, é uma função ímpar. O gráfico de $y = \cos\theta$ possui simetria reflexiva em relação ao eixo $y$ e, portanto, é uma função par.

    Fonte: College Board AP Course and Exam Description

    Uma função sinusoidal 正弦型 função é qualquer transformação do seno (ou cosseno). Suas características principais:

    • Período e frequência 频率 são recíprocos; $\sin\theta$ tem período $2\pi$.
    • Amplitude 振幅 = metade da distância entre a saída máxima e mínima.
    • Linha média 中线 $y=d$ = a média do máximo e mínimo (a linha central horizontal).

    O gráfico alterna côncavo para cima e côncavo para baixo a cada meio-ciclo.

    Exemplo resolvido. Para $f(\theta)=3\sin(2\theta)+1$: a amplitude é $3$, o período é $\dfrac{2\pi}{2}=\pi$, e a linha média é $y=1$. Portanto, a saída máxima é $1+3=4$ e a mínima é $1-3=-2$.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    Amplitude/ˈæmplɪtjuːd/ 振幅 zhèn fú
    Midline/ˈmɪdlaɪn/ 中线 zhōng xiàn
    phase shift/feɪz ʃɪft/ 相移 xiāng yí
    inverse trigonometric functions/ɪnˈvɜːs ˌtrɪɡənəʊˈmetrɪk ˈfʌŋkʃnz/ 反三角函数 fǎn sān jiǎo hán shù
    arcsine/ˈɑːksaɪn/ 反正弦 fǎn zhèng xián
    reciprocals/rɪˈsɪprəklz/ 倒数 dào shǔ
    Pythagorean identity/ˈpaɪθəɡɔːrɪən aɪˈdentɪti/ 毕达哥拉斯恒等式 bì dá gē lā sī héng děng shì
    sum identities/sʌm aɪˈdentɪtiz/ 和角公式 hé jiǎo gōng shì
    double-angle/ˈdʌbl ˈæŋɡl/ 二倍角 èr bèi jiǎo
    Polar coordinates/ˈpəʊlə kəʊˈɔːdɪnəts/ 极坐标 jí zuò biāo
    complex number/ˈkɒmpleks ˈnʌmbə/ 复数 fù shù
    3.6

    Transformações de Funções Sinusoidais

    Programa

    Objetivo de Aprendizagem 3.6.A: Identificar a amplitude, o deslocamento vertical, o período e o deslocamento de fase de uma função senoidal.

    • 3.6.A.1 Funções que podem ser escritas na forma $f(\theta) = a\sin(b(\theta + c)) + d$ ou $g(\theta) = a\cos(b(\theta + c)) + d$, onde $a, b, c,$ e $d$ são números reais e $a \neq 0$, são funções senoidais e representam transformações das funções seno e cosseno. As transformações aditivas e multiplicativas são as mesmas para o seno e o cosseno, pois a função cosseno é um deslocamento de fase da função seno em $-\dfrac{\pi}{2}$ unidades.
    • 3.6.A.2 O gráfico da transformação aditiva $g(\theta) = \sin\theta + d$ da função seno $f(\theta) = \sin\theta$ é uma translação vertical do gráfico de $f$, incluindo sua linha central, em $d$ unidades. A mesma transformação aplicada à função cosseno produz o mesmo resultado.
    • 3.6.A.3 O gráfico da transformação aditiva $g(\theta) = \sin(\theta + c)$ da função seno $f(\theta) = \sin\theta$ é uma translação horizontal, ou deslocamento de fase, do gráfico de $f$ em $-c$ unidades. A mesma transformação aplicada à função cosseno produz o mesmo resultado.
    • 3.6.A.4 O gráfico da transformação multiplicativa $g(\theta) = a\sin\theta$ da função seno $f(\theta) = \sin\theta$ é uma dilatação vertical do gráfico de $f$ e difere na amplitude por um fator de $|a|$. A mesma transformação aplicada à função cosseno produz o mesmo resultado.
    • 3.6.A.5 O gráfico da transformação multiplicativa $g(\theta) = \sin(b\theta)$ da função seno $f(\theta) = \sin\theta$ é uma dilatação horizontal do gráfico de $f$ e difere no período por um fator de $\left|\dfrac{1}{b}\right|$. A mesma transformação aplicada à função cosseno produz o mesmo resultado.
    • 3.6.A.6 O gráfico de $y = f(\theta) = a\sin(b(\theta + c)) + d$ tem amplitude de $|a|$ unidades, período de $\left|\dfrac{1}{b}\right|2\pi$ unidades, deslocamento vertical da linha central de $d$ unidades a partir de $y = 0$, e deslocamento de fase de $-c$ unidades. As mesmas transformações aplicadas à função cosseno produzem os mesmos resultados.

    Fonte: College Board AP Course and Exam Description

    Amplitude, período e fase de uma sinusóide

    A sinusóide geral é

    $$f(\theta)=a\sin\big(b(\theta+c)\big)+d \quad\text{or}\quad a\cos\big(b(\theta+c)\big)+d,$$
    onde $|a|$ é a amplitude, $\dfrac{2\pi}{|b|}$ é o período, $-c$ é o deslocamento de fase horizontal 相移 (um $+c$ dentro dos parênteses desloca o gráfico para a esquerda em $c$), e $d$ é o deslocamento vertical (linha central). Um $a$ negativo reflete a onda.

    Explorar

    Estique e desloque uma sinusóide

    Em $y=a\sin(bx+c)+d$: $a$ define a amplitude, $b$ o período, $c$ um deslocamento de fase horizontal e $d$ um deslocamento vertical. Mude cada um e observe a onda responder.

    3.7

    Contexto da Função Senoidal e Modelagem de Dados

    Programa

    Objetivo de Aprendizagem 3.7.A: Construir modelos de funções senoidais para fenômenos periódicos.

    • 3.7.A.1 O menor intervalo de valores de entrada sobre o qual os valores de saída máximos ou mínimos começam a se repetir, ou seja, o intervalo de valores de entrada entre máximos consecutivos ou mínimos consecutivos, pode ser usado para determinar ou estimar o período e a frequência de um modelo de função senoidal.
    • 3.7.A.2 Os valores de saída máximo e mínimo podem ser usados para determinar ou estimar a amplitude e o deslocamento vertical de um modelo de função senoidal.
    • 3.7.A.3 Um par real de valores de entrada-saída pode ser comparado a pares de valores de entrada-saída gerados por um modelo de função senoidal para determinar ou estimar um deslocamento de fase para o modelo.
    • 3.7.A.4 Modelos de funções senoidais podem ser construídos para um conjunto de dados usando tecnologia, estimando valores-chave ou utilizando regressão senoidal.
    • 3.7.A.5 Funções senoidais que modelam um conjunto de dados frequentemente são úteis apenas dentro de seu domínio contextual e podem ser usadas para prever valores da variável dependente a partir de valores da variável independente.

    Fonte: College Board AP Course and Exam Description

    Para modelar dados periódicos (marés, luz do dia, temperatura): leia o período onde o padrão se repete, obtenha a amplitude e a linha central do máximo e mínimo, e defina o deslocamento de fase para que um pico caia na entrada correta. A tecnologia ajusta uma regressão senoidal. Tal modelo é confiável apenas sobre seu domínio contextual.

    3.8

    A Função Tangente

    Programa

    Objetivo de Aprendizagem 3.8.A: Construir representações da função tangente usando o círculo unitário.

    • 3.8.A.1 Dado um ângulo de medida $\theta$ na posição padrão e um círculo unitário centrado na origem, há um ponto, $P$, onde o raio terminal intersecta o círculo. A função tangente, $f(\theta) = \tan\theta$, fornece a inclinação (coeficiente angular) do raio terminal.
    • 3.8.A.2 Como a inclinação do raio terminal é a razão entre a variação nos valores de $y$ e a variação nos valores de $x$ entre quaisquer dois pontos no raio, a função tangente também é a razão entre a função seno e a função cosseno. Portanto, $\tan\theta = \dfrac{\sin\theta}{\cos\theta}$, onde $\cos\theta \neq 0$.

    Objetivo de Aprendizagem 3.8.B: Descrever características-chave da função tangente.

    • 3.8.B.1 Como os valores de inclinação do raio terminal se repetem a cada meia volta do círculo, a função tangente tem um período de $\pi$.
    • 3.8.B.2 A função tangente demonstra comportamento assintótico periódico nos valores de entrada $\theta = \dfrac{\pi}{2} + k\pi$, para valores inteiros de $k$, porque $\cos\theta = 0$ nesses valores.
    • 3.8.B.3 A função tangente cresce e seu gráfico muda de côncavo para baixo para côncavo para cima entre assíntotas consecutivas.

    Fonte: College Board AP Course and Exam Description

    $\tan\theta=\dfrac{\sin\theta}{\cos\theta}$ é a inclinação do raio terminal. Seus valores de inclinação se repetem a cada meia-rotação, portanto seu período é $\pi$. Possui assíntotas verticais onde $\cos\theta=0$ (em $\theta=\tfrac{\pi}{2}+k\pi$), e sempre cresce entre assíntotas consecutivas, alternando a concavidade em cada zero.

    3.9

    Funções Trigonométricas Inversas

    Programa

    Objetivo de Aprendizagem 3.9.A: Construir representações analíticas e gráficas da inversa das funções seno, cosseno e tangente em um domínio restrito.

    • 3.9.A.1 Para funções trigonométricas inversas, os valores de entrada e saída são invertidos em relação às suas funções trigonométricas correspondentes, de modo que o valor de saída de uma função trigonométrica inversa é frequentemente interpretado como uma medida de ângulo e a entrada é um valor no alcance da função trigonométrica correspondente.
    • 3.9.A.2 As funções trigonométricas inversas são chamadas de arcosseno, arcocosseno e arcotangente (também representadas como $\sin^{-1}x, \cos^{-1}x,$ e $\tan^{-1}x$). Como as funções trigonométricas correspondentes são periódicas, elas são apenas invertíveis se tiverem domínios restritos.
    • 3.9.A.3 A fim de definir suas respectivas funções inversas, o domínio da função seno é restringido a $\left[-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right]$, o do cosseno a $[0, \pi]$, e o da tangente a $\left(-\dfrac{\pi}{2}, \dfrac{\pi}{2}\right)$.

    Fonte: College Board AP Course and Exam Description

    As funções trigonométricas inversas 反三角函数 – arcosseno 反正弦, arcocosseno, arcotangente – invertem as funções trigonométricas, taking uma razão e retornando um ângulo. Como seno, cosseno e tangente se repetem, seus domínios devem ser restringidos (ex.: seno para $[-\tfrac{\pi}{2},\tfrac{\pi}{2}]$) antes que uma inversa possa existir.

    3.10

    Equações e Desigualdades Trigonométricas

    Programa

    Objetivo de Aprendizagem 3.10.A: Resolver equações e desigualdades envolvendo funções trigonométricas.

    • 3.10.A.1 Funções trigonométricas inversas são úteis na resolução de equações e desigualdades envolvendo funções trigonométricas, mas as soluções podem precisar ser modificadas devido a restrições de domínio.
    • 3.10.A.2 Como as funções trigonométricas são periódicas, há frequentemente infinitas soluções para equações trigonométricas.
    • 3.10.A.3 Em equações e desigualdades trigonométricas originárias de um cenário contextual, há frequentemente uma restrição de domínio que pode ser implícita no contexto, o que limita o número de soluções.

    Fonte: College Board AP Course and Exam Description

    Use funções trigonométricas inversas para resolver equações trigonométricas. Como as funções são periódicas, geralmente há infinitas soluções – escreva a solução geral adicionando múltiplos do período, depois mantenha apenas aquelas no domínio exigido (frequentemente contextual).

    Exemplo resolvido. Resolva $2\sin\theta=1$ em $[0,2\pi)$. Então $\sin\theta=\tfrac12$, e no círculo unitário o seno é positivo nos primeiros e segundos quadrantes, logo $\theta=\dfrac{\pi}{6}$ ou $\dfrac{5\pi}{6}$. Sobre todos os reais, você adicionaria $2\pi k$ a cada uma.

    3.11

    As Funções Secante, Cossecante e Cotangente

    Programa

    Objetivo de Aprendizagem 3.11.A: Identificar características-chave de funções que envolvem quocientes das funções seno e cosseno.

    • 3.11.A.1 A função secante, $f(\theta) = \sec\theta$, é o recíproco da função cosseno, onde $\cos\theta \neq 0$.
    • 3.11.A.2 A função cossecante, $f(\theta) = \csc\theta$, é o recíproco da função seno, onde $\sin\theta \neq 0$.
    • 3.11.A.3 Os gráficos das funções secante e cossecante possuem assíntotas verticais onde o cosseno e o seno são zero, respectivamente, e possuem contradomínio de $(-\infty, -1] \cup [1, \infty)$.
    • 3.11.A.4 A função cotaangente, $f(\theta) = \cot\theta$, é o recíproco da função tangente, onde $\tan\theta \neq 0$. Equivalentemente, $\cot\theta = \dfrac{\cos\theta}{\sin\theta}$, onde $\sin\theta \neq 0$.
    • 3.11.A.5 O gráfico da função cotaangente possui assíntotas verticais para valores do domínio onde $\tan\theta = 0$ e é decrescente entre assíntotas consecutivas.

    Fonte: College Board AP Course and Exam Description

    Estas são os recíprocos 倒数 das três principais:

    $$\sec\theta=\frac{1}{\cos\theta},\qquad \csc\theta=\frac{1}{\sin\theta},\qquad \cot\theta=\frac{1}{\tan\theta}.$$
    Secante e cossecante têm assíntotas verticais onde cosseno e seno são zero; cotangente tem assíntotas onde tangente é zero (onde seno é zero).

    sec é o recíproco de cos, com assíntotas onde cos é zero
    sec é o recíproco de cos, com assíntotas onde cos é zero
    3.12

    Representações Equivalentes de Funções Trigonométricas

    Programa

    Objetivo de Aprendizagem 3.12.A: Reescrever expressões trigonométricas em formas equivalentes usando a identidade pitagórica.

    • 3.12.A.1 O Teorema de Pitágoras pode ser aplicado a triângulos retângulos com pontos na circunferência unitária nas coordenadas $(\cos\theta, \sin\theta)$, resultando na identidade pitagórica: $\sin^2\theta + \cos^2\theta = 1$.
    • 3.12.A.2 A identidade pitagórica pode ser manipulada algebricamente em outras formas envolvendo funções trigonométricas, como $\tan^2\theta = \sec^2\theta - 1$, e pode ser usada para estabelecer outras relações trigonométricas, como $\arcsin x = \arccos\left(\sqrt{1 - x^2}\right)$, com restrições de domínio apropriadas.

    Objetivo de Aprendizagem 3.12.B: Reescrever expressões trigonométricas em formas equivalentes usando identidades de soma de seno e cosseno.

    • 3.12.B.1 A identidade de soma para o seno é $\sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta$.
    • 3.12.B.2 A identidade de soma para o cosseno é $\cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta$.
    • 3.12.B.3 As identidades de soma para seno e cosseno também podem ser usadas como identidades de diferença e de ângulo duplo.
    • 3.12.B.4 Propriedades das funções trigonométricas, identidades trigonométricas conhecidas e outras propriedades algébricas podem ser usadas para verificar outras identidades trigonométricas.

    Objetivo de Aprendizagem 3.12.C: Resolver equações usando representações analíticas equivalentes de funções trigonométricas.

    • 3.12.C.1 Uma forma equivalente específica envolvendo expressões trigonométricas pode tornar informações mais acessíveis.
    • 3.12.C.2 Formas trigonométricas equivalentes podem ser úteis na resolução de equações e desigualdades trigonométricas.

    Fonte: College Board AP Course and Exam Description

    A identidade pitagórica 毕达哥拉斯恒等式 vem de $x^2+y^2=1$ no círculo unitário:

    $$\sin^2\theta+\cos^2\theta=1,$$
    que se reorganiza em formas com $\sec$ e $\tan$. As identidades de soma 和角公式:
    $$\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta,\qquad \cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta,$$
    também fornecem as identidades de diferença e ângulo duplo 二倍角 (defina $\beta=\alpha$).

    3.13

    Trigonometria e Coordenadas Polares

    Programa

    Objetivo de Aprendizagem 3.13.A: Determinar a localização de um ponto no plano usando coordenadas retangulares e polares.

    • 3.13.A.1 O sistema de coordenadas polares baseia-se em uma grade de círculos centrados na origem e em linhas que passam pela origem. As coordenadas polares são definidas como um par ordenado, $(r, \theta)$, tal que $|r|$ representa o raio do círculo no qual o ponto está localizado, e $\theta$ representa a medida de um ângulo em posição normal cujo raio terminal inclui o ponto. No sistema de coordenadas polares, o mesmo ponto pode ser representado de muitas maneiras.
    • 3.13.A.2 As coordenadas de um ponto no sistema de coordenadas polares, $(r, \theta)$, podem ser convertidas em coordenadas no sistema de coordenadas retangulares, $(x, y)$, usando $x = r\cos\theta$ e $y = r\sin\theta$.
    • 3.13.A.3 As coordenadas de um ponto no sistema de coordenadas retangulares, $(x, y)$, podem ser convertidas em coordenadas no sistema de coordenadas polares, $(r, \theta)$, usando $r = \sqrt{x^2 + y^2}$ e $\theta = \arctan\left(\dfrac{y}{x}\right)$ para $x > 0$ ou $\theta = \arctan\left(\dfrac{y}{x}\right) + \pi$ para $x < 0$.
    • 3.13.A.4 Um número complexo pode ser compreendido como um ponto no plano complexo e pode ser determinado por suas correspondentes coordenadas retangulares ou polares. Quando o número complexo tem as coordenadas retangulares $(a, b)$, ele pode ser expresso como $a + bi$. Quando o número complexo tem coordenadas polares $(r, \theta)$, ele pode ser expresso como $(r\cos\theta) + i(r\sin\theta)$.

    Fonte: College Board AP Course and Exam Description

    Coordenadas polares 极坐标 localizam um ponto por $(r,\theta)$ – distância $r$ da origem em um ângulo $\theta$. Converta usando

    $$x=r\cos\theta,\quad y=r\sin\theta,\qquad r=\sqrt{x^2+y^2},\quad \tan\theta=\frac{y}{x}.$$
    Um número complexo 复数是点 $(x,y)=x+yi$ e pode igualmente ser escrito com $r$ e $\theta$.

    Coordenadas polares dão um ponto por sua distância r e ângulo theta
    Coordenadas polares dão um ponto por sua distância r e ângulo theta
    3.14

    Gráficos de Funções Polares

    Programa

    Objetivo de Aprendizagem 3.14.A: Construir gráficos de funções polares.

    • 3.14.A.1 O gráfico da função $r = f(\theta)$ em coordenadas polares consiste em pares entrada-saída de valores onde os valores de entrada são medidas de ângulo e os valores de saída são raios.
    • 3.14.A.2 O domínio da função polar $r = f(\theta)$, dado graficamente, pode ser restrito a uma porção desejada da função selecionando pontos finais correspondentes ao ângulo e raio desejados.
    • 3.14.A.3 Ao graficar funções polares na forma de $r = f(\theta)$, mudanças nos valores de entrada correspondem a mudanças na medida do ângulo a partir do eixo $x$ positivo, e mudanças nos valores de saída correspondem a mudanças na distância da origem.

    Fonte: College Board AP Course and Exam Description

    Traçando uma curva polar

    O gráfico de $r=f(\theta)$ são todos os pontos $(r,\theta)$ conforme $\theta$ varre ao redor. Restringir o domínio de $\theta$ desenha apenas parte da curva. À medida que $\theta$ aumenta, $r$ cresce ou diminui, traçando espirais, círculos, rosas e limaçons.

    Um cardióide r = 1 + cos theta, esboçado diretamente em forma polar
    Um cardióide r = 1 + cos theta, esboçado diretamente em forma polar
    Explorar

    Plote uma curva em coordenadas polares

    Na forma polar, um ponto é uma distância $r$ no ângulo $\theta$. Permitir que $r$ dependa de $\theta$ traça formas que uma regra em $x,y$ não pode — como este cardioides.

    3.15

    Taxas de Variação em Funções Polares

    Programa

    Objetivo de Aprendizagem 3.15.A: Descrever características do gráfico de uma função polar.

    • 3.15.A.1 Se uma função polar, $r = f(\theta)$, é positiva e crescente ou negativa e decrescente, então a distância entre $f(\theta)$ e a origem está aumentando.
    • 3.15.A.2 Se uma função polar, $r = f(\theta)$, é positiva e decrescente ou negativa e crescente, então a distância entre $f(\theta)$ e a origem está diminuindo.
    • 3.15.A.3 Para uma função polar, $r = f(\theta)$, se a função muda de crescente para decrescente ou decrescente para crescente em um intervalo, então a função tem um extremo relativo no intervalo correspondente a um ponto relativamente mais próximo ou mais distante da origem.
    • 3.15.A.4 A taxa média de variação de $r$ com respeito a $\theta$ sobre um intervalo de $\theta$ é a razão entre a mudança nos valores do raio e a mudança em $\theta$ sobre um intervalo de $\theta$. Graficamente, a taxa média de variação indica a taxa na qual o raio está mudando por radiano.
    • 3.15.A.5 A taxa média de variação de $r$ com respeito a $\theta$ sobre um intervalo de $\theta$ pode ser usada para estimar valores da função dentro do intervalo.

    Fonte: College Board AP Course and Exam Description

    À medida que $\theta$ aumenta, a distância da origem $r$ muda:

    • $r$ positivo e crescente (ou negativo e decrescente) $\Rightarrow$ movendo-se para longe da origem;
    • $r$ positivo e decrescente (ou negativo e crescente) $\Rightarrow$ movendo-se para perto da origem.

    Onde $r$ alterna entre crescimento e decrescimento, a distância atinge um extremo relativo. A taxa média de variação de $r$ em relação a $\theta$, $\dfrac{\Delta r}{\Delta \theta}$, estima quão rápido a curva se move para dentro ou para fora em um intervalo.

    3.15

    Dicas de prova

    • Use radianos e o círculo unitário: $\cos\theta$ e $\sin\theta$ são as coordenadas, sempre entre $-1$ e $1$.
    • Para uma senóide $a\sin(b(\theta+c))+d$: $|a|$ é a amplitude, $\tfrac{2\pi}{|b|}$ o período, $d$ a linha central, e o deslocamento de fase é $-c$ (um $+c$ desloca para a esquerda).
    • Modele dados periódicos lendo período, amplitude e linha central do máximo e mínimo.
    • Funções trigonométricas inversas precisam de domínio restringido e retornam um ângulo; equações trigonométricas têm infinitas soluções (adicione o período).
    • Converta polar↔retangular usando $x=r\cos\theta$, $y=r\sin\theta$.
  • 4

    Funções Envolvendo Parâmetros, Vetores e Matrizes

    Assistir aula
    4.1

    Funções Paramétricas

    Programa

    Objetivo de Aprendizagem 4.1.A: Construir um gráfico ou tabela de valores para uma função paramétrica representada analyticamente.

    • 4.1.A.1 Uma função paramétrica em $\mathbb{R}^2$, o conjunto de todos os pares ordenados de dois números reais, consiste em um conjunto de duas equações paramétricas nas quais duas variáveis dependentes, $x$ e $y$, dependem de uma única variável independente, $t$, chamada de parâmetro.
    • 4.1.A.2 Porque as variáveis $x$ e $y$ são dependentes da variável independente, $t$, as coordenadas $(x_i,\, y_i)$ no tempo $t_i$ podem ser escritas como funções de $t$ e podem ser expressas como a única função paramétrica $f(t) = (x(t),\, y(t))$, onde neste caso $x$ e $y$ são nomes de duas funções.
    • 4.1.A.3 Uma tabela numérica de valores pode ser gerada para a função paramétrica $f(t) = (x(t),\, y(t))$ avaliando $x_i$ e $y_i$ em vários valores de $t_i$ dentro do domínio.
    • 4.1.A.4 Um gráfico de uma função paramétrica pode ser esboçado conectando vários pontos da tabela numérica de valores em ordem crescente de valor de $t$.
    • 4.1.A.5 O domínio da função paramétrica $f$ frequentemente é restrito, o que resulta em pontos inicial e final no gráfico de $f$.

    Fonte: College Board AP Course and Exam Description

    Uma montanha-russa: vetores e movimento paramétrico descrevem trajetória e velocidade juntos
    Uma montanha-russa: vetores e movimento paramétrico descrevem trajetória e velocidade juntos

    A Unidade 4 faz parte do curso, mas não é avaliada no Exame AP Pré-Cálculo (que cobre apenas Unidades 1–3); ela constrói ferramentas usadas em cursos posteriores.

    Uma função paramétrica 参数函数 descreve uma curva fornecendo ambas as coordenadas como funções de uma terceira variável, o parâmetro 参数 $t$: $\big(x(t),\,y(t)\big)$. À medida que $t$ percorre seu domínio, o ponto traça um caminho – e, diferentemente de $y=f(x)$, o caminho pode fazer loops ou se cruzar.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    vector/ˈvektə/ 向量 xiàng liàng
    4.2

    Funções Paramétricas e Movimento Planar

    Programa

    Objetivo de Aprendizagem 4.2.A: Identificar características-chave de uma função paramétrica de movimento plano relacionadas à posição.

    • 4.2.A.1 Uma função paramétrica dada por $f(t) = (x(t),\, y(t))$ pode ser usada para modelar o movimento de uma partícula no plano. O gráfico dessa função indica a posição de uma partícula no tempo $t$.
    • 4.2.A.2 Os extremos horizontais e verticais do movimento de uma partícula podem ser determinados identificando os valores máximos e mínimos das funções $x(t)$ e $y(t)$, respectivamente.
    • 4.2.A.3 Os zeros reais da função $x(t)$ correspondem aos interceptos-$y$, e os zeros reais de $y(t)$ correspondem aos interceptos-$x$.

    Fonte: College Board AP Course and Exam Description

    Lendo $t$ como tempo, uma função paramétrica modela movimento no plano. $x(t)$ e $y(t)$ dão a posição horizontal e vertical; a direção de viagem do ponto é a ordem em que a curva é desenhada à medida que $t$ aumenta (marque com setas).

    4.3

    Funções Paramétricas e Taxas de Variação

    Programa

    Objetivo de Aprendizagem 4.3.A: Identificar características-chave de uma função paramétrica de movimento plano relacionadas à direção e à taxa de variação.

    • 4.3.A.1 À medida que o parâmetro aumenta, a direção do movimento plano de uma partícula pode ser analisada em termos de $x$ e $y$ independentemente. Se $x(t)$ está aumentando ou diminuindo, a direção do movimento é para a direita ou esquerda, respectivamente. Se $y(t)$ está aumentando ou diminuindo, a direção do movimento é para cima ou para baixo, respectivamente.
    • 4.3.A.2 Em qualquer ponto dado no plano, a direção do movimento plano pode ser diferente para diferentes valores de $t$.
    • 4.3.A.3 A mesma curva no plano pode ser parametrizada de diferentes maneiras e percorrida em diferentes direções com diferentes funções paramétricas.
    • 4.3.A.4 Sobre um dado intervalo $[t_1,\, t_2]$ dentro do domínio, a taxa média de variação pode ser calculada para $x(t)$ e $y(t)$ independentemente. A razão da taxa média de variação de $y$ para a taxa média de variação de $x$ dá a inclinação do gráfico entre os pontos na curva correspondentes a $t_1$ e $t_2$, desde que a taxa média de variação de $x(t) \neq 0$.

    Fonte: College Board AP Course and Exam Description

    Sobre um intervalo de $t$, a taxa média de variação de $x$ é $\dfrac{\Delta x}{\Delta t}$ e de $y$ é $\dfrac{\Delta y}{\Delta t}$. Seus sinais indicam para qual direção o ponto se move (direita/esquerda, cima/baixo); juntos descrevem a velocidade e a direção do movimento ao longo do caminho.

    4.4

    Círculos e Linhas Definidos Parametricamente

    Programa

    Objetivo de Aprendizagem 4.4.A: Expressar o movimento ao redor de um círculo ou ao longo de um segmento de reta parametricamente.

    • 4.4.A.1 Uma revolução completa anti-horária ao redor do círculo unitário que começa e termina em $(1,\, 0)$ e tem centro na origem pode ser modelada por $(x(t),\, y(t)) = (\cos t,\, \sin t)$ com domínio $0 \leq t \leq 2\pi$.
    • 4.4.A.2 Transformações da função paramétrica $(x(t),\, y(t)) = (\cos t,\, \sin t)$ podem modelar qualquer trajeto circular percorrido no plano.
    • 4.4.A.3 Um trajeto linear ao longo do segmento de reta do ponto $(x_1,\, y_1)$ até o ponto $(x_2,\, y_2)$ pode ser parametrizado de muitas maneiras, incluindo o uso de uma posição inicial $(x_1,\, y_1)$ e taxas de variação para $x$ com respeito a $t$ e $y$ com respeito a $t$.

    Fonte: College Board AP Course and Exam Description

    Um círculo de raio $R$ centrado em $(h,k)$ é $x=h+R\cos t,\ y=k+R\sin t$. Uma reta passando por $(x_0,y_0)$ com direção $(a,b)$ é $x=x_0+at,\ y=y_0+bt$. Ajustar os coeficientes muda o ponto inicial, a velocidade e a direção do traçado.

    4.5

    Funções Definidas Implicitamente

    Programa

    Objetivo de Aprendizagem 4.5.A: Construir um gráfico de uma equação envolvendo duas variáveis.

    • 4.5.A.1 Uma equação envolvendo duas variáveis pode descrever implicitamente uma ou mais funções.
    • 4.5.A.2 Uma equação envolvendo duas variáveis pode ser grafada encontrando soluções para a equação.
    • 4.5.A.3 Resolver uma das variáveis em uma equação envolvendo duas variáveis pode definir uma função cujo gráfico é parte ou todo o gráfico da equação.

    Objetivo de Aprendizagem 4.5.B: Determinar como as duas quantidades relacionadas em uma função definida implicitamente variam juntas.

    • 4.5.B.1 Para pares ordenados no gráfico de uma função definida implicitamente que estão próximos uns dos outros, se a razão da mudança nas duas variáveis for positiva, então as duas variáveis aumentam simultaneamente ou ambas diminuem; inversamente, se a razão for negativa, então enquanto uma variável aumenta, a outra diminui.
    • 4.5.B.2 A taxa de variação de $x$ com respeito a $y$ ou de $y$ com respeito a $x$ pode ser zero, indicando intervalos verticais ou horizontais, respectivamente.

    Fonte: College Board AP Course and Exam Description

    Uma equação implícita 隐式 relaciona $x$ e $y$ sem resolver para nenhuma delas, como $x^2+y^2=25$. Seu gráfico pode falhar no teste da reta vertical (não sendo uma função), então frequentemente é dividido em partes ou descrito parametricamente.

    4.6

    Seções Cônicas

    Programa

    Objetivo de Aprendizagem 4.6.A: Representar seções cônicas com simetria horizontal ou vertical analiticamente.

    • 4.6.A.1 Uma parábola com vértice $(h,\, k)$ pode, se $a \neq 0$, ser representada analiticamente como $x - h = a(y - k)^2$ se abrir para a esquerda ou direita, ou como $y - k = a(x - h)^2$ se abrir para cima ou para baixo.
    • 4.6.A.2 Uma elipse centrada em $(h,\, k)$ com raio horizontal $a$ e raio vertical $b$ pode ser representada analiticamente como $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Um círculo é um caso especial de elipse onde $a = b$.
    • 4.6.A.3 Uma hipérbole centrada em $(h,\, k)$ com linhas de simetria vertical e horizontal pode ser representada algebricamente como $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ para uma hipérbole abrindo para a esquerda e direita, ou como $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ para uma hipérbole abrindo para cima e para baixo. As assíntotas são $y - k = \pm \dfrac{b}{a}(x - h)$.

    Fonte: College Board AP Course and Exam Description

    Seções cônicas: um cone, quatro curvas

    Seções cônicas 圆锥曲线 – círculos, elipses, paráboras e hipérboles – são as curvas resultantes de fatiar um cone, cada uma dada por uma equação quadrática em $x$ e $y$. Suas formas padrão revelam centros, vértices, eixos e assíntotas.

    Órbitas elípticas: seções cônicas descrevem caminhos fechados com dois focos — um modelo paramétrico chave
    Órbitas elípticas: seções cônicas descrevem caminhos fechados com dois focos — um modelo paramétrico chave
    Vocabulário Treinar
    Inglês Chinês Pinyin
    parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
    parameter/pəˈræmɪtə/ 参数 cān shù
    implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
    Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
    4.7

    Parametrização de Curvas Implícitas

    Programa

    Objetivo de Aprendizagem 4.7.A: Representar uma curva no plano parametricamente.

    • 4.7.A.1 Uma parametrização $(x(t),\, y(t))$ para uma função definida implicitamente satisfará, quando $x(t)$ e $y(t)$ forem substituídas por $x$ e $y$, respectivamente, a equação correspondente para cada valor de $t$ no domínio.
    • 4.7.A.2 Se $f$ é uma função de $x$, então $y = f(x)$ pode ser parametrizada como $(x(t),\, y(t)) = (t, f(t))$. Se $f$ é invertível, sua inversa pode ser parametrizada como $(x(t),\, y(t)) = (f(t),\, t)$ para um intervalo apropriado de $t$.

    Objetivo de Aprendizagem 4.7.B: Representar seções cônicas parametricamente.

    • 4.7.B.1 Uma parábola pode ser parametrizada da mesma forma que qualquer equação que possa ser resolvida para $x$ ou $y$ pode ser parametrizada. Equações que podem ser resolvidas para $x$ podem ser parametrizadas como $(x(t),\, y(t)) = (f(t),\, t)$ resolvendo-se para $x$ e substituindo-se $y$ por $t$. Equações que podem ser resolvidas para $y$ podem ser parametrizadas como $(x(t),\, y(t)) = (t, f(t))$ resolvendo-se para $y$ e substituindo-se $x$ por $t$.
    • 4.7.B.2 Uma elipse pode ser parametrizada usando as funções trigonométricas $x(t) = h + a\cos t$ e $y(t) = k + b\sin t$ para $0 \leq t \leq 2\pi$.
    • 4.7.B.3 Uma hipérbole pode ser parametrizada usando funções trigonométricas. Para uma hipérbole que abre para a esquerda e direita, as funções são $x(t) = h + a\sec t$ e $y(t) = k + b\tan t$ para $0 \leq t \leq 2\pi$. Para uma hipérbole que abre para cima e para baixo, as funções são $x(t) = h + a\tan t$ e $y(t) = k + b\sec t$ para $0 \leq t \leq 2\pi$.

    Fonte: College Board AP Course and Exam Description

    Muitas curvas implícitas podem ser parametrizadas – reescritas como $\big(x(t),y(t)\big)$ – o que as torna mais fáceis de graficar e tratar como movimento. O círculo acima é o exemplo básico; elipses usam $x=h+A\cos t,\ y=k+B\sin t$.

    4.8

    Vetores

    Programa

    Objetivo de Aprendizagem 4.8.A: Identificar características de um vetor.

    • 4.8.A.1 Um vetor é um segmento de reta orientado. Quando um vetor é colocado no plano, o ponto no início do segmento de reta é chamado de cauda, e o ponto no final do segmento de reta é chamado de cabeça. O comprimento do segmento de reta é a magnitude do vetor.
    • 4.8.A.2 Um vetor $\overrightarrow{P_1 P_2}$ com duas componentes pode ser plotado no plano $xy$ de $P_1 = (x_1, y_1)$ a $P_2 = (x_2, y_2)$. O vetor é identificado por $a$ e $b$, onde $a = x_2 - x_1$ e $b = y_2 - y_1$. O vetor pode ser expresso como $\langle a,\, b \rangle$. Um vetor nulo $\langle 0,\, 0 \rangle$ é o caso trivial quando $P_1 = P_2$.
    • 4.8.A.3 A direção do vetor é paralela ao segmento de reta da origem até o ponto com coordenadas $(a,\, b)$. A magnitude do vetor é a raiz quadrada da soma dos quadrados das componentes.
    • 4.8.A.4 Para um vetor representado geometricamente no plano, as componentes do vetor podem ser encontradas usando trigonometria.

    Objetivo de Aprendizagem 4.8.B: Determinar somas e produtos envolvendo vetores.

    • 4.8.B.1 A multiplicação de uma constante por um vetor resulta em um novo vetor cujas componentes são encontradas multiplicando-se a constante por cada uma das componentes do vetor original. O novo vetor é paralelo ao vetor original.
    • 4.8.B.2 A soma de dois vetores em $\mathbb{R}^2$ é um novo vetor cujas componentes são encontradas somando-se as componentes correspondentes dos vetores originais. O novo vetor pode ser representado graficamente como um vetor cuja cauda corresponde à cauda do primeiro vetor e cuja cabeça corresponde à cabeça do segundo vetor quando a cauda do segundo vetor está localizada na cabeça do primeiro vetor.
    • 4.8.B.3 O produto escalar de dois vetores é a soma dos produtos de suas componentes correspondentes. Ou seja, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

    Objetivo de Aprendizagem 4.8.C: Determinar um vetor unitário para um vetor dado.

    • 4.8.C.1 Um vetor unitário é um vetor de magnitude $1$. Um vetor unitário na mesma direção de um vetor não nulo dado pode ser encontrado multiplicando-se o vetor escalarmente pelo recíproco de sua magnitude.
    • 4.8.C.2 O vetor $\langle a,\, b \rangle$ pode ser expresso como $a\vec{i} + b\vec{j}$ em $\mathbb{R}^2$, onde $\vec{i}$ e $\vec{j}$ são vetores unitários nas direções $x$ e $y$, respectivamente. Ou seja, $\vec{i} = \langle 1,\, 0 \rangle$ e $\vec{j} = \langle 0,\, 1 \rangle$.

    Objetivo de Aprendizagem 4.8.D: Determinar medidas angulares entre vetores e magnitudes de vetores envolvidos na adição de vetores.

    • 4.8.D.1 O produto escalar é geometricamente equivalente ao produto das magnitudes dos dois vetores e do cosseno do ângulo entre eles. Portanto, se o produto escalar de dois vetores não nulos for zero, então os vetores são perpendiculares.
    • 4.8.D.2 A Lei dos Senos e a Lei dos Cossenos podem ser usadas para determinar comprimentos de lados e medidas de ângulos de triângulos formados pela adição de vetores.

    Fonte: College Board AP Course and Exam Description

    Resolver um vetor em componentes

    Um vetor 向量 possui tanto magnitude 大小 (comprimento) quanto direção. Escreva-o por componentes $\langle a,b\rangle$. Some vetores componente a componente; escalone multiplicando cada componente; a magnitude é $\sqrt{a^2+b^2}$. Vetores modelam deslocamentos, velocidades e forças.

    Somando vetores pela lei do triângulo
    Somando vetores pela lei do triângulo
    Explorar

    Adicionar dois vetores ponta com cauda

    Um vetor tem magnitude e direção. Somar dois vetores coloca-os ponta a cauda; o resultante vai da primeira cauda até a última ponta. Arraste cada um para ver a soma.

    Vocabulário Treinar
    Inglês Chinês Pinyin
    magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
    vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
    4.9

    Funções Valor-Vetorial

    Programa

    Objetivo de Aprendizagem 4.9.A: Representar o movimento plano em termos de funções vetoriais.

    • 4.9.A.1 A posição de uma partícula em movimento num plano dada pela função paramétrica $f(t) = (x(t),\, y(t))$ pode ser expressa como uma função vetorial, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ ou $p(t) = \langle x(t),\, y(t) \rangle$. A magnitude do vetor posição no instante $t$ fornece a distância da partícula à origem.
    • 4.9.A.2 A função vetorial $v(t) = \langle x(t),\, y(t) \rangle$ pode ser usada para expressar a velocidade de uma partícula em movimento num plano em diferentes instantes, $t$. No instante $t$, o sinal de $x(t)$ indica se a partícula está se movendo para a direita ou para a esquerda, e o sinal de $y(t)$ indica se a partícula está se movendo para cima ou para baixo. A magnitude do vetor velocidade no instante $t$ fornece a rapidez da partícula.

    Fonte: College Board AP Course and Exam Description

    Uma função valor-vetorial 向量值函数 retorna um vetor para cada entrada, ex. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – a mesma informação de uma função paramétrica, embalada como um vetor de posição móvel.

    Uma linha vetorial: comece em a, depois deslize t unidades na direção b
    Uma linha vetorial: comece em a, depois deslize t unidades na direção b
    4.10

    Matrizes

    Programa

    Objetivo de Aprendizagem 4.10.A: Determinar o produto de duas matrizes.

    • 4.10.A.1 Uma matriz $n \times m$ é uma disposição organizada consistindo em $n$ linhas e $m$ colunas.
    • 4.10.A.2 Duas matrizes podem ser multiplicadas se o número de colunas da primeira matriz for igual ao número de linhas da segunda matriz. O produto das matrizes é uma nova matriz na qual o componente na $i$-ésima linha e $j$-ésima coluna é o produto escalar da $i$-ésima linha da primeira matriz e da $j$-ésima coluna da segunda matriz.

    Fonte: College Board AP Course and Exam Description

    Uma matriz 矩阵 é uma disposição retangular de números. Some matrizes do mesmo tamanho componente a componente; multiplique uma matriz por outra compatível combinando linhas com colunas. Matrizes armazenam e transformam dados compactamente.

    4.11

    A Inversa e o Determinante de uma Matriz

    Programa

    Objetivo de Aprendizagem 4.11.A: Determinar a inversa de uma matriz $2 \times 2$.

    • 4.11.A.1 A matriz identidade, $I$, é uma matriz quadrada que consiste em $1$s na diagonal da esquerda superior para a direita inferior e $0$s em todas as outras posições.
    • 4.11.A.2 Multiplicar uma matriz quadrada pela sua matriz identidade correspondente resulta na matriz quadrada original.
    • 4.11.A.3 O produto de uma matriz quadrada e sua inversa, quando existe, é a matriz identidade do mesmo tamanho.
    • 4.11.A.4 A inversa de uma matriz $2 \times 2$, quando existe, pode ser calculada com ou sem o uso de tecnologia.

    Objetivo de Aprendizagem 4.11.B: Aplicar o valor do determinante à invertibilidade e aos vetores.

    • 4.11.B.1 O determinante da matriz $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ é $ad - bc$. O determinante pode ser calculado com ou sem tecnologia e é denotado $\det(A)$.
    • 4.11.B.2 Se uma matriz $2 \times 2$ consiste em dois vetores de coluna ou linha de $\mathbb{R}^2$, então o valor absoluto não nulo do determinante da matriz é a área do paralelogramo definido pelos vetores representados nas colunas ou linhas da matriz. Se o determinante for igual a $0$, então os vetores são paralelos.
    • 4.11.B.3 A matriz quadrada $A$ possui inversa se, e somente se, $\det(A) \neq 0$.

    Fonte: College Board AP Course and Exam Description

    O determinante 行列式 de uma matriz $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ é $ad-bc$. Uma matriz tem inversa 逆矩阵 exatamente quando seu determinante é diferente de zero; a inversa desfaz a transformação da matriz e resolve equações matriciais (como um recíproco para números).

    Exemplo resolvido. Para $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, o determinante é $ad-bc=(3)(4)-(1)(2)=10$. Como é diferente de zero, $A$ é invertível, e $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (troque a diagonal principal, negue a antidiagonal, divida pelo determinante).

    Vocabulário Treinar
    Inglês Chinês Pinyin
    matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
    determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
    inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
    linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
    4.12

    Transformações Lineares e Matrizes

    Programa

    Objetivo de Aprendizagem 4.12.A: Determinar os vetores de saída de uma transformação linear usando uma matriz $2 \times 2$.

    • 4.12.A.1 Uma transformação linear é uma função que mapeia um vetor de entrada para um vetor de saída tal que cada componente do vetor de saída é a soma de múltiplos constantes dos componentes do vetor de entrada.
    • 4.12.A.2 Uma transformação linear mapeará o vetor zero no vetor zero.
    • 4.12.A.3 Um único vetor em $\mathbb{R}^2$ pode ser expresso como uma matriz $2 \times 1$. Um conjunto de $n$ vetores em $\mathbb{R}^2$ pode ser expresso como uma matriz $2 \times n$.
    • 4.12.A.4 Para uma transformação linear, $L$, de $\mathbb{R}^2$ para $\mathbb{R}^2$, existe uma única matriz $2 \times 2$, $A$, tal que $L(\vec{v}) = A\vec{v}$ para vetores em $\mathbb{R}^2$. Por conseguinte, para uma dada matriz $2 \times 2$, $A$, a função $L(\vec{v}) = A\vec{v}$ é uma transformação linear de $\mathbb{R}^2$ para $\mathbb{R}^2$.
    • 4.12.A.5 A multiplicação de uma matriz de transformação $2 \times 2$, $A$, e uma matriz $2 \times n$ de $n$ vetores de entrada fornece uma matriz $2 \times n$ dos $n$ vetores de saída para a transformação linear $L(\vec{v}) = A\vec{v}$.

    Fonte: College Board AP Course and Exam Description

    Uma matriz transforma o plano

    Uma matriz $2\times 2$ atua como uma transformação linear 线性变换 do plano – rotacionando, refletindo, esticando ou cisalhando pontos – multiplicando cada vetor de posição. O determinante mede como a transformação escala a área (e seu sinal indica se a orientação inverte).

    Exemplo resolvido. A matriz $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ estica o plano em $2$ horizontalmente e $3$ verticalmente, enviando o vetor $\begin{bmatrix}1\\1\end{bmatrix}$ para $\begin{bmatrix}2\\3\end{bmatrix}$. Seu determinante $2\times3=6$ significa que toda área é multiplicada por $6$, assim o quadrado unitário se torna um retângulo $2\times3$.

    Uma matriz 2x2 mapeia o quadrado unitário para um paralelogramo; o determinante é a escala de área
    Uma matriz 2x2 mapeia o quadrado unitário para um paralelogramo; o determinante é a escala de área
    Explorar

    Transforme o plano com uma matriz

    Uma matriz $2\times2$ mapeia cada ponto para um novo, então ela estica, gira ou cisalha toda a grade. Mude as entradas e observe o quadrado unitário transformar-se.

    4.13

    Matrizes como Funções

    Programa

    Objetivo de Aprendizagem 4.13.A: Determinar a associação entre uma transformação linear e uma matriz.

    • 4.13.A.1 A transformação linear que mapeia $\langle x,\, y \rangle$ para $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ está associada à matriz $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
    • 4.13.A.2 O mapeamento dos vetores unitários em uma transformação linear fornece informações valiosas para determinar a matriz associada.
    • 4.13.A.3 A matriz $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ está associada a uma transformação linear de vetores que rotaciona todo vetor em um ângulo $\theta$ no sentido anti-horário em torno da origem.
    • 4.13.A.4 O valor absoluto do determinante de uma matriz de transformação $2 \times 2$ dá a magnitude da dilatação de regiões em $\mathbb{R}^2$ sob a transformação.

    Objetivo de Aprendizagem 4.13.B: Determinar a composição de duas transformações lineares.

    • 4.13.B.1 A composição de duas transformações lineares é uma transformação linear.
    • 4.13.B.2 A matriz associada à composição de duas transformações lineares é o produto das matrizes associadas a cada transformação linear.

    Objetivo de Aprendizagem 4.13.C: Determinar a inversa de uma transformação linear.

    • 4.13.C.1 Duas transformações lineares são inversas se sua composição mapeia qualquer vetor para ele mesmo.
    • 4.13.C.2 Se uma transformação linear, $L$, é dada por $L(\vec{v}) = A\vec{v}$, então sua transformação inversa é dada por $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, onde $A^{-1}$ é a inversa da matriz $A$.

    Fonte: College Board AP Course and Exam Description

    Como uma matriz mapeia vetores de entrada para vetores de saída, ela é uma função no plano. Compor transformações corresponde a multiplicar suas matrizes, e a matriz inversa reverte o mapeamento.

    4.14

    Matrizes Modelando Contextos

    Programa

    Objetivo de Aprendizagem 4.14.A: Construir um modelo de um cenário envolvendo transições entre dois estados usando matrizes.

    • 4.14.A.1 Um cenário contextual pode indicar a taxa de transições entre estados como variações percentuais. Uma matriz pode ser construída com base nessas taxas para modelar como os estados mudam em intervalos discretos.

    Objetivo de Aprendizagem 4.14.B: Aplicar modelos matriciais para prever estados futuros e passados para $n$ passos de transição.

    • 4.14.B.1 O produto de uma matriz que modela transições entre estados e um vetor de estado correspondente pode prever estados futuros.
    • 4.14.B.2 A multiplicação repetida de uma matriz que modela as transições entre estados e vetores de estado resultantes correspondentes pode prever o estado estacionário, uma distribuição entre estados que não muda de um passo para o próximo.
    • 4.14.B.3 O produto da inversa de uma matriz que modela transições entre estados e um vetor de estado correspondente pode prever estados passados.

    Fonte: College Board AP Course and Exam Description

    Matrizes modelam sistemas que avançam em etapas – por exemplo, populações movendo-se entre estados a cada ano. A multiplicação repetida por uma matriz de transição avança o modelo passo a passo, então potências de matriz preveem o comportamento de longo prazo.

    4.14

    Dicas de prova

    • Uma função paramétrica fornece $x(t)$ e $y(t)$ separadamente – acompanhe a direção do movimento à medida que $t$ aumenta.
    • Um vetor possui magnitude e direção; some componente a componente e encontre a magnitude usando $\sqrt{a^2+b^2}$.
    • O determinante de uma matriz $2\times2$ é $ad-bc$ (atenção ao sinal negativo); ele escala a área sob a transformação.
    • Uma matriz $2\times2$ transforma o plano (rotacionar, refletir, esticar); uma inversa existe apenas quando o determinante é diferente de zero.
    • Observe que esta unidade não é cobrada no Exame AP de Pré-Cálculo (apenas Unidades 1–3), mas fundamenta cursos posteriores.

Entrar ou criar conta

IGCSE, A-Level & AP