Objetivo de aprendizaje 5.1.A: Describir la rotación de un sistema con respecto al tiempo utilizando el desplazamiento angular, la velocidad angular y la aceleración angular.
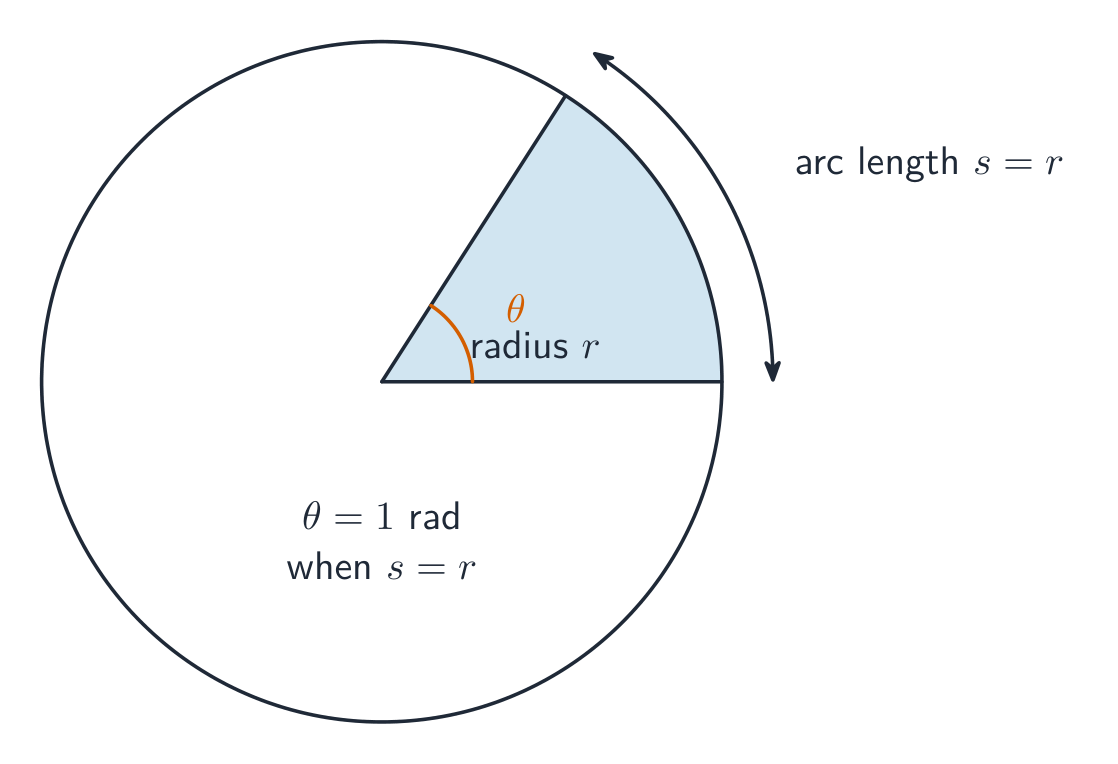
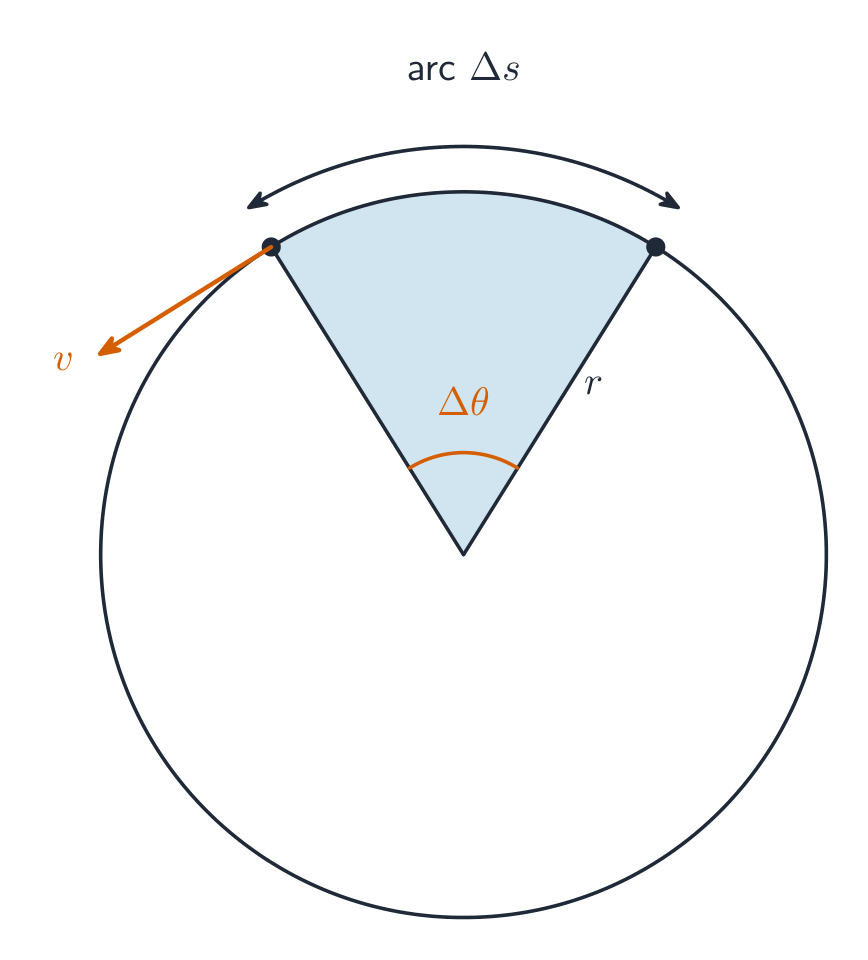
- 5.1.A.1 El desplazamiento angular es la medición del ángulo, en radianes, a través del cual un punto en un sistema rígido rota alrededor de un eje especificado.
- Ecuación: $\Delta\theta = \theta - \theta_0$
- 5.1.A.1.i Un sistema rígido es aquel que mantiene su forma pero en el cual diferentes puntos del sistema se mueven en direcciones diferentes durante la rotación. Un sistema rígido no puede modelarse como un objeto único.
- 5.1.A.1.ii Una dirección del desplazamiento angular alrededor de un eje de rotación—horaria o antihoraria—se indica típicamente como matemáticamente positiva, mientras que la otra dirección se considera matemáticamente negativa.
- 5.1.A.1.iii Si la rotación de un sistema alrededor de un eje puede describirse adecuadamente mediante el movimiento del centro de masa del sistema, este puede tratarse como un solo objeto. Por ejemplo, la rotación de la Tierra sobre su propio eje puede considerarse despreciable al considerar la revolución de la Tierra alrededor del centro de masa del sistema Tierra-Sol.
- 5.1.A.2 La velocidad angular promedio es la tasa promedio a la que cambia la posición angular con respecto al tiempo.
- Ecuación: $\omega_{\text{avg}} = \dfrac{\Delta\theta}{\Delta t}$
- 5.1.A.3 La aceleración angular promedio es la tasa promedio a la que cambia la velocidad angular con respecto al tiempo.
- Ecuación: $\alpha_{\text{avg}} = \dfrac{\Delta\omega}{\Delta t}$
- 5.1.A.4 El desplazamiento angular, la velocidad angular y la aceleración angular alrededor de un eje son análogos al desplazamiento lineal, la velocidad y la aceleración en una dimensión, y demuestran las mismas relaciones matemáticas.
- 5.1.A.4.i Para una aceleración angular constante, las relaciones matemáticas entre el desplazamiento angular, la velocidad angular y la aceleración angular pueden describirse mediante las siguientes ecuaciones:
- Ecuación: $\omega = \omega_0 + \alpha t$
- Ecuación: $\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
- Ecuación: $\omega^2 = \omega_0^2 + 2\alpha(\theta - \theta_0)$
- 5.1.A.4.ii Las gráficas del desplazamiento angular, la velocidad angular y la aceleración angular en función del tiempo pueden utilizarse para encontrar las relaciones entre estas cantidades.
- 5.1.A.4.i Para una aceleración angular constante, las relaciones matemáticas entre el desplazamiento angular, la velocidad angular y la aceleración angular pueden describirse mediante las siguientes ecuaciones:
Declaración de límites: Las descripciones de las direcciones de rotación para un punto u objeto se limitan a horaria y antihoraria con respecto a un eje de rotación dado.