La AP Physics 1 es mecánica basada en álgebra: cinemática, fuerzas, trabajo, energía y potencia, cantidad de movimiento (momento), torque y rotación, oscilaciones y fluidos. No se requiere cálculo — lo que la hace conceptualmente más difícil, no más fácil. Debes razonar sobre situaciones en lugar de simplemente aplicar fórmulas.
La sección de respuestas abiertas separa las puntuaciones. Te pide justificar, comparar dos situaciones y explicar un resultado en palabras. Un número correcto sin razonamiento obtiene muy pocos puntos.
Nombra el principio primero. "Debido a que el momento lineal se conserva y no actúa ninguna fuerza externa horizontal…" es la oración que busca el rúbrica. Dibuja un diagrama de cuerpo libre para cada problema, incluso cuando parezca innecesario; es el hábito de mayor valor en el curso.
Las notas a continuación recorren unidad por unidad el CED, desde cinemática hasta movimiento armónico simple, cada una con ejemplos resueltos. Las preguntas de respuestas abiertas publicadas y sus pautas de calificación están en la biblioteca, y la pregunta de diseño experimental vale la pena practicarla por separado — aparece todos los años y recompensa un procedimiento claro en lugar de una fórmula.
Objetivo de aprendizaje 1.1.A: Describir una cantidad escalar o vectorial utilizando la magnitud y la dirección, según corresponda.
1.1.A.1 Los escalares son cantidades descritas únicamente por su magnitud; los vectores son cantidades descritas tanto por su magnitud como por su dirección.
1.1.A.2 Los vectores pueden modelarse visualmente como flechas con la dirección adecuada y longitudes proporcionales a su magnitud.
1.1.A.3 La distancia y la rapidez son ejemplos de cantidades escalares, mientras que la posición, el desplazamiento, la velocidad y la aceleración son ejemplos de cantidades vectoriales.
1.1.A.3.i Los vectores se notan con una flecha sobre el símbolo de dicha cantidad.
Ecuación:$\vec{v} = \vec{v}_0 + \vec{a}t$
1.1.A.3.ii No es necesaria la notación vectorial para las componentes de un vector a lo largo de un eje. En una dimensión, el signo de la componente describe completamente la dirección de dicha componente.
Ecuación derivada:$v_x = v_{x0} + a_x t$
Objetivo de aprendizaje 1.1.B: Describir una suma de vectores en una dimensión.
1.1.B.1 Al determinar una suma de vectores en un sistema de coordenadas unidimensional dado, las direcciones opuestas se denotan con signos opuestos.
Fuente: College Board AP Course and Exam Description
Un velocímetro de automóvil: la rapidez es la magnitud de la velocidad — una tasa escalar de movimiento
La cinemática 运动学 describe cómo se mueven los objetos, sin preguntar por qué. Primero, dos tipos de cantidades:
Un escalar 标量 tiene solo tamaño (magnitud 大小): distancia 距离, velocidad, tiempo, masa.
Un vector tiene magnitud y dirección: desplazamiento, velocidad, aceleración, fuerza.
La diferencia importa. La distancia es la longitud total del camino recorrido – un escalar que solo crece. El desplazamiento es el cambio en posición en línea recta, con una dirección. Camina $3\ \text{m}$ hacia el este y luego $1\ \text{m}$ hacia el oeste: la distancia es $4\ \text{m}$, pero el desplazamiento es solo $2\ \text{m}$ hacia el este.
En una dimensión, la dirección es solo un signo (+ o −) a lo largo de un eje elegido. Elegir primero la dirección positiva es esencial: el signo de cada vector depende de ello. Una velocidad de $-5\ \text{m/s}$ no significa "lento"; significa $5\ \text{m/s}$ en la dirección negativa.
Objetivo de aprendizaje 1.2.A: Describir un cambio en la posición de un objeto.
1.2.A.1 Al utilizar el modelo de partícula, se ignoran el tamaño, la forma y la configuración interna del objeto. El objeto puede tratarse como un único punto con propiedades extensivas como la masa y la carga.
1.2.A.2 El desplazamiento es el cambio en la posición de un objeto.
Ecuación:$\Delta x = x - x_0$
Objetivo de aprendizaje 1.2.B: Describir la velocidad y la aceleración medias de un objeto.
1.2.B.1 Las medias de velocidad y aceleración se calculan considerando los estados inicial y final de un objeto durante un intervalo de tiempo.
1.2.B.2 La velocidad media es el desplazamiento de un objeto dividido por el intervalo de tiempo durante el cual ocurre ese desplazamiento.
Objetivo de aprendizaje 1.2.C: Describir la velocidad y la aceleración de un objeto.
1.2.C.4 Un objeto está acelerando si cambian la magnitud y/o la dirección de su velocidad.
1.2.C.5 Calcular la velocidad media o la aceleración media durante un intervalo de tiempo muy pequeño produce un valor muy cercano a la velocidad instantánea o a la aceleración instantánea.
Fuente: College Board AP Course and Exam Description
Un tren de alta velocidad: la cinemática describe el desplazamiento, la velocidad y la aceleración a lo largo del tiempoEl movimiento de proyectiles son dos movimientos independientes
Tres vectores relacionados describen el movimiento a lo largo de una línea:
Desplazamiento 位移$\Delta x$ es el cambio en la posición – un vector desde el inicio hasta el final (no la longitud total del camino, que es la distancia).
Velocidad 速度 es la tasa de cambio de la posición, $v=\dfrac{\Delta x}{\Delta t}$. Su signo da la dirección; su magnitud es la rapidez 速率.
Aceleración 加速度 es la tasa de cambio de la velocidad, $a=\dfrac{\Delta v}{\Delta t}$.
Tenga cuidado de separar la velocidad media 平均速度 (desplazamiento total sobre tiempo total) de la velocidad instantánea 瞬时速度 (la velocidad en un instante dado, la pendiente de la gráfica posición-tiempo en ese punto). Son iguales solo cuando la velocidad es constante.
Un objeto acelera cuando $v$ y $a$ tienen el mismo signo, y desacelera (deceleración 减速) cuando tienen signos opuestos. Tenga en cuenta que una aceleración negativa no siempre significa desaceleración: una bola que cae cada vez más rápido tiene velocidad negativa y aceleración negativa.
Para una aceleración constante, se aplican las cuatro ecuaciones cinemáticas (a menudo llamadas SUVAT):
Elija la ecuación que contiene las tres cantidades que conoce más la que desea, de modo que solo quede una incógnita. Se aplican únicamente mientras $a$ sea constante.
Ejemplo resuelto. Un coche parte del reposo y acelera uniformemente a $2.0\ \text{m/s}^2$ durante $6.0\ \text{s}$. Encuentre su velocidad final y la distancia recorrida.
Enumere lo que sabe: $v_0=0$, $a=2.0\ \text{m/s}^2$, $t=6.0\ \text{s}$.
Ejemplo resuelto (caída libre). Una bola se lanza verticalmente hacia arriba a $15\ \text{m/s}$. Tomando $g=9.8\ \text{m/s}^2$ y hacia arriba como positivo, ¿qué altura alcanza y cuánto tiempo está en el aire antes de regresar a la mano del lanzador?
En el punto más alto, la velocidad es momentáneamente cero, y $a=-g=-9.8\ \text{m/s}^2$ durante todo el proceso (esto es caída libre 自由落体, ignorando la resistencia del aire 空气阻力):
$$v^2=v_0^2+2a\,\Delta x \;\Rightarrow\; 0=15^2+2(-9.8)\Delta x \;\Rightarrow\; \Delta x=\frac{225}{19.6}=11.5\ \text{m}.$$
Tiempo hasta la cima: $0=15-9.8\,t \Rightarrow t=1.53\ \text{s}$. Por simetría, la caída tarda el mismo tiempo, por lo que el total es $3.1\ \text{s}$.
Objetivo de Aprendizaje 1.3.A: Describir la posición, velocidad y aceleración de un objeto mediante representaciones del movimiento de dicho objeto.
1.3.A.1 El movimiento puede representarse mediante diagramas de movimiento, figuras, gráficas, ecuaciones y descripciones narrativas.
1.3.A.2 Para una aceleración constante, se pueden utilizar tres ecuaciones cinemáticas para describir el movimiento lineal instantáneo en una dimensión:
Nota: Las ecuaciones anteriores están escritas para indicar el movimiento en la dirección x, pero estas ecuaciones pueden usarse en cualquier dimensión simple según corresponda.
1.3.A.3 Cerca de la superficie de la Tierra, la aceleración vertical causada por la fuerza de gravedad es hacia abajo, constante y tiene un valor medido aproximadamente igual a $a_g = g \approx 10 \ m/s^2$.
1.3.A.4 Las gráficas de posición, velocidad y aceleración como funciones del tiempo se pueden usar para encontrar las relaciones entre esas cantidades.
1.3.A.4.i La velocidad instantánea de un objeto es la tasa de cambio de su posición, lo cual es igual a la pendiente de una línea tangente a un punto en una gráfica de la posición del objeto como función del tiempo.
1.3.A.4.ii La aceleración instantánea de un objeto es la tasa de cambio de su velocidad, lo cual es igual a la pendiente de una línea tangente a un punto en una gráfica de la velocidad del objeto como función del tiempo.
1.3.A.4.iii El desplazamiento de un objeto durante un intervalo de tiempo es igual al área bajo la curva de una gráfica de la velocidad del objeto como función del tiempo (es decir, el área acotada por la función y el eje horizontal para el intervalo correspondiente).
1.3.A.4.iv El cambio en la velocidad de un objeto durante un intervalo de tiempo es igual al área bajo la curva de una gráfica de la aceleración del objeto como función del tiempo.
Declaración de límite: AP Physics 1 no espera que los estudiantes analicen cuantitativamente una aceleración no uniforme. Sin embargo, se esperará que los estudiantes sean capaces de analizar cualitativamente, dibujar gráficas apropiadas y discutir situaciones en las que la aceleración sea no uniforme.
Declaración de límite: Para todas las situaciones en las que se requiera una cantidad numérica para $g$, se utilizará el valor $g \approx 10 \ m/s^2$. No obstante, los estudiantes no serán penalizados por utilizar correctamente los valores más precisos comúnmente aceptados de $g = 9.81 \ \text{m/s}^2$ o $g = 9.8 \ \text{m/s}^2$.
Fuente: College Board AP Course and Exam Description
El mismo movimiento aparece como una descripción, una gráfica, una tabla o una ecuación, y debe moverse entre ellas:
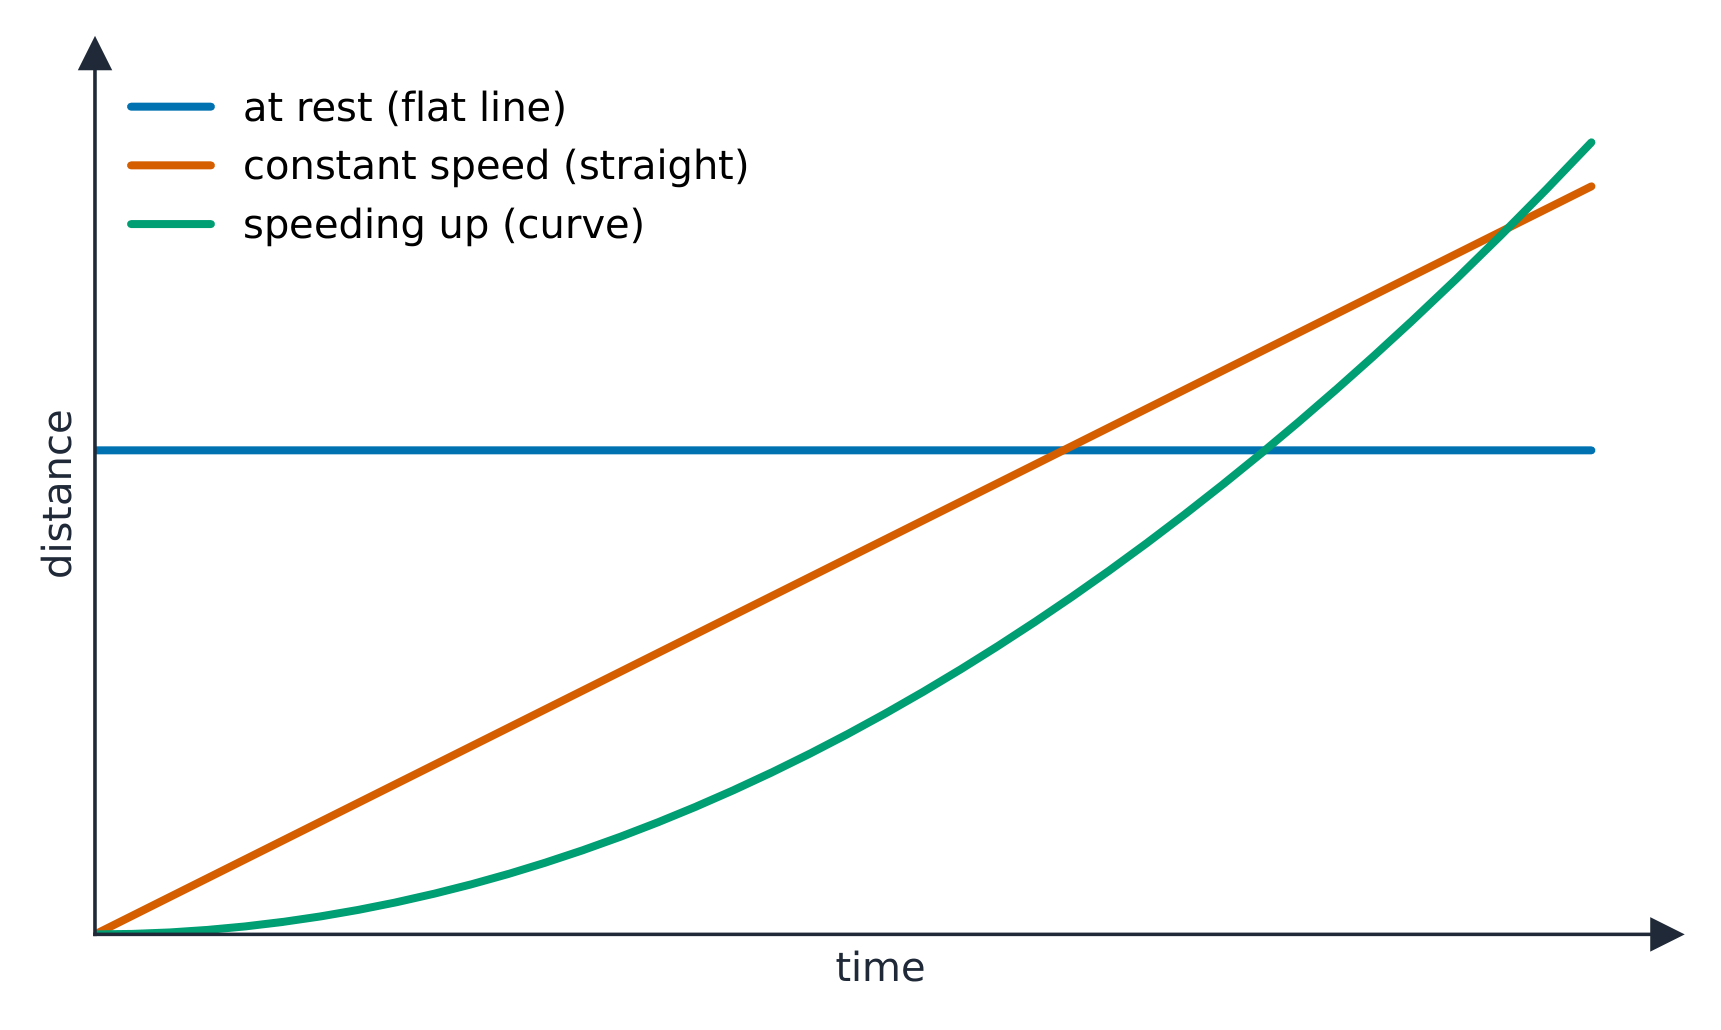
Leer una gráfica distancia-tiempo: plano significa en reposo, una pendiente recta significa velocidad constante
En una gráfica posición-tiempo, la pendiente es la velocidad (más empinada = más rápido; una curva = velocidad cambiante).
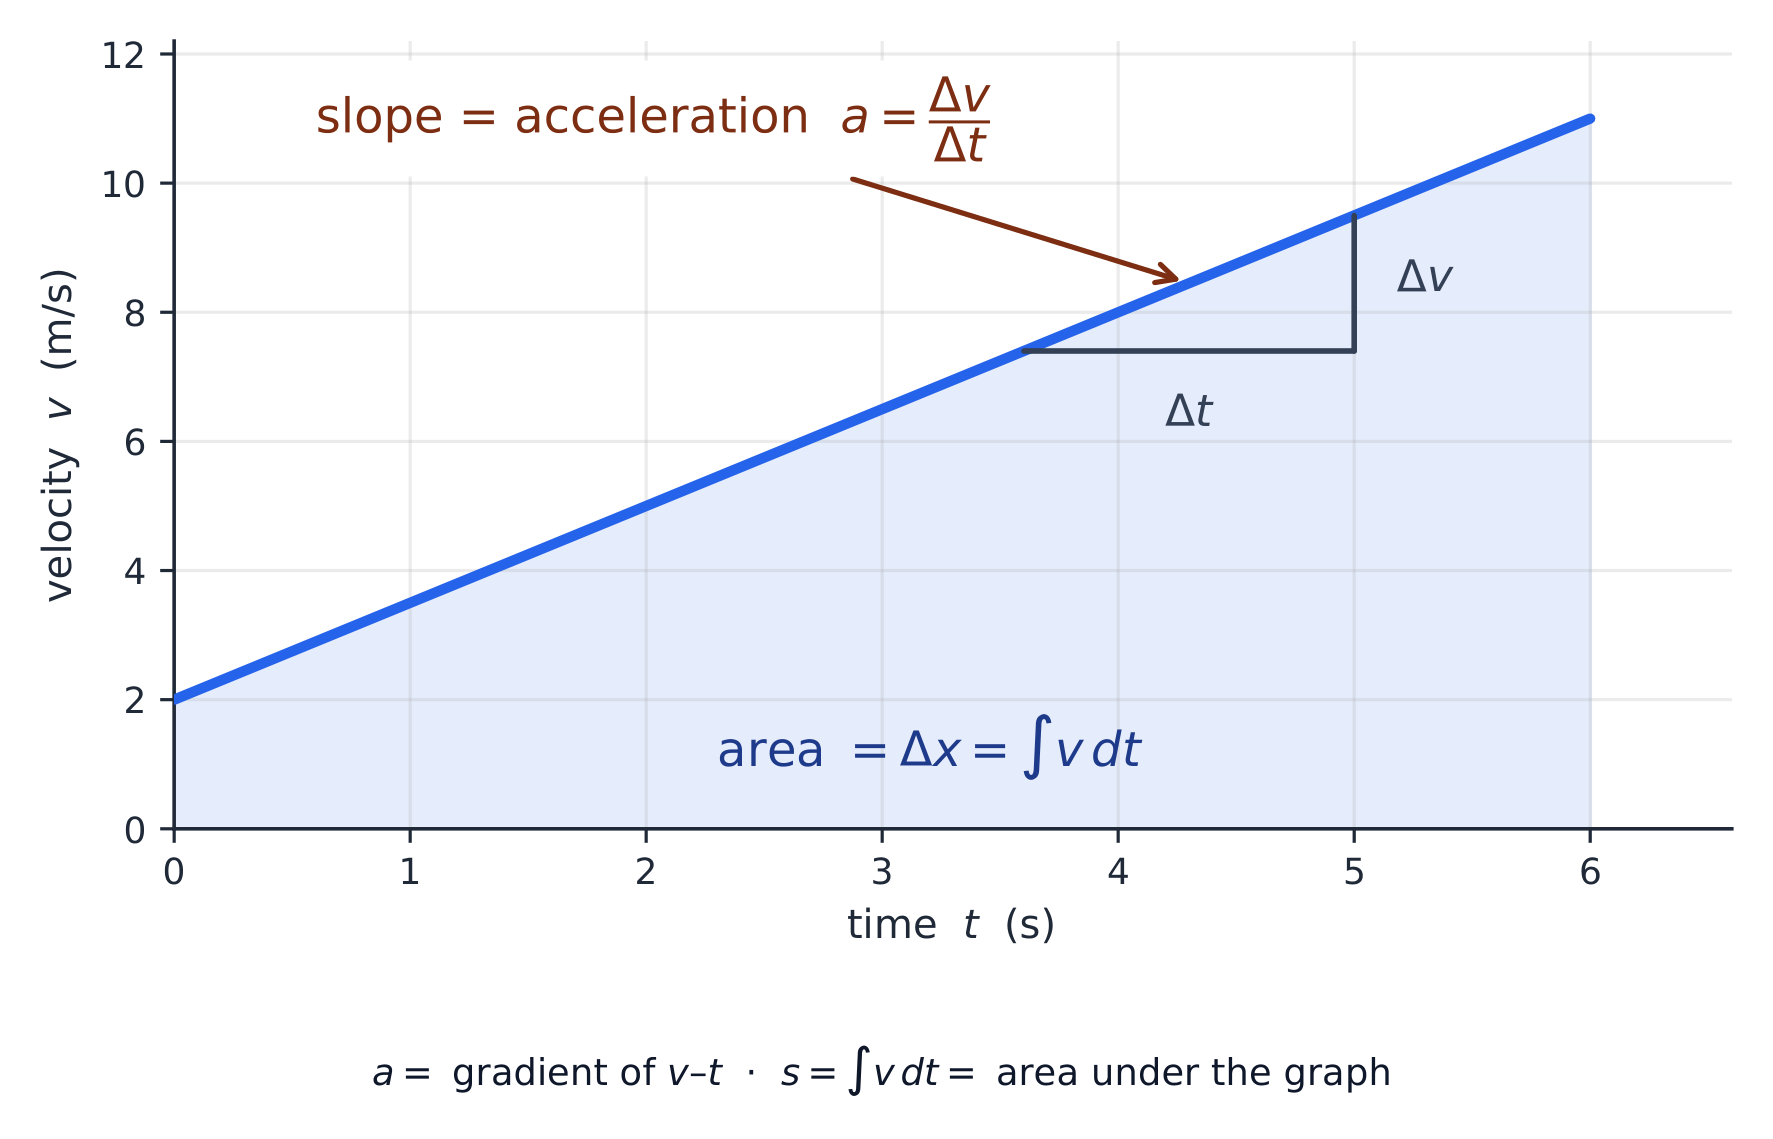
En una gráfica velocidad-tiempo, la pendiente es la aceleración, y el área bajo la línea es el desplazamiento.
Leer pendientes y áreas de las gráficas es una habilidad central del examen. Para obtener el desplazamiento de una gráfica velocidad-tiempo, divida el área en triángulos y rectángulos y súmelos; el área debajo del eje del tiempo cuenta como desplazamiento negativo (movimiento en la otra dirección).
En una gráfica velocidad-tiempo la pendiente es la aceleración y el área sombreada es el desplazamiento
Ejemplo resuelto. Un ciclista acelera uniformemente desde el reposo hasta $8.0\ \text{m/s}$ en $4.0\ \text{s}$, luego mantiene $8.0\ \text{m/s}$ durante $6.0\ \text{s}$. Encuentre la distancia total desde la gráfica velocidad-tiempo.
Cambia la velocidad inicial $u$ y la aceleración $a$. La pendiente de la línea es la aceleración; el área entre la línea y el eje del tiempo es el desplazamiento.
Objetivo de aprendizaje 1.4.A: Describir el marco de referencia de un observador dado.
1.4.A.1 La elección del marco de referencia determinará la dirección y la magnitud de las cantidades medidas por un observador en ese marco de referencia.
Objetivo de aprendizaje 1.4.B: Describir el movimiento de los objetos según lo medido por observadores en diferentes marcos de referencia inerciales.
1.4.B.1 Las mediciones de un marco de referencia dado pueden convertirse en mediciones de otro marco de referencia.
1.4.B.2 La velocidad observada de un objeto resulta de la combinación de la velocidad del objeto y la velocidad del marco de referencia del observador.
1.4.B.2.i Combinar el movimiento de un objeto con el movimiento de un observador en un marco de referencia dado implica la suma o resta de vectores.
1.4.B.2.ii La aceleración de cualquier objeto es la misma independientemente del marco de referencia inercial desde el cual se mida.
Enunciado de límite: A menos que se indique lo contrario, se puede asumir que el marco de referencia de cualquier problema es inercial.
Enunciado de límite: La suma o resta de vectores para encontrar velocidades relativas está restringida al movimiento en una dimensión para AP Physics 1.
Fuente: College Board AP Course and Exam Description
Todo el movimiento se mide contra un marco de referencia 参考系. Las velocidades medidas en diferentes marcos difieren, y se combinan mediante adición vectorial. La velocidad de A relativa a C es
$$\vec{v}_{A/C}=\vec{v}_{A/B}+\vec{v}_{B/C}.$$
Una persona caminando en un tren en movimiento tiene una velocidad relativa al tren y otra relativa al suelo: esto es movimiento relativo 相对运动. Un atajo útil: la velocidad de A relativa a B es $\vec{v}_{A/B}=\vec{v}_A-\vec{v}_B$ (restar la velocidad de B).
Un marco que no está acelerando es un marco de referencia inercial 惯性参考系: uno en el que un objeto libre (sin fuerza neta) obedece la primera ley de Newton, permaneciendo en reposo o moviéndose a velocidad constante. Un marco que acelera – un coche frenando – es no inercial, donde los objetos parecen acelerar sin ninguna fuerza actuando sobre ellos.
Ejemplo resuelto. Un barco apunta directamente hacia el otro lado de un río y se mueve a $3.0\ \text{m/s}$ relativo al agua. La corriente fluye a $4.0\ \text{m/s}$ a lo largo del río. Encuentre la velocidad y dirección del barco relativas a la orilla.
Las dos velocidades son perpendiculares, así que súmelas como un triángulo rectángulo:
$$v=\sqrt{3.0^2+4.0^2}=5.0\ \text{m/s},\qquad \theta=\tan^{-1}\!\frac{4.0}{3.0}=53^{\circ}\ \text{downstream from straight across.}$$
1.5
Vectores y Movimiento en Dos Dimensiones
Syllabus
Objetivo de aprendizaje 1.5.A: Describir los componentes perpendiculares de un vector.
1.5.A.1 Los vectores pueden modelarse matemáticamente como la resultante de dos componentes perpendiculares.
1.5.A.2 Los vectores pueden descomponerse en componentes utilizando un sistema de coordenadas elegido.
1.5.A.3 Los vectores pueden descomponerse en componentes perpendiculares usando funciones trigonométricas y relaciones.
Ecuación:$\sin \theta = \dfrac{a}{c}$
Ecuación:$\cos \theta = \dfrac{b}{c}$
Ecuación:$\tan \theta = \dfrac{a}{b}$
Ecuación:$a^2 + b^2 = c^2$
Objetivo de aprendizaje 1.5.B: Describir el movimiento de un objeto que se desplaza en dos dimensiones.
1.5.B.1 El movimiento en dos dimensiones puede analizarse mediante relaciones cinemáticas unidimensionales si el movimiento se separa en componentes.
1.5.B.2 El movimiento parabólico es un caso especial del movimiento en dos dimensiones que presenta aceleración nula en una dimensión y aceleración constante, no nula, en la segunda dimensión.
Fuente: College Board AP Course and Exam Description
En dos dimensiones, descomponga cada vector en componentes 分量 a lo largo de ejes perpendiculares ($x$ y $y$), maneje cada eje por separado y luego recombinelos. Una velocidad $v$ en un ángulo $\theta$ respecto a la horizontal tiene componentes $v_x=v\cos\theta$ y $v_y=v\sin\theta$.
Un vector de velocidad resuelto en sus componentes horizontales y verticales
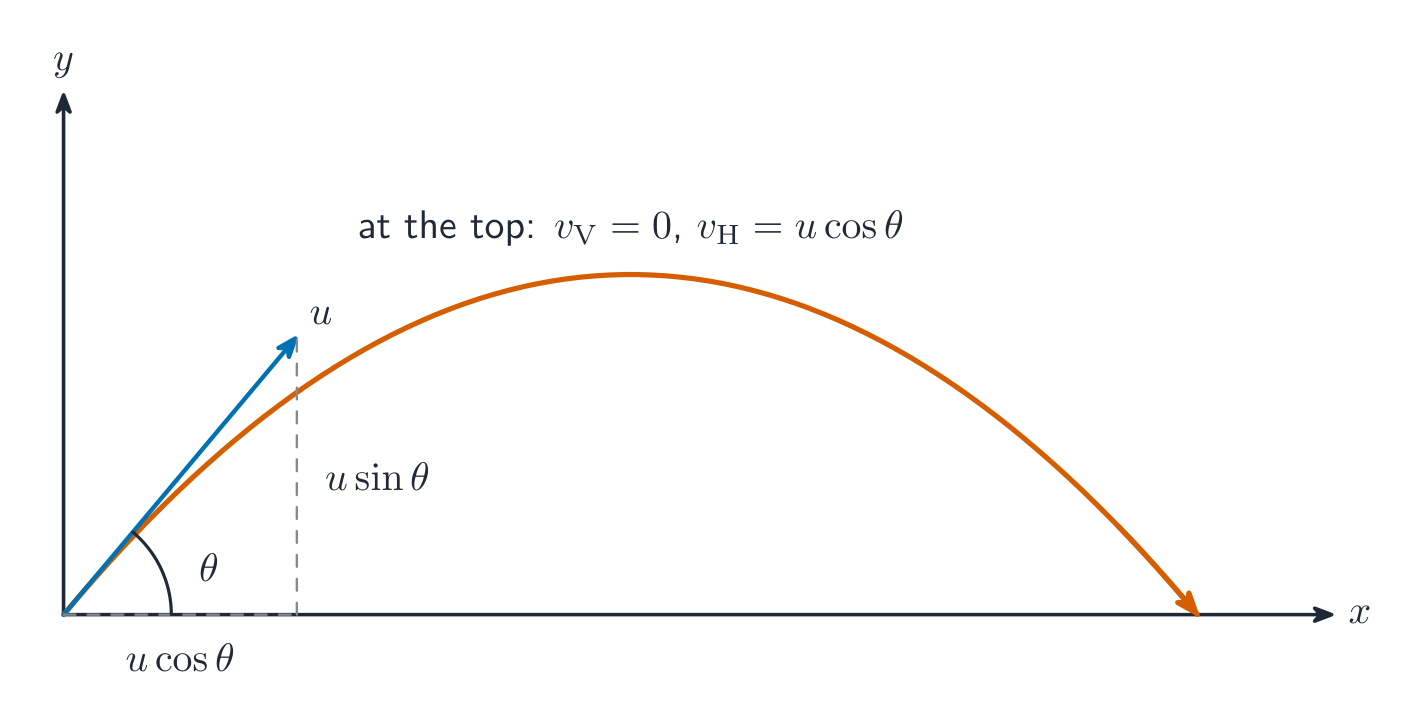
Para el movimiento de proyectiles 抛体运动 (un objeto moviéndose solo bajo la gravedad): los movimientos horizontal y vertical son independientes. Horizontalmente, la velocidad es constante ($a_x=0$); verticalmente, la aceleración es $-g$ (hacia abajo). Los dos movimientos comparten solo el tiempo. Por lo tanto, la trayectoria de un proyectil (su trayectoria 轨迹) es una parábola, y se resuelve como dos problemas unidimensionales unidos por $t$.
Un proyectil lanzado en ángulo: los movimientos horizontal y vertical son independientesUna bola dejada caer y una bola lanzada horizontalmente caen juntas: los movimientos verticales son idénticos
Ejemplo resuelto. Una bola se patea a $20\ \text{m/s}$, $30^{\circ}$ por encima de la horizontal. Tomando $g=9.8\ \text{m/s}^2$, encuentre el tiempo de vuelo, la altura máxima y el alcance 射程 horizontal (asuma que aterriza a la altura de lanzamiento).
Divida la velocidad de lanzamiento en componentes:
El movimiento vertical establece el tiempo. En la cima $v_y=0$, por lo tanto $0=10-9.8\,t \Rightarrow t_{\text{up}}=1.02\ \text{s}$, y el vuelo total es $2t_{\text{up}}=2.0\ \text{s}$. La altura máxima es
Una trampa común: en la cima del vuelo, la velocidad vertical es cero, pero la bola no está en reposo: su velocidad horizontal $v_{0x}$ nunca cambia. La rapidez en la cima es igual a $v_{0x}=17.3\ \text{m/s}$.
Explorar
Explorar el movimiento de proyectiles
Lanza la pelota, luego cambia el ángulo y la velocidad. El movimiento horizontal se mantiene constante mientras la gravedad la atrae hacia abajo; juntos trazan una parábola. Encuentra el ángulo de lanzamiento que proporciona el mayor alcance e intenta con la Luna.
Explorar
Explorar vectores y sus componentes
Arrastra los vectores para cambiar sus componentes en $x$ y $y$. Observa cómo un solo vector se construye a partir de partes horizontales y verticales independientes, y cómo dos vectores se suman punta con cola formando una resultante.
1.5
Consejos para el examen
Elija la ecuación cinemática correcta enumerando las tres cantidades que conoce más la que desea, de modo que solo quede una incógnita; las ecuaciones SUVAT se aplican únicamente mientras la aceleración sea constante.
Fije primero una dirección positiva: cada desplazamiento, velocidad y aceleración entonces lleva un signo; una velocidad negativa significa "moviéndose en la otra dirección", no "lento".
Trate un proyectil como dos problemas independientes de 1-D que comparten solo el tiempo $t$: velocidad constante horizontalmente, $a=-g$ verticalmente. En la cima $v_y=0$ pero $v_x$ permanece sin cambios.
En una gráfica velocidad-tiempo la gradiente es la aceleración y el área es el desplazamiento (el área debajo del eje es negativa).
Distinga entre distancia (escalar, camino total) y desplazamiento (vector, inicio-fin), y rapidez frente a velocidad.
Objetivo de aprendizaje 2.1.A: Describir las propiedades e interacciones de un sistema.
2.1.A.1 Las propiedades de un sistema están determinadas por las interacciones entre los objetos dentro del mismo.
2.1.A.2 Si las propiedades o interacciones de los objetos constituyentes dentro de un sistema no son importantes al modelar el comportamiento macroscópico del sistema, este puede tratarse como un único objeto.
2.1.A.3 Los sistemas pueden permitir interacciones entre sus partes constituyentes y el entorno, lo cual puede resultar en la transferencia de energía o masa.
2.1.A.4 Los objetos individuales dentro de un sistema elegido pueden comportarse de manera diferente entre sí, así como respecto al sistema en su conjunto.
2.1.A.5 La estructura interna de un sistema afecta el análisis de dicho sistema.
2.1.A.6 Al cambiar variables externas a un sistema, su subestructura puede modificarse.
Objetivo de aprendizaje 2.1.B: Describir la ubicación del centro de masa de un sistema con respecto a sus partes constituyentes.
2.1.B.1 Para sistemas con distribuciones de masa simétricas, el centro de masa se encuentra sobre las líneas de simetría.
2.1.B.2 La ubicación del centro de masa de un sistema a lo largo de un eje dado se puede calcular mediante la ecuación
2.1.B.3 Un sistema puede modelarse como un objeto singular ubicado en el centro de masa del sistema.
Declaración de límites: AP Physics 1 solo espera que los estudiantes calculen el centro de masa para sistemas de cinco o menos partículas dispuestas en una configuración bidimensional, o para sistemas altamente simétricos.
Fuente: College Board AP Course and Exam Description
Un sistema 系统 es el objeto o grupo de objetos que eliges analizar. Un sistema puede tratarse como un único punto en su centro de masa 质心: la posición promedio de su masa. Las fuerzas externas cambian el movimiento del centro de masa; las fuerzas internas (entre partes del sistema) no.
Por eso una llave inglesa girando sobre una mesa aún tiene su centro de masa moviéndose en línea recta: la rotación es interna, y solo la fuerza externa (casi cero) importa para el centro de masa. Para dos masas $m_1,m_2$ en una línea en posiciones $x_1,x_2$, el centro de masa se sitúa en $x_{\text{cm}}=\dfrac{m_1x_1+m_2x_2}{m_1+m_2}$: siempre más cercano a la masa más pesada.
2.2
Fuerzas y diagramas de cuerpo libre
Syllabus
Objetivo de aprendizaje 2.2.A: Describir una fuerza como una interacción entre dos objetos o sistemas.
2.2.A.1 Las fuerzas son cantidades vectoriales que describen las interacciones entre objetos o sistemas.
2.2.A.1.i Una fuerza ejercida sobre un objeto o sistema es siempre debida a la interacción de ese objeto con otro objeto o sistema.
2.2.A.1.ii Un objeto o sistema no puede ejercer una fuerza neta sobre sí mismo.
2.2.A.2 Las fuerzas de contacto describen la interacción de un objeto o sistema que toca a otro objeto o sistema, y son efectos macroscópicos de fuerzas eléctricas interatómicas.
Objetivo de aprendizaje 2.2.B: Describir las fuerzas que actúan sobre un objeto o sistema utilizando un diagrama de cuerpo libre.
2.2.B.1 Los diagramas de cuerpo libre son herramientas útiles para visualizar las fuerzas que actúan sobre un único objeto o sistema y para determinar las ecuaciones que representan una situación física.
2.2.B.2 El diagrama de cuerpo libre de un objeto o sistema muestra cada una de las fuerzas que el entorno ejerce sobre el objeto.
2.2.B.3 Las fuerzas que actúan sobre un objeto o sistema se representan como vectores que parten de la representación del centro de masa, como un punto. Un sistema se trata como si toda su masa estuviera ubicada en el centro de masa.
2.2.B.4 Un sistema de coordenadas con un eje paralelo a la dirección de aceleración del objeto o sistema simplifica la transición del diagrama de cuerpo libre a la representación algebraica. Por ejemplo, en un diagrama de cuerpo libre de un objeto en un plano inclinado, es útil establecer un eje paralelo a la superficie del plano inclinado.
Enunciado de límite: Solo AP Physics 1 espera que los estudiantes representen las fuerzas ejercidas sobre los objetos, no las componentes de fuerza en los diagramas de cuerpo libre. En los exámenes de AP Physics, las fuerzas individuales representadas en un diagrama de cuerpo libre deben dibujarse como flechas rectas individuales, originándose en el punto y apuntando en la dirección de la fuerza. Las fuerzas individuales que están en la misma dirección deben dibujarse una al lado de la otra, sin superponerse.
Fuente: College Board AP Course and Exam Description
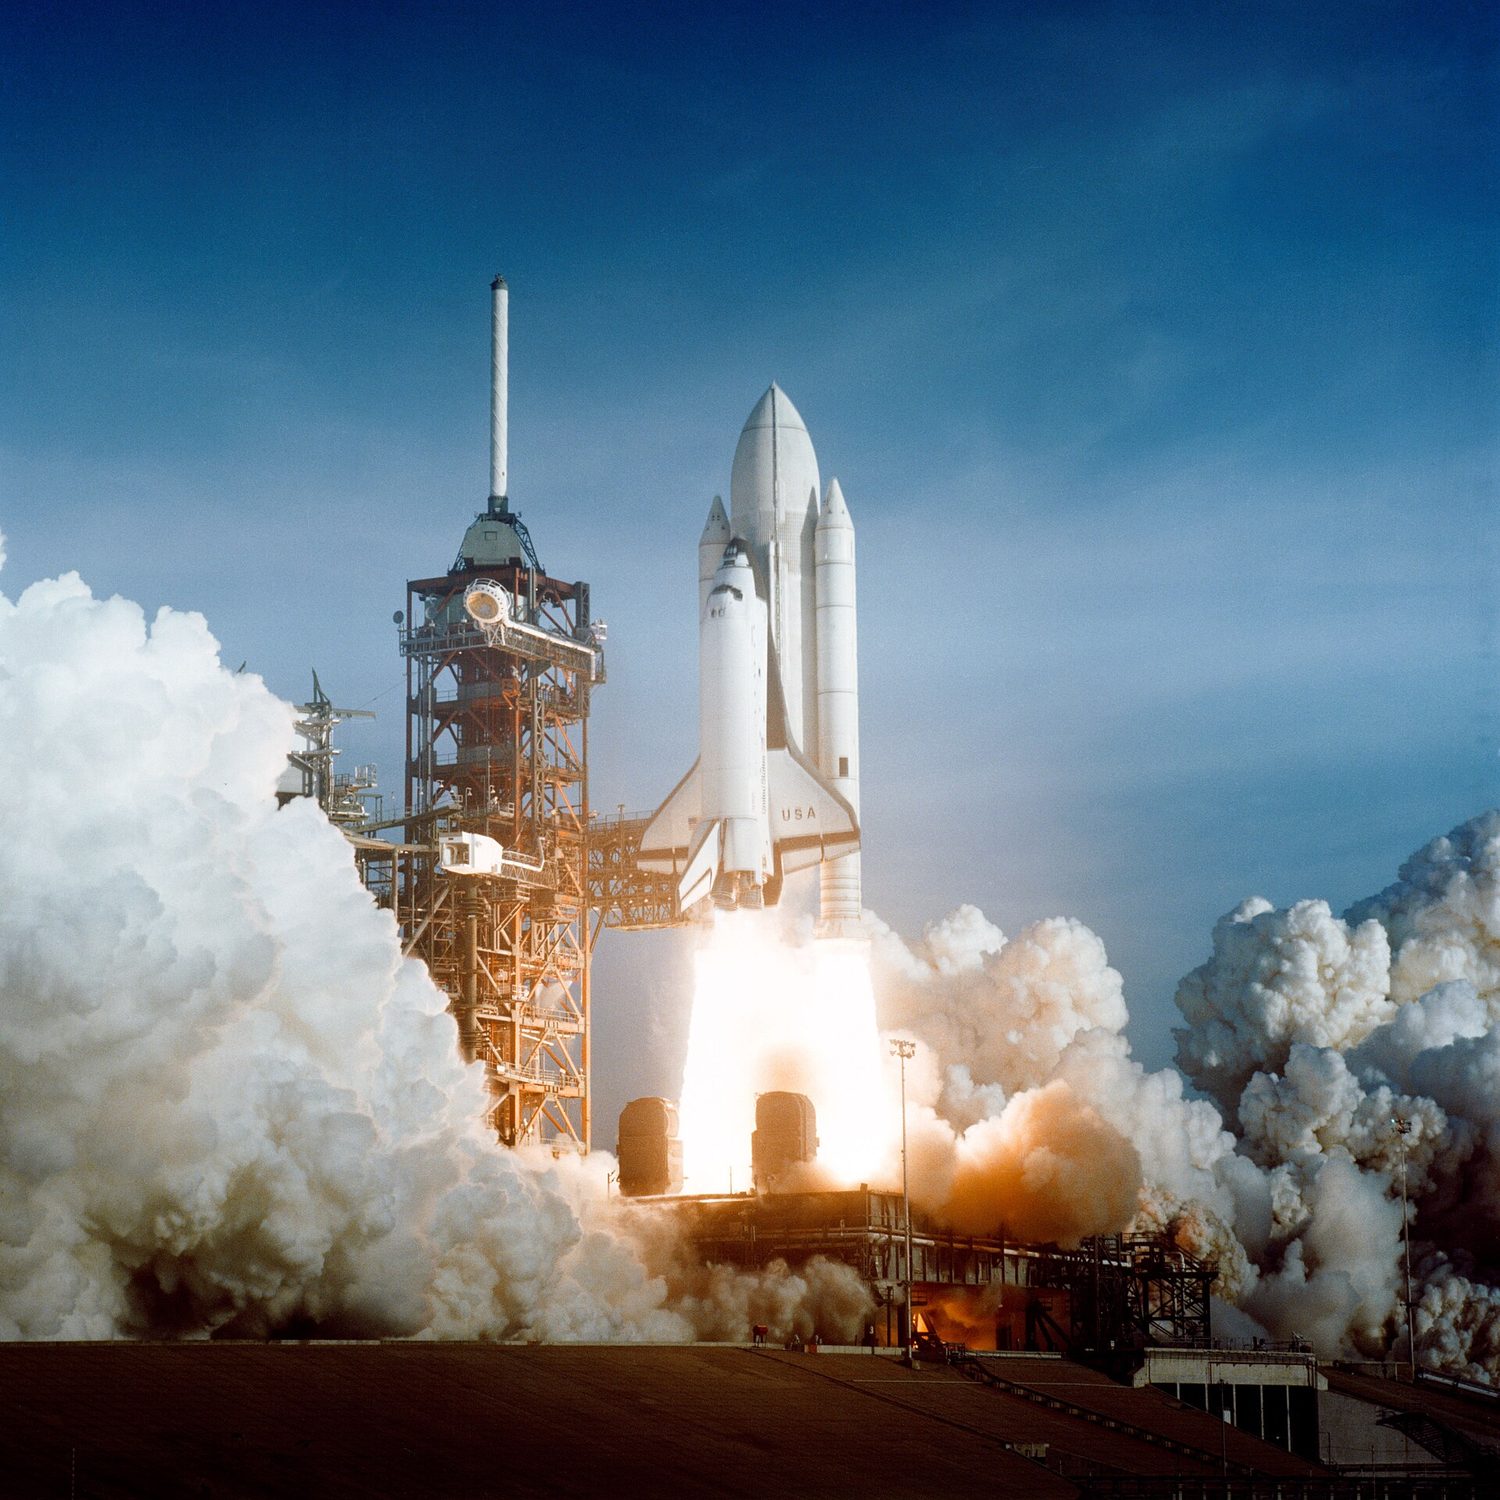
Un paracaidista: los diagramas de cuerpo libre equilibran la gravedad y la resistencia del aire a velocidad terminalUn lanzamiento de cohete: la fuerza neta cambia el momento — F_net = ma para la dinámica traslacional
Una fuerza 力 es un empuje o jalón: un vector medido en newtons (N). Un diagrama de cuerpo libre 受力图 muestra un objeto como un punto con flechas para cada fuerza actuando sobre él (peso 重力, normal, tensión 张力, fricción, aplicada), cada una etiquetada y apuntando en la dirección correcta. Dibújalo antes de cualquier problema de dinámica; es donde se ganan o pierden la mayoría de los puntos.
Un diagrama de cuerpo libre muestra todas las fuerzas actuando sobre un solo objeto
Dos reglas mantienen honestos los diagramas de cuerpo libre: dibuja solo fuerzas actuando sobre el objeto elegido (no fuerzas que este ejerza sobre otras cosas), y dibuja solo fuerzas reales y físicas (una cuerda, una superficie, la gravedad, una mano): nunca una flecha de "$ma$", que es el resultado de las fuerzas, no una fuerza en sí misma.
Explorar
Equilibrar las fuerzas en un diagrama de cuerpo libre
Un diagrama de cuerpo libre muestra cada fuerza sobre un objeto como una flecha. El objeto acelera solo si las fuerzas no se cancelan; la fuerza neta establece $a=F/m$.
gravitational field strength/ˌɡrævɪˈteɪʃənl fiːld streŋθ/
重力场强度
zhòng lì chǎng qiáng dù
Newton's law of gravitation/ˈnjuːtnz lɔː ɒv ˌɡrævɪˈteɪʃn/
万有引力定律
wàn yǒu yǐn lì dìng lǜ
Inertial mass/ɪˈnɜːʃl mæs/
惯性质量
guàn xìng zhì liàng
gravitational mass/ˌɡrævɪˈteɪʃənl mæs/
引力质量
yǐn lì zhì liàng
Friction/ˈfrɪkʃn/
摩擦力
mó cā lì
Kinetic friction/kɪˈnetɪk ˈfrɪkʃn/
动摩擦
dòng mó cā
Static friction/ˈstætɪk ˈfrɪkʃn/
静摩擦
jìng mó cā
normal force/ˈnɔːml fɔːs/
法向力
fǎ xiàng lì
coefficient of friction/ˌkəʊɪˈfɪʃənt ɒv ˈfrɪkʃn/
摩擦系数
mó cā xì shù
restoring force/rɪˈstɔːrɪŋ fɔːs/
回复力
huí fù lì
2.3
Tercera ley de Newton
Syllabus
Objetivo de aprendizaje 2.3.A: Describir la interacción de dos objetos utilizando la tercera ley de Newton y una representación de las fuerzas emparejadas ejercidas sobre cada objeto.
2.3.A.1 La tercera ley de Newton describe la interacción de dos objetos en términos de las fuerzas emparejadas que cada una ejerce sobre la otra.
Ecuación:$\vec{F}_{\text{A on B}} = -\vec{F}_{\text{B on A}}$
2.3.A.2 Las interacciones entre objetos dentro de un sistema (fuerzas internas) no influyen en el movimiento del centro de masa de un sistema.
2.3.A.3 La tensión es el resultado neto macroscópico de las fuerzas que los segmentos de una cuerda, cable, cadena o sistema similar ejercen entre sí en respuesta a una fuerza externa.
2.3.A.3.i Una cuerda ideal tiene masa despreciable y no se estira cuando está sometida a tensión.
2.3.A.3.ii La tensión en una cuerda ideal es la misma en todos los puntos de la cuerda.
2.3.A.3.iii En una cuerda con masa no despreciable, la tensión puede no ser la misma en todos los puntos de la cuerda.
2.3.A.3.iv Una polea ideal es una polea que tiene masa despreciable y gira alrededor de un eje que pasa por su centro de masa con fricción despreciable.
Declaración de límites: El curso de AP Physics 1 solo espera que los estudiantes describan cualitativamente la tensión en una cuerda, cable, cadena o sistema similar con masa. Por ejemplo, los estudiantes podrían observar que la tensión en una cadena colgante es mayor hacia la parte superior de la cadena.
Declaración de límites: La interacción entre objetos o sistemas a distancia se limita a las fuerzas gravitatorias en AP Physics 1. En AP Physics 2, pueden considerarse las fuerzas gravitatorias, eléctricas y magnéticas.
Fuente: College Board AP Course and Exam Description
Tercera ley de Newton 牛顿第三定律: si el objeto A empuja al objeto B, entonces B empuja de vuelta a A con una fuerza igual en magnitud y opuesta en dirección. Estas dos fuerzas actúan sobre diferentes objetos, por lo que nunca se cancelan entre sí. Identifica pares de la tercera ley mediante la redacción "A sobre B / B sobre A".
Un par de la tercera ley de Newton: fuerzas iguales y opuestas sobre dos objetos diferentes
Una trampa clásica: el peso de un libro y la fuerza normal de la mesa no son un par de la tercera ley: actúan sobre el mismo objeto (el libro). El compañero del peso del libro es la tracción que el libro ejerce sobre la Tierra; el compañero del empuje de la mesa es el empuje que el libro hace sobre la mesa.
2.4
Primera ley de Newton
Syllabus
Objetivo de Aprendizaje 2.4.A: Describir las condiciones bajo las cuales la velocidad de un sistema permanece constante.
2.4.A.1 La fuerza neta sobre un sistema es la suma vectorial de todas las fuerzas que actúan sobre el sistema.
2.4.A.2 El equilibrio traslacional es una configuración de fuerzas tal que la fuerza neta ejercida sobre un sistema es cero.
Ecuación derivada:$\sum_i \vec{F}_i = 0$
2.4.A.3 La primera ley de Newton establece que si la fuerza neta ejercida sobre un sistema es cero, la velocidad de dicho sistema permanecerá constante.
2.4.A.4 Las fuerzas pueden estar equilibradas en una dimensión pero desequilibradas en otra. La velocidad del sistema cambiará únicamente en la dirección de la fuerza no equilibrada.
2.4.A.5 Un marco de referencia inercial es aquel desde el cual un observador podría verificar la primera ley del movimiento de Newton.
Fuente: College Board AP Course and Exam Description
Primera ley de Newton 牛顿第一定律 (la ley de inercia 惯性): la velocidad de un objeto permanece constante a menos que una fuerza neta 合力 actúe sobre ella. Por tanto, fuerza neta cero significa velocidad constante (incluyendo reposo): el objeto está en equilibrio traslacional 平衡. La inercia es la tendencia a resistir cambios en el movimiento, medida por la masa.
Ejemplo resuelto. Un $1200\ \text{kg}$ coche circula a una velocidad constante de $25\ \text{m/s}$ en una carretera horizontal. ¿Cuál es la fuerza neta sobre él? Como la velocidad es constante, la aceleración es cero, así que por la primera ley la fuerza neta es cero: la fuerza motriz hacia adelante equilibra exactamente la resistencia aerodinámica y la fricción. "Velocidad constante" siempre significa fuerzas equilibradas.
2.5
Segunda ley de Newton
Syllabus
Objetivo de aprendizaje 2.5.A: Describir las condiciones bajo las cuales cambia la velocidad de un sistema.
2.5.A.1 Las fuerzas no equilibradas son una configuración de fuerzas tal que la fuerza neta ejercida sobre un sistema no es igual a cero.
2.5.A.2 La segunda ley del movimiento de Newton establece que la aceleración del centro de masa de un sistema tiene una magnitud proporcional a la magnitud de la fuerza neta ejercida sobre el sistema y está en la misma dirección que esa fuerza neta.
Aplica esta ley un eje a la vez: suma las componentes de fuerza a lo largo de cada eje e iguala la suma a $ma$ para ese eje. La aceleración apunta en la misma dirección que la fuerza neta.
Ejemplo resuelto. Una caja de $4.0\ \text{kg}$ es jalada sobre el suelo por una fuerza horizontal de $18\ \text{N}$. La fricción sobre la caja es $6.0\ \text{N}$. Encuentra su aceleración. A lo largo de la dirección del movimiento, la fuerza neta es $18-6.0=12\ \text{N}$, por lo que
Ejemplo resuelto (plano inclinado 斜面). Un bloque de masa $m$ desliza cuesta abajo por una rampa sin fricción inclinada un ángulo $\theta$. Encuentra su aceleración. Descompón la gravedad en componentes paralelas y perpendiculares a la rampa; solo la parte paralela a la rampa, $mg\sin\theta$, impulsa el movimiento, por lo que
$$a=\frac{mg\sin\theta}{m}=g\sin\theta.$$
Cuanto más empinada sea la rampa, mayor será $\sin\theta$ y más rápida será la aceleración; en $\theta=90^{\circ}$ cae libremente.
2.6
Fuerza gravitacional
Syllabus
Objetivo de aprendizaje 2.6.A: Describir la interacción gravitatoria entre dos objetos o sistemas con masa.
2.6.A.1 La ley de la gravitación universal de Newton describe la fuerza gravitatoria entre dos objetos o sistemas como directamente proporcional a cada una de sus masas e inversamente proporcional al cuadrado de la distancia entre los centros de masa de los sistemas.
2.6.A.1.ii La fuerza gravitatoria se ejerce siempre a lo largo de la línea que conecta los centros de masa de los dos sistemas en interacción.
2.6.A.1.iii La fuerza gravitatoria sobre un sistema puede considerarse ejercida sobre el centro de masa del sistema.
2.6.A.2 Un campo modela los efectos de una fuerza sin contacto ejercida sobre un objeto en diversas posiciones del espacio.
2.6.A.2.i La magnitud del campo gravitatorio creado por un sistema de masa $M$ en un punto del espacio es igual a la razón de la fuerza gravitatoria ejercida por el sistema sobre un objeto de prueba de masa $m$ a la masa del objeto de prueba.
2.6.A.2.ii Si la fuerza gravitatoria es la única fuerza ejercida sobre un objeto, la aceleración observada del objeto (en m/s$^2$) es numéricamente igual a la magnitud de la intensidad del campo gravitatorio (en N/kg) en esa ubicación.
2.6.A.3 La fuerza gravitatoria ejercida por un cuerpo astronómico sobre un objeto cercano relativamente pequeño se denomina peso.
Ecuación:$\text{Weight} = F_g = mg$
Objetivo de aprendizaje 2.6.B: Describir situaciones en las que la fuerza gravitatoria puede considerarse constante.
2.6.B.1 Si la fuerza gravitatoria entre los centros de masa de dos sistemas presenta un cambio despreciable a medida que cambia la posición relativa de los dos sistemas, la fuerza gravitatoria puede considerarse constante en todos los puntos entre las posiciones inicial y final de los sistemas.
2.6.B.2 Cerca de la superficie de la Tierra, la intensidad del campo gravitatorio es $g \approx 10 \text{ N/kg}$
Objetivo de aprendizaje 2.6.C: Describir las condiciones bajo las cuales la magnitud del peso aparente de un sistema es diferente de la magnitud de la fuerza gravitatoria ejercida sobre ese sistema.
2.6.C.1 La magnitud del peso aparente de un sistema es la magnitud de la fuerza normal ejercida sobre el sistema.
2.6.C.2 Si el sistema está acelerando, el peso aparente del sistema no es igual a la magnitud de la fuerza gravitatoria ejercida sobre el sistema.
2.6.C.3 Un sistema aparece sin peso cuando no hay fuerzas ejercidas sobre el sistema o cuando la fuerza de gravedad es la única fuerza ejercida sobre el sistema.
2.6.C.4 El principio de equivalencia establece que un observador en un marco de referencia no inercial no puede distinguir entre el peso aparente de un objeto y la fuerza gravitatoria ejercida sobre el objeto por un campo gravitatorio.
Objetivo de aprendizaje 2.6.D: Describir la masa inercial y la masa gravitatoria.
2.6.D.1 Los objetos tienen masa inercial, o inercia, una propiedad que determina cuánto se resiste el movimiento de un objeto a cambios cuando interactúa con otro objeto.
2.6.D.2 La masa gravitatoria está relacionada con la fuerza de atracción entre dos sistemas con masa.
2.6.D.3 Se ha verificado experimentalmente que la masa inercial y la masa gravitatoria son equivalentes.
Fuente: College Board AP Course and Exam Description
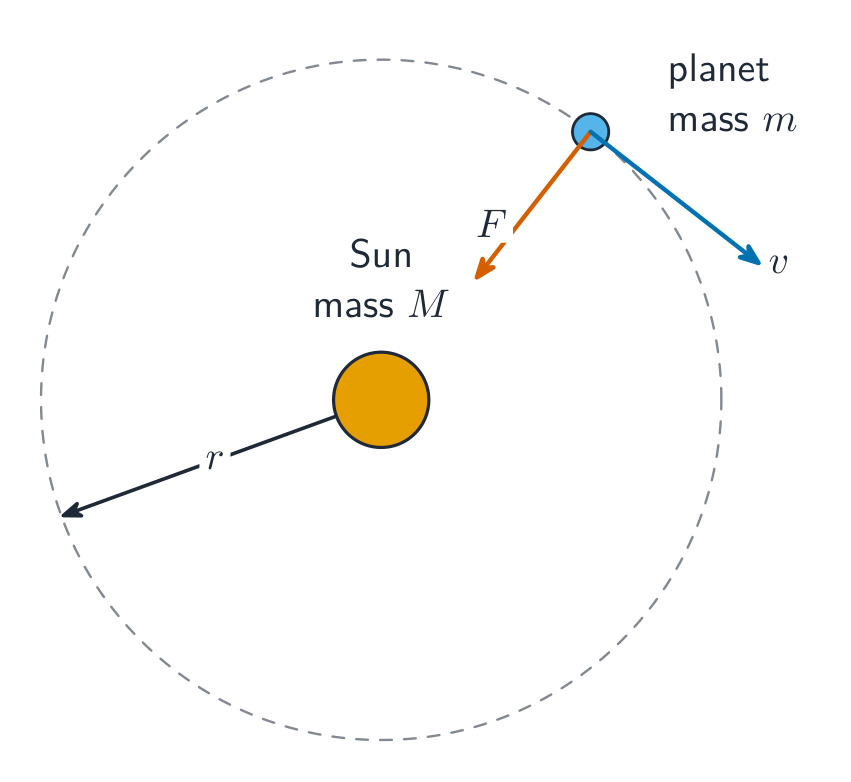
Movimiento orbital (Ley 2ª de Kepler)
Cerca de la superficie de un planeta, la fuerza gravitacional (peso) es $F_g=mg$, dirigida hacia abajo, donde $g$ es la intensidad del campo gravitatorio 重力场. Más generalmente, la ley de gravitación universal de Newton 万有引力定律 da la atracción entre dos masas cualesquiera:
$$F_g=\frac{G m_1 m_2}{r^2},$$
dirigida a lo largo de la línea que las une, decreciendo conforme la distancia $r$ aumenta (una ley de inverso cuadrado). Duplicar la separación reduce la fuerza a un cuarto.
Dos masas se atraen mutuamente con fuerzas iguales, opuestas y de inverso cuadrado a lo largo de la línea que las une
Ejemplo resuelto. Un objeto de $2.0\ \text{kg}$ pesa $19.6\ \text{N}$ en la Tierra ($g=9.8\ \text{m/s}^2$). En la Luna $g_{\text{Moon}}=1.6\ \text{m/s}^2$. Su masa no cambia ($2.0\ \text{kg}$), pero su peso se convierte en $F_g=mg=2.0\times1.6=3.2\ \text{N}$. La masa mide la inercia; el peso es una fuerza que depende de dónde te encuentres.
La masa juega en realidad dos roles distintos. La masa inercial 惯性质量 determina qué tan fuertemente un objeto resiste la aceleración ($F=ma$); la masa gravitacional 引力质量 determina qué tan fuertemente atrae a otras masas ($F=Gm_1m_2/r^2$). Los experimentos confirman que las dos son iguales, lo cual es exactamente por qué cada objeto, pesado o ligero, cae con la misma $g$.
2.7
Fricción cinética y estática
Syllabus
Objetivo de aprendizaje 2.7.A: Describir la fricción cinética entre dos superficies
2.7.A.1 La fricción cinética ocurre cuando dos superficies en contacto se mueven una respecto a la otra.
2.7.A.1.i La fuerza de fricción cinética se ejerce en dirección opuesta al movimiento de cada superficie con respecto a la otra.
2.7.A.1.ii La fuerza de fricción entre dos superficies no depende del tamaño del área de contacto.
2.7.A.2 La magnitud de la fuerza de fricción cinética que actúa sobre un objeto es el producto de la fuerza normal que ejerce la superficie sobre el objeto y el coeficiente de fricción cinética.
2.7.A.2.i El coeficiente de fricción cinética depende de las propiedades del material de las superficies en contacto.
2.7.A.2.ii La fuerza normal es la componente perpendicular de la fuerza que ejerce una superficie sobre un objeto con el que está en contacto; se dirige alejándose de la superficie.
Objetivo de aprendizaje 2.7.B: Describir la fricción estática entre dos superficies.
2.7.B.1 La fricción estática puede ocurrir entre las superficies en contacto de dos objetos que no se mueven uno respecto al otro.
2.7.B.2 La fricción estática adopta el valor y la dirección necesarios para evitar que un objeto resbale o deslice sobre una superficie.
2.7.B.2.i Resbalar y deslizarse se refieren a situaciones en las que dos superficies se mueven una respecto a la otra.
2.7.B.2.ii Existe un valor máximo para el cual la fricción estática evitará que un objeto resbale sobre una superficie dada.
Ecuación:$F_{f,s,\max} = \mu_s F_n$
2.7.B.3 El coeficiente de fricción estática suele ser mayor que el coeficiente de fricción cinética para un par dado de superficies.
Fuente: College Board AP Course and Exam Description
La fricción 摩擦力 actúa a lo largo de una superficie, oponiéndose al deslizamiento relativo (o a la tendencia a deslizar):
Fricción cinética 动摩擦 (mientras se desliza): $f_k=\mu_k N$.
Fricción estática 静摩擦 (mientras aún no se desliza): $f_s\le \mu_s N$ – se ajusta hasta un máximo para evitar el movimiento.
Aquí $N$ es la fuerza normal 法向力 (empuje de la superficie, perpendicular a ella) y $\mu$ es el coeficiente de fricción 摩擦系数.
Ejemplo resuelto. Una caja de $5.0\ \text{kg}$ descansa sobre un piso horizontal con $\mu_s=0.40$. ¿Moverá un empuje horizontal de $15\ \text{N}$? En un piso nivelado $N=mg=5.0\times9.8=49\ \text{N}$, por lo que la fricción estática máxima es $f_{s,\max}=\mu_s N=0.40\times49=19.6\ \text{N}$. El empuje de $15\ \text{N}$ es menor que $19.6\ \text{N}$, así que la fricción aumenta para igualarlo y la caja permanece quieta.
Explorar
Deslizar un bloque por una pendiente con fricción
La fricción se opone al movimiento hasta un máximo $\mu N$. Inclina la pendiente hasta que la atracción de la gravedad a lo largo de ella supere la fricción estática y el bloque comience a deslizarse.
2.8
Fuerzas de resortes
Syllabus
Objetivo de aprendizaje 2.8.A: Describir la fuerza ejercida sobre un objeto por un resorte ideal
2.8.A.1 Un resorte ideal tiene una masa despreciable y ejerce una fuerza proporcional al cambio en su longitud medida desde su longitud relajada.
2.8.A.2 La magnitud de la fuerza ejercida por un resorte ideal sobre un objeto viene dada por la ley de Hooke:
Ecuación:$\vec{F}_s = -k\Delta\vec{x}$
2.8.A.3 La fuerza ejercida sobre un objeto por un resorte siempre está dirigida hacia la posición de equilibrio del sistema objeto-resorte.
Fuente: College Board AP Course and Exam Description
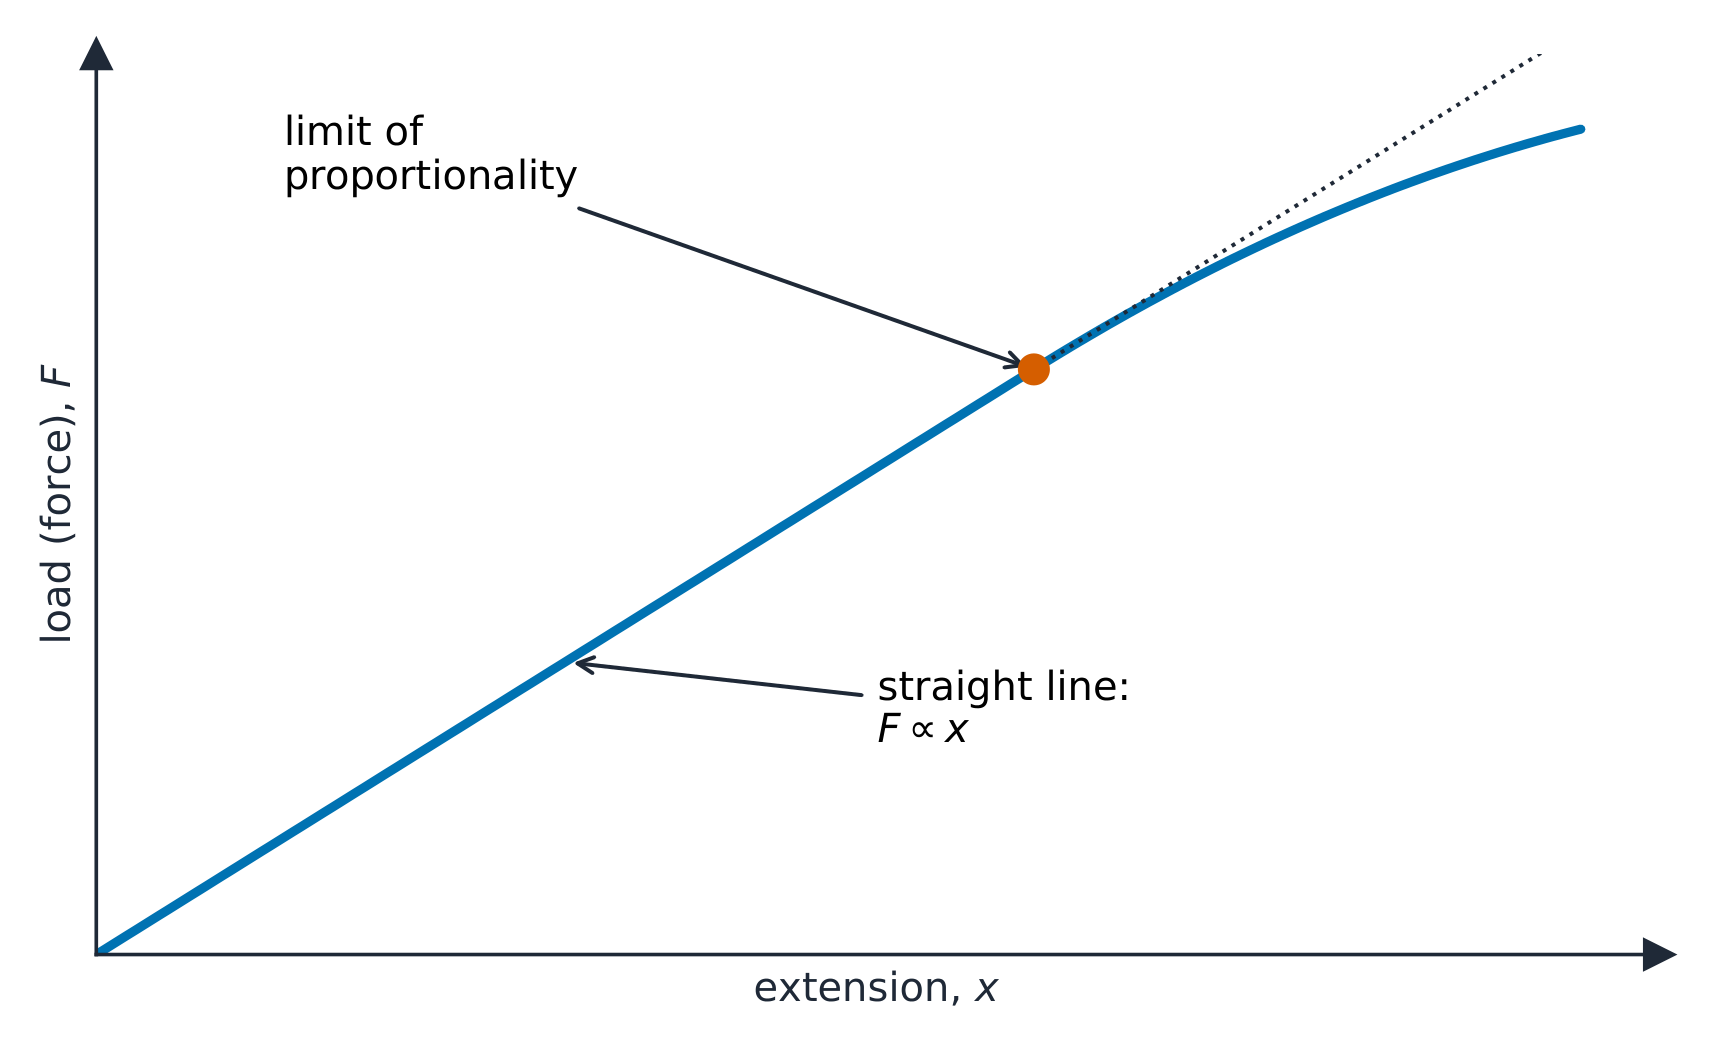
La ley de Hooke y el límite elástico
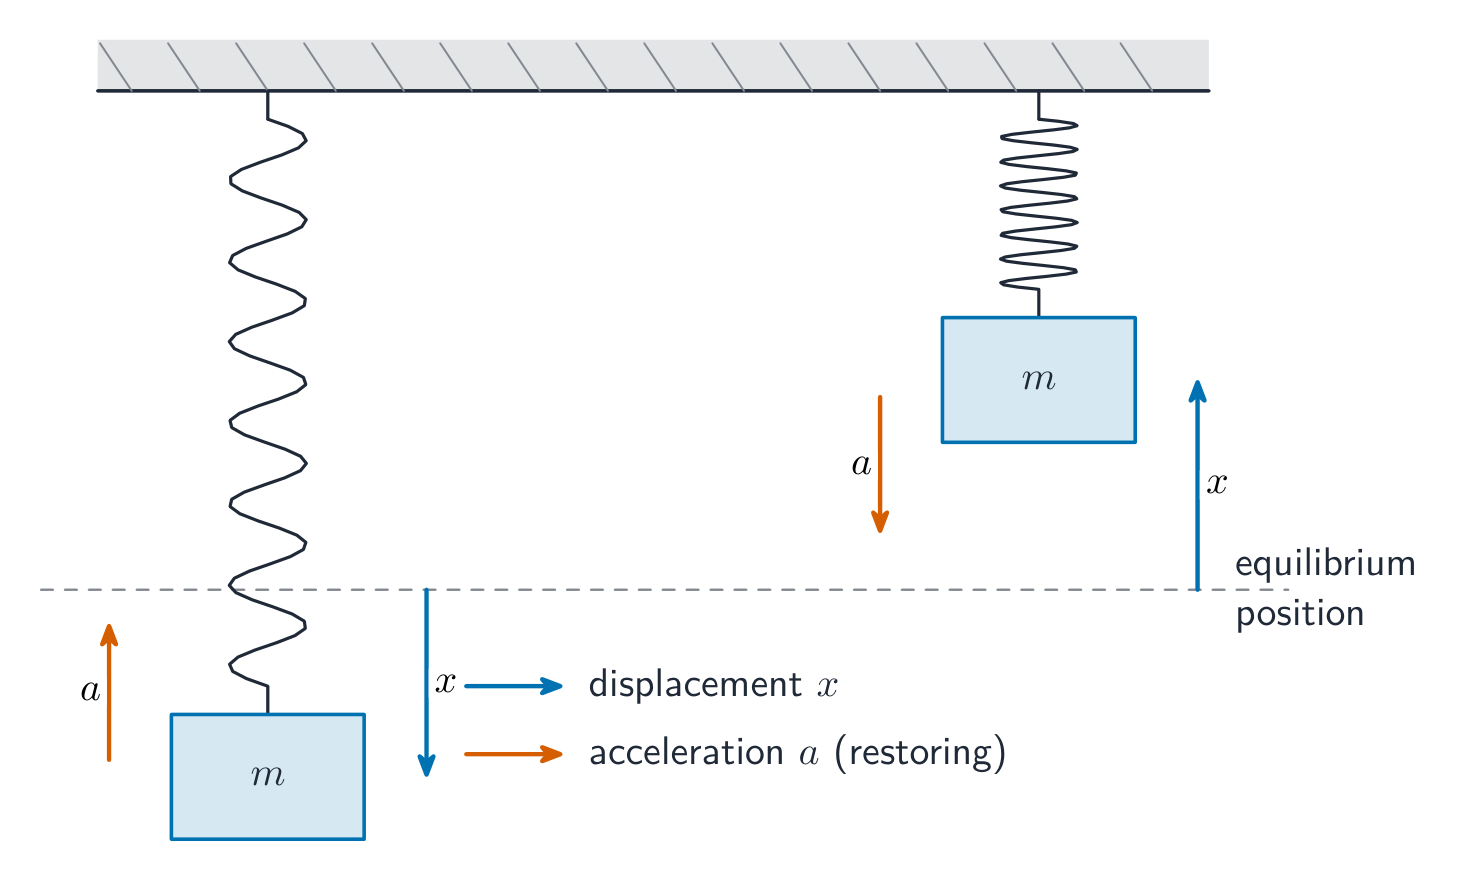
Un resorte ideal ejerce una fuerza restauradora 回复力 proporcional a su estiramiento o compresión – Ley de Hooke 胡克定律:
$$F_s=-kx,$$
donde $k$ es la constante del resorte 弹簧常数 (rigidez) y $x$ es el desplazamiento desde la longitud natural del resorte. El signo menos indica que la fuerza apunta hacia el equilibrio.
Ley de Hooke: la extensión es proporcional a la carga hasta el límite de proporcionalidad
Ejemplo resuelto. Un resorte con $k=200\ \text{N/m}$ cuelga verticalmente y se le cuelga una masa de $0.50\ \text{kg}$. ¿Cuánto se estira en reposo? En reposo la fuerza del resorte equilibra el peso, $kx=mg$, por lo tanto
La fuerza de un resorte es proporcional a su extensión, $F=kx$ (Ley de Hooke). Tira con más fuerza y la extensión crece al mismo ritmo — hasta el límite del resorte.
Objetivo de Aprendizaje 2.9.A: Describir el movimiento de un objeto que se desplaza en una trayectoria circular.
2.9.A.1 La aceleración centrípeta es la componente de la aceleración de un objeto dirigida hacia el centro de su trayectoria circular.
2.9.A.1.i La magnitud de la aceleración centrípeta para un objeto que se mueve en una trayectoria circular es igual a la razón entre el cuadrado de la velocidad tangencial del objeto y el radio de la trayectoria circular.
Ecuación:$a_c = \dfrac{v^2}{r}$
2.9.A.1.ii La aceleración centrípeta está dirigida hacia el centro de la trayectoria circular del objeto.
2.9.A.2 La aceleración centrípeta puede ser causada por una sola fuerza, más de una fuerza o componentes de fuerzas que actúan sobre un objeto en movimiento circular.
2.9.A.2.i En la parte superior de un bucle vertical circular, un objeto requiere una velocidad mínima para mantener el movimiento circular. En este punto y con esta velocidad mínima, la fuerza gravitacional es la única fuerza que produce la aceleración centrípeta.
Ecuación:$v = \sqrt{gr}$
2.9.A.2.ii Las componentes de la fuerza de fricción estática y de la fuerza normal pueden contribuir a la fuerza neta que produce la aceleración centrípeta de un objeto que se desplaza en círculo sobre una superficie inclinada.
2.9.A.2.iii Una componente de la tensión contribuye a la fuerza neta que produce la aceleración centrípeta experimentada por un péndulo cónico.
2.9.A.3 La aceleración tangencial es la tasa de cambio de la velocidad de un objeto y está dirigida tangencialmente a su trayectoria circular.
2.9.A.4 La aceleración neta de un objeto que se mueve en un círculo es la suma vectorial de la aceleración centrípeta y la aceleración tangencial.
2.9.A.5 La revolución de un objeto que se desplaza en una trayectoria circular a velocidad constante (movimiento circular uniforme) puede describirse mediante el periodo y la frecuencia.
2.9.A.5.i El tiempo necesario para completar una trayectoria circular completa, una rotación completa o un ciclo completo de movimiento oscilatorio se define como periodo, $T$.
2.9.A.5.ii La tasa a la que un objeto completa revoluciones se define como frecuencia, $f$.
Ecuación:$T = \dfrac{1}{f}$
2.9.A.5.iii Para un objeto que se desplaza a velocidad constante en una trayectoria circular, el periodo viene dado por la ecuación derivada:
Ecuación:$T = \dfrac{2\pi r}{v}$
Objetivo de Aprendizaje 2.9.B: Describir órbitas circulares usando la tercera ley de Kepler.
2.9.B.1 Para un satélite en órbita circular alrededor de un cuerpo central, la aceleración centrípeta del satélite es causada únicamente por la atracción gravitacional. El periodo y el radio de la órbita circular están relacionados con la masa del cuerpo central.
Ecuación:$T^2 = \dfrac{4\pi^2}{GM} R^3$
Declaración de límites: AP Physics 1 solo espera que los estudiantes analicen cuantitativamente curvas peraltadas en las que no se requiere fricción para mantener el movimiento circular uniforme. El análisis de situaciones en las que se requiere fricción en una curva peraltada se limita a descripciones cualitativas.
Declaración de límites: AP Physics 1 no espera que los estudiantes conozcan la primera ni la segunda ley del movimiento planetario de Kepler.
Fuente: College Board AP Course and Exam Description
Movimiento circular uniforme
Un objeto que se mueve en un círculo a velocidad constante todavía acelera, porque la dirección de su velocidad cambia constantemente. Esta aceleración centrípeta 向心加速度 apunta hacia el centro:
$$a_c=\frac{v^2}{r}.$$
Es producida por una fuerza neta hacia adentro (centrípeta) 向心力$F_c=\dfrac{mv^2}{r}$ – proporcionada por cualquier fuerza real que apunte hacia adentro (tensión, gravedad, fricción, normal). El tiempo para una revolución completa es el período 周期$T$, y el número de revoluciones por segundo es la frecuencia 频率$f$; son recíprocas, $f = 1/T$, y las mismas definiciones describen cualquier rotación u oscilación. No existe una fuerza externa separada; "centrífuga" es solo un efecto aparente.
La velocidad apunta a lo largo de la tangente; la fuerza centrípeta y la aceleración apuntan al centro
Ejemplo resuelto. Una bola de $0.30\ \text{kg}$ atada a una cuerda se hace girar en un círculo horizontal de radio $0.80\ \text{m}$ a $4.0\ \text{m/s}$. Encuentre la tensión en la cuerda. La tensión proporciona toda la fuerza centrípeta:
Si la cuerda puede soportar como máximo $6.0\ \text{N}$, esa es la velocidad más rápida que puede alcanzar la bola en ese radio; si gira más rápido, la cuerda se rompe.
2.9
Consejos para el examen
Siempre dibuje un diagrama de cuerpo libre primero: solo fuerzas reales sobre el objeto elegido (peso, normal, tensión, fricción, aplicada) — nunca una flecha de "$ma$".
Aplique $\sum F = ma$un eje a la vez; en una rampa resuelva la gravedad en componentes $mg\sin\theta$ (paralelo) y $mg\cos\theta$ (perpendicular).
Un par de acción-reacción de Newton actúa sobre dos objetos diferentes — el peso de un libro y la fuerza normal de la mesa no son un par (ambas actúan sobre el libro).
La fricción estática se ajusta hasta $\mu_s N$ (úsela para probar si inicia el movimiento); una vez que hay deslizamiento, use la fricción cinética $f_k=\mu_k N$.
El movimiento circular requiere una fuerza neta hacia adentro (centrípeta)$mv^2/r$ proporcionada por una fuerza real; no existe ninguna fuerza centrífuga hacia afuera.
Objetivo de Aprendizaje 3.1.A: Describir la energía cinética traslacional de un objeto en términos de la masa y la velocidad del mismo.
3.1.A.1 La energía cinética traslacional de un objeto está dada por la ecuación
Ecuación:$K = \dfrac{1}{2}mv^2$
3.1.A.2 La energía cinética traslacional es una cantidad escalar.
3.1.A.3 Diferentes observadores pueden medir diferentes valores de la energía cinética traslacional de un objeto, dependiendo del marco de referencia del observador.
Fuente: College Board AP Course and Exam Description
Energía 能量 es la capacidad para realizar trabajo, se mide en joules 焦耳 (J). Un objeto en movimiento tiene energía cinética 动能:
$$K=\tfrac{1}{2}mv^2.$$
Depende del cuadrado de la velocidad, por lo que al duplicar la velocidad, la energía cinética se cuadruplica. La energía cinética es una magnitud escalar y nunca es negativa.
Ejemplo resuelto. Un automóvil de $1500\ \text{kg}$ viaja a $20\ \text{m/s}$. Su energía cinética es $K=\tfrac12\times1500\times20^2=3.0\times10^{5}\ \text{J}=300\ \text{kJ}$. Si acelera hasta $40\ \text{m/s}$ (el doble), la energía cinética se vuelve $4\times$ mayor, es decir, $1200\ \text{kJ}$; esto explica por qué la distancia de frenado aumenta tan rápidamente con la velocidad.
Objetivo de aprendizaje 3.2.A: Describir el trabajo realizado sobre un objeto o sistema por una fuerza dada o por un conjunto de fuerzas.
3.2.A.1 El trabajo es la cantidad de energía transferida hacia adentro o hacia afuera de un sistema mediante una fuerza ejercida sobre ese sistema a lo largo de una distancia.
3.2.A.1.i El trabajo realizado por una fuerza conservativa ejercida sobre un sistema es independiente de la trayectoria y depende únicamente de las configuraciones inicial y final de dicho sistema.
3.2.A.1.ii El trabajo realizado por una fuerza conservativa sobre un sistema —o el cambio en la energía potencial del sistema— será cero si el sistema regresa a su configuración inicial.
3.2.A.1.iii Las energías potenciales están asociadas únicamente con fuerzas conservativas.
3.2.A.1.iv El trabajo realizado por una fuerza no conservativa depende de la trayectoria.
3.2.A.1.v Ejemplos de fuerzas no conservativas son la fricción y la resistencia del aire.
3.2.A.2 El trabajo es una cantidad escalar que puede ser positiva, negativa o cero.
3.2.A.3 La cantidad de trabajo realizado sobre un sistema por una fuerza constante está relacionada con los componentes de dicha fuerza y el desplazamiento del punto en el que se ejerce esa fuerza.
3.2.A.3.i Solo el componente de la fuerza ejercida sobre un sistema que es paralelo al desplazamiento del punto de aplicación de la fuerza cambiará la energía total del sistema.
Ecuación:$W = F_{\parallel}d = Fd\cos\theta$
3.2.A.3.ii El componente de la fuerza ejercida sobre un sistema perpendicular a la dirección del desplazamiento del centro de masa del sistema puede cambiar la dirección del movimiento del sistema sin alterar su energía cinética.
3.2.A.4 El teorema del trabajo y la energía establece que el cambio en la energía cinética de un objeto es igual a la suma del trabajo (trabajo neto) realizado por todas las fuerzas que actúan sobre el objeto.
Ecuación:$\Delta K = \sum_{i} W_i = \sum_{i} F_{\parallel,i}\,d$
3.2.A.4.i Una fuerza externa puede cambiar la configuración de un sistema. El componente de la fuerza externa paralelo al desplazamiento multiplicado por el desplazamiento del punto de aplicación de la fuerza da como resultado el cambio en la energía cinética del sistema.
3.2.A.4.ii Si el centro de masa del sistema y el punto de aplicación de la fuerza se desplazan la misma distancia cuando se ejerce una fuerza sobre un sistema, entonces el sistema puede modelarse como un objeto, y solo la energía cinética del sistema puede cambiar.
3.2.A.4.iii La energía disipada por la fricción se iguala típicamente a la fuerza de fricción multiplicada por la longitud de la trayectoria sobre la cual se ejerce la fuerza.
3.2.A.5 El trabajo es igual al área bajo la curva de un gráfico de $F_{\parallel}$ en función del desplazamiento.
Declaración de alcance: AP Physics 1 espera que los estudiantes analicen únicamente la transferencia de energía mecánica (tal como se define en la Unidad 3, Tema 4: Conservación de la Energía), aunque los estudiantes deben tener en cuenta que la energía mecánica puede disiparse en forma de energía térmica o sonido. En AP Physics 2, los estudiantes también estudiarán cómo la energía térmica puede transferirse entre sistemas mediante el calentamiento o el enfriamiento.
Fuente: College Board AP Course and Exam Description
Trabajo 功 es la energía transferida por una fuerza que actúa sobre un desplazamiento:
$$W=F\,d\cos\theta,$$
donde $\theta$ es el ángulo entre la fuerza y el desplazamiento. El trabajo es positivo cuando la fuerza tiene una componente en la dirección del movimiento (añade energía), negativo cuando se opone al movimiento (retira energía) y cero cuando la fuerza es perpendicular al desplazamiento. En una gráfica de fuerza vs. posición, el trabajo es el área bajo la curva. El teorema del trabajo y la energía 动能定理 establece que el trabajo neto es igual al cambio en la energía cinética: $W_{\text{net}}=\Delta K$.
Solo la componente de la fuerza a lo largo del desplazamiento realiza trabajo
Ejemplo resuelto. Un bloque de $2.0\ \text{kg}$ que se mueve a $3.0\ \text{m/s}$ sobre un suelo sin fricción es empujado por una fuerza de $5.0\ \text{N}$ durante $4.0\ \text{m}$ en la dirección del movimiento. Encuentre su velocidad final. El trabajo neto es $W=Fd=5.0\times4.0=20\ \text{J}$, y según el teorema del trabajo y la energía $W=\tfrac12 m(v^2-v_0^2)$:
Objetivo de aprendizaje 3.3.A: Describir la energía potencial de un sistema.
3.3.A.1 Un sistema compuesto por dos o más objetos tiene energía potencial si los objetos dentro de ese sistema solo interactúan entre sí mediante fuerzas conservativas.
3.3.A.2 La energía potencial es una cantidad escalar asociada con la posición de los objetos dentro de un sistema.
3.3.A.3 La definición del cero de energía potencial para un sistema dado es una decisión tomada por el observador considerando la situación para simplificar u optimizar el análisis.
3.3.A.4 La energía potencial de sistemas físicos comunes puede describirse utilizando las propiedades físicas de dicho sistema.
3.3.A.4.i La energía potencial elástica de un resorte ideal viene dada por la siguiente ecuación, donde $\Delta x$ es la distancia que el resorte se ha estirado o comprimido respecto a su longitud de equilibrio.
Ecuación:$U_s = \dfrac{1}{2}k(\Delta x)^2$
3.3.A.4.ii La forma general para la energía potencial gravitatoria de un sistema que consiste en dos distribuciones de masa aproximadamente esféricas (p. ej., lunas, planetas o estrellas) está dada por la ecuación:
Ecuación:$U_g = -G\dfrac{m_1 m_2}{r}$
3.3.A.4.iii Dado que el campo gravitatorio cerca de la superficie de un planeta es casi constante, el cambio en la energía potencial gravitatoria de un sistema que consiste en un objeto de masa $m$ y un planeta con un campo gravitatorio de magnitud $g$, cuando el objeto se encuentra cerca de la superficie del planeta, puede aproximarse mediante la ecuación:
Ecuación:$\Delta U_g = mg\Delta y$
3.3.A.5 La energía potencial total de un sistema que contiene más de dos objetos es la suma de la energía potencial de cada par de objetos dentro del sistema.
Fuente: College Board AP Course and Exam Description
Energía potencial 势能 es energía almacenada que depende de la posición o configuración:
Energía potencial gravitatoria 重力势能 cerca de la superficie: $U_g=mgh$ (altura $h$ sobre un nivel de referencia).
Energía potencial elástica 弹性势能 en un resorte: $U_s=\tfrac{1}{2}kx^2$.
La energía potencial solo está definida para fuerzas conservativas 保守力 (gravedad, resortes), para las cuales la energía almacenada depende de la posición, no de la trayectoria. Solo importan los cambios en la energía potencial, por lo que puede colocar el nivel de cero donde sea conveniente.
La forma $U_g=mgh$ solo es válida cerca de una superficie donde $g$ es aproximadamente constante. La forma general, para dos masas esféricas separadas por una distancia $r$, es
$$U_g=-\frac{G m_1 m_2}{r}.$$
Es negativa y se define como cero en la separación infinita, por lo que la energía potencial gravitatoria aumenta hacia cero a medida que las masas se separan. $mgh$ es simplemente su aproximación cerca de la superficie. (Esta es la forma que necesita para satélites y velocidad de escape.)
Explorar
Almacenar energía potencial elástica en un resorte
Estirar un resorte almacena energía potencial elástica$\tfrac12 kx^2$ — el área bajo la línea de fuerza-extensión. Libéralo y esa energía se convierte en cinética.
3.4
Conservación de la Energía
Syllabus
Objetivo de aprendizaje 3.4.A: Describir las energías presentes en un sistema.
3.4.A.1 Un sistema compuesto únicamente por un solo objeto solo puede tener energía cinética.
3.4.A.2 Un sistema que contiene objetos que interactúan mediante fuerzas conservativas o que pueden cambiar su forma de manera reversible puede tener tanto energía cinética como potencial.
Objetivo de aprendizaje 3.4.B: Describir el comportamiento de un sistema utilizando los principios de conservación de la energía mecánica.
3.4.B.1 La energía mecánica es la suma de la energía cinética y potencial de un sistema.
3.4.B.2 Cualquier cambio en un tipo de energía dentro de un sistema debe estar equilibrado por un cambio equivalente en otros tipos de energías dentro del sistema o por una transferencia de energía entre el sistema y sus alrededores.
3.4.B.3 Se puede seleccionar un sistema de modo que la energía total de ese sistema sea constante.
3.4.B.4 Si la energía total de un sistema cambia, ese cambio será equivalente a la energía transferida hacia o fuera del sistema.
Objetivo de aprendizaje 3.4.C: Describir cómo la selección de un sistema determina si la energía de ese sistema cambia.
3.4.C.1 La energía se conserva en todas las interacciones.
3.4.C.2 Si el trabajo realizado sobre un sistema seleccionado es cero y no hay interacciones no conservativas dentro del sistema, la energía mecánica total del sistema es constante.
3.4.C.3 Si el trabajo realizado sobre un sistema seleccionado es distinto de cero, se transfiere energía entre el sistema y el entorno.
Declaración de límites: AP Physics 1 espera que los estudiantes sepan que la energía mecánica puede disiparse como energía térmica o sonido debido a fuerzas no conservativas.
Fuente: College Board AP Course and Exam Description
Conservación de energía: KE ⇄ PEUn carrusel intercambia energía constantemente: está más alto (mayor energía potencial) en la parte superior y va más rápido (mayor energía cinética) en la parte inferior
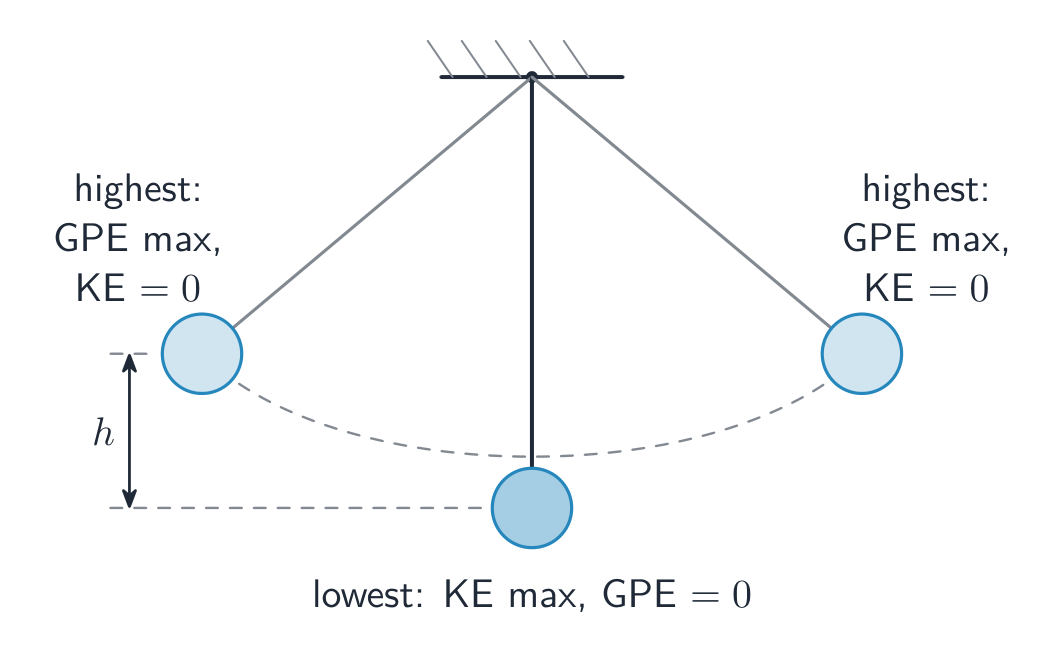
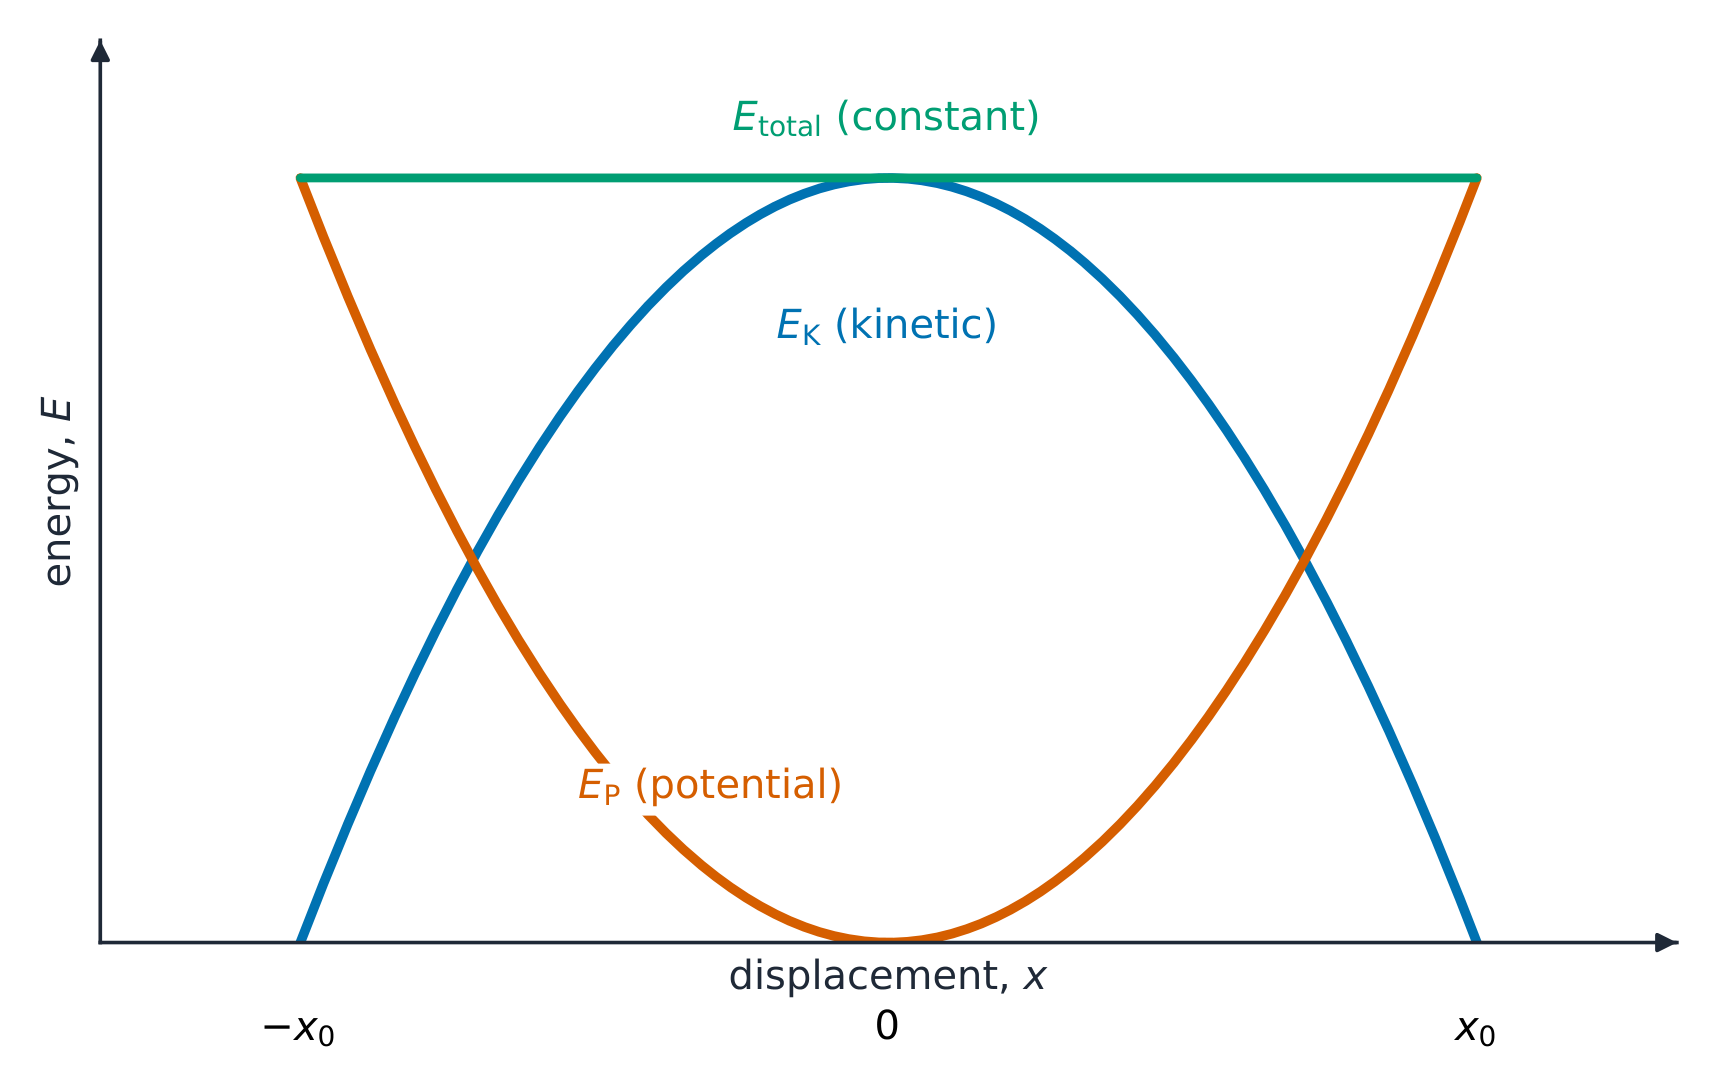
La energía mecánica total 机械能 es $E=K+U$. Cuando solo actúan fuerzas conservativas, la energía mecánica se conserva 守恒:
$$K_1+U_1=K_2+U_2.$$
Cuando actúan la fricción u otras fuerzas no conservativas, transfieren energía mecánica a energía térmica 热能; entonces la afirmación general es que la energía total (incluyendo la térmica) se conserva. Los gráficos de barras de energía son una buena manera de rastrear adónde va la energía.
Un péndulo oscilante intercambia energía potencial gravitatoria por energía cinética y viceversa
Ejemplo resuelto. Una bola se suelta desde el reposo en la parte superior de una rampa sin fricción de $5.0\ \text{m}$ de altura. Encuentre su velocidad en la parte inferior. Toda la energía potencial gravitatoria se convierte en energía cinética:
La masa se cancela, por lo que todos los objetos alcanzan la misma velocidad —exactamente el resultado de caída libre, obtenido ahora mediante energía. Si en cambio se perdieran $30\ \text{J}$ debido a la fricción, debería restarse: $mgh-30=\tfrac12 mv^2$.
Explorar
Observar la conversión de energía cuando un objeto cae
Sin fricción, la energía mecánica se conserva: a medida que un objeto cae, la energía potencial gravitatoria se convierte en energía cinética mientras el total permanece fijo.
Objetivo de aprendizaje 3.5.A: Describir la transferencia de energía hacia, desde o dentro de un sistema en términos de potencia.
3.5.A.1 La potencia es la tasa a la que cambia la energía con respecto al tiempo, ya sea por transferencia hacia o desde un sistema o por conversión de un tipo a otro dentro del mismo.
3.5.A.2 La potencia promedio es la cantidad de energía transferida o convertida, dividida por el tiempo que tomó ocurrir dicha transferencia o conversión.
3.5.A.3 Dado que el trabajo es el cambio en la energía de un objeto o sistema debido a una fuerza, la potencia promedio es el trabajo total realizado, dividido por el tiempo durante el cual se realizó dicho trabajo.
Ecuación:$P_{\text{avg}} = \dfrac{W}{\Delta t}$
3.5.A.4 La potencia instantánea entregada a un objeto por la componente de una fuerza constante paralela a la velocidad del objeto puede describirse mediante la ecuación derivada.
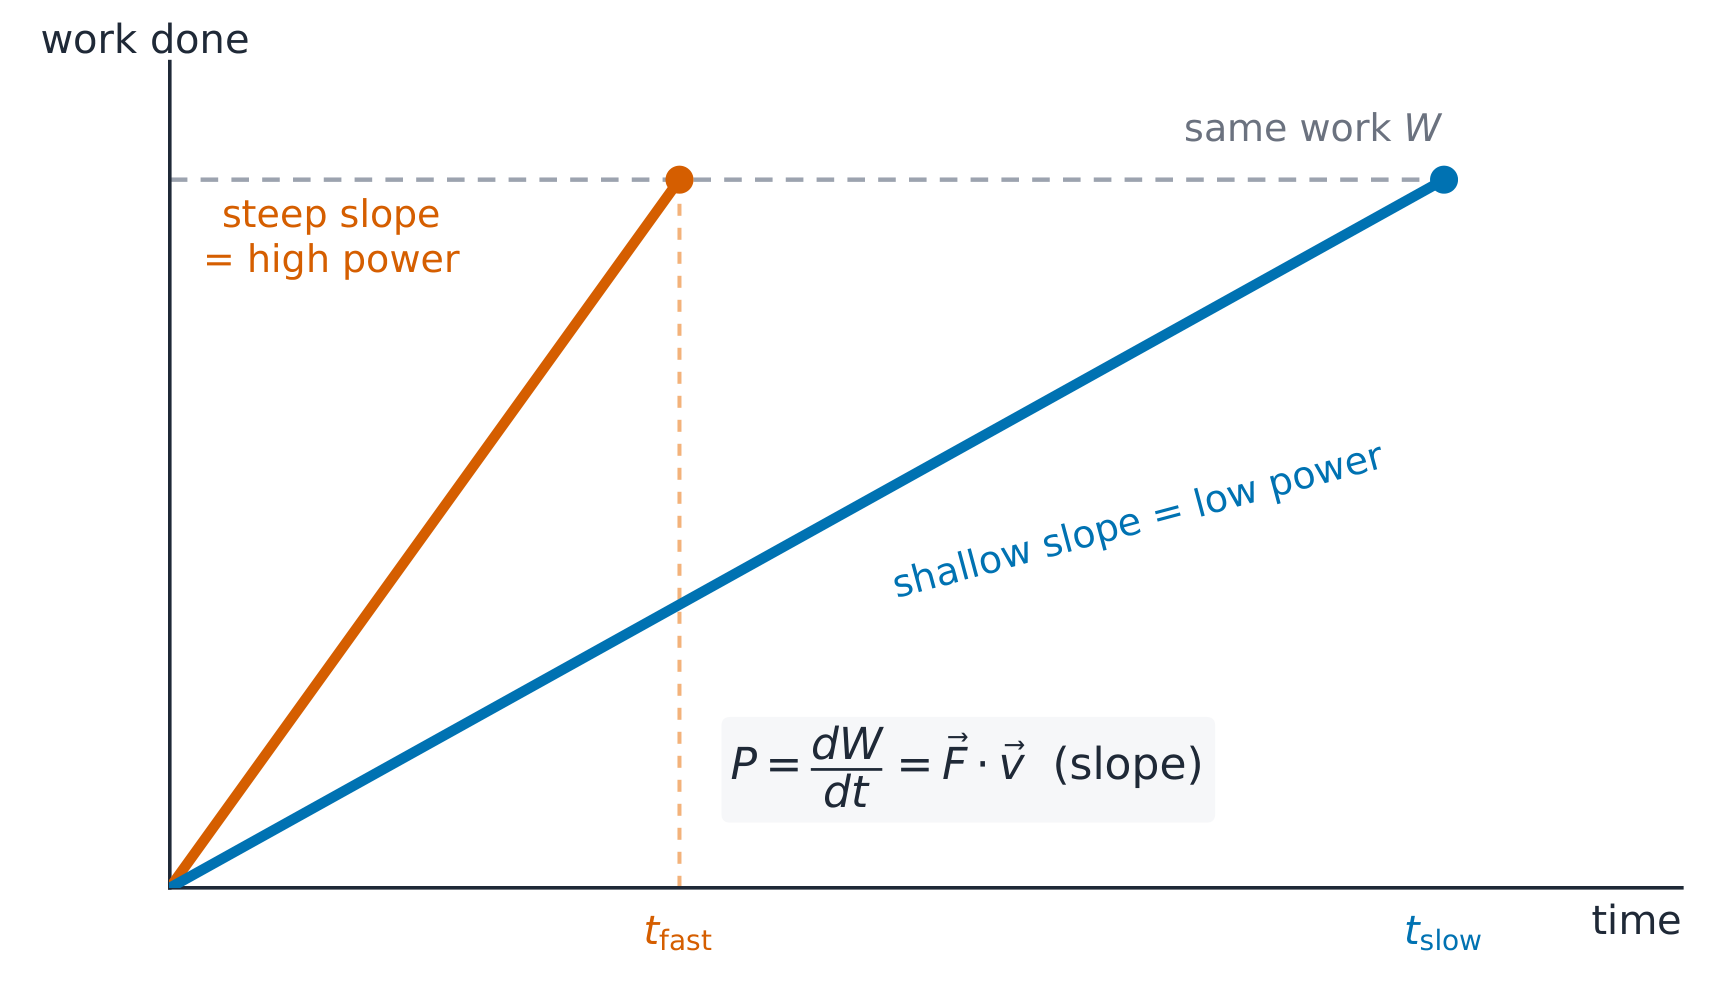
Por lo tanto, realizar el mismo trabajo más rápido requiere más potencia. En una gráfica de energía vs. tiempo, la potencia es la pendiente.
La potencia es la pendiente de la gráfica de trabajo-tiempo: el mismo trabajo en menos tiempo significa más potencia
Ejemplo resuelto. Un motor levanta una carga de $50\ \text{kg}$ a una velocidad constante de $2.0\ \text{m/s}$. Como se mueve a velocidad constante, la fuerza de elevación es igual al peso, por lo que
$$P=Fv=mgv=50\times9.8\times2.0=980\ \text{W}.$$
Las máquinas reales desperdician algo de energía, por lo que citamos la eficiencia 效率 —la potencia de salida útil dividida por la potencia de entrada total. Si este motor consume $1400\ \text{W}$ de potencia eléctrica para entregar $980\ \text{W}$ de elevación útil, su eficiencia es $980/1400=0.70$, o $70\%$; el otro $30\%$ se convierte en calor y sonido.
Una cascada: la potencia es la rapidez con la que se transfiere la energía — la misma caída en menos tiempo es más potencia
Use $W=Fd\cos\theta$: el trabajo es cero cuando la fuerza es perpendicular al movimiento, y negativo cuando se opone a él.
Apúntese al teorema del trabajo y la energía ($W_{\text{net}}=\Delta K$) o a la conservación de la energía ($K_1+U_1=K_2+U_2$) en lugar de usar fuerzas siempre que la trayectoria sea complicada.
Cuando actúa la fricción, la energía mecánica no se conserva; reste la energía perdida en forma de calor.
Recuerde que $K\propto v^2$: al duplicar la velocidad, la energía cinética se cuadruplica (y también la distancia de frenado).
Use $P=Fv$ para la potencia a velocidad constante; a velocidad constante la fuerza neta es cero, pero la potencia no lo es.
Objetivo de aprendizaje 4.1.A: Describir el momento lineal de un objeto o sistema.
4.1.A.1 El momento lineal se define mediante la ecuación $\vec{p} = m\vec{v}$.
Ecuación:$\vec{p} = m\vec{v}$
4.1.A.2 El momento es una magnitud vectorial y tiene la misma dirección que la velocidad.
4.1.A.3 El momento puede utilizarse para analizar colisiones e explosiones.
4.1.A.3.i Una colisión es un modelo de interacción en el que las fuerzas ejercidas entre los objetos involucrados en el sistema son mucho mayores que la fuerza externa neta ejercida sobre dichos objetos durante la interacción.
4.1.A.3.ii Dado que solo se analizan los estados inicial y final de una colisión, el modelo de objeto puntual puede emplearse para analizarlas.
4.1.A.3.iii Una explosión es un modelo de interacción en el que fuerzas internas al sistema separan a los objetos dentro de dicho sistema.
Enunciado del límite: A menos que se indique lo contrario, el término general "momento" se referirá específicamente al momento lineal.
Fuente: College Board AP Course and Exam Description
El momento lineal es la masa por la velocidad: un vector que apunta en la misma dirección que la velocidad:
$$\vec{p}=m\vec{v}.$$
Mide "qué tan difícil es detener" un objeto en movimiento. Un camión pesado y lento y una pelota ligera y rápida pueden tener el mismo momento. Su unidad es $\text{kg m/s}$, la misma que $\text{N s}$.
4.2
Cambio de momento e impulso
Syllabus
Objetivo de aprendizaje 4.2.A: Describir el impulso entregado a un objeto o sistema.
4.2.A.1 La tasa de cambio del momento lineal es igual a la fuerza externa neta ejercida sobre un objeto o sistema.
4.2.A.2 El impulso se define como el producto de la fuerza promedio ejercida sobre un sistema y el intervalo de tiempo durante el cual esa fuerza se ejerce sobre el sistema.
4.2.A.3 El impulso es una cantidad vectorial y tiene la misma dirección que la fuerza neta ejercida sobre el sistema.
4.2.A.4 El impulso entregado a un sistema por una fuerza externa neta es igual al área bajo la curva de un gráfico de la fuerza externa neta ejercida sobre el sistema en función del tiempo.
4.2.A.5 La fuerza externa neta ejercida sobre un sistema es igual a la pendiente de un gráfico del momento lineal del sistema en función del tiempo.
Objetivo de aprendizaje 4.2.B: Describir la relación entre el impulso ejercido sobre un objeto o sistema y el cambio en el momento lineal del objeto o sistema.
4.2.B.1 El cambio en el momento lineal es la diferencia entre el momento lineal final de un sistema y su momento lineal inicial.
Ecuación:$\Delta \vec{p} = \vec{p} - \vec{p}_0$
4.2.B.2 El teorema impulso-momento lineal relaciona el impulso ejercido sobre un sistema y el cambio en el momento lineal del sistema.
Ecuación:$\vec{J} = \vec{F}_{\text{avg}} \Delta t = \Delta \vec{p}$
4.2.B.3 La segunda ley del movimiento de Newton es un resultado directo del teorema impulso-momento lineal aplicado a sistemas con masa constante.
Declaración de límites: AP Physics 1 no requiere que los estudiantes analicen cuantitativamente sistemas en los que la masa del sistema cambia con respecto al tiempo.
Fuente: College Board AP Course and Exam Description
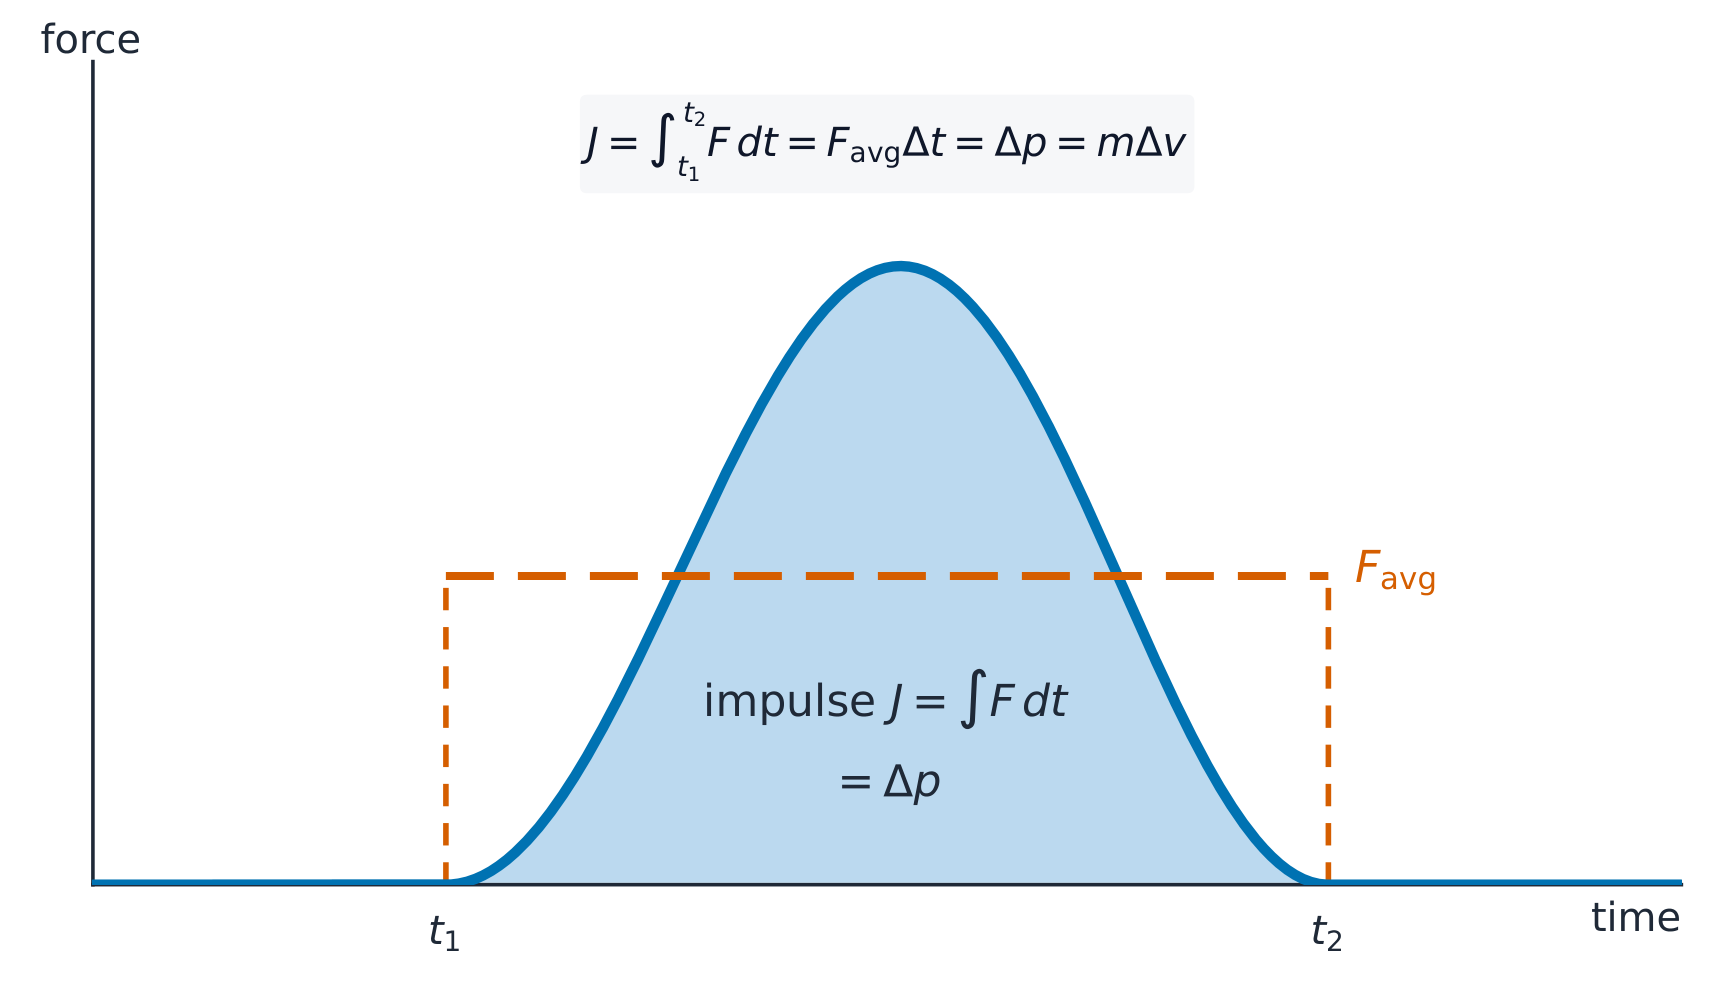
Una fuerza neta actuando durante un tiempo cambia el momento. El impulso entregado es
$$\vec{J}=\vec{F}\,\Delta t=\Delta\vec{p}.$$
Este es el teorema del impulso–momento: el impulso es igual al cambio en el momento. En un gráfico de fuerza–tiempo, el impulso es el área bajo la curva. Esto explica por qué los airbags y el seguimiento del golpe ayudan: distribuir el mismo cambio de momento a lo largo de un tiempo más largo reduce la fuerza.
El impulso es el área bajo la curva fuerza-tiempo, igual a la fuerza promedio multiplicada por el tiempo de contacto
Ejemplo resuelto. Una $0.15\ \text{kg}$ golpea una pared a $20\ \text{m/s}$ y rebota directamente hacia atrás a $15\ \text{m/s}$. El contacto dura $0.020\ \text{s}$. Encuentre la fuerza promedio sobre la bola. Tome la dirección del rebote como positiva, por lo que $u=-20\ \text{m/s}$ y $v=+15\ \text{m/s}$:
Objetivo de Aprendizaje 4.3.A: Describir el comportamiento de un sistema mediante la conservación del momento lineal.
4.3.A.1 Un conjunto de objetos con momentos individuales puede describirse como un único sistema con una velocidad del centro de masas.
4.3.A.1.i Para un conjunto de objetos, la velocidad del centro de masas de un sistema se puede calcular usando la ecuación $\vec{v}_{\text{cm}} = \dfrac{\sum \vec{p}_i}{\sum m_i} = \dfrac{\sum m_i \vec{v}_i}{\sum m_i}$.
4.3.A.1.ii La velocidad del centro de masas de un sistema es constante en ausencia de una fuerza neta externa.
4.3.A.2 El momento total de un sistema es la suma de los momentos de las partes constituyentes del sistema.
4.3.A.3 En ausencia de fuerzas netas externas, cualquier cambio en el momento de un objeto dentro de un sistema debe estar equilibrado por un cambio equivalente y opuesto de momento en otra parte del sistema. Cualquier cambio en el momento de un sistema se debe a una transferencia de momento entre el sistema y su entorno.
4.3.A.3.i El impulso ejercido por un objeto sobre un segundo objeto es igual y opuesto al impulso ejercido por el segundo objeto sobre el primero. Esto es una consecuencia directa de la tercera ley de Newton.
4.3.A.3.ii Se puede seleccionar un sistema de modo que el momento total de dicho sistema sea constante.
4.3.A.3.iii Si el momento total de un sistema cambia, ese cambio será equivalente al impulso ejercido sobre el sistema.
Ecuación:$\vec{J} = \Delta \vec{p}$
4.3.A.4 La aplicación correcta de la conservación del momento puede utilizarse para determinar la velocidad de un sistema inmediatamente antes y después de colisiones o explosiones.
Enunciado de límites: AP Physics 1 incluye un tratamiento cuantitativo y cualitativo de la conservación del momento en una dimensión y un tratamiento semicuantitativo de la conservación del momento en dos dimensiones. Las preguntas de examen que involucran la resolución de sistemas de ecuaciones simultáneas no están incluidas en AP Physics 1, pero el Examen de AP Physics 1 puede incluir preguntas que evalúen si los estudiantes pueden plantear correctamente las ecuaciones y razonar sobre cómo cambiar una masa, velocidad o ángulo dado afectaría a otras cantidades. AP Physics 2 incluye un tratamiento completo de la conservación del momento en dos dimensiones para problemas que incluyen una única velocidad final desconocida.
Objetivo de Aprendizaje 4.3.B: Describir cómo la selección de un sistema determina si el momento de ese sistema cambia.
4.3.B.1 El momento se conserva en todas las interacciones.
4.3.B.2 Si la fuerza neta externa sobre el sistema seleccionado es cero, el momento total del sistema es constante.
4.3.B.3 Si la fuerza neta externa sobre el sistema seleccionado es distinta de cero, se transfiere momento entre el sistema y el entorno.
Fuente: College Board AP Course and Exam Description
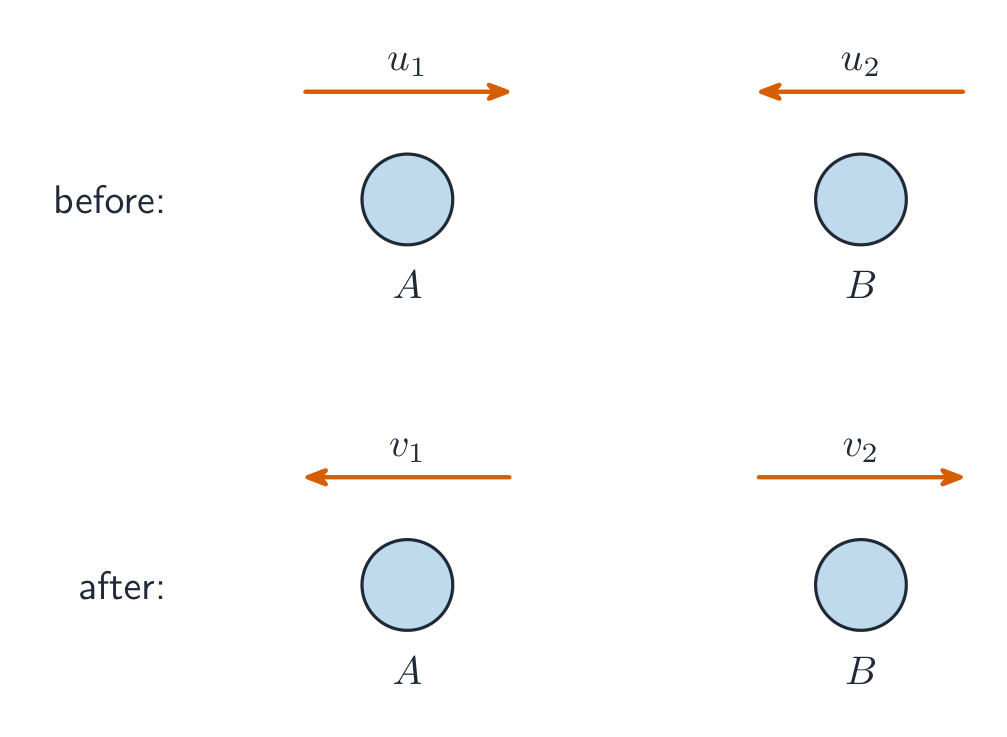
Si la fuerza externa neta sobre un sistema es cero, su momento total se conserva 守恒:
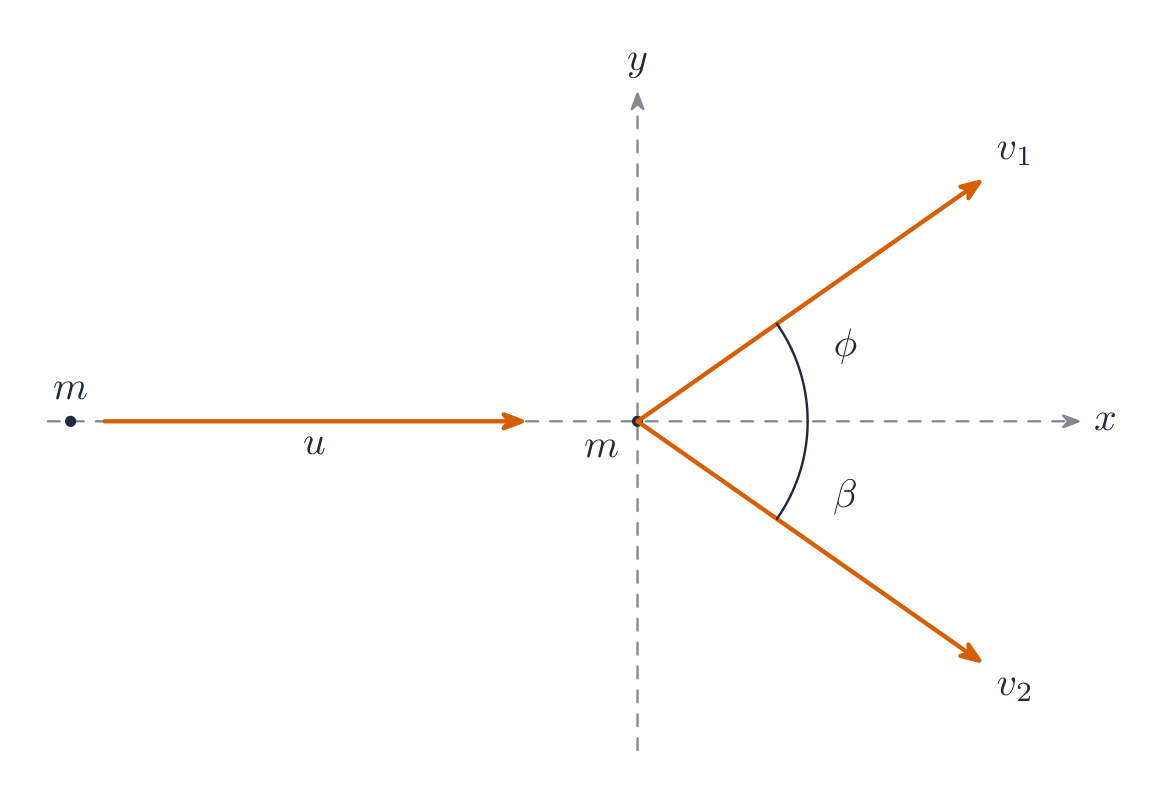
Las fuerzas internas (como el empuje entre dos carros que chocan) vienen en pares de la tercera ley y se cancelan, por lo que no pueden cambiar el momento total. Esta es la herramienta clave para las colisiones 碰撞 y explosiones – aplícala por separado en las direcciones $x$ y $y$.
Una colisión frontal: el momento total antes de la colisión es igual al momento total después de la colisión
Ejemplo resuelto (recoil 反冲). Una patinadora $60\ \text{kg}$, inicialmente en reposo sobre hielo sin fricción, lanza una pelota $2.0\ \text{kg}$ a $8.0\ \text{m/s}$. Encuentre su velocidad de retroceso. El momento total comienza en cero y permanece en cero:
Dado que el momento total se conserva cuando no actúa una fuerza externa neta, $\vec{v}_{\text{cm}}$ entonces permanece constante – un gráfico de $v_{\text{cm}}$ frente al tiempo es plano a menos que actúe una fuerza exterior. Una colisión o explosión interna nunca lo cambia, por violenta que sea la separación de las partes.
Explorar
Colisionar dos carros y conservar el momento
En cualquier colisión, el momento total$\sum mv$ antes es igual al total después. Establece las masas y velocidades y verifica la contabilidad del momento.
Objetivo de aprendizaje 4.4.A: Describir si una interacción entre objetos es elástica o inelástica.
4.4.A.1 Una colisión elástica entre objetos es aquella en la que la energía cinética inicial del sistema es igual a la energía cinética final del sistema.
4.4.A.2 En una colisión elástica, las energías cinéticas finales de cada uno de los objetos dentro del sistema pueden ser diferentes de sus energías cinéticas iniciales.
4.4.A.3 Una colisión inelástica entre objetos es aquella en la que la energía cinética total del sistema disminuye.
4.4.A.4 En una colisión inelástica, parte de la energía cinética inicial no se restaura como energía cinética, sino que es transformada por fuerzas no conservativas en otras formas de energía.
4.4.A.5 En una colisión perfectamente inelástica, los objetos quedan unidos y se mueven con la misma velocidad después de la colisión.
Fuente: College Board AP Course and Exam Description
Conservación del momento en una colisión
El momento se conserva en todas las colisiones (sin fuerza externa). La energía cinética no:
Una colisión oblicua, resuelta a lo largo de dos ejes perpendiculares
En una colisión elástica 弹性碰撞, la energía cinética también se conserva (los objetos rebotan limpiamente).
En una colisión inelástica 非弹性碰撞, parte de la energía cinética se convierte en calor o deformación. En una colisión perfectamente inelástica, los objetos se quedan pegados y se mueven con una velocidad común después.
Estrategia: escribe siempre la conservación del momento; añade la conservación de la energía solo si la colisión se indica como elástica. Un hecho elástico vale la pena memorizar: en una colisión elástica 1D entre masas iguales, los dos objetos simplemente intercambian velocidades (una bola en movimiento que golpea a otra idéntica en reposo se detiene completamente, y el objetivo sale despedida a la velocidad entrante).
Ejemplo resuelto. Un coche de $1000\ \text{kg}$ moviéndose a $20\ \text{m/s}$ choca contra un coche estacionario de $1500\ \text{kg}$ y se enganchan. Encuentre su velocidad común y la energía cinética perdida. La conservación del momento da
La energía cinética antes es $\tfrac12(1000)(20^2)=2.0\times10^{5}\ \text{J}$; después es $\tfrac12(2500)(8.0^2)=8.0\times10^{4}\ \text{J}$. Por lo tanto, $1.2\times10^{5}\ \text{J}$ (aproximadamente $60\%$) se pierde en deformación y calor: el momento se conserva, pero la energía cinética no.
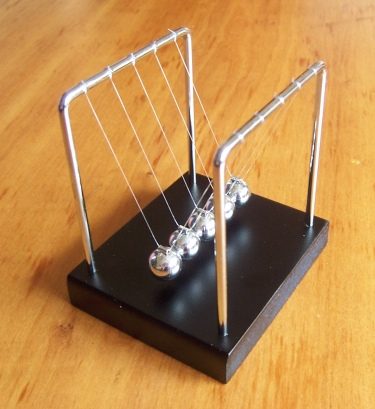
Un péndulo de Newton muestra el paso del momento lineal y la energía cinética a través de una serie de bolas en una colisión casi elástica
Explorar
Comparar colisiones elásticas e inelásticas
El momento siempre se conserva, pero la energía cinética solo se conserva en una colisión elástica. En una inelástica, los carros se quedan pegados y parte de la energía se convierte en calor.
4.4
Consejos para el examen
El momento lineal es un vector: asigne signos $+$ positivo/$-$ negativo antes de sumar; una pelota que rebota invierte su velocidad, produciendo un gran $\Delta p$ cambio de momento.
El momento lineal se conserva en todas las colisiones (sin fuerza externa); la energía cinética solo se conserva si la colisión se especifica como elástica.
En una colisión perfectamente inelástica, los objetos se unen y se mueven con una única velocidad común.
El impulso $=F\,\Delta t=\Delta p$ = el área bajo una gráfica de fuerza–tiempo; extender la colisión a un tiempo más largo reduce la fuerza (airbags, flexionar las rodillas).
Para retrocesos/explosiones, iguale el momento total antes y después (a menudo cero antes).
Objetivo de aprendizaje 5.1.A: Describir la rotación de un sistema con respecto al tiempo utilizando el desplazamiento angular, la velocidad angular y la aceleración angular.
5.1.A.1 El desplazamiento angular es la medición del ángulo, en radianes, a través del cual un punto en un sistema rígido rota alrededor de un eje especificado.
Ecuación:$\Delta\theta = \theta - \theta_0$
5.1.A.1.i Un sistema rígido es aquel que mantiene su forma pero en el cual diferentes puntos del sistema se mueven en direcciones diferentes durante la rotación. Un sistema rígido no puede modelarse como un objeto único.
5.1.A.1.ii Una dirección del desplazamiento angular alrededor de un eje de rotación—horaria o antihoraria—se indica típicamente como matemáticamente positiva, mientras que la otra dirección se considera matemáticamente negativa.
5.1.A.1.iii Si la rotación de un sistema alrededor de un eje puede describirse adecuadamente mediante el movimiento del centro de masa del sistema, este puede tratarse como un solo objeto. Por ejemplo, la rotación de la Tierra sobre su propio eje puede considerarse despreciable al considerar la revolución de la Tierra alrededor del centro de masa del sistema Tierra-Sol.
5.1.A.2 La velocidad angular promedio es la tasa promedio a la que cambia la posición angular con respecto al tiempo.
5.1.A.4 El desplazamiento angular, la velocidad angular y la aceleración angular alrededor de un eje son análogos al desplazamiento lineal, la velocidad y la aceleración en una dimensión, y demuestran las mismas relaciones matemáticas.
5.1.A.4.i Para una aceleración angular constante, las relaciones matemáticas entre el desplazamiento angular, la velocidad angular y la aceleración angular pueden describirse mediante las siguientes ecuaciones:
Ecuación:$\omega = \omega_0 + \alpha t$
Ecuación:$\theta = \theta_0 + \omega_0 t + \dfrac{1}{2}\alpha t^2$
5.1.A.4.ii Las gráficas del desplazamiento angular, la velocidad angular y la aceleración angular en función del tiempo pueden utilizarse para encontrar las relaciones entre estas cantidades.
Declaración de límites: Las descripciones de las direcciones de rotación para un punto u objeto se limitan a horaria y antihoraria con respecto a un eje de rotación dado.
Fuente: College Board AP Course and Exam Description
Una colisión de prueba de choque: grandes fuerzas y torques producen cambios rápidos en el movimiento lineal y angularUn resorte bajo carga: la ley de Hooke vincula fuerza y extensión — contexto útil para la energía en sistemas rotativos
La rotación se describe mediante cantidades angulares que reflejan las lineales:
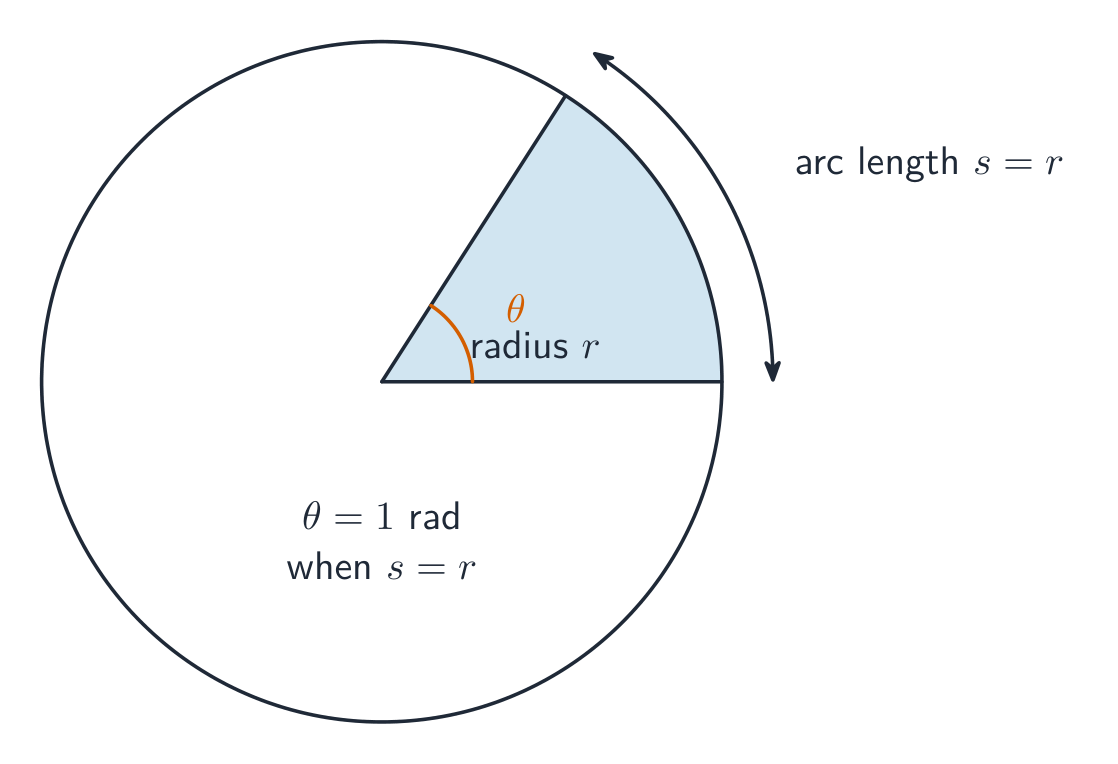
Un radián es el ángulo cuya longitud de arco es igual al radio
desplazamiento angular 角位移$\theta$ (en radianes 弧度),
Para $\alpha$ constante, las ecuaciones cinemáticas rotacionales tienen la misma forma que las lineales, con $\theta,\omega,\alpha$ reemplazando a $x,v,a$: $\omega=\omega_0+\alpha t$, $\theta=\omega_0 t+\tfrac12\alpha t^2$, y $\omega^2=\omega_0^2+2\alpha\theta$.
Ejemplo resuelto. Una rueda parte del reposo y acelera uniformemente hasta $30\ \text{rad/s}$ en $6.0\ \text{s}$. Encuentre su aceleración angular y el ángulo total girado:
Objetivo de aprendizaje 5.2.A: Describir el movimiento lineal de un punto en un sistema rígido en rotación que corresponda al movimiento rotacional de ese punto, y viceversa.
5.2.A.1 Para un punto a una distancia $r$ de un eje de rotación fijo, la distancia lineal $s$ recorrida por el punto a medida que el sistema rota un ángulo $\Delta\theta$ está dada por la ecuación $\Delta s = r\Delta\theta$.
5.2.A.2 Las relaciones derivadas de la velocidad lineal y del componente tangencial de la aceleración respecto a sus respectivas cantidades angulares están dadas por las siguientes ecuaciones:
Ecuación:$s = r\theta$
Ecuación:$v = r\omega$
Ecuación:$a_T = r\alpha$
5.2.A.3 Para un sistema rígido, todos los puntos dentro de dicho sistema tienen la misma velocidad angular y la misma aceleración angular.
Enunciado de límite: Las descripciones de las direcciones de rotación para un punto u objeto se limitan a horario y antihorario con respecto a un eje de rotación dado.
Fuente: College Board AP Course and Exam Description
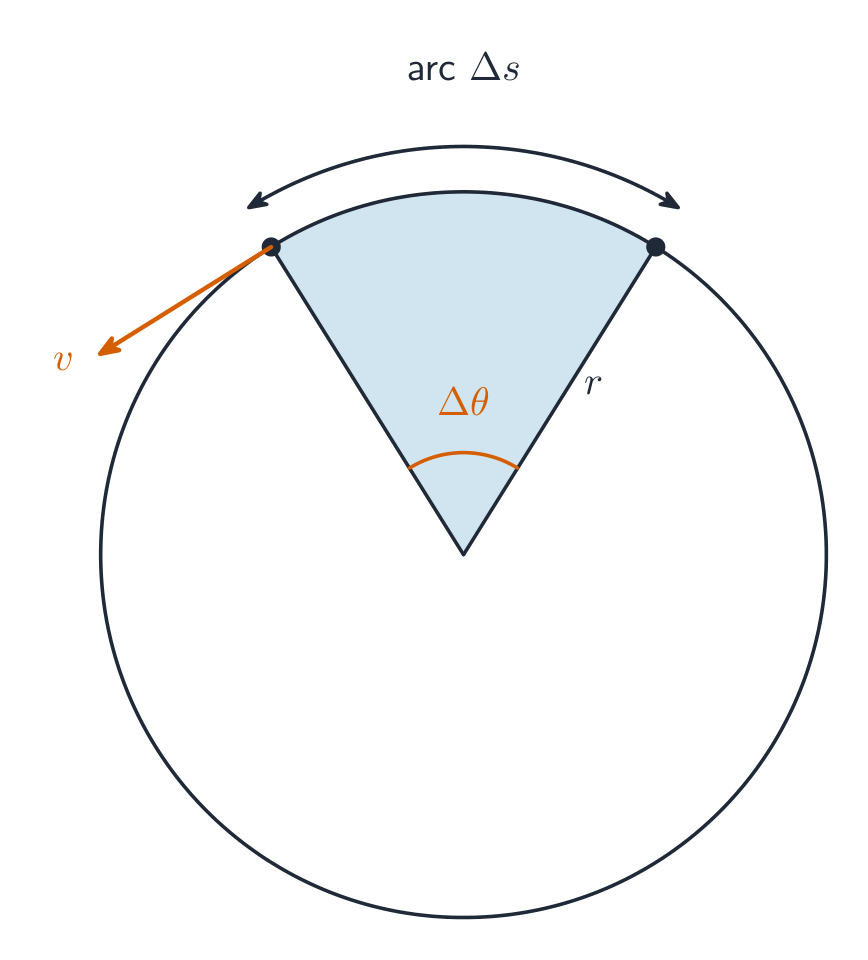
Un punto a un radio $r$ del eje tiene cantidades lineales vinculadas a las angulares:
Los puntos más alejados del eje se mueven más rápido. Este vínculo le permite cambiar entre "qué tan rápido gira la rueda" y "qué tan rápido se mueve un punto en su borde".
A medida que el radio gira un ángulo, un punto se mueve a lo largo de un arco a velocidad v
Ejemplo resuelto. Una rueda de bicicleta de radio $0.35\ \text{m}$ gira a $12\ \text{rad/s}$. Un punto en el borde (y por tanto la bicicleta) se mueve a $v=r\omega=0.35\times12=4.2\ \text{m/s}$. Un punto a mitad de camino hacia el eje se mueve a la mitad de esa velocidad.
5.3
Momento de torsión
Syllabus
Objetivo de aprendizaje 5.3.A: Identificar los torques ejercidos sobre un sistema rígido.
5.3.A.1 El torque resulta únicamente del componente de la fuerza perpendicular al vector de posición que va desde el eje de rotación hasta el punto de aplicación de la fuerza.
5.3.A.2 El brazo de palanca es la distancia perpendicular desde el eje de rotación hasta la línea de acción de la fuerza aplicada.
Objetivo de aprendizaje 5.3.B: Describir los torques ejercidos sobre un sistema rígido.
5.3.B.1 Los torques pueden describirse mediante diagramas de fuerzas.
5.3.B.1.i Los diagramas de fuerzas son similares a los diagramas de cuerpo libre y se utilizan para analizar los torques ejercidos sobre un sistema rígido.
5.3.B.1.ii Al igual que los diagramas de cuerpo libre, los diagramas de fuerzas representan la magnitud relativa y la dirección de las fuerzas aplicadas sobre un sistema rígido. Además, los diagramas de fuerzas muestran la ubicación en la que se aplican esas fuerzas en relación con el eje de rotación.
5.3.B.2 La magnitud del torque ejercido sobre un sistema rígido por una fuerza se describe mediante la siguiente ecuación, donde $\theta$ es el ángulo entre el vector de fuerza y el vector de posición que va desde el eje de rotación hasta el punto de aplicación de la fuerza.
Ecuación:$\tau = rF_{\perp} = rF\sin\theta$
Enunciado de límite: Aunque AP Physics 1 espera que los estudiantes manipulen matemáticamente la magnitud del torque utilizando convenciones vectoriales, la dirección del torque está fuera del alcance del curso.
Fuente: College Board AP Course and Exam Description
El principio de momentos (torque)
Momento de torsión 力矩 es el efecto rotacional de una fuerza: qué tan efectivamente gira un objeto alrededor de un eje:
$$\tau=r F\sin\theta = F\cdot r_\perp,$$
donde $r_\perp$ es el brazo de palanca 力臂 (la distancia perpendicular desde el eje hasta la línea de acción de la fuerza). Una fuerza aplicada más lejos, o más perpendicularmente, produce más torque. El torque tiene un signo (horario frente a antihorario).
El momento de una fuerza depende de la distancia perpendicular desde el punto de apoyo
Ejemplo resuelto. Empujas con $20\ \text{N}$ en el extremo de una llave de $0.30\ \text{m}$. Perpendicular a la llave, el torque es $\tau=rF=0.30\times20=6.0\ \text{N m}$. Si empujas a $60^{\circ}$ respecto a la llave en su lugar, solo cuenta la componente perpendicular: $\tau=rF\sin 60^{\circ}=0.30\times20\times0.87=5.2\ \text{N m}$ – por eso se empuja en ángulo recto para obtener el mayor efecto de giro.
Explorar
Equilibrar los torques en una viga
El torque es fuerza por distancia perpendicular, $\tau=Fd$. La viga está en equilibrio rotacional cuando los torques en cada lado son iguales.
Objetivo de Aprendizaje 5.4.A: Describir la inercia rotacional de un sistema rígido con respecto a un eje de rotación dado.
5.4.A.1 La inercia rotacional mide la resistencia de un sistema rígido a cambios en su rotación y está relacionada con la masa del sistema y la distribución de dicha masa con respecto al eje de rotación.
5.4.A.2 La inercia rotacional de un objeto que gira a una distancia perpendicular $r$ de un eje se describe mediante la ecuación
Ecuación:$I = mr^2$
5.4.A.3 La inercia rotacional total de un conjunto de objetos respecto a un eje es la suma de las inercias rotacionales de cada objeto respecto a ese eje:
Objetivo de Aprendizaje 5.4.B: Describir la inercia rotacional de un sistema rígido que gira sobre un eje que no pasa por el centro de masa del sistema.
5.4.B.1 La inercia rotacional de un sistema rígido en un plano determinado es mínima cuando el eje de rotación pasa por el centro de masa del sistema.
5.4.B.2 El teorema de los ejes paralelos utiliza la siguiente ecuación para relacionar la inercia rotacional de un sistema rígido respecto a cualquier eje paralelo a un eje que pasa por su centro de masa:
Ecuación:$I' = I_{\text{cm}} + Md^2$
Declaración de límites: AP Physics 1 solo espera que los estudiantes calculen la inercia rotacional para sistemas de cinco o menos objetos dispuestos en una configuración bidimensional.
Declaración de límites: Los estudiantes no necesitan conocer la inercia rotacional de sistemas rígidos extendidos, ya que estos se proporcionarán dentro del examen. Los estudiantes deben tener una comprensión cualitativa de los factores que afectan la inercia rotacional; por ejemplo, cómo la inercia rotacional es mayor cuando la masa está más lejos del eje de rotación, lo cual explica por qué un aro tiene más inercia rotacional que un disco sólido de la misma masa y radio.
Fuente: College Board AP Course and Exam Description
Inercia rotacional 转动惯量 (momento de inercia) $I$ mide qué tan difícil es cambiar la rotación de un objeto – la versión rotacional de la masa. Depende tanto de la masa como de la distancia a la que se encuentra esa masa del eje: una masa distribuida más lejos da un $I$ mayor. Para una masa puntual, $I=mr^2$; para cuerpos extendidos, se proporcionan fórmulas estándar (un aro es $mR^2$, un disco sólido $\tfrac12 mR^2$). Esta es la razón por la que una patinadora gira más rápido cuando acerca los brazos – reduce $I$.
5.5
Equilibrio Rotacional
Syllabus
Objetivo de aprendizaje 5.5.A: Describir las condiciones bajo las cuales la velocidad angular de un sistema permanece constante.
5.5.A.1 Un sistema puede presentar equilibrio rotacional (velocidad angular constante) sin estar en equilibrio traslacional, y viceversa.
5.5.A.1.i Los diagramas de cuerpo libre y los diagramas de fuerzas describen la naturaleza de las fuerzas y los torques que actúan sobre un objeto o sistema rígido.
5.5.A.1.ii El equilibrio rotacional es una configuración de torques tal que el torque neto ejercido sobre el sistema es cero.
Ecuación:$\sum \tau_i = 0$
5.5.A.1.iii El análogo rotacional de la primera ley de Newton establece que un sistema tendrá una velocidad angular constante solo si el torque neto ejercido sobre él es cero.
5.5.A.2 Un corolario rotacional de la segunda ley de Newton establece que si los torques ejercidos sobre un sistema rígido no están equilibrados, la velocidad angular del sistema debe estar cambiando.
Declaración de límites: AP Physics 1 no espera que los estudiantes analicen simultáneamente la rotación en múltiples planos.
Fuente: College Board AP Course and Exam Description
Un objeto está en equilibrio rotacional 转动平衡 cuando el torque neto es cero, por lo que su velocidad angular permanece constante. Para un objeto equilibrado (estático), tanto la fuerza neta como el torque neto son cero. Elegir el eje en la ubicación de una fuerza desconocida la elimina de la ecuación de torque – un truco útil para problemas de vigas y escaleras.
En el equilibrio, los momentos horarios y antihorarios respecto al punto de apoyo son iguales
Ejemplo resuelto. Un niño de $30\ \text{kg}$ se sienta a $2.0\ \text{m}$ del punto de apoyo de un columpio. ¿A qué distancia debe sentarse un niño de $40\ \text{kg}$ en el otro lado para equilibrarlo? Iguala el torque horario con el torque antihorario (las $g$ se cancelan):
El niño más pesado se sienta más cerca del punto de apoyo – menos distancia, mismo torque.
Explorar
Encontrar el punto de equilibrio
Para el equilibrio rotacional, el torque horario total es igual al torque antihorario total. Mueve las fuerzas y distancias hasta que la viga se equilibre.
5.6
Segunda Ley de Newton en Forma Rotacional
Syllabus
Objetivo de aprendizaje 5.6.A: Describir las condiciones bajo las cuales cambia la velocidad angular de un sistema.
5.6.A.1 La velocidad angular cambia cuando el torque neto ejercido sobre el objeto o sistema no es igual a cero.
5.6.A.2 La tasa a la que cambia la velocidad angular de un sistema rígido es directamente proporcional al torque neto ejercido sobre dicho sistema y tiene la misma dirección. La aceleración angular del sistema rígido es inversamente proporcional a su inercia rotacional.
5.6.A.3 Para describir completamente un sistema rígido en rotación, pueden ser necesarias realizaciones independientes de análisis lineales y rotacionales.
Fuente: College Board AP Course and Exam Description
El torque neto produce aceleración angular, en analogía directa con $F=ma$:
$$\sum\tau = I\alpha.$$
Por lo tanto, un torque neto mayor, o una inercia rotacional menor, produce una mayor aceleración angular. Resuelve los problemas de rotación igual que los problemas de traslación, con $\tau\leftrightarrow F$, $I\leftrightarrow m$ y $\alpha\leftrightarrow a$.
Ejemplo resuelto. Un torque neto de $12\ \text{N m}$ actúa sobre una rueda con inercia rotacional $I=3.0\ \text{kg m}^2$. Su aceleración angular es $\alpha=\tau/I=12/3.0=4.0\ \text{rad/s}^2$ – el gemelo rotacional exacto de $a=F/m$.
5.6
Consejos para el examen
El torque $\tau=Fr_\perp$ utiliza la distancia perpendicular desde el punto de apoyo; una fuerza que pasa por el punto de apoyo produce cero torque.
Para el equilibrio, iguala el torque horario = torque antihorario; elegir el punto de apoyo en una fuerza desconocida la elimina de la ecuación.
Usa los análogos rotacionales: $\tau\leftrightarrow F$, $I\leftrightarrow m$, $\alpha\leftrightarrow a$, de modo que $\sum\tau=I\alpha$ refleje a $\sum F=ma$.
La inercia rotacional depende de qué tan lejos se encuentra la masa del eje, no solo de su cantidad: un aro resiste más el giro que un disco de igual masa.
Convierte los ángulos a radianes y vincula lo lineal con lo angular mediante $v=r\omega$, $a_t=r\alpha$.
Objetivo de Aprendizaje 6.1.A: Describir la energía cinética de rotación de un sistema rígido en términos de su inercia rotacional y velocidad angular.
6.1.A.1 La energía cinética de rotación de un objeto o sistema rígido está relacionada con la inercia rotacional y la velocidad angular del sistema rígivo, y viene dada por la ecuación $K = \frac{1}{2} I \omega^2$.
6.1.A.1.i La inercia rotacional de un objeto respecto a un eje fijo puede utilizarse para demostrar que la energía cinética de rotación de dicho objeto es equivalente a su energía cinética traslacional, la cual constituye su energía cinética total.
6.1.A.1.ii La energía cinética total de un sistema rígido es la suma de su energía cinética de rotación debida a su rotación alrededor de su centro de masa y su energía cinética traslacional debida al movimiento lineal de su centro de masa.
6.1.A.2 Un sistema rígido puede poseer energía cinética de rotación mientras su centro de masa permanece en reposo, debido a que los puntos individuales dentro del sistema rígido tienen velocidad lineal y, por lo tanto, energía cinética.
6.1.A.3 La energía cinética de rotación es una cantidad escalar.
Fuente: College Board AP Course and Exam Description
Un objeto en rotación posee energía cinética rotacional 转动动能, el equivalente rotacional de $\tfrac12 mv^2$:
$$K_{\text{rot}}=\tfrac{1}{2}I\omega^2.$$
Un objeto que se mueve y gira a la vez (como una bola que rueda) tiene ambas, energía cinética traslacional y rotacional, y su total es $K=\tfrac12 mv^2+\tfrac12 I\omega^2$.
6.2
Torque y Trabajo
Syllabus
Objetivo de aprendizaje 6.2.A: Describir el trabajo realizado sobre un sistema rígido por un torque dado o una colección de torques.
6.2.A.1 Un torque puede transferir energía hacia adentro o hacia afuera de un objeto o sistema rígido si el torque se ejerce a lo largo de un desplazamiento angular.
6.2.A.2 La cantidad de trabajo realizado sobre un sistema rígido por un torque está relacionada con la magnitud de dicho torque y el desplazamiento angular mediante el cual el sistema rígido rota durante el intervalo en que se ejerce ese torque.
Ecuación:$W = \tau \Delta\theta$
6.2.A.3 El trabajo realizado sobre un sistema rígido por un torque dado puede determinarse a partir del área bajo la curva de un gráfico de torque en función de la posición angular.
Fuente: College Board AP Course and Exam Description
Un torque que actúa a través de un desplazamiento angular realiza trabajo, cambiando la energía cinética rotacional:
$$W=\tau\,\Delta\theta,\qquad P=\tau\omega.$$
Esta es la forma rotacional de $W=Fd$ y $P=Fv$, y extiende el teorema del trabajo-energía a la rotación.
Ejemplo resuelto. Un motor aplica un torque constante de $8.0\ \text{N m}$ a un volante mientras este gira $10\ \text{rad}$. El trabajo realizado es $W=\tau\,\Delta\theta=8.0\times10=80\ \text{J}$, y si el volante partió del reposo, todo esto se convierte en energía cinética rotacional.
Explorar
Equilibrar los torques en un columpio
El torque es fuerza por distancia perpendicular, $\tau = Fd$. La viga se equilibra cuando los torques en cada lado son iguales: mueve las fuerzas y distancias para encontrar el punto de equilibrio.
6.3
Momento Angular e Impulso Angular
Syllabus
Objetivo de aprendizaje 6.3.A: Describir el momento angular de un objeto o sistema rígido.
6.3.A.1 La magnitud del momento angular de un sistema rígido respecto a un eje específico se puede describir con la ecuación $L = I\omega$.
6.3.A.2 La magnitud del momento angular de un objeto respecto a un punto dado es $L = rmv \sin\theta$.
6.3.A.2.i La selección del eje alrededor del cual se considera que rota un objeto influye en la determinación del momento angular de dicho objeto.
6.3.A.2.ii El momento angular medido de un objeto que se desplaza en línea recta depende de la distancia entre el punto de referencia y el objeto, la masa del objeto, la velocidad del objeto y el ángulo entre la distancia radial y la velocidad del objeto.
Objetivo de aprendizaje 6.3.B: Describir el impulso angular entregado a un objeto o sistema rígido por un torque.
6.3.B.1 El impulso angular se define como el producto del torque ejercido sobre un objeto o sistema rígido y el intervalo de tiempo durante el cual se ejerce el torque.
Ecuación:$\text{angular impulse} = \tau \Delta t$
6.3.B.2 El impulso angular tiene la misma dirección que el torque ejercido sobre el objeto o sistema.
6.3.B.3 El impulso angular entregado a un objeto o sistema rígido por un torque se puede obtener a partir del área bajo la curva de un gráfico del torque en función del tiempo.
Objetivo de aprendizaje 6.3.C: Relacionar el cambio en el momento angular de un objeto o sistema rígido con el impulso angular proporcionado a ese objeto o sistema rígido.
6.3.C.1 La magnitud del cambio en el momento angular se puede describir comparando las magnitudes de los momentos angulares final e inicial del objeto o sistema rígido: $\Delta L = L - L_0$
6.3.C.2 Una forma rotacional del teorema impulso-momento relaciona el impulso angular entregado a un objeto o sistema rígido y el cambio en el momento angular de dicho objeto o sistema rígido.
6.3.C.2.i El impulso angular ejercido sobre un objeto o sistema rígido es igual al cambio en el momento angular de ese objeto o sistema rígido.
Ecuación:$\Delta L = \tau \Delta t$
6.3.C.2.ii La forma rotacional del teorema impulso-momento es una consecuencia directa de la forma rotacional de la segunda ley del movimiento de Newton para casos en los que la inercia rotacional es constante: $\tau_{\text{net}} = \dfrac{\Delta L}{\Delta t} = I \dfrac{\Delta\omega}{\Delta t} = I\alpha$
6.3.C.3 El torque neto ejercido sobre un objeto es igual a la pendiente del gráfico del momento angular de un objeto en función del tiempo.
6.3.C.4 El impulso angular entregado a un objeto es igual al área bajo la curva de un gráfico del torque externo neto ejercido sobre un objeto en función del tiempo.
Declaración de límite: Aunque se espera que los estudiantes de Física AP 1 puedan manipular matemáticamente la magnitud del momento angular utilizando convenciones vectoriales unidimensionales, la dirección del momento angular y del impulso angular está fuera del alcance del curso.
Fuente: College Board AP Course and Exam Description
Momento angular 角动量 es la versión rotacional del momento lineal:
$$L=I\omega.$$
Un torque neto que actúa durante un tiempo entrega un impulso angular 角冲量 que lo cambia: $\tau\,\Delta t=\Delta L$ – el teorema impulso-momento angular para la rotación.
6.4
Conservación del Momento Angular
Syllabus
Objetivo de Aprendizaje 6.4.A: Describir el comportamiento de un sistema mediante la conservación del momento angular.
6.4.A.1 El momento angular total de un sistema respecto a un eje de rotación es la suma de los momentos angulares de las partes constituyentes del sistema respecto a ese eje.
6.4.A.2 Cualquier cambio en el momento angular de un sistema debe deberse a una interacción entre el sistema y su entorno.
6.4.A.2.i El impulso angular ejercido por un objeto o sistema sobre un segundo objeto o sistema es igual y opuesto al impulso angular ejercido por el segundo objeto o sistema sobre el primero. Esto es una consecuencia directa de la tercera ley de Newton.
6.4.A.2.ii Se puede seleccionar un sistema tal que el momento angular total de dicho sistema sea constante.
6.4.A.2.iii La velocidad angular de un sistema no rígido puede cambiar sin que varíe el momento angular del sistema, si el sistema cambia de forma moviendo masa más cerca o más lejos del eje de rotación.
6.4.A.2.iv Si el momento angular total de un sistema cambia, dicho cambio será equivalente al impulso angular ejercido sobre el sistema.
Objetivo de Aprendizaje 6.4.B: Describir cómo la selección de un sistema determina si el momento angular de ese sistema cambia.
6.4.B.1 El momento angular se conserva en todas las interacciones.
6.4.B.2 Si el torque externo neto ejercido sobre un objeto o sistema rígido seleccionado es cero, el momento angular total de ese sistema es constante.
6.4.B.3 Si el torque externo neto ejercido sobre un objeto o sistema rígido seleccionado es distinto de cero, el momento angular se transfiere entre el sistema y el entorno.
Fuente: College Board AP Course and Exam Description
Si el torque externo neto sobre un sistema es cero, su momento angular total se conserva 守恒:
$$I_1\omega_1=I_2\omega_2.$$
Así, si $I$ disminuye, $\omega$ aumenta para mantener $L$ constante; por eso un patinador giratorio acelera al acercar los brazos. Esto también aplica a colisiones y explosiones de sistemas en rotación.
Ejemplo resuelto. Un patinador gira a $2.0\ \text{rev/s}$ con inercia rotacional $I_1=4.0\ \text{kg m}^2$. Al acercar los brazos, reduce su inercia rotacional a $I_2=1.6\ \text{kg m}^2$. Sin torques externos, el momento angular se conserva:
Su energía cinética en realidad aumenta – la energía extra proviene del trabajo que hacen sus músculos para acercar los brazos contra la fuerza centrífuga hacia afuera.
Al acercar la masa hacia adentro se reduce I, por lo que ω aumenta para conservar L = Iω
Objetivo de Aprendizaje 6.5.B: Describir el movimiento de un sistema que rueda sin deslizar.
6.5.B.1 Durante el rodadura sin deslizar, el movimiento de traslación del centro de masa de un sistema se relaciona con el movimiento de rotación del propio sistema mediante las ecuaciones:
Ecuación:$\Delta x_{\text{cm}} = r\Delta\theta$
Ecuación:$v_{\text{cm}} = r\omega$
Ecuación:$a_{\text{cm}} = r\alpha$
6.5.B.2 Para casos ideales, el rodar sin deslizar implica que la fuerza de fricción no disipa ninguna energía del sistema en rodadura.
Objetivo de Aprendizaje 6.5.C: Describir el movimiento de un sistema que rueda mientras desliza.
6.5.C.1 Cuando hay deslizamiento, el movimiento de traslación del centro de masa de un sistema y su movimiento de rotación no pueden relacionarse directamente.
6.5.C.2 Cuando un sistema en rotación se desliza respecto a otra superficie, el punto de aplicación de la fuerza de fricción cinética ejercida sobre el sistema se mueve respecto a dicha superficie; por lo tanto, la fuerza de fricción cinética disipará energía del sistema.
Enunciado de límite: La fricción de rodadura está fuera del alcance del AP Physics 1.
Enunciado de límite: Las relaciones matemáticas precisas entre las cantidades lineales y angulares mientras un cuerpo rígido rueda con deslizamiento están fuera del alcance del AP Physics 1 y 2, y no se espera que los estudiantes modelen cuantitativamente dichas relaciones. Sin embargo, se espera que los estudiantes expliquen cualitativamente los cambios en las cantidades lineales y angulares mientras un cuerpo rígido rueda con deslizamiento.
Fuente: College Board AP Course and Exam Description
Rodar sin deslizarse 纯滚动 vincula los movimientos traslacionales y rotacionales: el punto de contacto está momentáneamente en reposo, así que
$$v=r\omega \qquad\text{and}\qquad a=r\alpha.$$
La energía de un objeto que rueda se divide entre traslación y rotación, por lo que en una rampa acelera más lentamente que un objeto que desliza sin fricción – parte de la energía va hacia el giro.
Ejemplo resuelto. Para un disco sólido ($I=\tfrac12 mR^2$) que rueda sin deslizarse, ¿qué fracción de su energía cinética es rotacional? Usando $v=R\omega$, la parte rotacional es $\tfrac12 I\omega^2=\tfrac12(\tfrac12 mR^2)\omega^2=\tfrac14 mv^2$, mientras que la parte traslacional es $\tfrac12 mv^2$. Por tanto, el total es $\tfrac34 mv^2$ y la fracción rotacional es $\tfrac{1/4}{3/4}=\tfrac13$. Un aro, con su masa más alejada, almacena la mitad de su energía en giro y baja una rampa aún más lentamente.
En la rodadura sin deslizarse el punto de contacto está en reposo, por lo que v = rω
Objetivo de aprendizaje 6.6.A: Describir el movimiento de un sistema formado por dos objetos que interactúan únicamente mediante fuerzas gravitacionales.
6.6.A.1 En un sistema compuesto exclusivamente por un objeto central masivo y un satélite orbitante cuya masa es despreciable en comparación con la del objeto central, el movimiento propio del objeto central es despreciable.
6.6.A.2 El movimiento de los satélites en órbitas está restringido por las leyes de conservación.
6.6.A.2.i En órbitas circulares, la energía mecánica total del sistema, la energía potencial gravitacional del sistema, el momento angular y la energía cinética del satélite son constantes.
6.6.A.2.ii En órbitas elípticas, la energía mecánica total del sistema y el momento angular del satélite son constantes, pero la energía potencial gravitacional del sistema y la energía cinética del satélite pueden variar individualmente.
6.6.A.2.iii La energía potencial gravitacional de un sistema formado por un satélite y un objeto central masivo se define como cero cuando el satélite se encuentra a una distancia infinita del objeto central.
Ecuación:$U_g = -G\dfrac{m_1 m_2}{r}$
6.6.A.3 La velocidad de escape de un satélite es la velocidad tal que la energía mecánica del sistema satélite–objeto central es igual a cero.
6.6.A.3.i Cuando la única fuerza que actúa sobre un satélite es la gravedad de un objeto central, un satélite que alcanza la velocidad de escape se alejará del cuerpo central hasta que su velocidad llegue a cero a una distancia infinita del mismo.
6.6.A.3.ii La velocidad de escape de un satélite desde un cuerpo central de masa $M$ puede derivarse utilizando las leyes de conservación de la energía.
Fuente: College Board AP Course and Exam Description
Movimiento orbital (Ley 2ª de Kepler)
Un satélite 卫星 en órbita está en caída libre: la gravedad proporciona la fuerza centrípeta exacta necesaria para curvar su trayectoria en una órbita. Igualando la gravedad al requisito centrípeto,
Así, una órbita más grande implica una velocidad menor. Para una órbita circular, tanto el momento angular como la energía mecánica son constantes; para una órbita elíptica, el momento angular se conserva (sin torque respecto al planeta) mientras la velocidad varía – siendo máxima cuando está más cerca.
La gravedad proporciona la fuerza centrípeta que mantiene a un satélite en órbita
Ejemplo resuelto. Calcule la velocidad de un satélite en una órbita baja justo sobre la Tierra, radio $r=6.4\times10^{6}\ \text{m}$, con $GM=4.0\times10^{14}\ \text{m}^3/\text{s}^2$:
aproximadamente $7.9\ \text{km/s}$ – y observe que la masa del satélite se cancela, por lo que todas las órbitas bajas comparten esta velocidad.
La Estación Espacial Internacional: un satélite real mantenido en órbita solo por la gravedad
La velocidad de escape 逃逸速度 es la velocidad de lanzamiento que permite a un objeto irse definitivamente: su energía mecánica total es exactamente cero, por lo que desacelera hasta detenerse solo a distancia infinita. Igualando $\tfrac12 mv^2 - \dfrac{GMm}{r}=0$ (usando la energía potencial gravitatoria general $U_g=-GMm/r$) y despejando $v$,
$$v_{\text{esc}}=\sqrt{\frac{2GM}{r}}.$$
Es $\sqrt2$ veces la velocidad de la órbita circular en el mismo radio, y (como la velocidad orbital) no depende de la masa del objeto que escapa.
Explorar
Comparar órbitas a diferentes radios
Un satélite está en caída libre, proporcionando su gravedad la fuerza centrípeta. Una órbita más grande significa una velocidad más lenta y un período más largo: tercera ley de Kepler.
6.6
Consejos para el examen
Conserve el momento angular$L=I\omega$ cuando no actúe ningún torque externo: un $I$ menor (brazos acercados) da lugar a un $\omega$ mayor.
Un objeto que rueda divide su energía entre $\tfrac12 mv^2$ y $\tfrac12 I\omega^2$, vinculadas por $v=r\omega$ – por lo que acelera por una rampa más lentamente que uno que se desliza.
Para una órbita circular iguale la gravedad al requisito centrípeto: $v=\sqrt{GM/r}$, por lo que una órbita más grande es más lenta y la masa del satélite se cancela.
Acercar los brazos aumenta el giro y la energía cinética – la energía extra proviene del trabajo realizado al tirar hacia adentro; $L$ permanece inalterado.
Observe qué cantidad rotacional se conserva: $L$ (sin torque) frente a la energía (sin fricción) son condiciones diferentes.
Objetivo de aprendizaje 7.1.A: Describir el movimiento armónico simple.
7.1.A.1 El movimiento armónico simple es un caso especial del movimiento periódico.
7.1.A.2 El MAS resulta cuando la magnitud de la fuerza restauradora ejercida sobre un objeto es proporcional al desplazamiento de ese objeto respecto a su posición de equilibrio.
Ecuación:$ma_x = -k\Delta x$
7.1.A.2.i Una fuerza restauradora es una fuerza que se ejerce en dirección opuesta al desplazamiento de un objeto desde una posición de equilibrio.
7.1.A.2.ii Una posición de equilibrio es un lugar en el cual la fuerza neta ejercida sobre un objeto o sistema es cero.
7.1.A.2.iii El movimiento de un péndulo con un pequeño desplazamiento angular puede modelarse como un movimiento armónico simple porque el torque restaurador es proporcional al desplazamiento angular.
Fuente: College Board AP Course and Exam Description
Movimiento armónico simple
El movimiento armónico simple 简谐运动 (SHM) es una oscilación 振动 de ida y vuelta causada por una fuerza restauradora 回复力 que es proporcional al desplazamiento desde el equilibrio y siempre apunta hacia él: $F=-kx$. Una masa en un resorte y (para ángulos pequeños) un péndulo son los ejemplos estándar. Dado que la fuerza aumenta con el desplazamiento, el movimiento es suave y repetitivo, trazando una curva senoidal en el tiempo.
En el SHM, la aceleración siempre apunta hacia el equilibrio, opuesta al desplazamiento
La prueba del SHM es exactamente esta: aceleración proporcional al desplazamiento y opuesta en dirección, $a=-\dfrac{k}{m}x$. Un péndulo solo lo cumple para oscilaciones pequeñas, donde $\sin\theta\approx\theta$; las oscilaciones grandes no son exactamente SHM.
Un resorte bajo carga: la ley de Hooke F = −kx es la fuerza restauradora que produce el SHM
Observe que la amplitud nunca entró en juego; un balanceo ancho o estrecho mantiene el mismo tiempo, lo cual hace que los péndulos sean buenos relojes.
Tuners de afinación: un tuning fork más largo y pesado vibra más lentamente, produciendo una frecuencia más baja
Explorar
Medir el periodo de oscilación de un péndulo
El periodo de un péndulo depende de su longitud y la gravedad, no de su masa ni de la amplitud (pequeña): $T=2\pi\sqrt{L/g}$. Alarga el péndulo y cada oscilación tarda más.
7.3
Representación y Análisis del SHM
Syllabus
Objetivo de aprendizaje 7.3.A: Describir el desplazamiento, la velocidad y la aceleración de un objeto que presenta MHS.
7.3.A.1 Para un objeto que presenta MHS, el desplazamiento de ese objeto medido desde su posición de equilibrio puede representarse mediante las ecuaciones $x = A\cos(2\pi ft)$ o $x = A\sin(2\pi ft)$.
7.3.A.1.i Los mínimos, máximos y ceros del desplazamiento, la velocidad y la aceleración son características del movimiento armónico.
7.3.A.1.ii Reconocer las posiciones o los instantes en los que el desplazamiento, la velocidad y la aceleración del MHS alcanzan valores extremos o cero puede ayudar a describir cualitativamente el comportamiento del movimiento.
7.3.A.2 Cambiar la amplitud de un sistema que presenta MHS no cambiará el período de dicho sistema.
7.3.A.3 Las propiedades del MHS pueden determinarse y analizarse mediante representaciones gráficas.
Fuente: College Board AP Course and Exam Description
El desplazamiento varía sinusoidalmente: $x(t)=A\cos(\omega t)$ (o seno), donde $A$ es la amplitud 振幅 (desplazamiento máximo) y $\omega=2\pi f$ es la frecuencia angular 角频率. Lectura del movimiento:
El desplazamiento varía sinusoidalmente con el tiempo en el movimiento armónico simple
En los extremos ($x=\pm A$): el desplazamiento y la fuerza restauradora son máximos, por lo que la aceleración es máxima, pero la velocidad es cero.
En el equilibrio 平衡 ($x=0$): la fuerza y la aceleración son cero, pero la velocidad es máxima.
La velocidad y la aceleración también son sinusoidales, desfasadas en fase 相位 respecto al desplazamiento: la velocidad adelanta al desplazamiento en un cuarto de ciclo, y la aceleración es exactamente opuesta al desplazamiento.
Desplazamiento, velocidad y aceleración en el SHM, cada uno separado por un cuarto de ciclo
Lea la figura como una historia: donde $x$ es mayor (el punto de retorno), $v$ acaba de caer a cero y $a$ está en su valor más negativo, jalando la masa de regreso; un cuarto de ciclo después, la masa atraviesa el centro a máxima velocidad con aceleración cero.
Objetivo de aprendizaje 7.4.A: Describir la energía mecánica de un sistema que presenta MHS.
7.4.A.1 La energía total de un sistema que presenta MHS es la suma de la energía cinética y potencial del sistema.
Ecuación:$E_{\text{total}} = U + K$
7.4.A.2 La conservación de la energía indica que la energía total de un sistema que presenta MHS es constante.
7.4.A.3 La energía cinética de un sistema que presenta MHS es máxima cuando la energía potencial del sistema es mínima.
7.4.A.4 La energía potencial de un sistema que presenta MHS es máxima cuando la energía cinética del sistema es mínima.
7.4.A.4.i La energía cinética mínima de un sistema que presenta MHS es cero.
7.4.A.4.ii Cambiar la amplitud de un sistema que presenta MHS modificará la energía potencial máxima del sistema y, por lo tanto, la energía total del sistema.
Ecuación relevante para un sistema resorte–objeto:$E_{\text{total}} = \dfrac{1}{2}kA^2$
Fuente: College Board AP Course and Exam Description
Conservación de energía: KE ⇄ PE
La energía se transfiere entre cinética y potencial mientras que el total permanece constante (sin fricción):
En los extremos, es toda potencial; en el equilibrio, es toda cinética (velocidad máxima). Debido a que $E\propto A^2$, duplicar la amplitud cuadruplica la energía.
Cinética y potencial se intercalan durante un ciclo mientras la energía total permanece constante
Ejemplo resuelto. Una $0.50\ \text{kg}$ masa en un resorte de rigidez $k=200\ \text{N/m}$ oscila con amplitud $A=0.10\ \text{m}$. Encuentre su velocidad máxima. Toda la energía es cinética en el punto de equilibrio, por lo que $\tfrac12 kA^2=\tfrac12 mv_{\max}^2$:
El método de energía es más rápido que rastrear las funciones seno cuando solo se necesita la velocidad máxima.
Explorar
Intercambiar energía cinética y potencial en el MAS
En el movimiento armónico simple, la energía oscila entre cinética (máxima en el centro) y potencial (máxima en los extremos) mientras el total permanece constante.
7.4
Consejos para el examen
Verifique si hay MHS: la aceleración debe ser proporcional al desplazamiento y dirigida hacia el centro ($a=-\tfrac{k}{m}x$).
El período no depende de la amplitud — utilice $T=2\pi\sqrt{m/k}$ (resorte) o $T=2\pi\sqrt{L/g}$ (péndulo, ángulos pequeños).
La velocidad es máxima en el centro (toda cinética) y cero en los extremos (toda potencial); la aceleración es mayor en los extremos.
Use energía ($\tfrac12 kA^2 = \tfrac12 kx^2 + \tfrac12 mv^2$) para encontrar la velocidad máxima rápidamente: $v_{\max}=A\sqrt{k/m}$.
La energía total $\propto A^2$, por lo que duplicar la amplitud cuadruplica la energía.
Objetivo de aprendizaje 8.1.A: Describir las propiedades de un fluido.
8.1.A.1 Las propiedades distintivas de los sólidos, líquidos y gases provienen de las diferentes interacciones entre átomos y moléculas.
8.1.A.2 Un fluido es una sustancia que no tiene una forma fija.
8.1.A.3 Los fluidos se pueden caracterizar por su densidad. La densidad se define como la razón entre la masa y el volumen.
Ecuación:$\rho = \dfrac{m}{V}$
8.1.A.4 Un fluido ideal es incompresible y no posee viscosidad.
Fuente: College Board AP Course and Exam Description
Las diferencias entre sólidos, líquidos y gases provienen de la fuerza con la que interactúan sus partículas. Un fluido 流体 (líquido o gas) no tiene forma fija; fluye porque sus partículas se desplazan unas sobre otras. La densidad 密度 es la masa por unidad de volumen:
$$\rho=\frac{m}{V}.$$
Depende de la sustancia y su estado. Un objeto se hunde o flota dependiendo de cómo compare su densidad con la del fluido circundante: si es menos denso flota, si es más denso se hunde. Un fluido ideal 理想流体 es incompresible 不可压缩 (densidad constante, sin importar la presión) y no tiene viscosidad 黏度 (fricción interna): el modelo que AP utiliza en todo momento.
Explorar
Flotar o hundirse por densidad
Un objeto flota si es menos denso que el fluido. Cambia la densidad y observa cómo sube más o se hunde, desplazando su propio peso en fluido.
Objetivo de aprendizaje 8.2.A: Describir la presión ejercida sobre una superficie por una fuerza dada.
8.2.A.1 La presión se define como la magnitud de la componente perpendicular de la fuerza exercida por unidad de área sobre un área superficial dada, según la ecuación
Ecuación:$P = \dfrac{F_\perp}{A}$
8.2.A.2 La presión es una cantidad escalar.
8.2.A.3 El volumen y la densidad de una cantidad dada de un fluido incompresible son constantes independientemente de la presión que se ejerza sobre dicho fluido.
Objetivo de aprendizaje 8.2.B: Describir la presión ejercida por un fluido.
8.2.B.1 La presión ejercida por un fluido es el resultado del conjunto de interacciones entre las partículas constituyentes del fluido y la superficie con la que dichas partículas interactúan.
8.2.B.2 La presión absoluta de un fluido en un punto dado es igual a la suma de una presión de referencia $P_0$, como la presión atmosférica $P_{\text{atm}}$, y la presión manométrica $P_{\text{gauge}}$.
Ecuación:$P = P_0 + \rho g h$
8.2.B.3 La presión manométrica de una columna vertical de fluido se describe mediante la ecuación
Ecuación:$P_{\text{gauge}} = \rho g h$
Fuente: College Board AP Course and Exam Description
La presión 压强 es la fuerza perpendicular por unidad de área, una escalar 标量 medida en pascales (Pa):
$$P=\frac{F_\perp}{A}.$$
En un fluido en reposo, la presión aumenta con la profundidad 深度 debido al peso del fluido superior:
$$P=P_0+\rho g h,$$
donde $P_0$ es la presión en la superficie y $h$ es la profundidad. La presión actúa igual en todas direcciones en un punto y empuja perpendicularmente a cualquier superficie.
Prensa hidráulica: la presión aplicada a un pistón pequeño se transmite sin disminución a través del fluido hasta uno grande, permitiendo levantar un automóvil con poca fuerza.
Distinga las dos presiones que AP solicita: la presión manométrica 表压 es la presión adicional que añade la columna de fluido, $P_{\text{gauge}}=\rho g h$, mientras que la presión absoluta 绝对压强 es la total, $P=P_0+P_{\text{gauge}}$ (con $P_0$ siendo usualmente la atmosférica). Una lectura de "$200\ \text{kPa}$" en un manómetro de neumático corresponde a presión manométrica; el aire en su interior está realmente a aproximadamente $300\ \text{kPa}$ absolutos.
El peso de una columna de líquido determina la presión extra a una profundidad dada.
Ejemplo resuelto. Calcule la presión total sobre un buceador $10\ \text{m}$ bajo la superficie del agua ($\rho=1000\ \text{kg/m}^3$, presión superficial $P_0=1.0\times10^{5}\ \text{Pa}$):
$$P=P_0+\rho g h=1.0\times10^{5}+1000\times9.8\times10=1.98\times10^{5}\ \text{Pa}.$$
Cada $10\ \text{m}$ de agua añade aproximadamente una atmósfera extra de presión. Note que la presión no depende de la forma ni del ancho del recipiente, solo de la profundidad.
Un barómetro aneroide mide la presión del aire mediante una caja metálica sellada que se flexiona cuando cambia la presión exterior.
Objetivo de aprendizaje 8.3.A: Describir las condiciones bajo las cuales cambia la velocidad de un fluido.
8.3.A.1 Las leyes de Newton pueden utilizarse para describir el movimiento de las partículas dentro de un fluido.
8.3.A.2 El comportamiento macroscópico de un fluido es resultado de las interacciones internas entre las partículas que lo constituyen y las fuerzas externas ejercidas sobre él.
Objetivo de aprendizaje 8.3.B: Describir la fuerza de empuje ejercida sobre un objeto en interacción con un fluido.
8.3.B.1 La fuerza de empuje es una fuerza neta hacia arriba ejercida sobre un objeto por parte de un fluido.
8.3.B.2 La fuerza de empuje ejercida sobre un objeto por parte de un fluido es el resultado de la suma de las fuerzas ejercidas sobre el objeto por las partículas que componen el fluido.
8.3.B.3 La magnitud de la fuerza de empuje ejercida sobre un objeto por parte de un fluido es equivalente al peso del fluido desplazado por el objeto.
Ecuación:$F_b = \rho V g$
Fuente: College Board AP Course and Exam Description
Empuje: flotar o hundirse.
Un objeto sumergido en un fluido experimenta una fuerza de empuje 浮力 hacia arriba igual al peso del fluido que desplaza: principio de Arquímedes 阿基米德原理:
Combine esto con las leyes de Newton: el objeto flota cuando el empuje equilibra su peso, se hunde cuando gana el peso, y asciende cuando gana el empuje. Un objeto flotante desplaza exactamente su propio peso de fluido.
Ejemplo resuelto. Un bloque de densidad $600\ \text{kg/m}^3$ flota en agua ($1000\ \text{kg/m}^3$). ¿Qué fracción queda bajo la superficie? Para flotar, la fuerza de empuje iguala al peso, por lo tanto $\rho_{\text{fluid}}\,g\,V_{\text{sub}}=\rho_{\text{object}}\,g\,V$:
Así, $60\%$ queda bajo el agua; la misma razón por la cual la mayor parte de un iceberg (densidad $\approx 900$) se oculta bajo el nivel del mar.
8.4
Fluidos y leyes de conservación
Syllabus
Objetivo de aprendizaje 8.4.A: Describir el flujo de un fluido incompresible a través de un área transversal mediante la conservación de la masa.
8.4.A.1 Una diferencia de presión entre dos lugares provoca que un fluido fluya.
8.4.A.1.i La tasa con la que la materia ingresa a un tubo lleno de fluido abierto en ambos extremos debe ser igual a la tasa con la que la materia sale del tubo.
8.4.A.1.ii La tasa con la que la materia fluye hacia un lugar es proporcional al área transversal del flujo y a la velocidad a la que se desplaza el fluido.
Ecuación derivada:$\dfrac{V}{t} = A v$
8.4.A.2 La ecuación de continuidad para el flujo de fluidos describe la conservación de la tasa de flujo másico en fluidos incompresibles.
Ecuación:$A_1 v_1 = A_2 v_2$
Fuente: College Board AP Course and Exam Description
Para un fluido ideal en flujo estacionario, se aplican dos principios de conservación:
El empuje surge porque la presión sobre la parte inferior de un objeto excede a la de la parte superior.
Continuidad 连续性 (conservación de la masa): el caudal volumétrico es constante, por lo que $A_1 v_1 = A_2 v_2$. Un tubo más estrecho obliga a un flujo más rápido.
Ecuación de Bernoulli 伯努利方程 (conservación de energía por unidad de volumen): a lo largo de una línea de corriente,
$$P+\tfrac{1}{2}\rho v^2+\rho g y = \text{constant}.$$
Juntas explican por qué el fluido acelera y su presión disminuye donde un tubo se estrecha o donde el flujo es más rápido.
Donde el tubo se estrecha, el fluido se acelera (continuidad) y su presión desciende (Bernoulli).
Ejemplo resuelto. El agua fluye a $2.0\ \text{m/s}$ por una tubería de sección transversal $0.010\ \text{m}^2$, luego entra en una sección más estrecha de $0.0040\ \text{m}^2$. Por continuidad, la velocidad allí es
Por la ecuación de Bernoulli, este flujo más rápido se encuentra a menor presión; el efecto que levanta una ala de avión y atrae dos barcos que pasan juntos.
Habilidad para el examen. Elija la ley correcta según lo que cambia. Si la tubería cambia de ancho, comience con la continuidad ($A_1v_1=A_2v_2$) para obtener las velocidades; si después necesita una presión, introduzca esas velocidades en Bernoulli. Preste atención al término de altura $\rho g y$ solo cuando la tubería también cambie de nivel.
8.4
Consejos para el examen
La presión con la profundidad es $P=P_0+\rho g h$ — depende únicamente de la profundidad, no de la forma o el ancho del recipiente.
Fuerza de empuje = peso del fluido desplazado ($\rho_{\text{fluid}}\,gV_{\text{disp}}$); un objeto flotante desplaza su propio peso, por lo que la fracción sumergida es $\rho_{\text{object}}/\rho_{\text{fluid}}$.
Compare densidades para predecir si flota o se hunde; un objeto flotante está en equilibrio (empuje = peso), no carece de peso.
Utilice la continuidad$A_1v_1=A_2v_2$: una tubería más estrecha implica mayor velocidad de flujo.
Bernoulli: donde un fluido fluye más rápido, su presión es menor (elevación de alas, pulverización).