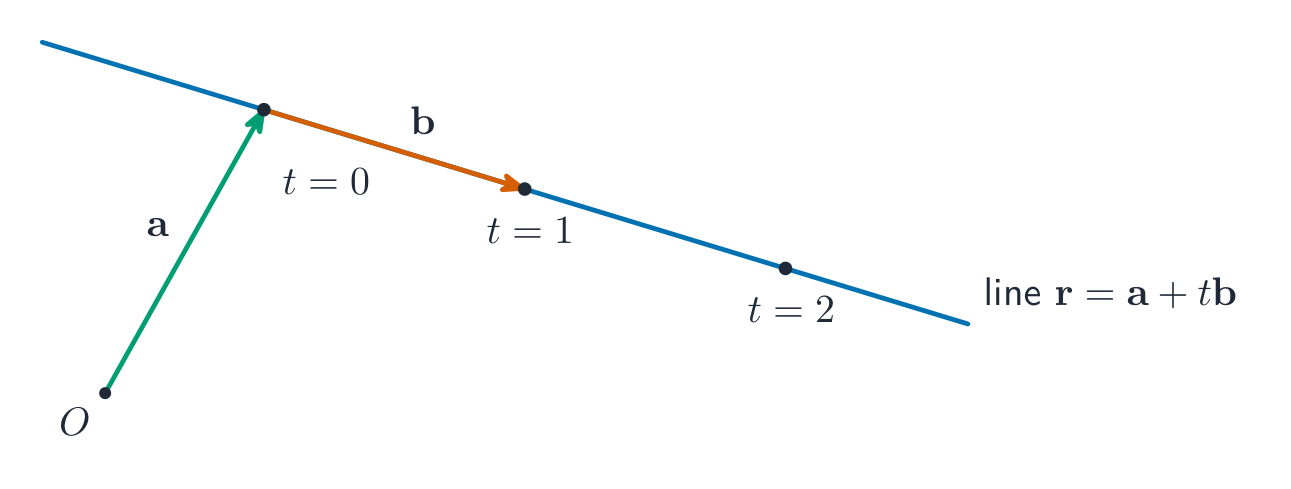
ข้ามไปยังเนื้อหา

ฟังก์ชันที่เกี่ยวข้องกับพารามิเตอร์ เวกเตอร์ และเมทริกซ์

AP Precalculus · หัวข้อ 4

ดูสไลด์ ฝึกฝน
บทเรียนวิดีโอสำหรับหัวข้อนี้ เปิดหน้าวิดีโอ
8:04

ฟังก์ชันที่เกี่ยวข้องกับพารามิเตอร์ เวกเตอร์ และเมทริกซ์

ดูรถไฟเหาะนี้ ในทุกช่วงเวลา รถมีสองข้อเท็จจริง: มันอยู่ที่ไหน และมันไปทางไหน สมการหนึ่งไม่สามารถถือทั้งสองไว้ได้ ดาวยิ่ง的运行着... ¿

การบรรยายภาษาอังกฤษ · คำบรรยายภาษาอังกฤษ + 中文 ลอยตัวบนภาพ

4.1

ฟังก์ชันพารามิเตอร์

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.1.A: สร้างกราฟหรือตารางค่าสำหรับฟังก์ชันพารามิเตอร์ที่แสดงด้วยแบบจำลองเชิงวิเคราะห์

  • 4.1.A.1 ฟังก์ชันพารามิเตอร์ใน $\mathbb{R}^2$ ซึ่งเป็นเซตของคู่orderedทั้งหมดของจำนวนจริงสองจำนวน ประกอบด้วยชุดของสมการพารามิเตอร์สองสมการ โดยตัวแปรตามสองตัว คือ $x$ และ $y$ ขึ้นอยู่กับตัวแปรอิสระตัวเดียว ซึ่งเรียกว่า $t$ หรือ พารามิเตอร์
  • 4.1.A.2 เนื่องจากตัวแปร $x$ และ $y$ ขึ้นอยู่กับตัวแปรอิสระ $t$ พิกัด $(x_i,\, y_i)$ ที่เวลา $t_i$ สามารถเขียนเป็นฟังก์ชันของ $t$ ได้ และแสดงเป็นฟังก์ชันพารามิเตอร์เดี่ยว $f(t) = (x(t),\, y(t))$ โดยในกรณีนี้ $x$ และ $y$ เป็นชื่อของฟังก์ชันสองฟังก์ชัน
  • 4.1.A.3 ตารางค่าเชิงตัวเลขสามารถสร้างได้สำหรับฟังก์ชันพารามิเตอร์ $f(t) = (x(t),\, y(t))$ โดยการคำนวณค่า $x_i$ และ $y_i$ ที่ค่าต่างๆ ของ $t_i$ ภายในโดเมน
  • 4.1.A.4 กราฟของฟังก์ชันพารามิเตอร์สามารถวาดโดยเชื่อมจุดต่างๆ จากตารางค่าเชิงตัวเลขตามลำดับของค่า $t$ ที่เพิ่มขึ้น
  • 4.1.A.5 โดเมนของฟังก์ชันพารามิเตอร์ $f$ มักจะถูกจำกัด ซึ่งส่งผลให้เกิดจุดเริ่มต้นและจุดสิ้นสุดบนกราฟของ $f$
แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

A roller coaster: vectors and parametric motion describe path and velocity together

Unit 4 เป็นส่วนหนึ่งของหลักสูตรแต่ไม่ถูกทดสอบในการสอบ AP Precalculus (ซึ่งครอบคลุมเฉพาะ Unit 1–3); มันสร้างเครื่องมือที่ใช้ในรายวิชาถัดไป

ฟังก์ชัน พารามิเตอร์ (parametric function) อธิบายเส้นโค้งโดยการกำหนดทั้งสองพิกัดเป็นฟังก์ชันของตัวแปรที่สาม ซึ่งเรียกว่า พารามิเตอร์ $t$: $\big(x(t),\,y(t)\big)$. เมื่อ $t$ ทำงานผ่านโดเมนของมัน จุดนี้จะวาดเส้นทาง – และต่างจาก $y=f(x)$, เส้นทางอาจวนหรือตัดกันเองได้

คำศัพท์ ฝึกฝน
English ไทย
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ ฟังก์ชันพารามิเตอร์
parameter/pəˈræmɪtə/ พารามิเตอร์
vector/ˈvektə/ เวกเตอร์
magnitude/ˈmæɡnɪtjuːd/ ขนาด
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ ฟังก์ชันที่มีค่าเป็นเวกเตอร์
4.2

ฟังก์ชันพารามิเตอร์และการเคลื่อนที่แบบระนาบ

หลักสูตร

จุดประสงค์การเรียนรู้ 4.2.A: ระบุลักษณะสำคัญของฟังก์ชันการเคลื่อนที่บนระนาบแบบพารามิเตอร์ที่เกี่ยวข้องกับตำแหน่ง

  • 4.2.A.1 ฟังก์ชันพารามิเตอร์ที่กำหนดโดย $f(t) = (x(t),\, y(t))$ สามารถใช้จำลองการเคลื่อนที่ของอนุภาคบนระนาบ กราฟของฟังก์ชันนี้แสดงตำแหน่งของอนุภาคที่เวลา $t$
  • 4.2.A.2 จุดสูงสุดและจุดต่ำสุดในแนวราบและแนวตั้งของการเคลื่อนที่ของอนุภาคสามารถกำหนดได้โดยการระบุค่าสูงสุดและค่าต่ำสุดของฟังก์ชัน $x(t)$ และ $y(t)$ ตามลำดับ
  • 4.2.A.3 รากจริงของฟังก์ชัน $x(t)$ สอดคล้องกับจุดตัดแกน $y$, และรากจริงของ $y(t)$ สอดคล้องกับจุดตัดแกน $x$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เมื่ออ่าน $t$ ว่า เวลา ฟังก์ชันแบบพารามิเตอร์จะจำลองการเคลื่อนที่ในระนาบ $x(t)$ และ $y(t)$ ให้ตำแหน่งแนวนอนและแนวตั้ง; ทิศทาง การเคลื่อนที่ของจุดคือลำดับในการวาดเส้นโค้งเมื่อ $t$ เพิ่มขึ้น (ระบุด้วยลูกศร)

4.3

ฟังก์ชันแบบพารามิเตอร์และอัตราการเปลี่ยนแปลง

หลักสูตร

จุดประสงค์การเรียนรู้ 4.3.A: ระบุลักษณะสำคัญของฟังก์ชันการเคลื่อนที่บนระนาบแบบพารามิเตอร์ที่เกี่ยวข้องกับทิศทางและอัตราการเปลี่ยนแปลง

  • 4.3.A.1 เมื่อพารามิเตอร์เพิ่มขึ้น ทิศทางการเคลื่อนที่บนระนาบของอนุภาคสามารถวิเคราะห์ได้ในtermsของ $x$ และ $y$ แยกกัน หาก $x(t)$ เพิ่มขึ้นหรือลดลง ทิศทางการเคลื่อนที่จะไปทางขวาหรือซ้ายตามลำดับ หาก $y(t)$ เพิ่มขึ้นหรือลดลง ทิศทางการเคลื่อนที่จะขึ้นไปหรือลงตามลำดับ
  • 4.3.A.2 ที่จุดใดก็ตามบนระนาบ ทิศทางการเคลื่อนที่บนระนาบอาจแตกต่างกันสำหรับค่าต่างๆ ของ $t$
  • 4.3.A.3 เส้นโค้งเดียวกันบนระนาบสามารถพารามิเตอร์化ได้หลายวิธีและสามารถเดินทางผ่านได้ด้วยทิศทางและฟังก์ชันพารามิเตอร์ที่แตกต่างกัน
  • 4.3.A.4 ในช่วง给定 $[t_1,\, t_2]$ ภายในโดเมน อัตราการเปลี่ยนแปลงเฉลี่ยสามารถคำนวณได้สำหรับ $x(t)$ และ $y(t)$ แยกกัน อัตราส่วนของการเปลี่ยนแปลงเฉลี่ยของ $y$ ต่ออัตราการเปลี่ยนแปลงเฉลี่ยของ $x$ จะให้ความชันของกราฟระหว่างจุดบนเส้นโค้งที่สอดคล้องกับ $t_1$ และ $t_2$ ตราบใดที่อัตราการเปลี่ยนแปลงเฉลี่ยของ $x(t) \neq 0$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

ในช่วง $t$ อัตราการเปลี่ยนแปลงเฉลี่ยของ $x$ คือ $\dfrac{\Delta x}{\Delta t}$ และของ $y$ คือ $\dfrac{\Delta y}{\Delta t}$. สัญญาณบวก/ลบบอกทิศทางการเคลื่อนที่ของจุด (ขวา/ซ้าย, ขึ้น/ลง); เมื่อรวมกันจะอธิบายความเร็วและทิศทางของการเคลื่อนที่ตามเส้นทาง

4.4

วงกลมและเส้นตรงที่นิยามแบบพารามิเตอร์

หลักสูตร

จุดประสงค์การเรียนรู้ 4.4.A: แสดงการเคลื่อนที่รอบวงกลมหรือตามส่วนเส้นตรงในรูปแบบพารามิเตอร์

  • 4.4.A.1 การหมุนรอบวงกลมหน่วยเต็มรอบทวนเข็มนาฬิกาซึ่งเริ่มต้นและสิ้นสุดที่ $(1,\, 0)$ และมีจุดศูนย์กลางอยู่ที่จุดกำเนิด สามารถจำลองได้โดย $(x(t),\, y(t)) = (\cos t,\, \sin t)$ dengan domain $0 \leq t \leq 2\pi$
  • 4.4.A.2 การแปลงของฟังก์ชันพารามิเตอร์ $(x(t),\, y(t)) = (\cos t,\, \sin t)$ สามารถจำลองเส้นทางวงกลมใดๆ ที่เดินทางบนระนาบ
  • 4.4.A.3 เส้นทางเชิงเส้นตามส่วนเส้นตรงจากจุด $(x_1,\, y_1)$ ไปยังจุด $(x_2,\, y_2)$ สามารถพารามิเตอร์化ได้หลายวิธี รวมถึงการใช้ตำแหน่งเริ่มต้น $(x_1,\, y_1)$ และอัตราการเปลี่ยนแปลงสำหรับ $x$ เทียบกับ $t$ และ $y$ เทียบกับ $t$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

วงกลม รังสี $R$ ศูนย์กลางที่ $(h,k)$ คือ $x=h+R\cos t,\ y=k+R\sin t$. เส้นตรง ผ่าน $(x_0,y_0)$ ที่มีทิศทาง $(a,b)$ คือ $x=x_0+at,\ y=y_0+bt$. การปรับสัมประสิทธิ์จะเปลี่ยนจุดเริ่มต้น ความเร็ว และทิศทางในการวาดเส้น

4.5

ฟังก์ชันที่นิยามแบบนัยยะ

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.5.A: สร้างกราฟของสมการที่มีตัวแปรสองตัว

  • 4.5.A.1 สมการที่มีตัวแปรสองตัวสามารถอธิบายฟังก์ชันหนึ่งหรือมากกว่าแบบโดยนัยได้
  • 4.5.A.2 สมการที่มีตัวแปรสองตัวสามารถสร้างกราฟได้โดยการหาผลเฉลยของสมการนั้น
  • 4.5.A.3 การแก้สมการเพื่อหาค่าของตัวแปรตัวหนึ่งในสมการที่มีตัวแปรสองตัว สามารถกำหนดฟังก์ชัน whose graph เป็นส่วนหนึ่งของหรือทั้งหมดของกราฟของสมการนั้นได้

วัตถุประสงค์การเรียนรู้ 4.5.B: วิเคราะห์ความสัมพันธ์ระหว่างปริมาณสองตัวในฟังก์ชันที่นิยามโดยนัยว่าเปลี่ยนแปลงร่วมกันอย่างไร

  • 4.5.B.1 สำหรับคู่ลำดับบนกราฟของฟังก์ชันที่นิยามโดยนัยซึ่งอยู่ใกล้กัน หากอัตราส่วนของการเปลี่ยนแปลงของตัวแปรทั้งสองเป็นบวก แสดงว่าตัวแปรทั้งสองจะเพิ่มขึ้นพร้อมกันหรือลดลงพร้อมกัน ในทางกลับกัน หากอัตราส่วนเป็นลบ เมื่อตัวแปรหนึ่งเพิ่มขึ้น อีกตัวแปรจะลดลง
  • 4.5.B.2 อัตราการเปลี่ยนแปลงของ $x$ เทียบกับ $y$ หรือของ $y$ เทียบกับ $x$ อาจเป็นศูนย์ ซึ่งบ่งบอกถึงช่วงแนวตั้งหรือแนวนอนตามลำดับ

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

สมการแบบ implicit เชื่อมโยง $x$ และ $y$ โดยไม่ต้องแก้หาค่าใดค่าหนึ่ง เช่น $x^2+y^2=25$. กราฟอาจล้มเหลวในการทดสอบเส้นตั้ง (ไม่ใช่ฟังก์ชัน) ดังนั้นจึงมักแบ่งออกเป็นชิ้นหรืออธิบายด้วยพารามิเตอร์

คำศัพท์ ฝึกฝน
English ไทย
implicit/ɪmˈplɪsɪt/ สมการนัยยะ
4.6

รูปทรงกรวยตัดกึ่ง

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.6.A: แสดงวงกรรมาศที่มีสมมาตรแนวตั้งหรือแนวนอนในรูปแบบเชิงวิเคราะห์

  • 4.6.A.1 พาราโบลาที่มีจุดยอด $(h,\, k)$ สามารถ, ถ้า $a \neq 0$, แสดงด้วยสมการวิเคราะห์ได้เป็น $x - h = a(y - k)^2$ ถ้าเปิดไปทางซ้ายหรือขวา, หรือเป็น $y - k = a(x - h)^2$ ถ้าเปิดขึ้นหรือลง
  • 4.6.A.2 เอลลิปส์ที่มีจุดศูนย์กลางอยู่ที่ $(h,\, k)$ มีรัศมีแนวนอน $a$ และรัศมีแนวตั้ง $b$ สามารถแสดงรูปแบบเชิงวิเคราะห์เป็น $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$ วงกลมเป็นกรณีพิเศษของเอลลิปส์เมื่อ $a = b$
  • 4.6.A.3 ไฮเพอร์โบล่าที่มีจุดศูนย์กลางอยู่ที่ $(h,\, k)$ และมีเส้นสมมาตรแนวตั้งและแนวนอน สามารถแสดงรูปแบบเชิงพีชคณิตเป็น $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ สำหรับไฮเพอร์โบล่าที่เปิดไปทางซ้ายหรือขวา หรือเป็น $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ สำหรับไฮเพอร์โบล่าที่Opens up and down เส้นประสิทธิ์คือ $y - k = \pm \dfrac{b}{a}(x - h)$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

段หน้าตัดกรวย:กรวยหนึ่ง สี่เส้นโค้ง

Conic sections – circles, ellipses, parabolas, และ hyperbolas – คือเส้นโค้งจากการตัดกรวย แต่ละชนิดกำหนดโดยสมการกำลังสองใน $x$ และ $y$. รูปแบบมาตรฐานของพวกมันเผยให้เห็นศูนย์กลาง จุดยอด แกน และเส้นประ

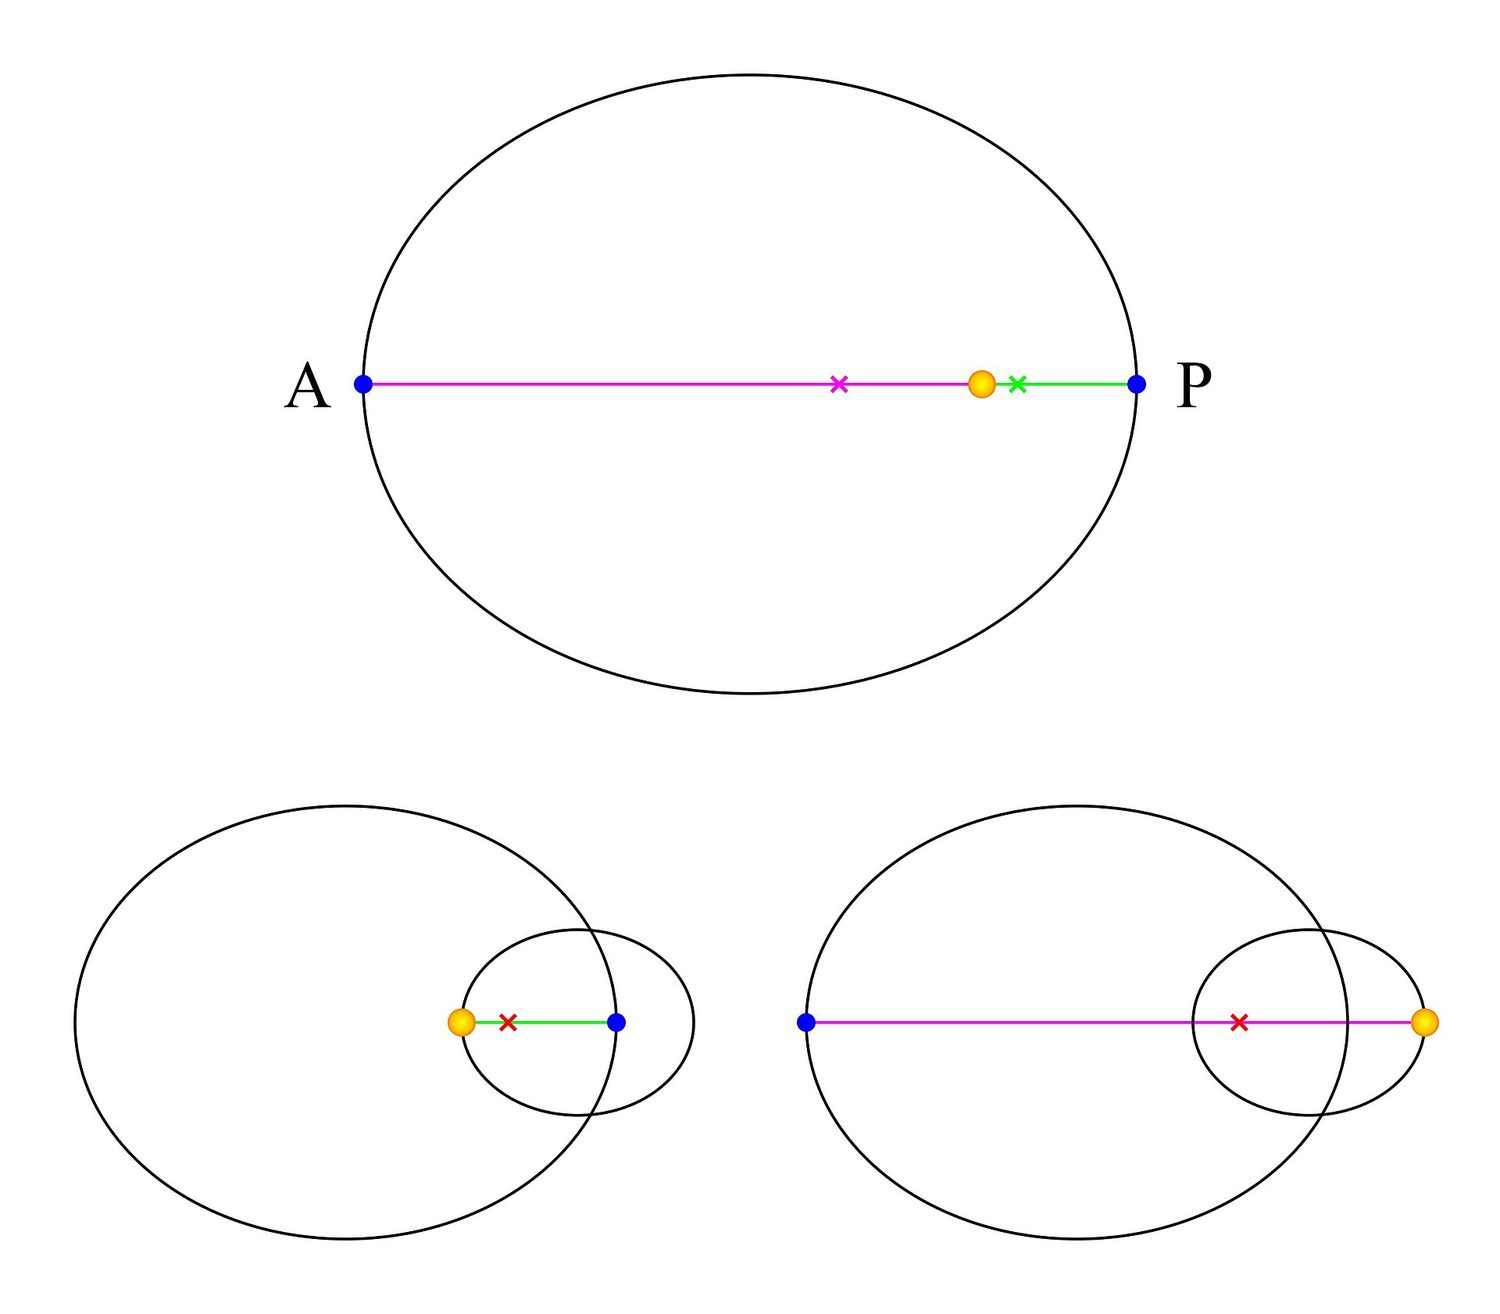
Elliptical orbits: conic sections describe closed paths with two foci — a key parametric model
วงโคจรแบบเอลลิปส์:段หน้าตัดกรวยอธิบายเส้นทางปิดที่มีโฟกัสสองจุด – โมเดลพารามิเตอร์ที่สำคัญ
คำศัพท์ ฝึกฝน
English ไทย
Conic sections/ˈkɒnɪk ˈsekʃnz/ วงกรรณิย Conic sections
4.7

การทำพารามิเตอร์ของเส้นโค้งแบบนัยยะ

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.7.A: แสดงโค้งในระนาบในรูปแบบพารามิเตอร์

  • 4.7.A.1 การกำหนดพารามิเตอร์ $(x(t),\, y(t))$ สำหรับฟังก์ชันที่ถูกกำหนดโดยนัยจะ, เมื่อ $x(t)$ และ $y(t)$ ถูกแทนที่ให้กับ $x$ และ $y$ ตามลำดับ, จะสอดคล้องกับสมการที่เกี่ยวข้องสำหรับทุกค่าของ $t$ ในโดเมน
  • 4.7.A.2 หาก $f$ เป็นฟังก์ชันของ $x$ แล้ว $y = f(x)$ สามารถพารามิเตอร์เป็น $(x(t),\, y(t)) = (t, f(t))$ ได้ หาก $f$ กลับค่าได้ inverse ของมันสามารถพารามิเตอร์เป็น $(x(t),\, y(t)) = (f(t),\, t)$ สำหรับช่วงที่เหมาะสมของ $t$

วัตถุประสงค์การเรียนรู้ 4.7.B: แสดงวงกรรมาศในรูปแบบพารามิเตอร์

  • 4.7.B.1 พาราโบลาสามารถพารามิเตอร์ได้ในวิธีเดียวกันกับสมการใด ๆ ที่สามารถแก้หาค่า $x$ หรือ $y$ ได้ สมการที่แก้หาค่า $x$ ได้สามารถพารามิเตอร์เป็น $(x(t),\, y(t)) = (f(t),\, t)$ โดยการแก้หาค่า $x$ และแทนที่ $y$ ด้วย $t$ สมการที่แก้หาค่า $y$ ได้สามารถพารามิเตอร์เป็น $(x(t),\, y(t)) = (t, f(t))$ โดยการแก้หาค่า $y$ และแทนที่ $x$ ด้วย $t$
  • 4.7.B.2 เอลลิปส์สามารถพารามิเตอร์โดยใช้ฟังก์ชันตรีโกณมิติ $x(t) = h + a\cos t$ และ $y(t) = k + b\sin t$ สำหรับ $0 \leq t \leq 2\pi$
  • 4.7.B.3 ไฮเพอร์โบล่าสามารถพารามิเตอร์โดยใช้ฟังก์ชันตรีโกณมิติ สำหรับไฮเพอร์โบล่าที่เปิดไปทางซ้ายหรือขวา ฟังก์ชันคือ $x(t) = h + a\sec t$ และ $y(t) = k + b\tan t$ สำหรับ $0 \leq t \leq 2\pi$ สำหรับไฮเพอร์โบล่าที่Opens up and down ฟังก์ชันคือ $x(t) = h + a\tan t$ และ $y(t) = k + b\sec t$ สำหรับ $0 \leq t \leq 2\pi$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เส้นโค้งแบบนัยยะจำนวนมากสามารถ ทำพารามิเตอร์ได้ – เขียนใหม่เป็น $\big(x(t),y(t)\big)$ – ซึ่งทำให้กราฟและนำไปใช้กับการเคลื่อนที่ง่ายขึ้น วงกลมข้างต้นเป็นตัวอย่างพื้นฐาน; เอลลิปส์ใช้ $x=h+A\cos t,\ y=k+B\sin t$.

4.8

เวกเตอร์

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.8.A: ระบุคุณลักษณะของเวกเตอร์

  • 4.8.A.1 เวกเตอร์คือเส้นตรงที่มีทิศทาง เมื่อวางเวกเตอร์ในระนาบ จุดเริ่มต้นของเส้นตรงเรียกว่า หาง (tail) และจุดปลายของเส้นตรงเรียกว่า หัว (head) ความยาวของเส้นตรงคือ ขนาด (magnitude) ของเวกเตอร์
  • 4.8.A.2 เวกเตอร์ $\overrightarrow{P_1 P_2}$ ที่มีองค์ประกอบสองตัวสามารถวาดในระนาบ $xy$ จาก $P_1 = (x_1, y_1)$ ไปยัง $P_2 = (x_2, y_2)$ เวกเตอร์นี้ถูกจำแนกโดย $a$ และ $b$ โดยที่ $a = x_2 - x_1$ และ $b = y_2 - y_1$ เวกเตอร์สามารถเขียนในรูป $\langle a,\, b \rangle$ เวกเตอร์ศูนย์ $\langle 0,\, 0 \rangle$ เป็นกรณีพื้นฐานเมื่อ $P_1 = P_2$
  • 4.8.A.3 ทิศทาง ของเวกเตอร์ขนานกับเส้นตรงจากจุดกำเนิดไปยังจุดที่มีพิกัด $(a,\, b)$ ขนาดของเวกเตอร์คือรากที่สองของผลรวมกำลังสองขององค์ประกอบ
  • 4.8.A.4 สำหรับเวกเตอร์ที่แสดงด้วยเรขาคณิตในระนาบ องค์ประกอบของเวกเตอร์สามารถหาได้โดยใช้ตรีโกณมิติ

วัตถุประสงค์การเรียนรู้ 4.8.B: หาคำตอบสำหรับการบวกและคูณที่เกี่ยวข้องกับเวกเตอร์

  • 4.8.B.1 การคูณคงที่กับเวกเตอร์จะได้เวกเตอร์ใหม่whose components หาได้โดยการคูณคงที่นั้นกับแต่ละองค์ประกอบของเวกเตอร์เดิม เวกเตอร์ใหม่นี้ขนานกับเวกเตอร์เดิม
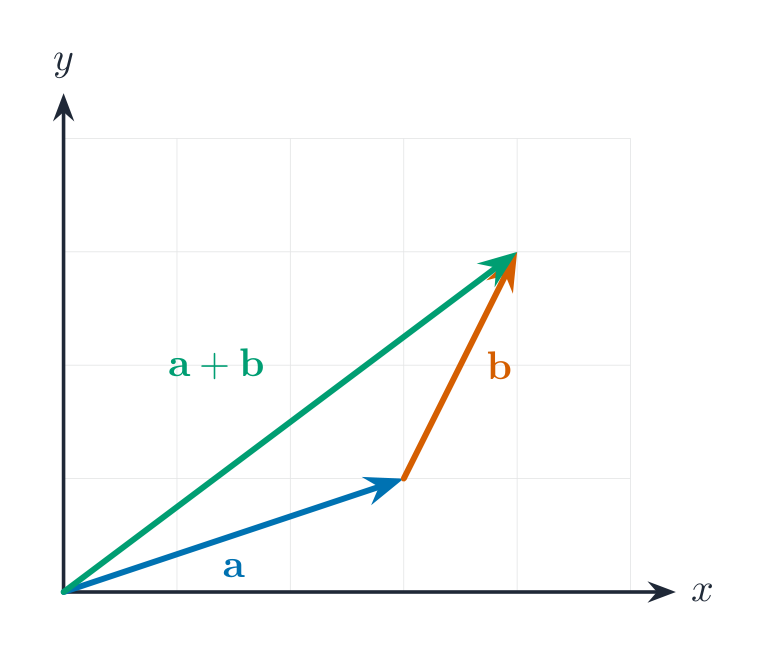
  • 4.8.B.2 ผลบวกของเวกเตอร์สองตัวใน $\mathbb{R}^2$ คือเวกเตอร์ใหม่ที่องค์ประกอบหาได้จากการบวกองค์ประกอบที่ตรงกับตำแหน่งของเวกเตอร์เดิม เวกเตอร์ใหม่สามารถแสดงด้วยกราฟเป็นเวกเตอร์whose tail ตรงกับ tail ของเวกเตอร์แรก และwhose head ตรงกับ head ของเวกเตอร์ที่สอง เมื่อ tail ของเวกเตอร์ที่สองวางอยู่ที่ head ของเวกเตอร์แรก
  • 4.8.B.3 Dot product ของเวกเตอร์สองตัวคือผลรวมของผลคูณขององค์ประกอบที่ตรงกับตำแหน่งกัน นั่นคือ $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$

วัตถุประสงค์การเรียนรู้ 4.8.C: หาเวกเตอร์หน่วยสำหรับเวกเตอร์ที่กำหนดให้

  • 4.8.C.1 เวกเตอร์หน่วย คือเวกเตอร์whose magnitude เท่ากับ $1$ เวกเตอร์หน่วยในทิศทางเดียวกับเวกเตอร์ที่ไม่เป็นศูนย์ที่กำหนดให้สามารถหาได้โดยการคูณสเกลาร์เวกเตอร์นั้นด้วยส่วนกลับของขนาดของมัน
  • 4.8.C.2 เวกเตอร์ $\langle a,\, b \rangle$ สามารถเขียนในรูป $a\vec{i} + b\vec{j}$ ใน $\mathbb{R}^2$ โดยที่ $\vec{i}$ และ $\vec{j}$ เป็นเวกเตอร์หน่วยในทิศทาง $x$ และ $y$ ตามลำดับ นั่นคือ $\vec{i} = \langle 1,\, 0 \rangle$ และ $\vec{j} = \langle 0,\, 1 \rangle$

วัตถุประสงค์การเรียนรู้ 4.8.D: หาค่ามุมระหว่างเวกเตอร์และขนาดของเวกเตอร์ที่เกี่ยวข้องในการบวกเวกเตอร์

  • 4.8.D.1 ผลคูณเชิงสเกลาร์มีนัยทางเรขาคณิตเทียบเท่ากับผลคูณของขนาดของเวกเตอร์ทั้งสองและโคไซน์ของมุมระหว่างเวกเตอร์ทั้งสอง ดังนั้น หากผลคูณเชิงสเกลาร์ของเวกเตอร์สองตัวที่ไม่เป็นศูนย์เป็นศูนย์ แสดงว่าเวกเตอร์ทั้งสองตั้งฉากกัน
  • 4.8.D.2 กฎของซายน์และกฎของไคosgines สามารถใช้เพื่อหาความยาวด้านและขนาดมุมของสามเหลี่ยมที่เกิดจากการบวกเวกเตอร์

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

การแยกเวกเตอร์ออกเป็นองค์ประกอบ

เวกเตอร์ มีทั้ง ขนาด (ความยาว) และ ทิศทาง เขียนโดยองค์ประกอบ $\langle a,b\rangle$. บวกเวกเตอร์ทีละองค์ประกอบ; สเกลด้วยวิธีคูณแต่ละองค์ประกอบ; ขนาดคือ $\sqrt{a^2+b^2}$. เวกเตอร์ใช้จำลองการกระจัด, ความเร็ว และแรง.

การบวกเวกเตอร์โดยใช้กฎสามเหลี่ยม
สำรวจ

บวกเวกเตอร์สองตัวปลายติดหัว

เวกเตอร์ มีขนาดและทิศทาง การบวกเวกเตอร์สองตัววางปลายติดฐาน; เวกเตอร์ผลรวมลากจากฐานแรกถึงปลายสุดท้าย ลากแต่ละตัวเพื่อดูผลรวม

4.9

ฟังก์ชันที่มีค่าเป็นเวกเตอร์

หลักสูตร

จุดประสงค์การเรียนรู้ 4.9.A: แสดงการเคลื่อนที่ในระนาบด้วยฟังก์ชันที่มีค่าเป็นเวกเตอร์

  • 4.9.A.1 ตำแหน่งของอนุภาคที่เคลื่อนที่ในระนาบซึ่งกำหนดโดยฟังก์ชัน $f(t) = (x(t),\, y(t))$ สามารถเขียนในรูป ฟังก์ชันที่มีค่าเป็นเวกเตอร์ ได้คือ $p(t) = x(t)\vec{i} + y(t)\vec{j}$ หรือ $p(t) = \langle x(t),\, y(t) \rangle$ ขนาดของเวกเตอร์ตำแหน่งที่เวลา $t$ จะให้ระยะห่างของอนุภาคจากจุดกำเนิด
  • 4.9.A.2 ฟังก์ชันค่าเวกเตอร์ $v(t) = \langle x(t),\, y(t) \rangle$ สามารถใช้เพื่อแสดงความเร็วของอนุภาคที่เคลื่อนที่ในระนาบในเวลาต่างๆ, $t$. ในช่วงเวลา $t$, สัญญาณของ $x(t)$ บ่งชี้ว่าอนุภาคเคลื่อนที่ไปทางขวาหรือซ้าย, และสัญญาณของ $y(t)$ บ่งชี้ว่าเคลื่อนที่ขึ้นหรือลง. ขนาดของเวกเตอร์ความเร็วในช่วงเวลา $t$ ให้ค่าความเร็วของอนุภาค

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

ฟังก์ชันที่มีค่าเป็นเวกเตอร์ จะให้เวกเตอร์ออกมาสำหรับแต่ละอินพุต เช่น $\vec{r}(t)=\langle x(t),y(t)\rangle$ – ข้อมูลเดียวกันกับฟังก์ชันพารามิเตอร์ แต่จัดรูปแบบเป็นเวกเตอร์ตำแหน่งที่เคลื่อนที่

เส้นที่มีค่าเป็นเวกเตอร์: เริ่มที่ a, แล้วเลื่อนไป t หลายเท่าในทิศทาง b
4.10

เมทริกซ์

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.10.A: หาผลคูณของเมทริกซ์สองตัว

  • 4.10.A.1 เมทริกซ์ $n \times m$ คือชุดข้อมูลที่มี $n$ แถวและ $m$ คอลัมน์
  • 4.10.A.2 เมทริกซ์สองตัวสามารถคูณกันได้หากจำนวนคอลัมน์ของเมทริกซ์แรกเท่ากับจำนวนแถวของเมทริกซ์ที่สอง ผลคูณของเมทริกซ์จะเป็นเมทริกซ์ใหม่ซึ่งองค์ประกอบในแถวที่ $i$ และคอลัมน์ที่ $j$ เป็นผลคูณสเกลาร์ของแถวที่ $i$ ของเมทริกซ์แรกและคอลัมน์ที่ $j$ ของเมทริกซ์ที่สอง

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เมทริกซ์ คือตารางจำนวนรูปสี่เหลี่ยมผืนผ้า บวกเมทริกซ์ที่มีขนาดเท่ากันทีละช่อง; คูณเมทริกซ์กับเมทริกซ์ที่เข้ากันได้โดยการนำแถวไปคูณกับหลัก เมทริกซ์เก็บและแปลงข้อมูลได้อย่างกะทัดรัด

4.11

อินเวอร์สและดีเทอร์มิแนนต์ของเมทริกซ์

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.11.A: หาฟังก์ชันกลับด้านของเมทริกซ์ $2 \times 2$

  • 4.11.A.1 เมทริกซ์เอกลักษณ์, $I$, เป็นเมทริกซ์สี่เหลี่ยมที่มี $1$ บนเส้นทแยงมุมจากมุมบนซ้ายไปมุมล่างขวา และมี $0$ ในตำแหน่งอื่นๆ ทั้งหมด
  • 4.11.A.2 การคูณเมทริกซ์สี่เหลี่ยมกับเมทริกซ์เอกลักษณ์ที่เกี่ยวข้องจะไดเมทริกซ์สี่เหลี่ยมเดิม
  • 4.11.A.3 ผลคูณของเมทริกซ์สี่เหลี่ยมกับฟังก์ชันกลับด้านของมัน (ถ้ามี) คือเมทริกซ์เอกลักษณ์ที่มีขนาดเท่ากัน
  • 4.11.A.4 ฟังก์ชันกลับด้านของเมทริกซ์ $2 \times 2$ (ถ้ามี) สามารถคำนวณได้ทั้งโดยใช้เครื่องมือและเทคโนโลยีหรือไม่ใช้

วัตถุประสงค์การเรียนรู้ 4.11.B: ใช้ค่าดีเทอร์มิแนนต์ในการหาฟังก์ชันกลับด้านและเวกเตอร์

  • 4.11.B.1 ดีเทอร์มิแนนต์ของเมทริกซ์ $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ มีค่าเท่ากับ $ad - bc$ ดีเทอร์มิแนนต์สามารถคำนวณได้ทั้งโดยใช้เครื่องมือและเทคโนโลยีและไม่ระบุสัญลักษณ์ด้วย $\det(A)$
  • 4.11.B.2 หากเมทริกซ์ $2 \times 2$ ประกอบด้วยเวกเตอร์คอลัมน์หรือแถวสองตัวจาก $\mathbb{R}^2$ แล้วค่าสัมบูรณ์ที่ไม่เป็นศูนย์ของดีเทอร์มิแนนต์ของเมทริกซ์คือพื้นที่ของรูปสี่เหลี่ยมขนานที่ถูกสร้างโดยเวกเตอร์ที่แสดงในคอลัมน์หรือแถวของเมทริกซ์ หากดีเทอร์มิแนนต์เท่ากับ $0$ แล้วเวกเตอร์ทั้งสองขนานกัน
  • 4.11.B.3 เมทริกซ์สี่เหลี่ยม $A$ จะมีฟังก์ชันกลับด้านก็ต่อเมื่อ $\det(A) \neq 0$ เท่านั้น

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

ดีเทอร์มิแนนต์ ของเมทริกซ์ $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ คือ $ad-bc$. เมทริกซ์จะมี อินเวอร์ส ก็ต่อเมื่อดีเทอร์มิแนนต์ไม่เท่ากับศูนย์; อินเวอร์สจะ undo การกระทำของเมทริกซ์ และแก้สมการเมทริกซ์ (เหมือนเศษส่วนกลับของตัวเลข)

ตัวอย่างวิธีทำ. สำหรับ $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, ดีเทอร์มิแนนต์คือ $ad-bc=(3)(4)-(1)(2)=10$. เนื่องจากไม่เท่ากับศูนย์, $A$ จึงมีอินเวอร์สได้, และ $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (สลับ.diag, เปลี่ยนเครื่องหมาย off-diag, หารด้วยดีเทอร์มิแนนต์).

คำศัพท์ ฝึกฝน
English ไทย
matrix/ˈmeɪtrɪks/ เมทริกซ์
determinant/dɪˈtɜːmɪnənt/ ดีเทอร์มิแนนต์
inverse/ɪnˈvɜːs/ ผกผัน
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ การแปลงเชิงเส้น
4.12

การแปลงเชิงเส้นและเมทริกซ์

หลักสูตร

วัตถุประสงค์การเรียนรู้ 4.12.A: หาเวกเตอร์เอาต์พุตของการแปลงเชิงเส้นโดยใช้เมทริกซ์ $2 \times 2$

  • 4.12.A.1 การแปลงเชิงเส้น คือฟังก์ชันที่ส่งเวกเตอร์อินพุตไปยังเวกเตอร์เอาต์พุต โดยที่แต่ละองค์ประกอบของเวกเตอร์เอาต์พุตเป็นผลรวมของค่าคงที่คูณด้วยองค์ประกอบของเวกเตอร์อินพุต
  • 4.12.A.2 การแปลงเชิงเส้นจะส่งเวกเตอร์ศูนย์ไปยังเวกเตอร์ศูนย์
  • 4.12.A.3 เวกเตอร์หนึ่งตัวใน $\mathbb{R}^2$ สามารถเขียนเป็นเมทริกซ์ $2 \times 1$ ชุดของ $n$ เวกเตอร์ใน $\mathbb{R}^2$ สามารถเขียนเป็นเมทริกซ์ $2 \times n$
  • 4.12.A.4 สำหรับฟังก์ชันเชิงเส้น $L$ จาก $\mathbb{R}^2$ ไปยัง $\mathbb{R}^2$ จะมีเมทริกซ์ $2 \times 2$ ที่ไม่ซ้ำกัน ⟨ $A$ ⟩ ซึ่งทำให้ $L(\vec{v}) = A\vec{v}$ สำหรับเวกเตอร์ใน $\mathbb{R}^2$ ในทางกลับกัน สำหรับเมทริกซ์ $2 \times 2$ ที่กำหนดให้ ⟨ $A$ ⟩ ฟังก์ชัน $L(\vec{v}) = A\vec{v}$ เป็นฟังก์ชันเชิงเส้นจาก $\mathbb{R}^2$ ไปยัง $\mathbb{R}^2$
  • 4.12.A.5 การคูณเมทริกซ์การแปลง $2 \times 2$, $A$, และเมทริกซ์ $2 \times n$ ของเวกเตอร์อินพุต $n$ จะได้เมทริกซ์ $2 \times n$ ของเวกเตอร์เอาต์พุต $n$ สำหรับการแปลงเชิงเส้น $L(\vec{v}) = A\vec{v}$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เมทริกซ์แปลงระนาบ

เมทริกซ์ $2\times 2$ ทำหน้าที่เป็น การแปลงเชิงเส้น ของระนาบ – หมุน, สะท้อน, ยืด หรือบิดจุด – โดยการคูณเวกเตอร์ตำแหน่งแต่ละตัว. ดีเทอร์มิแนนต์วัดการขยายพื้นที่ของการแปลง (และเครื่องหมายบอก whether Orientation ถูกพลิก)

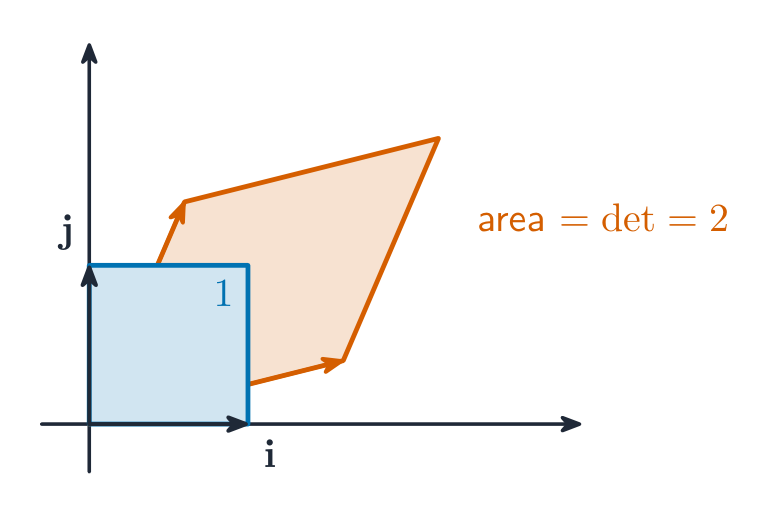
ตัวอย่างวิธีทำ. เมทริกซ์ $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ ขยายระนาบ $2$ ในแนวนอนและ $3$ ในแนวตั้ง, ส่งเวกเตอร์ $\begin{bmatrix}1\\1\end{bmatrix}$ ไปยัง $\begin{bmatrix}2\\3\end{bmatrix}$. ดีเทอร์มิแนนต์ $2\times3=6$ ของมันหมายความว่าทุกพื้นที่ถูกคูณด้วย $6$, ดังนั้นสี่เหลี่ยมจัตุรัสหน่วยจึงกลายเป็นสี่เหลี่ยมผืนผ้า $2\times3$

เมทริกซ์ 2x2映射 subsquare เป็น parallelogram; ดีเทอร์มิแนนต์คือ scale พื้นที่
สำรวจ

แปลงระนาบด้วยเมทริกซ์

$2\times2$ เมทริกซ์映射ทุกจุดไปยังจุดใหม่ ดังนั้นจึงยืด หมุน หรือบิดตารางทั้งหมด เปลี่ยนค่าเข้าและดูการเปลี่ยนแปลงของสี่เหลี่ยมหน่วย

4.13

เมทริกซ์ในฐานะฟังก์ชัน

หลักสูตร

จุดประสงค์การเรียนรู้ 4.13.A: หาความสัมพันธ์ระหว่างการแปลงเชิงเส้นกับเมทริกซ์

  • 4.13.A.1 การแปลงเชิงเส้นที่映射 $\langle x,\, y \rangle$ ไปยัง $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ มีความสัมพันธ์กับเมทริกซ์ $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$
  • 4.13.A.2 การ映射ของเวกเตอร์หน่วยในการแปลงเชิงเส้นให้ข้อมูลที่มีค่าสำหรับการหาเมทริกซ์ที่เกี่ยวข้อง
  • 4.13.A.3 เมทริกซ์ $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ มีความสัมพันธ์กับการแปลงเชิงเส้นของเวกเตอร์ที่หมุนทุกเวกเตอร์เป็นมุม $\theta$ ทวนเข็มนาฬิกาโดยรอบจุดกำเนิด
  • 4.13.A.4 ค่าสัมบูรณ์ของดีเทอร์มิแนนต์ของเมทริกซ์การแปลง $2 \times 2$ ให้ขนาดของการขยาย (dilation) ของพื้นที่ใน $\mathbb{R}^2$ ภายใต้การแปลงนั้น

จุดประสงค์การเรียนรู้ 4.13.B: หาองค์ประกอบ (composition) ของการแปลงเชิงเส้นสองครั้ง

  • 4.13.B.1 องค์ประกอบของการแปลงเชิงเส้นสองครั้งเป็นการแปลงเชิงเส้น
  • 4.13.B.2 เมทริกซ์ที่เกี่ยวข้องกับการองค์ประกอบของการแปลงเชิงเส้นสองครั้งคือผลคูณของเมทริกซ์ที่เกี่ยวข้องกับการแปลงเชิงเส้นแต่ละครั้ง

จุดประสงค์การเรียนรู้ 4.13.C: หาการแปลงเชิงเส้นผกผัน (inverse)

  • 4.13.C.1 การแปลงเชิงเส้นสองครั้งจะ salingเป็นผกผันหากองค์ประกอบ将它们mapping任何向量到其自身
  • 4.13.C.2 หากการแปลงเชิงเส้น $L$ กำหนดโดย $L(\vec{v}) = A\vec{v}$ แล้ว การแปลงเชิงเส้นผกผันของมันกำหนดโดย $L^{-1}(\vec{v}) = A^{-1}\vec{v}$ โดยที่ $A^{-1}$ คือเมทริกซ์ผกผันของเมทริกซ์ $A$

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เนื่องจากเมทริกซ์映射 input vectors เป็น output vectors, มัน เป็น ฟังก์ชันบนระนาบ. การ compose การแปลงสอดคล้องกับการคูณเมทริกซ์, และเมทริกซ์อินเวอร์สจะ reverse การ映射

4.14

เมทริกซ์สำหรับการจำลองสถานการณ์

หลักสูตร

จุดประสงค์การเรียนรู้ 4.14.A: สร้างโมเดลของสถานการณ์ที่เกี่ยวข้องกับการเปลี่ยนผ่านระหว่างสองสถานะโดยใช้เมทริกซ์

  • 4.14.A.1 สถานการณ์จริงสามารถระบุอัตราการเปลี่ยนผ่านระหว่างสถานะเป็นการเปลี่ยนแปลงเป็นเปอร์เซ็นต์ เมทริกซ์สามารถสร้างขึ้นจากอัตราเหล่านี้เพื่อจำลองการเปลี่ยนแปลงของสถานะในช่วงเวลาที่ไม่ต่อเนื่อง

จุดประสงค์การเรียนรู้ 4.14.B: ใช้โมเดลเมทริกซ์เพื่อทำนายสถานะในอนาคตและอดีตสำหรับ $n$ ขั้นตอนการเปลี่ยนผ่าน

  • 4.14.B.1 ผลคูณของเมทริกซ์ที่จำลองการเปลี่ยนผ่านระหว่างสถานะกับเวกเตอร์สถานะที่เกี่ยวข้องสามารถทำนายสถานะในอนาคตได้
  • 4.14.B.2 การคูณเมทริกซ์ที่จำลองการเปลี่ยนผ่านระหว่างสถานะกับเวกเตอร์สถานะผลลัพธ์ที่เกี่ยวข้องซ้ำๆ สามารถทำนายสถานะคงตัว (steady state) ซึ่งเป็นสัดส่วนระหว่างสถานะที่ไม่เปลี่ยนแปลงจากขั้นตอนหนึ่งไปยังอีกขั้นตอนหนึ่ง
  • 4.14.B.3 ผลคูณของเมทริกซ์ผกผันที่จำลองการเปลี่ยนผ่านระหว่างสถานะกับเวกเตอร์สถานะที่เกี่ยวข้องสามารถทำนายสถานะในอดีตได้

แหล่งที่มา: คำอธิบายหลักสูตรและข้อสอบ College Board AP

เมทริกซ์ใช้จำลองระบบที่เปลี่ยนแปลงเป็นขั้นๆ – เช่น การเคลื่อนย้ายของประชากรระหว่างสถานะแต่ละปี การคูณซ้ำด้วย เมทริกซ์การเปลี่ยนผ่าน จะทำให้แบบจำลองก้าวไปข้างหน้าทีละขั้นตอน ดังนั้นกำลังของเมทริกซ์จึง可以用来预测长期行为。

4.14

ข้อแนะนำสำหรับการสอบ

  • ฟังก์ชันแบบพารามิเตอร์ให้ $x(t)$ และ $y(t)$ แยกกัน — ติดตามทิศทางการเคลื่อนที่เมื่อ $t$ เพิ่มขึ้น
  • เวกเตอร์มีขนาดและทิศทาง; บวกรายองค์ประกอบแล้วหาค่าขนาดโดยใช้ $\sqrt{a^2+b^2}$
  • ดترمินแนนต์ของเมทริกซ์ $2\times2$ มีค่าเท่ากับ $ad-bc$ (ระวังเครื่องหมายลบ); ใช้ปรับขนาดพื้นที่ภายใต้การแปลง
  • เมทริกซ์ $2\times2$ ทำการแปลงระนาบ (หมุน, สะท้อน, ขยาย); จะมีอินเวอร์สก็ต่อเมื่อดترمินแนนต์ไม่เท่ากับศูนย์เท่านั้น
  • หมายเหตุว่าหน่วยนี้ไม่ออกสอบใน AP Precalculus Exam (เฉพาะหน่วย 1–3 เท่านั้น) แต่เป็นพื้นฐานสำคัญสำหรับวิชาที่เรียนต่อ

บทเรียนเชิงโต้ตอบสำหรับหัวข้อนี้

ทำทีละขั้นตอน พร้อมแบบฝึกหัดตรวจสอบผลทันที

ข้อสอบย้อนหลัง

หัวข้อเพิ่มเติมใน AP Precalculus

เข้าสู่ระบบหรือสร้างบัญชี

IGCSE, A-Level & AP