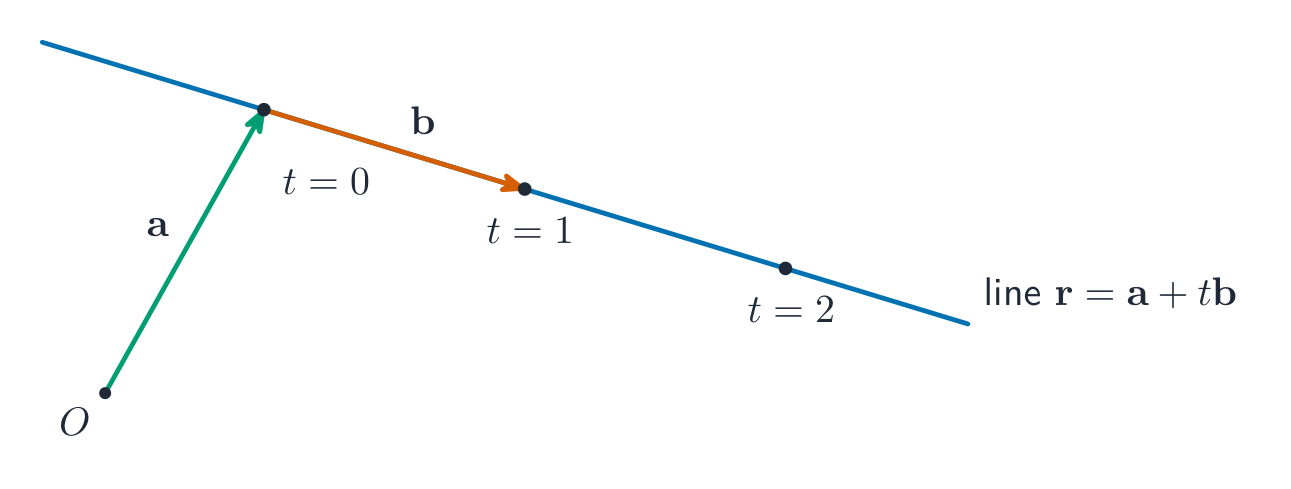
Skip to content · ⁨Перейти к содержанию⁩

Functions Involving Parameters, Vectors, and Matrices · ⁨Функции, включающие параметры, векторы и матрицы⁩

AP Precalculus · Topic 4 · ⁨Тема 4⁩

Video lesson for this topic · ⁨Видеоурок по этой теме⁩ Open the video page · ⁨Открыть страницу видео⁩
8:04

Функции, включающие параметры, векторы и матрицы

Посмотрите на эту американскую горку. В каждый момент времени у вагончика есть два факта: где он находится и куда движется. Одно уравнение не может отражать оба. Эта планета работает на…

English narration · English + 中文 subtitles burned in · ⁨Английское озвучивание · Английский + китайские субтитры (встроенные)⁩

4.1

Parametric Functions · ⁨Параметрические функции⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.1.A: Construct a graph or table of values for a parametric function represented analytically.

  • 4.1.A.1 A parametric function in $\mathbb{R}^2$, the set of all ordered pairs of two real numbers, consists of a set of two parametric equations in which two dependent variables, $x$ and $y$, are dependent on a single independent variable, $t$, called the parameter.
  • 4.1.A.2 Because variables $x$ and $y$ are dependent on the independent variable, $t$, the coordinates $(x_i,\, y_i)$ at time $t_i$ can be written as functions of $t$ and can be expressed as the single parametric function $f(t) = (x(t),\, y(t))$, where in this case $x$ and $y$ are names of two functions.
  • 4.1.A.3 A numerical table of values can be generated for the parametric function $f(t) = (x(t),\, y(t))$ by evaluating $x_i$ and $y_i$ at several values of $t_i$ within the domain.
  • 4.1.A.4 A graph of a parametric function can be sketched by connecting several points from the numerical table of values in order of increasing value of $t$.
  • 4.1.A.5 The domain of the parametric function $f$ is often restricted, which results in start and end points on the graph of $f$.
Русский

Цель обучения 4.1.A: Построить график или таблицу значений для параметрической функции, заданной аналитически.

  • 4.1.A.1 Параметрическая функция в $\mathbb{R}^2$, множестве всех упорядоченных пар вещественных чисел, состоит из набора двух параметрических уравнений, в которых две зависимые переменные, $x$ и $y$, зависят от одной независимой переменной, $t$, называемой параметром.
  • 4.1.A.2 Поскольку переменные $x$ и $y$ зависят от независимой переменной $t$, координаты $(x_i,\, y_i)$ в момент времени $t_i$ можно записать как функции от $t$ и выразить как единую параметрическую функцию $f(t) = (x(t),\, y(t))$, где в данном случае $x$ и $y$ — названия двух функций.
  • 4.1.A.3 Численную таблицу значений можно построить для параметрической функции $f(t) = (x(t),\, y(t))$, вычисляя значения $x_i$ и $y_i$ при нескольких значениях параметра $t_i$ из области определения.
  • 4.1.A.4 График параметрической функции можно нарисовать, соединив несколько точек из числовой таблицы значений в порядке возрастания значения $t$.
  • 4.1.A.5 Множество определения параметрической функции $f$ часто ограничено, что приводит к появлению начальной и конечной точек на графике $f$.
Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Unit 4 is part of the course but is not assessed on the AP Precalculus Exam (which covers only Units 1–3); it builds tools used in later courses.

A parametric function 参数函数 describes a curve by giving both coordinates as functions of a third variable, the parameter 参数 $t$: $\big(x(t),\,y(t)\big)$. As $t$ runs through its domain, the point traces a path – and, unlike $y=f(x)$, the path may loop or cross itself.

Русский
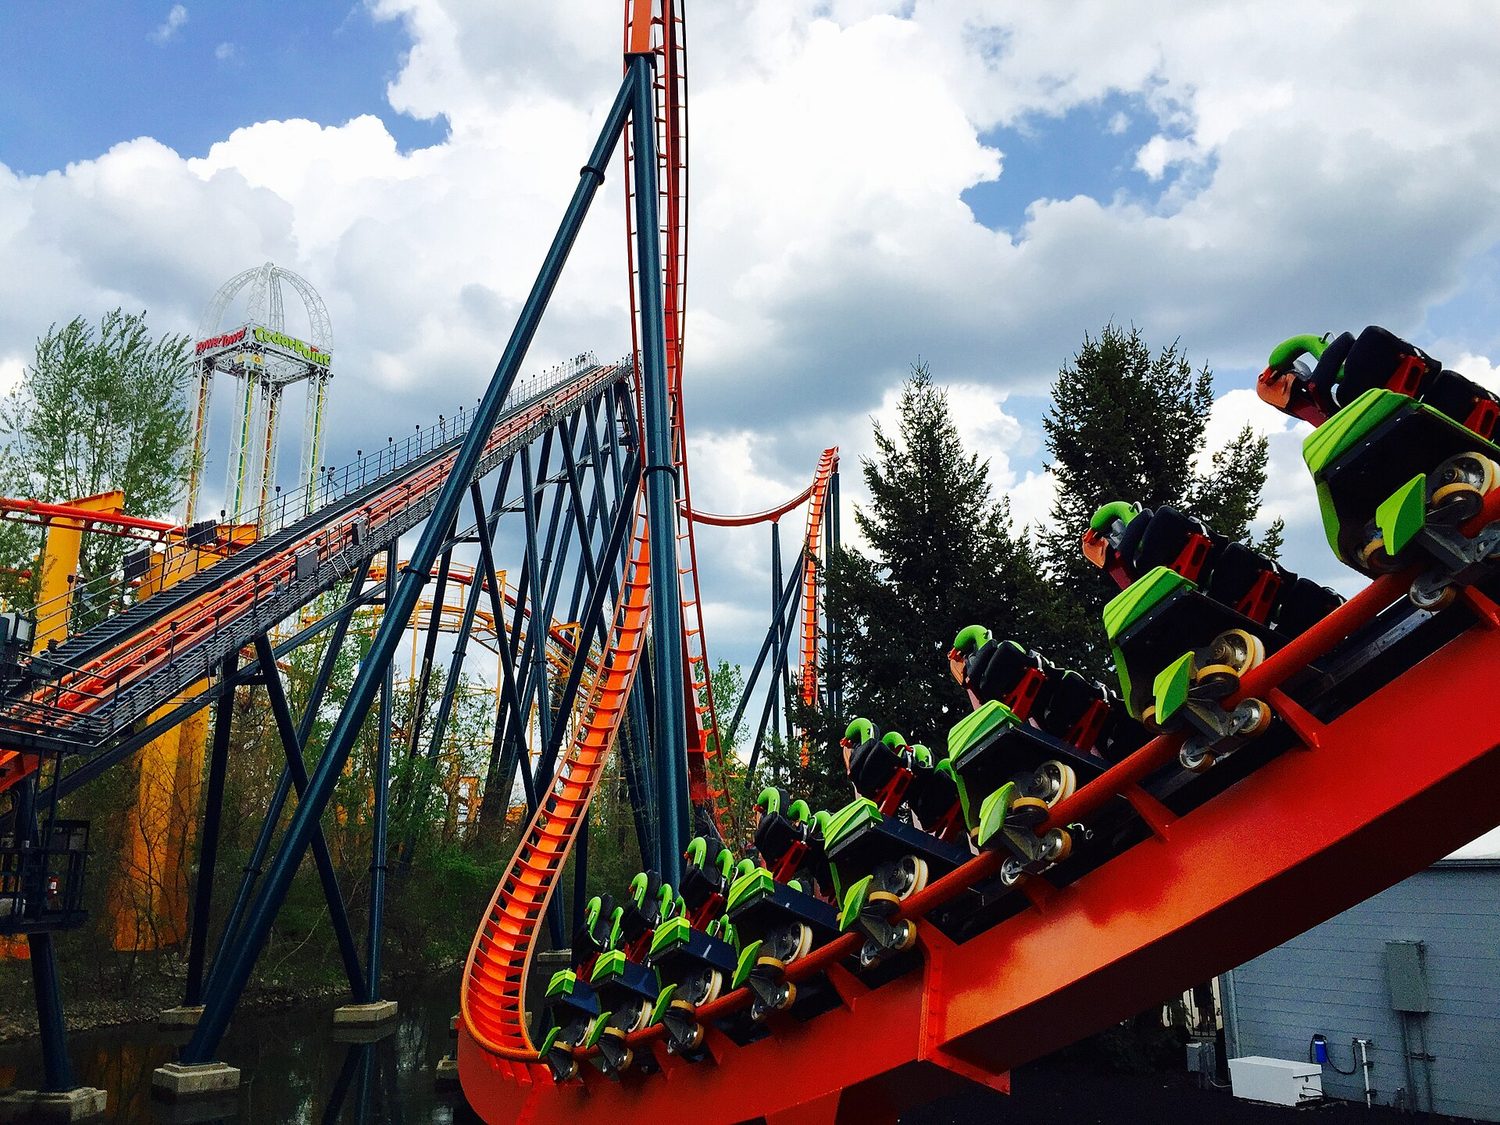
Амusement-парка: векторы и параметрическое движение описывают траекторию и скорость вместе
Американские горки: векторы и параметрическое движение описывают траекторию и скорость вместе

Раздел 4 является частью курса, но не включен в экзамен AP Precalculus (который охватывает только разделы 1–3); он формирует инструменты, используемые в последующих курсах.

Параметрическая функция описывает кривую, задавая обе координаты как функции третьей переменной, параметра $t$: $\big(x(t),\,y(t)\big)$. Когда $t$ пробегает свою область определения, точка описывает путь — и, в отличие от $y=f(x)$, этот путь может образовывать петли или пересекать сам себя.

Vocabulary · ⁨Словарь⁩ Train · ⁨Тренировать⁩
English Русский
vector/ˈvektə/ векторное
magnitude/ˈmæɡnɪtjuːd/ величина
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ векторнозначная функция
4.2

Parametric Functions and Planar Motion · ⁨Параметрические функции и плоское движение⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.2.A: Identify key characteristics of a parametric planar motion function that are related to position.

  • 4.2.A.1 A parametric function given by $f(t) = (x(t),\, y(t))$ can be used to model particle motion in the plane. The graph of this function indicates the position of a particle at time $t$.
  • 4.2.A.2 The horizontal and vertical extrema of a particle's motion can be determined by identifying the maximum and minimum values of the functions $x(t)$ and $y(t)$, respectively.
  • 4.2.A.3 The real zeros of the function $x(t)$ correspond to $y$-intercepts, and the real zeros of $y(t)$ correspond to $x$-intercepts.
Русский

Цель обучения 4.2.A: Определять ключевые характеристики параметрической функции плоского движения, связанные с положением.

  • 4.2.A.1 Параметрическая функция, заданная выражением $f(t) = (x(t),\, y(t))$, может использоваться для моделирования движения частицы в плоскости. График этой функции показывает положение частицы в момент времени $t$.
  • 4.2.A.2 Горизонтальные и вертикальные экстремумы движения частицы можно определить, найдя максимальные и минимальные значения функций $x(t)$ и $y(t)$ соответственно.
  • 4.2.A.3 Действительные нули функции $x(t)$ соответствуют точкам пересечения с осью $y$, а действительные нули функции $y(t)$ соответствуют точкам пересечения с осью $x$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Reading $t$ as time, a parametric function models motion in the plane. $x(t)$ and $y(t)$ give the horizontal and vertical position; the point's direction of travel is the order in which the curve is drawn as $t$ increases (mark it with arrows).

Русский

Рассматривая $t$ как время, параметрическая функция моделирует движение в плоскости. $x(t)$ и $y(t)$ задают горизонтальное и вертикальное положение; направление движения точки определяется порядком построения кривой по мере увеличения $t$ (отметьте это стрелками).

4.3

Parametric Functions and Rates of Change · ⁨Параметрические функции и скорости изменения⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.3.A: Identify key characteristics of a parametric planar motion function that are related to direction and rate of change.

  • 4.3.A.1 As the parameter increases, the direction of planar motion of a particle can be analyzed in terms of $x$ and $y$ independently. If $x(t)$ is increasing or decreasing, the direction of motion is to the right or left, respectively. If $y(t)$ is increasing or decreasing, the direction of motion is up or down, respectively.
  • 4.3.A.2 At any given point in the plane, the direction of planar motion may be different for different values of $t$.
  • 4.3.A.3 The same curve in the plane can be parametrized in different ways and can be traversed in different directions with different parametric functions.
  • 4.3.A.4 Over a given interval $[t_1,\, t_2]$ within the domain, the average rate of change can be computed for $x(t)$ and $y(t)$ independently. The ratio of the average rate of change of $y$ to the average rate of change of $x$ gives the slope of the graph between the points on the curve corresponding to $t_1$ and $t_2$, so long as the average rate of change of $x(t) \neq 0$.
Русский

Цель обучения 4.3.A: Определять ключевые характеристики параметрической функции плоского движения, связанные с направлением и скоростью изменения.

  • 4.3.A.1 По мере увеличения параметра направление плоского движения частицы можно анализировать независимо по компонентам $x$ и $y$. Если $x(t)$ увеличивается или уменьшается, направление движения — вправо или влево соответственно. Если $y(t)$ увеличивается или уменьшается, направление движения — вверх или вниз соответственно.
  • 4.3.A.2 В данной точке плоскости направление плоского движения может различаться для разных значений параметра $t$.
  • 4.3.A.3 Одна и та же кривая в плоскости может быть задана параметрически различными способами и может проходиться в разных направлениях с использованием различных параметрических функций.
  • 4.3.A.4 На заданном интервале $[t_1,\, t_2]$ области определения среднюю скорость изменения можно вычислить для компонент $x(t)$ и $y(t)$ независимо. Отношение средней скорости изменения компоненты $y$ к средней скорости изменения компоненты $x$ дает наклон графика между точками на кривой, соответствующими параметрам $t_1$ и $t_2$, при условии, что средняя скорость изменения компоненты $x(t) \neq 0$ не равна нулю.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Over an interval of $t$, the average rate of change of $x$ is $\dfrac{\Delta x}{\Delta t}$ and of $y$ is $\dfrac{\Delta y}{\Delta t}$. Their signs tell you which way the point moves (right/left, up/down); together they describe the motion's speed and direction along the path.

Русский

На интервале $t$ средняя скорость изменения $x$ равна $\dfrac{\Delta x}{\Delta t}$, а $y$ — $\dfrac{\Delta y}{\Delta t}$. Их знаки указывают, куда движется точка (вправо/влево, вверх/вниз); вместе они описывают скорость и направление движения вдоль траектории.

4.4

Parametrically Defined Circles and Lines · ⁨Окружности и прямые, заданные параметрически⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.4.A: Express motion around a circle or along a line segment parametrically.

  • 4.4.A.1 A complete counterclockwise revolution around the unit circle that starts and ends at $(1,\, 0)$ and is centered at the origin can be modeled by $(x(t),\, y(t)) = (\cos t,\, \sin t)$ with domain $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Transformations of the parametric function $(x(t),\, y(t)) = (\cos t,\, \sin t)$ can model any circular path traversed in the plane.
  • 4.4.A.3 A linear path along the line segment from the point $(x_1,\, y_1)$ to the point $(x_2,\, y_2)$ can be parametrized many ways, including using an initial position $(x_1,\, y_1)$ and rates of change for $x$ with respect to $t$ and $y$ with respect to $t$.
Русский

Цель обучения 4.4.A: Выражать движение по окружности или вдоль отрезка прямой параметрически.

  • 4.4.A.1 Полный оборот против часовой стрелки вокруг единичной окружности, начинающийся и заканчивающийся в точке $(1,\, 0)$ и имеющий центр в начале координат, может быть смоделирован функцией $(x(t),\, y(t)) = (\cos t,\, \sin t)$ с областью определения $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Преобразования параметрической функции $(x(t),\, y(t)) = (\cos t,\, \sin t)$ могут моделировать любую круговую траекторию, проходимую в плоскости.
  • 4.4.A.3 Линейный путь вдоль отрезка прямой от точки $(x_1,\, y_1)$ до точки $(x_2,\, y_2)$ может быть задан параметрически множеством способов, включая использование начального положения $(x_1,\, y_1)$ и скоростей изменения для компоненты $x$ по переменной $t$ и для компоненты $y$ по переменной $t$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

A circle of radius $R$ centered at $(h,k)$ is $x=h+R\cos t,\ y=k+R\sin t$. A line through $(x_0,y_0)$ with direction $(a,b)$ is $x=x_0+at,\ y=y_0+bt$. Adjusting the coefficients changes the start point, speed, and direction of tracing.

Русский

Окружность радиуса $R$ с центром в точке $(h,k)$ задается уравнением $x=h+R\cos t,\ y=k+R\sin t$. Прямая, проходящая через точку $(x_0,y_0)$ с направлением $(a,b)$, имеет вид $x=x_0+at,\ y=y_0+bt$. Изменение коэффициентов меняет начальную точку, скорость и направление обхода.

4.5

Implicitly Defined Functions · ⁨Функции, заданные неявно⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.5.A: Construct a graph of an equation involving two variables.

  • 4.5.A.1 An equation involving two variables can implicitly describe one or more functions.
  • 4.5.A.2 An equation involving two variables can be graphed by finding solutions to the equation.
  • 4.5.A.3 Solving for one of the variables in an equation involving two variables can define a function whose graph is part or all of the graph of the equation.

Learning Objective 4.5.B: Determine how the two quantities related in an implicitly defined function vary together.

  • 4.5.B.1 For ordered pairs on the graph of an implicitly defined function that are close together, if the ratio of the change in the two variables is positive, then the two variables simultaneously increase or both decrease; conversely, if the ratio is negative, then as one variable increases, the other decreases.
  • 4.5.B.2 The rate of change of $x$ with respect to $y$ or of $y$ with respect to $x$ can be zero, indicating vertical or horizontal intervals, respectively.
Русский

Учебная цель 4.5.A: Построить график уравнения, содержащего две переменные.

  • 4.5.A.1 Уравнение, содержащее две переменные, может неявно описывать одну или несколько функций.
  • 4.5.A.2 Уравнение, содержащее две переменные, можно изобразить на графике, найдя решения этого уравнения.
  • 4.5.A.3 Выражение одной из переменных в уравнении, содержащем две переменные, может определить функцию, график которой является частью или всем графиком данного уравнения.

Учебная цель 4.5.B: Определить, как изменяются вместе две величины, связанные неявно определенной функцией.

  • 4.5.B.1 Для упорядоченных пар на графике неявно определенной функции, расположенных близко друг к другу, если отношение изменений двух переменных положительно, то обе переменные одновременно увеличиваются или уменьшаются; наоборот, если отношение отрицательно, то при увеличении одной переменной другая уменьшается.
  • 4.5.B.2 Скорость изменения $x$ по отношению к $y$ или скорости изменения $y$ по отношению к $x$ может быть равна нулю, что указывает на вертикальные или горизонтальные интервалы соответственно.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

An implicit 隐式 equation relates $x$ and $y$ without solving for either, such as $x^2+y^2=25$. Its graph may fail the vertical-line test (not a function), so it is often split into pieces or described parametrically.

Русский

Неявное уравнение связывает $x$ и $y$ без выражения одной переменной через другую, например $x^2+y^2=25$. Его график может не пройти тест вертикальной линии (не являясь функцией), поэтому его часто разбивают на части или описывают параметрически.

4.6

Conic Sections · ⁨Конические сечения⁩

Syllabus · ⁨Программа⁩
Learning ObjectiveEssential Knowledge

4.6.A
Represent conic sections with horizontal or vertical symmetry analytically.

  • 4.6.A.1 A parabola with vertex $(h,\, k)$ can, if $a \neq 0$, be represented analytically as $x - h = a(y - k)^2$ if it opens left or right, or as $y - k = a(x - h)^2$ if it opens up or down.
  • 4.6.A.2 An ellipse centered at $(h,\, k)$ with horizontal radius $a$ and vertical radius $b$ can be represented analytically as $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. A circle is a special case of an ellipse where $a = b$.
  • 4.6.A.3 A hyperbola centered at $(h,\, k)$ with vertical and horizonal lines of symmetry can be represented algebraically as $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ for a hyperbola opening left and right, or as $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ for a hyperbola opening up and down. The asymptotes are $y - k = \pm \dfrac{b}{a}(x - h)$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English
Conic sections: one cone, four curves

Conic sections 圆锥曲线 – circles, ellipses, parabolas, and hyperbolas – are the curves from slicing a cone, each given by a quadratic equation in $x$ and $y$. Their standard forms reveal centers, vertices, axes, and asymptotes.

Русский
Конические сечения: один конус, четыре кривые

Конические сечения — окружности, эллипсы, параболы и гиперболы — это кривые, получаемые при пересечении конуса, каждая из которых задается квадратным уравнением относительно $x$ и $y$. Их канонические формы позволяют определить центры, вершины, оси и асимптоты.

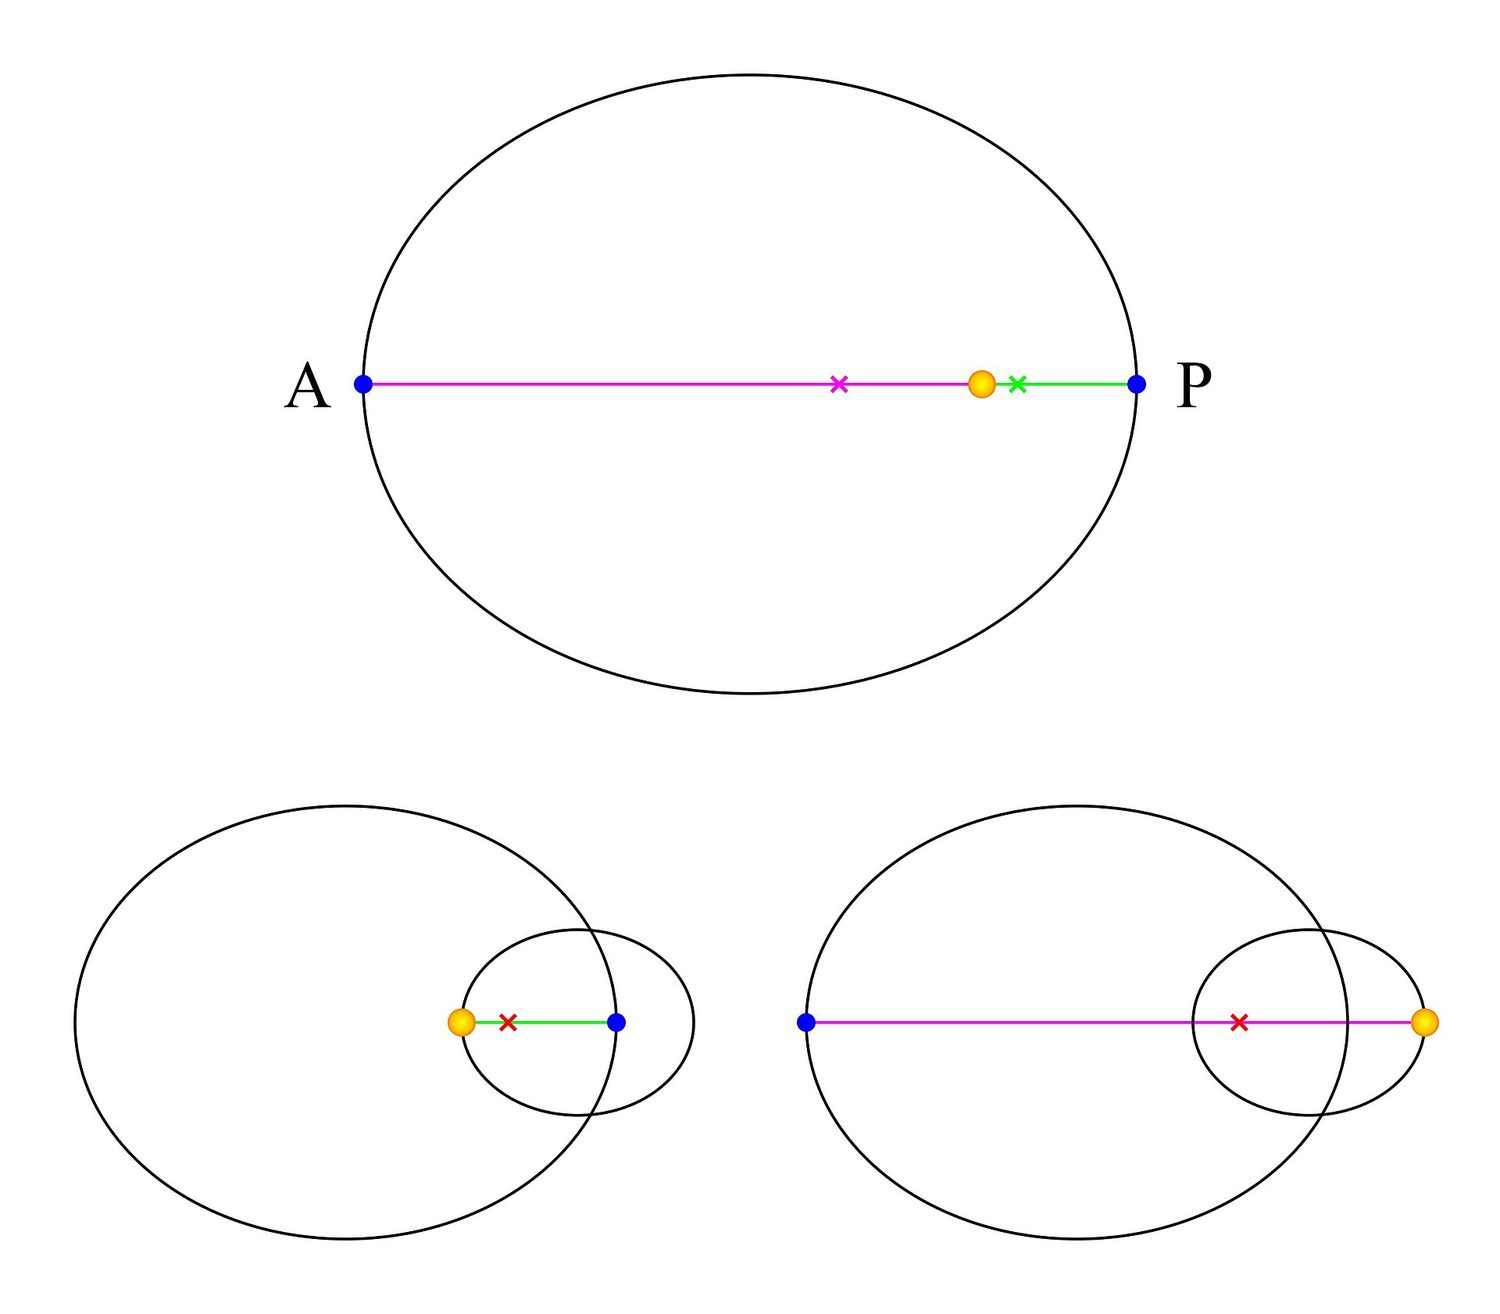
Эллиптические орбиты: конические сечения описывают замкнутые траектории с двумя фокусами — ключевая параметрическая модель
Эллиптические орбиты: конические сечения описывают замкнутые пути с двумя фокусами — ключевая параметрическая модель
Vocabulary · ⁨Словарь⁩ Train · ⁨Тренировать⁩
English Русский
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ параметрическая функция
parameter/pəˈræmɪtə/ параметром
implicit/ɪmˈplɪsɪt/ неявным
Conic sections/ˈkɒnɪk ˈsekʃnz/ Конические сечения
4.7

Parametrizing Implicit Curves · ⁨Параметризация неявных кривых⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.7.A: Represent a curve in the plane parametrically.

  • 4.7.A.1 A parametrization $(x(t),\, y(t))$ for an implicitly defined function will, when $x(t)$ and $y(t)$ are substituted for $x$ and $y$, respectively, satisfy the corresponding equation for every value of $t$ in the domain.
  • 4.7.A.2 If $f$ is a function of $x$, then $y = f(x)$ can be parametrized as $(x(t),\, y(t)) = (t, f(t))$. If $f$ is invertible, its inverse can be parametrized as $(x(t),\, y(t)) = (f(t),\, t)$ for an appropriate interval of $t$.

Learning Objective 4.7.B: Represent conic sections parametrically.

  • 4.7.B.1 A parabola can be parametrized in the same way that any equation that can be solved for $x$ or $y$ can be parametrized. Equations that can be solved for $x$ can be parametrized as $(x(t),\, y(t)) = (f(t),\, t)$ by solving for $x$ and replacing $y$ with $t$. Equations that can be solved for $y$ can be parametrized as $(x(t),\, y(t)) = (t, f(t))$ by solving for $y$ and replacing $x$ with $t$.
  • 4.7.B.2 An ellipse can be parametrized using the trigonometric functions $x(t) = h + a\cos t$ and $y(t) = k + b\sin t$ for $0 \leq t \leq 2\pi$.
  • 4.7.B.3 A hyperbola can be parametrized using trigonometric functions. For a hyperbola that opens left and right, the functions are $x(t) = h + a\sec t$ and $y(t) = k + b\tan t$ for $0 \leq t \leq 2\pi$. For a hyperbola that opens up and down, the functions are $x(t) = h + a\tan t$ and $y(t) = k + b\sec t$ for $0 \leq t \leq 2\pi$.
Русский

Учебная цель 4.7.A: Представить кривую на плоскости параметрически.

  • 4.7.A.1 Параметризация $(x(t),\, y(t))$ неявно определенной функции, при подстановке $x(t)$ и $y(t)$ вместо $x$ и $y$ соответственно, будет удовлетворять соответствующему уравнению для любого значения параметра $t$ из области определения.
  • 4.7.A.2 Если $f$ является функцией от $x$, то $y = f(x)$ может быть параметризовано как $(x(t),\, y(t)) = (t, f(t))$. Если $f$ обратима, её обратная функция может быть параметризована как $(x(t),\, y(t)) = (f(t),\, t)$ для соответствующего интервала $t$.

Учебная цель 4.7.B: Представить конические сечения параметрически.

  • 4.7.B.1 Параболу можно параметризовать тем же способом, которым параметризуются любые уравнения, которые можно решить относительно $x$ или $y$. Уравнения, которые можно решить относительно $x$, можно параметризовать как $(x(t),\, y(t)) = (f(t),\, t)$, выразив $x$ и заменив $y$ на $t$. Уравнения, которые можно решить относительно $y$, можно параметризовать как $(x(t),\, y(t)) = (t, f(t))$, выразив $y$ и заменив $x$ на $t$.
  • 4.7.B.2 Эллипс можно параметризовать с помощью тригонометрических функций $x(t) = h + a\cos t$ и $y(t) = k + b\sin t$ для переменной $0 \leq t \leq 2\pi$.
  • 4.7.B.3 Гиперболу можно параметризовать с помощью тригонометрических функций. Для гиперболы, раскрывающейся влево и вправо, используются функции $x(t) = h + a\sec t$ и $y(t) = k + b\tan t$ при $0 \leq t \leq 2\pi$. Для гиперболы, раскрывающейся вверх и вниз, используются функции $x(t) = h + a\tan t$ и $y(t) = k + b\sec t$ при $0 \leq t \leq 2\pi$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Many implicit curves can be parametrized – rewritten as $\big(x(t),y(t)\big)$ – which makes them easier to graph and to treat as motion. The circle above is the basic example; ellipses use $x=h+A\cos t,\ y=k+B\sin t$.

Русский

Многие неявные кривые можно параметризовать — переписать в виде $\big(x(t),y(t)\big)$ — что упрощает их построение и рассмотрение как движение. Окружность выше является базовым примером; для эллипсов используются $x=h+A\cos t,\ y=k+B\sin t$.

4.8

Vectors · ⁨Векторы⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.8.A: Identify characteristics of a vector.

  • 4.8.A.1 A vector is a directed line segment. When a vector is placed in the plane, the point at the beginning of the line segment is called the tail, and the point at the end of the line segment is called the head. The length of the line segment is the magnitude of the vector.
  • 4.8.A.2 A vector $\overrightarrow{P_1 P_2}$ with two components can be plotted in the $xy$-plane from $P_1 = (x_1, y_1)$ to $P_2 = (x_2, y_2)$. The vector is identified by $a$ and $b$, where $a = x_2 - x_1$ and $b = y_2 - y_1$. The vector can be expressed as $\langle a,\, b \rangle$. A zero vector $\langle 0,\, 0 \rangle$ is the trivial case when $P_1 = P_2$.
  • 4.8.A.3 The direction of the vector is parallel to the line segment from the origin to the point with coordinates $(a,\, b)$. The magnitude of the vector is the square root of the sum of the squares of the components.
  • 4.8.A.4 For a vector represented geometrically in the plane, the components of the vector can be found using trigonometry.

Learning Objective 4.8.B: Determine sums and products involving vectors.

  • 4.8.B.1 The multiplication of a constant and a vector results in a new vector whose components are found by multiplying the constant by each of the components of the original vector. The new vector is parallel to the original vector.
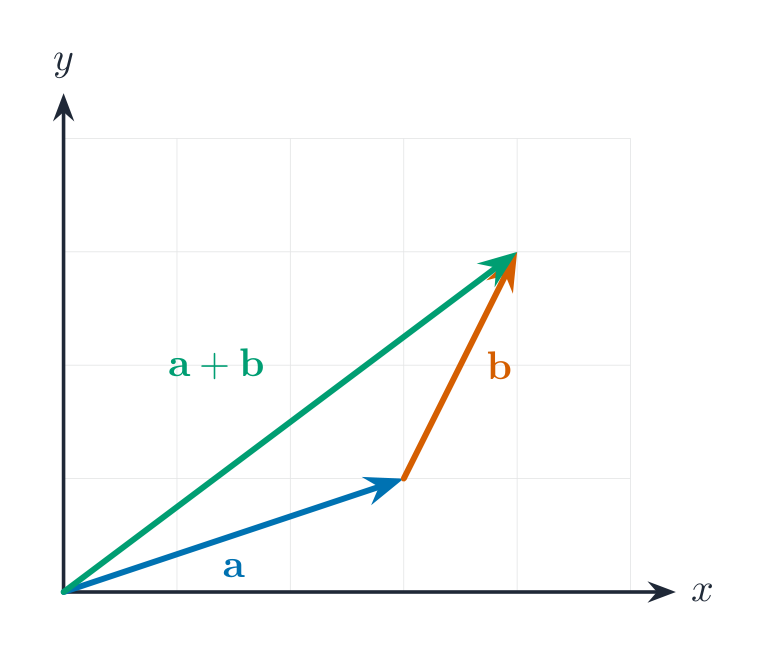
  • 4.8.B.2 The sum of two vectors in $\mathbb{R}^2$ is a new vector whose components are found by adding the corresponding components of the original vectors. The new vector can be represented graphically as a vector whose tail corresponds to the tail of the first vector and whose head corresponds to the head of the second vector when the second vector's tail is located at the first vector's head.
  • 4.8.B.3 The dot product of two vectors is the sum of the products of their corresponding components. That is, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Learning Objective 4.8.C: Determine a unit vector for a given vector.

  • 4.8.C.1 A unit vector is a vector of magnitude $1$. A unit vector in the same direction as a given nonzero vector can be found by scalar multiplying the vector by the reciprocal of its magnitude.
  • 4.8.C.2 The vector $\langle a,\, b \rangle$ can be expressed as $a\vec{i} + b\vec{j}$ in $\mathbb{R}^2$, where $\vec{i}$ and $\vec{j}$ are unit vectors in the $x$ and $y$ directions, respectively. That is, $\vec{i} = \langle 1,\, 0 \rangle$ and $\vec{j} = \langle 0,\, 1 \rangle$.

Learning Objective 4.8.D: Determine angle measures between vectors and magnitudes of vectors involved in vector addition.

  • 4.8.D.1 The dot product is geometrically equivalent to the product of the magnitudes of the two vectors and the cosine of the angle between them. Therefore, if the dot product of two nonzero vectors is zero, then the vectors are perpendicular.
  • 4.8.D.2 The Law of Sines and Law of Cosines can be used to determine side lengths and angle measures of triangles formed by vector addition.
Русский

Учебная цель 4.8.A: Определять характеристики вектора.

  • 4.8.A.1 Вектор — это направленный отрезок прямой. Когда вектор помещается в координатную плоскость, точка в начале отрезка называется хвостом, а точка в конце отрезка называется головой. Длина отрезка является величиной (длиной) вектора.
  • 4.8.A.2 Вектор $\overrightarrow{P_1 P_2}$ с двумя компонентами можно построить на координатной плоскости $xy$ от точки $P_1 = (x_1, y_1)$ до точки $P_2 = (x_2, y_2)$. Вектор определяется значениями $a$ и $b$, где $a = x_2 - x_1$ и $b = y_2 - y_1$. Вектор можно записать в виде $\langle a,\, b \rangle$. Нулевой вектор $\langle 0,\, 0 \rangle$ представляет тривиальный случай, когда выполняется условие $P_1 = P_2$.
  • 4.8.A.3 Направление вектора параллельно отрезку прямой, соединяющему начало координат с точкой, имеющей координаты $(a,\, b)$. Величина вектора равна квадратному корню из суммы квадратов его компонент.
  • 4.8.A.4 Для вектора, изображенного геометрически на плоскости, компоненты вектора можно найти, используя тригонометрию.

Учебная цель 4.8.B: Определять суммы и произведения, связанные с векторами.

  • 4.8.B.1 Умножение скаляра (константы) на вектор дает новый вектор, компоненты которого находятся путем умножения скаляра на каждую компоненту исходного вектора. Новый вектор параллелен исходному вектору.
  • 4.8.B.2 Сумма двух векторов из пространства $\mathbb{R}^2$ является новым вектором, компоненты которого находятся путем сложения соответствующих компонент исходных векторов. Новый вектор можно графически представить как вектор, чей хвост совпадает с хвостом первого вектора, а голова совпадает с головой второго вектора, когда хвост второго вектора расположен в голове первого вектора.
  • 4.8.B.3 Скалярное произведение двух векторов равно сумме произведений их соответствующих компонент. То есть, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Учебная цель 4.8.C: Определять единичный вектор для заданного вектора.

  • 4.8.C.1 Единичный вектор — это вектор величиной $1$. Единичный вектор того же направления, что и данный ненулевой вектор, можно найти, умножив вектор на скаляр, равный обратной величине его длины.
  • 4.8.C.2 Вектор $\langle a,\, b \rangle$ может быть выражен как $a\vec{i} + b\vec{j}$ в $\mathbb{R}^2$, где $\vec{i}$ и $\vec{j}$ — единичные векторы в направлениях $x$ и $y$ соответственно. То есть, $\vec{i} = \langle 1,\, 0 \rangle$ и $\vec{j} = \langle 0,\, 1 \rangle$.

Учебная цель 4.8.D: Определять меры углов между векторами и величины векторов, участвующих в сложении векторов.

  • 4.8.D.1 Скалярное произведение геометрически эквивалентно произведению длин двух векторов и косинуса угла между ними. Следовательно, если скалярное произведение двух ненулевых векторов равно нулю, то эти векторы перпендикулярны.
  • 4.8.D.2 Закон синусов и закон косинусов могут использоваться для определения длин сторон и величин углов треугольников, образованных сложением векторов.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English
Resolving a vector into components

A vector 向量 has both magnitude 大小 (length) and direction. Write it by components $\langle a,b\rangle$. Add vectors component-by-component; scale by multiplying each component; the magnitude is $\sqrt{a^2+b^2}$. Vectors model displacements, velocities, and forces.

Русский
Разложение вектора на компоненты

Вектор обладает как величиной (длиной), так и направлением. Запишите его через компоненты $\langle a,b\rangle$. Складывайте векторы компонентно за компонентом; масштабируйте, умножая каждый компонент; величина равна $\sqrt{a^2+b^2}$. Векторы моделируют перемещения, скорости и силы.

Сложение векторов по правилу треугольника
Explore · ⁨Исследовать⁩

Add two vectors tip to tail · ⁨Сложите два вектора «конец к началу» (tip-to-tail)⁩

A vector has magnitude and direction. Adding two vectors places them tip to tail; the resultant runs from the first tail to the last tip. Drag each to see the sum. · ⁨Вектор имеет величину и направление. Сложение двух векторов выполняется путем присоединения их «голова к хвосту»; результирующий вектор идет от первого «хвоста» до последней «головы». Перетаскивайте каждый, чтобы увидеть сумму.⁩

4.9

Vector-Valued Functions · ⁨Вектор-значные функции⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.9.A: Represent planar motion in terms of vector-valued functions.

  • 4.9.A.1 The position of a particle moving in a plane that is given by the parametric function $f(t) = (x(t),\, y(t))$ may be expressed as a vector-valued function, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ or $p(t) = \langle x(t),\, y(t) \rangle$. The magnitude of the position vector at time $t$ gives the distance of the particle from the origin.
  • 4.9.A.2 The vector-valued function $v(t) = \langle x(t),\, y(t) \rangle$ can be used to express the velocity of a particle moving in a plane at different times, $t$. At time $t$, the sign of $x(t)$ indicates if the particle is moving right or left, and the sign of $y(t)$ indicates if the particle is moving up or down. The magnitude of the velocity vector at time $t$ gives the speed of the particle.
Русский

Цель обучения 4.9.A: Описывать движение в плоскости с помощью вектор-значных функций.

  • 4.9.A.1 Положение частицы, движущейся в плоскости и заданной параметрической функцией $f(t) = (x(t),\, y(t))$, может быть выражено как вектор-значная функция, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ или $p(t) = \langle x(t),\, y(t) \rangle$. Длина вектора положения в момент времени $t$ определяет расстояние частицы от начала координат.
  • 4.9.A.2 Вектор-значную функцию $v(t) = \langle x(t),\, y(t) \rangle$ можно использовать для описания скорости частицы, движущейся в плоскости, в различные моменты времени $t$. В момент времени $t$ знак компоненты $x(t)$ указывает направление движения частицы влево или вправо, а знак компоненты $y(t)$ указывает направление вверх или вниз. Длина вектора скорости в момент времени $t$ определяет скорость частицы.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

A vector-valued function 向量值函数 outputs a vector for each input, e.g. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – the same information as a parametric function, packaged as a moving position vector.

Русский

Вектор-значная функция выдает вектор для каждого входа, например $\vec{r}(t)=\langle x(t),y(t)\rangle$ — та же информация, что и у параметрической функции, упакованная как вектор движущегося положения.

Векторнозначная прямая: начало в точке a, затем смещение на t единиц в направлении b
4.10

Matrices · ⁨Матрицы⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.10.A: Determine the product of two matrices.

  • 4.10.A.1 An $n \times m$ matrix is an array consisting of $n$ rows and $m$ columns.
  • 4.10.A.2 Two matrices can be multiplied if the number of columns in the first matrix equals the number of rows in the second matrix. The product of the matrices is a new matrix in which the component in the $i$th row and $j$th column is the dot product of the $i$th row of the first matrix and the $j$th column of the second matrix.
Русский

Цель обучения 4.10.A: Найти произведение двух матриц.

  • 4.10.A.1 Матрица размера $n \times m$ — это массив, состоящий из $n$ строк и $m$ столбцов.
  • 4.10.A.2 Две матрицы можно перемножить, если количество столбцов первой матрицы равно количеству строк второй матрицы. Произведением матриц является новая матрица, элемент которой в строке $i$ и столбце $j$ равен скалярному произведению строки $i$ первой матрицы и столбца $j$ второй матрицы.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

A matrix 矩阵 is a rectangular array of numbers. Add matrices of the same size entry-by-entry; multiply a matrix by a compatible one by combining rows with columns. Matrices store and transform data compactly.

Русский

Матрица — прямоугольная таблица чисел. Складывайте матрицы одинакового размера элементно-за-элементом; умножайте матрицу на совместимую, комбинируя строки со столбцами. Матрицы компактно хранят и преобразуют данные.

4.11

The Inverse and Determinant of a Matrix · ⁨Обратная матрица и определитель⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.11.A: Determine the inverse of a $2 \times 2$ matrix.

  • 4.11.A.1 The identity matrix, $I$, is a square matrix consisting of $1$s on the diagonal from the top left to bottom right and $0$s everywhere else.
  • 4.11.A.2 Multiplying a square matrix by its corresponding identity matrix results in the original square matrix.
  • 4.11.A.3 The product of a square matrix and its inverse, when it exists, is the identity matrix of the same size.
  • 4.11.A.4 The inverse of a $2 \times 2$ matrix, when it exists, can be calculated with or without technology.

Learning Objective 4.11.B: Apply the value of the determinant to invertibility and vectors.

  • 4.11.B.1 The determinant of the matrix $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ is $ad - bc$. The determinant can be calculated with or without technology and is denoted $\det(A)$.
  • 4.11.B.2 If a $2 \times 2$ matrix consists of two column or row vectors from $\mathbb{R}^2$, then the nonzero absolute value of the determinant of the matrix is the area of the parallelogram spanned by the vectors represented in the columns or rows of the matrix. If the determinant equals $0$, then the vectors are parallel.
  • 4.11.B.3 The square matrix $A$ has an inverse if and only if $\det(A) \neq 0$.
Русский

Цель обучения 4.11.A: Найти обратную матрицу для матрицы размера $2 \times 2$.

  • 4.11.A.1 Единичная матрица $I$ — это квадратная матрица, состоящая из единиц $1$ на диагонали от левого верхнего угла к правому нижнему и нулей $0$ во всех остальных позициях.
  • 4.11.A.2 Умножение квадратной матрицы на соответствующую ей единичную матрицу дает исходную квадратную матрицу.
  • 4.11.A.3 Произведение квадратной матрицы и её обратной (если она существует) равно единичной матрице того же размера.
  • 4.11.A.4 Обратную матрицу размера $2 \times 2$ (если она существует) можно вычислить с помощью технических средств или без них.

Цель обучения 4.11.B: Применить значение определителя для проверки обратимости и работы с векторами.

  • 4.11.B.1 Определитель матрицы $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ равен $ad - bc$. Определитель можно вычислить с помощью технических средств или без них и обозначается как $\det(A)$.
  • 4.11.B.2 Если матрица размера $2 \times 2$ состоит из двух столбцовых или строчных векторов из пространства $\mathbb{R}^2$, то ненулевое абсолютное значение определителя этой матрицы представляет собой площадь параллелограмма, натянутого на векторы, представленные в столбцах или строках матрицы. Если определитель равен $0$, то векторы параллельны.
  • 4.11.B.3 Квадратная матрица $A$ имеет обратную тогда и только тогда, когда $\det(A) \neq 0$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

The determinant 行列式 of a $2\times 2$ matrix $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ is $ad-bc$. A matrix has an inverse 逆矩阵 exactly when its determinant is nonzero; the inverse undoes the matrix, and it solves matrix equations (like a reciprocal for numbers).

Worked example. For $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, the determinant is $ad-bc=(3)(4)-(1)(2)=10$. Since it is nonzero, $A$ is invertible, and $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (swap the diagonal, negate the off-diagonal, divide by the determinant).

Русский

Определитель матрицы $2\times 2$ размера $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ равен $ad-bc$. Матрица имеет обратную тогда и только тогда, когда её определитель отличен от нуля; обратная матрица «отменяет» действие исходной и решает матричные уравнения (подобно обратному числу для скаляров).

Разбор примера. Для матрицы $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$ определитель равен $ad-bc=(3)(4)-(1)(2)=10$. Поскольку он не равен нулю, матрица $A$ обратима, и её обратная матрица строится так: $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (поменяйте диагональные элементы местами, измените знак внедиагональных и разделите на определитель).

Vocabulary · ⁨Словарь⁩ Train · ⁨Тренировать⁩
English Русский
matrix/ˈmeɪtrɪks/ матричной
determinant/dɪˈtɜːmɪnənt/ определитель
inverse/ɪnˈvɜːs/ обратного
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ линейное преобразование
4.12

Linear Transformations and Matrices · ⁨Линейные преобразования и матрицы⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.12.A: Determine the output vectors of a linear transformation using a $2 \times 2$ matrix.

  • 4.12.A.1 A linear transformation is a function that maps an input vector to an output vector such that each component of the output vector is the sum of constant multiples of the input vector components.
  • 4.12.A.2 A linear transformation will map the zero vector to the zero vector.
  • 4.12.A.3 A single vector in $\mathbb{R}^2$ can be expressed as a $2 \times 1$ matrix. A set of $n$ vectors in $\mathbb{R}^2$ can be expressed as a $2 \times n$ matrix.
  • 4.12.A.4 For a linear transformation, $L$, from $\mathbb{R}^2$ to $\mathbb{R}^2$, there is a unique $2 \times 2$ matrix, $A$, such that $L(\vec{v}) = A\vec{v}$ for vectors in $\mathbb{R}^2$. Conversely, for a given $2 \times 2$ matrix, $A$, the function $L(\vec{v}) = A\vec{v}$ is a linear transformation from $\mathbb{R}^2$ to $\mathbb{R}^2$.
  • 4.12.A.5 Multiplication of a $2 \times 2$ transformation matrix, $A$, and a $2 \times n$ matrix of $n$ input vectors gives a $2 \times n$ matrix of the $n$ output vectors for the linear transformation $L(\vec{v}) = A\vec{v}$.
Русский

Цель обучения 4.12.A: Найти выходные векторы линейного преобразования с использованием матрицы размера $2 \times 2$.

  • 4.12.A.1 Линейное преобразование — это функция, которая отображает входной вектор на выходной вектор так, что каждый компонент выходного вектора является суммой постоянных кратностей компонентов входного вектора.
  • 4.12.A.2 Линейное преобразование отображает нулевой вектор в нулевой вектор.
  • 4.12.A.3 Один вектор из пространства $\mathbb{R}^2$ может быть представлен в виде матрицы размера $2 \times 1$. Набор из $n$ векторов из пространства $\mathbb{R}^2$ может быть представлен в виде матрицы размера $2 \times n$.
  • 4.12.A.4 Для линейного преобразования $L$ из пространства $\mathbb{R}^2$ в пространство $\mathbb{R}^2$ существует единственная матрица $2 \times 2$, обозначаемая как $A$, такая что $L(\vec{v}) = A\vec{v}$ для векторов в пространстве $\mathbb{R}^2$. Наоборот, для заданной матрицы $2 \times 2$, обозначаемой как $A$, функция $L(\vec{v}) = A\vec{v}$ является линейным преобразованием из пространства $\mathbb{R}^2$ в пространство $\mathbb{R}^2$.
  • 4.12.A.5 Умножение матрицы преобразования $2 \times 2$, $A$, на матрицу из $2 \times n$ входных векторов размерности $n$ дает матрицу из $2 \times n$ выходных векторов размерности $n$ для линейного преобразования $L(\vec{v}) = A\vec{v}$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English
A matrix transforms the plane

A $2\times 2$ matrix acts as a linear transformation 线性变换 of the plane – rotating, reflecting, stretching, or shearing points – by multiplying each position vector. The determinant measures how the transformation scales area (and its sign tells whether orientation flips).

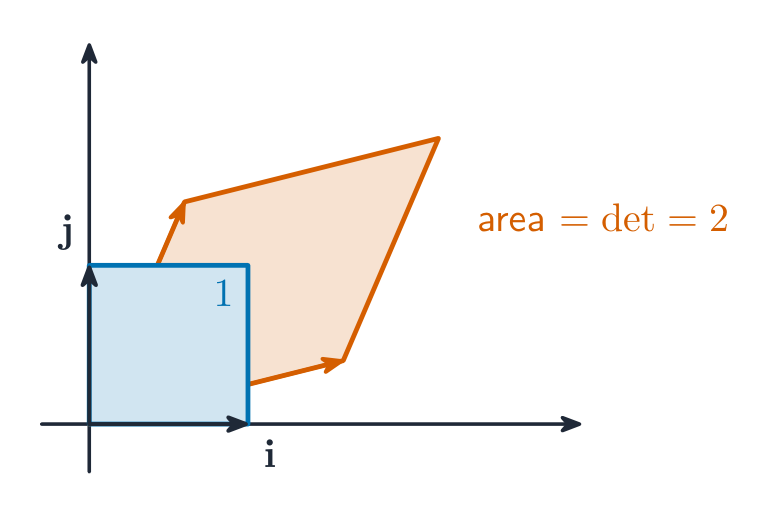
Worked example. The matrix $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ stretches the plane by $2$ horizontally and $3$ vertically, sending the vector $\begin{bmatrix}1\\1\end{bmatrix}$ to $\begin{bmatrix}2\\3\end{bmatrix}$. Its determinant $2\times3=6$ means every area is multiplied by $6$, so the unit square becomes a $2\times3$ rectangle.

Русский
Матрица преобразует плоскость

Матрица размера $2\times 2$ действует как линейное преобразование плоскости — поворот, отражение, растяжение или сдвиг точек — путем умножения каждого вектора положения. Определитель показывает, во сколько раз преобразование масштабирует площадь (а его знак указывает, меняется ли ориентация).

Разбор примера. Матрица $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ растягивает плоскость по горизонтали в $2$ раза и по вертикали в $3$ раза, отображая вектор $\begin{bmatrix}1\\1\end{bmatrix}$ в вектор $\begin{bmatrix}2\\3\end{bmatrix}$. Её определитель $2\times3=6$ означает, что каждая площадь умножается на $6$, поэтому единичный квадрат становится прямоугольником размера $2\times3$.

Матрица размера 2x2 отображает единичный квадрат в параллелограмм; определитель является множителем площади
Матрица 2x2 отображает единичный квадрат в параллелограмм; определитель — масштаб площади
Explore · ⁨Исследовать⁩

Transform the plane with a matrix · ⁨Трансформируйте плоскость матрицей⁩

A $2\times2$ matrix maps every point to a new one, so it stretches, rotates or shears the whole grid. Change the entries and watch the unit square transform. · ⁨Матрица $2\times2$ отображает каждую точку в новую, растягивая, вращая или скользя всю сетку. Изменяйте элементы и наблюдайте за трансформацией единичного квадрата.⁩

4.13

Matrices as Functions · ⁨Матрицы как функции⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.13.A: Determine the association between a linear transformation and a matrix.

  • 4.13.A.1 The linear transformation mapping $\langle x,\, y \rangle$ to $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ is associated with the matrix $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 The mapping of the unit vectors in a linear transformation provides valuable information for determining the associated matrix.
  • 4.13.A.3 The matrix $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ is associated with a linear transformation of vectors that rotates every vector an angle $\theta$ counterclockwise about the origin.
  • 4.13.A.4 The absolute value of the determinant of a $2 \times 2$ transformation matrix gives the magnitude of the dilation of regions in $\mathbb{R}^2$ under the transformation.

Learning Objective 4.13.B: Determine the composition of two linear transformations.

  • 4.13.B.1 The composition of two linear transformations is a linear transformation.
  • 4.13.B.2 The matrix associated with the composition of two linear transformations is the product of the matrices associated with each linear transformation.

Learning Objective 4.13.C: Determine the inverse of a linear transformation.

  • 4.13.C.1 Two linear transformations are inverses if their composition maps any vector to itself.
  • 4.13.C.2 If a linear transformation, $L$, is given by $L(\vec{v}) = A\vec{v}$, then its inverse transformation is given by $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, where $A^{-1}$ is the inverse of the matrix $A$.
Русский

Цель обучения 4.13.A: Установить связь между линейным преобразованием и матрицей.

  • 4.13.A.1 Линейное преобразование, отображающее пространство $\langle x,\, y \rangle$ в пространство $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$, связано с матрицей $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 Отображение единичных векторов при линейном преобразовании предоставляет ценную информацию для определения связанной с ним матрицы.
  • 4.13.A.3 Матрица $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ связана с линейным преобразованием векторов, которое поворачивает каждый вектор на угол $\theta$ против часовой стрелки вокруг начала координат.
  • 4.13.A.4 Абсолютная величина определителя матрицы преобразования $2 \times 2$ дает коэффициент растяжения областей в пространстве $\mathbb{R}^2$ при данном преобразовании.

Цель обучения 4.13.B: Определить композицию двух линейных преобразований.

  • 4.13.B.1 Композиция двух линейных преобразований является линейным преобразованием.
  • 4.13.B.2 Матрица, соответствующая композиции двух линейных преобразований, равна произведению матриц, связанных с каждым из этих линейных преобразований.

Цель обучения 4.13.C: Определить обратное преобразование линейного преобразования.

  • 4.13.C.1 Два линейных преобразования являются взаимно обратными, если их композиция отображает любой вектор в него самого.
  • 4.13.C.2 Если линейное преобразование $L$ задано формулой $L(\vec{v}) = A\vec{v}$, то его обратное преобразование задается формулой $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, где $A^{-1}$ — это обратная матрица к матрице $A$.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Because a matrix maps input vectors to output vectors, it is a function on the plane. Composing transformations corresponds to multiplying their matrices, and the inverse matrix reverses the mapping.

Русский

Поскольку матрица отображает входные векторы в выходные, она является функцией на плоскости. Композиция преобразований соответствует умножению их матриц, а обратная матрица инвертирует отображение.

4.14

Matrices Modeling Contexts · ⁨Матрицы для моделирования контекстов⁩

Syllabus · ⁨Программа⁩
English

Learning Objective 4.14.A: Construct a model of a scenario involving transitions between two states using matrices.

  • 4.14.A.1 A contextual scenario can indicate the rate of transitions between states as percent changes. A matrix can be constructed based on these rates to model how states change over discrete intervals.

Learning Objective 4.14.B: Apply matrix models to predict future and past states for $n$ transition steps.

  • 4.14.B.1 The product of a matrix that models transitions between states and a corresponding state vector can predict future states.
  • 4.14.B.2 Repeated multiplication of a matrix that models the transitions between states and corresponding resultant state vectors can predict the steady state, a distribution between states that does not change from one step to the next.
  • 4.14.B.3 The product of the inverse of a matrix that models transitions between states and a corresponding state vector can predict past states.
Русский

Цель обучения 4.14.A: Построить модель сценария, включающего переходы между двумя состояниями, используя матрицы.

  • 4.14.A.1 Контекстный сценарий может указывать скорость переходов между состояниями в виде процентных изменений. Матрица может быть составлена на основе этих скоростей для моделирования того, как состояния изменяются за дискретные интервалы времени.

Цель обучения 4.14.B: Применять матричные модели для прогнозирования будущих и прошлых состояний для $n$ шагов перехода.

  • 4.14.B.1 Произведение матрицы, моделирующей переходы между состояниями, и соответствующего вектора состояния позволяет прогнозировать будущие состояния.
  • 4.14.B.2 Повторное умножение матрицы, моделирующей переходы между состояниями, на соответствующие результирующие векторы состояний позволяет прогнозировать стационарное состояние — распределение между состояниями, которое не меняется от одного шага к следующему.
  • 4.14.B.3 Произведение обратной матрицы, моделирующей переходы между состояниями, и соответствующего вектора состояния позволяет прогнозировать прошлые состояния.

Source: College Board AP Course and Exam Description · ⁨Источник: Описание курса и экзамена College Board AP⁩

English

Matrices model systems that step forward in stages – for example, populations moving between states each year. Repeated multiplication by a transition matrix advances the model one step at a time, so matrix powers predict long-run behavior.

Русский

Матрицы моделируют системы, которые развиваются поэтапно — например, популяции, переходящие между состояниями каждый год. Повторное умножение на переходную матрицу продвигает модель на один шаг за раз, поэтому степени матрицы предсказывают долгосрочное поведение.

4.14

Exam tips · ⁨Советы для экзамена⁩

English
  • A parametric function gives $x(t)$ and $y(t)$ separately — track the direction of motion as $t$ increases.
  • A vector has magnitude and direction; add component-by-component and find magnitude with $\sqrt{a^2+b^2}$.
  • The determinant of a $2\times2$ matrix is $ad-bc$ (mind the minus sign); it scales area under the transformation.
  • A $2\times2$ matrix transforms the plane (rotate, reflect, stretch); an inverse exists only when the determinant is non-zero.
  • Note this unit is not tested on the AP Precalculus Exam (Units 1–3 only), but it underpins later courses.
Русский
  • Параметрическая функция задает $x(t)$ и $y(t)$ отдельно — отслеживайте направление движения по мере увеличения $t$.
  • Вектор имеет величину и направление; складывайте компонентно и находите величину по формуле $\sqrt{a^2+b^2}$.
  • Определитель матрицы размера $2\times2$ равен $ad-bc$ (будьте внимательны со знаком минус); он масштабирует площадь под преобразованием.
  • Матрица размера $2\times2$ преобразует плоскость (поворот, отражение, растяжение); обратная существует только если определитель отличен от нуля.
  • Обратите внимание, что этот модуль не включен в экзамен AP Precalculus (только Модули 1–3), но он лежит в основе последующих курсов.

Interactive lessons on this topic · ⁨Интерактивные уроки по этой теме⁩

Work through it step by step, with instant-check exercises. · ⁨Пройдите его шаг за шагом с упражнениями мгновенной проверки.⁩

Past Papers · ⁨Архив экзаменационных работ⁩

More topics in AP Precalculus · ⁨Больше тем в AP Precalculus⁩

Log in or create account · ⁨Войти или создать аккаунт⁩

IGCSE, A-Level & AP