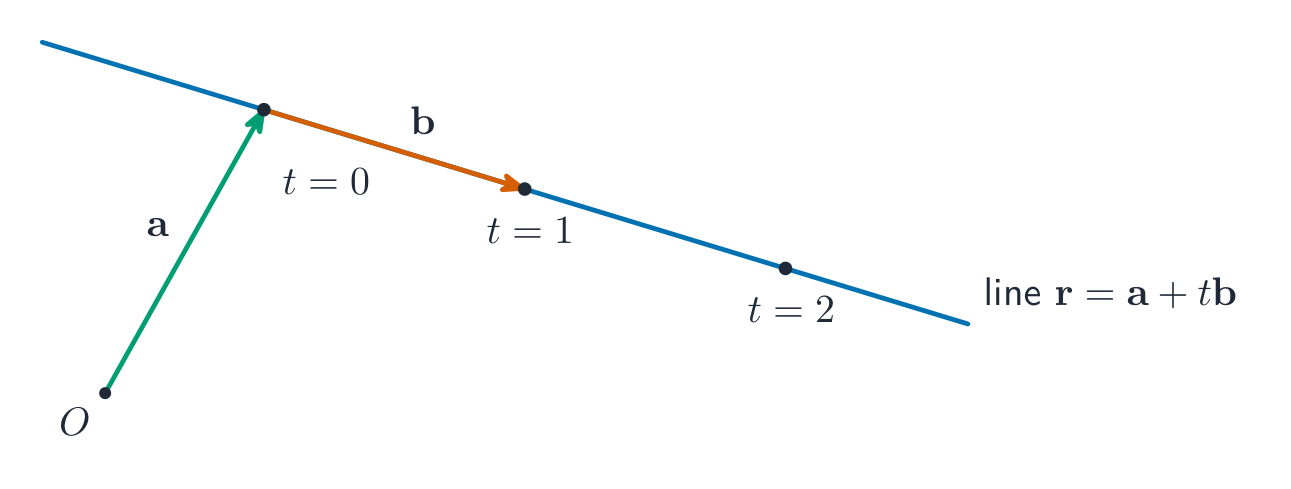
Lompat ke konten

Fungsi yang Melibatkan Parameter, Vektor, dan Matriks

AP Pra-Kalkulus · Topik 4

Pelajaran video untuk topik ini Buka halaman video
8:04

Fungsi yang Melibatkan Parameter, Vektor, dan Matriks

Lihat roller coaster ini. Pada setiap momen kereta memiliki dua fakta: di mana ia berada, dan ke arah mana ia pergi. Satu persamaan tidak bisa memegang keduanya. Planet ini menjalankan…

Narasi bahasa Inggris · Subtitle bahasa Inggris + 中文 disematkan langsung

4.1

Fungsi Parametrik

Silabus

Tujuan Pembelajaran 4.1.A: Buat grafik atau tabel nilai untuk fungsi parametrik yang direpresentasikan secara analitis.

  • 4.1.A.1 Sebuah fungsi parametrik dalam $\mathbb{R}^2$, himpunan semua pasangan terurut dari dua bilangan real, terdiri dari satu set dua persamaan parametrik di mana dua variabel dependen, $x$ dan $y$, bergantung pada satu variabel independen, $t$, yang disebut parameter.
  • 4.1.A.2 Karena variabel $x$ dan $y$ bergantung pada variabel independen, $t$, koordinat $(x_i,\, y_i)$ pada waktu $t_i$ dapat ditulis sebagai fungsi dari $t$ dan dapat dinyatakan sebagai fungsi parametrik tunggal $f(t) = (x(t),\, y(t))$, di mana dalam kasus ini $x$ dan $y$ adalah nama-nama dari dua fungsi.
  • 4.1.A.3 Tabel nilai numerik dapat dihasilkan untuk fungsi parametrik $f(t) = (x(t),\, y(t))$ dengan mengevaluasi $x_i$ dan $y_i$ pada beberapa nilai $t_i$ dalam domain.
  • 4.1.A.4 Grafik dari fungsi parametrik dapat digambar dengan menghubungkan beberapa titik dari tabel nilai numerik berdasarkan urutan peningkatan nilai $t$.
  • 4.1.A.5 Domain dari fungsi parametrik $f$ sering dibatasi, yang menghasilkan titik awal dan akhir pada grafik $f$.
Sumber: Deskripsi Kursus dan Ujian College Board AP

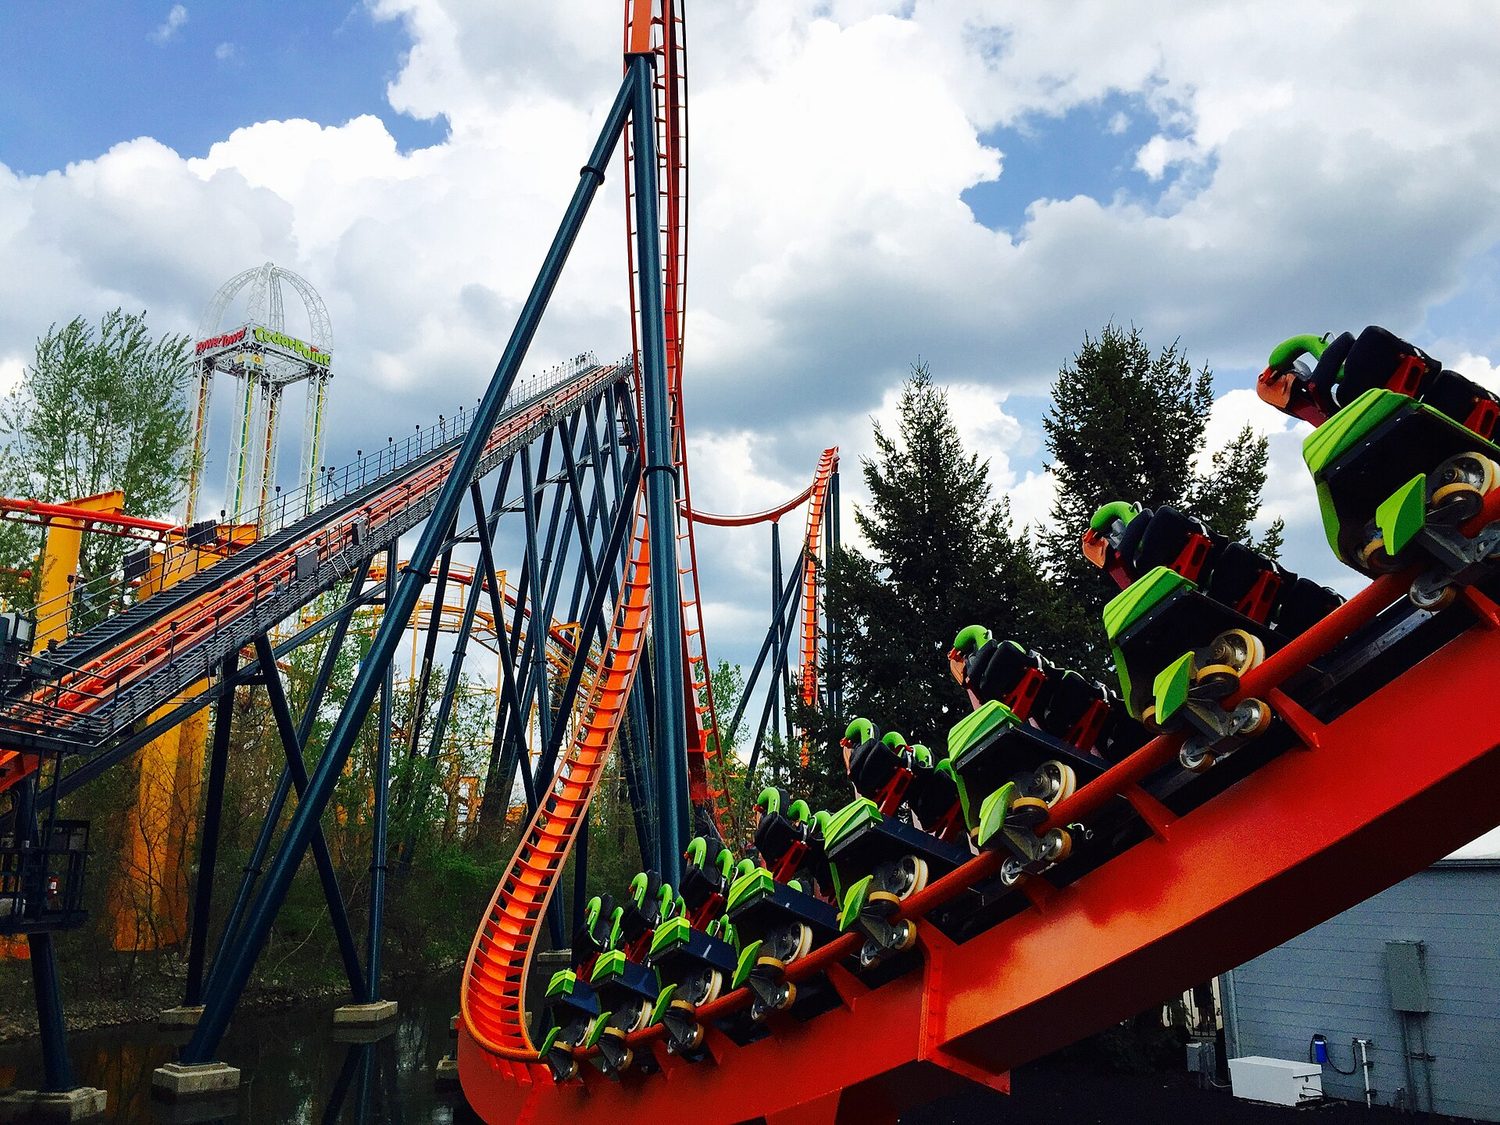
Permainan roller coaster: vektor dan gerakan parametrik mendeskripsikan jalur dan kecepatan bersama-sama

Unit 4 merupakan bagian dari kursus tetapi tidak dinilai dalam Ujian AP Pra-Kalkulus (yang hanya mencakup Unit 1–3); unit ini membangun alat yang digunakan dalam kursus selanjutnya.

Sebuah fungsi parametrik mendeskripsikan kurva dengan memberikan kedua koordinat sebagai fungsi dari variabel ketiga, parameter $t$: $\big(x(t),\,y(t)\big)$. Saat $t$ berjalan melalui domainnya, titik melacak jalur – dan, berbeda dengan $y=f(x)$, jalur tersebut mungkin berputar atau memotong dirinya sendiri.

Kosa kata Latih
English Bahasa Indonesia
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ fungsi parametrik
parameter/pəˈræmɪtə/ parameter
implicit/ɪmˈplɪsɪt/ implisit
vector/ˈvektə/ vektor
magnitude/ˈmæɡnɪtjuːd/ besarnya
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ fungsi bernilai vektor
4.2

Fungsi Parametrik dan Gerakan Planar

Silabus
Learning ObjectiveEssential Knowledge

4.2.A
Identify key characteristics of a parametric planar motion function that are related to position.

  • 4.2.A.1 A parametric function given by $f(t) = (x(t),\, y(t))$ can be used to model particle motion in the plane. The graph of this function indicates the position of a particle at time $t$.
  • 4.2.A.2 The horizontal and vertical extrema of a particle's motion can be determined by identifying the maximum and minimum values of the functions $x(t)$ and $y(t)$, respectively.
  • 4.2.A.3 The real zeros of the function $x(t)$ correspond to $y$-intercepts, and the real zeros of $y(t)$ correspond to $x$-intercepts.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Membaca $t$ sebagai waktu, fungsi parametrik memodelkan gerakan di bidang. $x(t)$ dan $y(t)$ memberikan posisi horizontal dan vertikal; arah titik bergerak adalah urutan kurva digambar saat $t$ bertambah (tandai dengan panah).

4.3

Fungsi Parametrik dan Laju Perubahan

Silabus

Tujuan Pembelajaran 4.3.A: Mengidentifikasi karakteristik utama fungsi gerak planar parametrik yang berkaitan dengan arah dan laju perubahan.

  • 4.3.A.1 Seiring bertambahnya parameter, arah gerak planar partikel dapat dianalisis berdasarkan komponen x, $x$, dan komponen y, $y$, secara independen. Jika $x(t)$ meningkat atau menurun, arah geraknya adalah ke kanan atau ke kiri, masing-masing. Jika $y(t)$ meningkat atau menurun, arah geraknya adalah ke atas atau ke bawah, masing-masing.
  • 4.3.A.2 Pada titik tertentu di bidang, arah gerak planar mungkin berbeda untuk nilai-nilai waktu, $t$, yang berbeda.
  • 4.3.A.3 Kurva yang sama dalam bidang dapat diparametrisasikan dengan berbagai cara dan dapat ditempuh dalam arah yang berbeda dengan fungsi parametrik yang berbeda.
  • 4.3.A.4 Pada interval tertentu $[t_1,\, t_2]$ dalam domain, laju perubahan rata-rata dapat dihitung untuk $x(t)$ dan $y(t)$ secara independen. Rasio laju perubahan rata-rata dari $y$ terhadap laju perubahan rata-rata dari $x$ memberikan kemiringan grafik antara titik-titik pada kurva yang sesuai dengan $t_1$ dan $t_2$, selama laju perubahan rata-rata dari $x(t) \neq 0$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Sepanjang interval $t$, laju perubahan rata-rata dari $x$ adalah $\dfrac{\Delta x}{\Delta t}$ dan dari $y$ adalah $\dfrac{\Delta y}{\Delta t}$. Tanda mereka memberi tahu ke mana titik bergerak (kiri/kanan, atas/bawah); bersama-sama mereka menggambarkan kecepatan dan arah gerakan sepanjang lintasan.

4.4

Lingkaran dan Garis yang Didefinisikan secara Parametrik

Silabus

Tujuan Pembelajaran 4.4.A: Mengekspresikan gerak mengelilingi lingkaran atau sepanjang segmen garis secara parametrik.

  • 4.4.A.1 Satu putaran penuh berlawanan arah jarum jam mengelilingi lingkaran satuan yang dimulai dan berakhir di $(1,\, 0)$ serta berpusat di titik asal dapat dimodelkan oleh $(x(t),\, y(t)) = (\cos t,\, \sin t)$ dengan domain $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Transformasi dari fungsi parametrik $(x(t),\, y(t)) = (\cos t,\, \sin t)$ dapat memodelkan jalur melingkar apa pun yang dilintasi di bidang.
  • 4.4.A.3 Jalur linear sepanjang segmen garis dari titik $(x_1,\, y_1)$ ke titik $(x_2,\, y_2)$ dapat diparametrisasi dengan banyak cara, termasuk menggunakan posisi awal $(x_1,\, y_1)$ dan laju perubahan untuk $x$ terhadap $t$ serta $y$ terhadap $t$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Lingkaran berjari-jari $R$ berpusat di $(h,k)$ adalah $x=h+R\cos t,\ y=k+R\sin t$. Garis melalui $(x_0,y_0)$ dengan arah $(a,b)$ adalah $x=x_0+at,\ y=y_0+bt$. Menyesuaikan koefisien mengubah titik awal, kecepatan, dan arah pelacakan.

4.5

Fungsi yang Didefinisikan secara Implisit

Silabus

Tujuan Pembelajaran 4.5.A: Membuat grafik persamaan yang melibatkan dua variabel.

  • 4.5.A.1 Persamaan yang melibatkan dua variabel dapat secara implisit mendeskripsikan satu atau lebih fungsi.
  • 4.5.A.2 Persamaan yang melibatkan dua variabel dapat digrafkan dengan mencari solusi dari persamaan tersebut.
  • 4.5.A.3 Menyelesaikan salah satu variabel dalam persamaan yang melibatkan dua variabel dapat mendefinisikan fungsi yang grafiknya merupakan bagian atau seluruh grafik dari persamaan tersebut.

Tujuan Pembelajaran 4.5.B: Menentukan bagaimana dua kuantitas yang terkait dalam fungsi terdefinisi implisit berubah bersama-sama.

  • 4.5.B.1 Untuk pasangan berurutan pada grafik fungsi yang terdefinisi implisit yang berada berdekatan, jika rasio perubahan kedua variabel adalah positif, maka kedua variabel tersebut secara bersamaan meningkat atau keduanya menurun; sebaliknya, jika rasionya negatif, maka ketika satu variabel meningkat, variabel lainnya menurun.
  • 4.5.B.2 Laju perubahan $x$ terhadap $y$ atau $y$ terhadap $x$ dapat bernilai nol, menunjukkan interval vertikal atau horizontal, masing-masing.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Persamaan implisit menghubungkan $x$ dan $y$ tanpa menyelesaikan salah satunya, seperti $x^2+y^2=25$. Grafiknya mungkin gagal uji garis vertikal (bukan fungsi), sehingga sering dibagi menjadi bagian-bagian atau dijelaskan secara parametrik.

4.6

Seksi Kerucut

Silabus

Tujuan Pembelajaran 4.6.A: Merepresentasikan konik dengan simetri horizontal atau vertikal secara analitik.

  • 4.6.A.1 Parabola dengan titik puncak $(h,\, k)$ dapat, jika $a \neq 0$, direpresentasikan secara analitik sebagai $x - h = a(y - k)^2$ jika terbuka ke kiri atau kanan, atau sebagai $y - k = a(x - h)^2$ jika terbuka ke atas atau bawah.
  • 4.6.A.2 Elips yang berpusat di $(h,\, k)$ dengan jari-jari horizontal $a$ dan jari-jari vertikal $b$ dapat direpresentasikan secara analitik sebagai $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Lingkaran adalah kasus khusus elips di mana $a = b$.
  • 4.6.A.3 Hiperbola yang berpusat di $(h,\, k)$ dengan garis simetri vertikal dan horizontal dapat direpresentasikan secara aljabar sebagai $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ untuk hiperbola yang terbuka ke kiri dan kanan, atau sebagai $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ untuk hiperbola yang terbuka ke atas dan bawah. Asimtotnya adalah $y - k = \pm \dfrac{b}{a}(x - h)$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Seksi kerucut: satu kerucut, empat kurva

Seksi kerucut – lingkaran, elips, parabola, dan hiperbola – adalah kurva dari irisan kerucut, masing-masing diberikan oleh persamaan kuadrat dalam $x$ dan $y$. Bentuk standarnya mengungkap pusat, titik puncak, sumbu, dan asimtot.

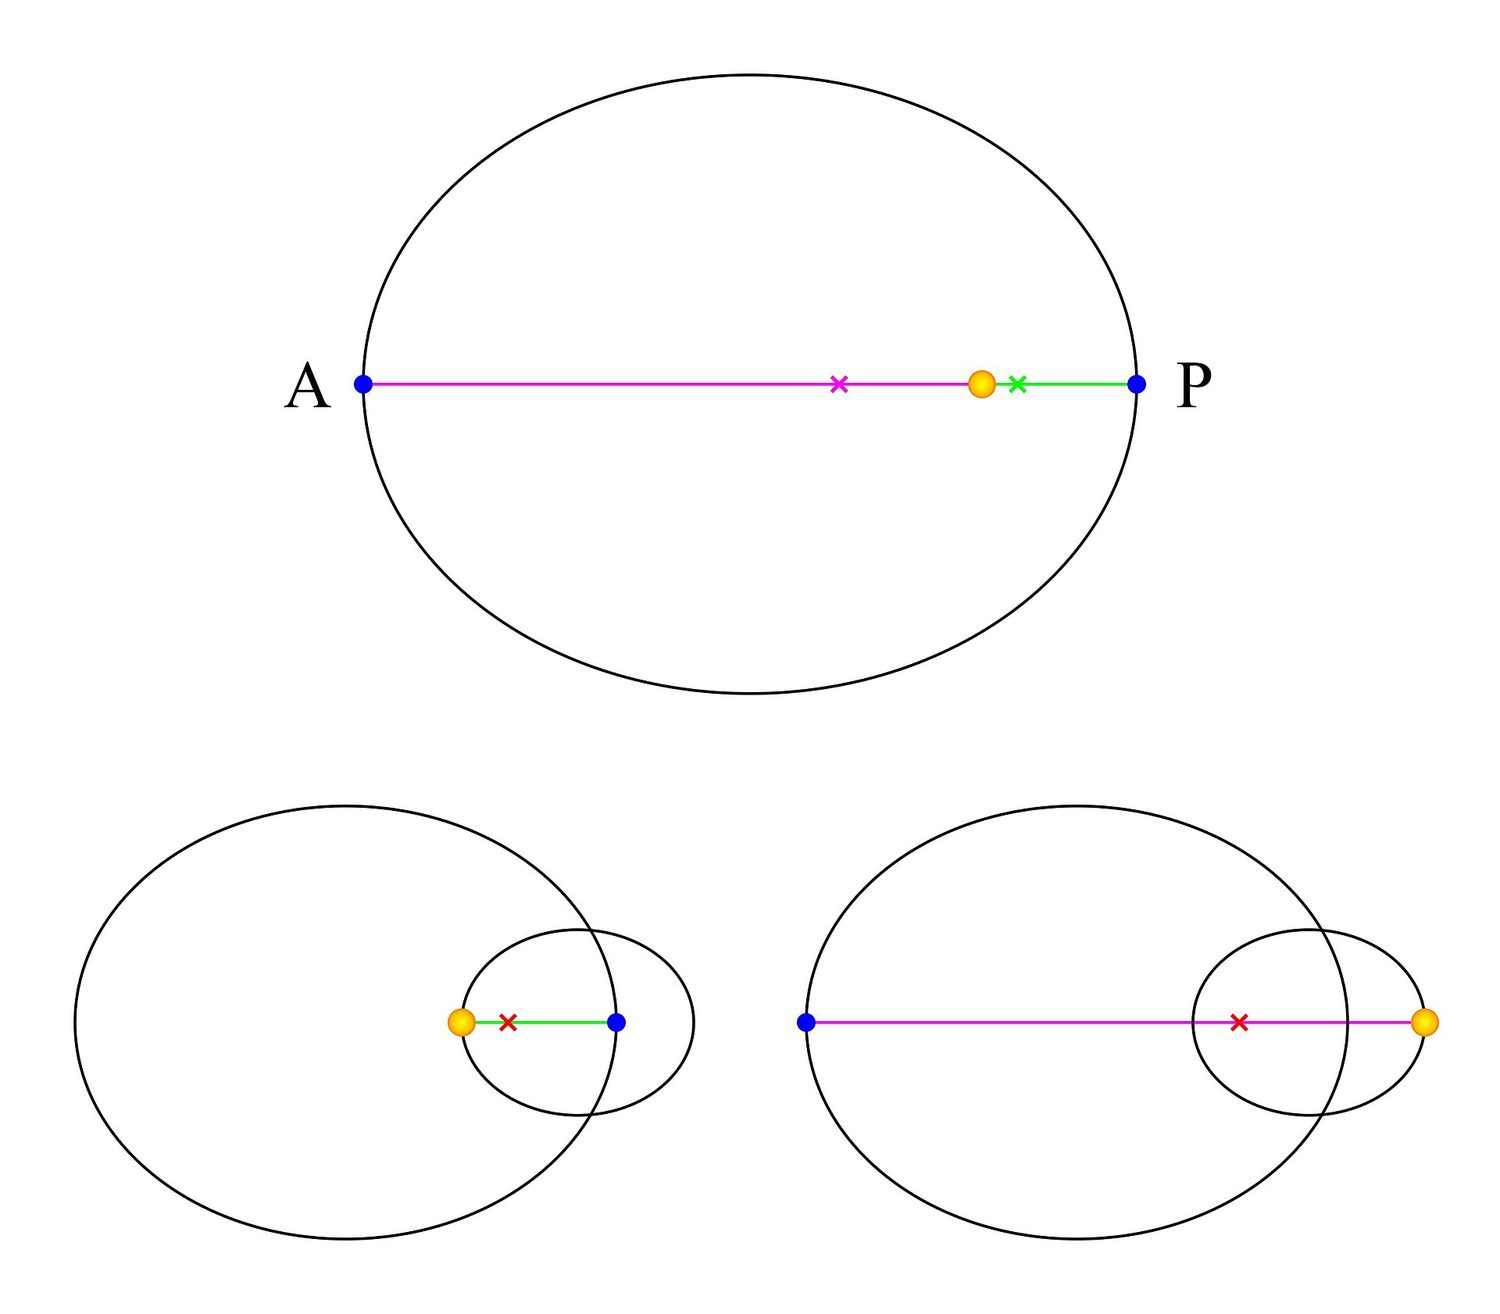
Orbit eliptis: seksi kerucut mendeskripsikan lintasan tertutup dengan dua fokus — model parametrik utama
Kosa kata Latih
English Bahasa Indonesia
Conic sections/ˈkɒnɪk ˈsekʃnz/ Potongan kerucut
4.7

Memparametrisasi Kurva Implisit

Silabus

Tujuan Pembelajaran 4.7.A: Merepresentasikan kurva di bidang secara parametrik.

  • 4.7.A.1 Sebuah parametrisasi $(x(t),\, y(t))$ untuk fungsi yang terdefinisi implisit akan, ketika $x(t)$ dan $y(t)$ disubstitusikan untuk $x$ dan $y$, masing-masing, memenuhi persamaan yang sesuai untuk setiap nilai $t$ dalam domain.
  • 4.7.A.2 Jika $f$ adalah fungsi dari $x$, maka $y = f(x)$ dapat diparametrisasi sebagai $(x(t),\, y(t)) = (t, f(t))$. Jika $f$ invertibel, inversnya dapat diparametrisasi sebagai $(x(t),\, y(t)) = (f(t),\, t)$ untuk interval yang sesuai dari $t$.

Tujuan Pembelajaran 4.7.B: Merepresentasikan konik secara parametrik.

  • 4.7.B.1 Parabola dapat diparametrisasi dengan cara yang sama seperti persamaan apa pun yang dapat diselesaikan untuk $x$ atau $y$. Persamaan yang dapat diselesaikan untuk $x$ dapat diparametrisasi sebagai $(x(t),\, y(t)) = (f(t),\, t)$ dengan menyelesaikan untuk $x$ dan mengganti $y$ dengan $t$. Persamaan yang dapat diselesaikan untuk $y$ dapat diparametrisasi sebagai $(x(t),\, y(t)) = (t, f(t))$ dengan menyelesaikan untuk $y$ dan mengganti $x$ dengan $t$.
  • 4.7.B.2 Elips dapat diparametrisasi menggunakan fungsi trigonometri $x(t) = h + a\cos t$ dan $y(t) = k + b\sin t$ untuk $0 \leq t \leq 2\pi$.
  • 4.7.B.3 Hiperbola dapat diparametrisasi menggunakan fungsi trigonometri. Untuk hiperbola yang terbuka ke kiri dan kanan, fungsinya adalah $x(t) = h + a\sec t$ dan $y(t) = k + b\tan t$ untuk $0 \leq t \leq 2\pi$. Untuk hiperbola yang terbuka ke atas dan bawah, fungsinya adalah $x(t) = h + a\tan t$ dan $y(t) = k + b\sec t$ untuk $0 \leq t \leq 2\pi$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Banyak kurva implisit dapat diparametrisasi – ditulis ulang sebagai $\big(x(t),y(t)\big)$ – yang membuatnya lebih mudah digambar dan diperlakukan sebagai gerakan. Lingkaran di atas adalah contoh dasar; elips menggunakan $x=h+A\cos t,\ y=k+B\sin t$.

4.8

Vektor

Silabus

Tujuan Pembelajaran 4.8.A: Mengidentifikasi karakteristik vektor.

  • 4.8.A.1 Vektor adalah segaris berarah. Ketika sebuah vektor ditempatkan di bidang, titik di awal segaris disebut ekor, dan titik di akhir segaris disebut kepala. Panjang segaris adalah besar (magnitudo) dari vektor tersebut.
  • 4.8.A.2 Vektor $\overrightarrow{P_1 P_2}$ dengan dua komponen dapat digambar di bidang $xy$ dari $P_1 = (x_1, y_1)$ ke $P_2 = (x_2, y_2)$. Vektor ini diidentifikasi oleh $a$ dan $b$, di mana $a = x_2 - x_1$ dan $b = y_2 - y_1$. Vektor dapat dinyatakan sebagai $\langle a,\, b \rangle$. Vektor nol $\langle 0,\, 0 \rangle$ adalah kasus trivial ketika $P_1 = P_2$.
  • 4.8.A.3 Arah vektor sejajar dengan segaris dari titik asal ke titik dengan koordinat $(a,\, b)$. Besar vektor adalah akar kuadrat dari jumlah kuadrat komponen-komponennya.
  • 4.8.A.4 Untuk vektor yang direpresentasikan secara geometris di bidang, komponen vektor dapat ditemukan menggunakan trigonometri.

Tujuan Pembelajaran 4.8.B: Menentukan penjumlahan dan perkalian yang melibatkan vektor.

  • 4.8.B.1 Perkalian konstanta dengan vektor menghasilkan vektor baru yang komponennya diperoleh dengan mengalikan konstanta tersebut dengan setiap komponen dari vektor asli. Vektor baru ini sejajar dengan vektor asli.
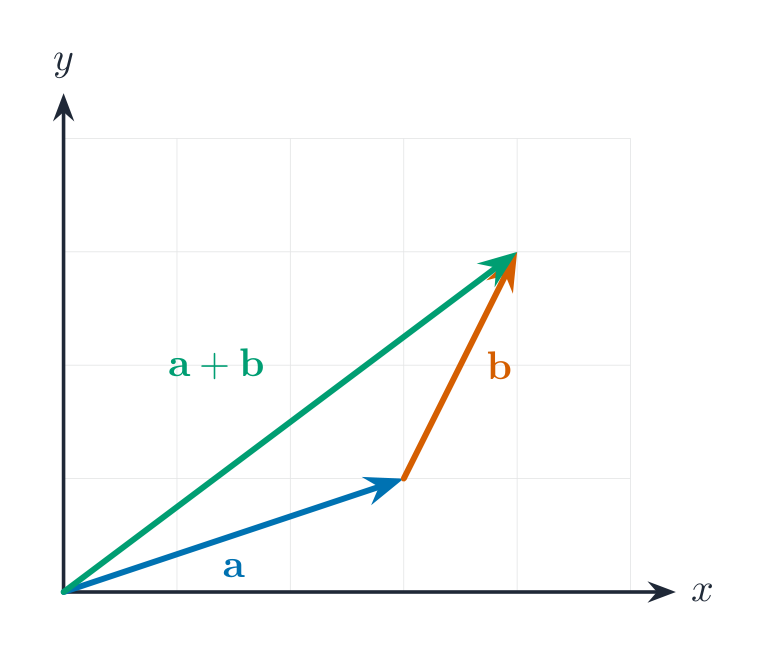
  • 4.8.B.2 Penjumlahan dua vektor di $\mathbb{R}^2$ adalah vektor baru yang komponennya diperoleh dengan menjumlahkan komponen yang sesuai dari vektor-vektor asli. Vektor baru dapat direpresentasikan secara grafis sebagai vektor yang ekornya sesuai dengan ekor vektor pertama dan kepalanya sesuai dengan kepala vektor kedua ketika ekor vektor kedua ditempatkan di kepala vektor pertama.
  • 4.8.B.3 Hasil kali titik dari dua vektor adalah jumlah dari perkalian komponen-komponen yang sesuai. Yaitu, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Tujuan Pembelajaran 4.8.C: Menentukan vektor satuan untuk vektor tertentu.

  • 4.8.C.1 Vektor satuan adalah vektor dengan magnitudo $1$. Vektor satuan dalam arah yang sama dengan vektor tak nol yang diberikan dapat ditemukan dengan mengalikan skalar vektor tersebut dengan resiprok dari magnitudonya.
  • 4.8.C.2 Vektor $\langle a,\, b \rangle$ dapat dinyatakan sebagai $a\vec{i} + b\vec{j}$ dalam $\mathbb{R}^2$, di mana $\vec{i}$ dan $\vec{j}$ adalah vektor satuan dalam arah $x$ dan $y$, masing-masing. Yaitu, $\vec{i} = \langle 1,\, 0 \rangle$ dan $\vec{j} = \langle 0,\, 1 \rangle$.

Tujuan Pembelajaran 4.8.D: Menentukan ukuran sudut antara vektor dan besar vektor yang terlibat dalam penjumlahan vektor.

  • 4.8.D.1 Hasil kali titik secara geometris ekuivalen dengan hasil kali besaran kedua vektor dan kosinus sudut di antara keduanya. Oleh karena itu, jika hasil kali titik dari dua vektor tak nol adalah nol, maka vektor-vektor tersebut saling tegak lurus.
  • 4.8.D.2 Hukum Sinus dan Hukum Kosinus dapat digunakan untuk menentukan panjang sisi dan besar sudut segitiga yang terbentuk oleh penjumlahan vektor.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Menguraikan vektor menjadi komponen-komponennya

Sebuah vektor memiliki besar (panjang) dan arah. Tulis dengan komponen $\langle a,b\rangle$. Tambahkan vektor komponen demi komponen; kalikan dengan mengalikan setiap komponen; besarannya adalah $\sqrt{a^2+b^2}$. Vektor memodelkan perpindahan, kecepatan, dan gaya.

Menjumlahkan vektor dengan aturan segitiga
Jelajahi

Tambahkan dua vektor ujung ke ekor

Vektor memiliki besaran dan arah. Menambahkan dua vektor menempatkannya ujung ke pangkal; vektor resultan berjalan dari pangkal pertama ke ujung terakhir. Seret masing-masing untuk melihat jumlah.

4.9

Fungsi Bernilai Vektor

Silabus

Tujuan Pembelajaran 4.9.A: Merepresentasikan gerak planar dalam bentuk fungsi bernilai vektor.

  • 4.9.A.1 Posisi partikel yang bergerak dalam bidang yang diberikan oleh fungsi parametrik $f(t) = (x(t),\, y(t))$ dapat dinyatakan sebagai fungsi bernilai vektor, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ atau $p(t) = \langle x(t),\, y(t) \rangle$. Besaran vektor posisi pada waktu $t$ memberikan jarak partikel dari titik asal.
  • 4.9.A.2 Fungsi bernilai vektor $v(t) = \langle x(t),\, y(t) \rangle$ dapat digunakan untuk menyatakan kecepatan partikel yang bergerak dalam bidang pada waktu-waktu yang berbeda, $t$. Pada waktu $t$, tanda dari $x(t)$ menunjukkan apakah partikel bergerak ke kanan atau ke kiri, dan tanda dari $y(t)$ menunjukkan apakah partikel bergerak naik atau turun. Besaran vektor kecepatan pada waktu $t$ memberikan kecepatan partikel.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Sebuah fungsi bernilai vektor menghasilkan vektor untuk setiap input, mis. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – informasi yang sama dengan fungsi parametrik, dikemas sebagai vektor posisi yang bergerak.

Garis bernilai vektor: mulai di a, lalu geser sejauh t dalam arah b
4.10

Matriks

Silabus

Tujuan Pembelajaran 4.10.A: Tentukan hasil kali dari dua matriks.

  • 4.10.A.1 Matriks $n \times m$ adalah susunan yang terdiri dari $n$ baris dan $m$ kolom.
  • 4.10.A.2 Dua matriks dapat dikalikan jika jumlah kolom pada matriks pertama sama dengan jumlah baris pada matriks kedua. Hasil kali dari matriks tersebut adalah matriks baru di mana komponen pada baris ke-$i$ dan kolom ke-$j$ adalah hasil kali titik dari baris ke-$i$ matriks pertama dan kolom ke-$j$ matriks kedua.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Sebuah matriks adalah susunan persegi panjang angka. Tambahkan matriks dengan ukuran yang sama entri demi entri; kalikan matriks dengan matriks yang kompatibel dengan menggabungkan baris dengan kolom. Matriks menyimpan dan mentransformasikan data secara ringkas.

4.11

Invers dan Determinan Matriks

Silabus

Tujuan Pembelajaran 4.11.A: Tentukan invers dari matriks $2 \times 2$.

  • 4.11.A.1 Matriks identitas, $I$, adalah matriks persegi yang terdiri dari $1$s pada diagonal dari kiri atas ke kanan bawah dan $0$s di tempat lain.
  • 4.11.A.2 Mengalikan matriks persegi dengan matriks identitas yang bersesuaian akan menghasilkan matriks persegi asli.
  • 4.11.A.3 Hasil kali dari matriks persegi dan inversnya, jika ada, adalah matriks identitas dengan ukuran yang sama.
  • 4.11.A.4 Invers dari matriks $2 \times 2$, jika ada, dapat dihitung dengan atau tanpa teknologi.

Tujuan Pembelajaran 4.11.B: Terapkan nilai determinan untuk invertibilitas dan vektor.

  • 4.11.B.1 Determinan dari matriks $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ adalah $ad - bc$. Determinan dapat dihitung dengan atau tanpa teknologi dan dilambangkan dengan $\det(A)$.
  • 4.11.B.2 Jika matriks $2 \times 2$ terdiri dari dua vektor kolom atau baris dari $\mathbb{R}^2$, maka nilai mutlak nol dari determinan matriks tersebut adalah luas jajar genjang yang direntangkan oleh vektor-vektor yang direpresentasikan dalam kolom atau baris matriks. Jika determinan sama dengan $0$, maka vektor-vektor tersebut sejajar.
  • 4.11.B.3 Matriks persegi $A$ memiliki invers jika dan hanya jika $\det(A) \neq 0$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Determinan dari matriks $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ adalah $ad-bc$. Sebuah matriks memiliki invers tepat ketika determinannya tidak nol; invers membatalkan matriks, dan memecahkan persamaan matriks (seperti resiprokal untuk angka).

Contoh terpecahkan. Untuk $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, determinannya adalah $ad-bc=(3)(4)-(1)(2)=10$. Karena tidak nol, $A$ dapat dibalik, dan $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (tukar diagonal, negasikan off-diagonal, bagi dengan determinan).

Kosa kata Latih
English Bahasa Indonesia
matrix/ˈmeɪtrɪks/ matriks
determinant/dɪˈtɜːmɪnənt/ determinan
inverse/ɪnˈvɜːs/ songsang
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ transformasi linear
4.12

Transformasi Linear dan Matriks

Silabus
Learning ObjectiveEssential Knowledge

4.12.A
Determine the output vectors of a linear transformation using a $2 \times 2$ matrix.

  • 4.12.A.1 A linear transformation is a function that maps an input vector to an output vector such that each component of the output vector is the sum of constant multiples of the input vector components.
  • 4.12.A.2 A linear transformation will map the zero vector to the zero vector.
  • 4.12.A.3 A single vector in $\mathbb{R}^2$ can be expressed as a $2 \times 1$ matrix. A set of $n$ vectors in $\mathbb{R}^2$ can be expressed as a $2 \times n$ matrix.
  • 4.12.A.4 For a linear transformation, $L$, from $\mathbb{R}^2$ to $\mathbb{R}^2$, there is a unique $2 \times 2$ matrix, $A$, such that $L(\vec{v}) = A\vec{v}$ for vectors in $\mathbb{R}^2$. Conversely, for a given $2 \times 2$ matrix, $A$, the function $L(\vec{v}) = A\vec{v}$ is a linear transformation from $\mathbb{R}^2$ to $\mathbb{R}^2$.
  • 4.12.A.5 Multiplication of a $2 \times 2$ transformation matrix, $A$, and a $2 \times n$ matrix of $n$ input vectors gives a $2 \times n$ matrix of the $n$ output vectors for the linear transformation $L(\vec{v}) = A\vec{v}$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Matriks mentransformasi bidang

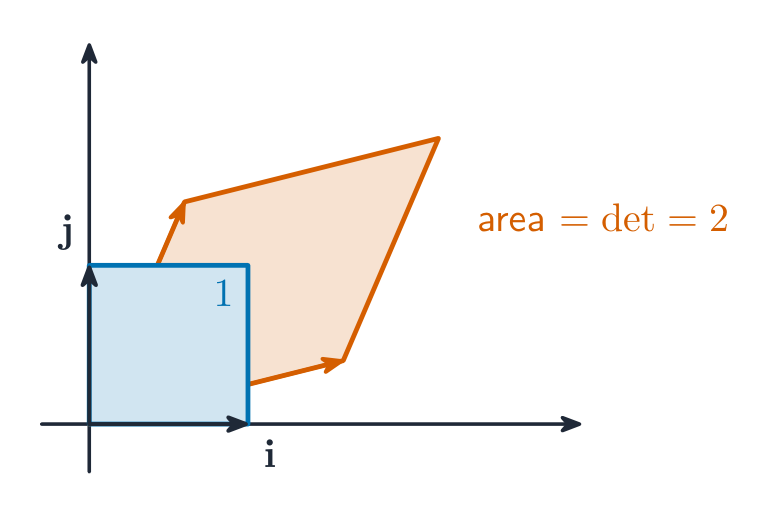
Sebuah matriks $2\times 2$ bertindak sebagai transformasi linear dari bidang – memutar, memantulkan, meregangkan, atau menggeser titik – dengan mengalikan setiap vektor posisi. Determinan mengukur bagaimana transformasi skala area (dan tandanya memberi tahu apakah orientasi berbalik).

Contoh terpecahkan. Matriks $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ meregangkan bidang sebesar $2$ secara horizontal dan $3$ secara vertikal, mengirim vektor $\begin{bmatrix}1\\1\end{bmatrix}$ ke $\begin{bmatrix}2\\3\end{bmatrix}$. Determinannya $2\times3=6$ berarti setiap area dikalikan dengan $6$, sehingga persegi satuan menjadi persegi panjang $2\times3$.

Matriks 2x2 memetakan persegi satuan ke jajar genjang; determinan adalah skala luas
Jelajahi

Transformasi bidang dengan matriks

Sebuah $2\times2$ matriks memetakan setiap titik ke posisi baru, sehingga meregangkan, memutar, atau menggeser seluruh grid. Ubah entri dan lihat transformasi persegi satuan.

4.13

Matriks sebagai Fungsi

Silabus

Tujuan Pembelajaran 4.13.A: Menentukan hubungan antara transformasi linear dan matriks.

  • 4.13.A.1 Transformasi linear yang memetakan $\langle x,\, y \rangle$ ke $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ dikaitkan dengan matriks $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 Pemetaan vektor satuan dalam transformasi linear memberikan informasi berharga untuk menentukan matriks yang terkait.
  • 4.13.A.3 Matriks $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ dikaitkan dengan transformasi linear vektor yang memutar setiap vektor sebesar sudut $\theta$ berlawanan arah jarum jam terhadap titik asal.
  • 4.13.A.4 Nilai mutlak determinan dari matriks transformasi $2 \times 2$ memberikan besaran dilatasi daerah dalam $\mathbb{R}^2$ di bawah transformasi tersebut.

Tujuan Pembelajaran 4.13.B: Menentukan komposisi dua transformasi linear.

  • 4.13.B.1 Komposisi dari dua transformasi linear merupakan sebuah transformasi linear.
  • 4.13.B.2 Matriks yang dikaitkan dengan komposisi dua transformasi linear adalah hasil kali dari matriks-matriks yang dikaitkan dengan masing-masing transformasi linear.

Tujuan Pembelajaran 4.13.C: Menentukan invers dari transformasi linear.

  • 4.13.C.1 Dua transformasi linear adalah invers satu sama lain jika komposisinya memetakan setiap vektor ke dirinya sendiri.
  • 4.13.C.2 Jika transformasi linear, $L$, diberikan oleh $L(\vec{v}) = A\vec{v}$, maka transformasi inversnya diberikan oleh $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, di mana $A^{-1}$ adalah invers dari matriks $A$.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Karena matriks memetakan vektor input ke vektor output, ia adalah fungsi pada bidang. Mengkomposisikan transformasi sesuai dengan mengalikan matriksnya, dan matriks invers membalikkan pemetaan.

4.14

Matriks Memodelkan Konteks

Silabus

Tujuan Pembelajaran 4.14.A: Membangun model skenario yang melibatkan transisi antara dua keadaan menggunakan matriks.

  • 4.14.A.1 Skenario kontekstual dapat menunjukkan tingkat transisi antar keadaan sebagai persentase perubahan. Matriks dapat disusun berdasarkan tingkat-tingkat ini untuk memodelkan bagaimana keadaan berubah selama interval diskrit.

Tujuan Pembelajaran 4.14.B: Terapkan model matriks untuk memprediksi keadaan masa depan dan masa lalu untuk $n$ langkah transisi.

  • 4.14.B.1 Hasil kali matriks yang memodelkan transisi antar keadaan dan vektor keadaan yang sesuai dapat memprediksi keadaan masa depan.
  • 4.14.B.2 Perkalian berulang matriks yang memodelkan transisi antar keadaan dan vektor keadaan hasil yang sesuai dapat memprediksi keadaan stabil, yaitu distribusi antar keadaan yang tidak berubah dari satu langkah ke langkah berikutnya.
  • 4.14.B.3 Hasil kali invers dari matriks yang memodelkan transisi antar keadaan dan vektor keadaan yang sesuai dapat memprediksi keadaan masa lalu.

Sumber: Deskripsi Kursus dan Ujian College Board AP

Matriks memodelkan sistem yang maju secara bertahap – misalnya, populasi berpindah antar keadaan setiap tahun. Perkalian berulang dengan matriks transisi memajukan model satu langkah sekaligus, sehingga pangkat matriks memprediksi perilaku jangka panjang.

4.14

Tips ujian

  • Fungsi parametrik memberikan $x(t)$ dan $y(t)$ secara terpisah — lacak arah gerak saat $t$ bertambah.
  • Sebuah vektor memiliki besaran dan arah; tambahkan komponen demi komponen dan temukan besarannya dengan $\sqrt{a^2+b^2}$.
  • Determinan dari matriks $2\times2$ adalah $ad-bc$ (hati-hati dengan tanda minus); ini mengscale area di bawah transformasi.
  • Matriks $2\times2$ mentransformasi bidang (putar, pantulkan, regangkan); invers ada hanya jika determinannya bukan nol.
  • Perhatikan bahwa unit ini tidak diujikan dalam Ujian AP Pra-Kalkulus (Hanya Unit 1–3), tetapi mendasari kursus selanjutnya.

Pelajaran interaktif untuk topik ini

Kerjakan langkah demi langkah, dengan latihan pengecekan instan.

Soal-Soil Masa Lalu

Topik lain dalam AP Pra-Kalkulus

Masuk atau buat akun

IGCSE, A-Level & AP