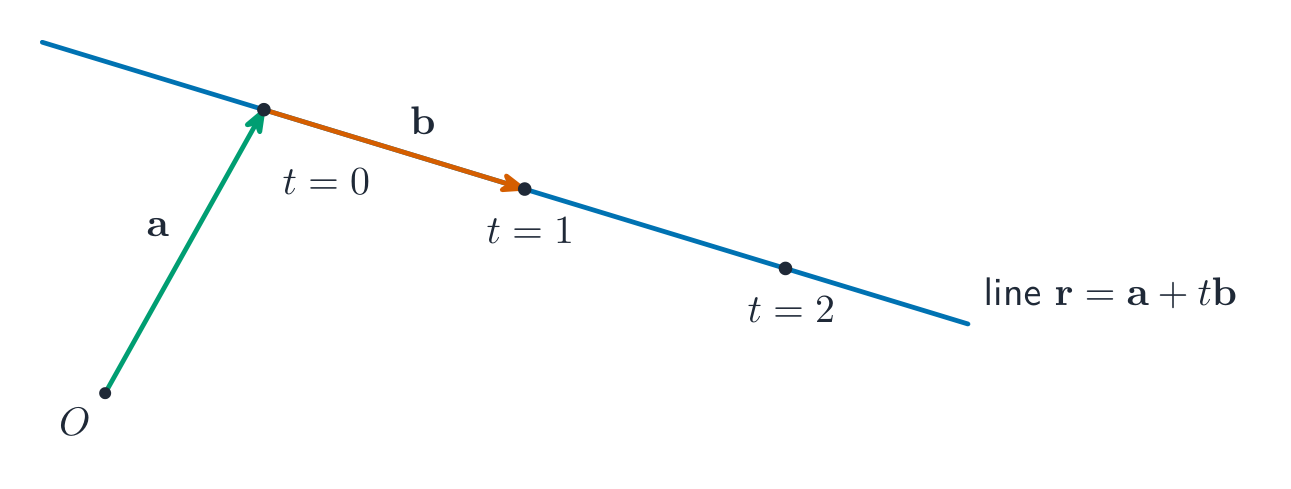Passer au contenu

Fonctions impliquant des paramètres, des vecteurs et des matrices

AP Pré-calcul · Sujet 4

Entrainer
Leçon vidéo pour ce sujet Ouvrir la page vidéo
8:04

Fonctions impliquant des paramètres, des vecteurs et des matrices

Regardez ce montagnes russes. À tout instant, la voiture a deux faits : où elle est, et dans quelle direction elle va. Une seule équation ne peut contenir les deux. Cette planète exécute un…

Narration en anglais · Sous-titres anglais + 中文 incrustés

4.1

Fonctions paramétriques

Programme

Objectif d'apprentissage 4.1.A : Construire un graphique ou un tableau de valeurs pour une fonction paramétrique représentée analytiquement.

  • 4.1.A.1 Une fonction paramétrique dans $\mathbb{R}^2$, l'ensemble de tous les couples ordonnés de deux nombres réels, consiste en un ensemble de deux équations paramétriques dans lesquelles deux variables dépendantes, $x$ et $y$, dépendent d'une seule variable indépendante, $t$, appelée paramètre.
  • 4.1.A.2 Puisque les variables $x$ et $y$ dépendent de la variable indépendante, $t$, les coordonnées $(x_i,\, y_i)$ à l'instant $t_i$ peuvent s'écrire comme des fonctions de $t$ et peuvent être exprimées comme la seule fonction paramétrique $f(t) = (x(t),\, y(t))$, où dans ce cas $x$ et $y$ sont des noms de deux fonctions.
  • 4.1.A.3 Un tableau numérique de valeurs peut être généré pour la fonction paramétrique $f(t) = (x(t),\, y(t))$ en évaluant $x_i$ et $y_i$ à plusieurs valeurs de $t_i$ dans le domaine.
  • 4.1.A.4 Un graphique d'une fonction paramétrique peut être esquissé en reliant plusieurs points du tableau numérique de valeurs par ordre de valeur croissante de $t$.
  • 4.1.A.5 Le domaine de la fonction paramétrique $f$ est souvent restreint, ce qui entraîne des points de départ et de fin sur le graphique de $f$.

Source : Description du cours et de l'examen AP College Board

Un parcours de montagnes russes : vecteurs et mouvement paramétrique décrivent la trajectoire et la vitesse ensemble

L'unité 4 fait partie du cours mais n'est pas évaluée à l'examen AP Précalcul (qui couvre uniquement les unités 1–3) ; elle construit des outils utilisés dans les cours ultérieurs.

Une fonction paramétrique 参数函数 décrit une courbe en donnant les deux coordonnées comme fonctions d'une troisième variable, le paramètre 参数 $t$ : $\big(x(t),\,y(t)\big)$. Lorsque $t$ parcourt son domaine, le point trace un chemin – et, contrairement à $y=f(x)$, le chemin peut boucler ou se croiser lui-même.

Vocabulaire Entrainer
Anglais Chinois Pinyin
vector/ˈvektə/ 向量 xiàng liàng
4.2

Fonctions paramétriques et mouvement plan

Programme

Objectif d'apprentissage 4.2.A : Identifier les caractéristiques clés d'une fonction de mouvement plan paramétrique liées à la position.

  • 4.2.A.1 Une fonction paramétrique donnée par $f(t) = (x(t),\, y(t))$ peut servir à modéliser le mouvement d'une particule dans le plan. Le graphique de cette fonction indique la position d'une particule au temps $t$.
  • 4.2.A.2 Les extrema horizontaux et verticaux du mouvement d'une particule peuvent être déterminés en identifiant les valeurs maximales et minimales des fonctions $x(t)$ et $y(t)$, respectivement.
  • 4.2.A.3 Les zéros réels de la fonction $x(t)$ correspondent aux intersections avec l'axe $y$, et les zéros réels de $y(t)$ correspondent aux intersections avec l'axe $x$.

Source : Description du cours et de l'examen AP College Board

En lisant $t$ comme temps, une fonction paramétrique modélise le mouvement dans le plan. $x(t)$ et $y(t)$ donnent la position horizontale et verticale ; la direction de déplacement du point est l'ordre dans lequel la courbe est dessinée quand $t$ augmente (marquez-le avec des flèches).

4.3

Fonctions paramétriques et taux de variation

Programme

Objectif d'apprentissage 4.3.A : Identifier les caractéristiques clés d'une fonction de mouvement plan paramétrique liées à la direction et au taux de variation.

  • 4.3.A.1 Lorsque le paramètre augmente, la direction du mouvement plan d'une particule peut être analysée en termes de $x$ et $y$ indépendamment. Si $x(t)$ augmente ou diminue, la direction du mouvement est vers la droite ou vers la gauche, respectivement. Si $y(t)$ augmente ou diminue, la direction du mouvement est vers le haut ou vers le bas, respectivement.
  • 4.3.A.2 À un point donné du plan, la direction du mouvement plan peut être différente pour différentes valeurs de $t$.
  • 4.3.A.3 Une même courbe dans le plan peut être paramétrée de différentes manières et parcourue dans différentes directions avec des fonctions paramétriques distinctes.
  • 4.3.A.4 Sur un intervalle donné $[t_1,\, t_2]$ dans le domaine, le taux de variation moyen peut être calculé pour $x(t)$ et $y(t)$ indépendamment. Le rapport du taux de variation moyen de $y$ sur le taux de variation moyen de $x$ donne la pente du graphique entre les points de la courbe correspondant à $t_1$ et $t_2$, tant que le taux de variation moyen de $x(t) \neq 0$.

Source : Description du cours et de l'examen AP College Board

Sur un intervalle de $t$, le taux de changement moyen de $x$ est $\dfrac{\Delta x}{\Delta t}$ et celui de $y$ est $\dfrac{\Delta y}{\Delta t}$. Leurs signes indiquent la direction du mouvement (droite/gauche, haut/bas) ; ensemble, ils décrivent la vitesse et la direction du mouvement le long du chemin.

4.4

Cercles et droites définis paramétriquement

Programme

Objectif d'apprentissage 4.4.A : Exprimer un mouvement autour d'un cercle ou le long d'un segment de droite de manière paramétrique.

  • 4.4.A.1 Un tour complet antihoraire autour du cercle unité qui commence et se termine à $(1,\, 0)$ et centré à l'origine peut être modélisé par $(x(t),\, y(t)) = (\cos t,\, \sin t)$ avec pour domaine $0 \leq t \leq 2\pi$.
  • 4.4.A.2 Les transformations de la fonction paramétrique $(x(t),\, y(t)) = (\cos t,\, \sin t)$ peuvent modéliser n'importe quelle trajectoire circulaire parcourue dans le plan.
  • 4.4.A.3 Un chemin linéaire le long du segment de droite reliant le point $(x_1,\, y_1)$ au point $(x_2,\, y_2)$ peut être paramétré de nombreuses façons, y compris en utilisant une position initiale $(x_1,\, y_1)$ et des taux de variation pour $x$ par rapport à $t$ et $y$ par rapport à $t$.

Source : Description du cours et de l'examen AP College Board

Un cercle de rayon $R$ centré en $(h,k)$ est $x=h+R\cos t,\ y=k+R\sin t$. Une droite passant par $(x_0,y_0)$ avec direction $(a,b)$ est $x=x_0+at,\ y=y_0+bt$. Ajuster les coefficients change le point de départ, la vitesse et la direction du tracé.

4.5

Fonctions définies implicitement

Programme

Objectif d'apprentissage 4.5.A : Tracer un graphique d'une équation impliquant deux variables.

  • 4.5.A.1 Une équation impliquant deux variables peut décrire implicitement une ou plusieurs fonctions.
  • 4.5.A.2 Une équation impliquant deux variables peut être tracée en trouvant les solutions de l'équation.
  • 4.5.A.3 Résoudre l'une des variables dans une équation impliquant deux variables peut définir une fonction dont le graphique fait partie ou l'intégralité du graphique de l'équation.

Objectif d'apprentissage 4.5.B : Déterminer comment les deux quantités liées dans une fonction implicitement définie varient ensemble.

  • 4.5.B.1 Pour les paires ordonnées situées sur le graphique d'une fonction implicitement définie qui sont proches les unes des autres, si le rapport du changement des deux variables est positif, alors les deux variables augmentent simultanément ou diminuent toutes deux ; inversement, si le rapport est négatif, alors qu'une variable augmente, l'autre diminue.
  • 4.5.B.2 Le taux de variation de $x$ par rapport à $y$ ou de $y$ par rapport à $x$ peut être nul, indiquant des intervalles verticaux ou horizontaux, respectivement.

Source : Description du cours et de l'examen AP College Board

Une équation implicite 隐式 relie $x$ et $y$ sans isoler l'une ou l'autre, comme $x^2+y^2=25$. Son graphe peut échouer au test de la ligne verticale (pas une fonction), donc il est souvent divisé en morceaux ou décrit paramétriquement.

Vocabulaire Entrainer
Anglais Chinois Pinyin
parametric function/ˌpærəˈmetrɪk ˈfʌŋkʃn/ 参数函数 cān shù hán shù
parameter/pəˈræmɪtə/ 参数 cān shù
implicit/ɪmˈplɪsɪt/ 隐式 yǐn shì
4.6

Sections coniques

Programme

Objectif d'apprentissage 4.6.A : Représenter analytiquement des coniques présentant une symétrie horizontale ou verticale.

  • 4.6.A.1 Une parabole avec sommet $(h,\, k)$ peut, si $a \neq 0$, être représentée analytiquement comme $x - h = a(y - k)^2$ si elle s'ouvre vers la gauche ou la droite, ou comme $y - k = a(x - h)^2$ si elle s'ouvre vers le haut ou le bas.
  • 4.6.A.2 Une ellipse centrée à $(h,\, k)$ avec un rayon horizontal $a$ et un rayon vertical $b$ peut être représentée analytiquement comme $\dfrac{(x - h)^2}{a^2} + \dfrac{(y - k)^2}{b^2} = 1$. Un cercle est un cas particulier d'une ellipse où $a = b$.
  • 4.6.A.3 Une hyperbole centrée à $(h,\, k)$ avec des axes de symétrie verticaux et horizontaux peut être représentée algébriquement comme $\dfrac{(x - h)^2}{a^2} - \dfrac{(y - k)^2}{b^2} = 1$ pour une hyperbole s'ouvrant vers la gauche et la droite, ou comme $\dfrac{(y - k)^2}{b^2} - \dfrac{(x - h)^2}{a^2} = 1$ pour une hyperbole s'ouvrant vers le haut et le bas. Les asymptotes sont $y - k = \pm \dfrac{b}{a}(x - h)$.

Source : Description du cours et de l'examen AP College Board

Sections coniques : un cône, quatre courbes

Sections coniques 圆锥曲线 – cercles, ellipses, paraboles et hyperboles – sont les courbes issues de la coupe d'un cône, chacune donnée par une équation quadratique en $x$ et $y$. Leurs formes standards révèlent les centres, sommets, axes et asymptotes.

Orbits elliptiques : les sections coniques décrivent des chemins fermés avec deux foyers — un modèle paramétrique clé
Vocabulaire Entrainer
Anglais Chinois Pinyin
Conic sections/ˈkɒnɪk ˈsekʃnz/ 圆锥曲线 yuán zhuī qū xiàn
4.7

Paramétrisation de courbes implicites

Programme

Objectif d'apprentissage 4.7.A : Représenter une courbe dans le plan de manière paramétrique.

  • 4.7.A.1 Une paramétrisation $(x(t),\, y(t))$ pour une fonction implicitement définie satisfera, lorsque $x(t)$ et $y(t)$ sont substitués à $x$ et $y$, respectivement, l'équation correspondante pour toute valeur de $t$ dans le domaine.
  • 4.7.A.2 Oui $f$ est une fonction de $x$, alors $y = f(x)$ peut être paramétré comme $(x(t),\, y(t)) = (t, f(t))$. Si $f$ est inversible, son inverse peut être paramétré comme $(x(t),\, y(t)) = (f(t),\, t)$ pour un intervalle approprié de $t$.

Objectif d'apprentissage 4.7.B : Représenter les coniques de manière paramétrique.

  • 4.7.B.1 Une parabole peut être paramétrée de la même façon que toute équation pouvant être résolue pour $x$ ou $y$. Les équations pouvant être résolues pour $x$ peuvent être paramétrées comme $(x(t),\, y(t)) = (f(t),\, t)$ en résolvant pour $x$ et en remplaçant $y$ par $t$. Les équations pouvant être résolues pour $y$ peuvent être paramétrées comme $(x(t),\, y(t)) = (t, f(t))$ en résolvant pour $y$ et en remplaçant $x$ par $t$.
  • 4.7.B.2 Une ellipse peut être paramétrée en utilisant les fonctions trigonométriques $x(t) = h + a\cos t$ et $y(t) = k + b\sin t$ pour $0 \leq t \leq 2\pi$.
  • 4.7.B.3 Une hyperbole peut être paramétrée en utilisant des fonctions trigonométriques. Pour une hyperbole s'ouvrant vers la gauche et la droite, les fonctions sont $x(t) = h + a\sec t$ et $y(t) = k + b\tan t$ pour $0 \leq t \leq 2\pi$. Pour une hyperbole s'ouvrant vers le haut et le bas, les fonctions sont $x(t) = h + a\tan t$ et $y(t) = k + b\sec t$ pour $0 \leq t \leq 2\pi$.

Source : Description du cours et de l'examen AP College Board

De nombreuses courbes implicites peuvent être paramétrisées – réécrites sous forme de $\big(x(t),y(t)\big)$ – ce qui les rend plus faciles à tracer et à traiter comme un mouvement. Le cercle ci-dessus est l'exemple de base ; les ellipses utilisent $x=h+A\cos t,\ y=k+B\sin t$.

4.8

Vecteurs

Programme

Objectif d'apprentissage 4.8.A : Identifier les caractéristiques d'un vecteur.

  • 4.8.A.1 Un vecteur est un segment orienté. Lorsqu'un vecteur est placé dans le plan, le point au début du segment est appelé la file d'attente, et le point à la fin du segment est appelé la tête. La longueur du segment est la magnitude (ou norme) du vecteur.
  • 4.8.A.2 Un vecteur $\overrightarrow{P_1 P_2}$ à deux composantes peut être tracé dans le plan $xy$ de $P_1 = (x_1, y_1)$ à $P_2 = (x_2, y_2)$. Le vecteur est identifié par $a$ et $b$, où $a = x_2 - x_1$ et $b = y_2 - y_1$. Le vecteur peut s'exprimer comme $\langle a,\, b \rangle$. Un vecteur nul $\langle 0,\, 0 \rangle$ est le cas trivial lorsque $P_1 = P_2$.
  • 4.8.A.3 La direction du vecteur est parallèle au segment reliant l'origine au point de coordonnées $(a,\, b)$. La magnitude du vecteur est la racine carrée de la somme des carrés des composantes.
  • 4.8.A.4 Pour un vecteur représenté géométriquement dans le plan, les composantes du vecteur peuvent être trouvées en utilisant la trigonométrie.

Objectif d'apprentissage 4.8.B : Déterminer des sommes et produits impliquant des vecteurs.

  • 4.8.B.1 La multiplication d'une constante et d'un vecteur aboutit à un nouveau vecteur dont les composantes sont obtenues en multipliant la constante par chacune des composantes du vecteur original. Le nouveau vecteur est parallèle au vecteur original.
  • 4.8.B.2 La somme de deux vecteurs dans $\mathbb{R}^2$ est un nouveau vecteur dont les composantes sont obtenues en additionnant les composantes correspondantes des vecteurs originaux. Le nouveau vecteur peut être représenté graphiquement comme un vecteur dont la queue correspond à la queue du premier vecteur et dont la tête correspond à la tête du second vecteur lorsque la queue du second vecteur est placée à la tête du premier vecteur.
  • 4.8.B.3 Le produit scalaire de deux vecteurs est la somme des produits de leurs composantes correspondantes. C'est-à-dire, $\langle a_1,\, b_1 \rangle \cdot \langle a_2,\, b_2 \rangle = a_1 a_2 + b_1 b_2$.

Objectif d'apprentissage 4.8.C : Déterminer un vecteur unitaire pour un vecteur donné.

  • 4.8.C.1 Un vecteur unitaire est un vecteur de magnitude $1$. Un vecteur unitaire dans la même direction qu'un vecteur non nul donné peut être trouvé en multipliant le vecteur par la réciproque de sa magnitude.
  • 4.8.C.2 Le vecteur $\langle a,\, b \rangle$ peut s'exprimer comme $a\vec{i} + b\vec{j}$ dans $\mathbb{R}^2$, où $\vec{i}$ et $\vec{j}$ sont des vecteurs unitaires dans les directions $x$ et $y$, respectivement. C'est-à-dire, $\vec{i} = \langle 1,\, 0 \rangle$ et $\vec{j} = \langle 0,\, 1 \rangle$.

Objectif d'apprentissage 4.8.D : Déterminer les mesures d'angles entre des vecteurs et les magnitudes des vecteurs impliqués dans l'addition vectorielle.

  • 4.8.D.1 Le produit scalaire est géométriquement équivalent au produit des normes des deux vecteurs et du cosinus de l'angle entre eux. Par conséquent, si le produit scalaire de deux vecteurs non nuls est nul, alors les vecteurs sont perpendiculaires.
  • 4.8.D.2 La loi des sinus et la loi des cosinus peuvent être utilisées pour déterminer les longueurs de côtés et les mesures d'angles de triangles formés par l'addition vectorielle.

Source : Description du cours et de l'examen AP College Board

Décomposition d'un vecteur en composantes

Un vecteur 向量 a à la fois une magnitude 大小 (longueur) et une direction. Écrivez-le par composantes $\langle a,b\rangle$. Additionnez les vecteurs composante par composante ; mettez à l'échelle en multipliant chaque composante ; la magnitude est $\sqrt{a^2+b^2}$. Les vecteurs modélisent les déplacements, vitesses et forces.

Addition de vecteurs par la loi du triangle
Explorer

Ajouter deux vecteurs bout à bout

Un vecteur a une magnitude et une direction. Ajouter deux vecteurs les place bout à bout ; le résultant va de la première queue à la dernière tête. Faites glisser chacun pour voir la somme.

Vocabulaire Entrainer
Anglais Chinois Pinyin
magnitude/ˈmæɡnɪtjuːd/ 大小 dà xiǎo
vector-valued function/ˈvektə ˈvæljuːd ˈfʌŋkʃn/ 向量值函数 xiàng liàng zhí hán shù
4.9

Fonctions vectorielles

Programme

Objectif d'apprentissage 4.9.A : Représenter un mouvement plan en termes de fonctions à valeurs vectorielles.

  • 4.9.A.1 La position d'une particule se déplaçant dans un plan donnée par la fonction paramétrique $f(t) = (x(t),\, y(t))$ peut être exprimée comme une fonction à valeurs vectorielles, $p(t) = x(t)\vec{i} + y(t)\vec{j}$ ou $p(t) = \langle x(t),\, y(t) \rangle$. La norme du vecteur position à l'instant $t$ donne la distance de la particule à l'origine.
  • 4.9.A.2 La fonction à valeurs vectorielles $v(t) = \langle x(t),\, y(t) \rangle$ peut être utilisée pour exprimer la vitesse d'une particule se déplaçant dans un plan à différents instants, $t$. À l'instant $t$, le signe de $x(t)$ indique si la particule se déplace vers la droite ou vers la gauche, et le signe de $y(t)$ indique si elle se déplace vers le haut ou vers le bas. La norme du vecteur vitesse à l'instant $t$ donne la vitesse (vitesse scalaire) de la particule.

Source : Description du cours et de l'examen AP College Board

Une fonction vectorielle 向量值函数 produit un vecteur pour chaque entrée, ex. $\vec{r}(t)=\langle x(t),y(t)\rangle$ – la même information qu'une fonction paramétrique, emballée comme un vecteur de position mobile.

Une ligne vectorielle : commencez à a, puis glissez par t fois la direction b
4.10

Matrices

Programme

Objectif d'apprentissage 4.10.A : Déterminer le produit de deux matrices.

  • 4.10.A.1 Une matrice $n \times m$ est un tableau consisting of $n$ lignes et $m$ colonnes.
  • 4.10.A.2 Deux matrices peuvent être multipliées si le nombre de colonnes dans la première matrice est égal au nombre de lignes dans la seconde matrice. Le produit des matrices est une nouvelle matrice dans laquelle le composant à la $i$ème ligne et à la $j$ème colonne est le produit scalaire de la $i$ème ligne de la première matrice et de la $j$ème colonne de la seconde matrice.

Source : Description du cours et de l'examen AP College Board

Une matrice 矩阵 est un tableau rectangulaire de nombres. Additionnez les matrices de même taille composante par composante ; multipliez une matrice par une autre compatible en combinant les lignes avec les colonnes. Les matrices stockent et transforment les données compactement.

4.11

L'inverse et le déterminant d'une matrice

Programme

Objectif d'apprentissage 4.11.A : Déterminer l'inverse d'une matrice $2 \times 2$.

  • 4.11.A.1 La matrice identité, $I$, est une matrice carrée composée de $1$s sur la diagonale allant du coin supérieur gauche au coin inférieur droit et de $0$s partout ailleurs.
  • 4.11.A.2 Multiplier une matrice carrée par sa matrice identité correspondante donne la matrice carrée originale.
  • 4.11.A.3 Le produit d'une matrice carrée et de son inverse, lorsqu'il existe, est la matrice identité de la même taille.
  • 4.11.A.4 L'inverse d'une matrice $2 \times 2$, lorsqu'il existe, peut être calculé avec ou sans technologie.

Objectif d'apprentissage 4.11.B : Appliquer la valeur du déterminant à l'inversibilité et aux vecteurs.

  • 4.11.B.1 Le déterminant de la matrice $A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}$ est $ad - bc$. Le déterminant peut être calculé avec ou sans technologie et est noté $\det(A)$.
  • 4.11.B.2 Si une matrice $2 \times 2$ est constituée de deux vecteurs colonne ou ligne de $\mathbb{R}^2$, alors la valeur absolue non nulle du déterminant de la matrice est l'aire du parallélogramme engendré par les vecteurs représentés dans les colonnes ou les lignes de la matrice. Si le déterminant est égal à $0$, alors les vecteurs sont parallèles.
  • 4.11.B.3 La matrice carrée $A$ a une inverse si et seulement si $\det(A) \neq 0$.

Source : Description du cours et de l'examen AP College Board

Le déterminant 行列式 d'une matrice $2\times 2$ $\begin{bmatrix} a & b \\ c & d\end{bmatrix}$ est $ad-bc$. Une matrice possède une inverse 逆矩阵 exactement quand son déterminant est non nul ; l'inverse annule la matrice, et elle résout les équations matricielles (comme un inverseur pour les nombres).

Exemple résolu. Pour $A=\begin{bmatrix}3 & 1\\ 2 & 4\end{bmatrix}$, le déterminant est $ad-bc=(3)(4)-(1)(2)=10$. Puisqu'il est non nul, $A$ est inversible, et $A^{-1}=\dfrac{1}{10}\begin{bmatrix}4 & -1\\ -2 & 3\end{bmatrix}$ (inverser la diagonale, changer le signe des éléments hors-diagonale, diviser par le déterminant).

Vocabulaire Entrainer
Anglais Chinois Pinyin
matrix/ˈmeɪtrɪks/ 矩阵 jǔ zhèn
determinant/dɪˈtɜːmɪnənt/ 行列式 háng liè shì
inverse/ɪnˈvɜːs/ 逆矩阵 nì jǔ zhèn
linear transformation/ˈlɪnɪə trænsfɔːˈmeɪʃn/ 线性变换 xiàn xìng biàn huàn
4.12

Transformations linéaires et matrices

Programme

Objectif d'apprentissage 4.12.A : Déterminer les vecteurs de sortie d'une transformation linéaire en utilisant une matrice $2 \times 2$.

  • 4.12.A.1 Une transformation linéaire est une fonction qui transforme un vecteur d'entrée en un vecteur de sortie tel que chaque composante du vecteur de sortie est la somme de multiples constants des composantes du vecteur d'entrée.
  • 4.12.A.2 Une transformation linéaire transformera le vecteur nul en le vecteur nul.
  • 4.12.A.3 Un seul vecteur dans $\mathbb{R}^2$ peut être exprimé comme une matrice $2 \times 1$. Un ensemble de $n$ vecteurs dans $\mathbb{R}^2$ peut être exprimé comme une matrice $2 \times n$.
  • 4.12.A.4 Pour une transformation linéaire, $L$, de $\mathbb{R}^2$ vers $\mathbb{R}^2$, il existe une unique matrice $2 \times 2$, $A$, telle que $L(\vec{v}) = A\vec{v}$ pour les vecteurs dans $\mathbb{R}^2$. Réciproquement, pour une matrice donnée $2 \times 2$, $A$, la fonction $L(\vec{v}) = A\vec{v}$ est une transformation linéaire de $\mathbb{R}^2$ vers $\mathbb{R}^2$.
  • 4.12.A.5 La multiplication d'une matrice de transformation $2 \times 2$, $A$, et d'une matrice $2 \times n$ de $n$ vecteurs d'entrée donne une matrice $2 \times n$ des $n$ vecteurs de sortie pour la transformation linéaire $L(\vec{v}) = A\vec{v}$.

Source : Description du cours et de l'examen AP College Board

Une matrice transforme le plan

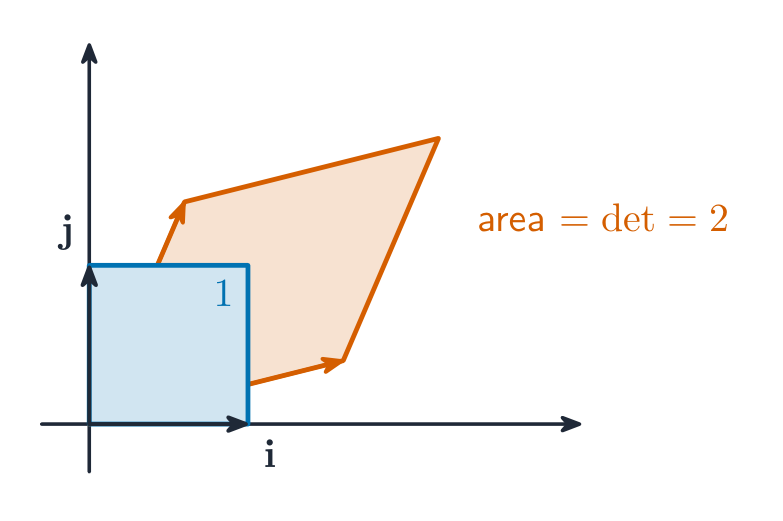
Une matrice $2\times 2$ agit comme une transformation linéaire 线性变换 du plan – rotation, réflexion, étirement ou cisaillement de points – en multipliant chaque vecteur de position. Le déterminant mesure comment la transformation met à l'échelle l'aire (et son signe indique si l'orientation est inversée).

Exemple résolu. La matrice $\begin{bmatrix}2 & 0\\ 0 & 3\end{bmatrix}$ étire le plan par $2$ horizontalement et $3$ verticalement, envoyant le vecteur $\begin{bmatrix}1\\1\end{bmatrix}$ vers $\begin{bmatrix}2\\3\end{bmatrix}$. Son déterminant $2\times3=6$ signifie que toute aire est multipliée par $6$, donc le carré unité devient un rectangle $2\times3$.

Une matrice 2x2 mappe le carré unité en un parallélogramme ; le déterminant est l'échelle d'aire
Explorer

Transformer le plan avec une matrice

Une matrice $2\times2$ mappe chaque point vers un nouveau point, donc elle étire, tourne ou cisaille toute la grille. Changez les entrées et observez le carré unitaire se transformer.

4.13

Matrices comme fonctions

Programme

Objectif d'apprentissage 4.13.A : Déterminer l'association entre une transformation linéaire et une matrice.

  • 4.13.A.1 La transformation linéaire mapping $\langle x,\, y \rangle$ vers $\langle a_{11} x + a_{12} y,\, a_{21} x + a_{22} y \rangle$ est associée à la matrice $\begin{bmatrix} a_{11} & a_{12} \\ a_{21} & a_{22} \end{bmatrix}$.
  • 4.13.A.2 La transformation des vecteurs unitaires dans une transformation linéaire fournit des informations précieuses pour déterminer la matrice associée.
  • 4.13.A.3 La matrice $\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}$ est associée à une transformation linéaire des vecteurs qui tourne chaque vecteur d'un angle $\theta$ dans le sens antihoraire autour de l'origine.
  • 4.13.A.4 La valeur absolue du déterminant d'une matrice de transformation $2 \times 2$ donne l'amplitude de la dilatation des régions dans $\mathbb{R}^2$ sous la transformation.

Objectif d'apprentissage 4.13.B : Déterminer la composition de deux transformations linéaires.

  • 4.13.B.1 La composition de deux transformations linéaires est une transformation linéaire.
  • 4.13.B.2 La matrice associée à la composition de deux transformations linéaires est le produit des matrices associées à chaque transformation linéaire.

Objectif d'apprentissage 4.13.C : Déterminer l'inverse d'une transformation linéaire.

  • 4.13.C.1 Deux transformations linéaires sont des inverses si leur composition envoie tout vecteur sur lui-même.
  • 4.13.C.2 Si une transformation linéaire, $L$, est donnée par $L(\vec{v}) = A\vec{v}$, alors sa transformation inverse est donnée par $L^{-1}(\vec{v}) = A^{-1}\vec{v}$, où $A^{-1}$ est l'inverse de la matrice $A$.

Source : Description du cours et de l'examen AP College Board

Puisqu'une matrice mappe les vecteurs d'entrée aux vecteurs de sortie, elle est une fonction sur le plan. Composer des transformations correspond à multiplier leurs matrices, et la matrice inverse inverse la mapping.

4.14

Matrices modélisant des contextes

Programme

Objectif d'apprentissage 4.14.A : Construire un modèle d'un scénario impliquant des transitions entre deux états à l'aide de matrices.

  • 4.14.A.1 Un scénario contextuel peut indiquer le taux de transitions entre les états sous forme de pourcentages. Une matrice peut être construite à partir de ces taux pour modéliser l'évolution des états sur des intervalles discrets.

Objectif d'apprentissage 4.14.B : Appliquer des modèles matriciels pour prédire des états futurs et passés après $n$ étapes de transition.

  • 4.14.B.1 Le produit d'une matrice modélisant les transitions entre états et d'un vecteur d'état correspondant peut prédire les états futurs.
  • 4.14.B.2 La multiplication répétée d'une matrice modélisant les transitions entre états et des vecteurs d'état résultants correspondants permet de prédire l'état stationnaire, soit une répartition entre les états qui ne change pas d'une étape à l'autre.
  • 4.14.B.3 Le produit de l'inverse d'une matrice modélisant les transitions entre états et d'un vecteur d'état correspondant peut prédire les états passés.

Source : Description du cours et de l'examen AP College Board

Les matrices modélisent les systèmes qui avancent étape par étape – par exemple, des populations se déplaçant entre des états chaque année. La multiplication répétée par une matrice de transition avance le modèle une étape à la fois, de sorte que les puissances de matrice prédisent le comportement à long terme.

4.14

Conseils d'examen

  • Une fonction paramétrique donne $x(t)$ et $y(t)$ séparément – suivre la direction du mouvement lorsque $t$ augmente.
  • Un vecteur a une magnitude et une direction ; ajoutez composante par composante et trouvez la magnitude avec $\sqrt{a^2+b^2}$.
  • Le déterminant d'une matrice $2\times2$ est $ad-bc$ (attention au signe moins) ; il met à l'échelle l'aire sous la transformation.
  • Une matrice $2\times2$ transforme le plan (rotation, réflexion, étirement) ; une inverse n'existe que si le déterminant est non nul.
  • Notez que cette unité n'est pas testée à l'examen AP Precalculus (seules les unités 1–3), mais elle constitue la base des cours ultérieurs.

Leçons interactives sur ce sujet

Traversez-le étape par étape, avec des exercices à vérification instantanée.

Épreuves Passées

Plus de sujets dans AP Pré-calcul

Se connecter ou créer un compte

IGCSE, A-Level & AP